微信登录
 QQ登录


机器人,机械手 3D模型
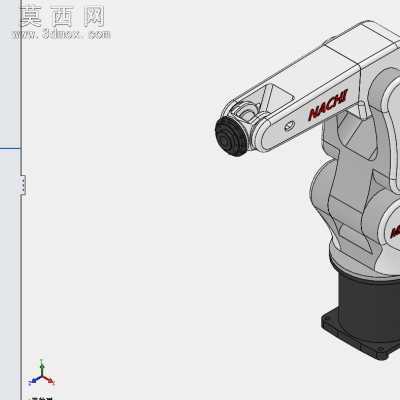
简单、精致的NACHI MZ07机器人模形,各关节独产建模,可活动。NACHI MZ07机器人最快可达0.3秒每工作节拍,重复定位精度为0.02mm,有效负荷为7KG。适用于搬运、码垛、打磨、点胶等自动化工作。规格 机器人型号 MZ07-01 (MZ07P-01) MZ07L-01 (MZ07LP-01) MZ03EL-01 构造 关节型 关节数 6(5) 6 驱动方式 AC伺服方式 最大 工作范围 臂 J1 旋回 ±2.97rad (±170°) J2 前后 -2.36 ~ +1.40rad (-135°~ +80°) J3 上下 -2.37 ~ +4.71rad (-136°~ -270°) -2.43 ~ +4.
71rad (-139°~ -270°) -2.71 ~ +4.71rad (-155°~ -270°) 手腕 J43 回转2 ±3.32rad (±190°) J5 弯曲 ±2.09rad (±120°) J6 回转1 ±6.28rad (±360°) 最大速度 臂 J1 旋回 7.85rad/s (450°/s) 5.24rad/s (300°/s) J2 前后 6.63rad/s (380°/s) 4.89rad/s (280°/s) 4.01rad/s (230°/s) J3 上下 9.08rad/s (520°/s) 6.28rad/s (360°/s) 手腕 J43 回转2 9.
60rad/s (550°/s) J5 弯曲 9.60rad/s (550°/s) J6 回转1 17.5rad/s (1000°/s) 可搬质量 手腕部 7kg 3.5kg 手腕容许 静负荷扭矩 J43 回转2 16.6N·m 6.0N·m J5 弯曲 16.6N·m 6.0N·m J6 回转1 9.4N·m 2.9N·m 手腕容许 惯性力矩1 J43 回转2 0.47kg·m2 0.12kg·m2 J5 弯曲 0.47kg·m2 0.12kg·m2 J6 回转1 0.15kg·m2 0.03kg·m2 位置反复精度 2 ±0.02mm ±0.03mm 周围温度 0~45°C 设置条件 地面安装,壁挂安装,悬吊安装,倾斜安装 本体质量 30kg 32kg 39kg 最大工作半径 723mm 912mm 1102mm 耐环境性 IP67 (防尘·防滴


- 模板大小: 1.85 MB
- 售价:30金币
- 下载次数:
- 系统要求: SolidWorks
- 软件分类: solidworks2014,【不可编辑、不含参数】,