微信登录
 QQ登录


面向太空作业的多臂空间机器人组件设计
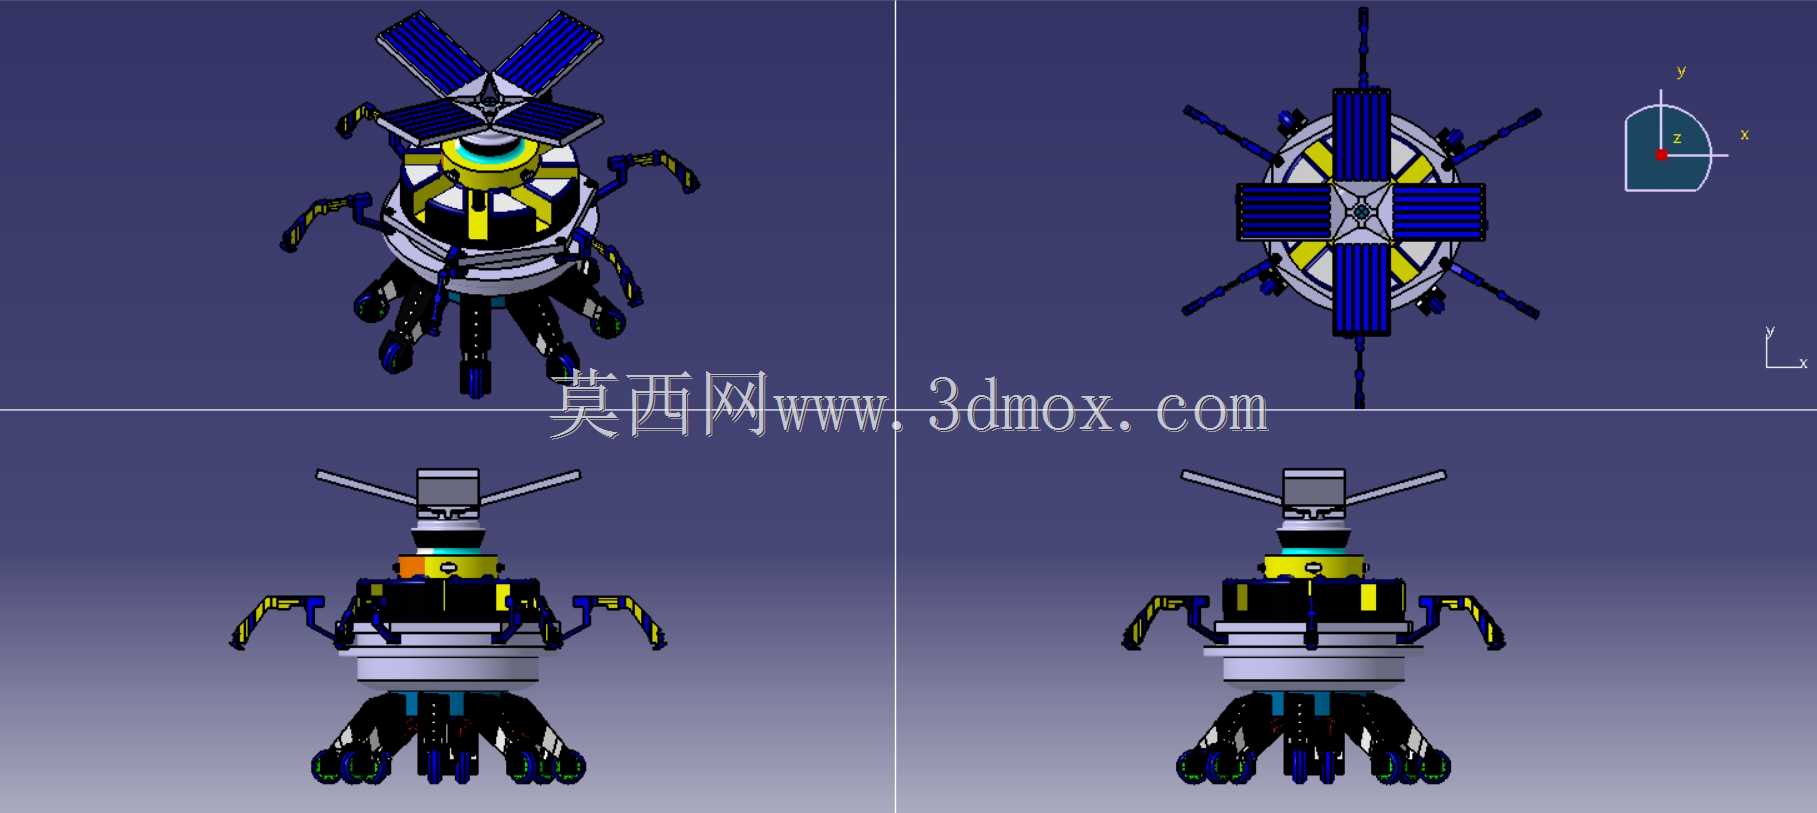
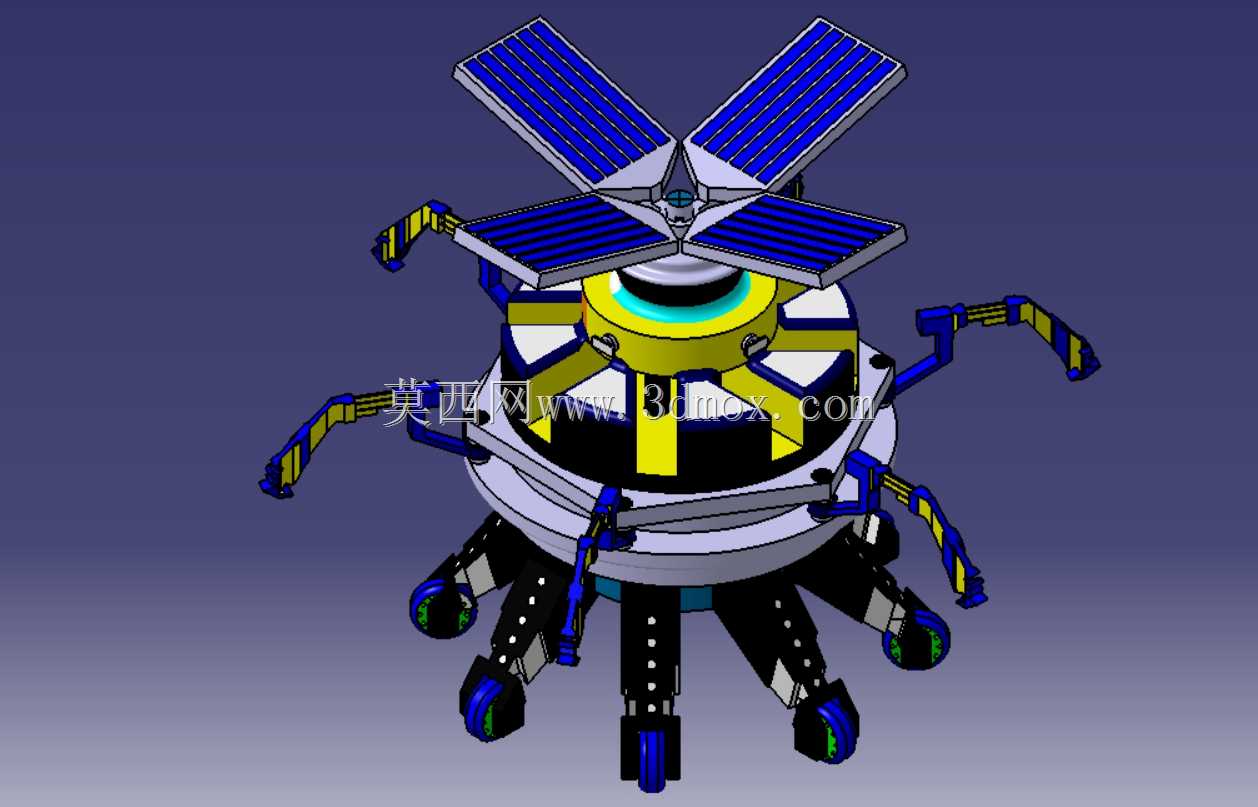
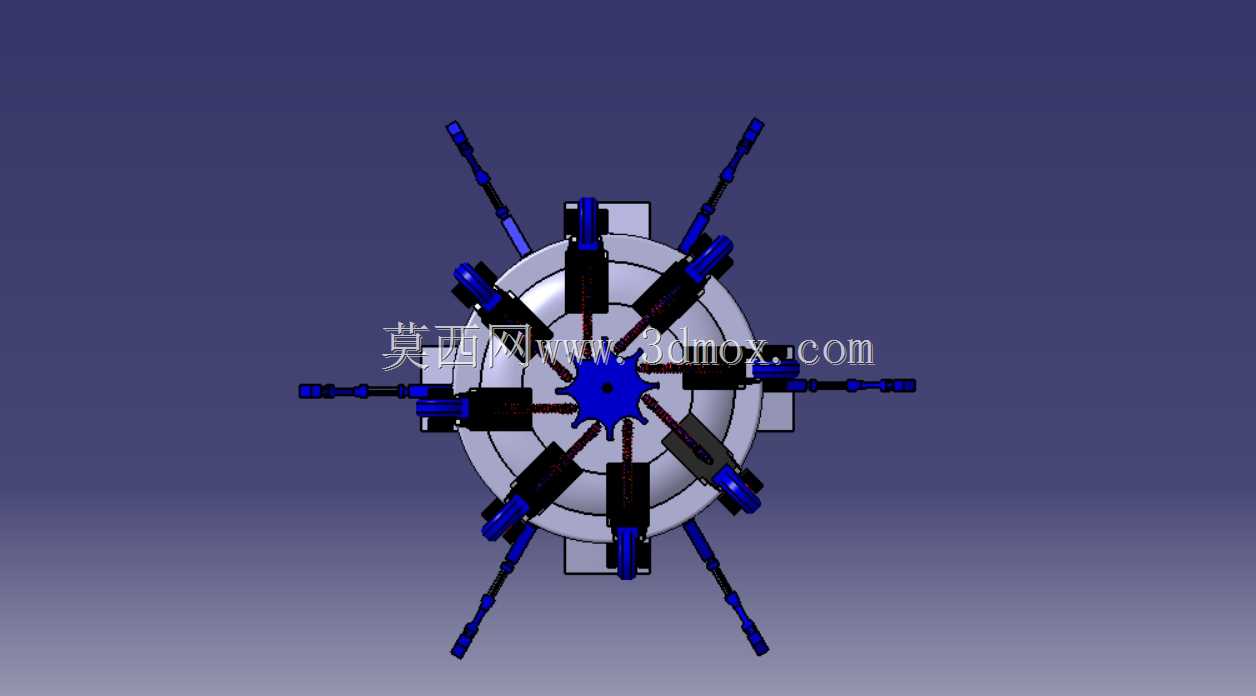
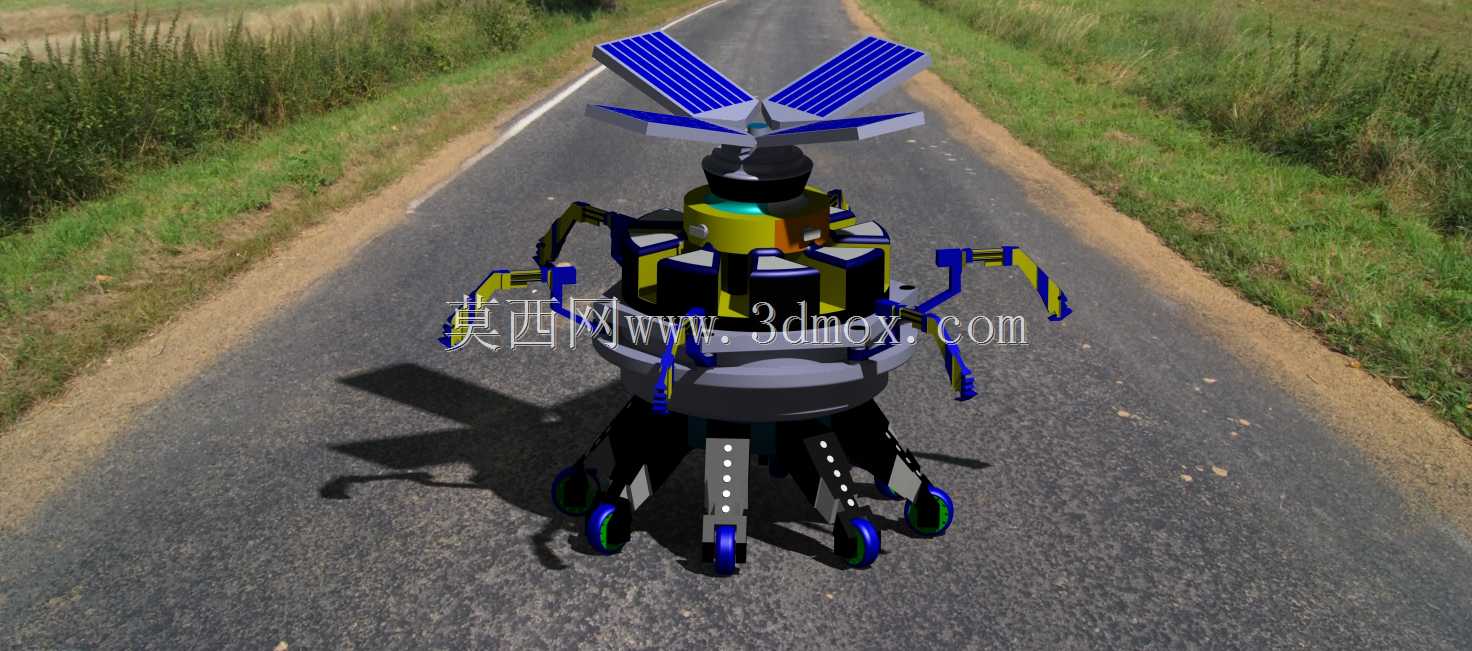
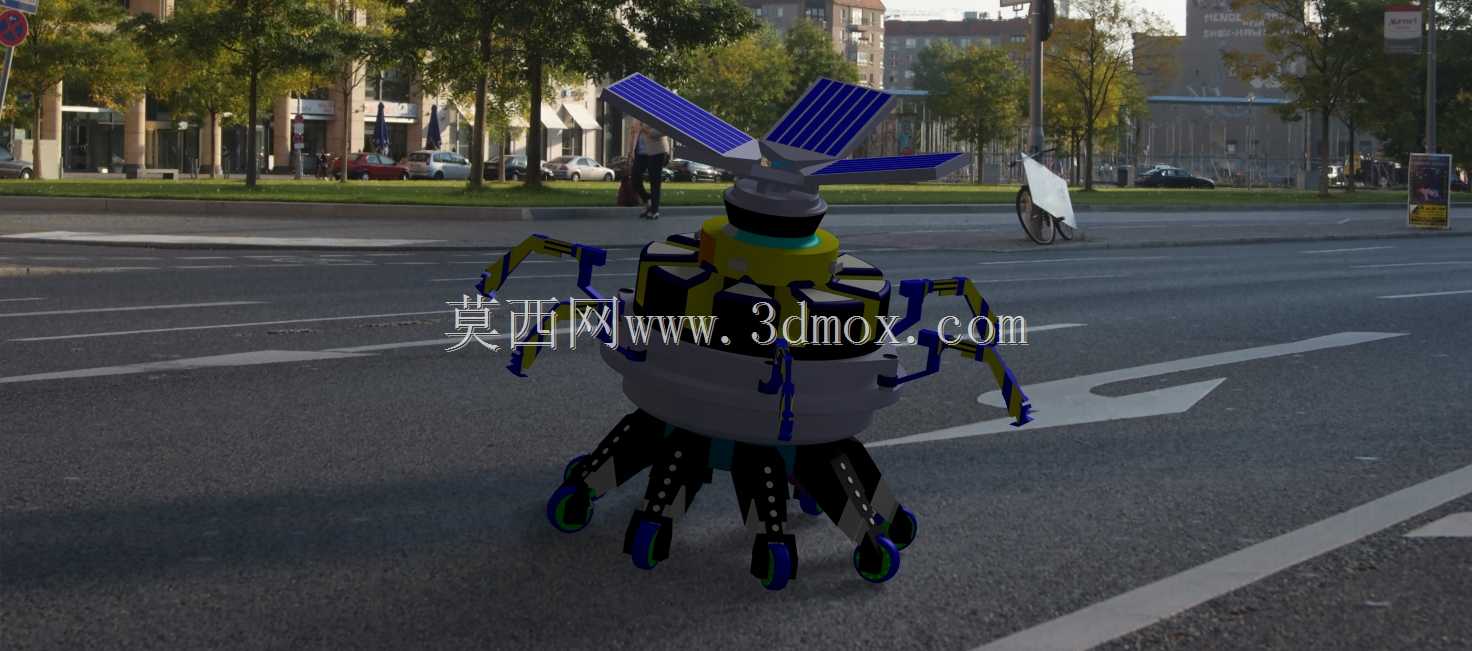
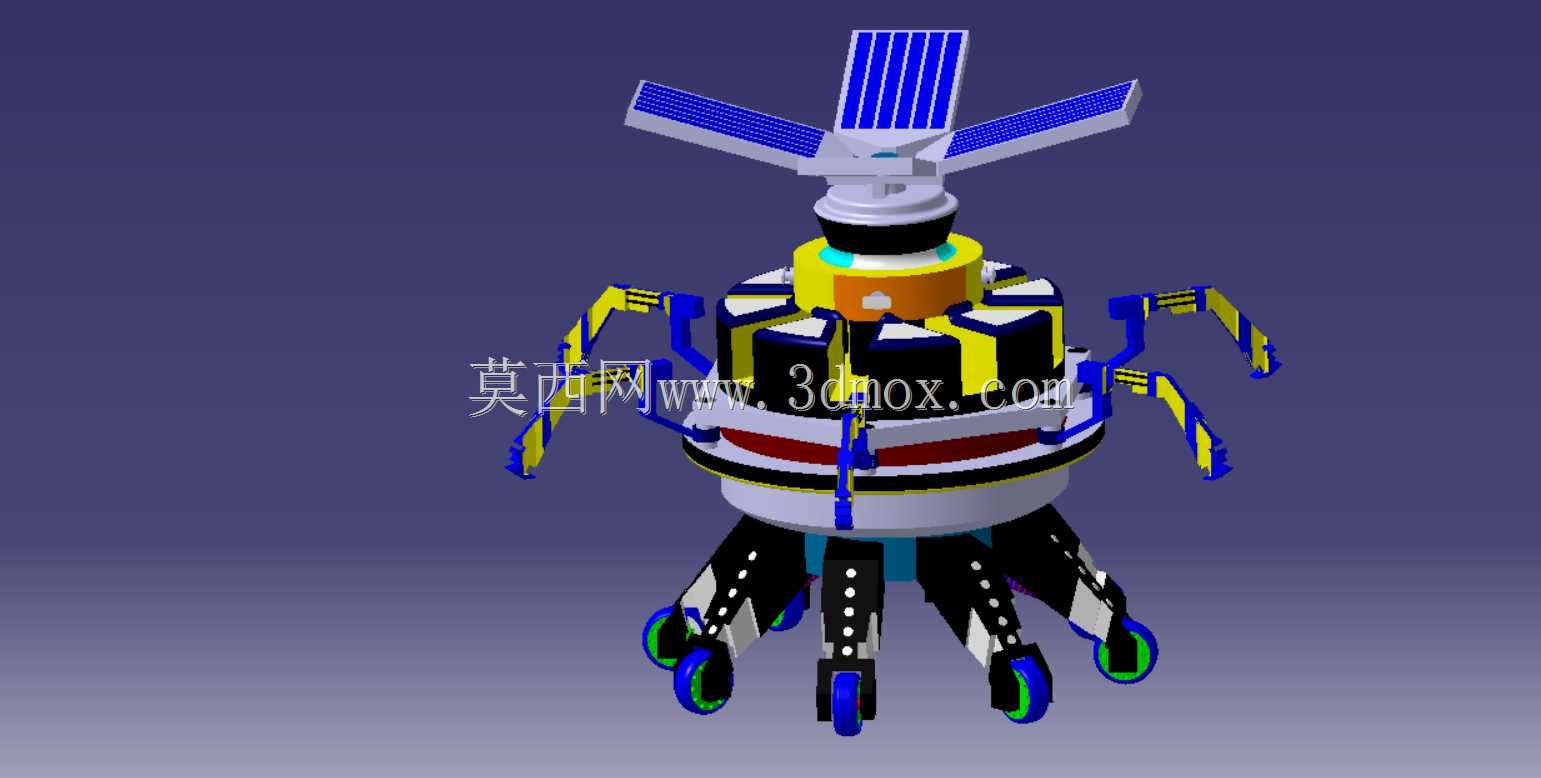
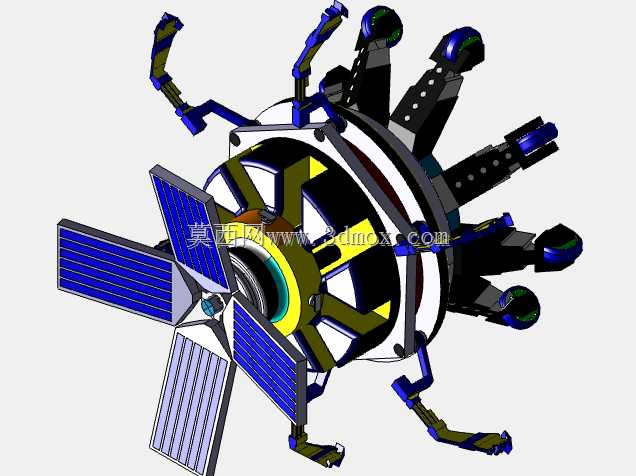
底座上集成的多组支腿式附件并非行走结构,而是在停靠作业面、对接卫星接口时的柔性支撑结构,每一组支腿都带有独立的阻尼缓冲段,接触刚性结构时可以吸收对接冲击力,避免硬接触损伤星上敏感元器件,同时支腿末端设计有通用型卡接接口,能够适配不同规格的卫星服务舱扶手、桁架杆标准接口,停靠后可以形成稳定的临时固定基准,无需额外的锁紧机构就能让机械臂获得足够的作业支撑刚度。上部搭载的多组铰接式机械臂是核心作业执行单元,每一组臂段都采用模块化关节设计,关节内置的谐波减速结构配合角度反馈元件,可以实现亚毫米级的末端定位精度,臂段的自由度配置覆盖了7个方向的运动冗余,哪怕其中一个关节出现故障,剩余臂段仍能完成基础的抓取、拧接、插拔动作,满足太空作业的冗余可靠性要求。机械臂的末端执行器采用快换接口设计,可以根据任务需求更换抓取爪、螺栓扳手、线缆剪接工具、传感器探头等不同作业端头,无需整机返回地面就能适配不同的在轨作业任务。能源模块采用可展开式太阳能电池板结构,电池板在发射阶段处于折叠收拢状态,贴合在机器人上部的机体外壳上,入轨停靠后可以根据太阳入射角度调整展开角度,最大化太阳能接收效率,配合机体内部集成的储能模块,能够在地球阴影区维持4小时以上的连续作业动力供应,无需依赖母星或空间站的有线供电。这套空间作业机器人组件的设计,完全围绕微重力、高真空、强辐射的近地轨道作业场景展开,核心服务于在轨卫星维护、空间结构组装、空间站附属设施搭建这类传统航天员出舱作业风险高、时长受限的任务场景。从结构布局来看,整机采用圆形承压底座作为核心承载基体,所有功能模块均围绕底座的中心轴线做对称式分布,这种布局首先适配了太空无固定支撑的作业特性,对称结构能让整机在机械臂动作时的质心偏移量控制在最小范围,避免作业过程中出现非预期的姿态偏转,降低姿控系统的动力消耗。
整机的减震系统设计是区别于地面工业机器人的核心部分,除了支腿位置的阻尼结构,在核心承载舱与外部作业臂、太阳能板的连接位置都加装了减震器弹簧结构,这类弹簧采用特殊的合金材质制作,既可以耐受太空的极端温度交变,不会出现地面弹簧常见的低温脆断问题,还能有效过滤机械臂动作时产生的微振动,避免振动传递到机体搭载的视觉测量、位置传感模块上,保证作业过程中的测量精度稳定,同时也能抵消空间中微小碎片撞击、姿控喷流带来的外部振动干扰,让末端作业精度始终维持在任务要求范围内。
从安装边界来看,整机收拢状态下的最大外轮廓直径控制在1.2米以内,高度不超过1.5米,完全适配现有主流运载火箭的载荷舱尺寸要求,入轨后太阳能板完全展开的最大翼展为2.8米,机械臂完全伸展后的最大作业半径为1.1米,作业时所需的周边安全净空范围控制在直径3米的球形空间内,不会对周边的星上设备、空间站结构产生干涉。在结构细节设计上,所有外露的线缆、管路都采用内嵌式布局,藏在臂段和机体的内部型腔中,外部仅保留一体化的防护外壳,既可以避免空间中原子氧、辐射对线缆的老化侵蚀,也能防止作业过程中线缆与周边结构发生勾挂。
机体上部搭载的视觉测量模块采用双镜头立体视觉配置,配合周边的补光光源,可以在无自然光照射的阴影区完成作业目标的三维识别与定位,定位数据直接反馈给关节控制系统,实现自主路径规划,减少地面遥操作的延迟影响。这套组件的设计逻辑始终优先保证作业的柔韧性与精度稳定性,没有追求过高的负载能力,额定末端负载控制在5公斤以内,完全覆盖在轨作业常见的紧固件更换、小型组件安装、线缆接驳这类精细操作需求,避免过高的负载设计带来不必要的重量增加,降低发射成本。在实际作业流程中,该机器人可以通过运载火箭发射到目标轨道后,自主靠近待维护卫星,通过支腿结构停靠在卫星表面的预设接口位置,随后展开太阳能板获取能源,根据地面上传的任务程序,控制机械臂完成对应的作业动作,过程中通过减震结构维持整机稳定性,哪怕是在微重力环境下进行毫米级的精密插接操作,也能保证动作的准确性,不会因为机械臂动作的反作用力让整机脱离停靠位置。
- 上一篇:面向CNC加工的六自由度并联执行机构
- 下一篇:带异形执行端的多轴联动机械臂结构

- 全部评论(0)

- 模板大小: 18.6 MB
- 售价:5金币
- 下载次数: 49
- 系统要求: CATIA,Rendering
- 软件分类: 工业机器人