微信登录
 QQ登录


三自由度Delta并联分拣抓取机器人结构
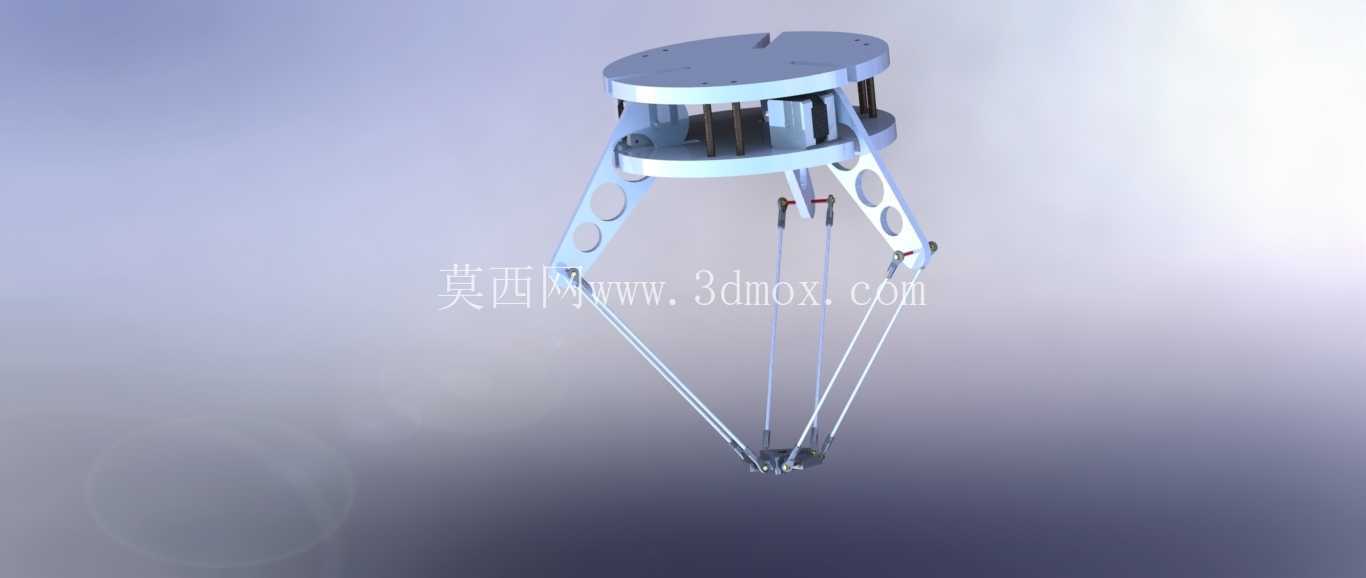
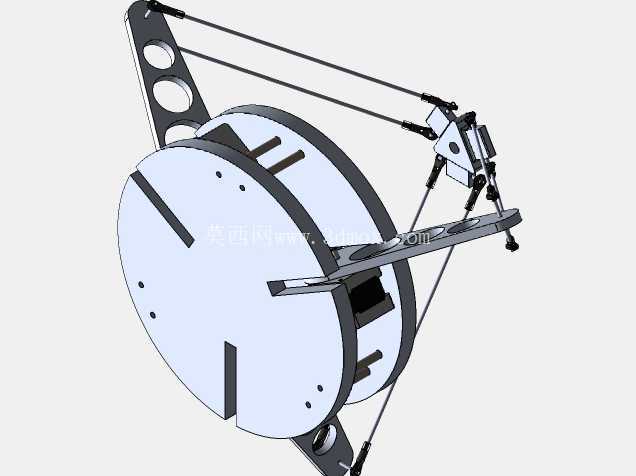
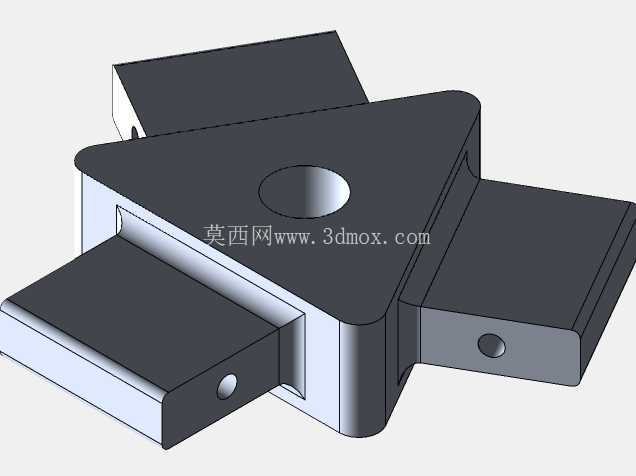
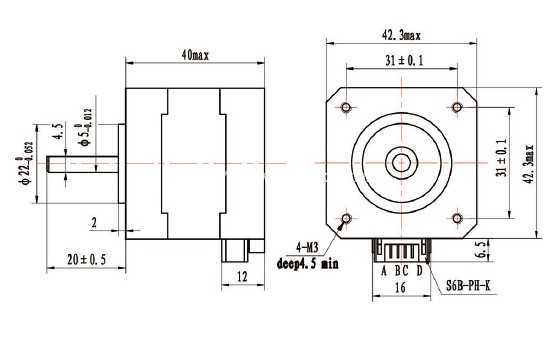
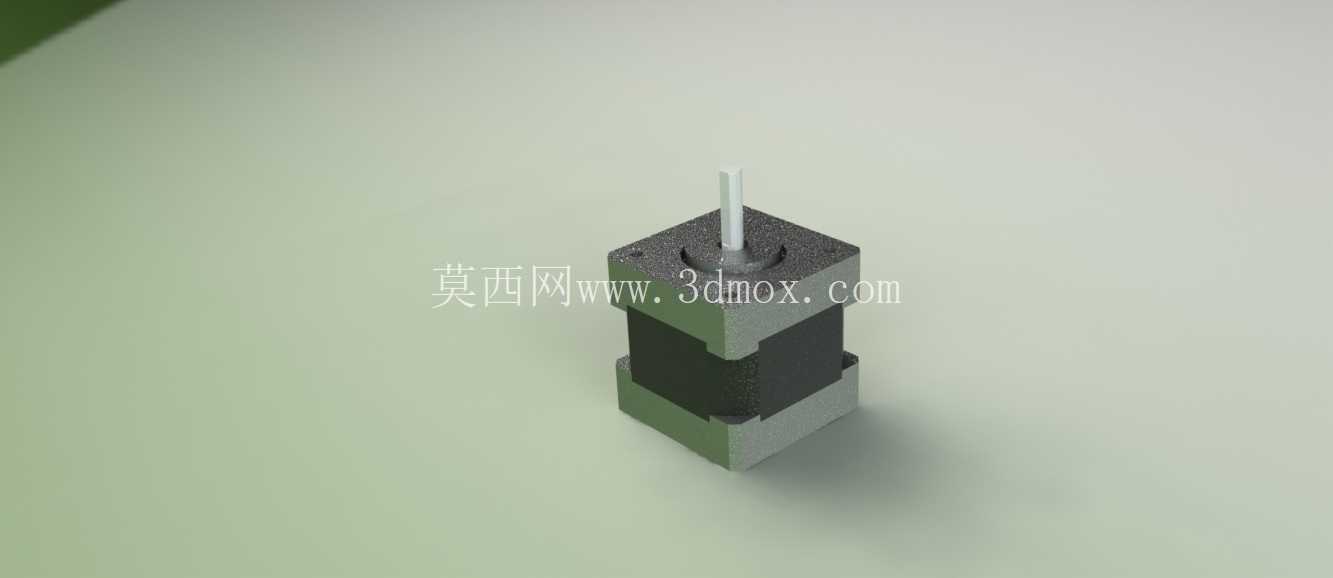

这款三自由度Delta并联机构,核心应用场景集中在轻工行业的高速分拣工位,常见于食品包装线末端的小件物料分拣、电子元器件产线的零件快速转运、医药行业的药板装盒前的规整抓取环节,这类场景对执行端的运动速度、重复定位精度有较高要求,传统串联关节机械手因臂身惯量大,难以在长时间连续作业下保持千次每分钟以上的稳定节拍,而Delta并联结构的驱动部件全部布置在静平台侧,运动臂杆采用轻量化设计,运动惯量被大幅压低,刚好适配这类高速往复的作业需求。
从功能特性来看,该机构的动平台仅保留空间内X、Y、Z三个方向的平动自由度,没有额外的转动自由度,作业时末端执行器的姿态始终保持水平,适配吸盘、夹爪这类不需要调整抓取角度的末端工装,在固定节拍的分拣作业中,这种自由度配置能省去姿态解算的冗余运算量,运动控制逻辑更简洁,也能减少关节间隙带来的姿态误差,重复定位精度可以稳定控制在较小范围内。
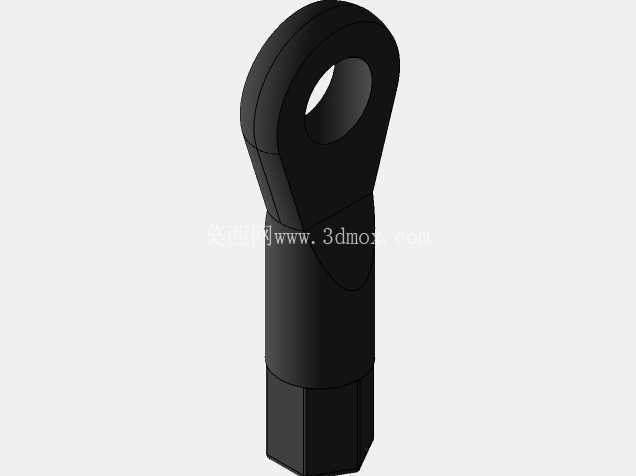
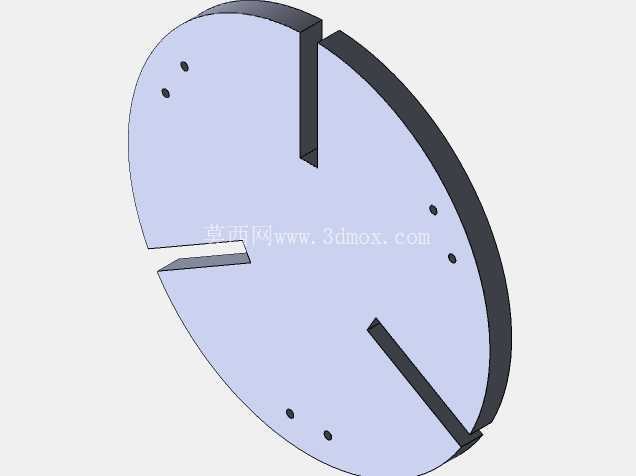
设计思路上,静平台采用圆盘式结构,三个驱动单元沿圆周方向呈120度均匀分布,这种对称布置能让三个支链的受力状态保持一致,避免单侧支链长期过载出现疲劳损耗;驱动臂与静平台之间采用铰接结构,配合从动平行四边形支链,约束动平台的转动自由度,保证动平台在整个工作空间内始终保持水平姿态。设计过程中针对连杆连接部位,选用了带关节轴承的杆端连接结构,这类结构能自动补偿装配过程中产生的微小角度偏差,降低支链运动过程中的卡滞风险;同时对支链杆长做了针对性调整,优化了工作空间的覆盖范围,避免工作空间边缘位置出现机构奇异点,导致运动失控。
安装边界方面,静平台的圆盘结构预留了标准的安装孔位,可直接固定在生产线的铝型材机架或者吊装支架上,安装时需要保证静平台的水平度,否则会导致三个支链的初始受力不均,加快关节轴承的磨损;机构的整体工作空间呈倒锥形,安装时需要根据产线的物料输送线宽度、抓取点与放置点的高度差,调整静平台的安装高度,保证整个作业范围都落在机构的有效工作空间内,避免支链运动到极限位置出现应力集中。支链的臂杆采用镂空轻量化设计,在保证结构刚度的前提下尽可能降低运动部件的重量,减少驱动单元的负载,提升动态响应速度;关节部位的连接结构选用耐磨材质,能承受长时间高速往复运动带来的磨损,延长设备的维护周期。
实际应用中,这类三自由度Delta机构通常搭配视觉检测系统使用,视觉系统识别输送线上物料的位置信息后,将坐标发送给控制系统,机构带动末端工装快速移动到对应位置完成抓取,再移动到放料位置完成放置,整个运动过程中三个支链协同运动,运动轨迹经过平滑处理,避免启停阶段的冲击振动,保证抓取动作的稳定性。设计时需要注意工作空间内不能有其他干涉物体,因为支链在高速运动时如果碰到障碍物,会导致关节结构损坏,甚至驱动单元过载烧毁;同时要根据实际负载选择合适的驱动扭矩,负载过大不仅会降低运动速度,还会导致定位精度下降,无法满足分拣作业的要求。
- 上一篇:四轴步进驱动SCARA水平关节机械臂
- 下一篇:四自由度物料搬运机械臂结构设计

- 全部评论(0)

- 模板大小: 6.83 MB
- 售价:5金币
- 下载次数: 407
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人