微信登录
 QQ登录


基于视觉反馈的平板球平衡控制实验装置
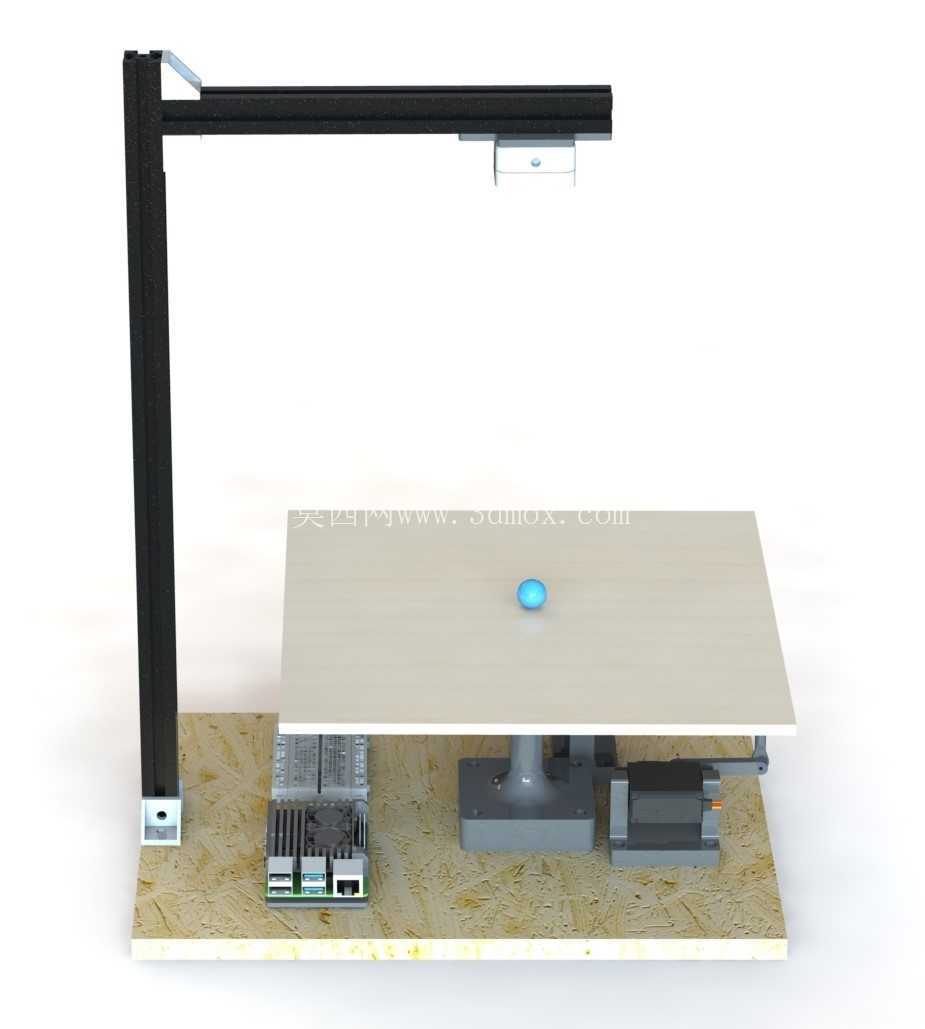
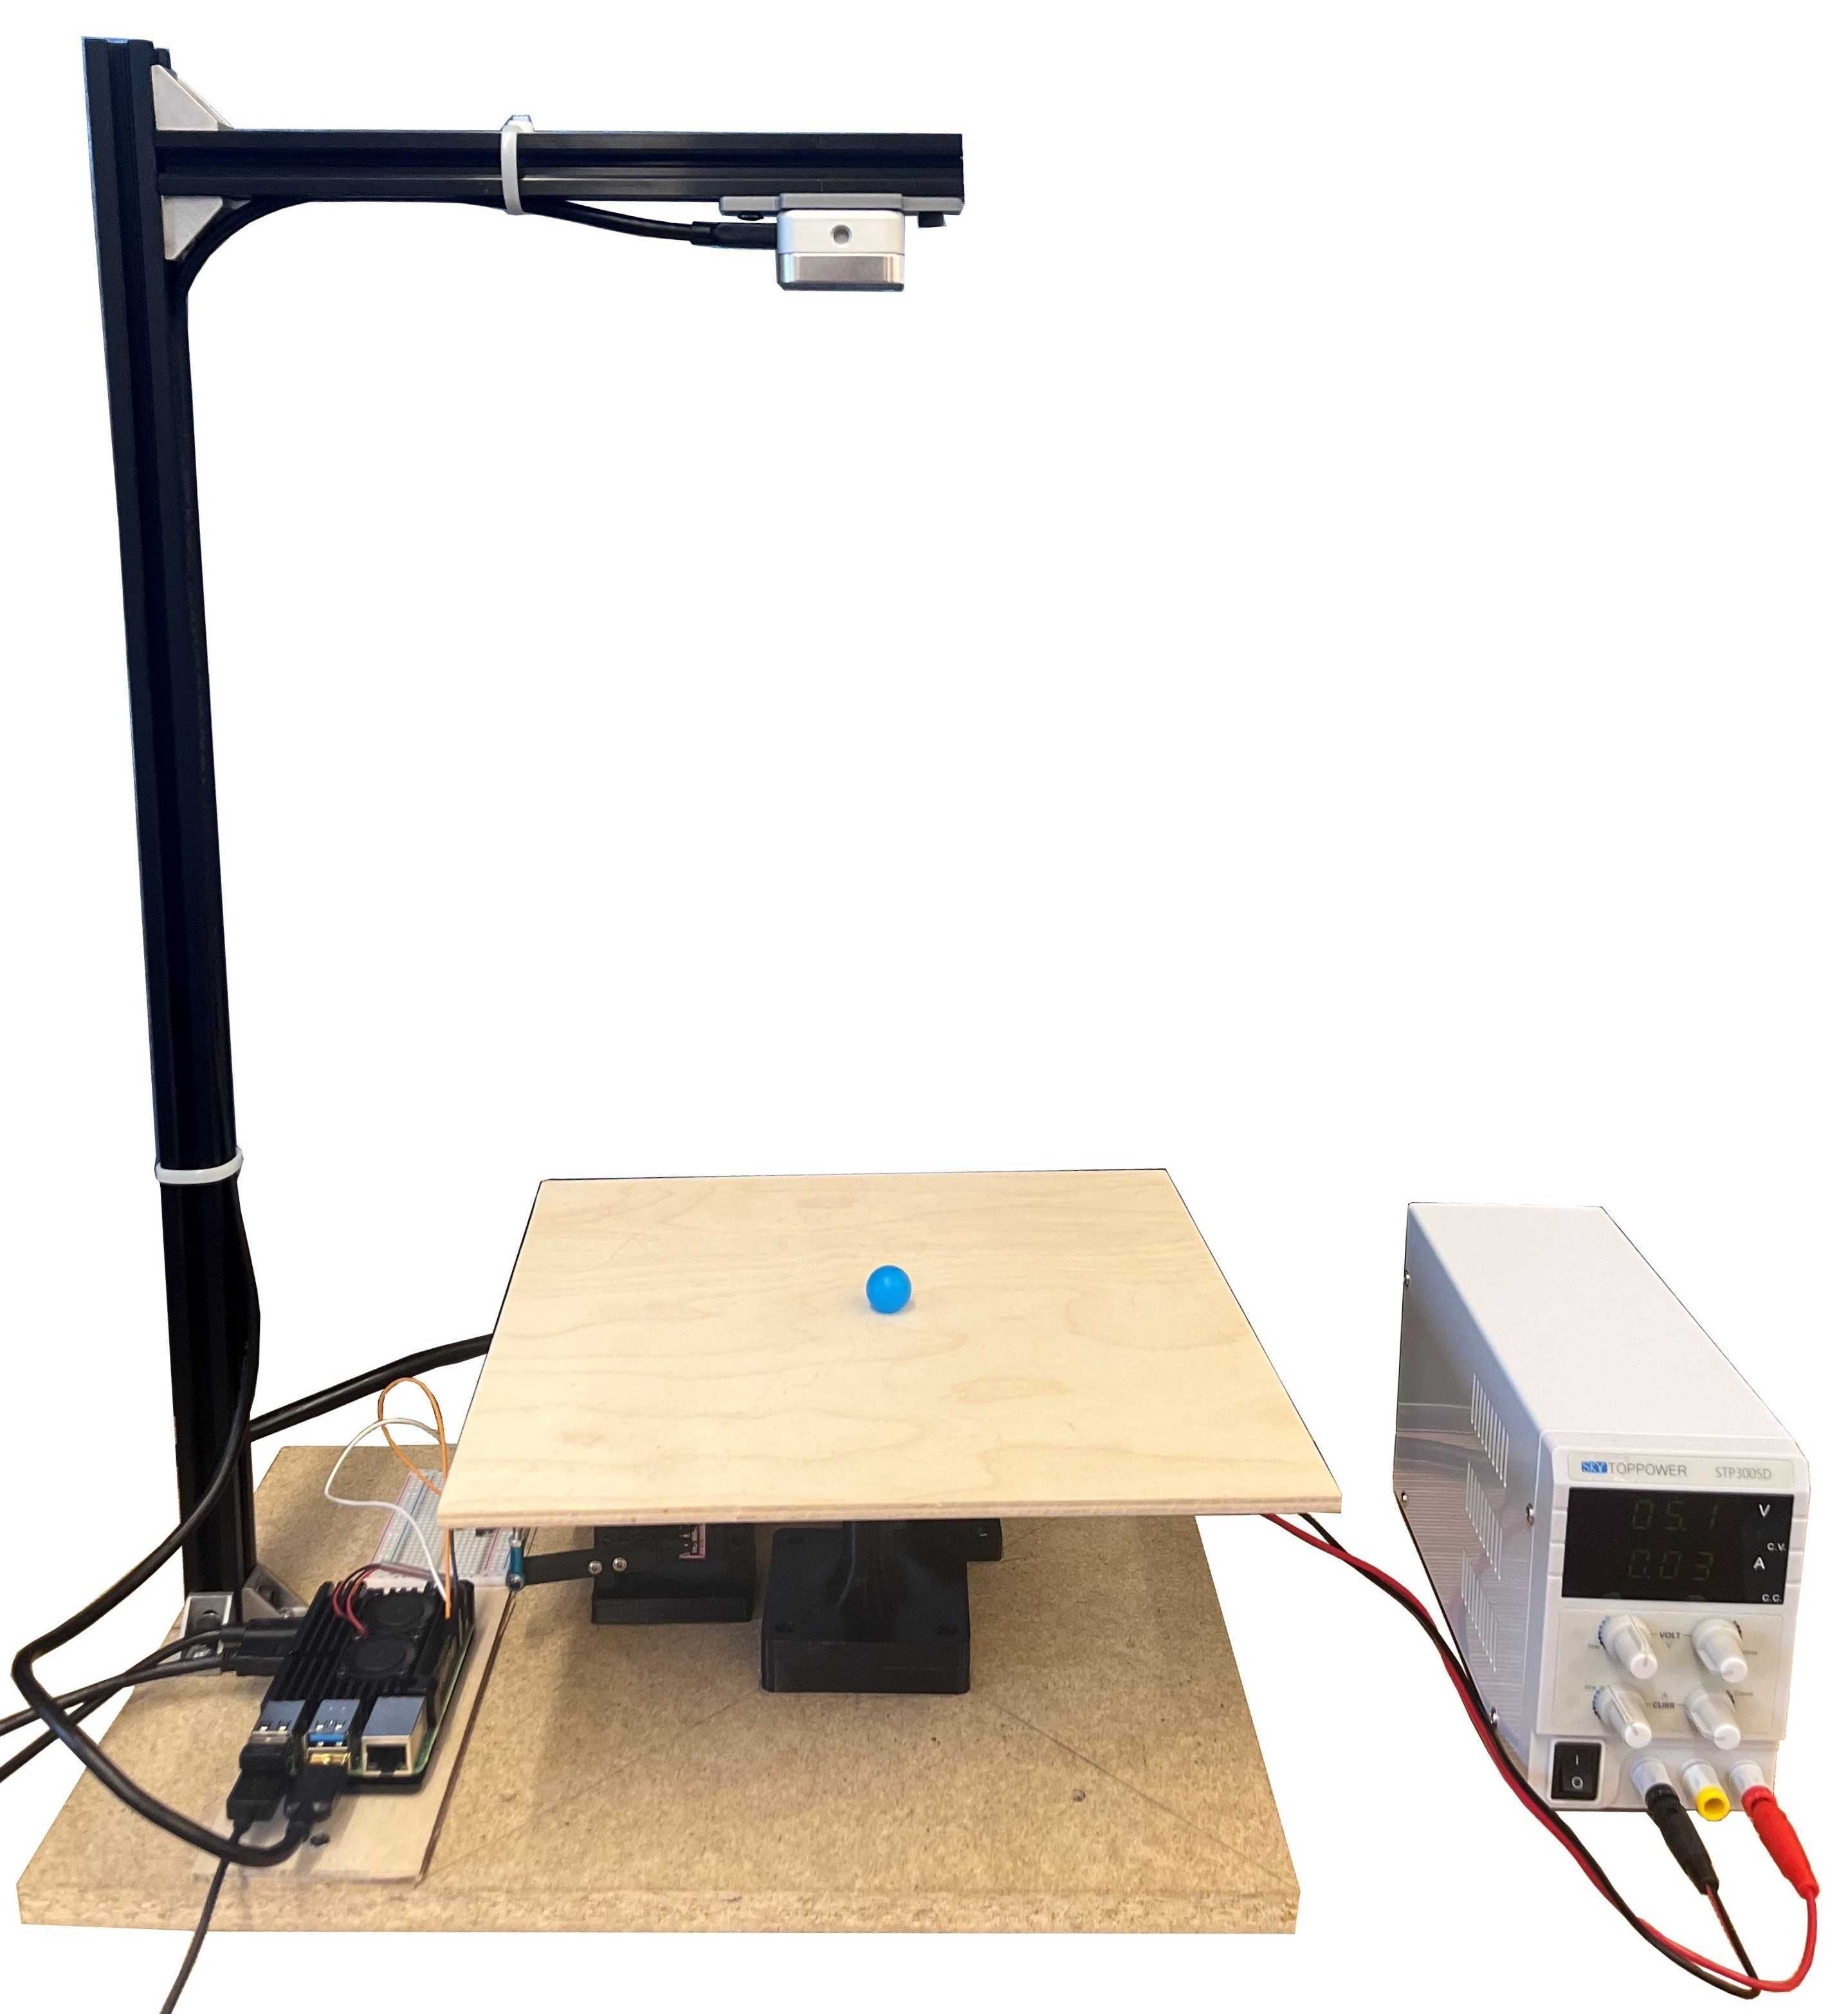
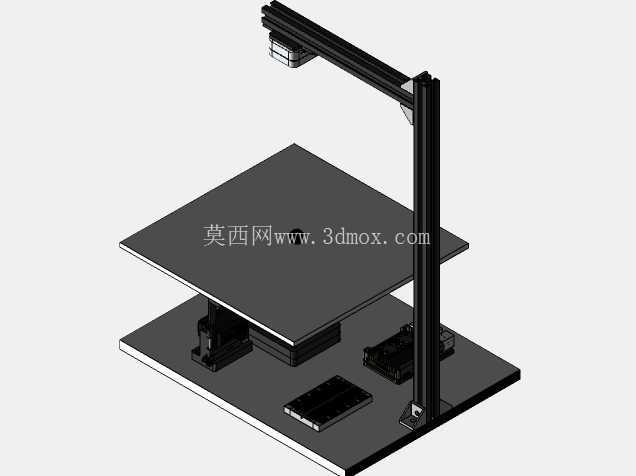
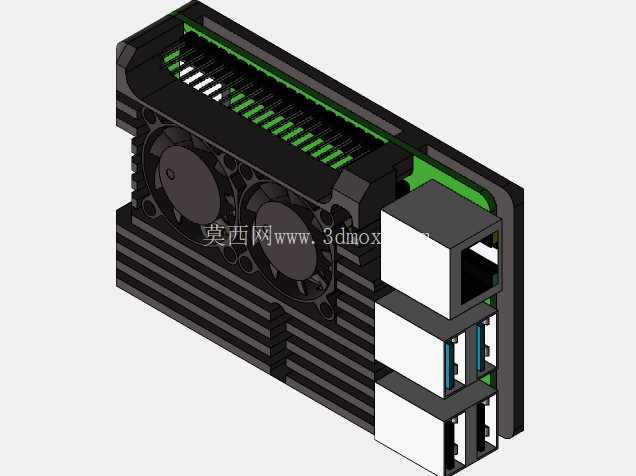
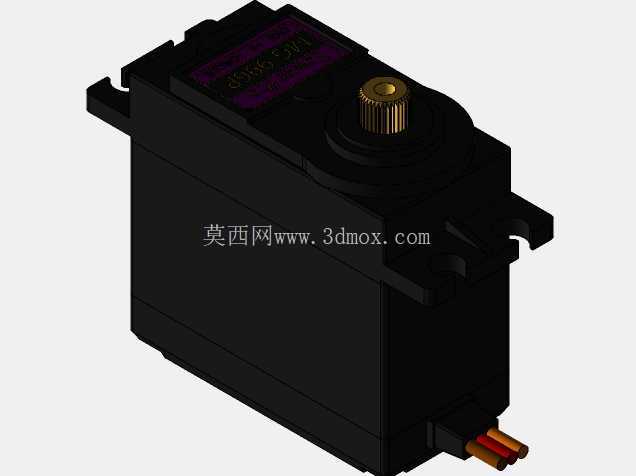
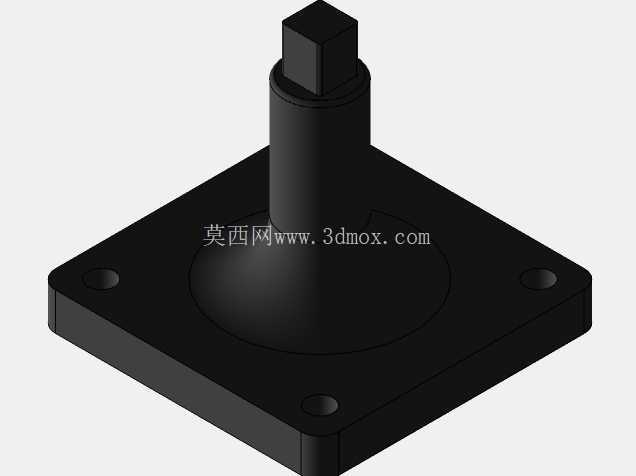
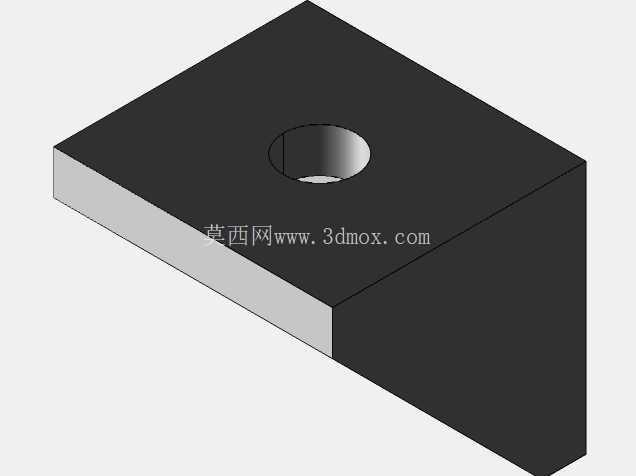
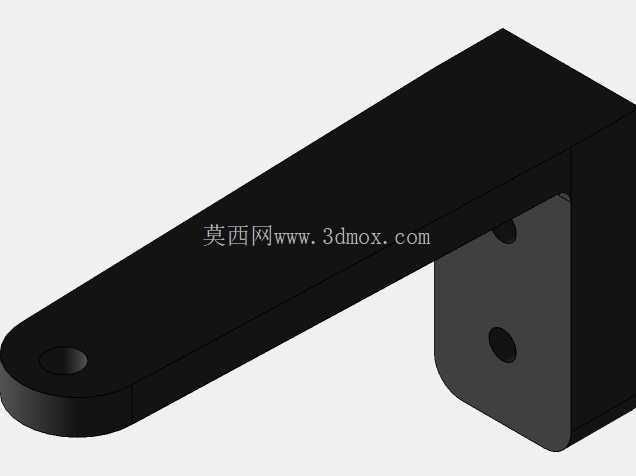
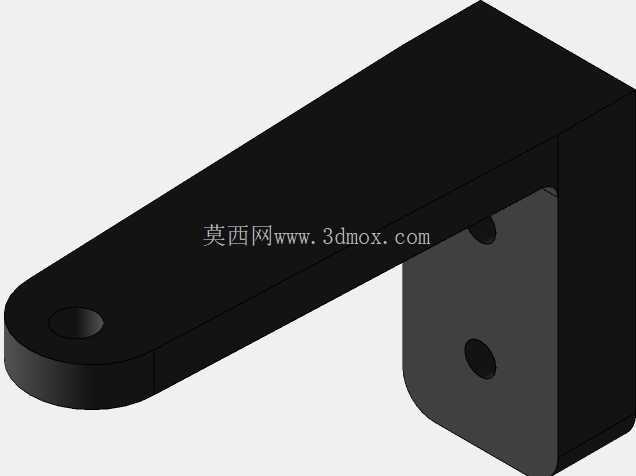
这套视觉反馈球平衡装置,核心面向高校机电一体化实验室、机器人控制算法验证场景搭建,可直接作为控制理论教学的实物演示载体,也能为机器视觉定位、闭环运动控制方向的算法迭代提供硬件测试平台,替代传统纯仿真环境下的控制逻辑验证,让算法调试过程获得真实的物理反馈,避免仿真与实际工况脱节的问题。整套装置采用悬臂式视觉采集布局,视觉采集模块固定在L型立式悬臂的末端,垂直向下对准下方的平衡平板,安装时需保证摄像头光轴与平板平面保持垂直,视场范围完全覆盖平板的整个工作区域,避免球体运动到平板边缘时出现视觉识别盲区;悬臂采用铝型材拼接结构,竖直段通过底部角码固定在木质安装基板上,水平段的伸出长度可根据摄像头视场角调整,常规配置下水平段伸出长度为350mm,竖直段高度为400mm,安装后摄像头镜头距离平板上表面的垂直距离保持在380mm左右,既保证视场覆盖整个平板,也避免距离过近导致的画面畸变影响位置识别精度。
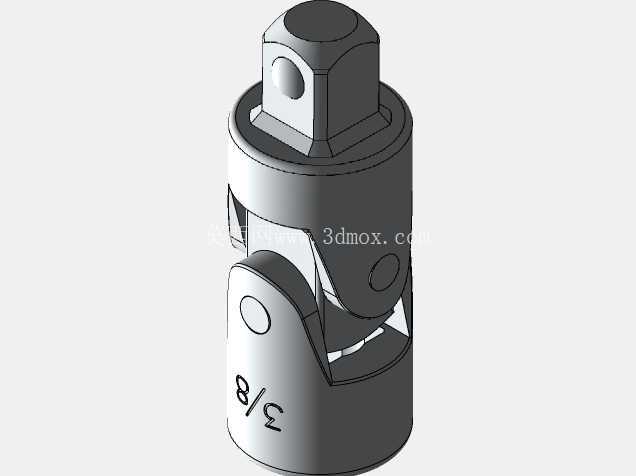
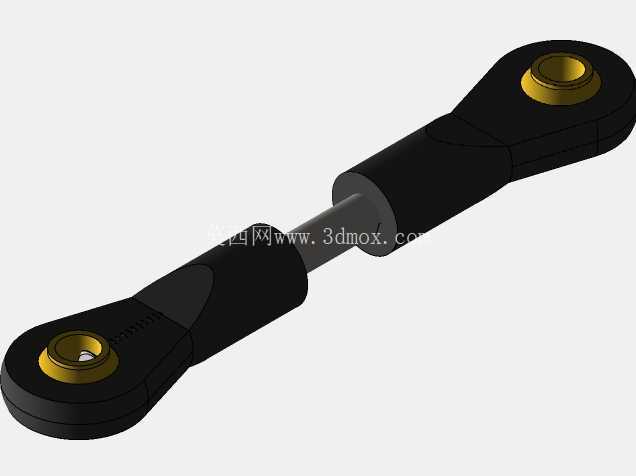
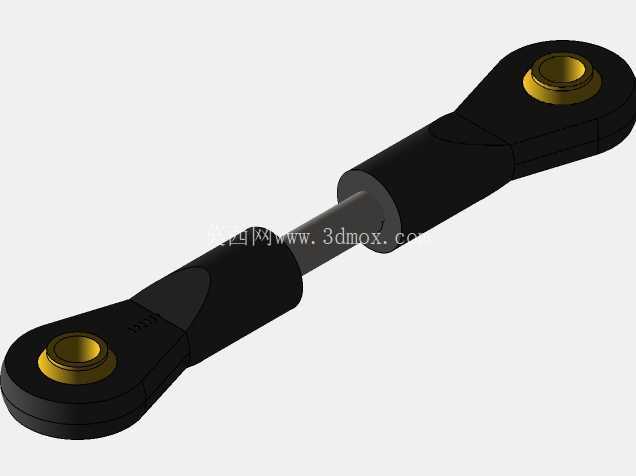
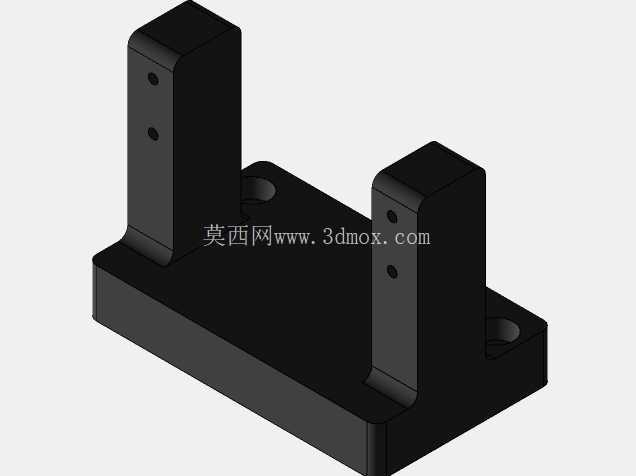
平衡平板采用方形轻质PVC板材制作,边长尺寸为300mm,厚度5mm,平板底部通过两个正交布置的万向节套筒分别与两台伺服电机的拉杆输出端连接,两个伺服电机的驱动轴呈90度正交布置,分别控制平板X轴、Y轴两个方向的倾斜角度,单台伺服电机的拉杆行程为60mm,可实现平板单方向最大15度的倾角调整,足够抵消球体在平板上滚动时产生的位置偏移;伺服电机通过L型安装支架固定在底部基板上,安装时需保证两个电机的输出轴轴线处于同一水平面,且交点与平板的几何中心重合,避免两个方向的控制运动出现耦合干扰,降低后续控制算法的解算难度。
装置的控制核心采用树莓派单板计算机,视觉采集端选用USB接口的RGB网络摄像头,以60Hz的采集频率实时获取平板表面的画面,通过HSV色彩阈值掩膜分割出画面中蓝色球体的区域,再经过腐蚀、膨胀的形态学操作去除画面噪点,通过轮廓查找算法提取球体的轮廓中心,结合相机标定参数换算出球体在平板坐标系下的实时物理坐标,再通过力矩计算得到球体当前的运动速度与偏移趋势,将位置偏差输入PID控制器,分别解算出两个方向伺服电机需要输出的转角位置,驱动拉杆调整平板的倾斜角度,通过重力分量带动球体滚动,最终让球体稳定保持在平板的中心位置,也可通过预设轨迹参数,控制球体在平板上沿指定路径运动。整套装置的所有电气元件均直接固定在底部的木质安装基板上,基板尺寸为450mm*400mm,厚度12mm,基板底部可加装橡胶减震垫,避免伺服电机动作时的振动传递到桌面,同时也能防止装置运行过程中出现滑移;电路部分包含伺服电机驱动模块、树莓派供电模块,所有接线均沿铝型材悬臂的走线槽布置,避免外露线路遮挡摄像头视场,也防止运动部件拉扯线路造成故障。
在实际教学应用中,这套装置可完成视觉定位、PID参数整定、伺服运动控制、多自由度解耦控制等多个实验项目,学生可直接修改视觉识别的阈值参数、PID控制的比例积分微分系数,直观观察参数调整对球体平衡控制效果的影响,相比纯软件仿真的教学方式,能让学习者更直观理解闭环控制的逻辑,以及实际物理系统中存在的摩擦、间隙、延迟等非线性因素对控制效果的影响;在算法验证场景中,这套装置也可作为模糊控制、神经网络控制等先进控制算法的测试载体,硬件部分预留了扩展接口,可直接替换更高帧率的工业相机、更高精度的伺服驱动单元,满足不同精度等级的算法测试需求。装置的机械结构全部采用标准件拼接,无特殊定制的复杂加工零件,装配过程不需要专用工装,普通实验室条件下即可完成组装调试,平板的尺寸、伺服电机的行程参数也可根据实际测试需求灵活调整,比如更换更大尺寸的平板可扩展球体的运动范围,更换更高扭矩的伺服电机可承载更大重量的平衡负载,适配不同的实验场景需求。

- 全部评论(0)

- 模板大小: 39.92 MB
- 售价:5金币
- 下载次数: 216
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 自动化设备