微信登录
 QQ登录


竞赛移动机器人配套握持操作把手
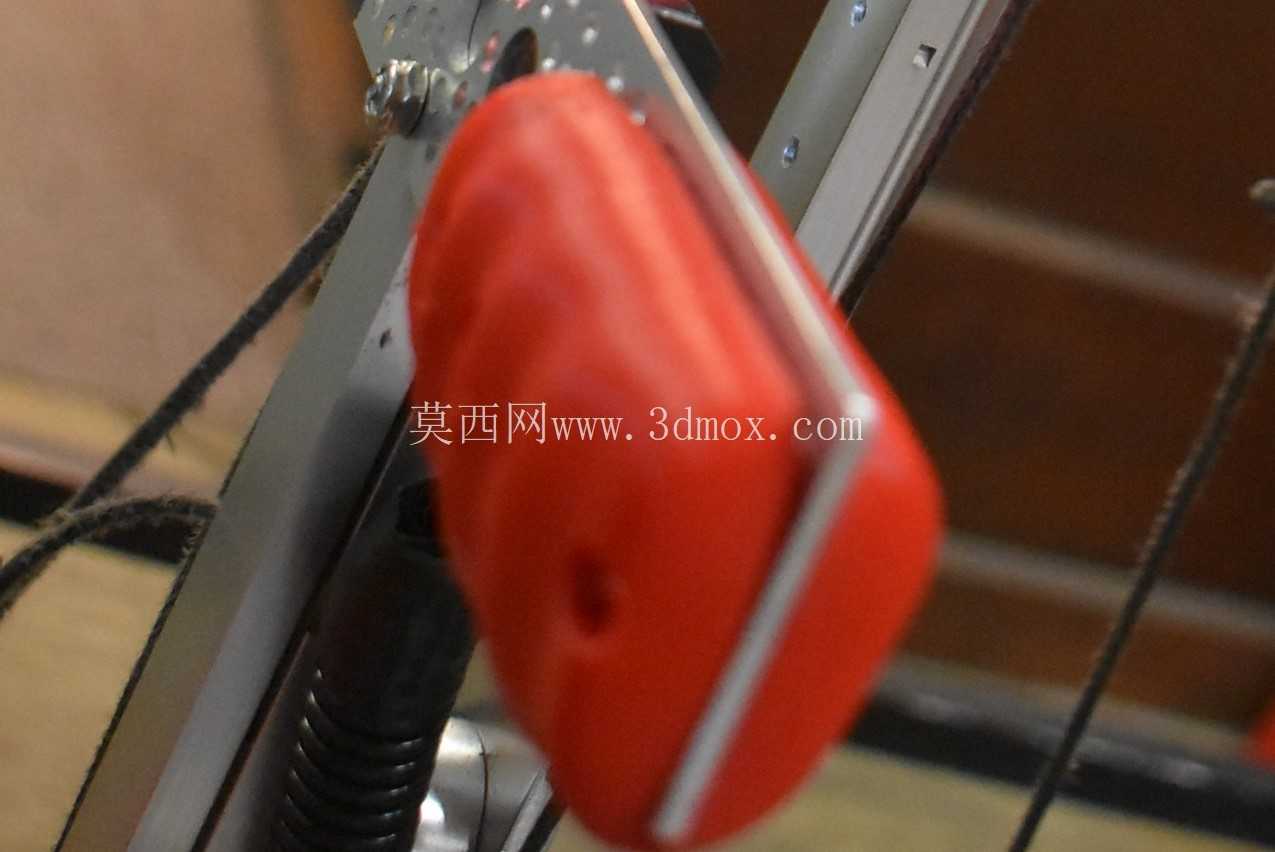
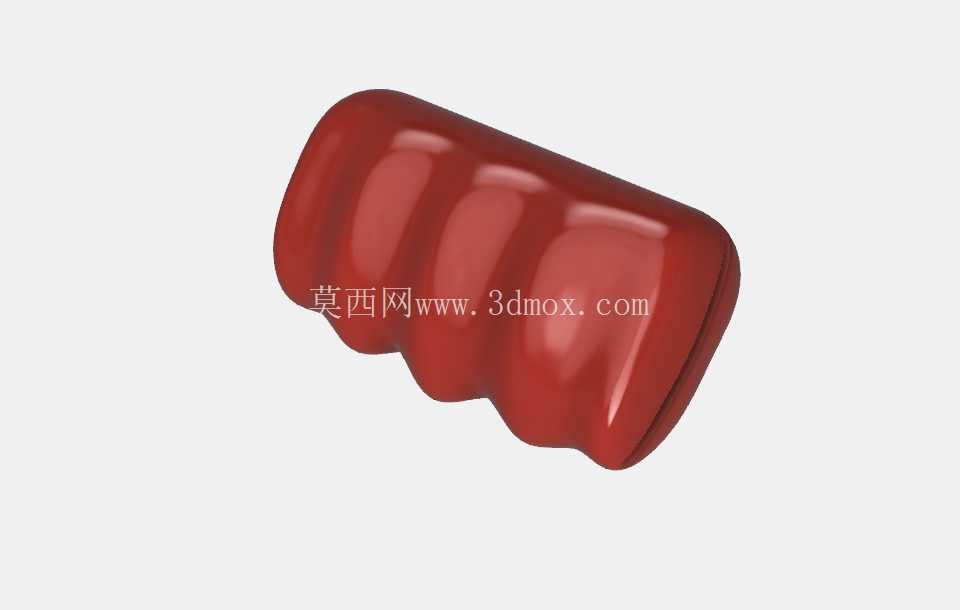
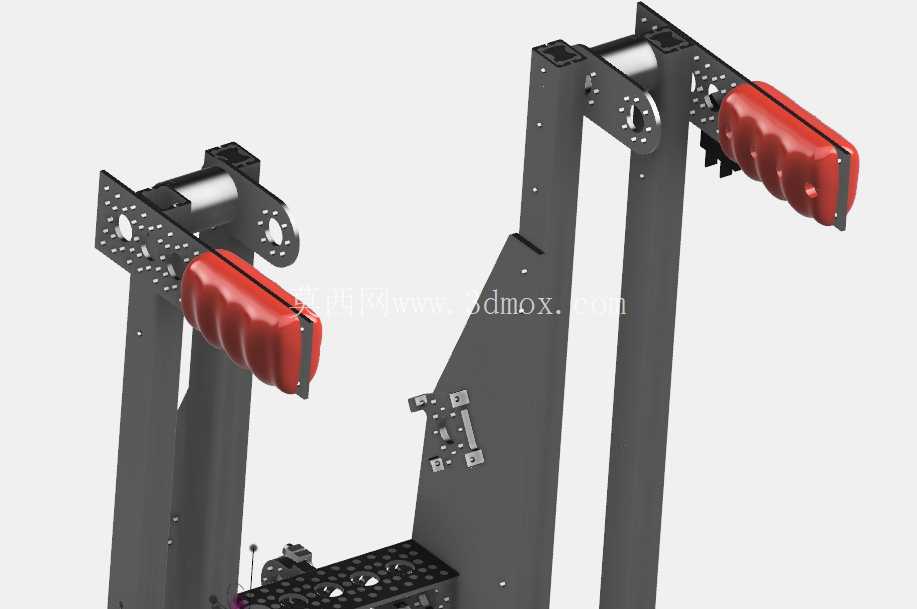
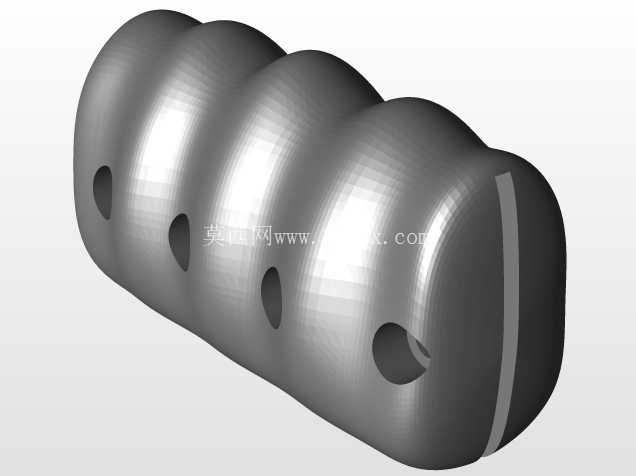
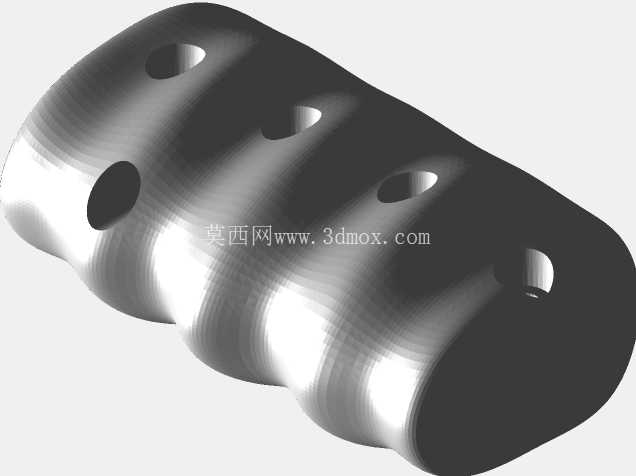
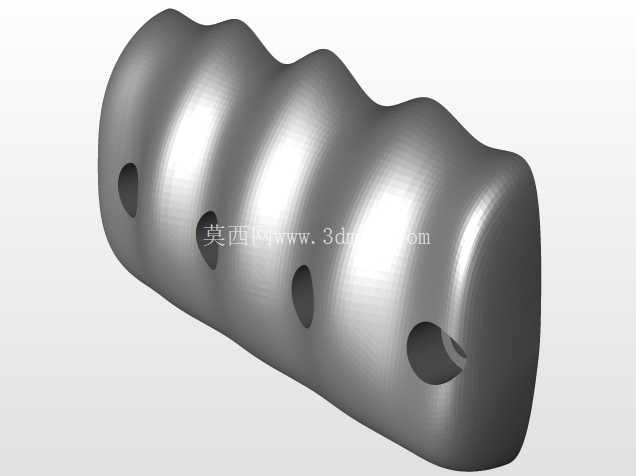
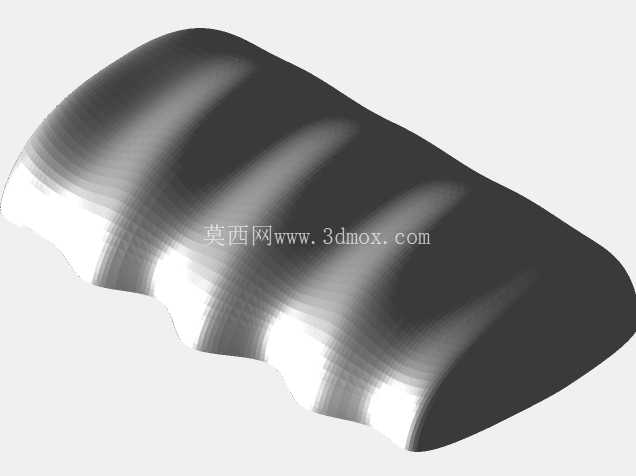
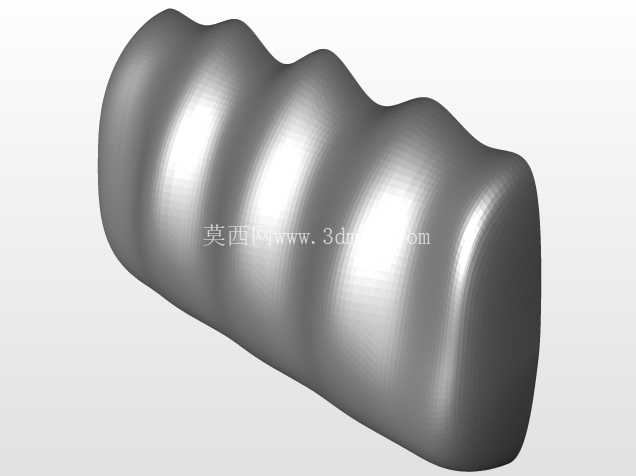
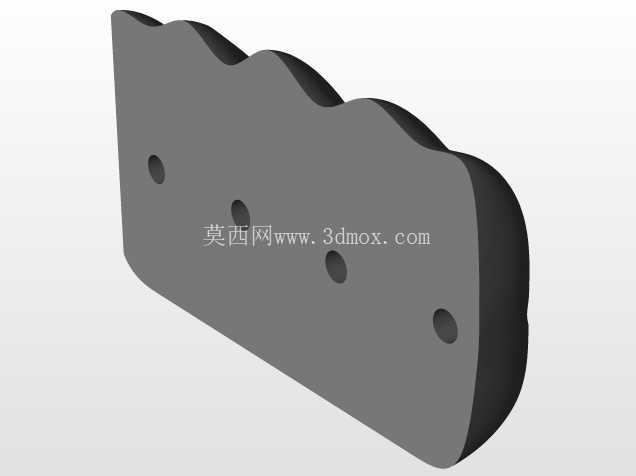
在青少年机器人竞赛的备赛与现场作业场景中,移动机器人的快速转运、位置调整是高频操作环节,不少参赛队伍的机器人整机重量接近20公斤,纯靠抓握框架型材搬运不仅受力不均容易滑脱,还可能碰歪已校准的传感器、执行机构,这类配套握持把手正是为解决该实际痛点设计的结构件。从结构受力逻辑来看,把手的安装基准完全匹配通用铝型材搭建的机器人定位板孔位,安装后握持受力直接传递到型材框架上,而非由打印件本体承受全部载荷,避免了常规3D打印把手受力断裂的问题,这一设计思路完全贴合竞赛机器人快速拆装、受力直接的搭建需求。
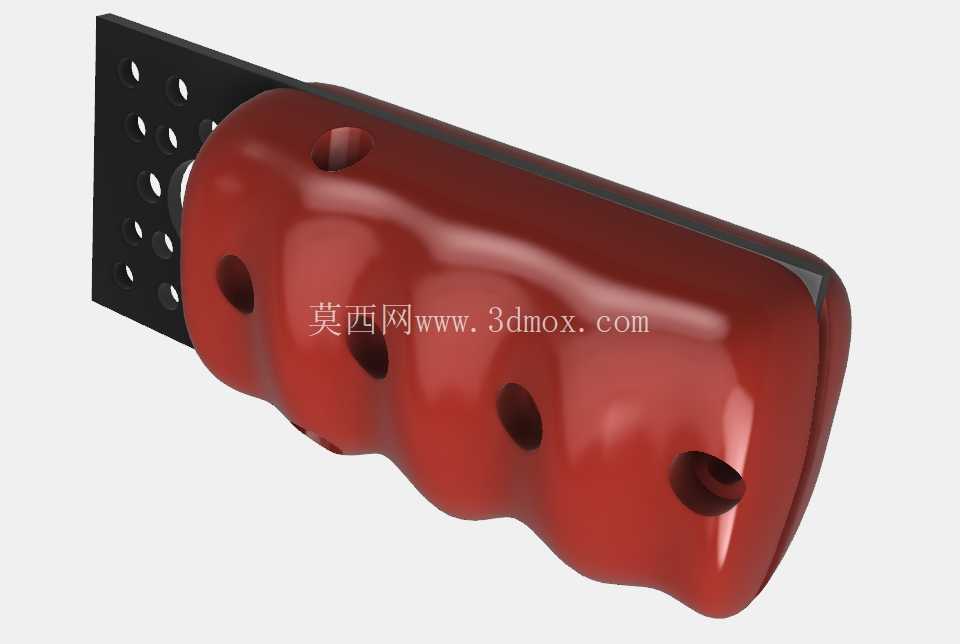
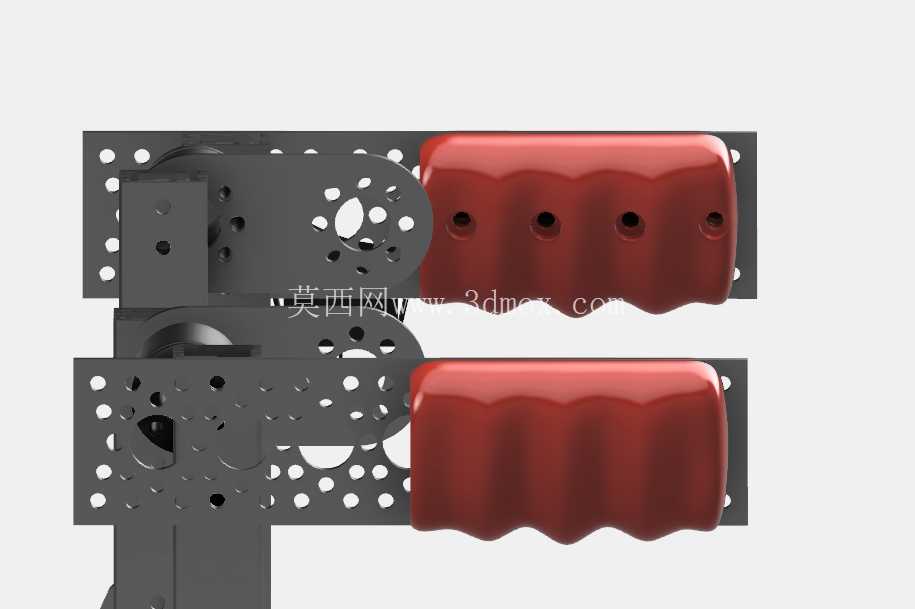
把手的握持曲面采用T型样条构建,做了贴合手掌自然弯曲的弧度处理,适配不同手型的操作人员抓握,不管是手掌偏小的学生队员还是成年指导老师,抓握时都能完全贴合受力,搬运时不会出现硌手、打滑的情况,长时间备赛反复搬运也不会造成手部不适。其中左侧把手集成了旗帜插孔结构,孔径尺寸覆盖竞赛常用的标识旗杆直径,比赛结束后可以直接将队伍标识旗插在把手上,既不用额外在机器人框架上打孔固定旗帜,也能避免队员赛后遗落标识旗,解决了备赛和参赛过程中容易忽略的小细节问题。
从打印成型的工艺适配角度考虑,一体式结构的把手在常规FDM桌面级3D打印机上制作时,右侧把手因为曲面悬垂角度较大,无支撑打印时容易出现翘边、倾倒的问题,设计时同步提供了分体式打印的结构方案,将把手拆分为两个独立部件分别打印后再组装,降低了对打印机调平、耗材附着力的要求,不管是左侧还是右侧把手,都能在常规打印参数下获得合格的成型件,不需要额外做特殊的支撑处理。安装时不需要额外加工转接件,直接利用型材上的现有安装孔位就能完成固定,不会和机器人上已安装的电机、传感器、线路产生空间干涉,安装完成后把手外凸尺寸控制在合理范围内,不会额外增加机器人的整体轮廓尺寸,符合竞赛规则对机器人外形边界的要求。
实际使用过程中,双手分别握持两侧把手时,机器人的重心刚好落在两手之间的受力区域,搬运时不需要额外调整姿态就能保持机器人水平,避免搬运过程中内部零件移位、电池松动等问题,相比直接抓握框架搬运,受力点更符合人体工程学,单次搬运的稳定性大幅提升,也减少了搬运过程中磕碰周边设备的概率。
- 上一篇:UR10协作机器人CB3系列腕关节防护盖
- 下一篇:油底壳搬运专用工业机器人夹爪设计

- 全部评论(0)

- 模板大小: 7.15 MB
- 售价:5金币
- 下载次数: 39
- 系统要求: STL,Rendering
- 软件分类: 工业机器人