微信登录
 QQ登录


自平衡倒立摆控制实验装置结构设计
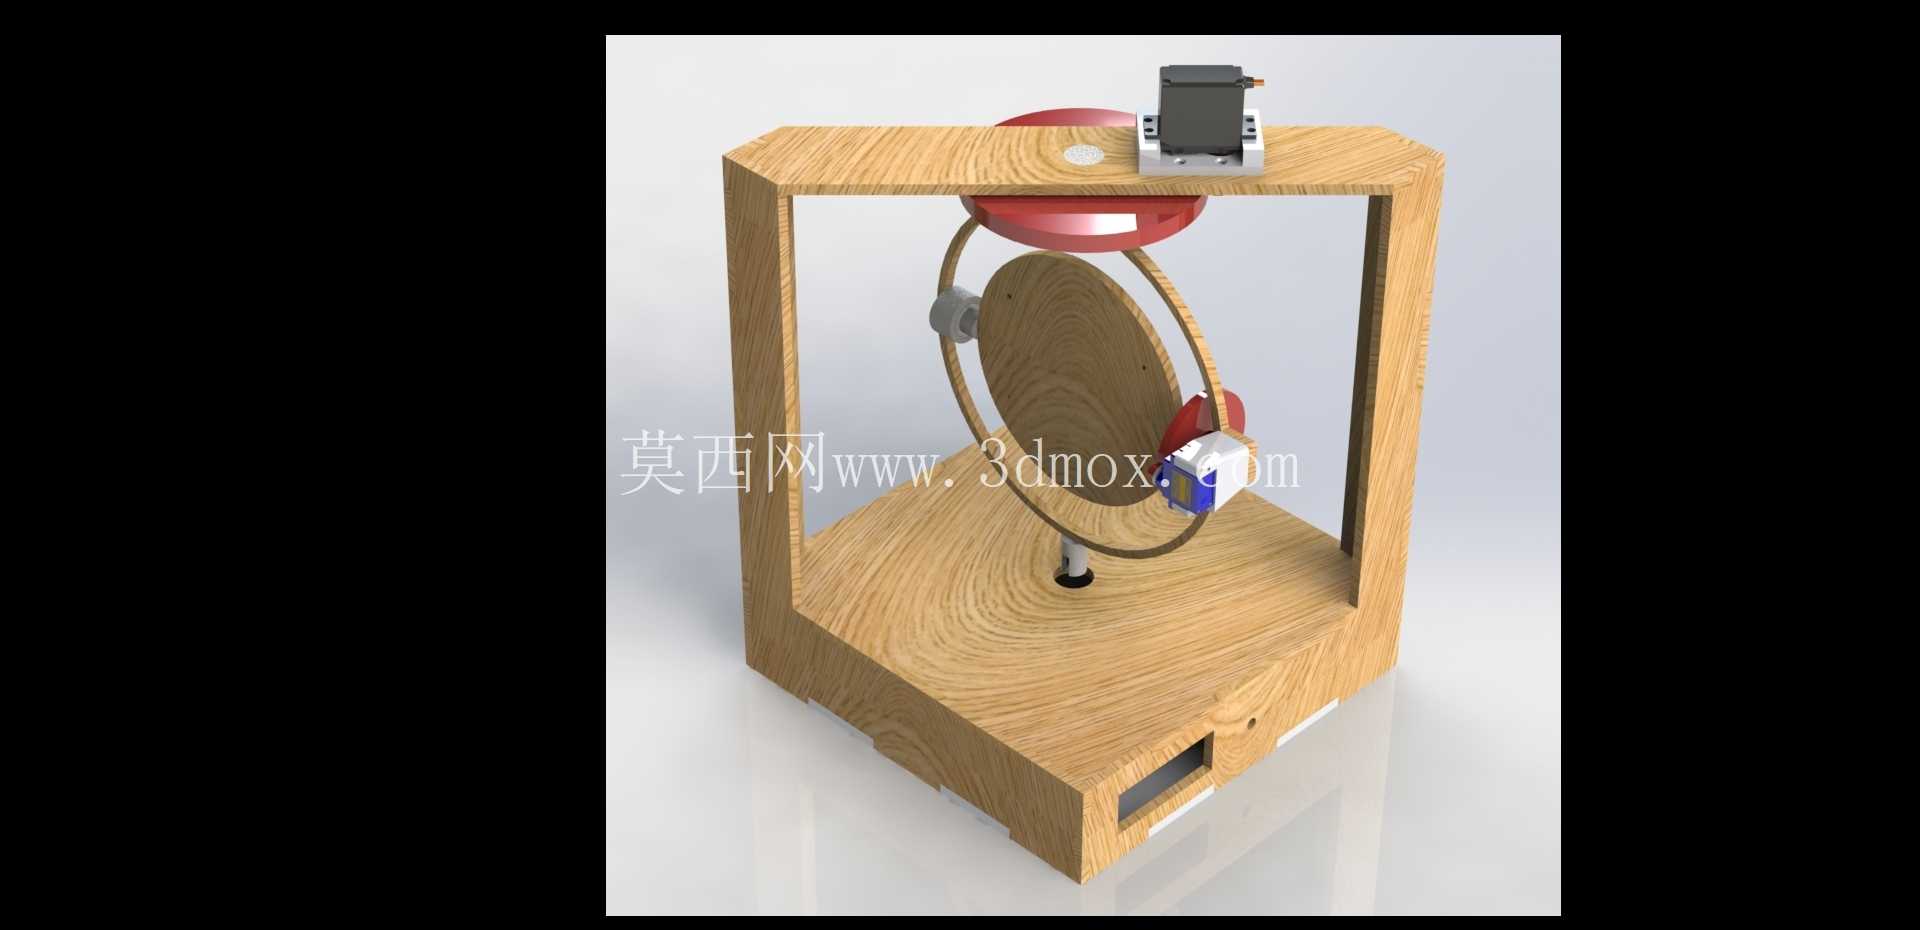
这套自平衡倒立摆实验装置,核心面向控制算法验证、机电一体化教学场景搭建,是高校自动化、机电工程专业开展闭环控制教学实验的典型载体,也可作为小型控制算法迭代验证的实物测试平台,替代纯仿真环境完成从代码到实物执行的全链路验证。装置整体采用框式木质承载框架作为主体支撑结构,框架底部为集成式安装基座,预留了控制电路、供电模块的内嵌安装空间,基座底面做了平整处理,可直接放置在水平实验台面上使用,无需额外打孔固定,适配常规实验室操作台的摆放需求,框架整体外轮廓尺寸控制在300mm见方以内,不会占用过多实验台空间,适合多组实验同时排布开展。
装置的核心执行与检测部分,集成在框架内部的回转支撑结构上:环形回转支架通过中心转轴与框架两侧的支撑座连接,可绕水平轴做360度回转动作,回转支架上固定有木质摆体作为倒立摆的被控对象,摆体偏心位置搭配了配重块用于调整系统转动惯量,匹配不同控制参数下的调试需求。框架顶部安装有驱动舵机,舵机输出轴通过传动结构与环形回转支架连接,为摆体的姿态调整提供动力输出,舵机安装位做了可调式设计,可通过调整安装座位置改变传动间隙,适配不同精度等级的调试需求。
设计过程中,首先围绕倒立摆系统的控制逻辑做了结构匹配:惯性测量单元直接安装在摆体的重心位置附近,可实时采集摆体的倾斜角度、角加速度数据,避免因安装位置偏差带来的测量误差,传感器采集的数据经过滤波处理后传输至控制单元,控制单元通过PID算法计算出维持摆体直立所需的输出量,驱动舵机带动回转支架转动,通过动态调整重心位置抵消摆体的倾倒趋势,形成完整的闭环控制回路。结构设计上特意将所有走线做了内嵌处理,沿框架内部的走线槽布置,避免回转部件运动过程中剐蹭线缆,提升装置长时间运行的可靠性。
从安装边界来看,框架两侧的转轴支撑座采用了可拆卸式设计,可快速更换不同重量、不同转动惯量的摆体,满足不同难度等级的实验需求,基座上预留的电路安装空间可兼容常规的开源控制板、驱动板安装尺寸,使用者无需额外做结构修改即可完成硬件搭建。装置的传动部分做了间隙补偿设计,转轴位置搭配了低阻尼轴承,减少机械摩擦对控制精度的影响,让控制算法的调试效果可以更直观地体现出来,避免机械结构误差掩盖算法本身的调节特性。
在实际教学场景中,这套装置可完成一阶倒立摆平衡控制、PID参数整定、卡尔曼滤波数据融合等多个实验项目,学生可通过调整配重块位置改变系统模型参数,直观观察不同控制参数下的系统响应特性,相比纯软件仿真,实物装置可以让使用者直观感受到机械结构、传动间隙、传感器噪声等实际工程因素对控制系统的影响,建立更完整的机电系统设计认知。对于控制算法开发者而言,这套小型化装置可作为算法验证的快速原型平台,在完成仿真验证后直接在实物上测试算法的实际运行效果,缩短算法开发的迭代周期。
- 上一篇:餐用盖勺一体化自动生产制造设备
- 下一篇:四轮差速AGV自动导引搬运小车结构

- 全部评论(0)

- 模板大小: 9.07 MB
- 售价:5金币
- 下载次数: 12
- 系统要求: Rendering,SOLIDWORKS,AutoCAD,STL,Other
- 软件分类: 自动化设备