微信登录
 QQ登录


ESP32控制双轮自平衡滑板车结构设计
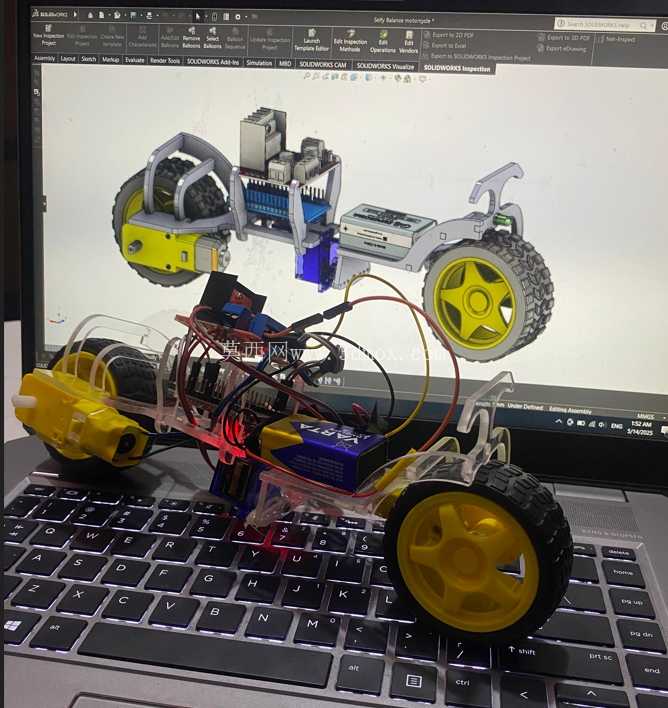
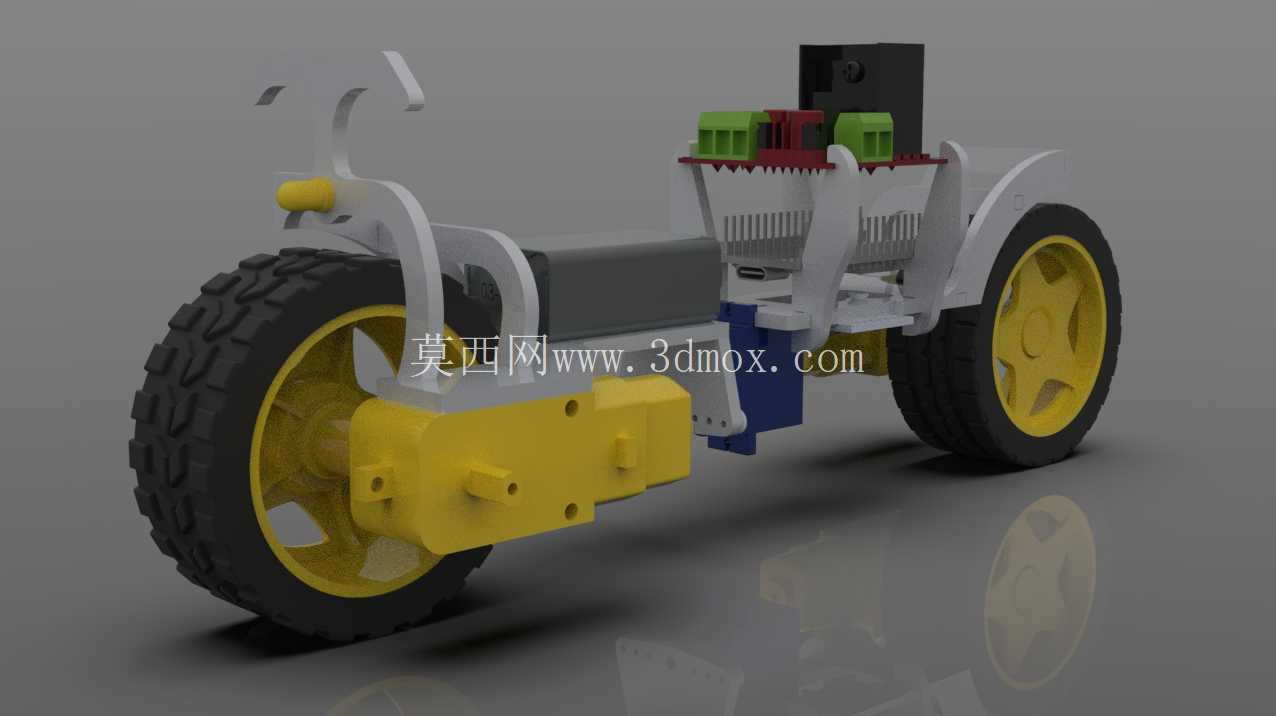
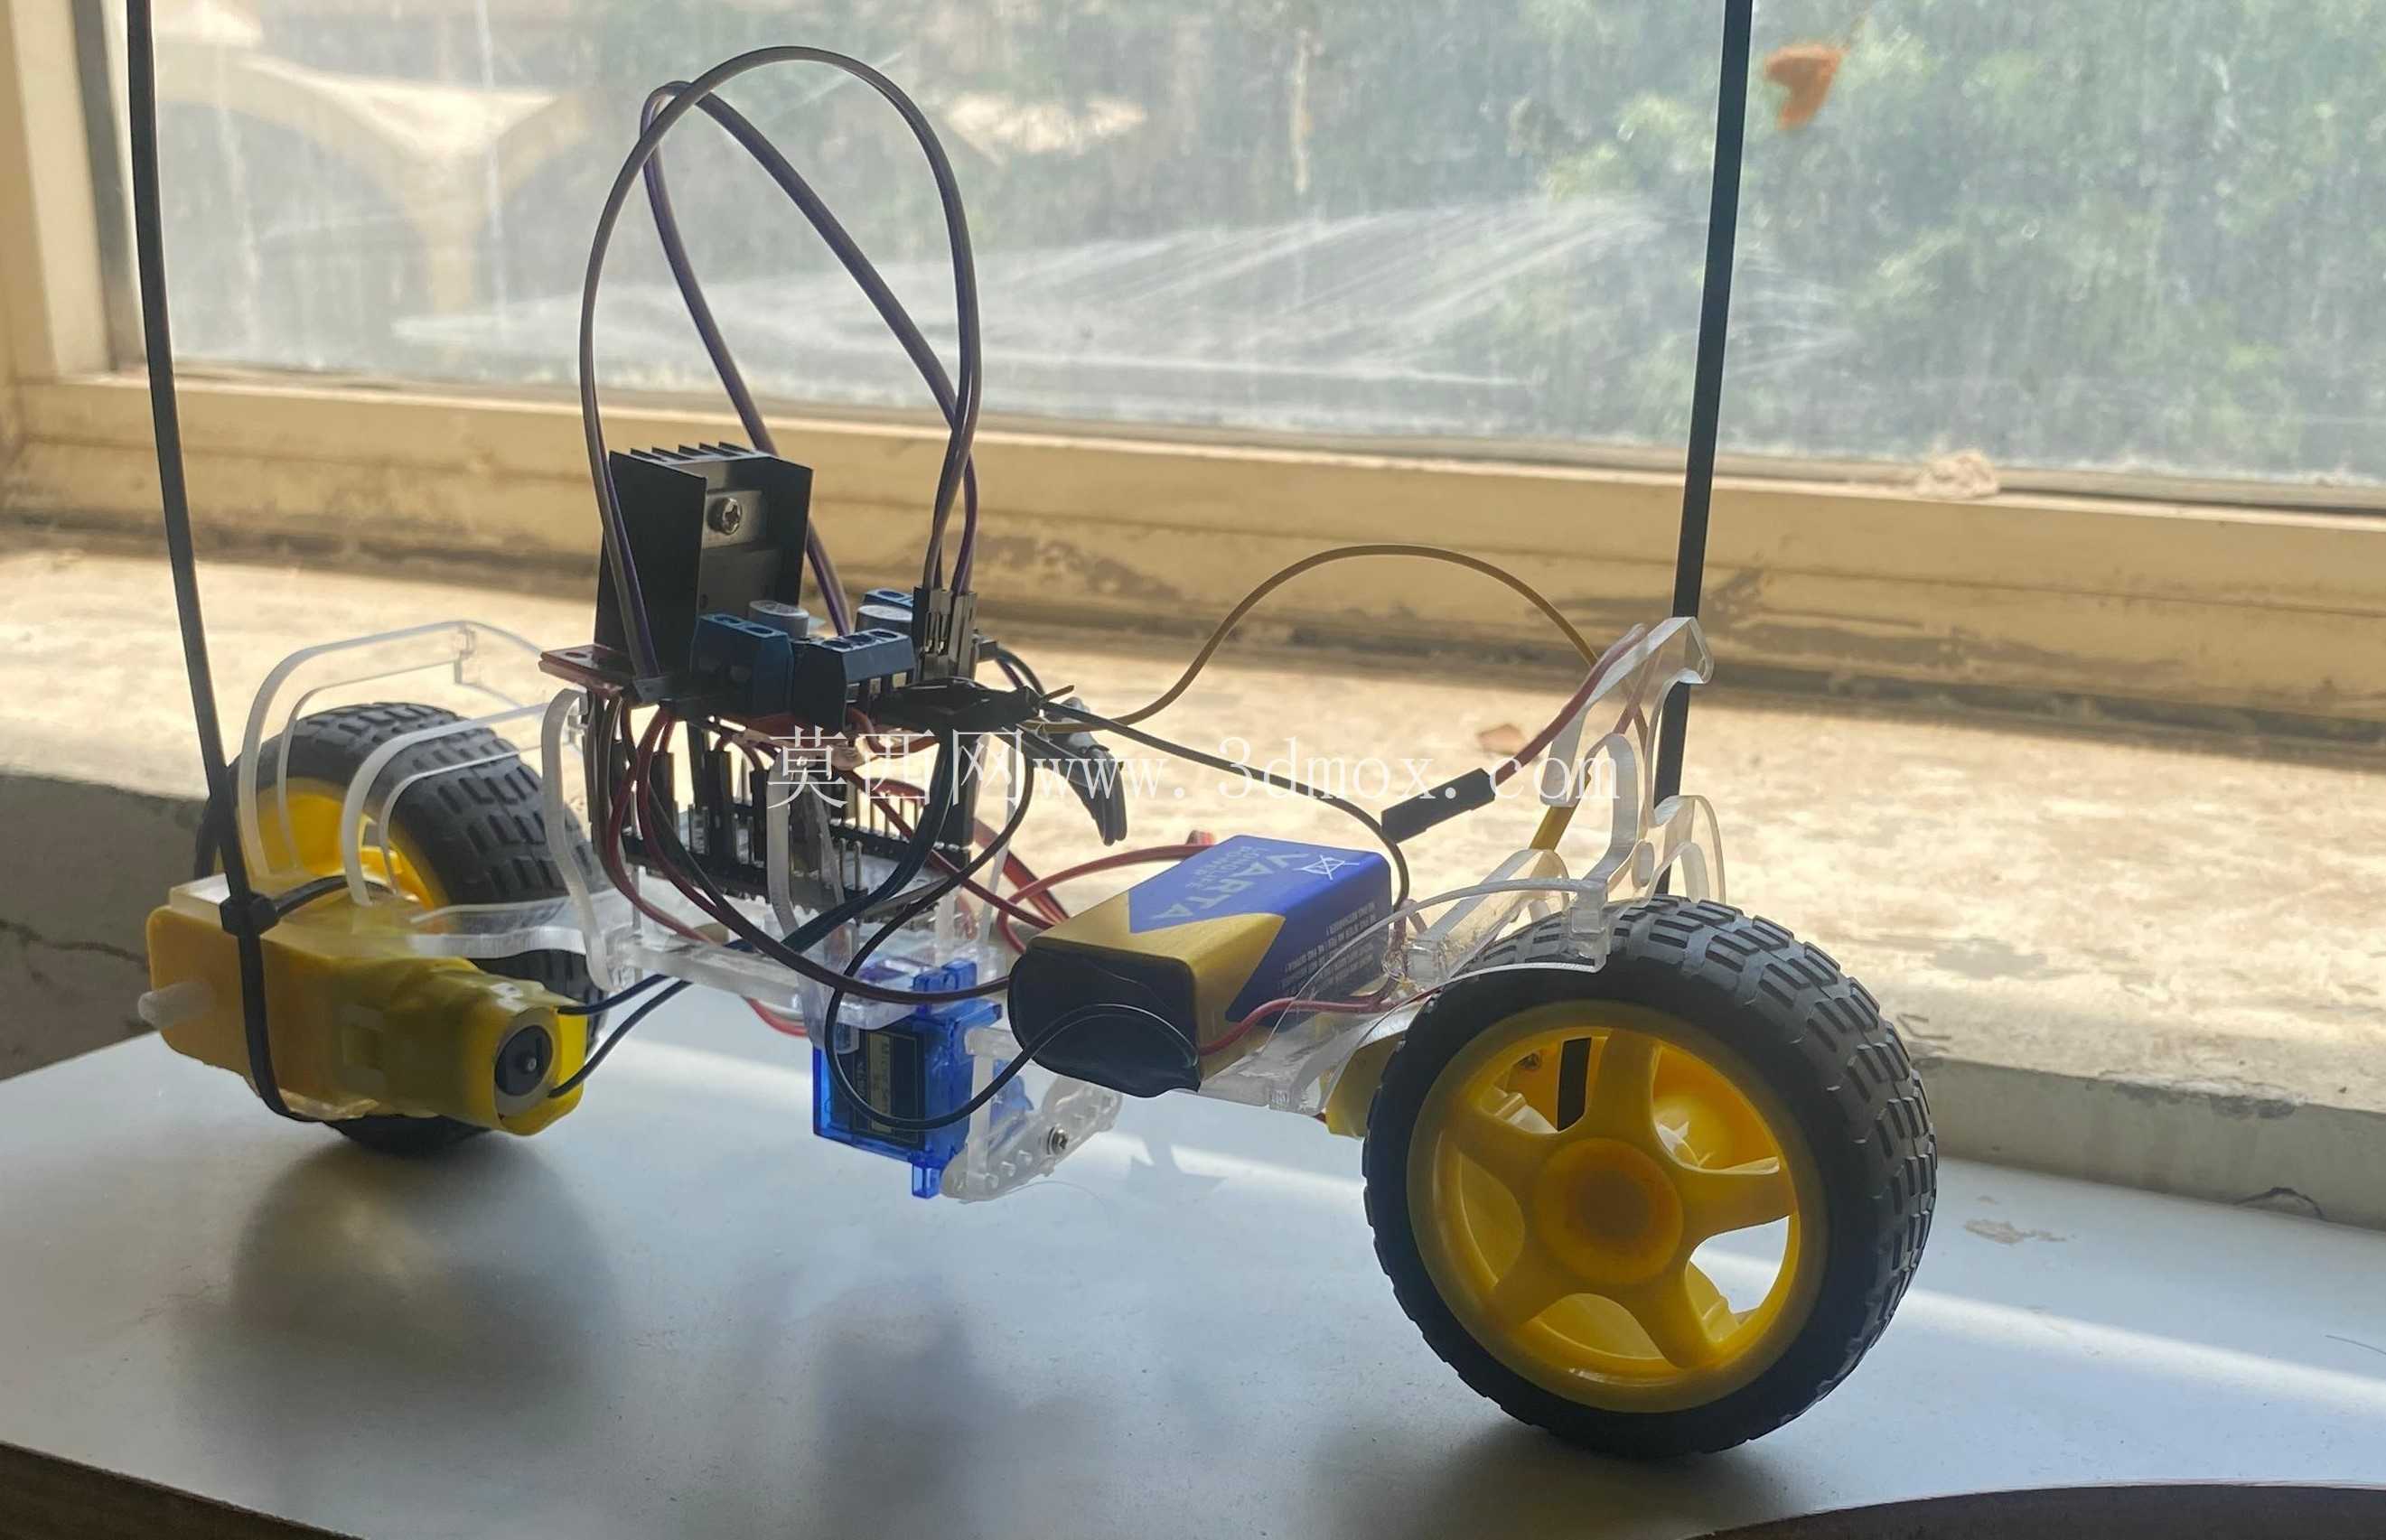
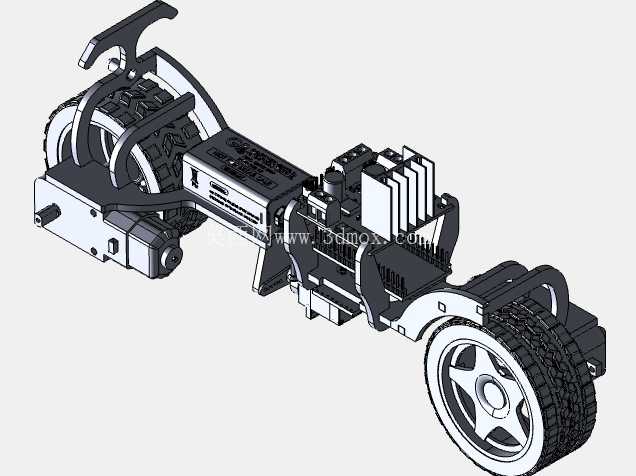
这款双轮自平衡代步装置的结构设计,核心围绕嵌入式控制与动态平衡逻辑展开,在小型智能代步设备、教学实验机器人开发场景中具备较强的参考价值。从实际用途来看,该装置既可以作为嵌入式开发、机器人控制算法的验证载体,也可拓展为小型短途代步工具的原型样机,适配室内短途移动、科创教学演示等场景,能够直观展示动态自平衡系统的运行逻辑与机械结构配合关系。
功能特性层面,装置依靠ESP32微控制器作为核心运算单元,搭配MPU6050陀螺仪模块实时采集车体姿态数据,通过内置的PID控制算法输出调整信号,驱动两轮电机动态调整转速与转向,实现车体在无额外支撑状态下的自主平衡。整套控制链路的响应延迟控制在毫秒级,能够应对小幅度的外力扰动、地面轻微起伏带来的姿态偏移,维持车体直立行进状态。结构上采用透明亚克力板作为主体承载支架,既能够直观展示内部线路与元器件布局,方便调试阶段的线路排查与元件更换,也能在满足结构强度要求的前提下控制整体自重,降低电机驱动负载。行走轮采用带防滑纹理的橡胶轮面搭配黄色轮毂结构,轮毂与电机输出轴采用过盈配合加顶丝固定的连接方式,避免行进过程中轮组打滑脱落;轮组间距经过反复调校,既保证平衡控制的灵敏度,也避免轮距过窄导致的侧向稳定性不足问题。
设计思路上,整个结构优先遵循低成本验证的原则,所有元器件均采用通用市售标准件,无需开模定制特殊结构件,方便开发者快速复现与二次迭代。主控模块、陀螺仪模块、电池模块、电机驱动模块均采用层叠式布局固定在亚克力支架上,模块之间预留足够的接线空间与散热间隙,避免线路缠绕干扰传感器数据采集,同时也方便后续拓展蓝牙通讯、手机APP遥控等附加功能。电池模块布置在车体下部靠近轮轴的位置,通过降低整体重心提升平衡状态下的稳定性,减少PID算法的调整压力。
从安装边界与尺寸适配来看,整体结构的横向宽度与常规14寸笔记本电脑键盘区域宽度相当,纵向长度控制在20厘米范围内,高度不超过15厘米,属于小型桌面级验证样机尺寸。各模块的安装孔位均按照标准元器件的安装尺寸设计,主控板的固定孔位兼容常见的ESP32开发板安装间距,电机安装座预留了不同规格直流减速电机的调节余量,无需重新加工支架即可更换不同扭矩的电机适配不同负载需求。轮组的安装位置预留了上下5毫米的调节间隙,可根据更换的轮径大小调整离地间隙,适配不同摩擦力的地面测试场景。线路走线全部沿亚克力支架的边缘布置,通过扎带固定点位预留孔进行固定,避免运动过程中线路卷入轮组造成故障。在结构强度校核上,亚克力支架的厚度选取3毫米规格,经过受力仿真验证,能够承载电池、主控、传感器等全部元器件的重量,在正常行进、小幅度碰撞场景下不会出现支架断裂变形的问题。整个装置的结构设计没有采用冗余的装饰性部件,所有结构特征均服务于功能实现,既方便建模阶段的参数化调整,也为后续的功能拓展预留了足够的安装空间,比如可在支架前端预留的孔位加装超声波避障模块,或者在顶部拓展载物平台实现小型物品的短途转运功能。
- 上一篇:HEMA汉威修补匠长剑结构设计方案
- 下一篇:迷你搅拌作业小车金属结构设计

- 全部评论(0)

- 模板大小: 79.5 MB
- 售价:5金币
- 下载次数: 71
- 系统要求: STEP / IGES,Rendering
- 软件分类: 铸造模