微信登录
 QQ登录


机器人夹爪性能测试用多面体标定块
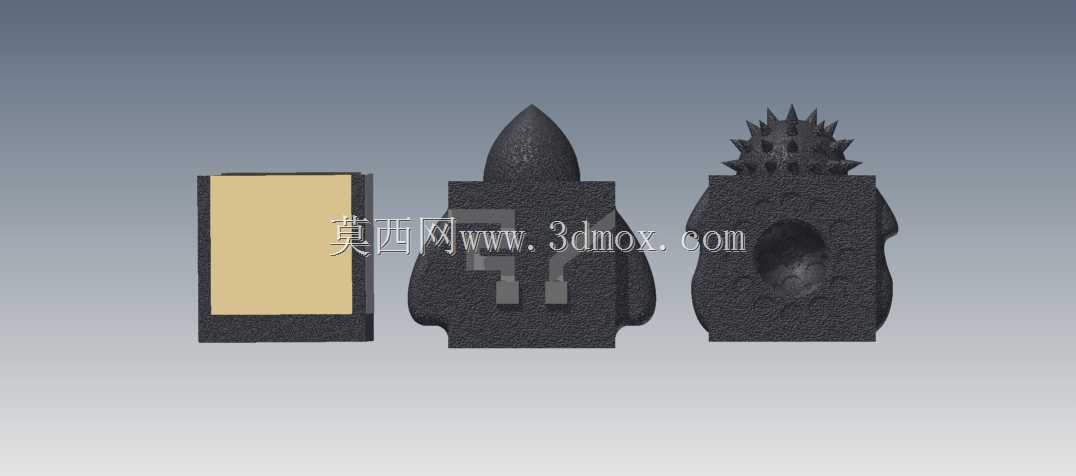
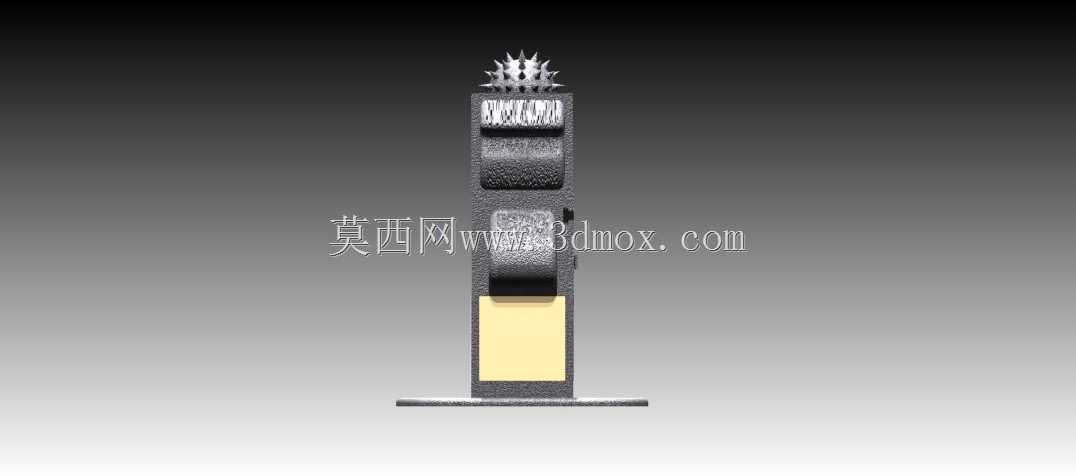
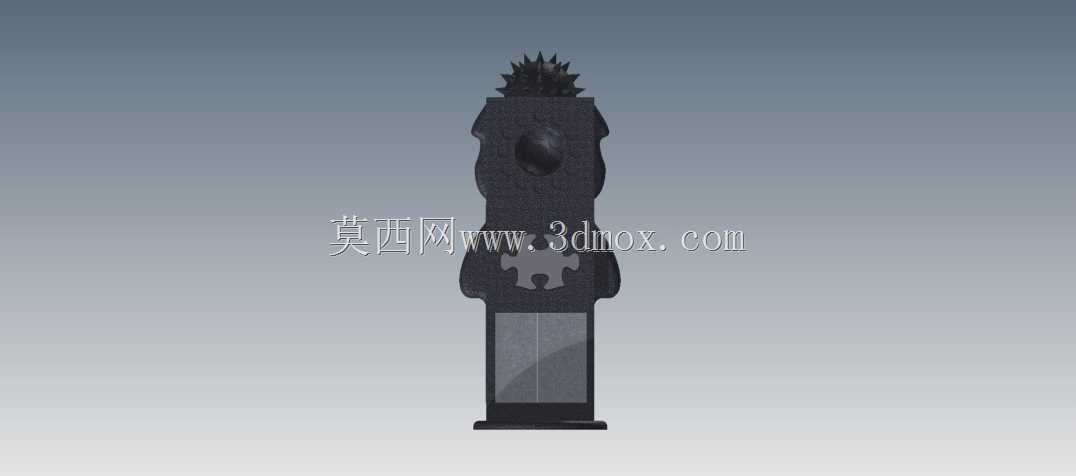
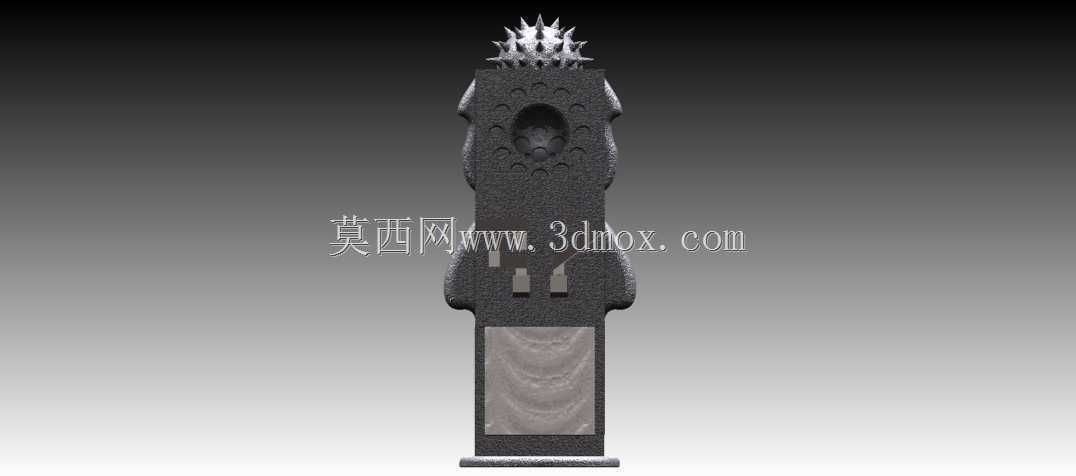
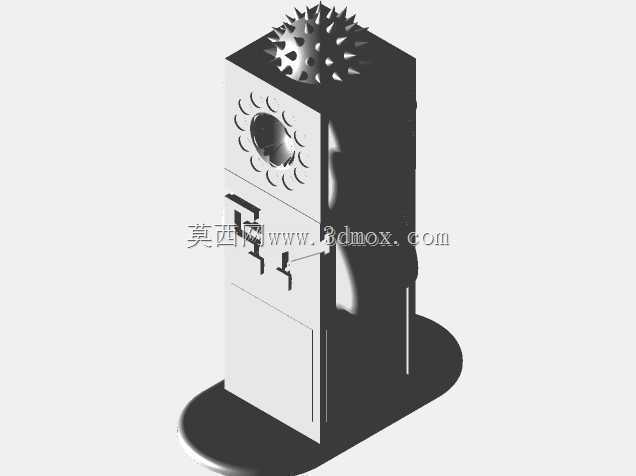
这套标定块的设计初衷,是解决工业机器人末端夹爪在出厂校验、现场调试阶段缺乏标准化抓取测试载体的痛点,目前在机器人本体厂商的末端执行器测试工位、集成商的夹爪选型验证场景中已经有了较为广泛的应用。整套结构由三个独立的立方体基体组合而成,每个基体对应不同类型夹爪的测试需求,没有多余的装饰性结构,所有几何特征都服务于夹持性能验证的实际用途。
最顶部的锥尖型立方体,主要针对自适应柔性夹爪、软体机械手的包络抓取能力测试,锥面的角度经过反复校核,能够精准模拟不规则异形工件的外轮廓,测试时可以通过调整夹爪的开合行程、加持力参数,验证夹爪对非规则曲面的贴合度、抓取稳定性,避免实际生产中抓取异形工件时出现滑脱、压损工件的问题。中间带尖刺凸起的立方体,针对的是多指机械臂、针形夹爪、磁吸式夹持机构的性能验证,表面的凸起阵列间距、凸起高度都按照常规粗糙工件的表面特征参数设计,既可以测试多指夹爪在凹凸表面的指端贴合度、夹持力分布均匀性,也能验证磁吸夹爪在非平整导磁表面的吸附力冗余量,排查夹持过程中因接触面不足导致的工件掉落风险。最底部的光滑平面立方体,是专门为平行吸盘式机械臂、多指与吸盘组合式夹爪设计的测试载体,平面的平面度、表面粗糙度都按照高精度平板的加工要求设计,能够精准测试真空吸盘的密封性能、吸附响应速度,以及组合式夹爪在切换夹持模式时的动作协调性,验证吸盘与机械指配合时的位置精度是否满足生产节拍要求。
设计过程中充分考虑了不同测试场景的安装边界,三个立方体可以单独拆分使用,也可以通过底部的定位槽组合成塔状结构,单独使用时每个立方体的重量、重心位置都经过配平,能够模拟不同重量等级的工件,组合使用时可以模拟多工位连续抓取场景下,夹爪对不同形态工件的快速适配能力。每个立方体的棱边都做了统一的R0.5倒角处理,避免测试过程中尖锐棱边划伤夹爪的接触垫、吸盘密封唇,延长测试工装的使用寿命。基体的安装基准面设置在每个立方体的底部,预留了标准的M6螺纹安装孔,可以直接固定在测试工作台的T型槽上,也可以搭配快换板实现不同测试块的快速切换,不需要额外制作转接工装,适配市面上绝大多数工业机器人测试平台的安装接口。
在实际测试应用中,这套标定块可以覆盖夹爪性能验证的多个核心维度:针对平行夹爪可以测试夹持平行度、行程重复精度、加持力线性度;针对真空吸盘可以测试不同真空度下的吸附保持力、表面贴合密封效果;针对柔性夹爪可以测试包络范围、异形面自适应能力、接触力分布合理性。不同于传统的单一形状测试块,这套组合式结构不需要频繁更换测试工装,就能完成多种夹爪的全性能维度测试,能够大幅缩短夹爪选型、调试的周期,在3C电子装配、汽车零部件上下料、仓储物流分拣等场景的机器人工作站调试中,都能发挥实际的校验作用。设计时也考虑了3D打印快速制作的可行性,所有结构都没有复杂的内凹特征,不需要额外添加支撑结构就能完成打印制作,工程师可以根据自身的测试需求,快速调整不同立方体的尺寸、表面特征参数,定制适配特定夹爪型号的测试工装,不需要依赖外部机加工供应商,缩短测试准备周期。
- 上一篇:多关节联动五轴机械执行机构设计
- 下一篇:多爪式球形基座机械夹持末端结构

- 全部评论(0)

- 模板大小: 8.73 MB
- 售价:5金币
- 下载次数: 9
- 系统要求: STL,Rendering,STEP / IGES
- 软件分类: 工业机器人