微信登录
 QQ登录


稳定腿架用凸轮弹簧联动机构设计方案
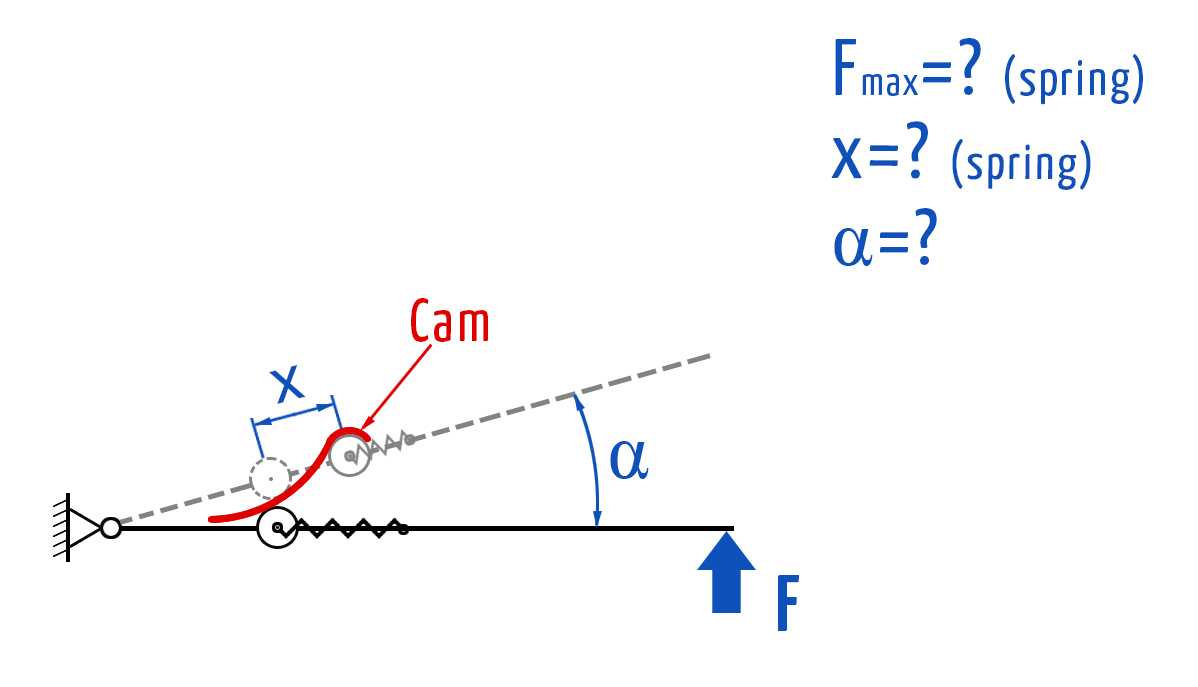
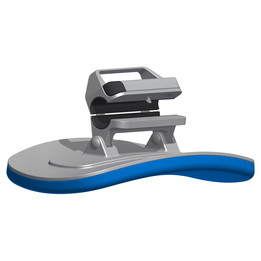
在户外作业支撑、重载设备调平、移动作业平台驻稳这类场景里,传统杠杆式支撑腿往往存在受力路径长、锁止间隙大、长期使用后磨损松旷的问题,这套凸轮弹簧联动的支撑机构,正是针对这类痛点提出的异于常规杠杆结构的实现思路。整套机构的核心受力逻辑围绕三个核心参数展开:弹簧被压下的最大承载力、弹簧最大压缩行程、摆臂允许的最大摆角,三个参数直接决定了凸轮轮廓的设计边界,也决定了整套支撑结构的承载上限与动作行程。从结构布局来看,整套机构以固定铰点为旋转基准,摆臂绕铰点做定轴转动,凸轮与摆臂刚性联动,弹簧作为储能与复位元件沿摆臂的斜向布置,当外部支撑力F向上作用于摆臂端部时,摆臂带动凸轮转动,凸轮型面持续压缩弹簧,将外部载荷转化为弹簧的弹性势能,
当摆臂转动到设计的最大角度α时,弹簧压缩量达到设计值x,此时弹簧弹力达到设计最大值Fmax,机构进入锁止支撑状态,无需额外的插销、锁块等附件即可实现稳定支撑。设计过程中首先要明确安装边界:固定铰点的安装位置需要匹配设备底架的主梁宽度,整套机构收拢状态下的外轮廓不能超出设备底架的下沿边界,避免设备移动过程中机构与地面凸起发生剐蹭;摆臂展开后的支撑点横向跨距需要满足设备抗倾覆的稳定性要求,通常支撑点到设备重心的水平距离需要大于设备重心高度的0.3倍,才能保证侧向外力作用下设备不会发生倾翻。凸轮轮廓的设计需要严格匹配弹簧的刚度曲线,要保证摆臂从收拢状态转动到支撑状态的全过程中,凸轮对弹簧的压缩力变化平滑,不能出现力值突变导致的操作卡滞,
同时要保证在最大支撑位置时,凸轮的受力过零点落在铰点与弹簧作用点的连线内侧,形成机械自锁,避免支撑过程中弹簧回弹导致摆臂意外收拢。弹簧的选型需要匹配凸轮的行程参数,最大压缩量x需要预留15%以上的余量,避免长期使用后弹簧疲劳产生塑性变形导致支撑力不足,弹簧的最大工作载荷Fmax需要大于单腿设计承载的1.2倍,保证重载工况下弹簧不会压并失效。摆臂的角度α设计需要兼顾支撑高度与操作力,角度过小会导致支撑行程不足,无法适应不平整地面的高度差,角度过大会导致凸轮需要压缩弹簧的行程过长,操作时需要施加的力过大,同时会增大整套机构的横向安装尺寸。这套结构相比传统的杠杆锁止式支撑腿,结构组成更简单,核心部件只有摆臂、凸轮、弹簧、
固定铰支座四个部分,没有零散的锁止销、卡扣等易丢易损件,长期户外使用的可靠性更高,动作过程中弹簧始终提供持续的张紧力,各铰接副之间的间隙被弹簧力自动消除,不会出现传统结构磨损后的松旷问题。需要注意的是,这套结构的参数匹配要求较高,如果弹簧刚度、凸轮轮廓、摆臂角度三个参数匹配不当,很可能出现无法自锁、操作力过大或者支撑行程不足的问题,建模过程中需要先通过运动仿真验证全行程的受力变化,确认各位置的弹簧压缩量、凸轮接触应力、摆臂受力都在材料允许范围内,再进行后续的结构细化。安装接口方面,固定铰支座采用螺栓连接的方式固定在设备底架上,安装孔位设计成长圆孔,允许安装时微调铰点的前后位置,补偿焊接或者加工带来的尺寸误差,摆臂端部的支撑脚采用球面铰接结构,能够自适应不平整地面的角度,保证支撑脚与地面完全贴合,避免局部应力集中导致的支撑脚变形。
- 上一篇:现代L型紫色系整体厨房橱柜组合设计
- 下一篇:PN40压力等级德标钢制盲法兰结构

- 全部评论(0)

- 模板大小: 162.42 KB
- 售价:5金币
- 下载次数: 11
- 系统要求: Rendering
- 软件分类: 通用机械零部件