微信登录
 QQ登录


五轴联动视觉追踪执行机构
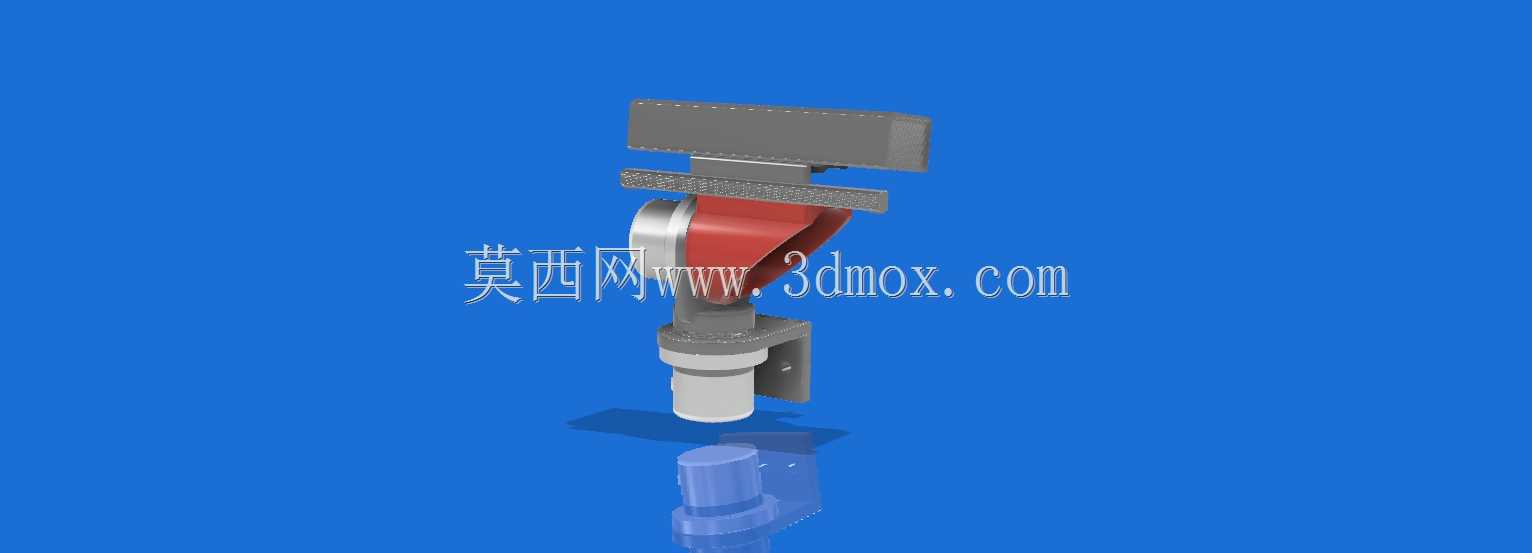

在自动化产线与柔性制造场景中,工件来料位姿偏差、传送过程中的随机偏移,一直是传统固定工位抓取或加工的痛点。这套五轴物体跟踪装置正是为解决动态目标跟随而设计,它将视觉感知与多轴运动执行结合,让末端执行器能够实时追随移动物体,完成动态抓取、轨迹跟踪、在线检测或随动加工等任务。从结构上看,装置采用立式回转基座配合多关节转向臂的布局,底部回转单元提供绕竖直轴的大范围方位调整,中部关节负责俯仰与偏摆,上部承载板用于安装视觉传感器或作业工具。这种多自由度构型使末端执行点能够在三维空间内连续改变位置和姿态,而不是局限于平面内的二维移动,因此可以适应不同高度、不同倾角的目标表面。设计思路上,该机构优先考虑随动响应与工作空间的平衡。
基座采用紧凑的柱状支撑,内部预留走线通道,动力与传感线缆可从支撑腔体内穿行,避免外部拖链在高速回转时产生干涉。中部关节的铰接轴线经过优化,使转动中心尽量靠近负载重心,从而减小偏转载荷对驱动单元的力矩冲击,提升动态跟踪时的稳定性。上部安装板为平面板式结构,表面预留阵列安装孔位,可直接固定摄像头、激光轮廓仪、夹爪或焊枪等末端器件,适配不同工艺需求。实际应用中,视觉模块负责采集目标区域的图像与深度信息,控制系统根据识别到的物体位置、速度和姿态,反向求解各轴的运动指令,驱动关节同步动作,使末端执行器始终与目标保持设定的相对位姿。在分拣工位,它可以追踪传送带上连续运动的工件,在不停止传送带的情况下完成抓取;在喷涂或焊接场景,
它能够跟随工件的曲面轮廓调整工具角度,保证作业点与工件表面的距离和法向角度稳定;在检测工位,它则可以带动相机围绕目标多角度扫描,弥补固定相机视野与景深的不足。从安装边界看,该装置底部为法兰式支撑结构,适合固定在工作台、机架或移动平台上,安装面需要保证足够的平面度和刚性,以抑制高速随动时的振动。整体高度方向占用空间集中在基座与关节堆叠区域,侧向伸展范围由上部摆臂长度决定,选型时需要结合传送带宽度、工件最大尺寸以及安全防护距离核算工作半径。周边应预留线缆弯曲半径和维护操作空间,避免关节极限位置与机架、护栏发生碰撞。结构细节上,各转动副均设置了机械限位与位置反馈接口,既可以在软件层面限制运动范围,也能通过硬限位防止失控超程。
关节连接处的支撑面经过加厚处理,以承受随动加减速带来的交变载荷;外露安装面保持平整规则,便于加装防尘罩或拖链附件。对于三维建模与设备集成人员而言,该模型的价值不仅在于呈现外观,更在于清晰表达了多轴随动机构的轴线关系、安装接口和运动包络。在进行产线布局时,可以直接依据模型校核末端可达空间、传感器视场范围以及与周边设备的干涉情况;在详细设计阶段,则可参考其关节分层方式,将驱动、传动、检测和走线模块独立划分,降低后续装配与维护难度。整套机构体现了视觉跟踪系统对机械结构的典型要求:轻量化关节、高刚性支撑、合理的走线空间以及灵活的末端扩展能力。它不是单纯的静态展示件,而是面向动态目标跟随任务的功能载体,能够为自动化跟踪、机器人随动作业和智能检测设备的结构设计提供直接参考。
- 上一篇:工业接地装置结构设计与应用解析
- 下一篇:曼德林四莫尔斯传感组件结构设计

- 全部评论(0)

- 模板大小: 4.36 MB
- 售价:5金币
- 下载次数: 27
- 系统要求: Fusion 360,Rendering
- 软件分类: 传感器