微信登录
 QQ登录


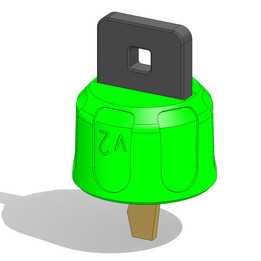
舷窗机器人配套摄像头枢轴安装组件


该组件专为舷窗类机器人的视觉感知模块配套设计,核心作用是为摄像头提供可靠的安装载体与角度调节能力,适配机器人在舷窗表面移动作业时的视角调整需求,满足巡检、观测类场景下的拍摄角度覆盖要求。设计阶段优先考虑3D打印工艺的成型特性,整体结构无额外支撑需求,打印完成后无需复杂的支撑去除工序,可直接进入装配环节,大幅缩短从制件到可用的周期。组件的挤出结构专门匹配麦克马斯特-卡尔标准挤出件的安装尺寸,无需额外加工转接件即可完成对接,降低装配环节的零件匹配成本。
结构上采用分体式枢轴铰接设计,铰接部位预留标准M5规格紧固件的安装空间,可选用不锈钢或其他材质的M5×18mm标准紧固件完成铰接锁紧,锁紧后可保持设定角度不发生滑移,满足不同观测角度下的姿态固定需求。锁指结构做了通用化适配,可直接与市面上主流的GoPro系列支架完成兼容对接,无需额外定制转接支架,即可拓展安装到各类通用摄像支架、固定载具上,大幅提升组件的场景适配能力。
打印工艺层面,建议沿零件手指长度方向的X轴方向摆放制件进行打印,该摆放方式可让枢轴部位的受力方向与打印层理方向垂直,避免层间受力导致的结构断裂问题,同时能保证铰接配合面的成型精度,减少后续打磨修配的工作量。零件的安装方向需与版本号标识方向保持垂直,该设计是经过多轮装配验证后的最优朝向,可避免安装后出现运动干涉、角度调节范围受限的问题。组件配套的通用支架与GoPro适配器之间采用快装对接结构,装配时仅需使用常用的快干胶即可完成固定,无需额外的螺丝紧固或焊接工序,STL格式文件已包含所有需要打印的零件,无需额外补充设计其他打印件,拿到模型即可直接排产打印。
实际装配测试验证覆盖了所有零件的配合公差,铰接部位的转动阻尼适中,既可以顺畅调整角度,又能在无额外锁紧的情况下保持当前姿态,适配机器人移动过程中的轻微振动工况,不会出现摄像头角度自行偏移的问题。摄像头安装位做了定位卡槽设计,摄像头装入后可被卡槽限制周向转动与轴向窜动,无需额外打胶即可完成初步固定,配合压块结构可牢牢夹紧摄像头本体,即使在机器人跨越舷窗表面接缝、产生小幅冲击的工况下,摄像头也不会出现松动移位的情况。组件的安装底座贴合舷窗机器人的本体安装面,安装后整体重心靠近机器人本体,不会因为摄像头支架外伸导致重心偏移,影响机器人在舷窗表面的吸附移动稳定性。角度调节范围覆盖水平正视到下俯45度区间,可满足常规舷窗表面巡检时的前方路况观测、下方作业面观测需求,无需额外增加其他调节结构即可覆盖绝大多数作业视角。

- 全部评论(0)

- 模板大小: 16.1 MB
- 售价:5金币
- 下载次数: 125
- 系统要求: STEP / IGES,SOLIDWORKS,Rendering,STL
- 软件分类: 通讯工具类