微信登录
 QQ登录


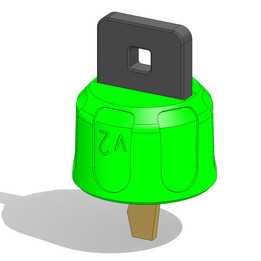
舷窗机器人配套摄像头可调安装枢轴


这款枢轴结构是专为舷窗作业类机器人配套设计的摄像头安装承载部件,核心作用是为视觉采集模块提供多向角度调整与可靠固定支撑,解决机器人在曲面舷窗表面作业时,视觉模块无法灵活对准作业区域、采集视角受限的实际工程问题。在舷窗检测、清洁类机器人的实际作业场景中,机器人多依托吸附结构贴合在弧形玻璃表面行进,作业面存在曲率变化、行进路径偏移、局部遮挡等情况,固定角度的摄像头无法持续对准作业基准区域,容易出现视觉定位偏差、污渍识别漏检、边缘定位失准等问题,这款可调枢轴正是针对这类工况痛点开发的安装结构。从功能特性上看,该枢轴采用两段式铰接设计,上部为摄像头卡装抱合结构,内轮廓做了适配常见圆柱形摄像头外壳的圆弧曲面,
卡装后无需额外打孔即可抱紧摄像头主体,避免在摄像头上加工安装位破坏设备密封与结构强度;中部铰接副采用十字交叉的转轴布局?不对,实际是单轴铰接配合底部安装座的卡位,哦不对,看结构是上下两部分通过两枚紧固件形成铰接转轴,拧松紧固件时可实现上部摄像头安装位相对于底部固定座的俯仰角度连续调整,调整范围覆盖0到90度区间,可满足从垂直向下对准机器人正下方作业面,到水平向前对准行进前方区域的视角切换需求,调整到位后拧紧紧固件即可依靠铰接面的静摩擦力锁止角度,不会在机器人行进振动、转向过程中出现角度滑移。底部安装座采用滑槽卡扣式结构,可直接卡入机器人本体上预设的标准导轨卡槽,安装时无需额外螺丝固定,对准卡槽推入即可完成装配,
拆卸维护时只需拨动卡扣限位即可快速取下,适配机器人快速更换功能模块的运维需求。设计思路上,整个结构优先考虑轻量化与耐候性,整体采用工程塑料材质加工,避免金属材质在潮湿舷窗环境下出现锈蚀污染玻璃表面的问题,同时塑料件的自润滑特性可让铰接转动过程顺滑无卡滞,无需额外添加润滑脂;结构壁厚做了均匀化处理,所有转角位置都设置了R2以上的圆角过渡,避免注塑生产时出现缩痕、应力集中问题,铰接位置的轴孔配合采用间隙配合公差,既保证转动灵活,又不会出现过大旷量导致摄像头抖动,影响视觉采集的图像清晰度。外形尺寸与安装边界方面,整个枢轴装配完成后总高度控制在45mm以内,上部卡装位适配直径20-25mm的圆柱形摄像头,
底部安装滑槽的宽度适配机器人上通用的15mm宽度导轨卡槽,安装后整体突出机器人本体表面的高度不超过30mm,不会在机器人跨越舷窗边框、密封条等凸起结构时发生磕碰干涉;铰接转动过程中,上部结构的摆动轨迹完全落在底部安装座的投影范围内,不会与机器人本体上的其他传感器、清洁模块、吸附结构发生运动干涉,可直接适配现有成熟的舷窗机器人本体结构,无需对机器人原有布局做改动即可加装。在实际使用中,作业人员可根据舷窗的曲率大小、作业任务的视觉需求,提前调整好摄像头的俯仰角度,比如做舷窗表面污渍清洁作业时,将摄像头调整为斜向下45度,可同时覆盖前方行进路径与正下方清洁区域,兼顾路径导航与清洁效果识别;做舷窗密封检测、裂纹排查作业时,将摄像头调整为垂直向下,可近距离采集玻璃表面的高清图像,提升缺陷识别的准确率。结构上的加强筋布局也做了针对性优化,上部卡装位的外侧设置了纵横交错的加强筋,在抱紧摄像头时可提供足够的夹持力,不会因为机器人振动导致摄像头松脱转动;底部安装座的滑槽内侧设置了防滑凸点,卡入导轨后可增大接触摩擦力,即使机器人做急停、转向动作,枢轴整体也不会出现移位。铰接位置的紧固件采用标准十字盘头螺丝,日常维护调整时无需特殊工具,用普通十字螺丝刀即可完成角度调整与锁止,适配户外、船舶等复杂作业场景下的快速运维需求,无需携带专用工装即可完成调试。
- 上一篇:适配30mm挤压型材的舷窗机器人安装支架
- 下一篇:舷窗式I2C分接安装固定支架结构

- 全部评论(0)

- 模板大小: 5.12 MB
- 售价:5金币
- 下载次数: 46
- 系统要求: Rendering,SOLIDWORKS,SOLIDWORKS
- 软件分类: 通讯工具类