莫西3D模型平台,坚持走精品路线!
当前位置: 莫西网 > 3D模型下载 > 通用机械零部件 > 机器人 > 工业机器人 > 双轮自平衡避障智能移动机器人
用户头像

双轮自平衡避障智能移动机器人
项目分类:工业机器人 发布时间:2023-10-24 ID:713895
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人
  • 双轮自平衡避障智能移动机器人

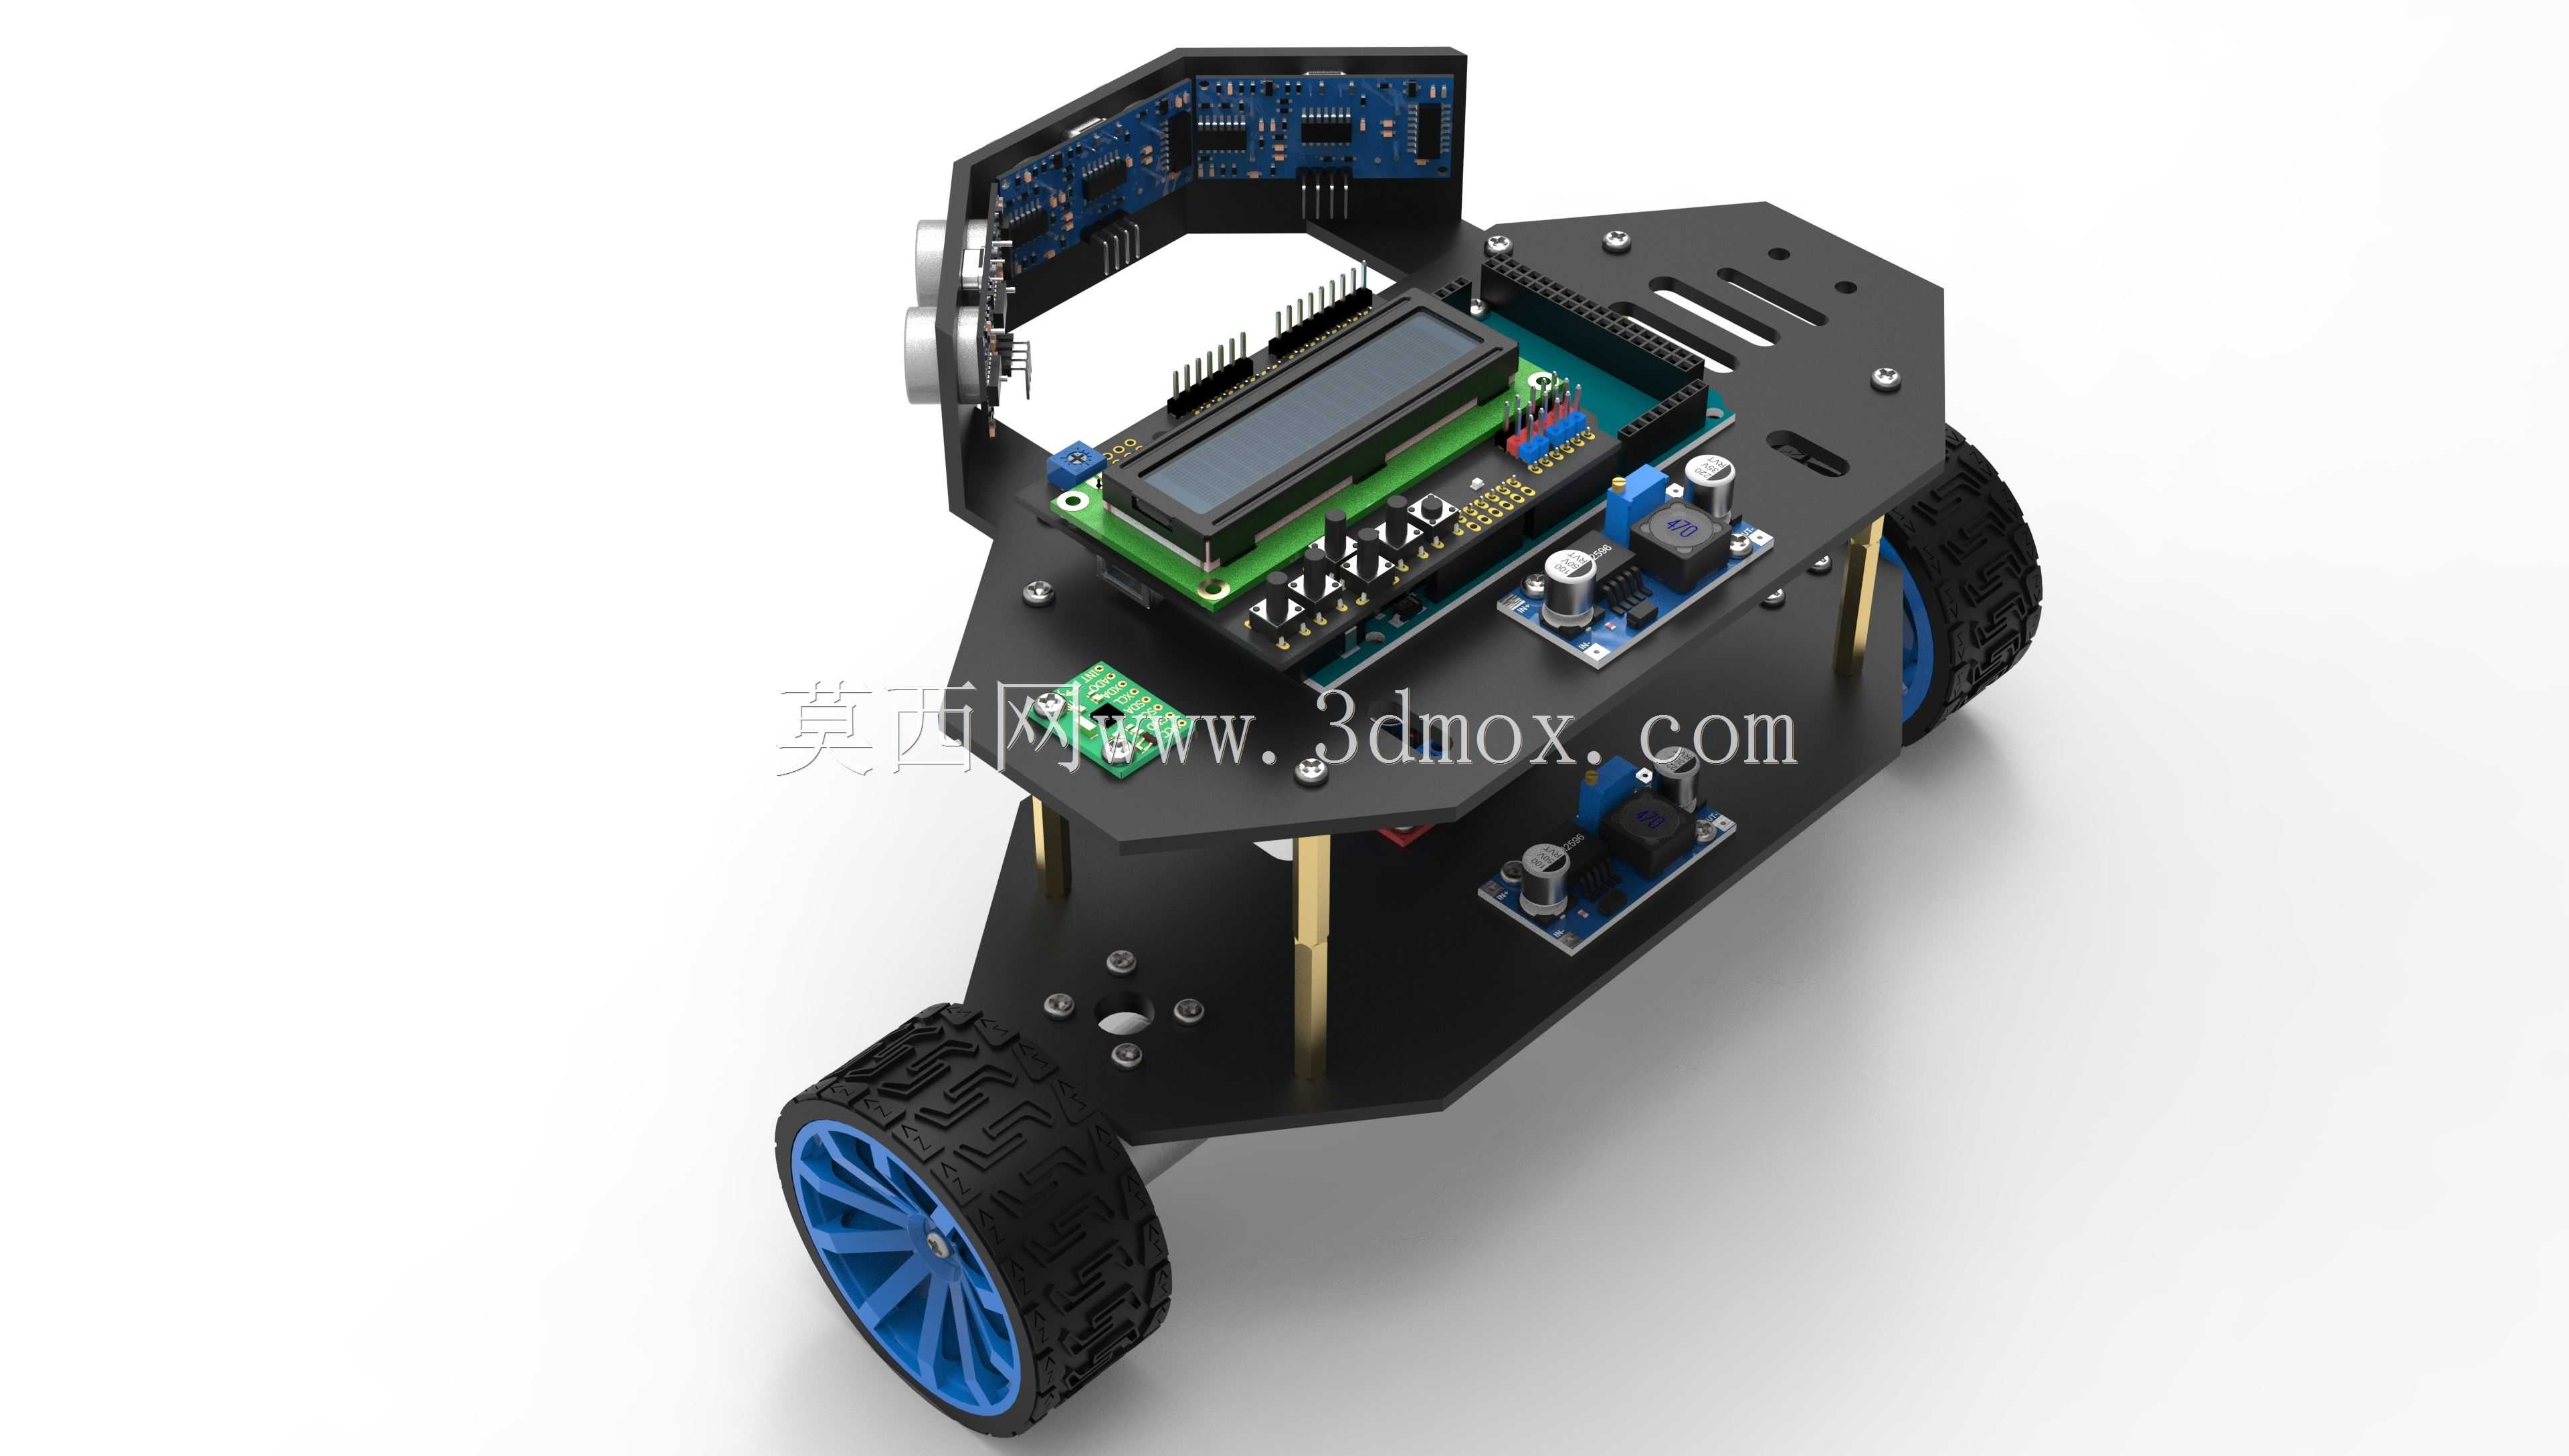
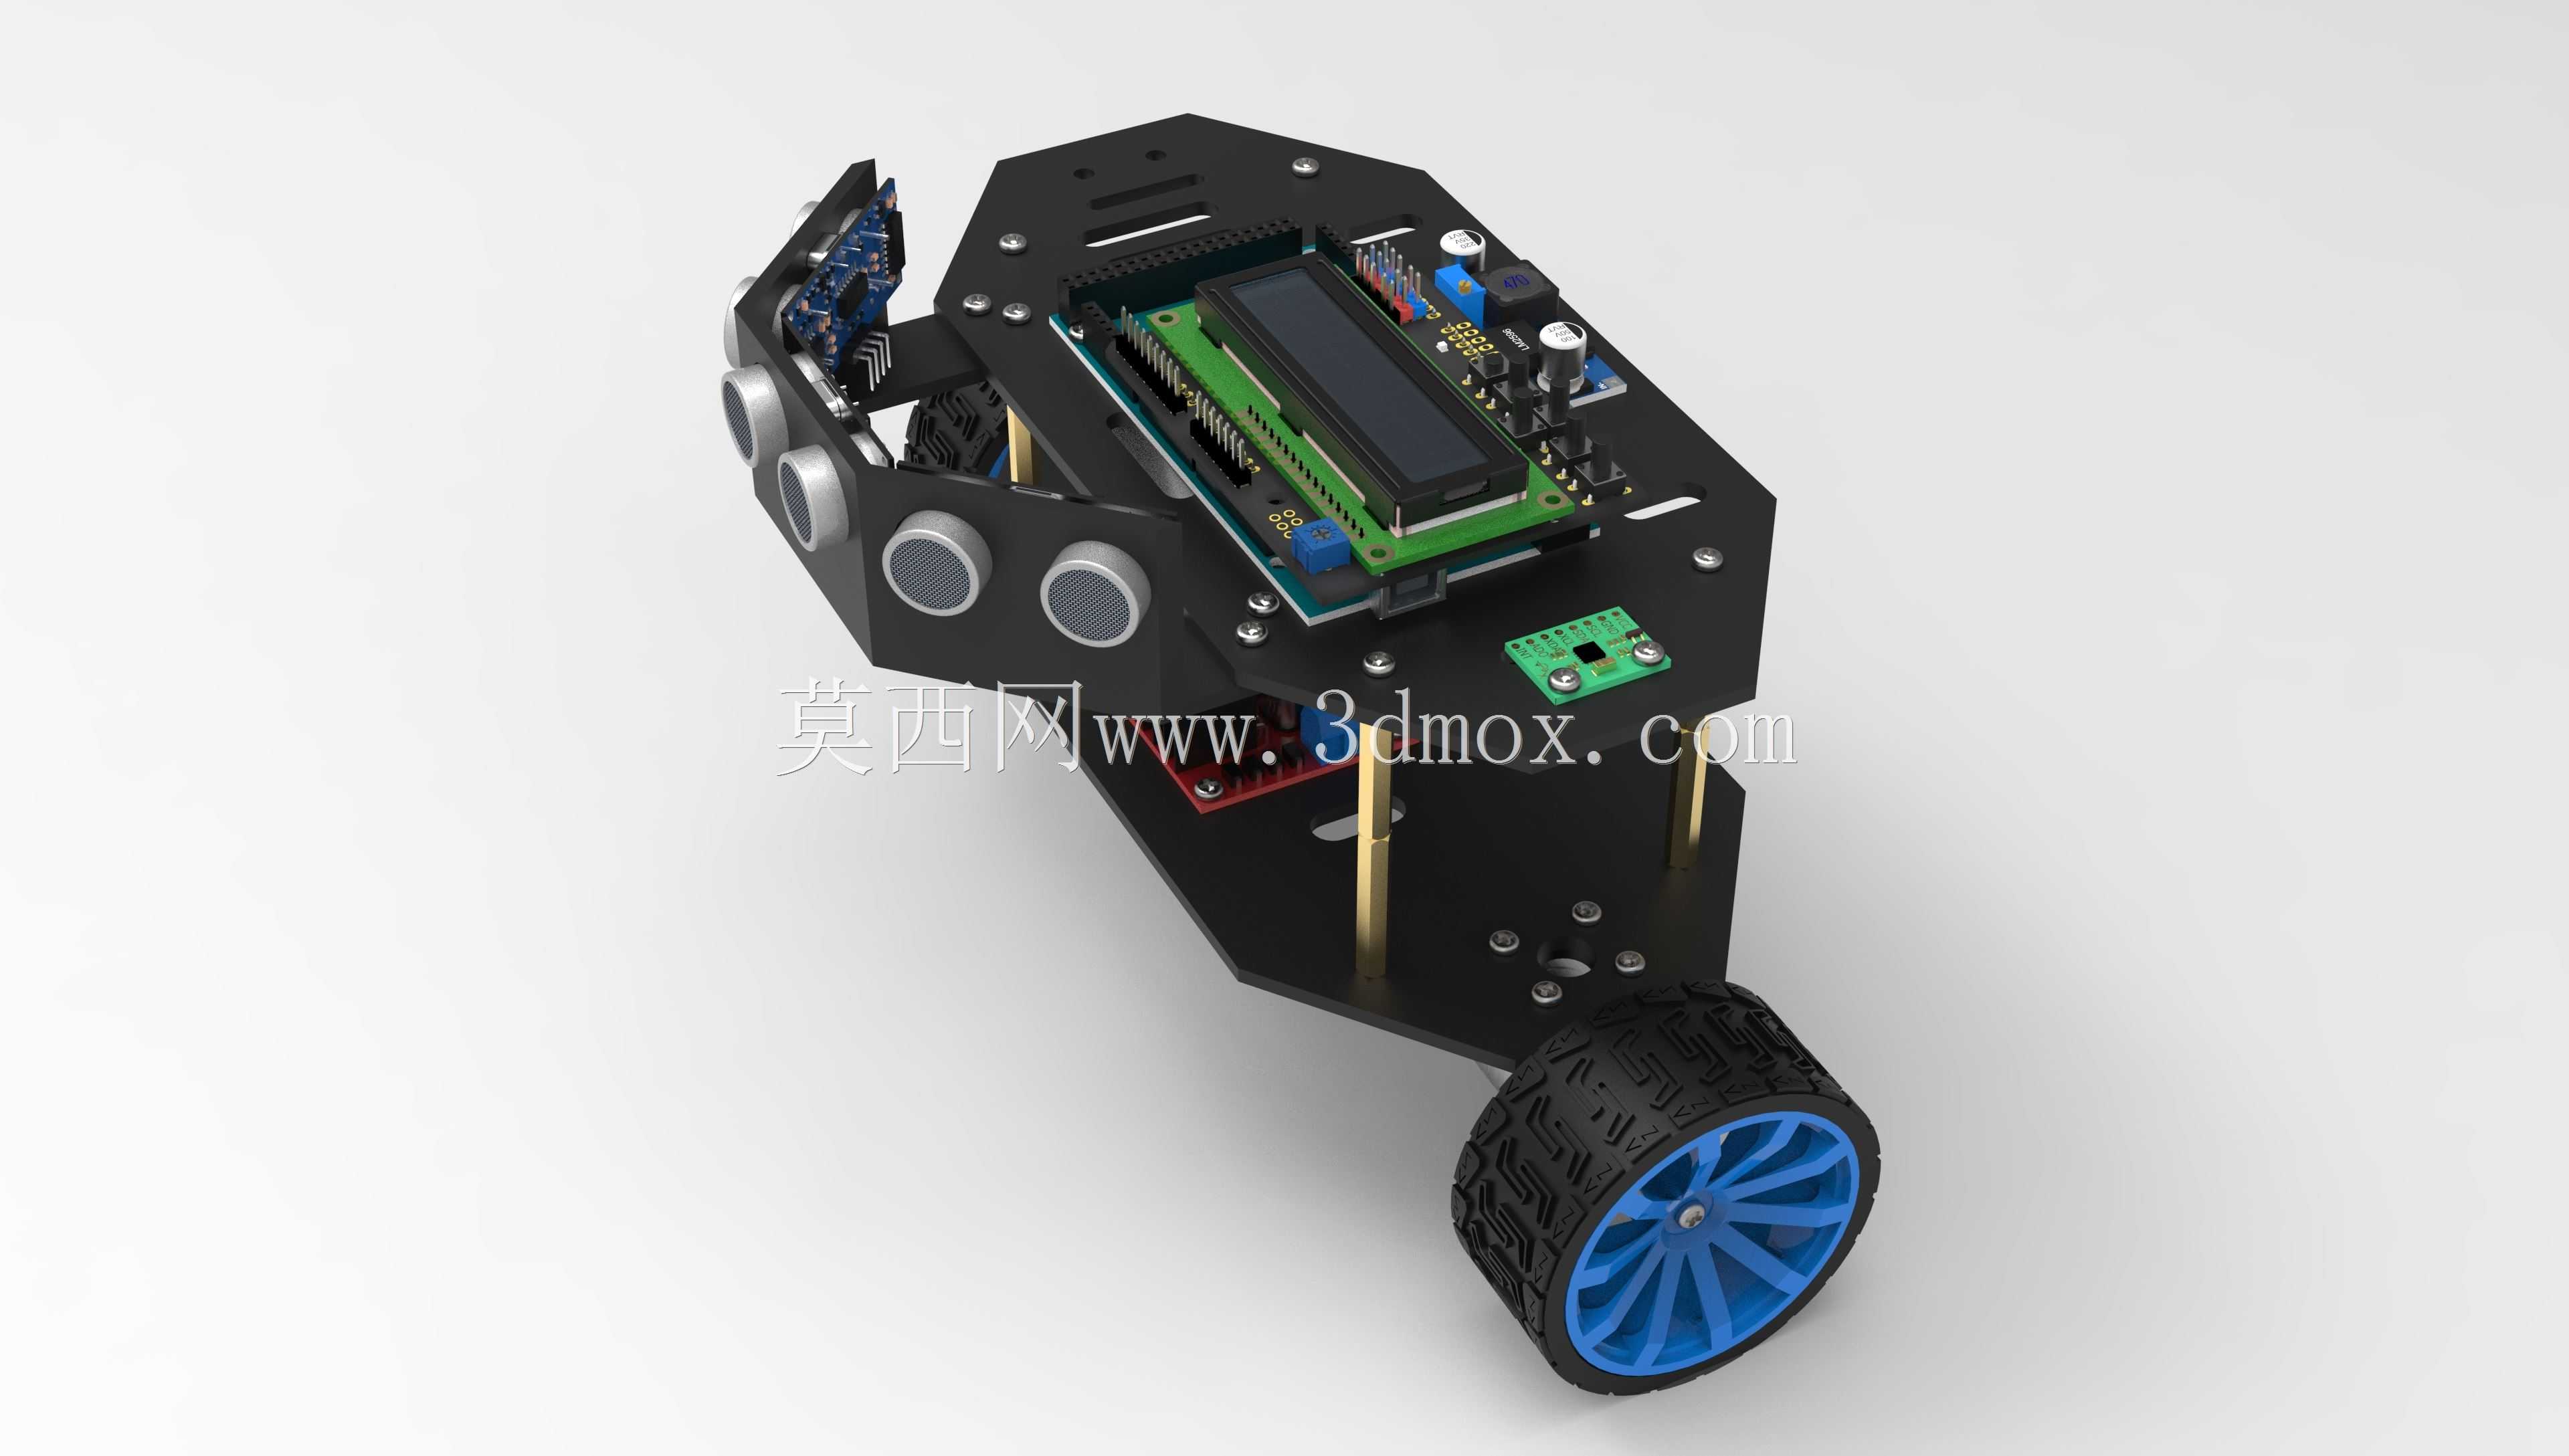
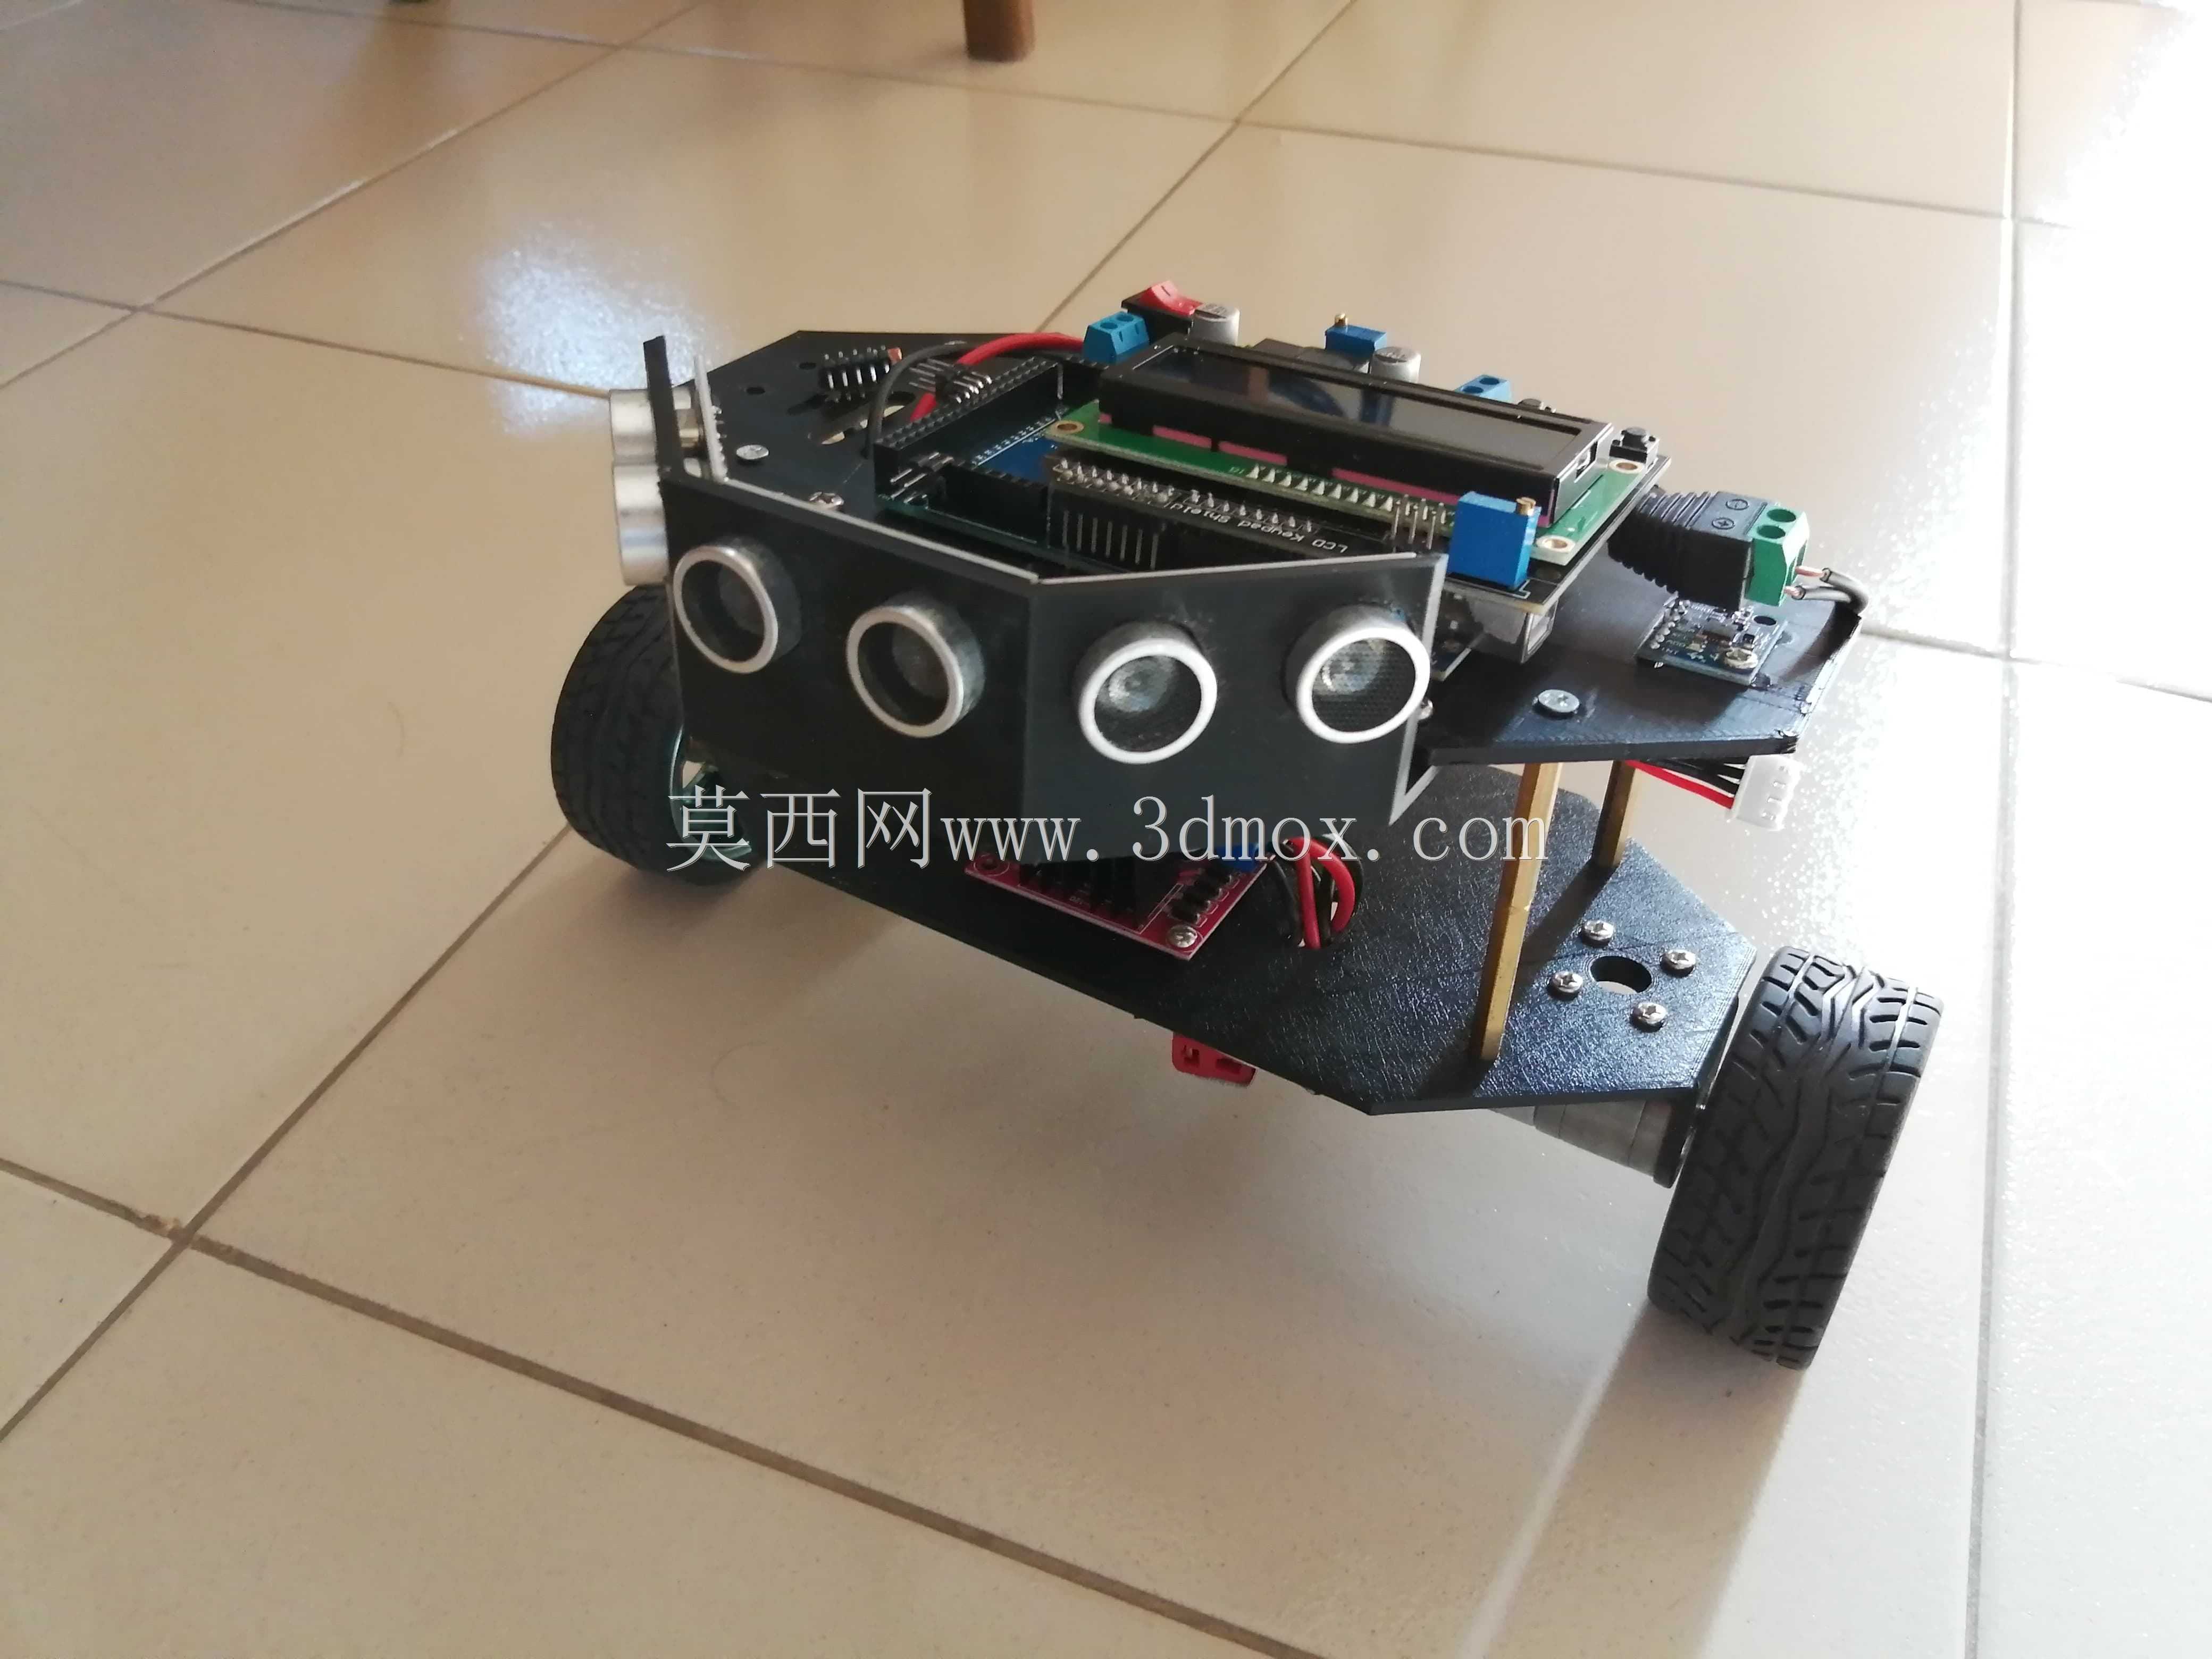
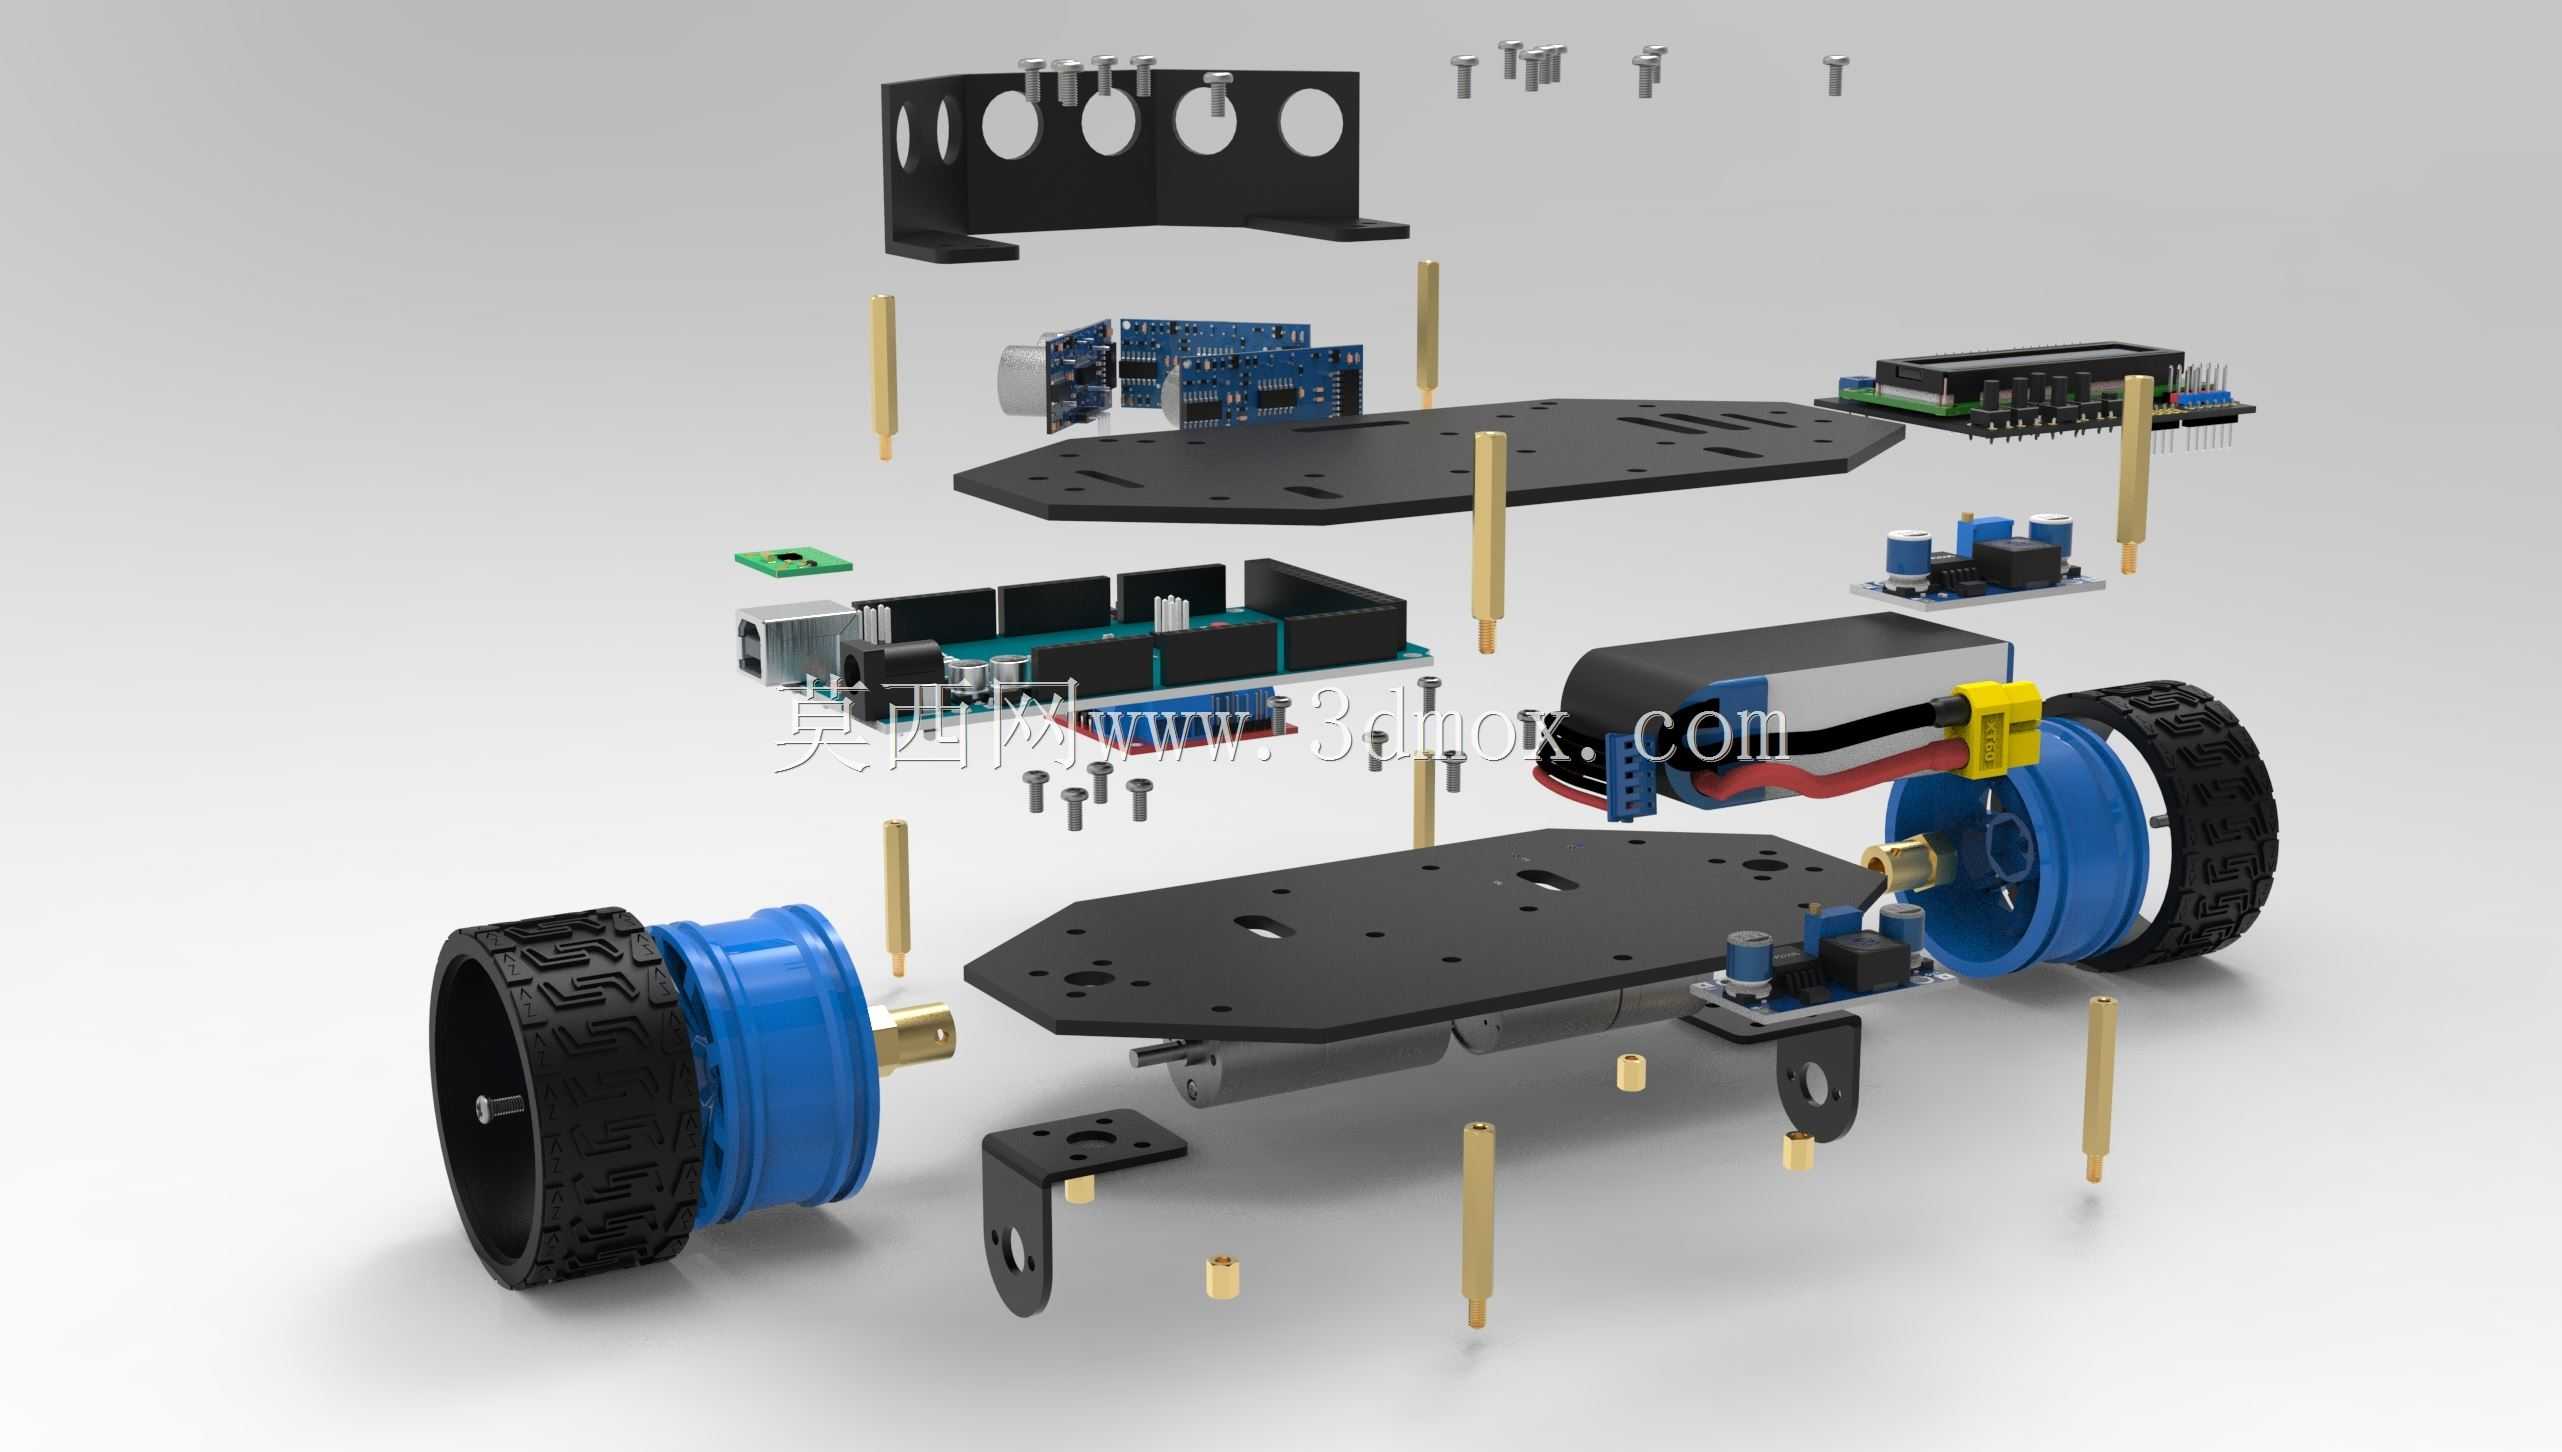
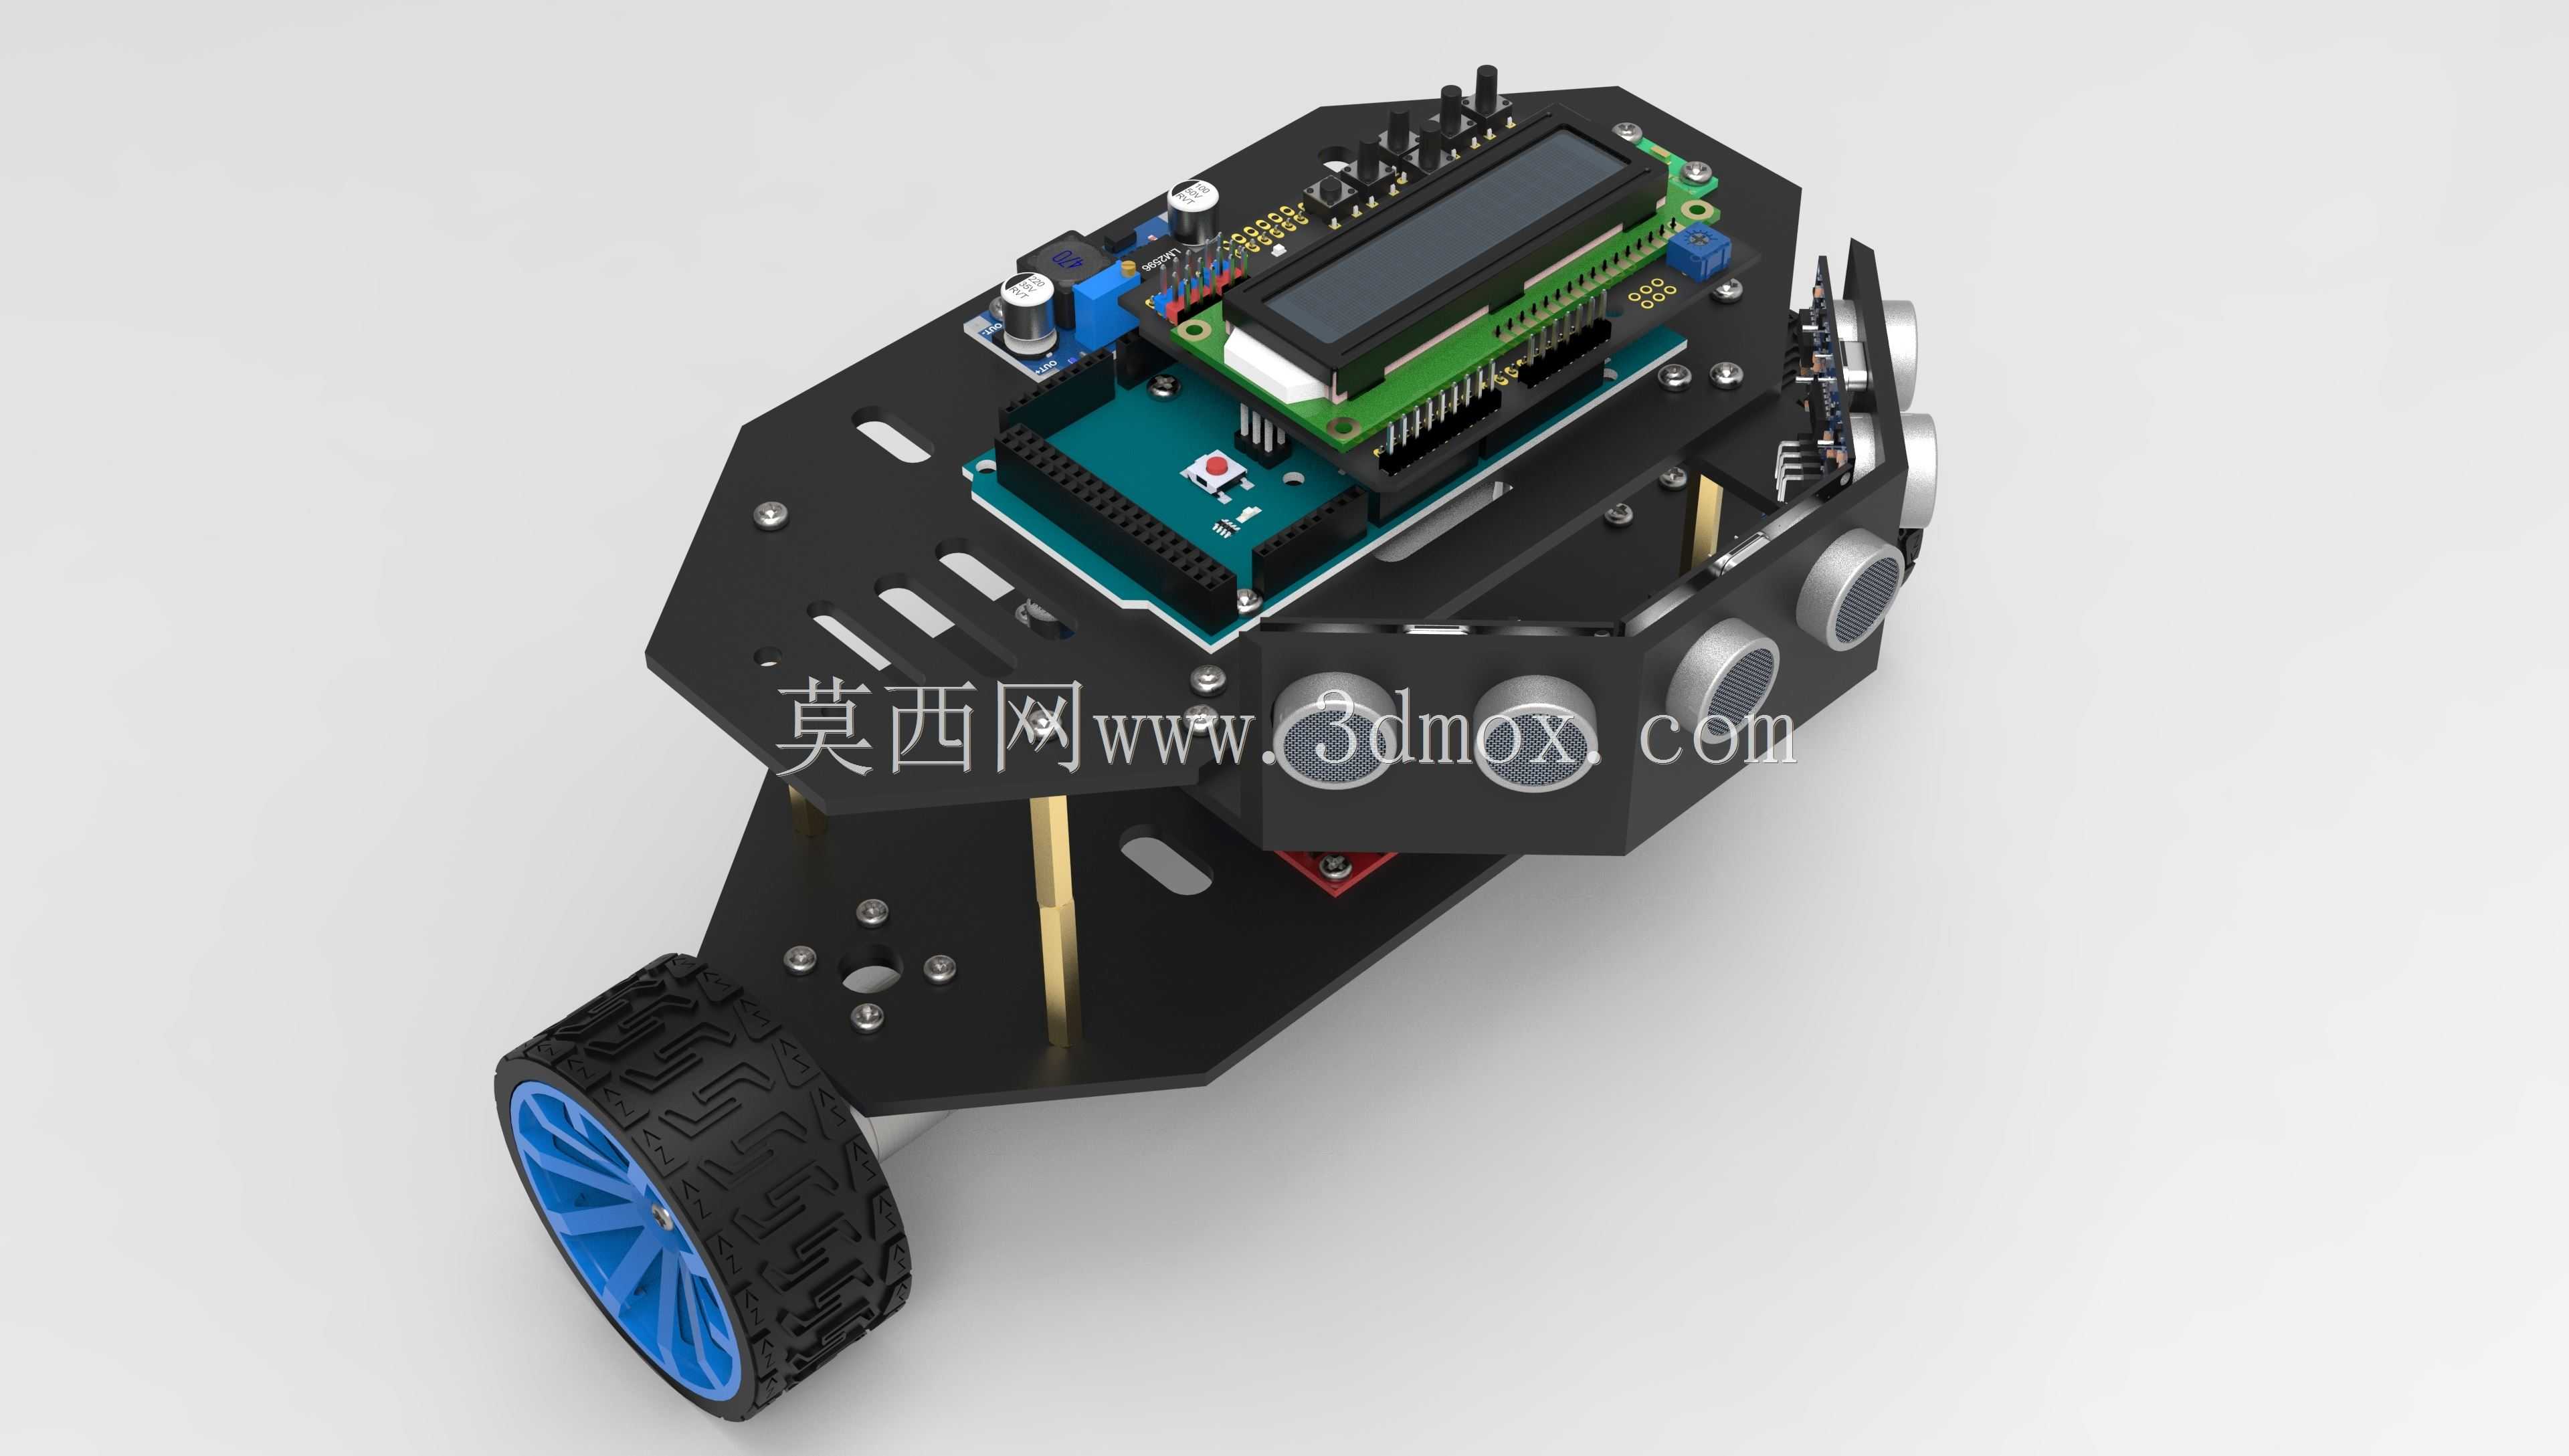
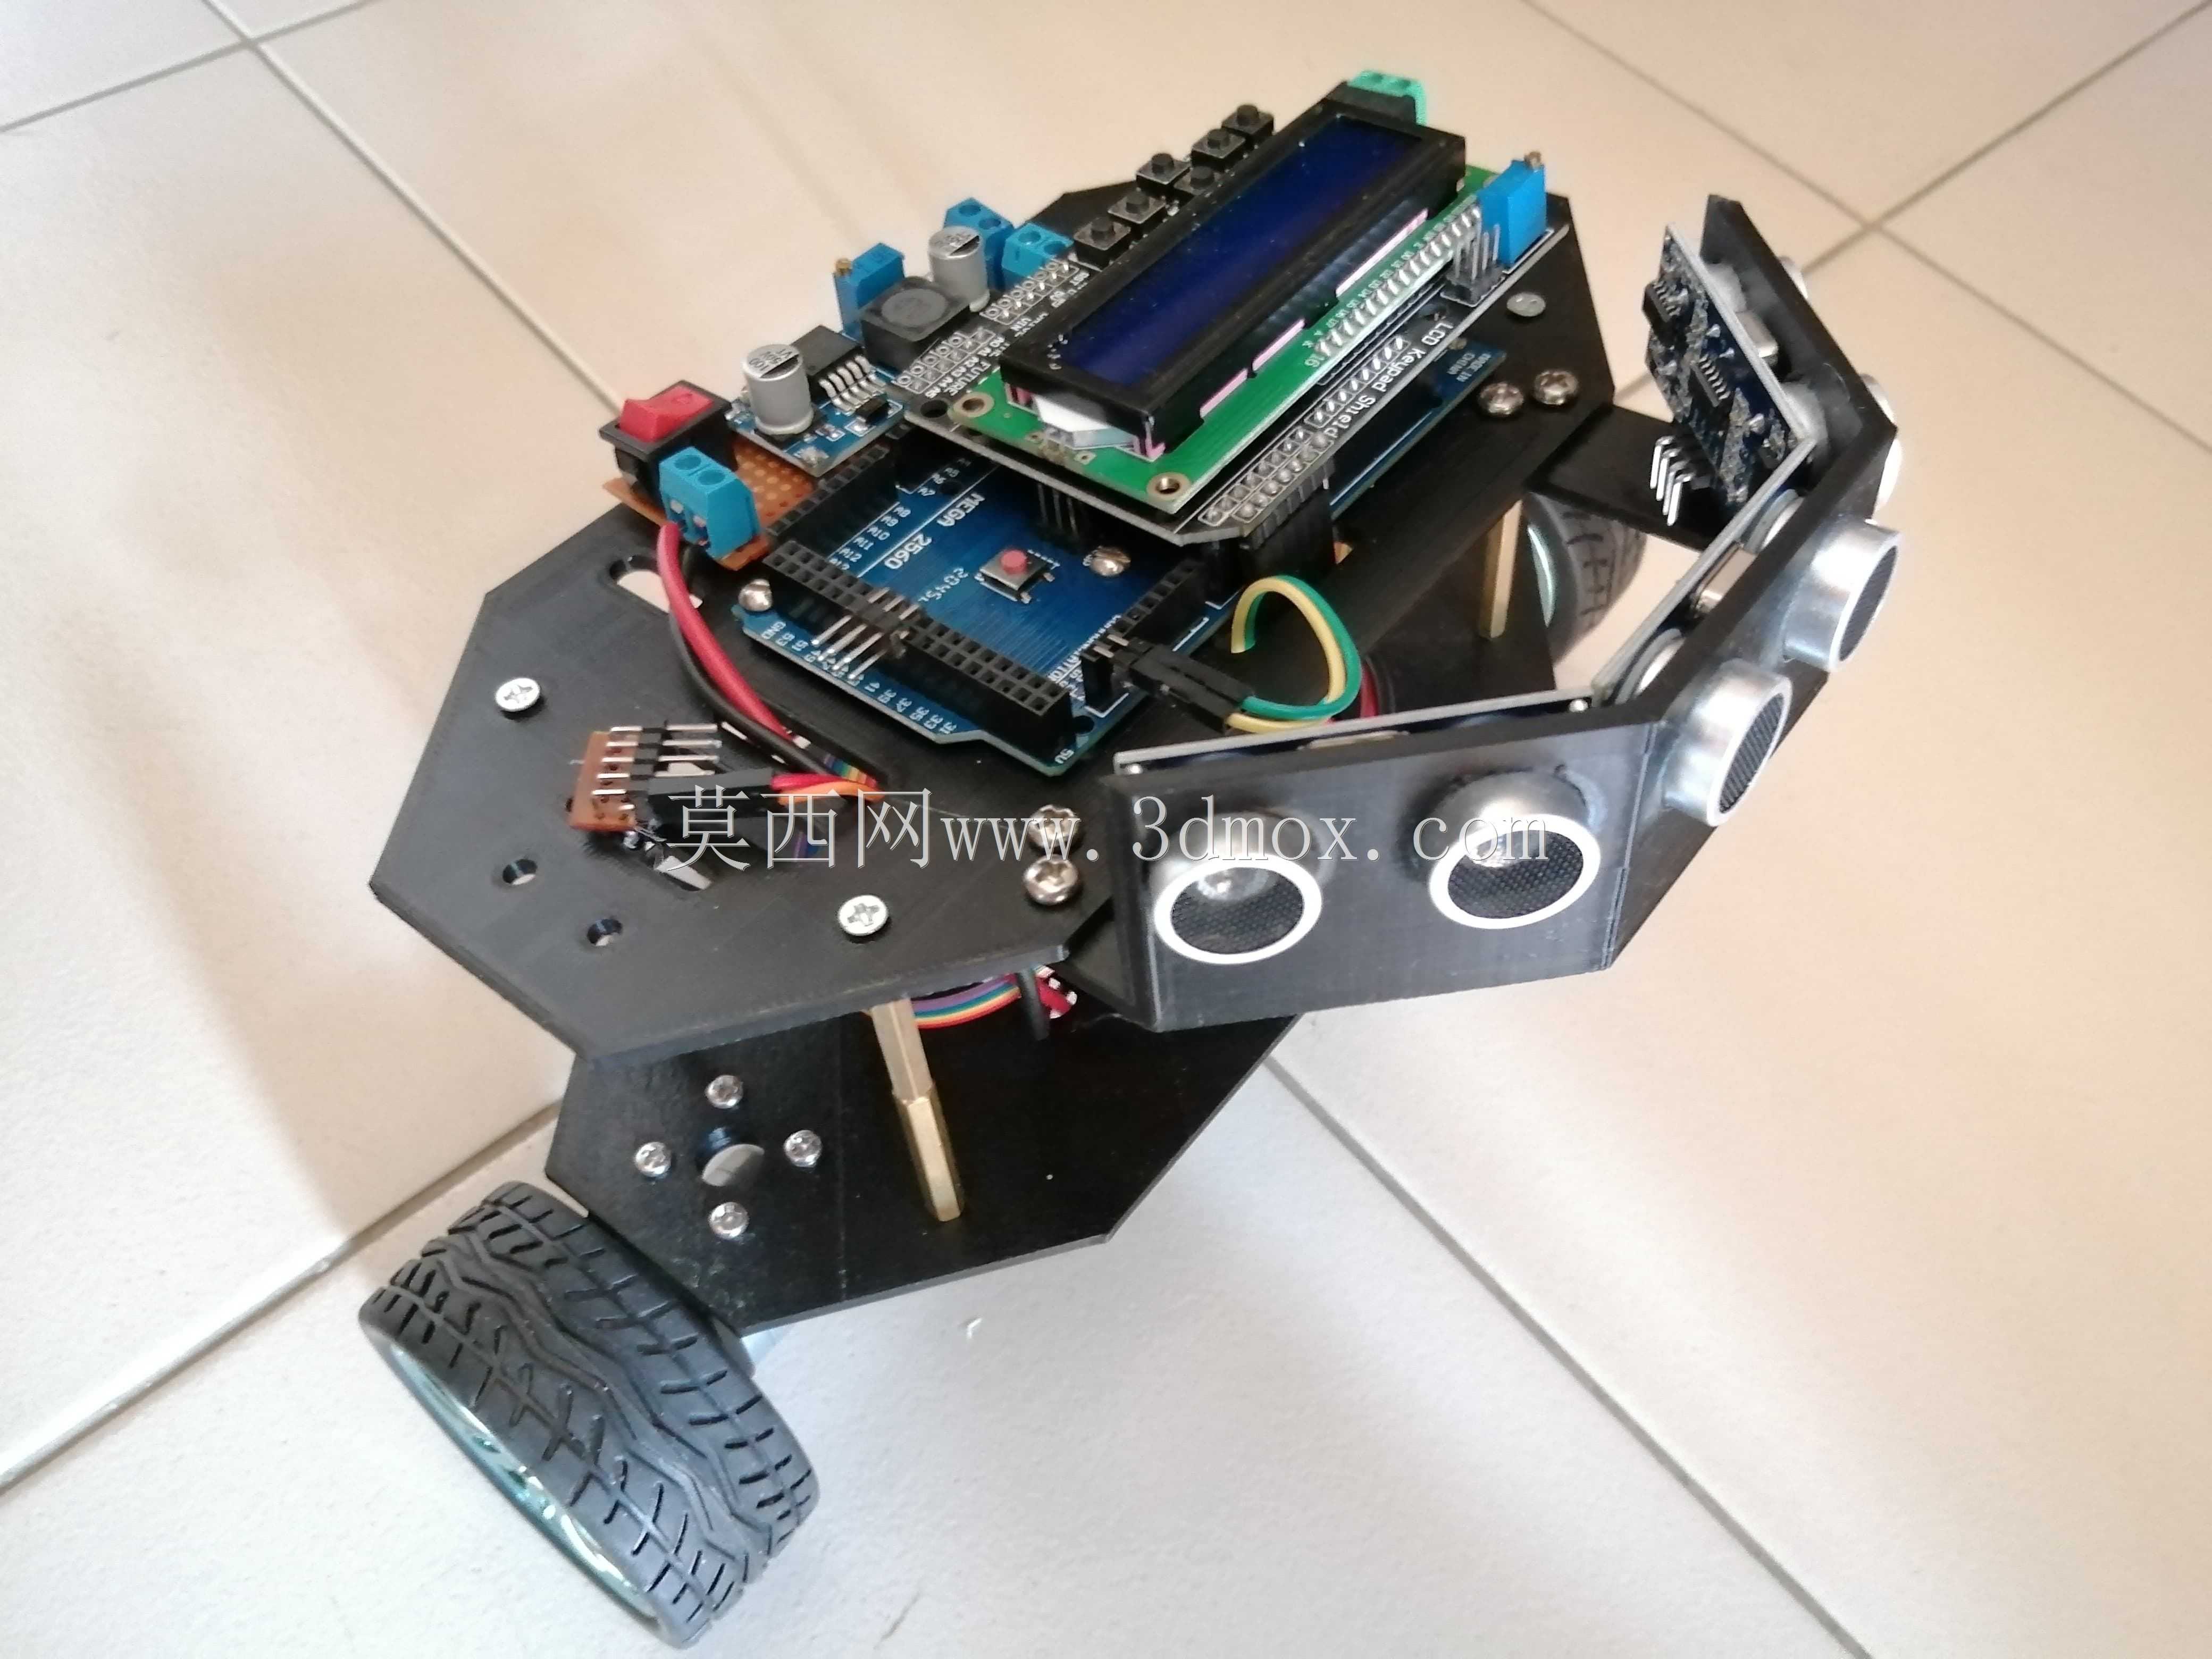
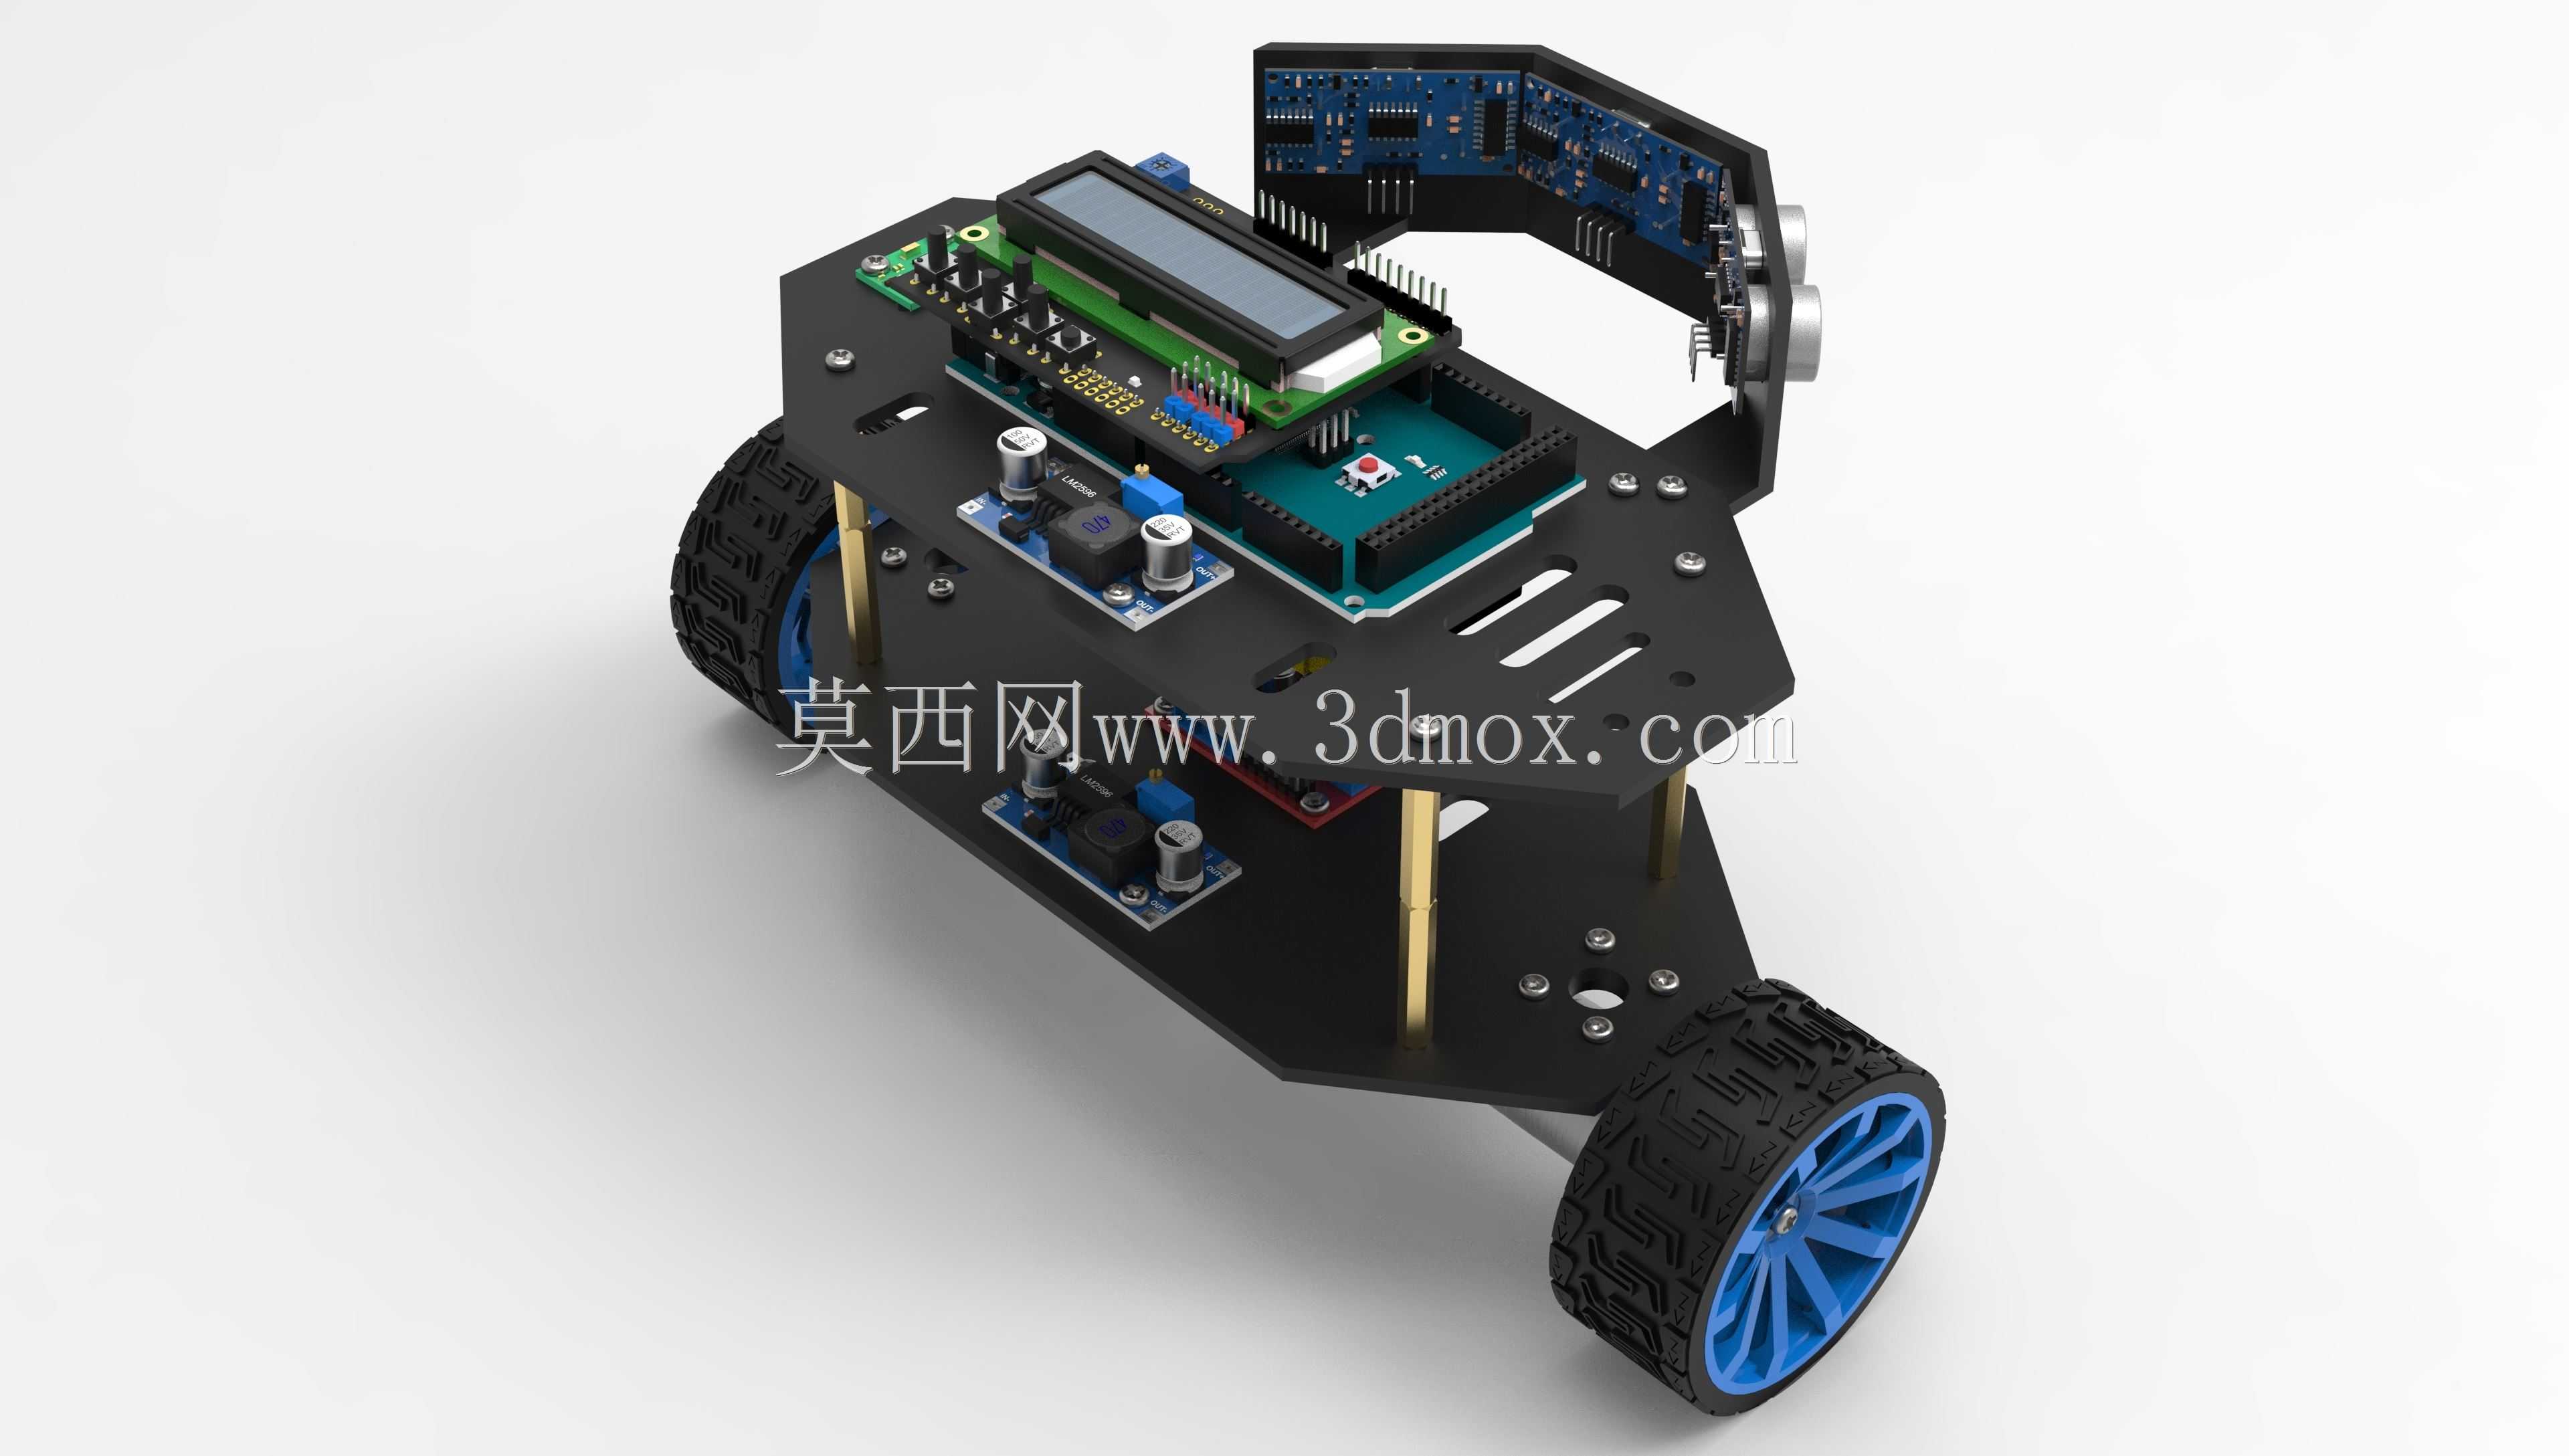
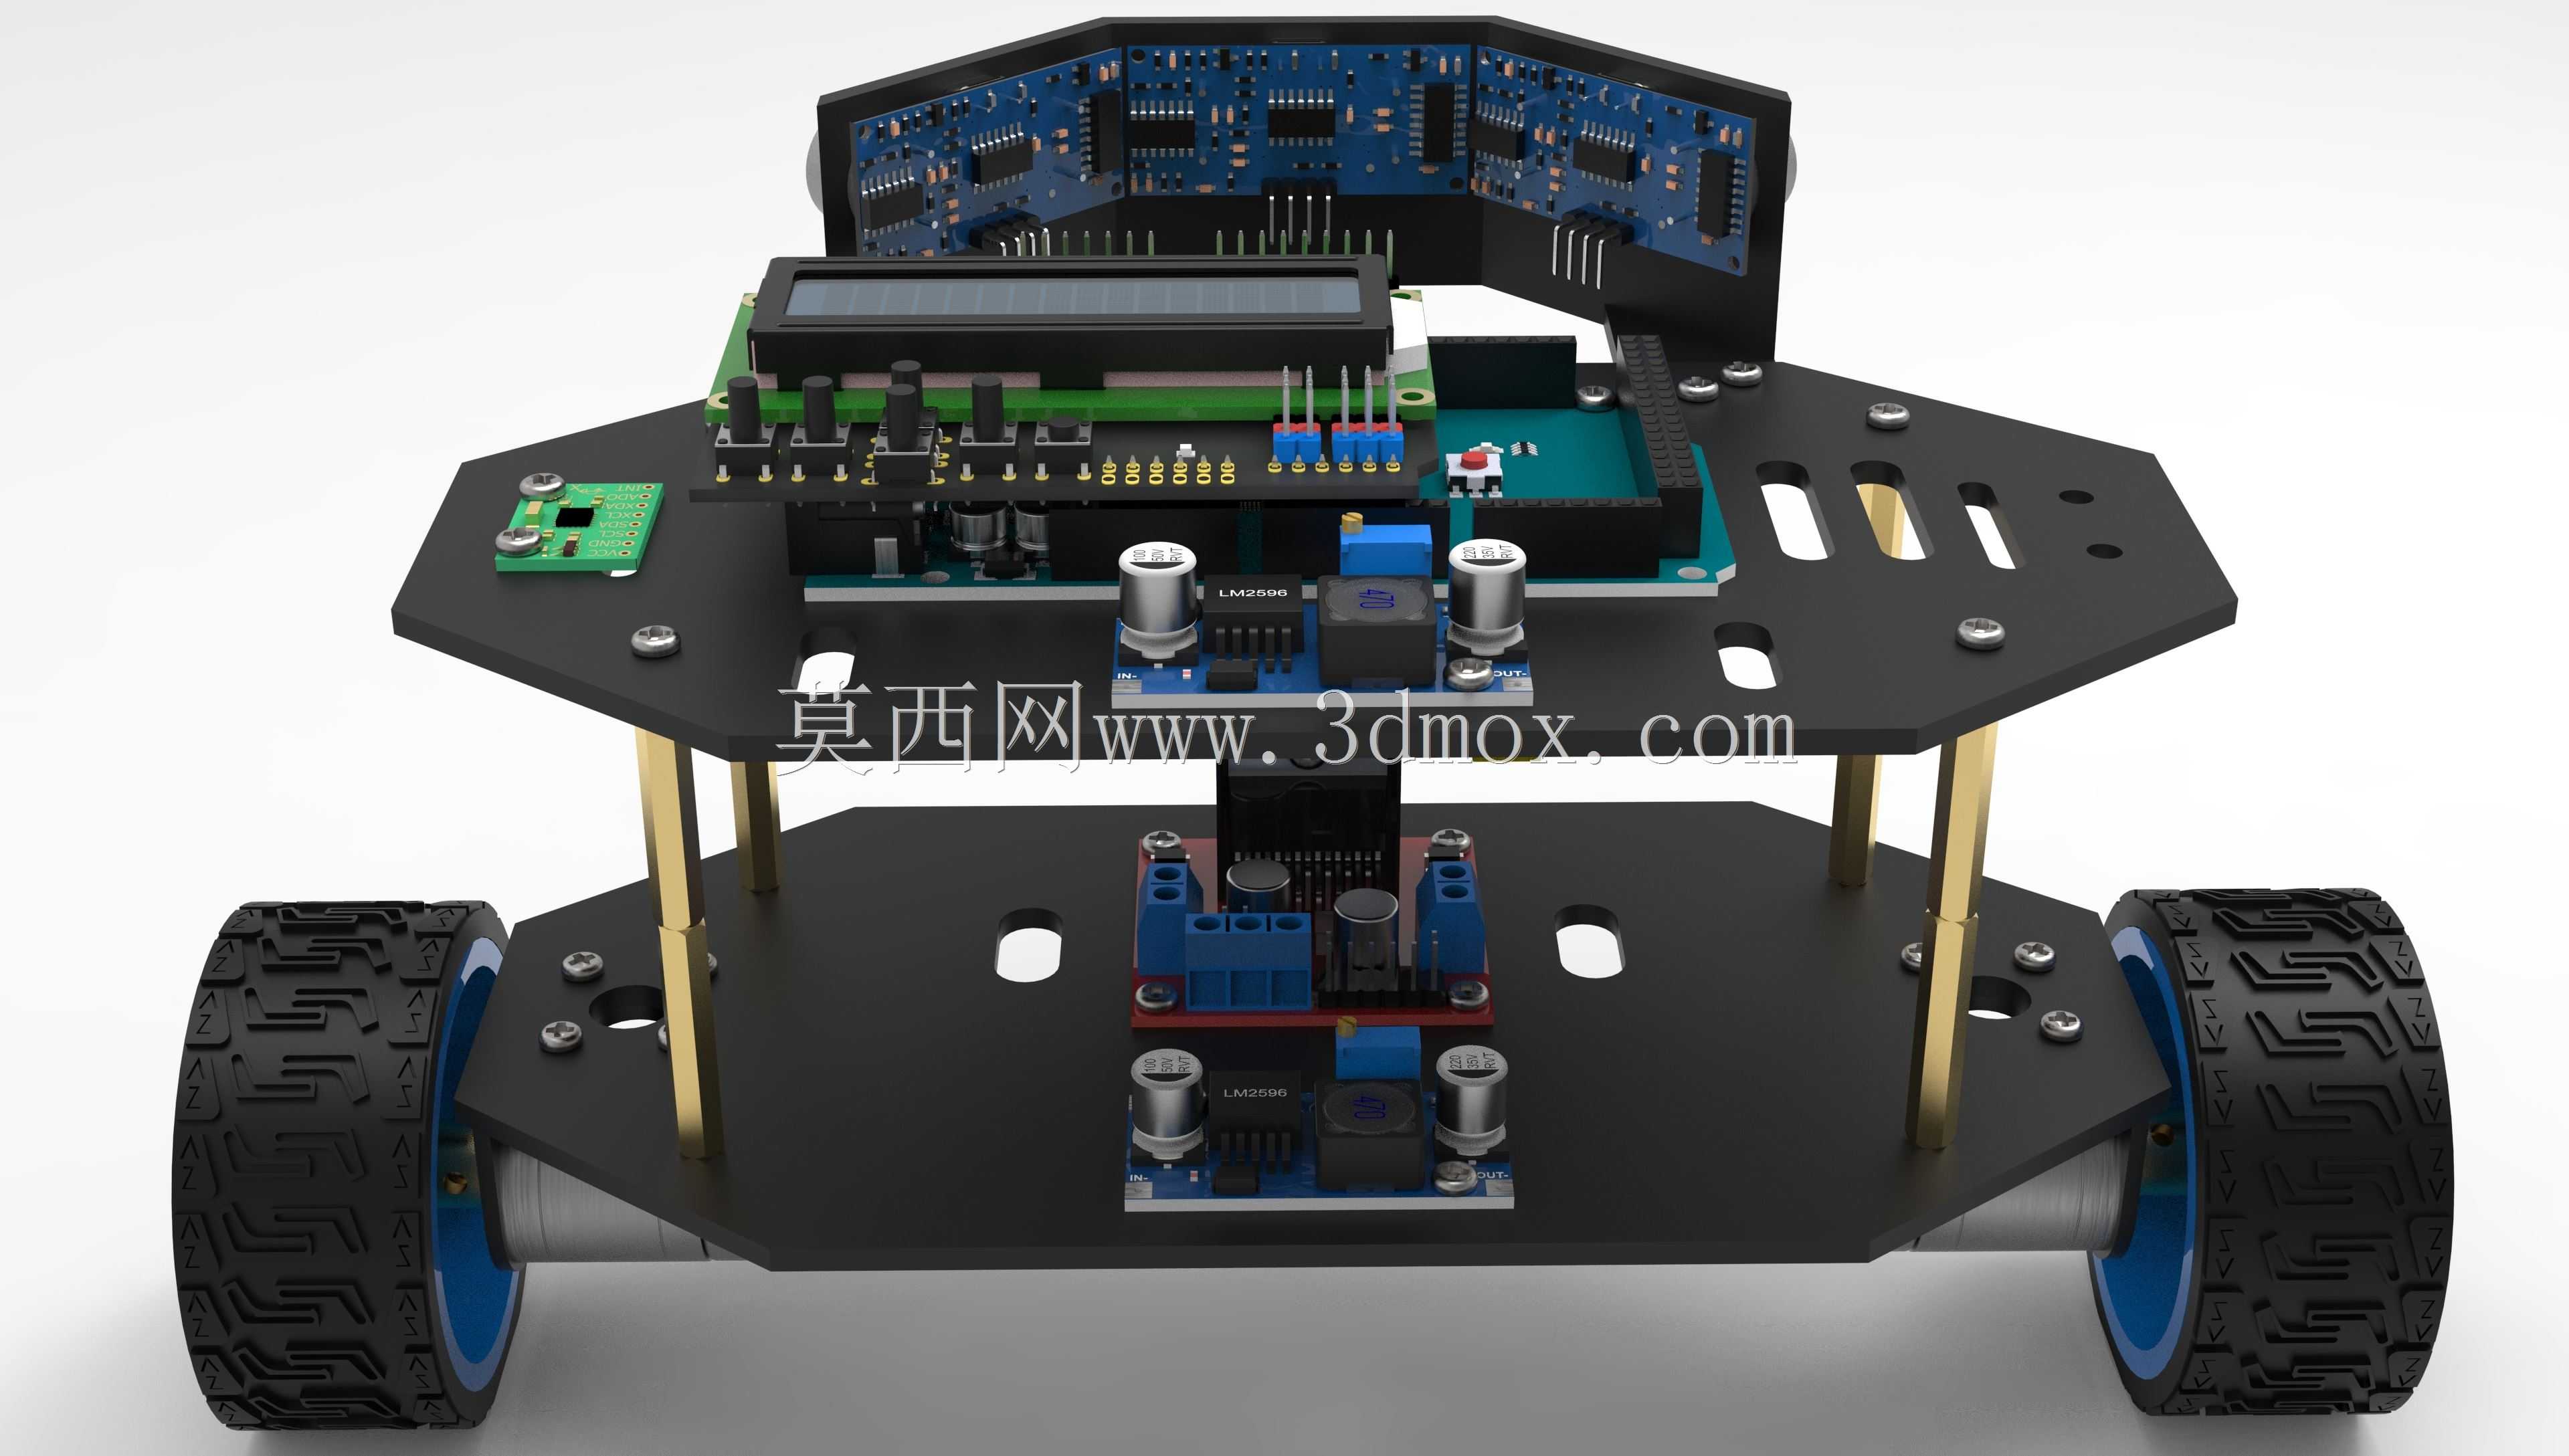
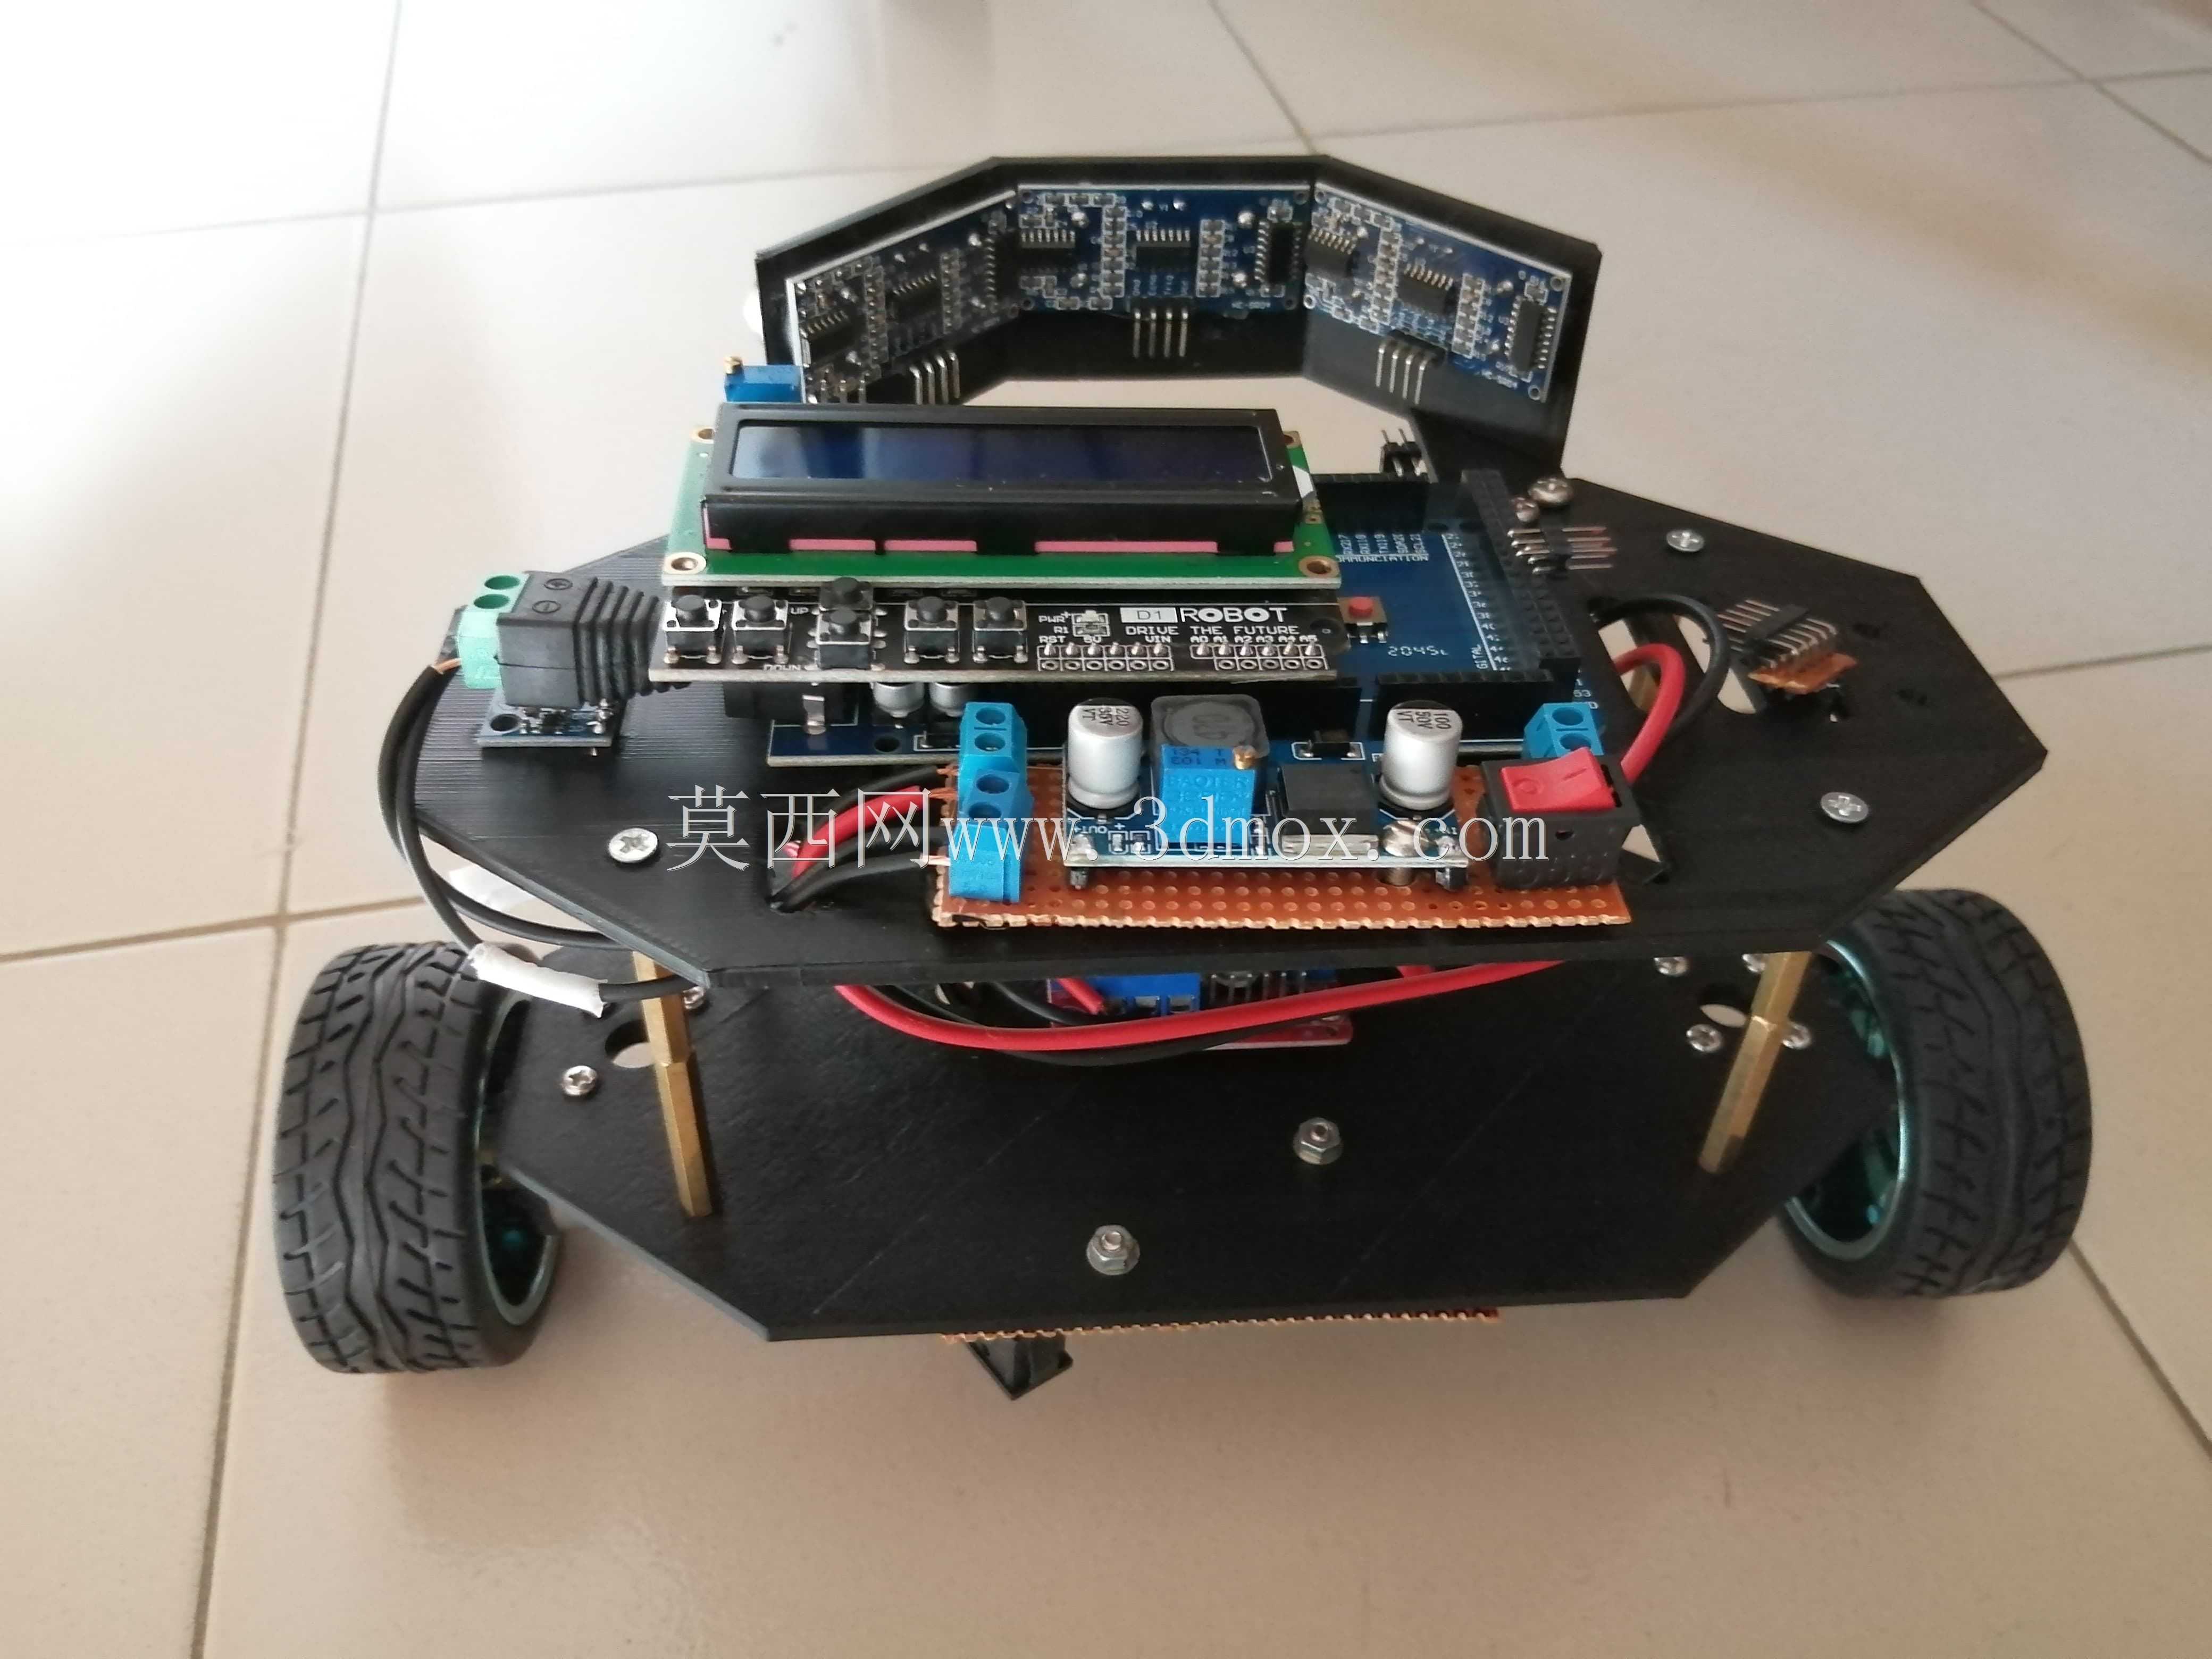
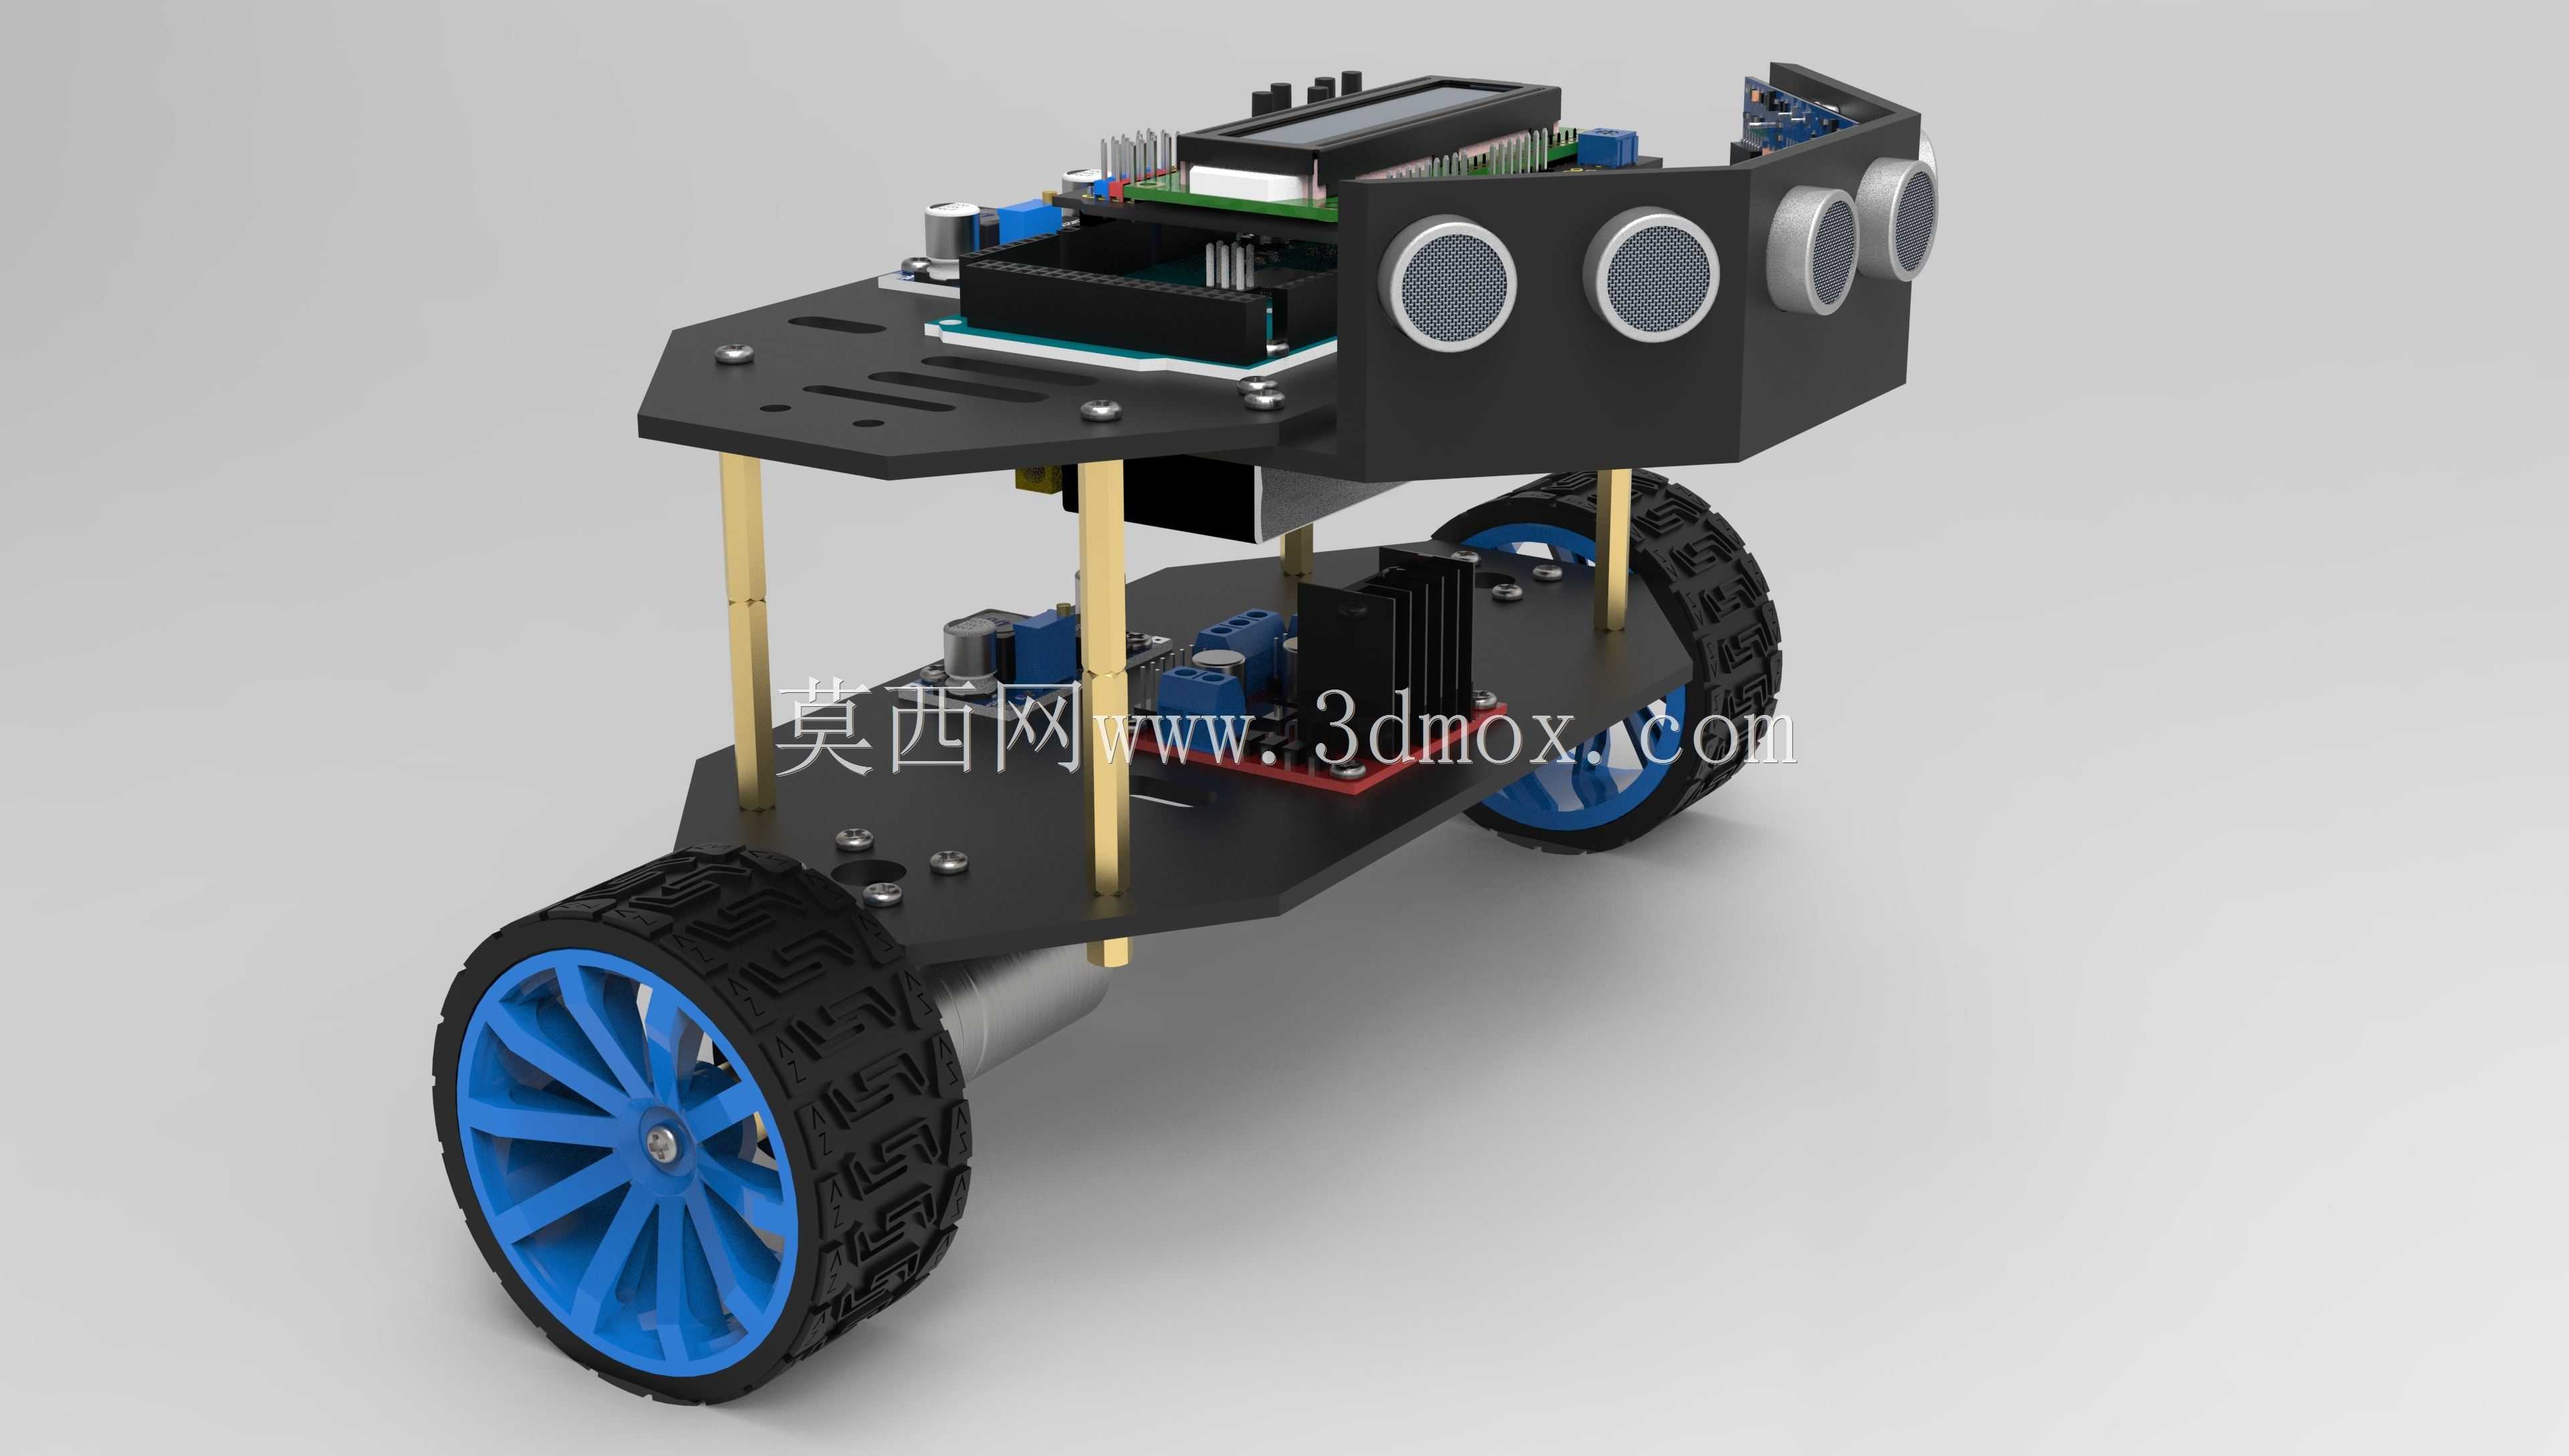
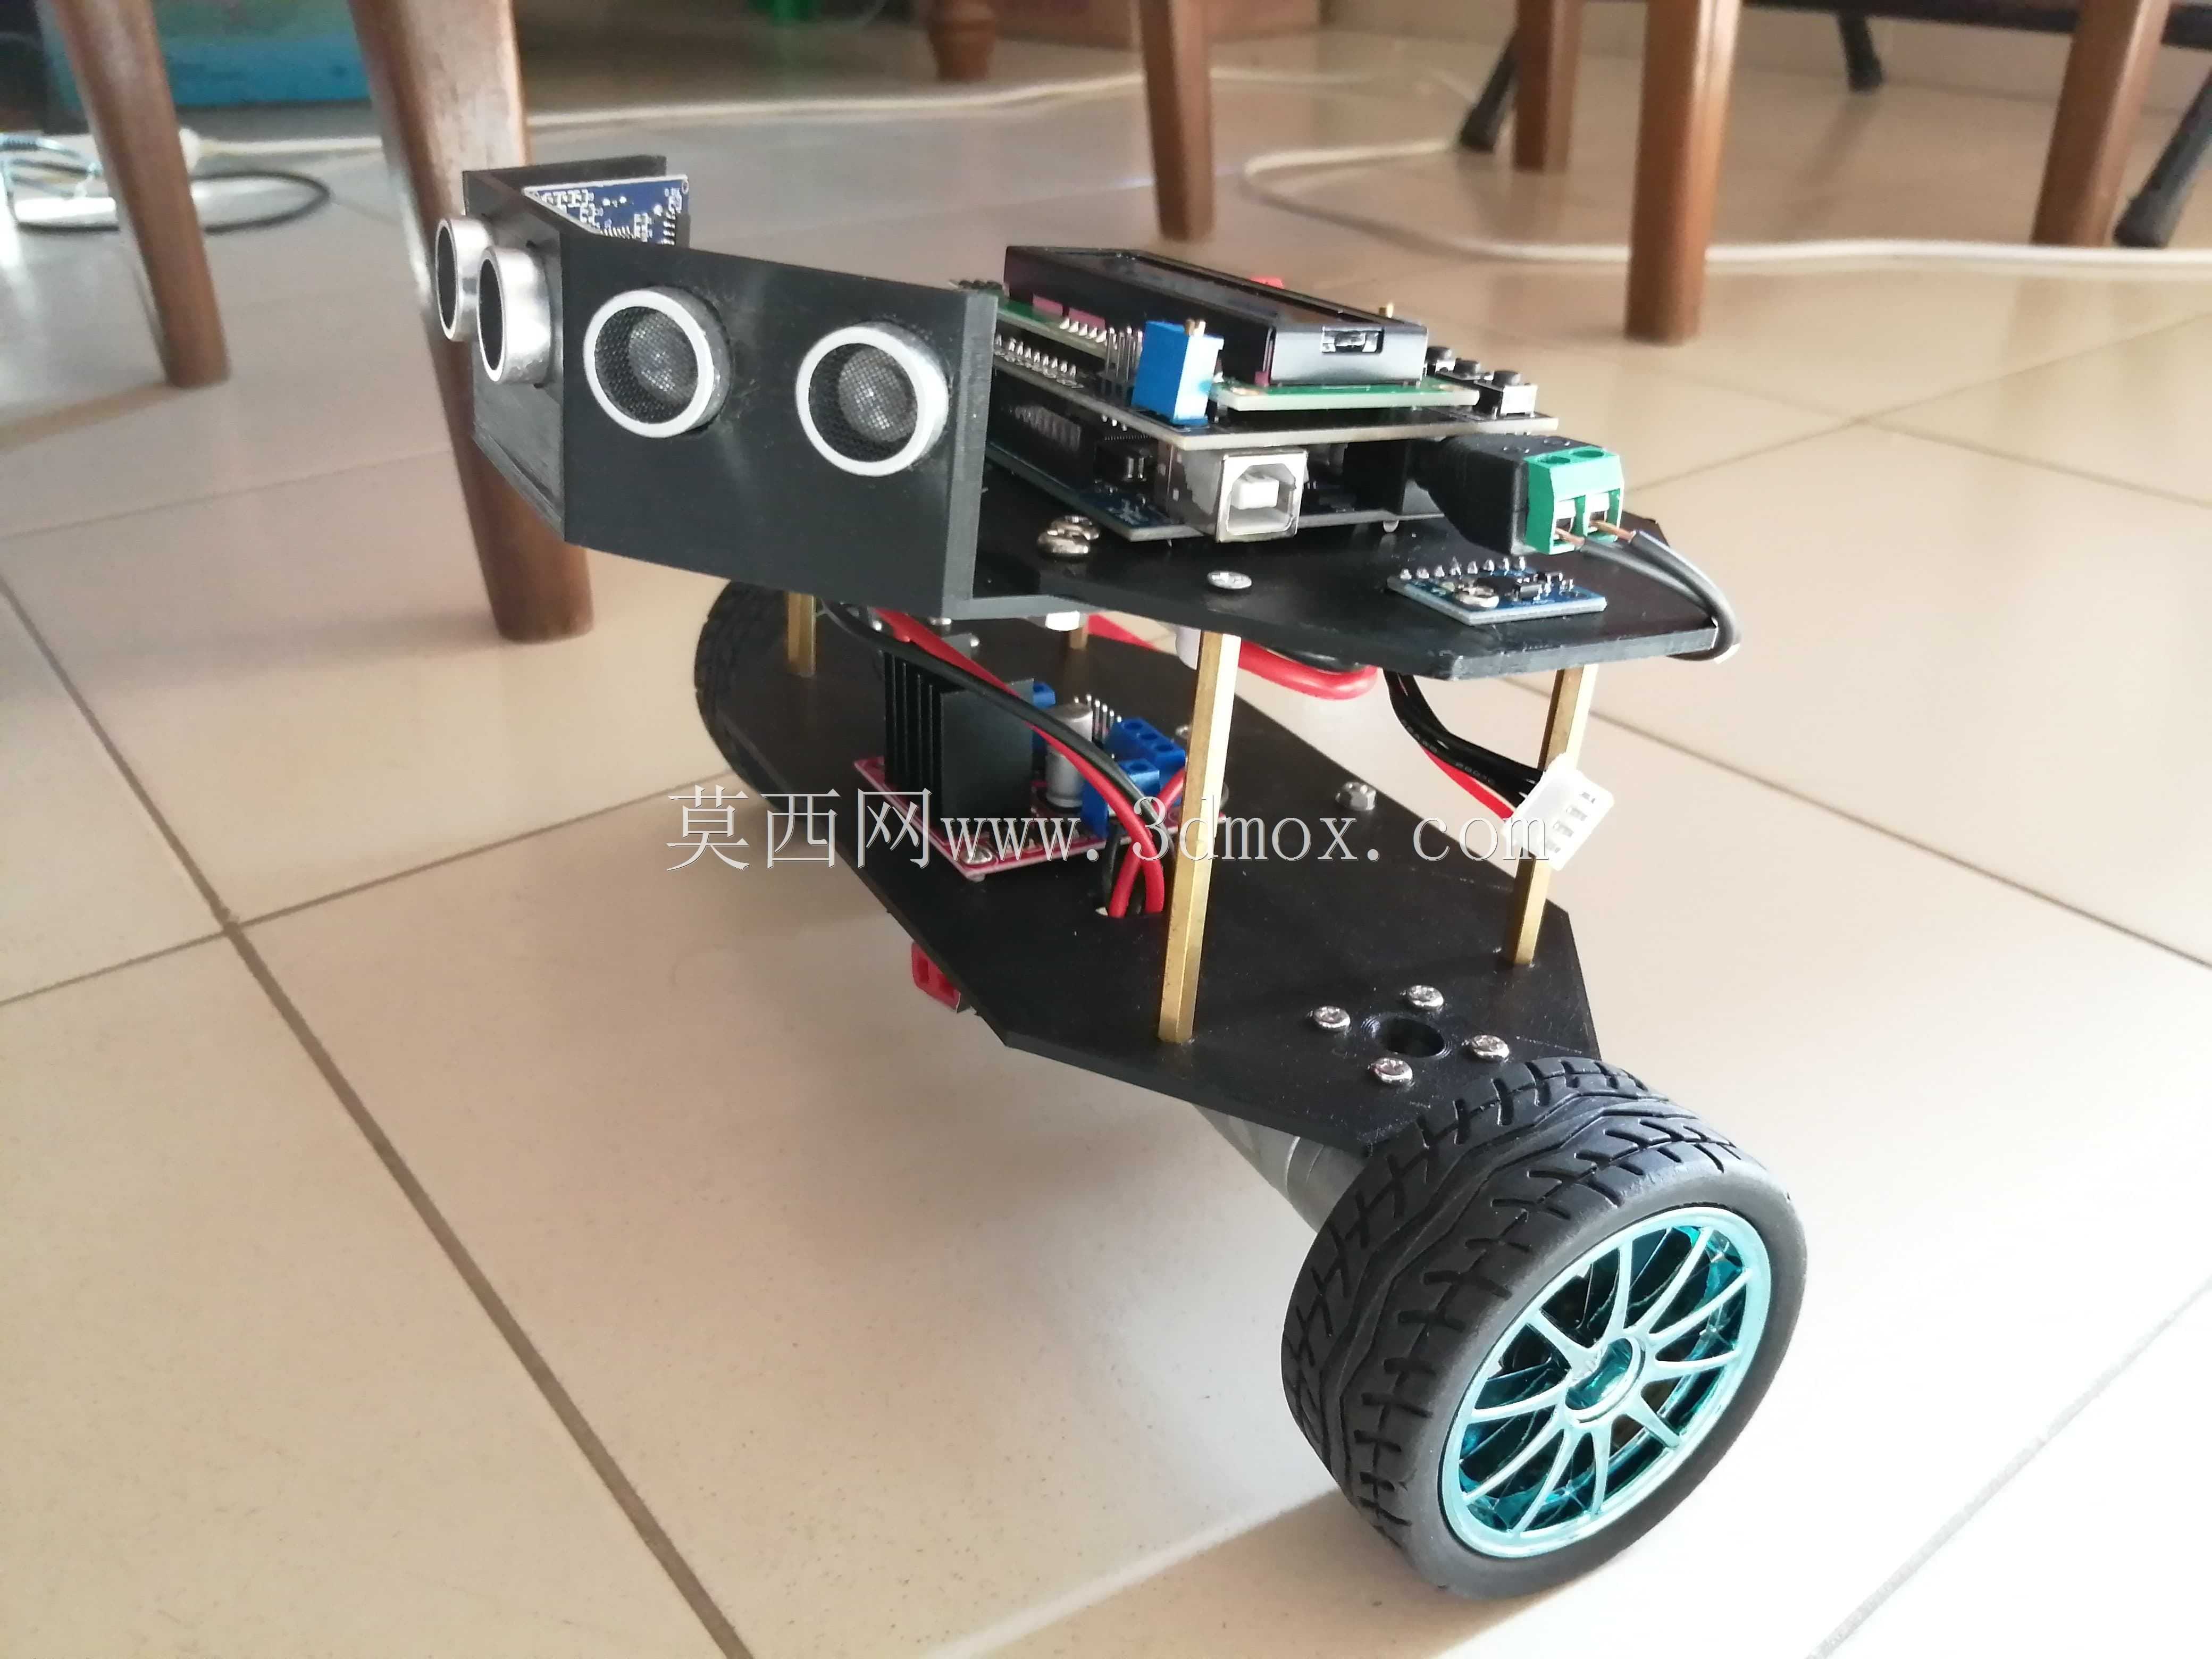
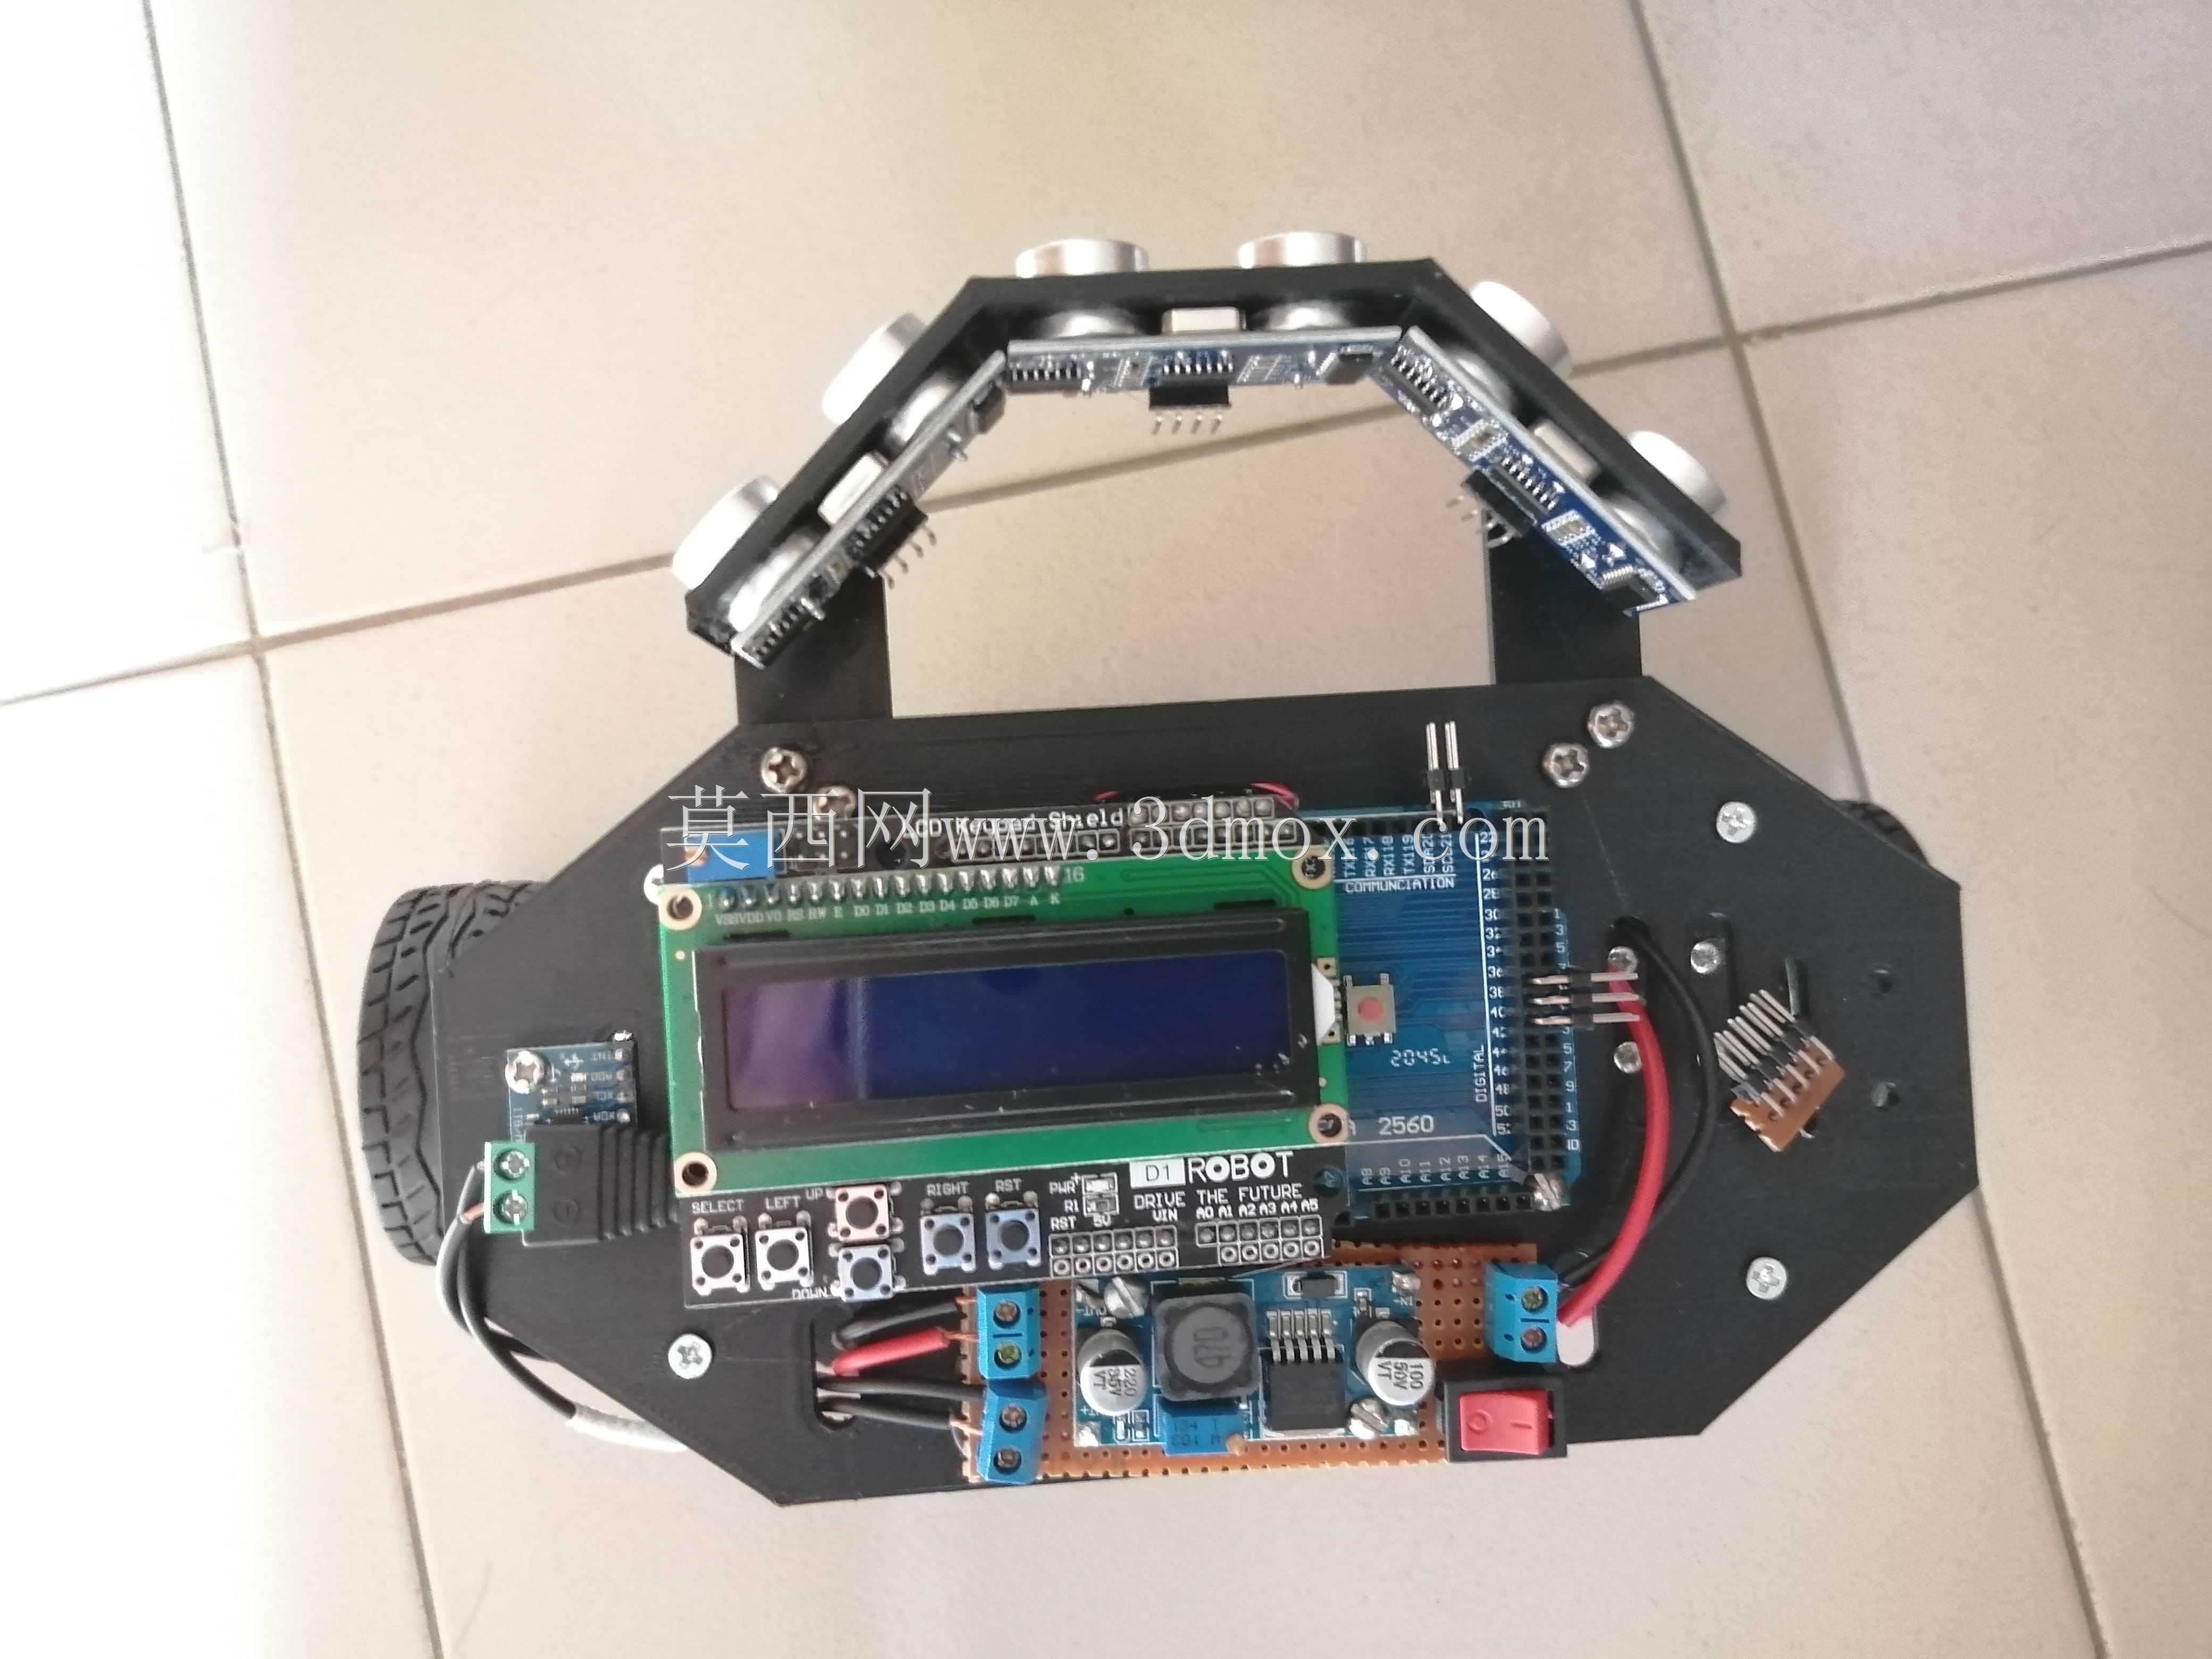
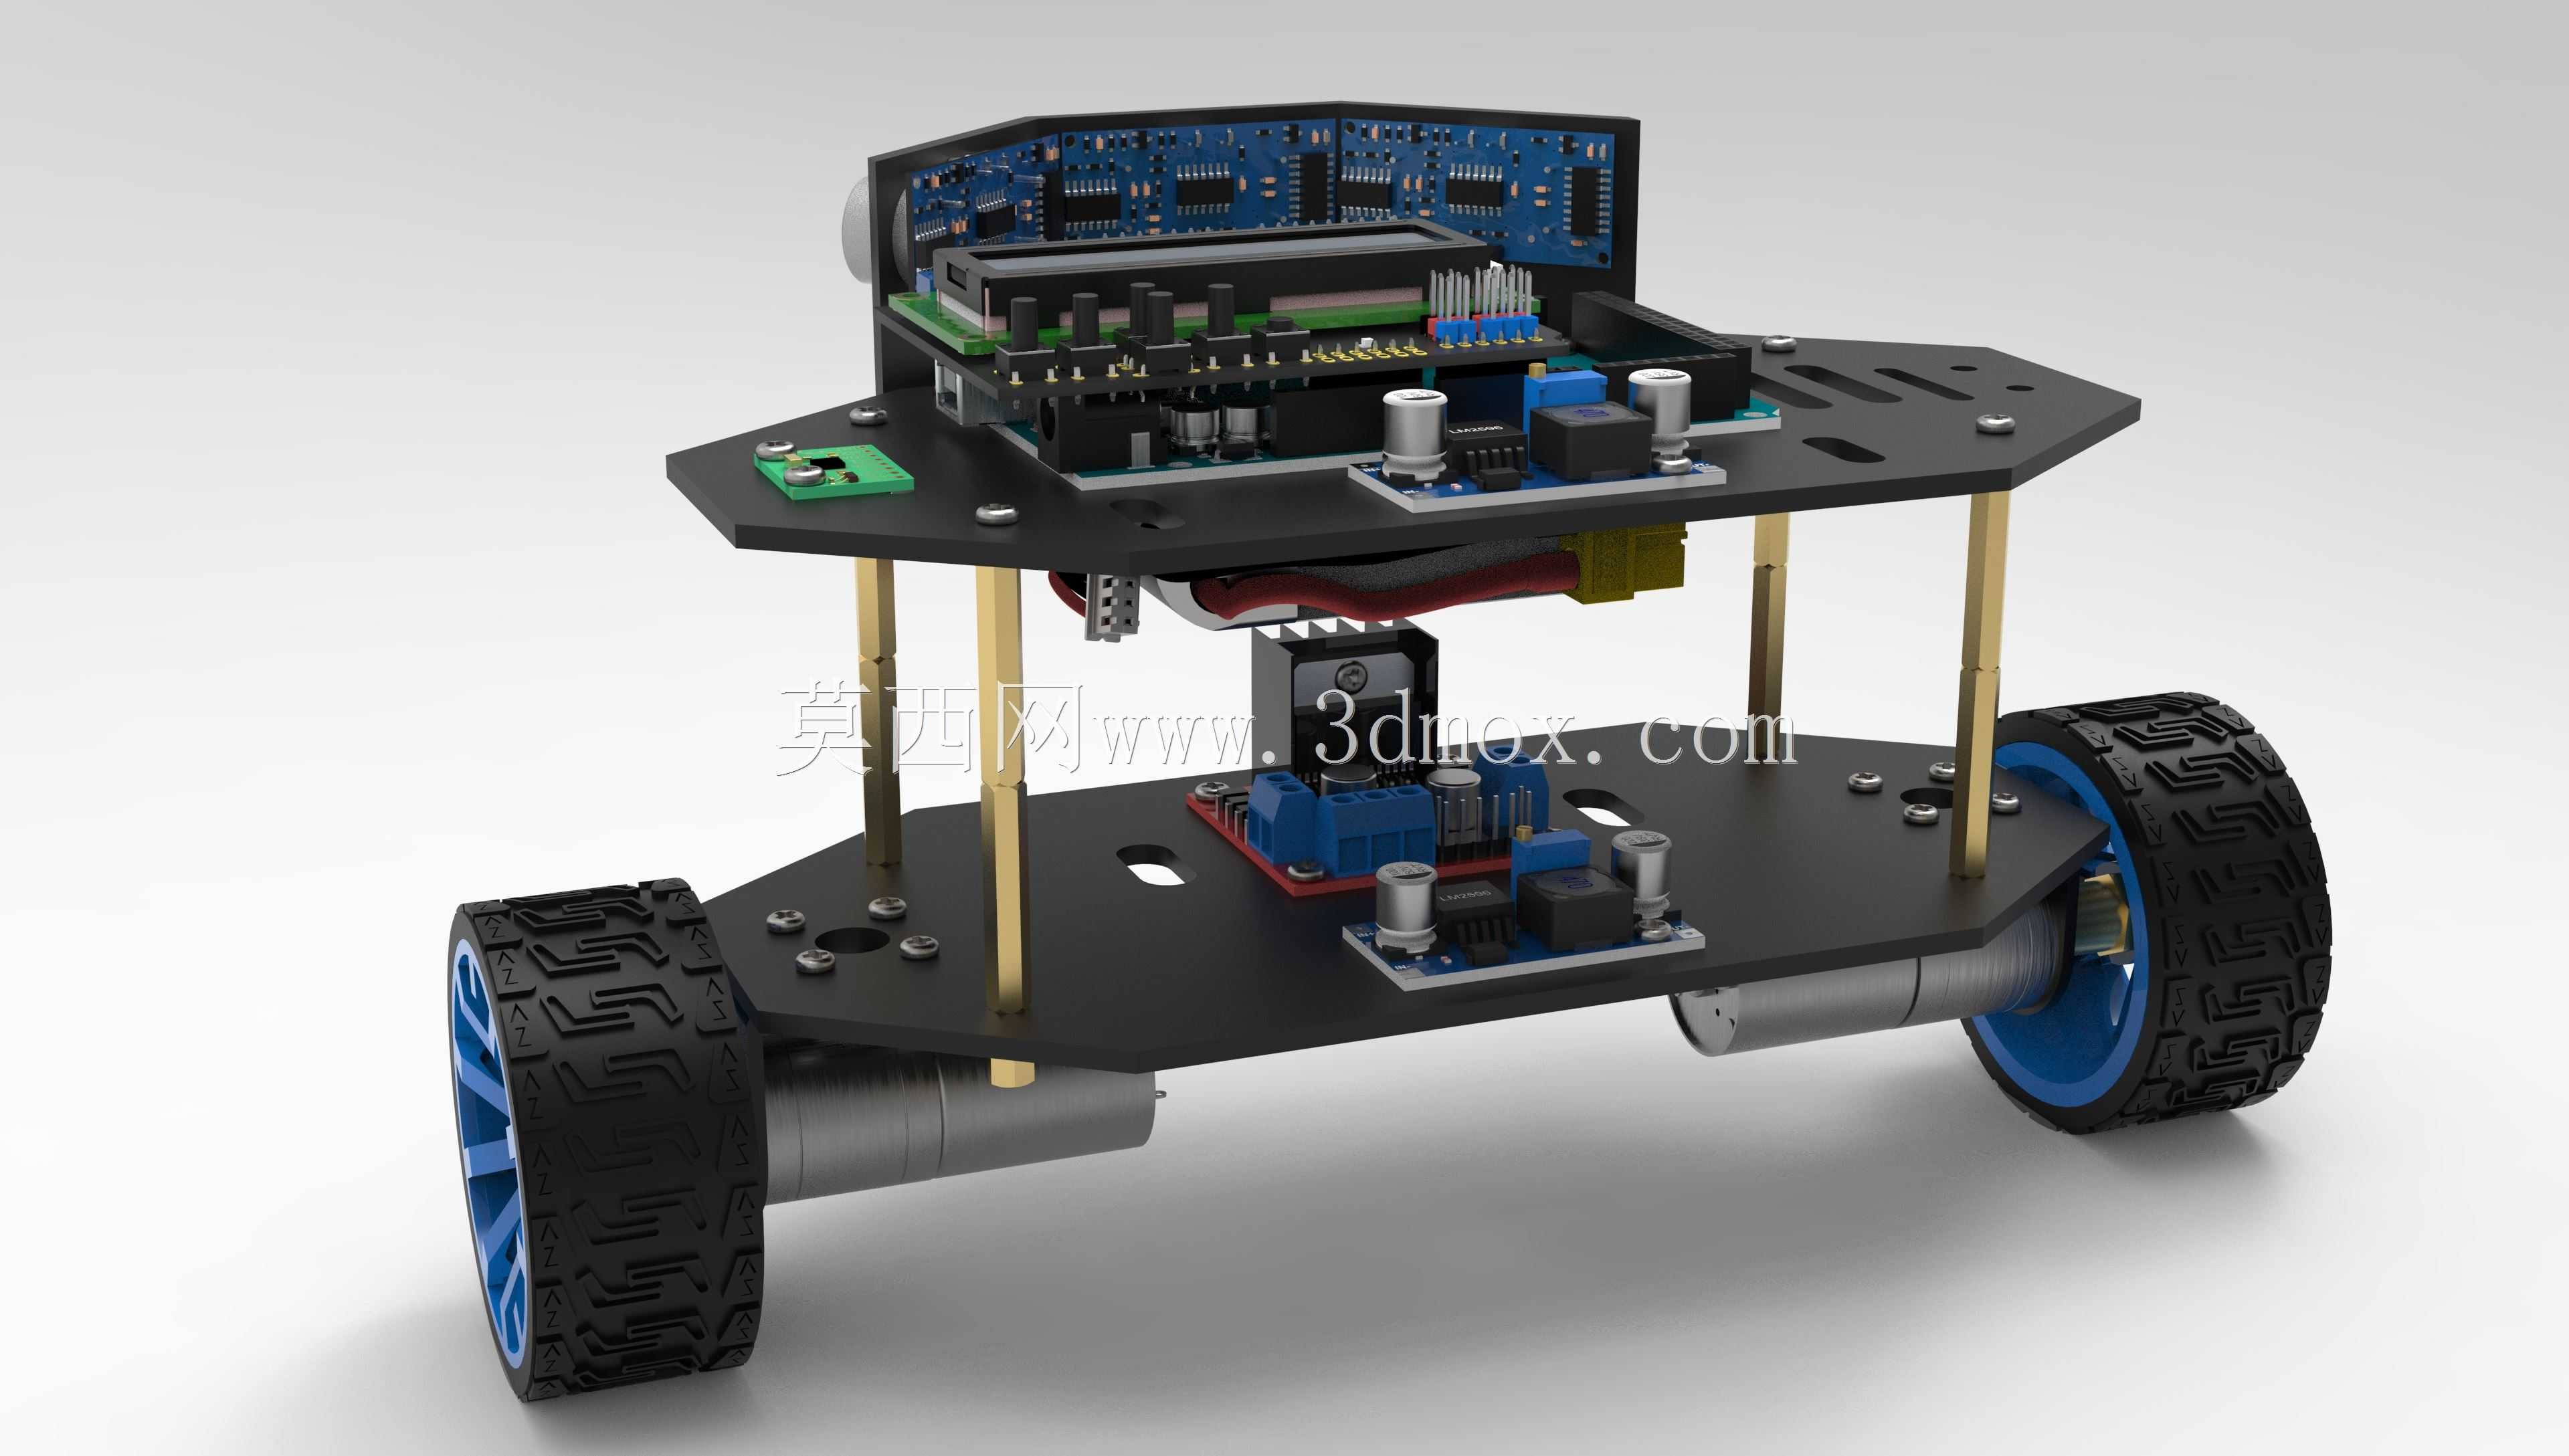
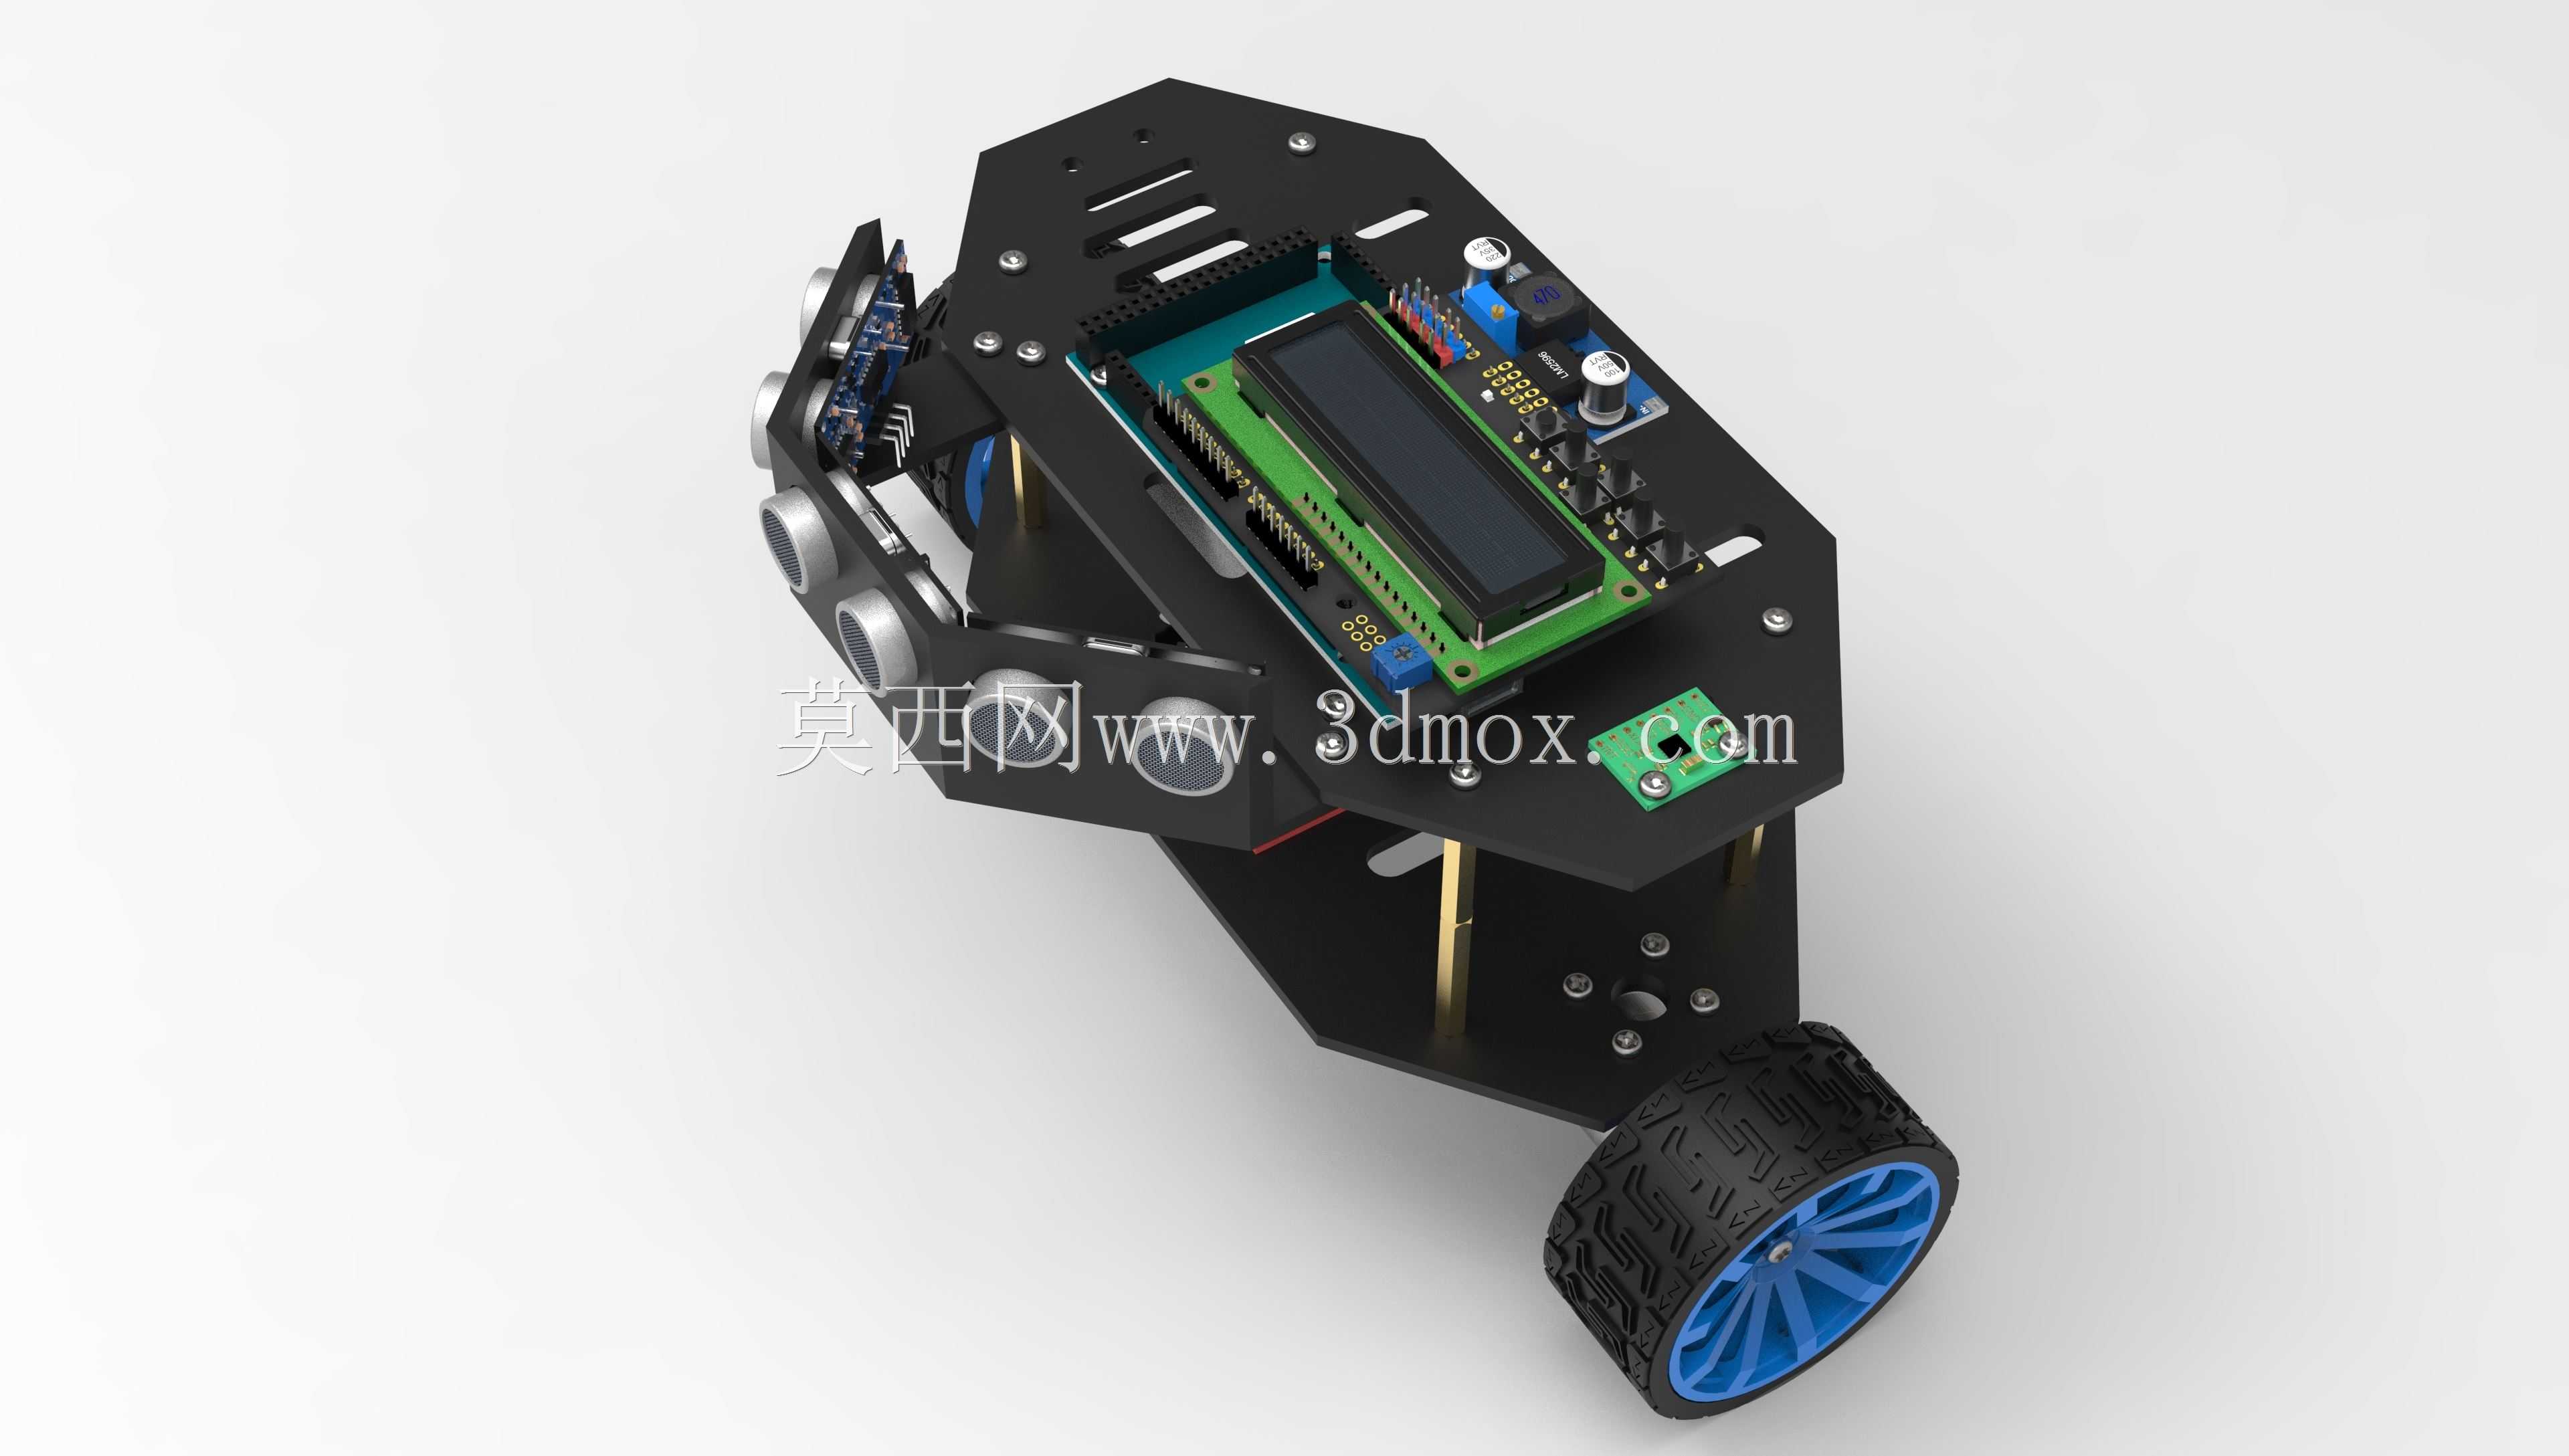
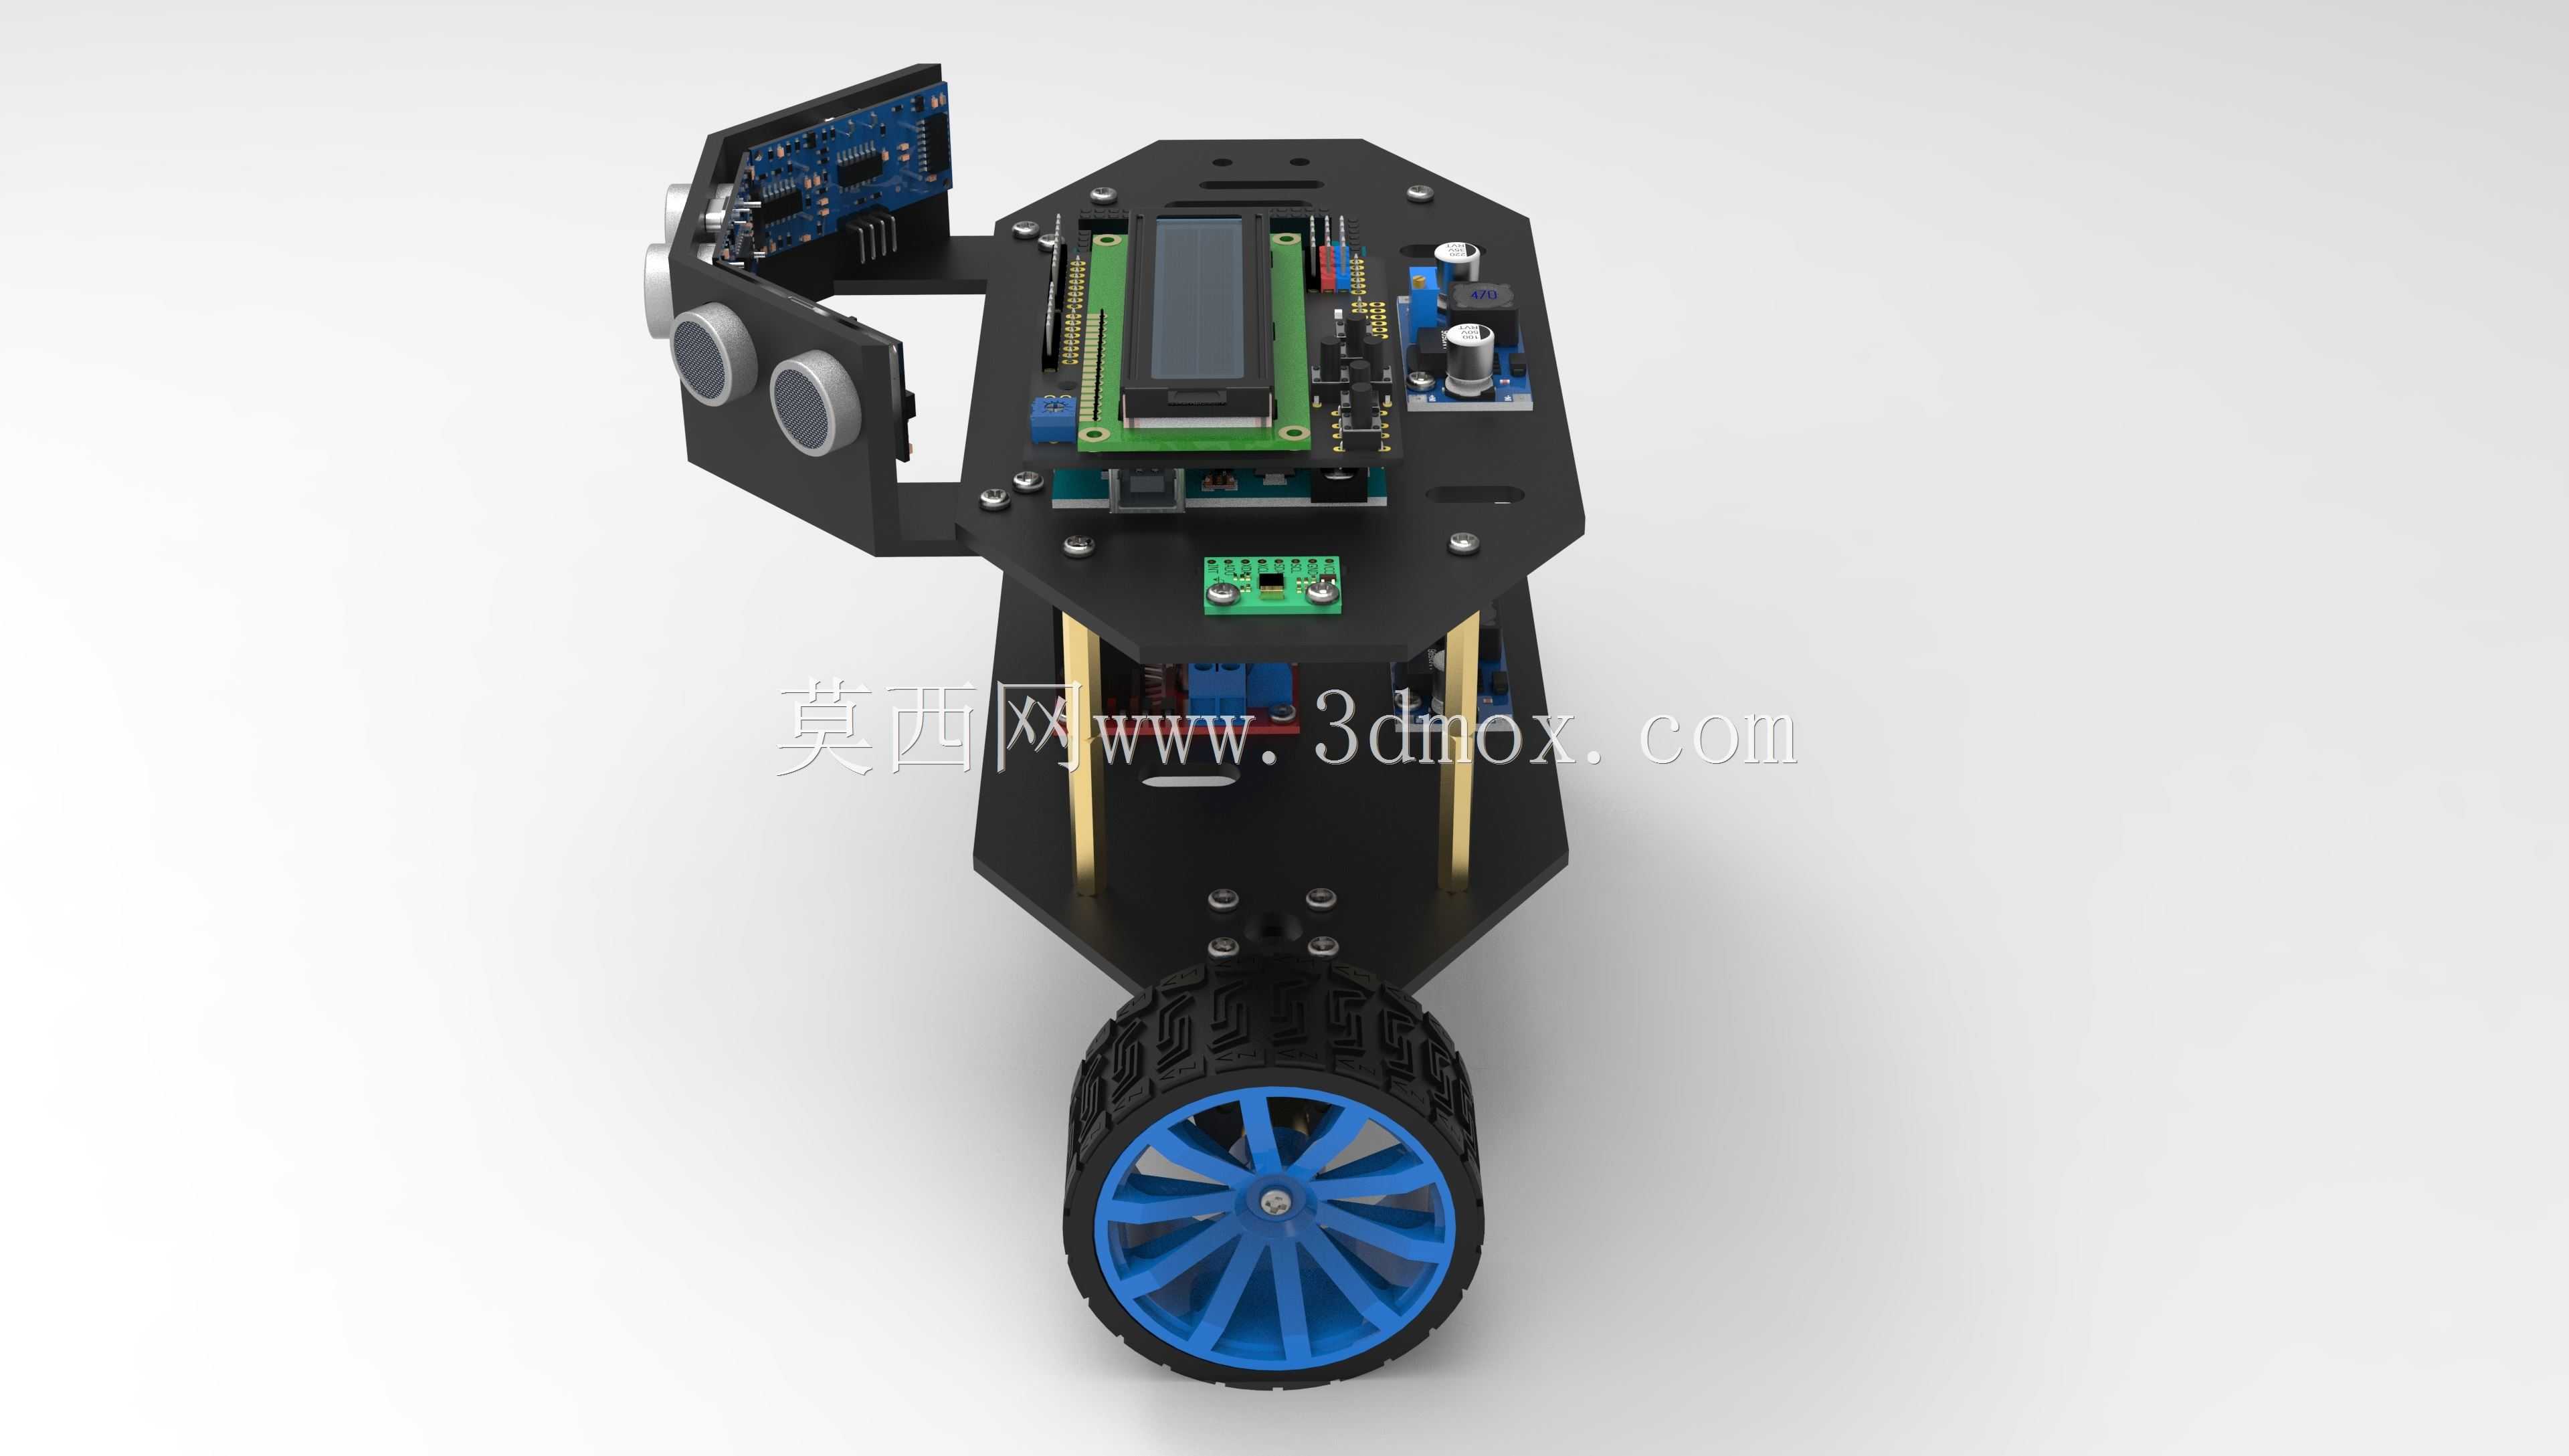
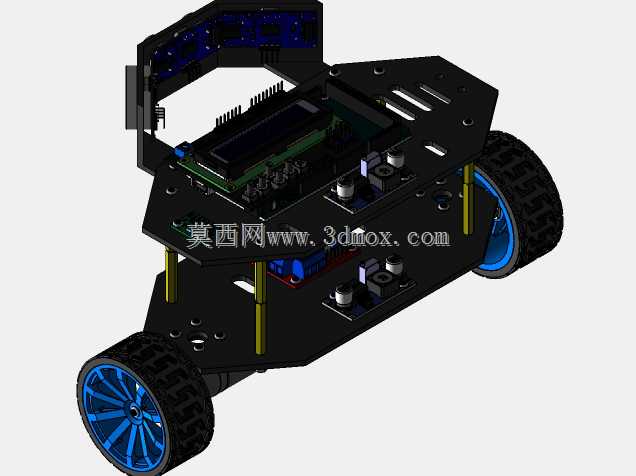
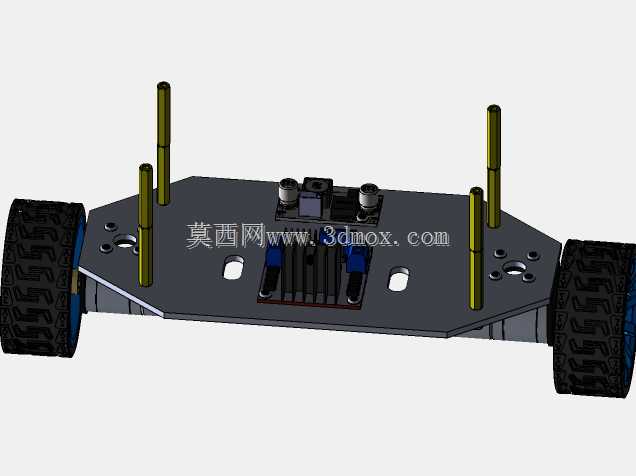
  这款双轮自平衡避障机器人面向教学实验、嵌入式控制验证与小型自主移动平台开发场景,可作为高校自动化、机器人工程专业开展姿态解算、PID闭环调试、多传感器融合实验的硬件载体,也能为室内巡检、短途轻载递送类移动设备的原型开发提供结构参考。整机采用上下分层堆叠的紧凑布局,底层为动力承载层,上层布置控制与交互模块,两轮同轴布置在机身下部两侧,依靠动态姿态调整维持直立,无需额外支撑脚即可静止驻留与行进。

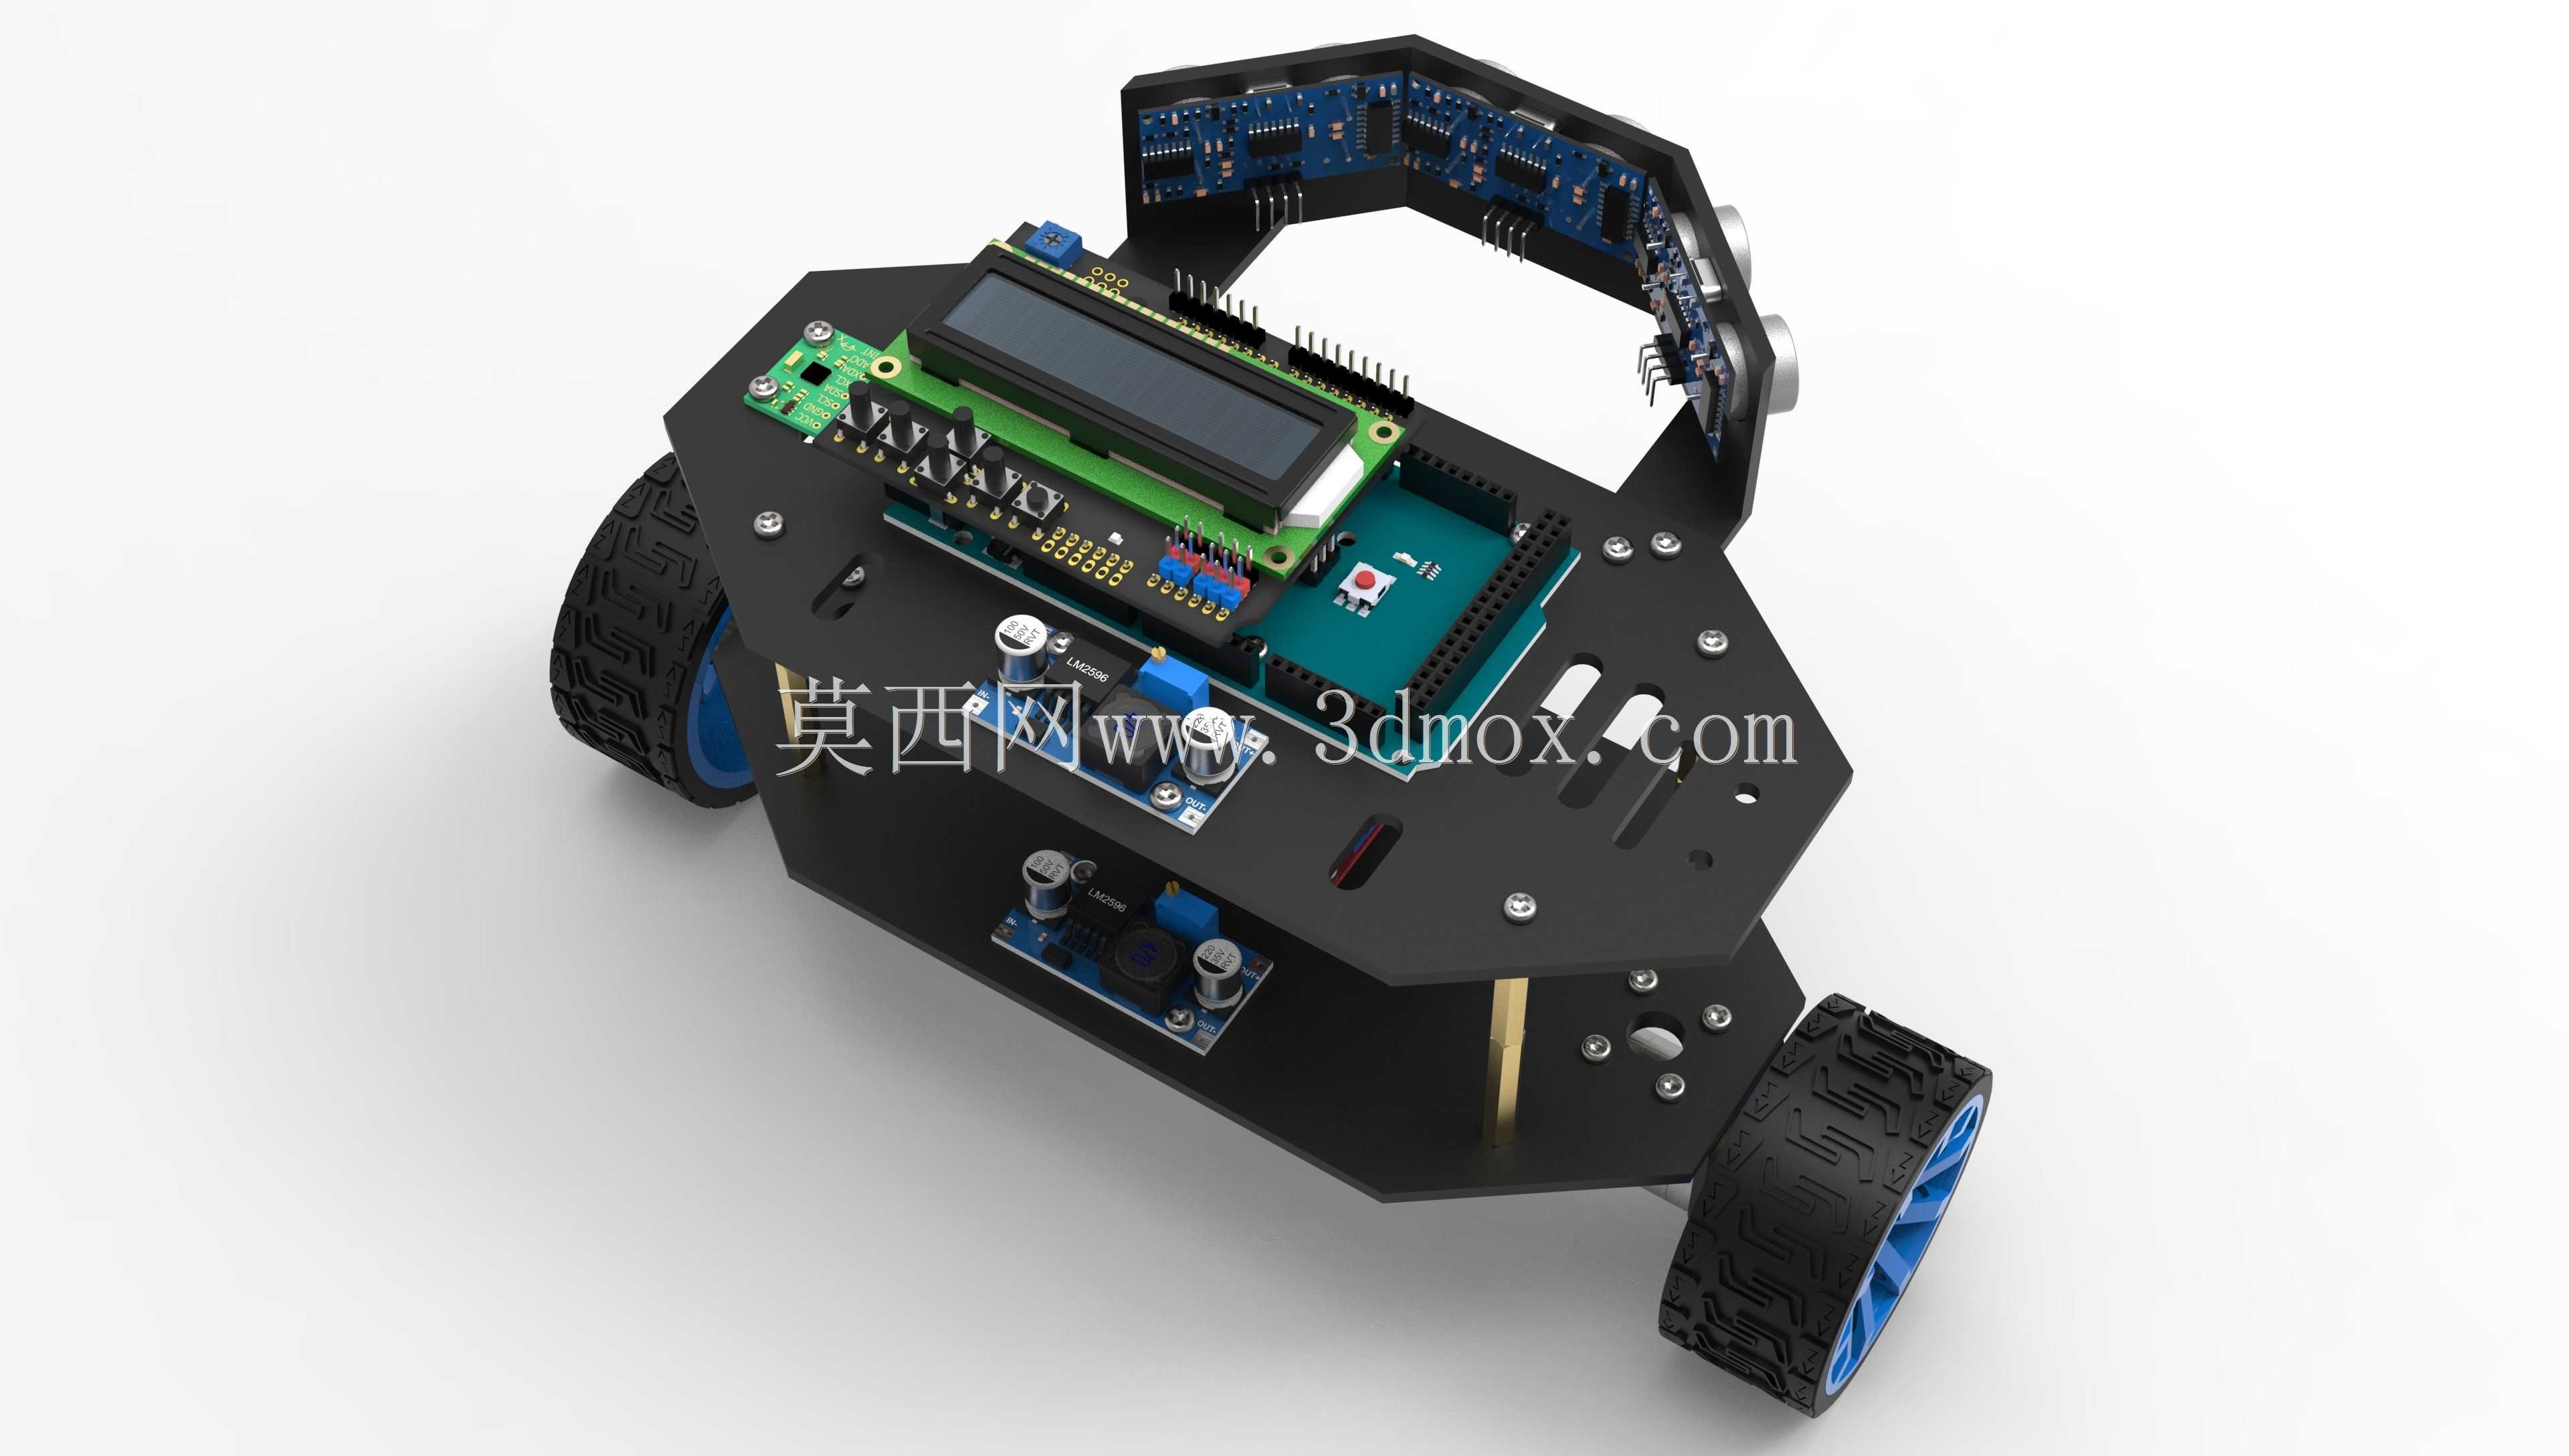
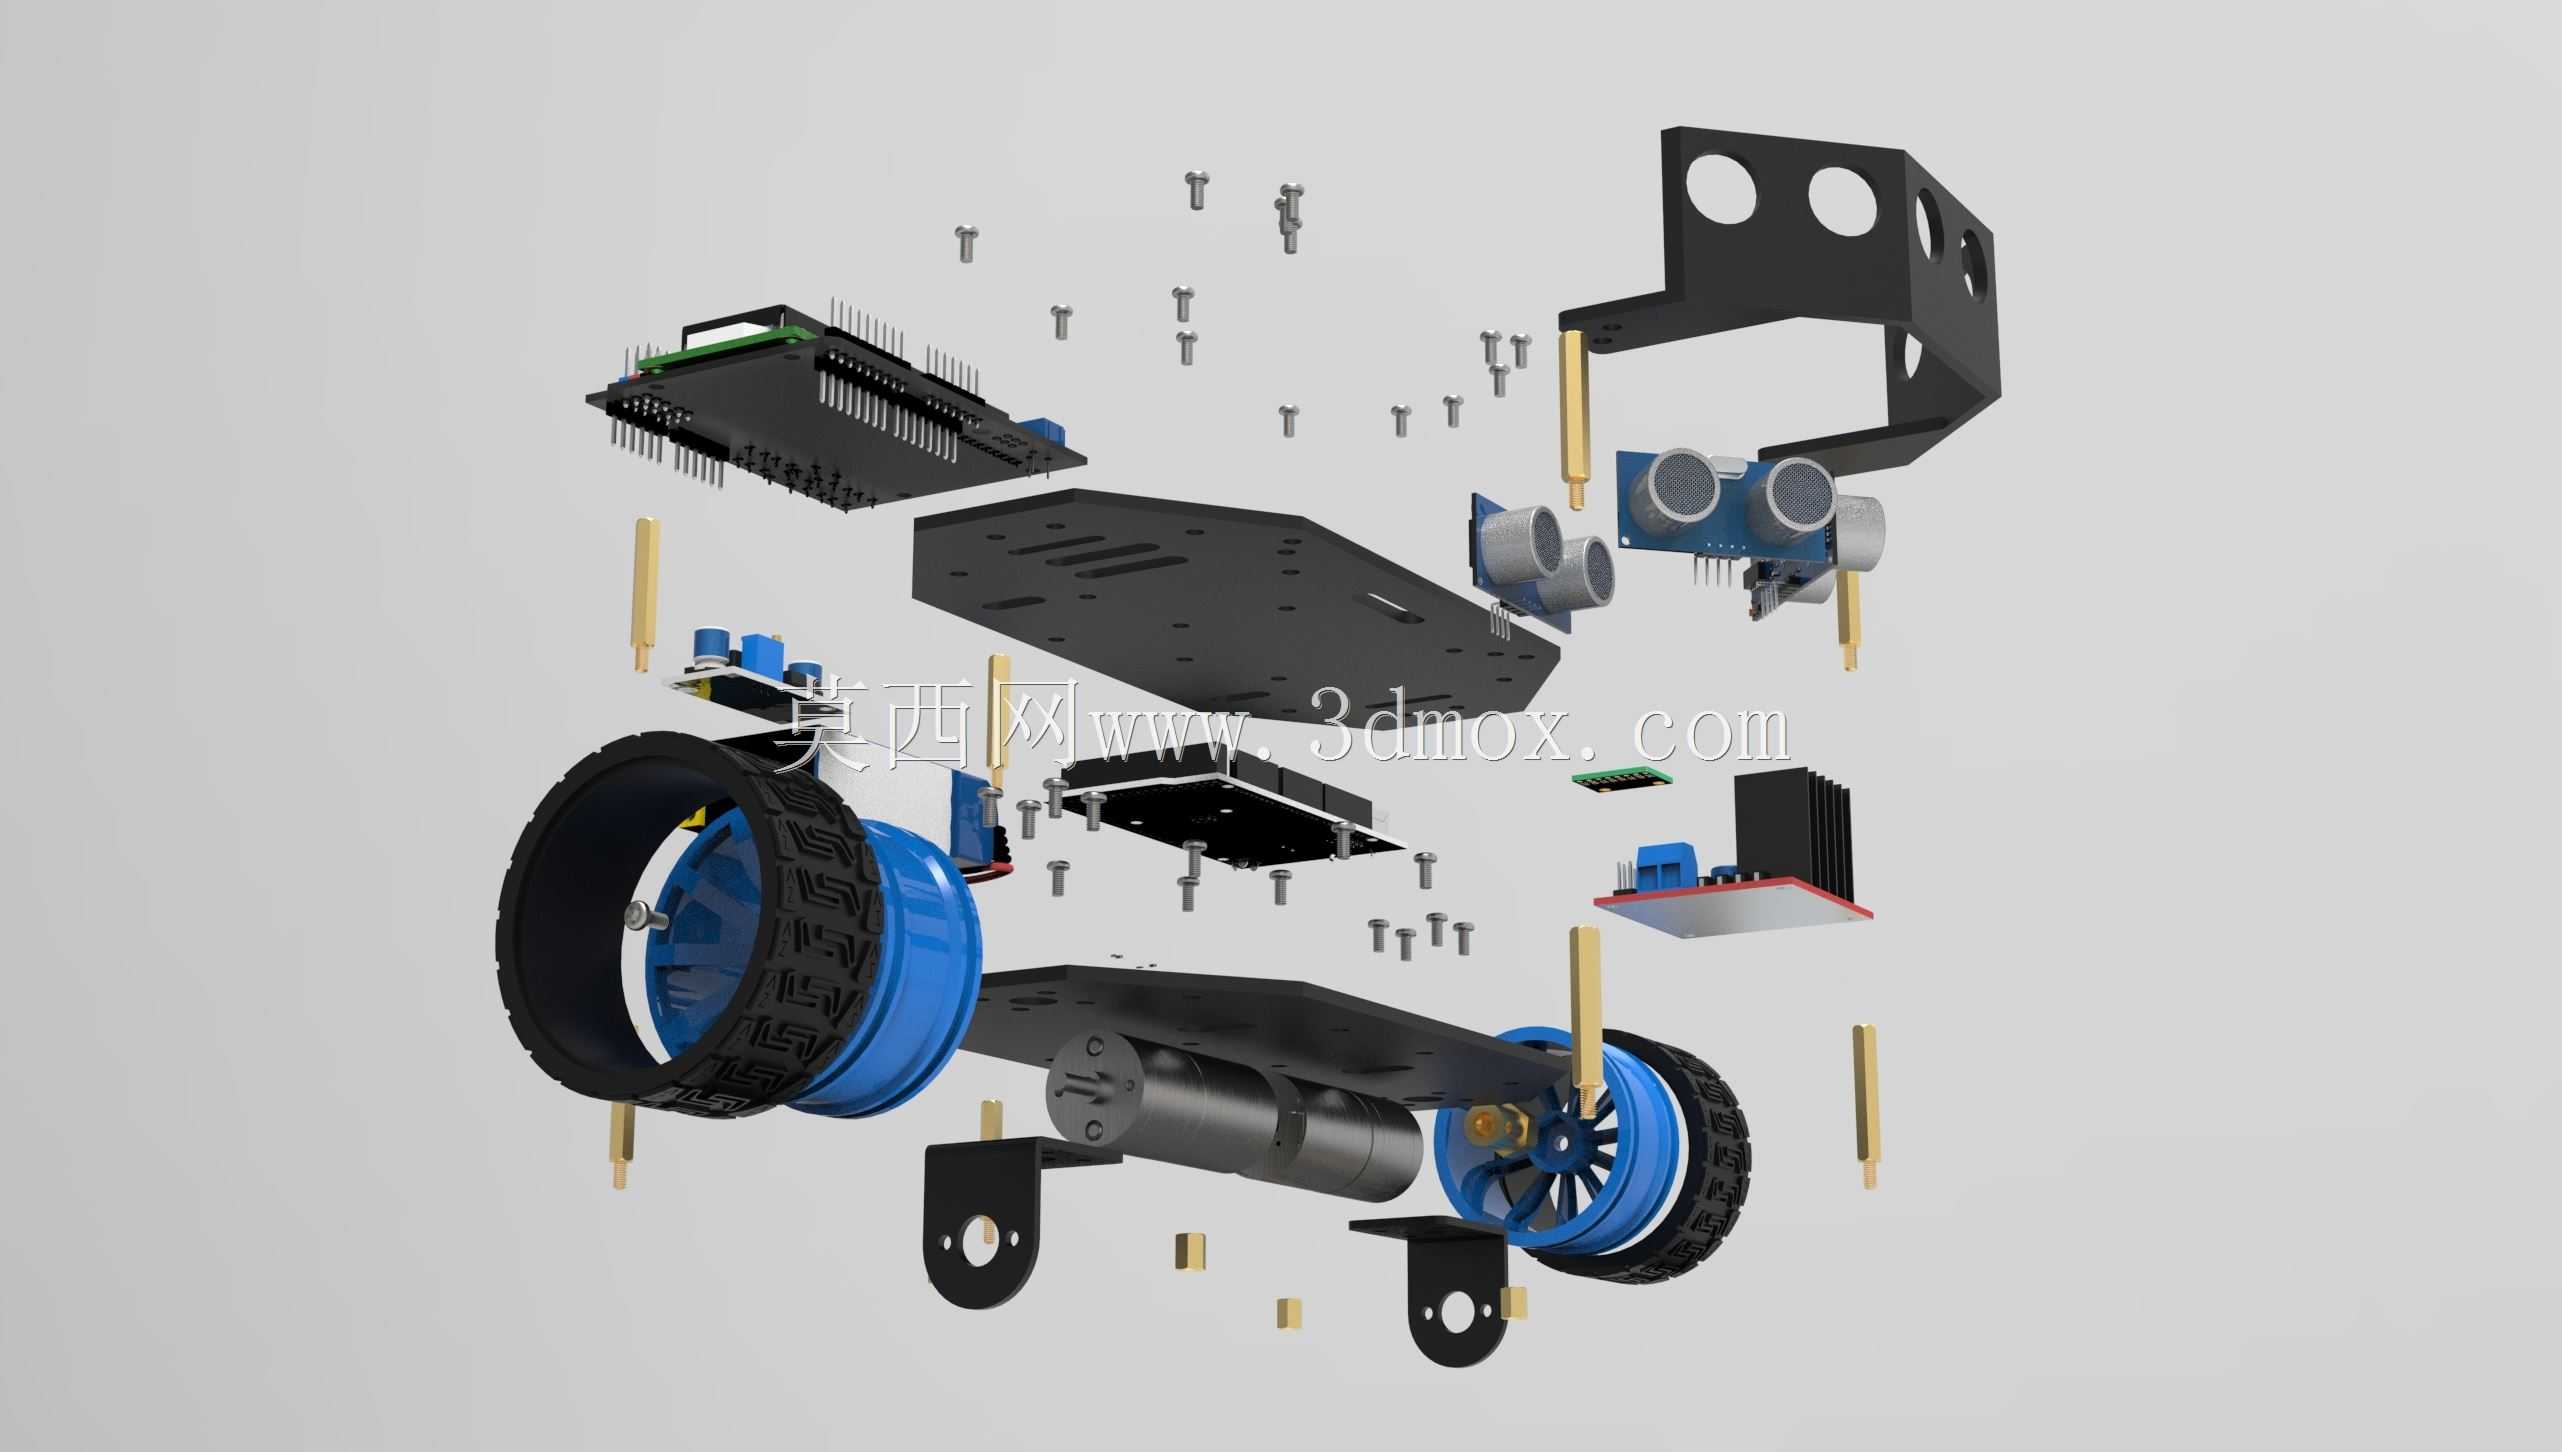
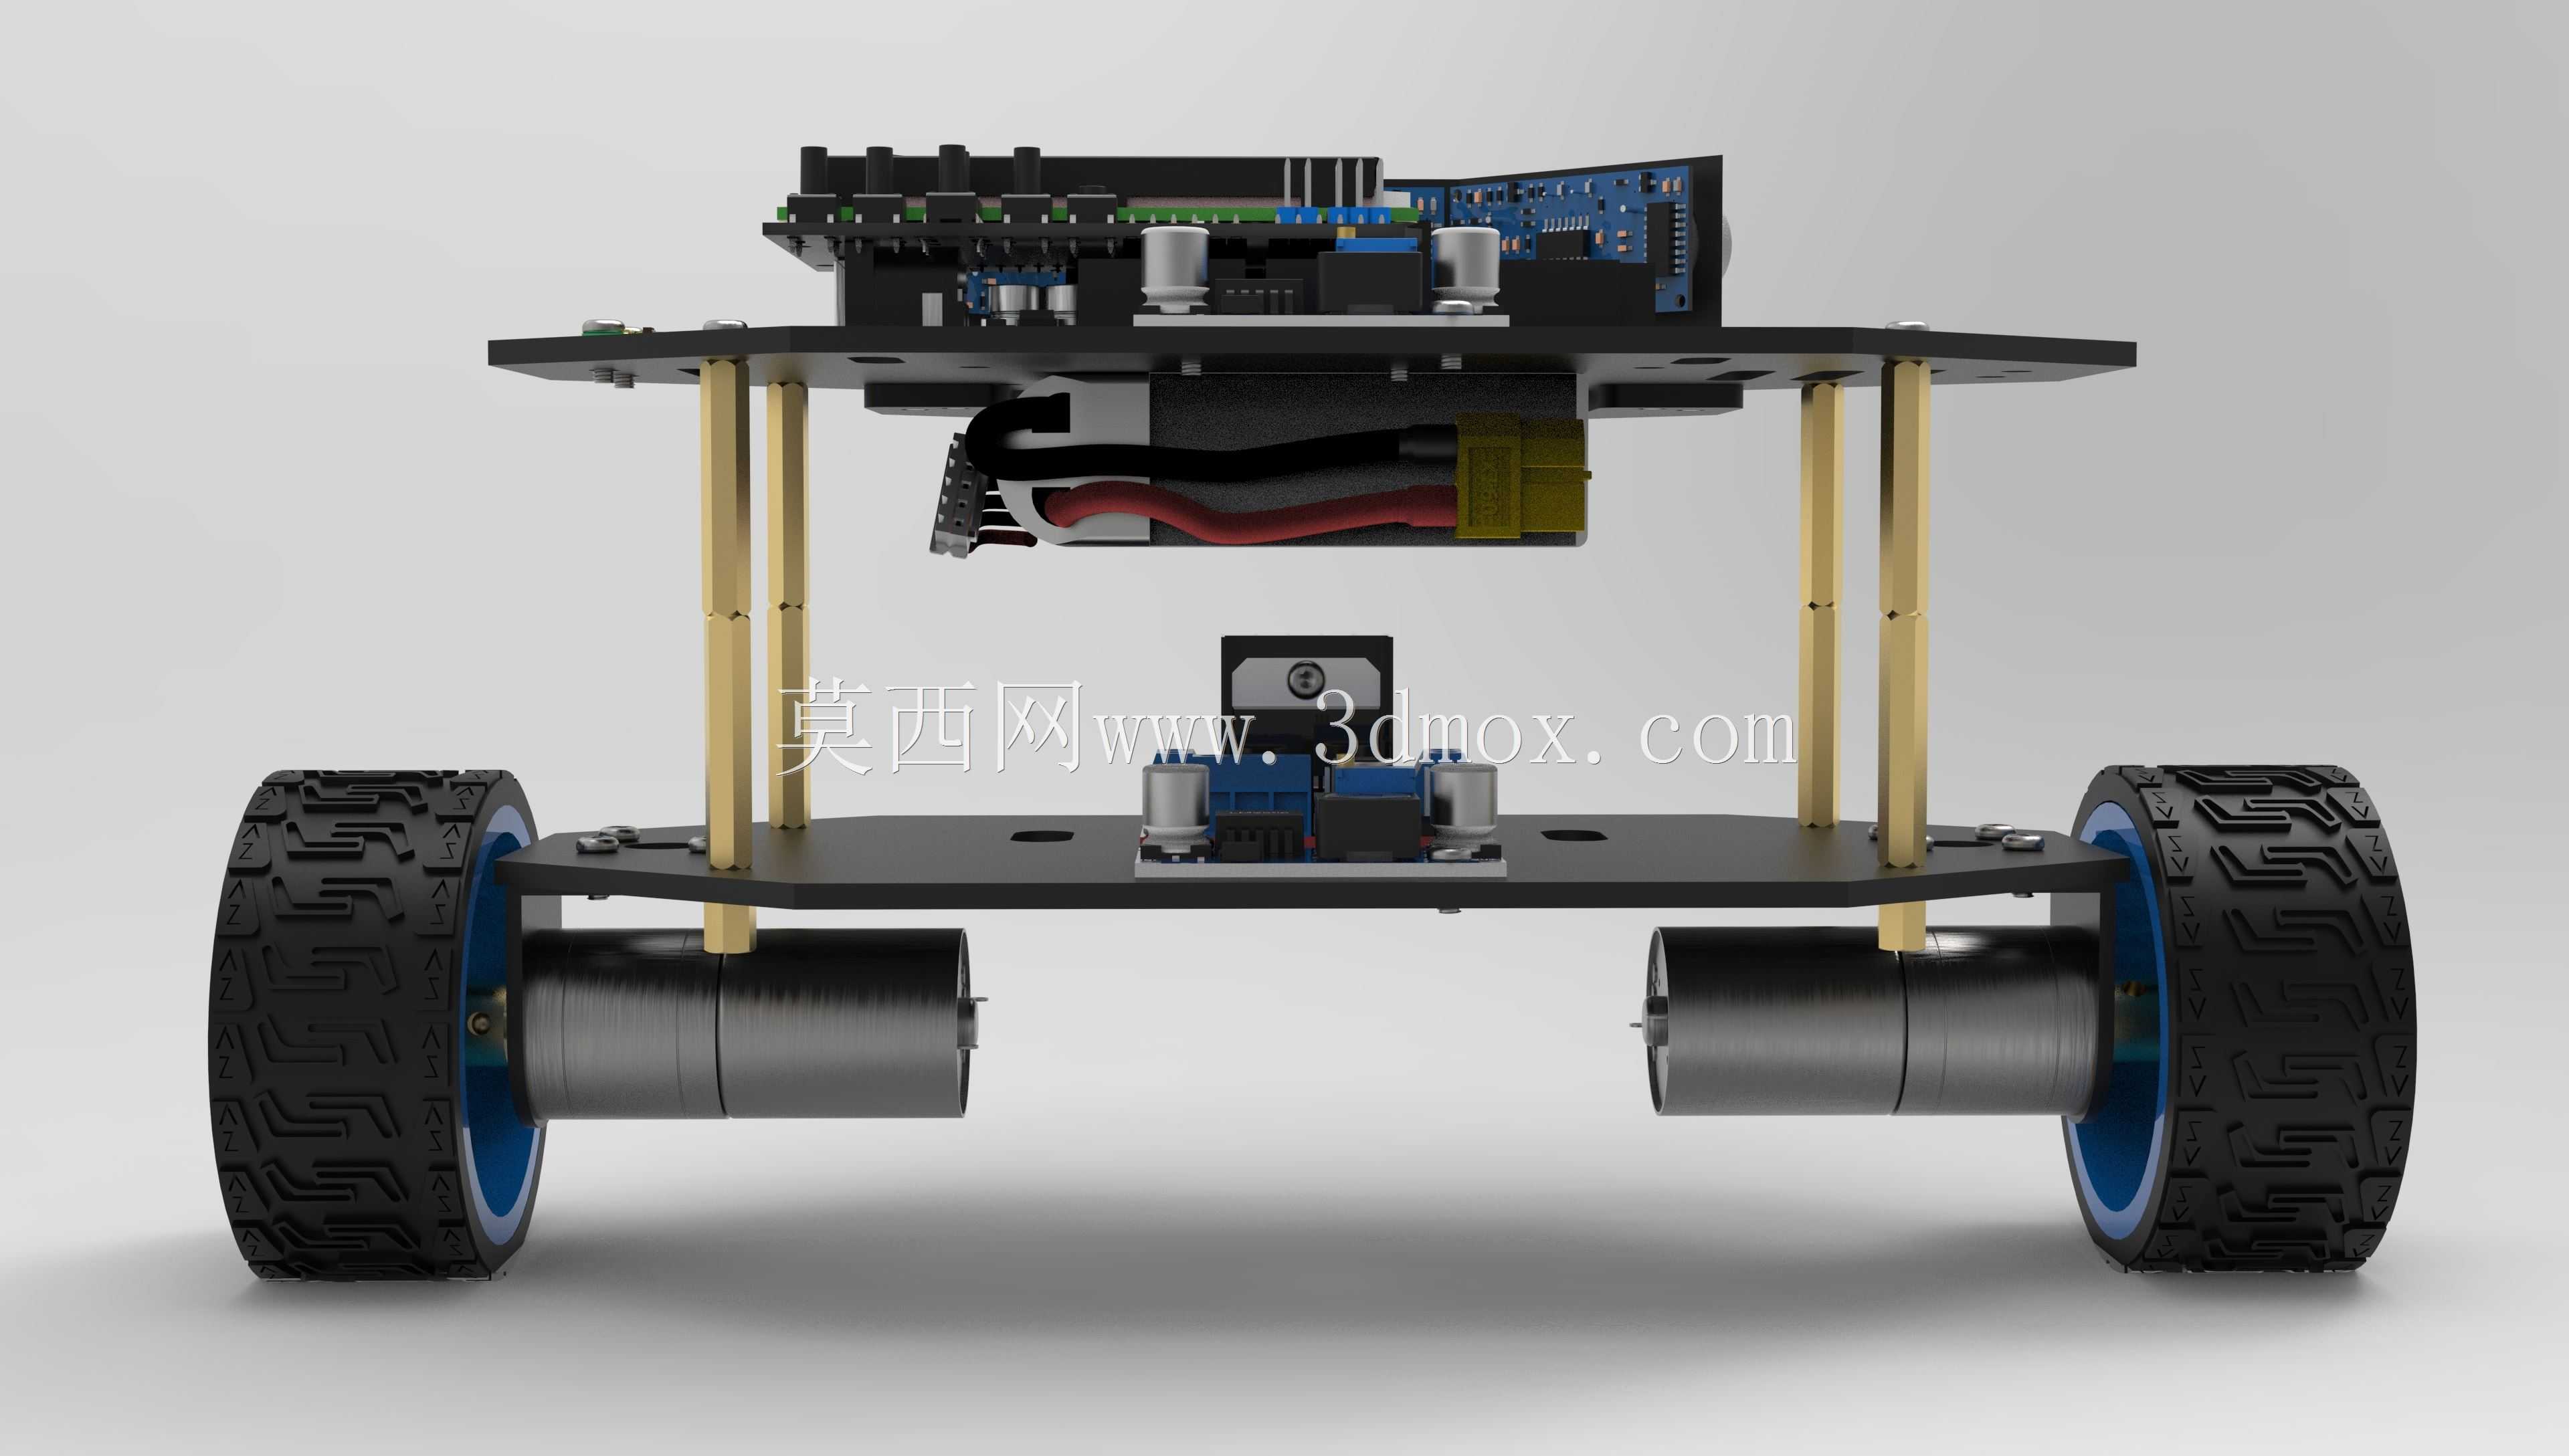
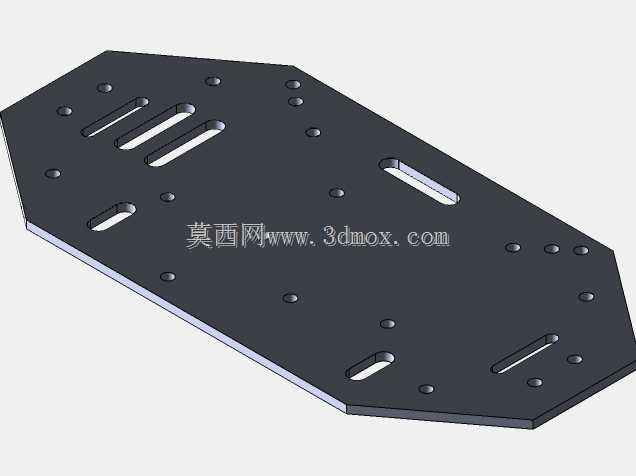
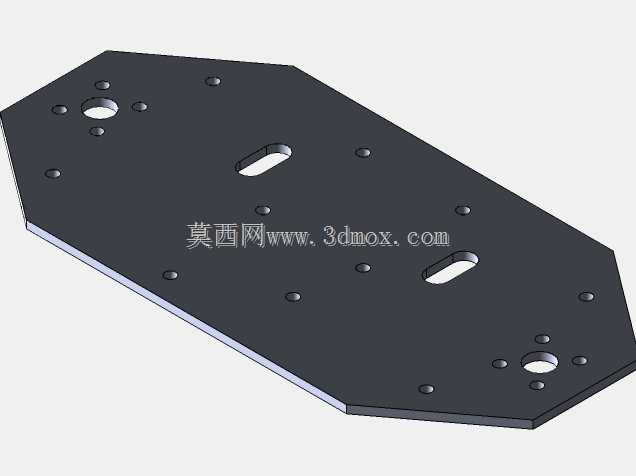
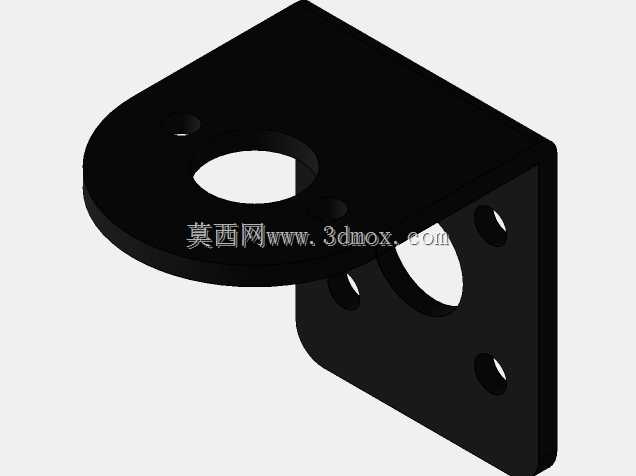
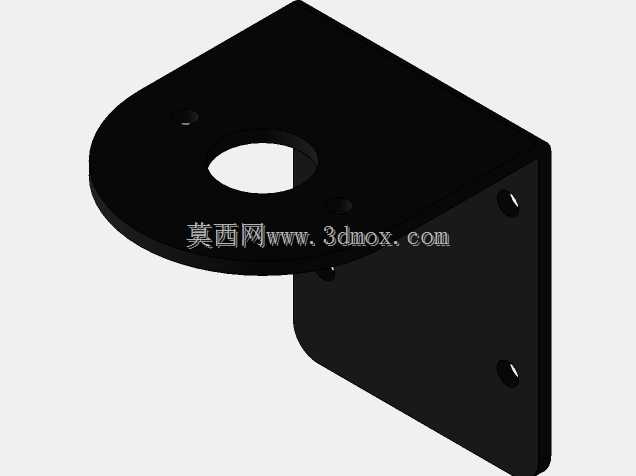
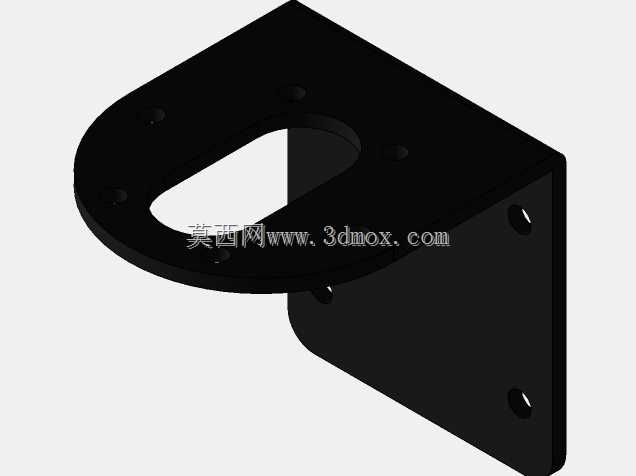
  结构设计阶段优先保证质心落在两轮轴线所在竖直平面附近,这是自平衡系统能够稳定工作的前提:电池、电机等较重部件尽量贴近轮轴高度布置,控制板、显示屏等较轻元件上置,使整机重心与转轴的相对位置可控,降低控制算法的补偿压力。车架主体采用板材切割成型,立柱支撑上层平台,各模块通过螺柱与紧固件连接,既便于拆装更换元件,也适合后期通过3D打印或激光切割快速复刻。

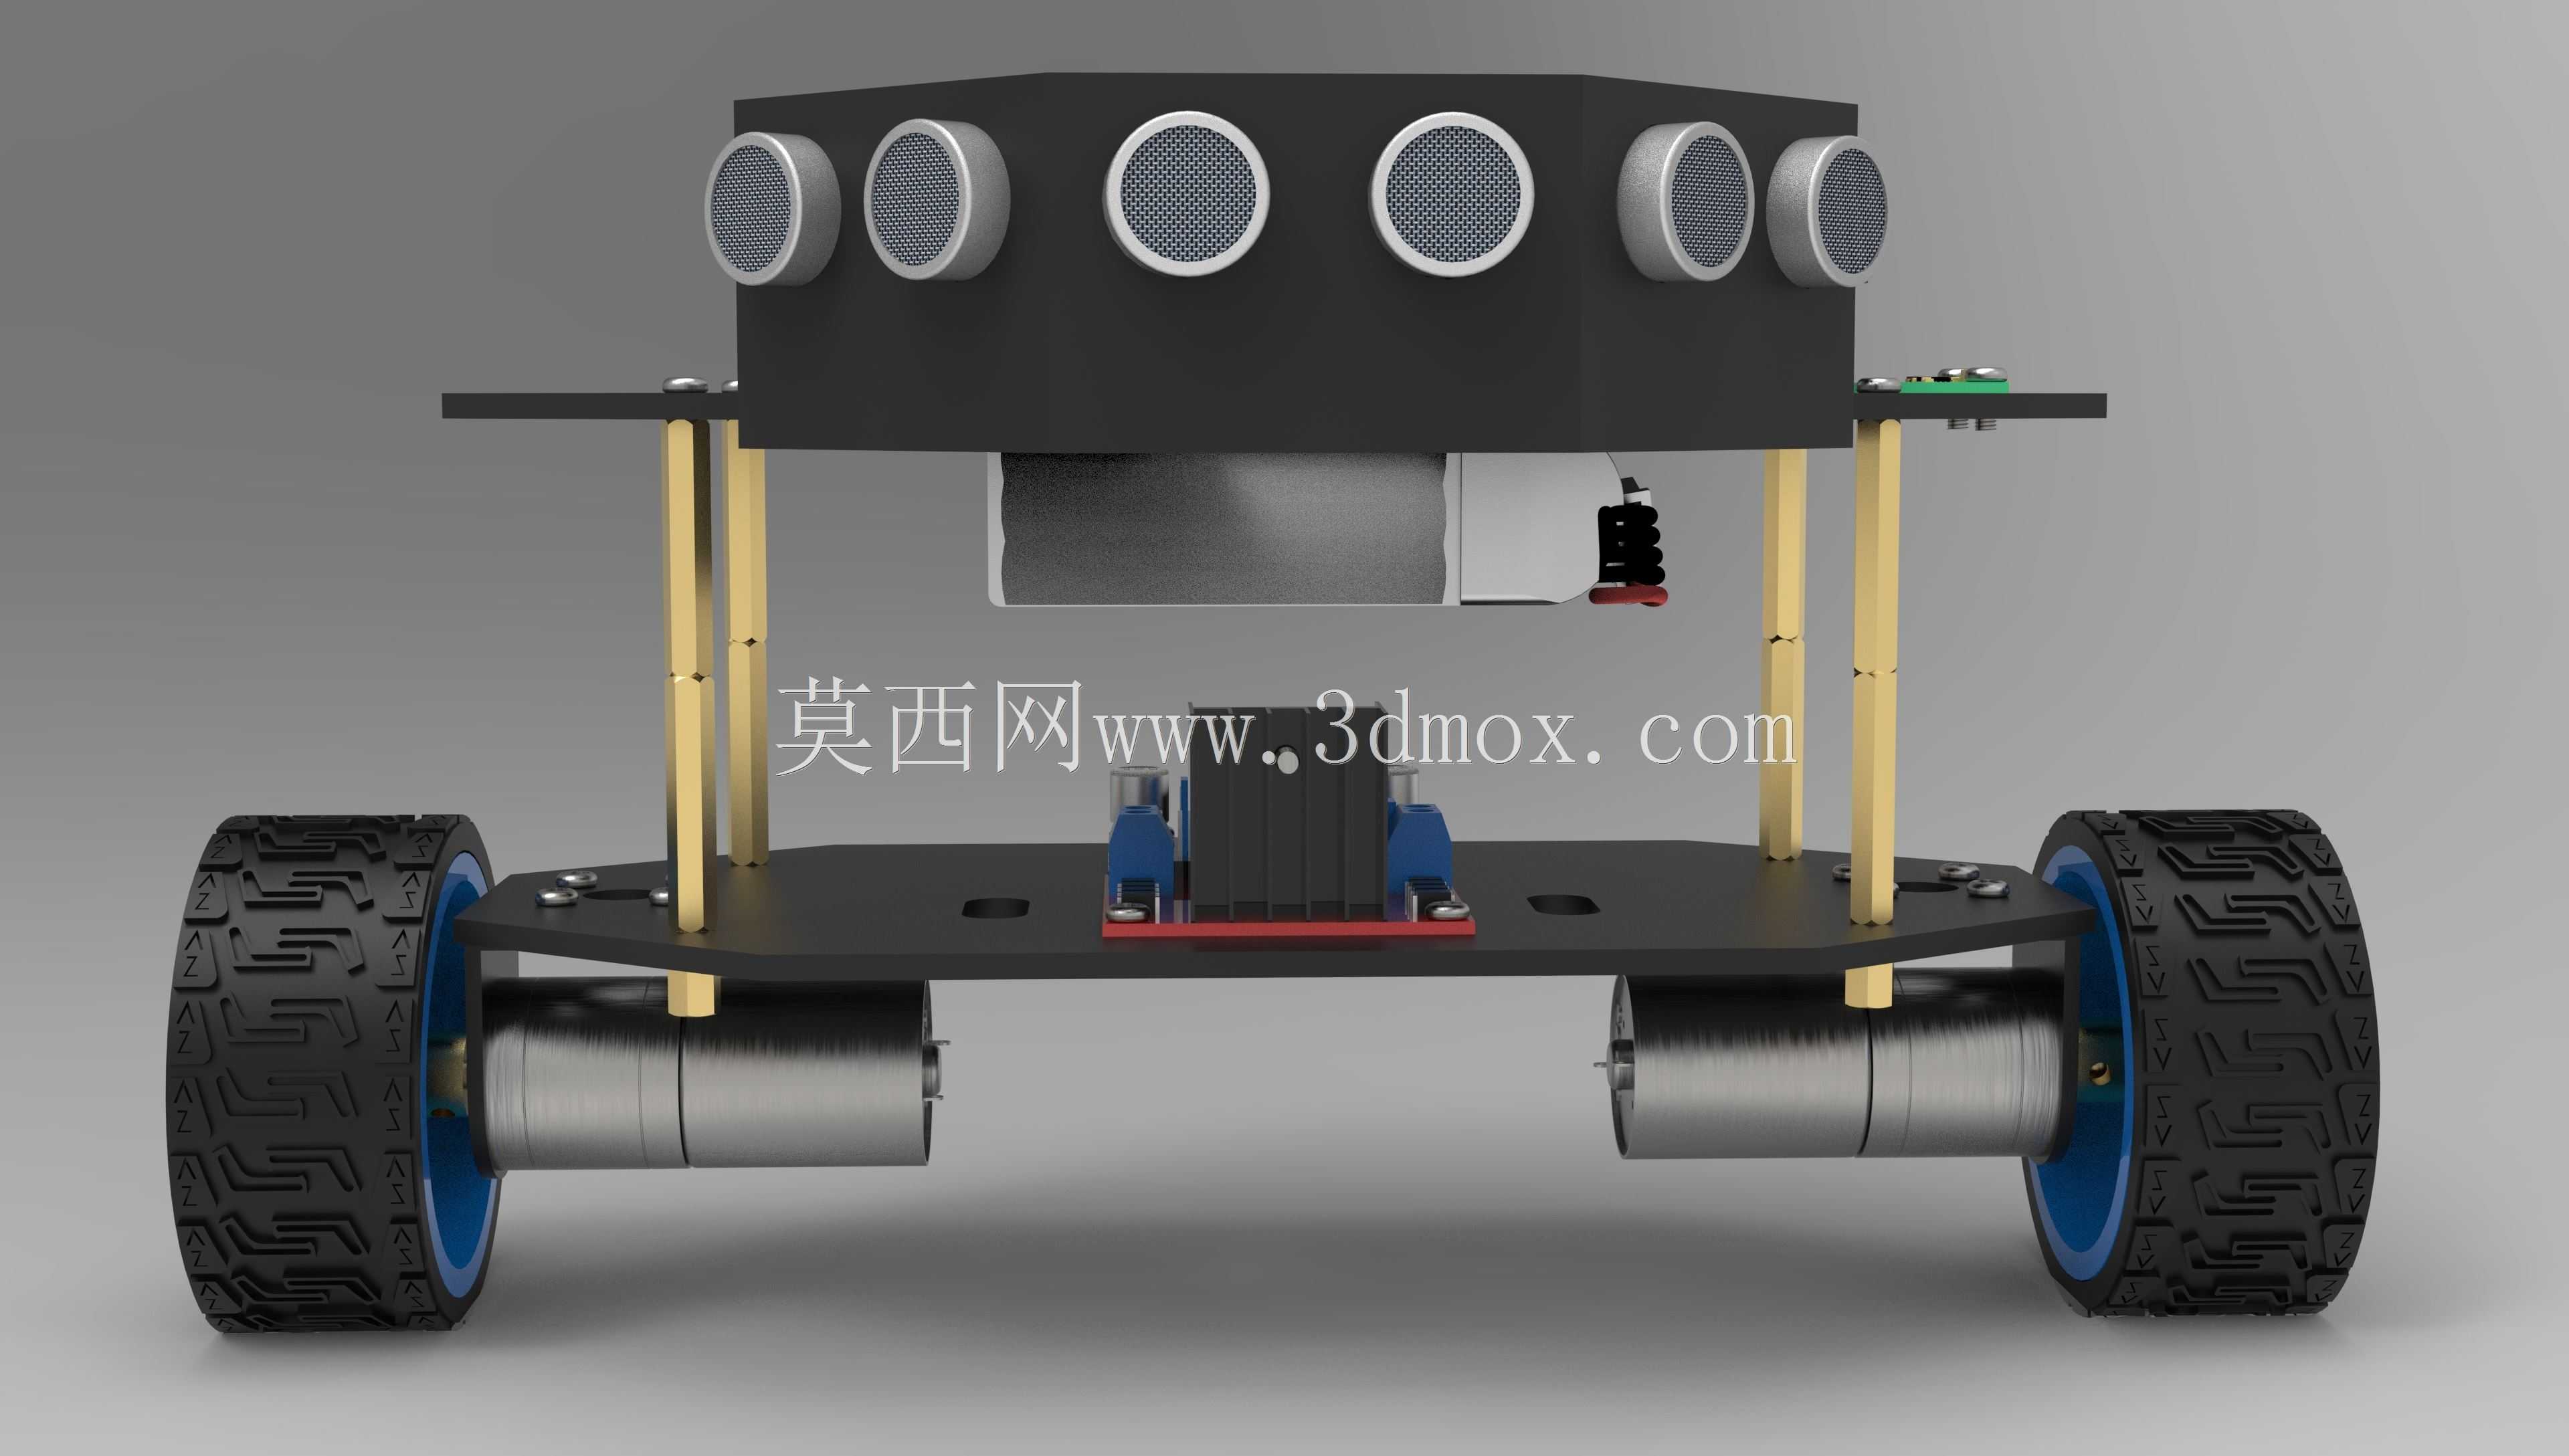
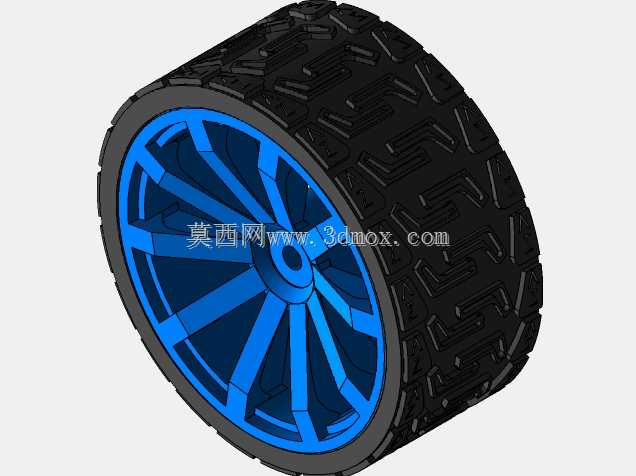
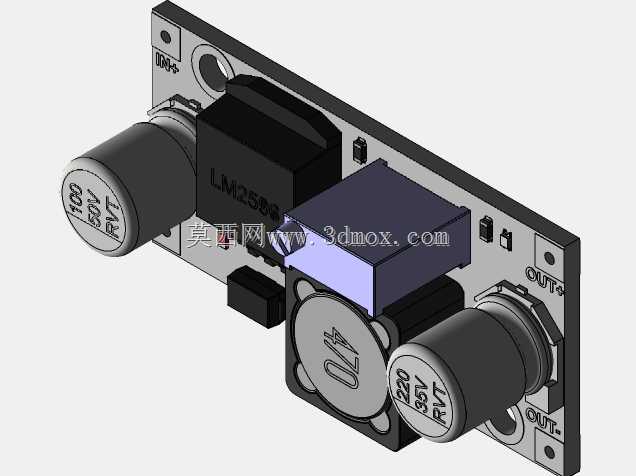
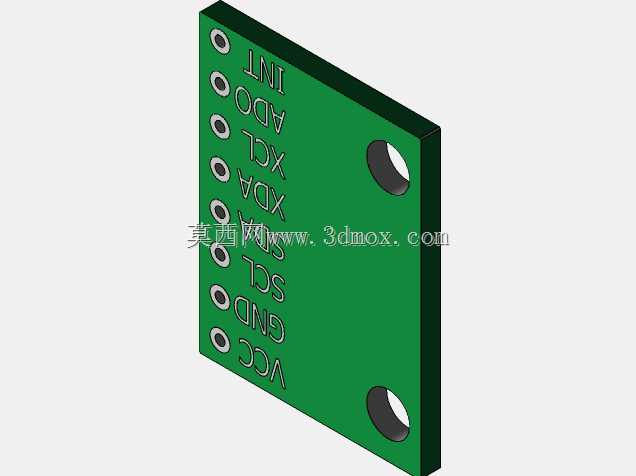
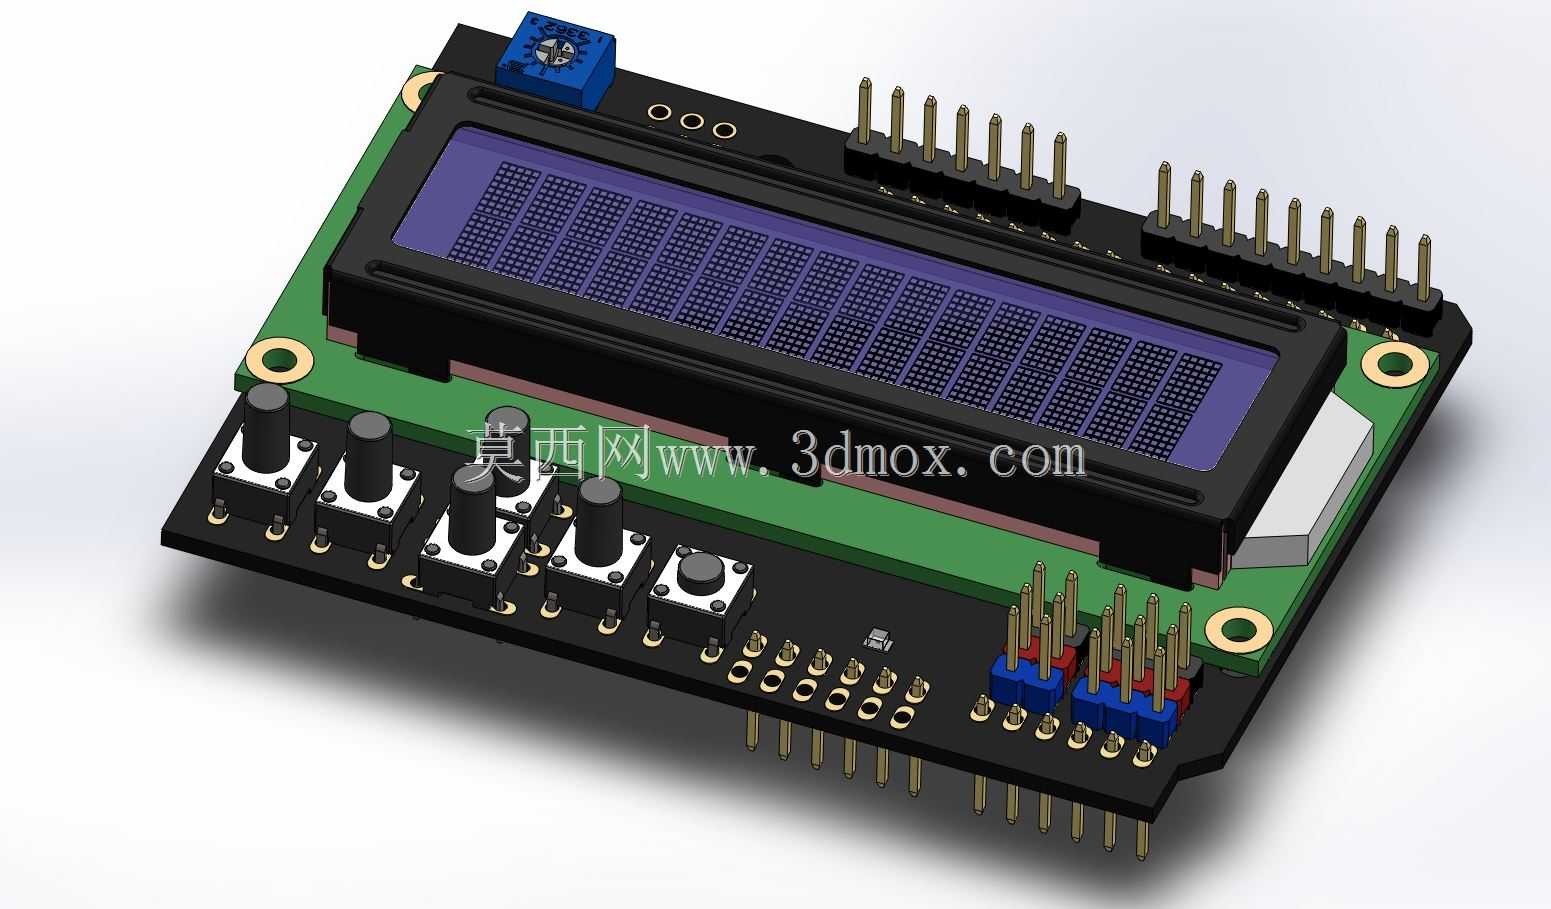
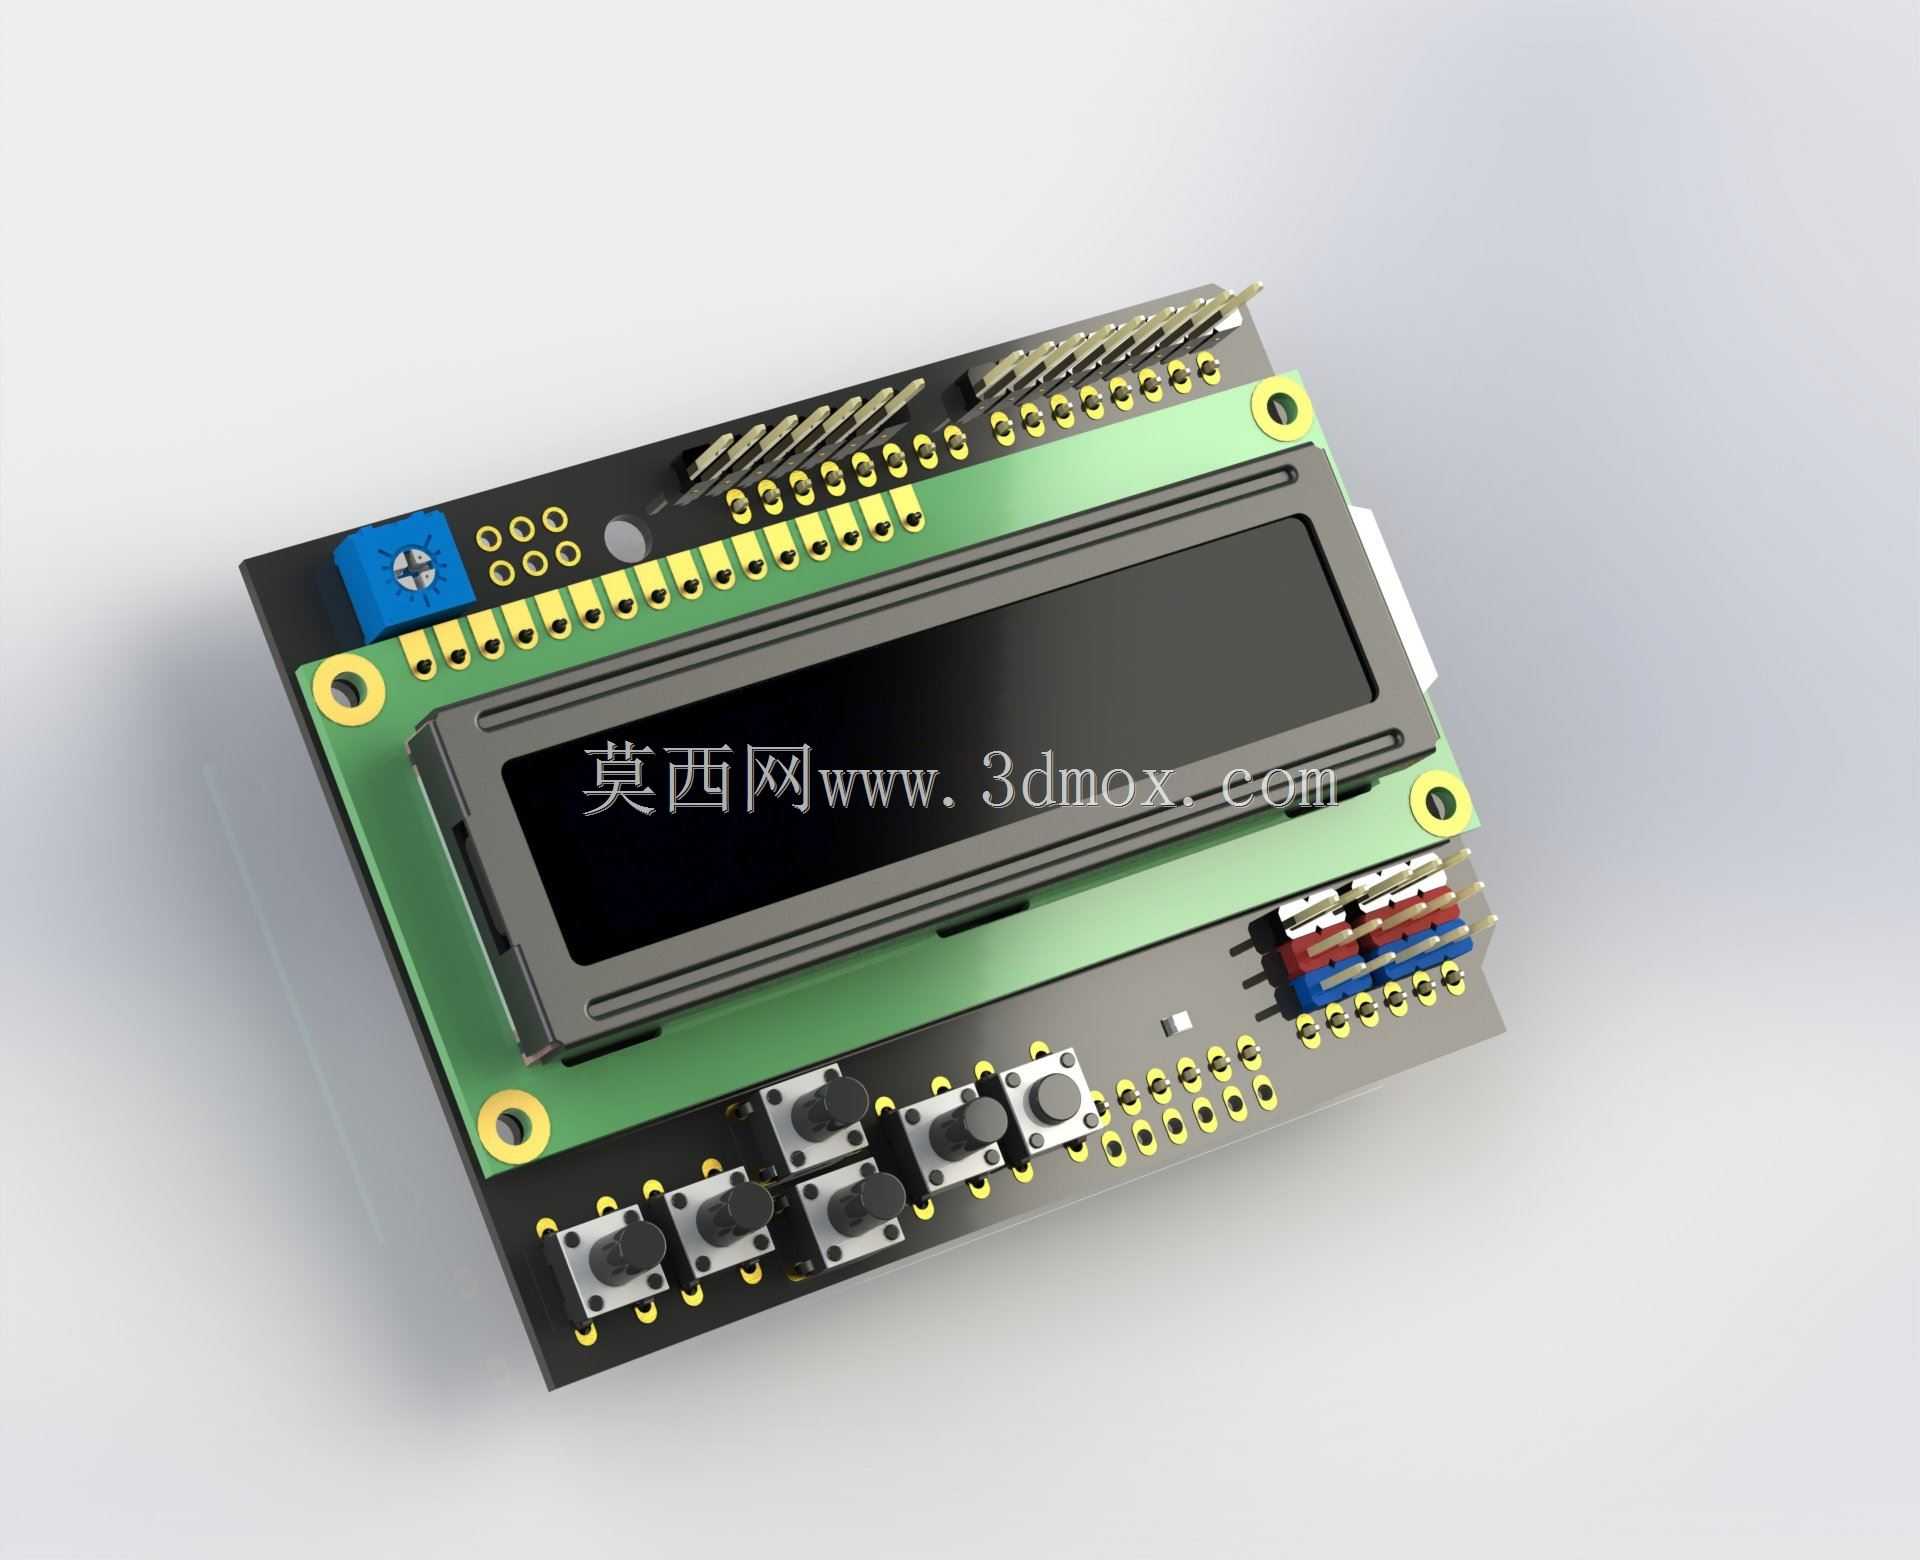
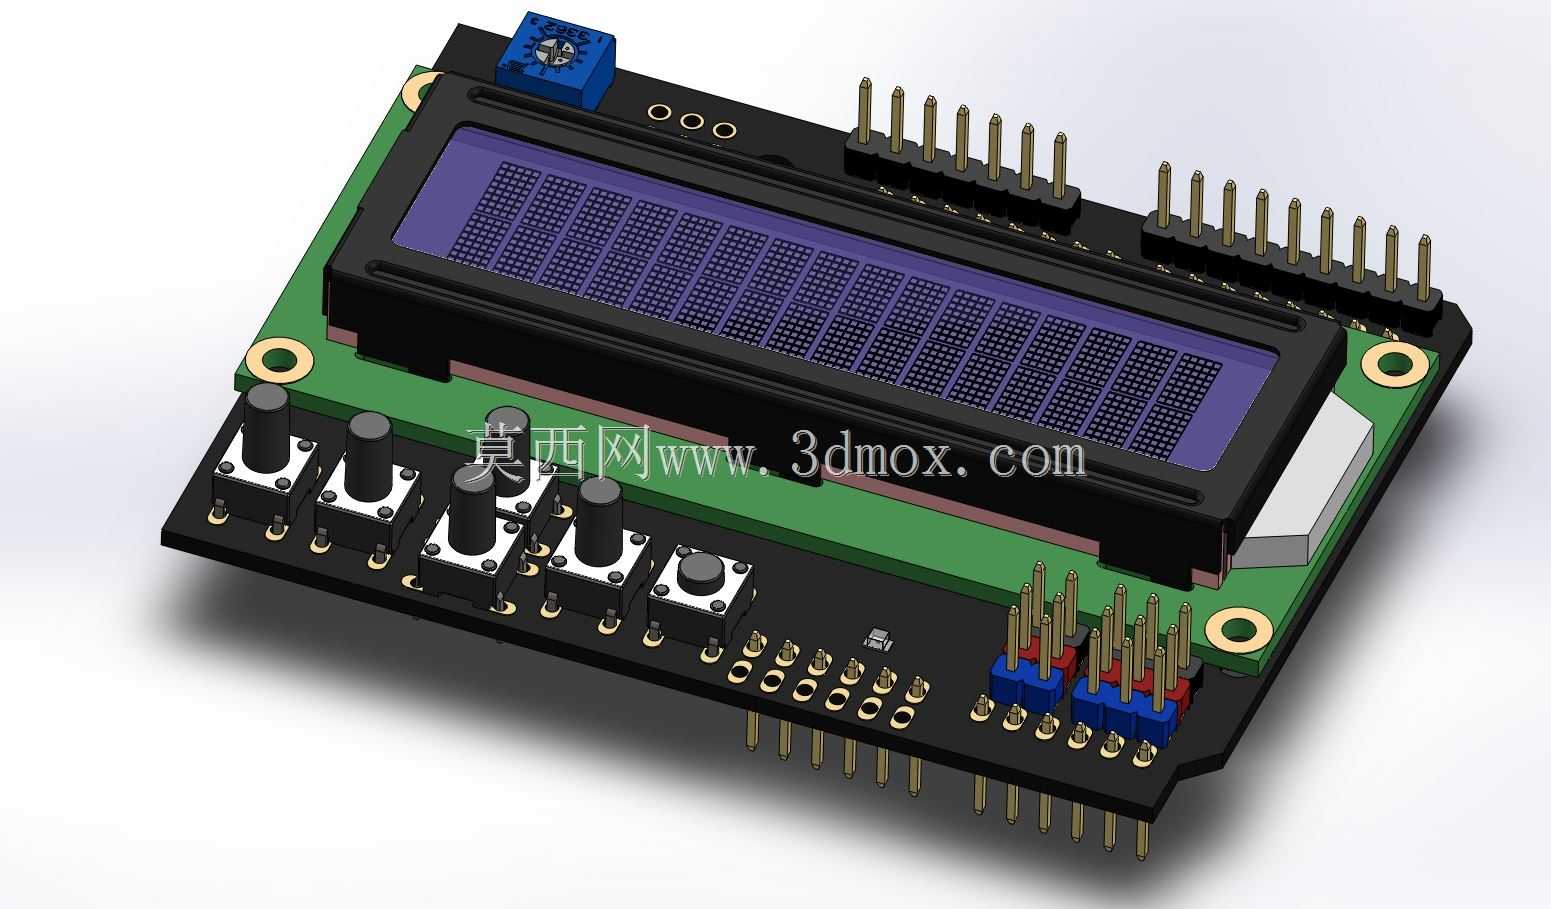
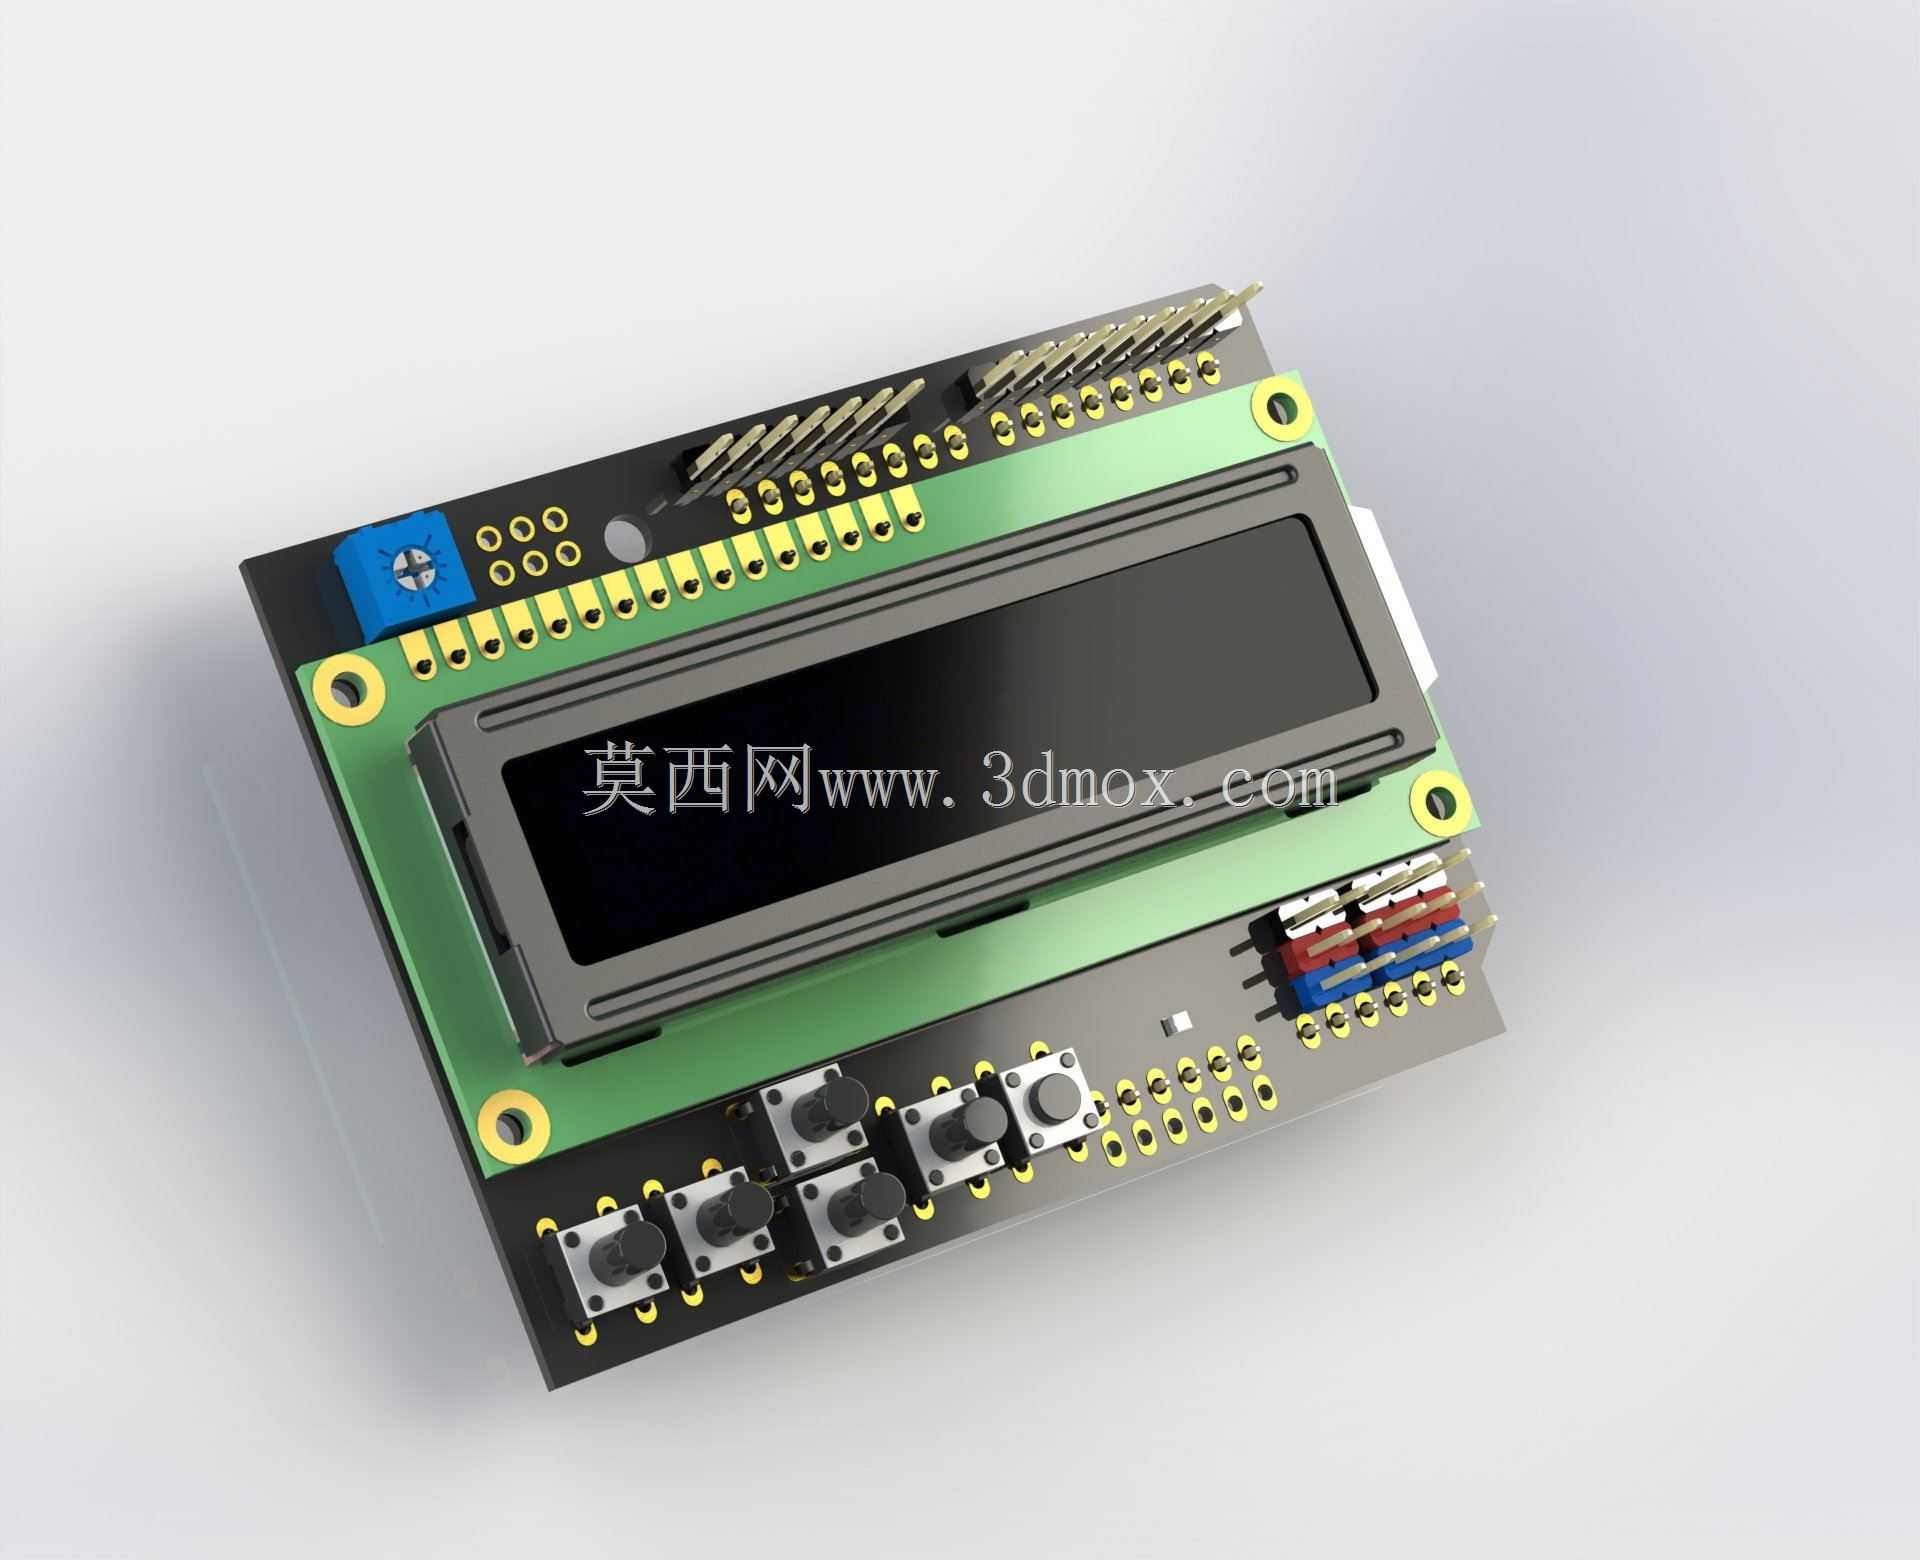
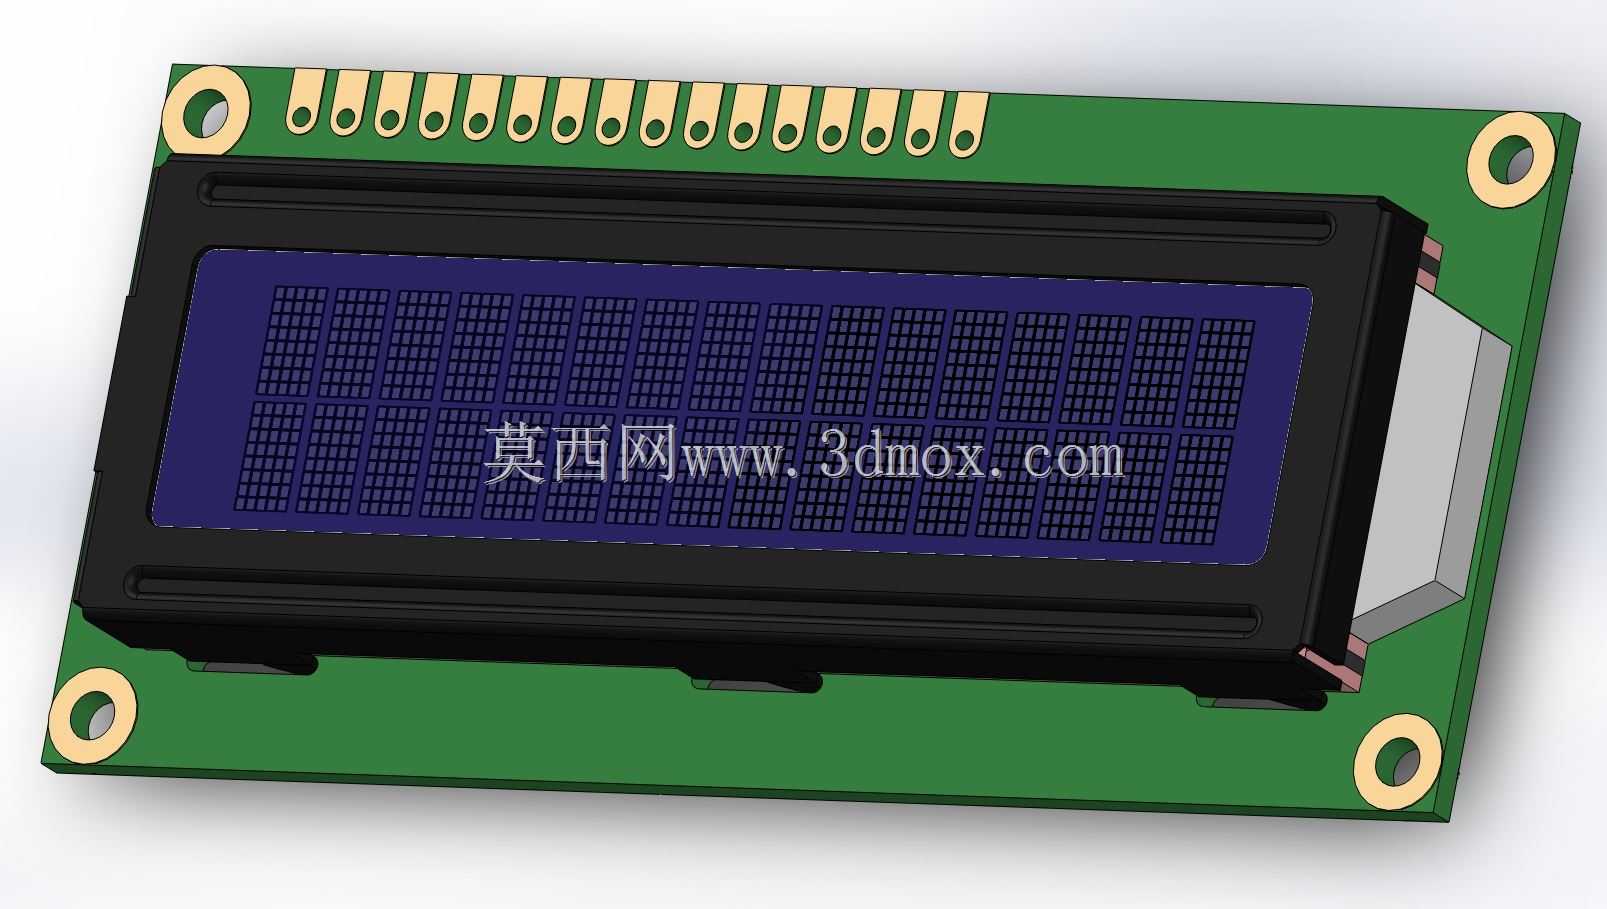
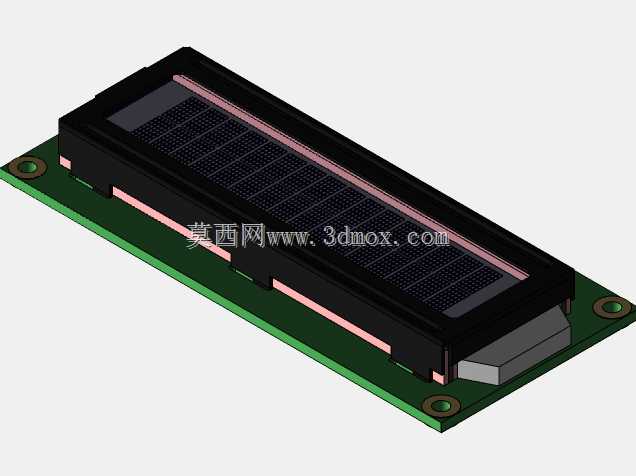
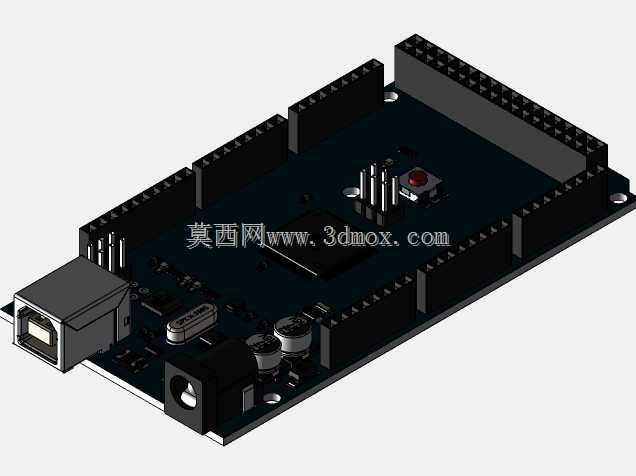
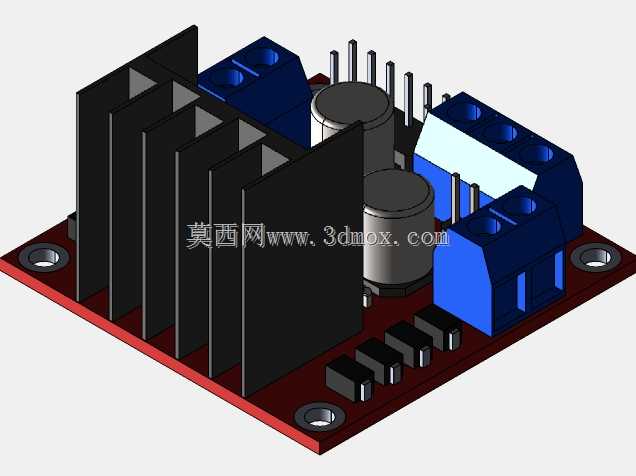
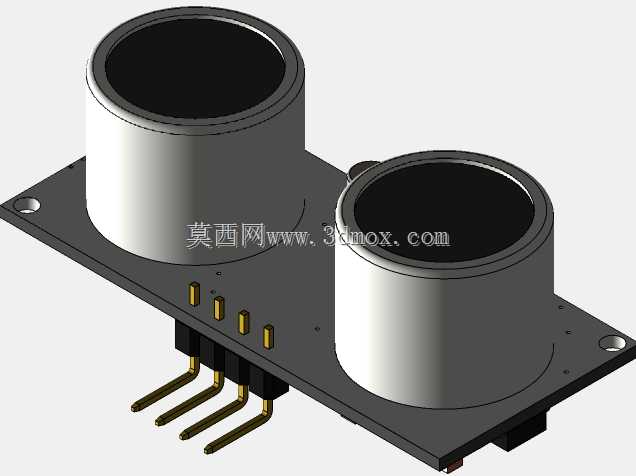
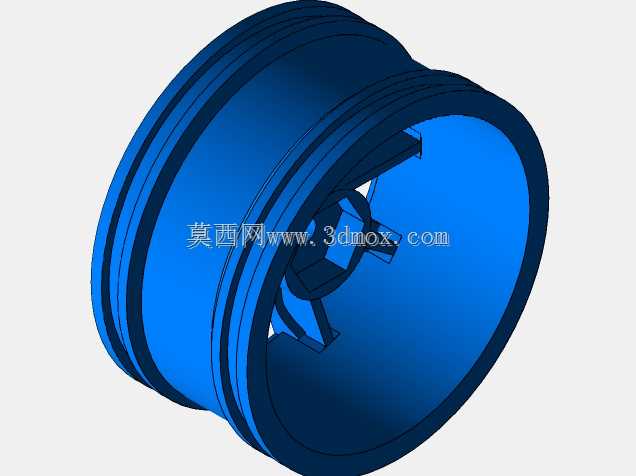
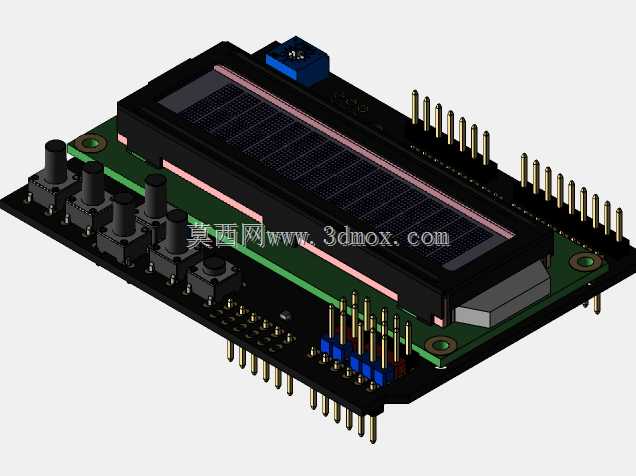
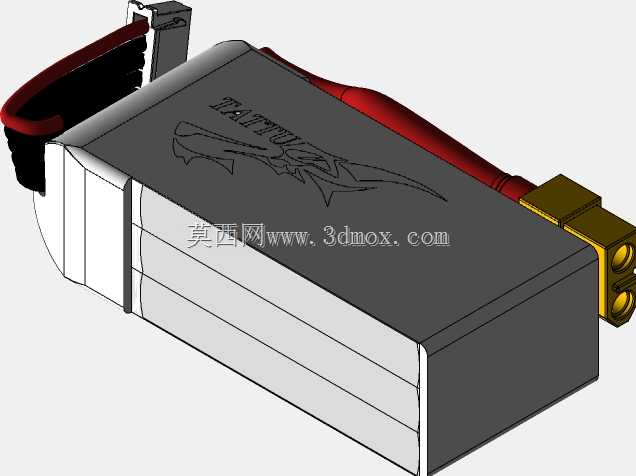
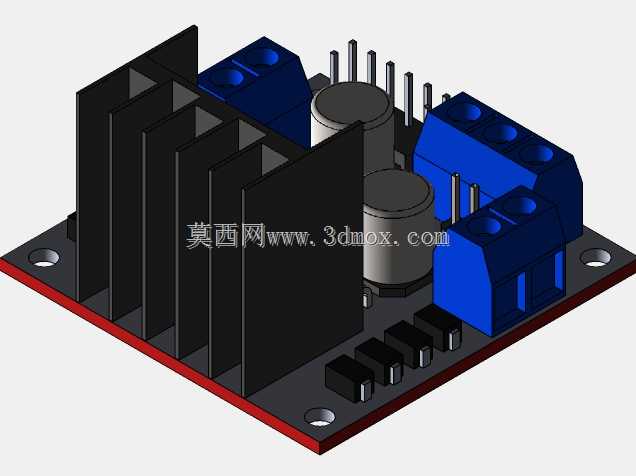
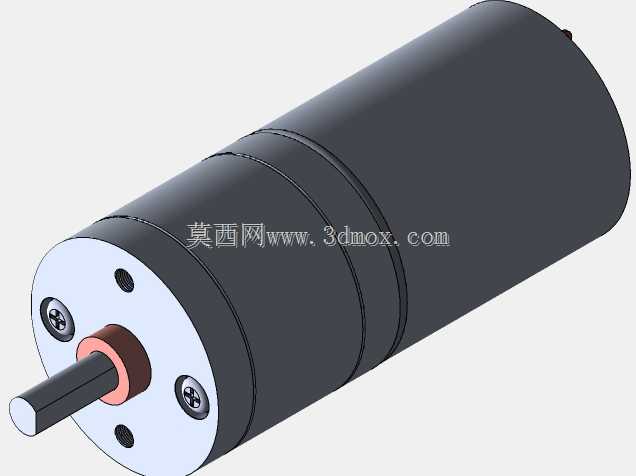
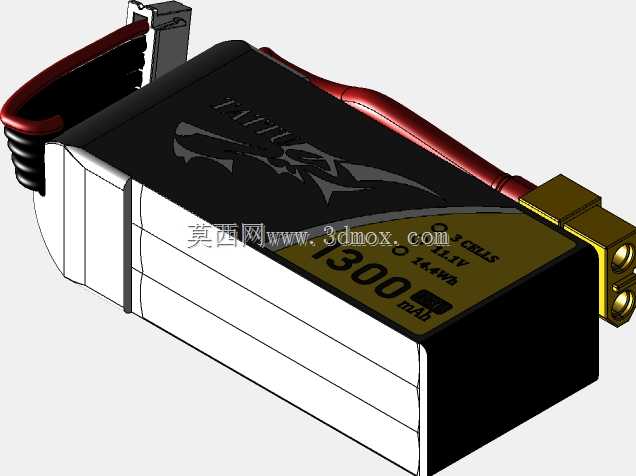
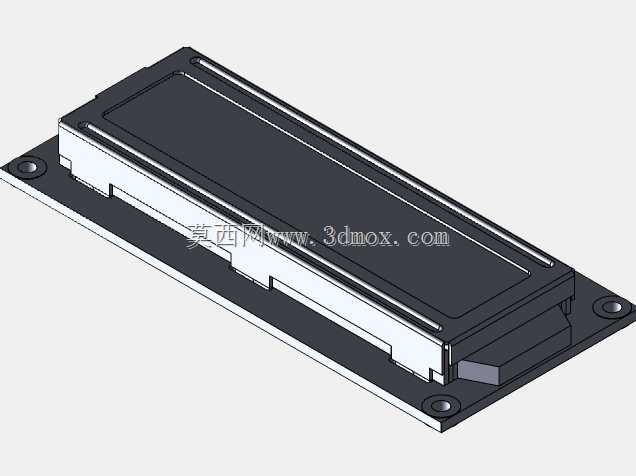
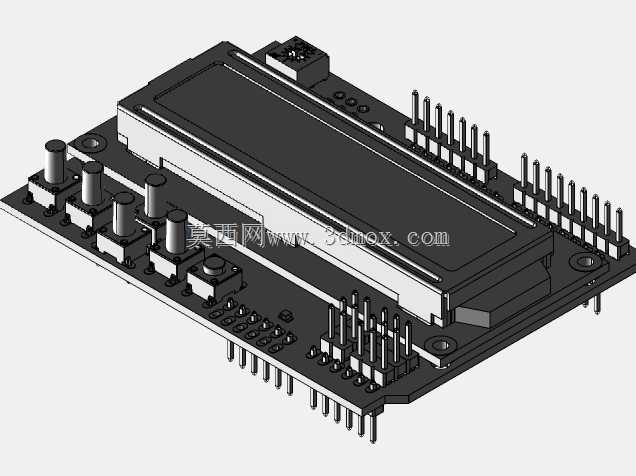
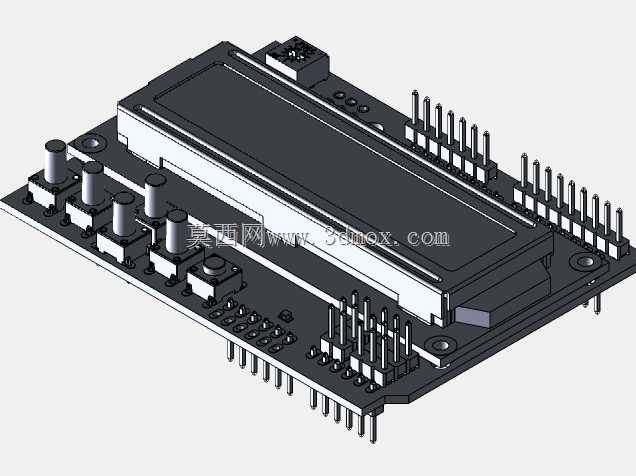
  动力部分选用直流金属齿轮电机,配合L298电机驱动板实现转速与转向控制,轮体采用带防滑纹理的橡胶轮胎,轮毂与电机轴可靠连接,保证姿态调整时的扭矩响应。感知层面搭载MPU6050六轴IMU,实时采集加速度与角速度数据,为姿态角解算与平衡闭环提供反馈;避障功能由三路声纳传感器承担,分别覆盖前方不同方位,探测到障碍物距离低于阈值时,控制器调整行进路径完成绕行动作。控制核心为Arduino微控制器板,上层还集成了液晶显示模块,可用于显示姿态参数、运行状态或调试信息,供电由锂电池组提供,并配置降压转换模块为不同电压等级的元件分配电源。

  从安装边界来看,整机宽度由两轮外侧间距决定,长度方向以前后传感器与车架突出量为限,高度方向受上层显示屏与立柱堆叠尺寸约束,属于桌面级小型机器人范畴,对实验场地空间要求低。建模时完整还原了车架开孔、铜柱支撑、电路板接口、传感器安装位与走线空间,结构件之间的装配关系清晰,可直接用于干涉检查、质心校核与工程图输出;控制参数围绕Kp、Ki、Kd三个PID增益展开整定,机械结构的对称性与转动惯量分布直接影响整定难度,设计中通过左右元件对称布置、减少单侧偏载来提升平衡稳定性。该平台把机械结构、硬件电路与控制算法整合在同一套模型中,适合从业者从系统层面理解移动机器人的设计逻辑。

------分隔线----------------------------
说点什么吧
  • 全部评论(0)
    还没有评论,快来抢沙发吧!