 微信登录
 QQ登录


航天用扶手刚性夹持锁紧组件
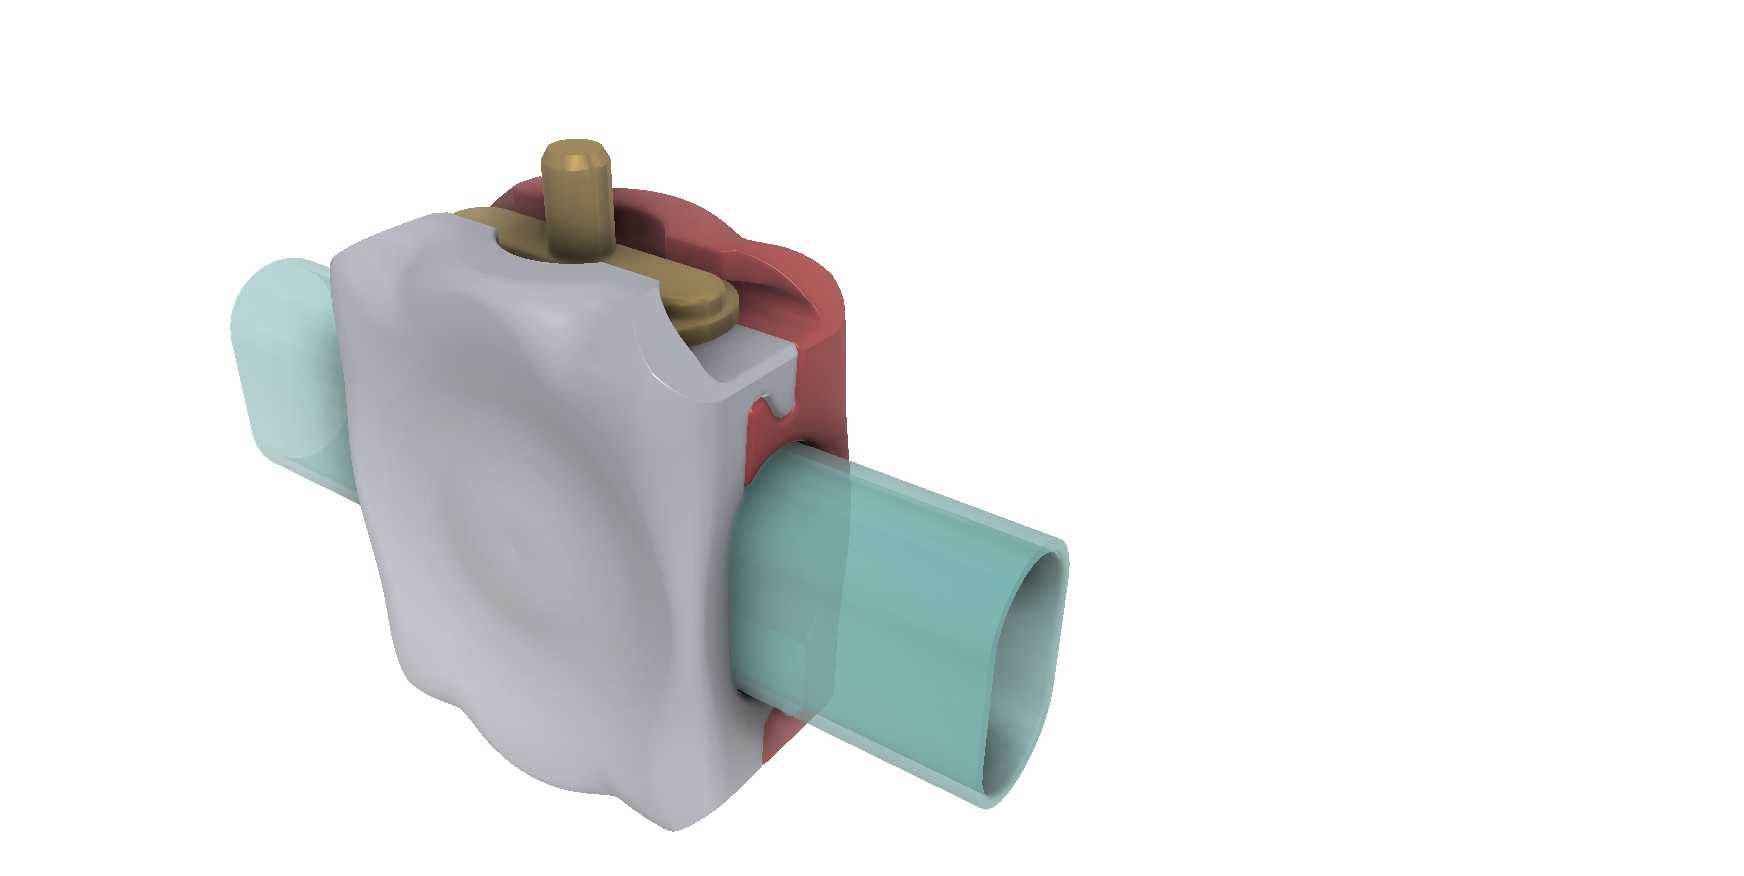
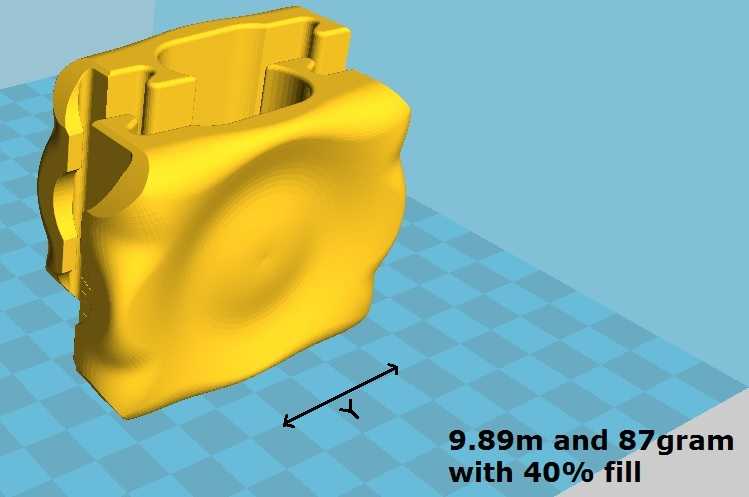
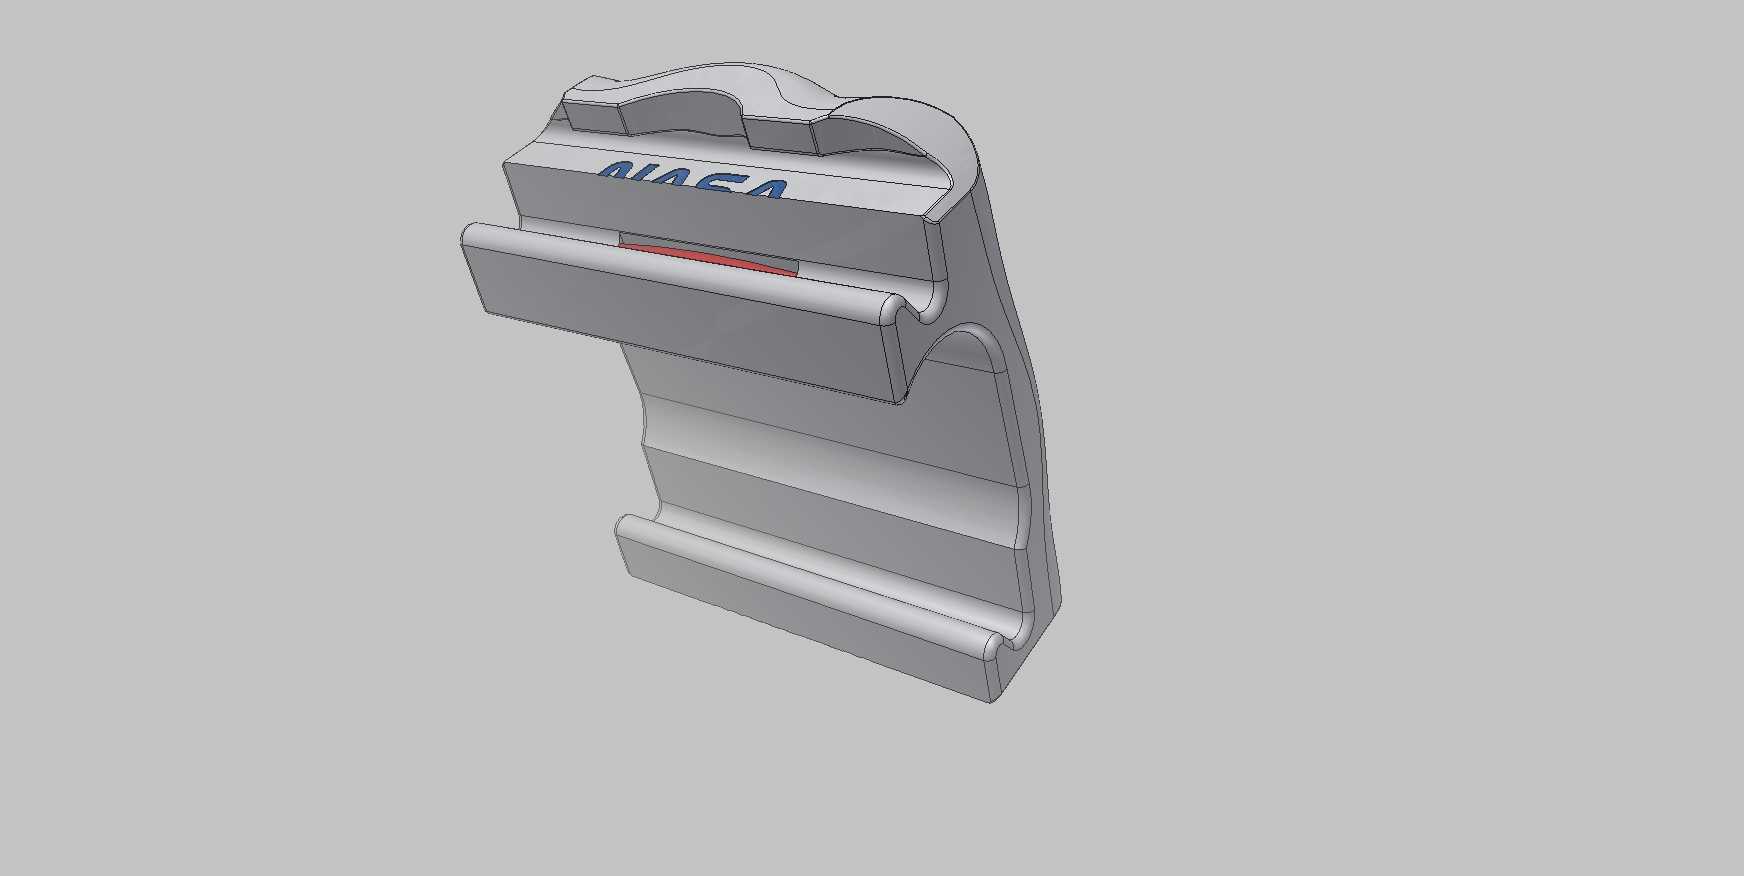
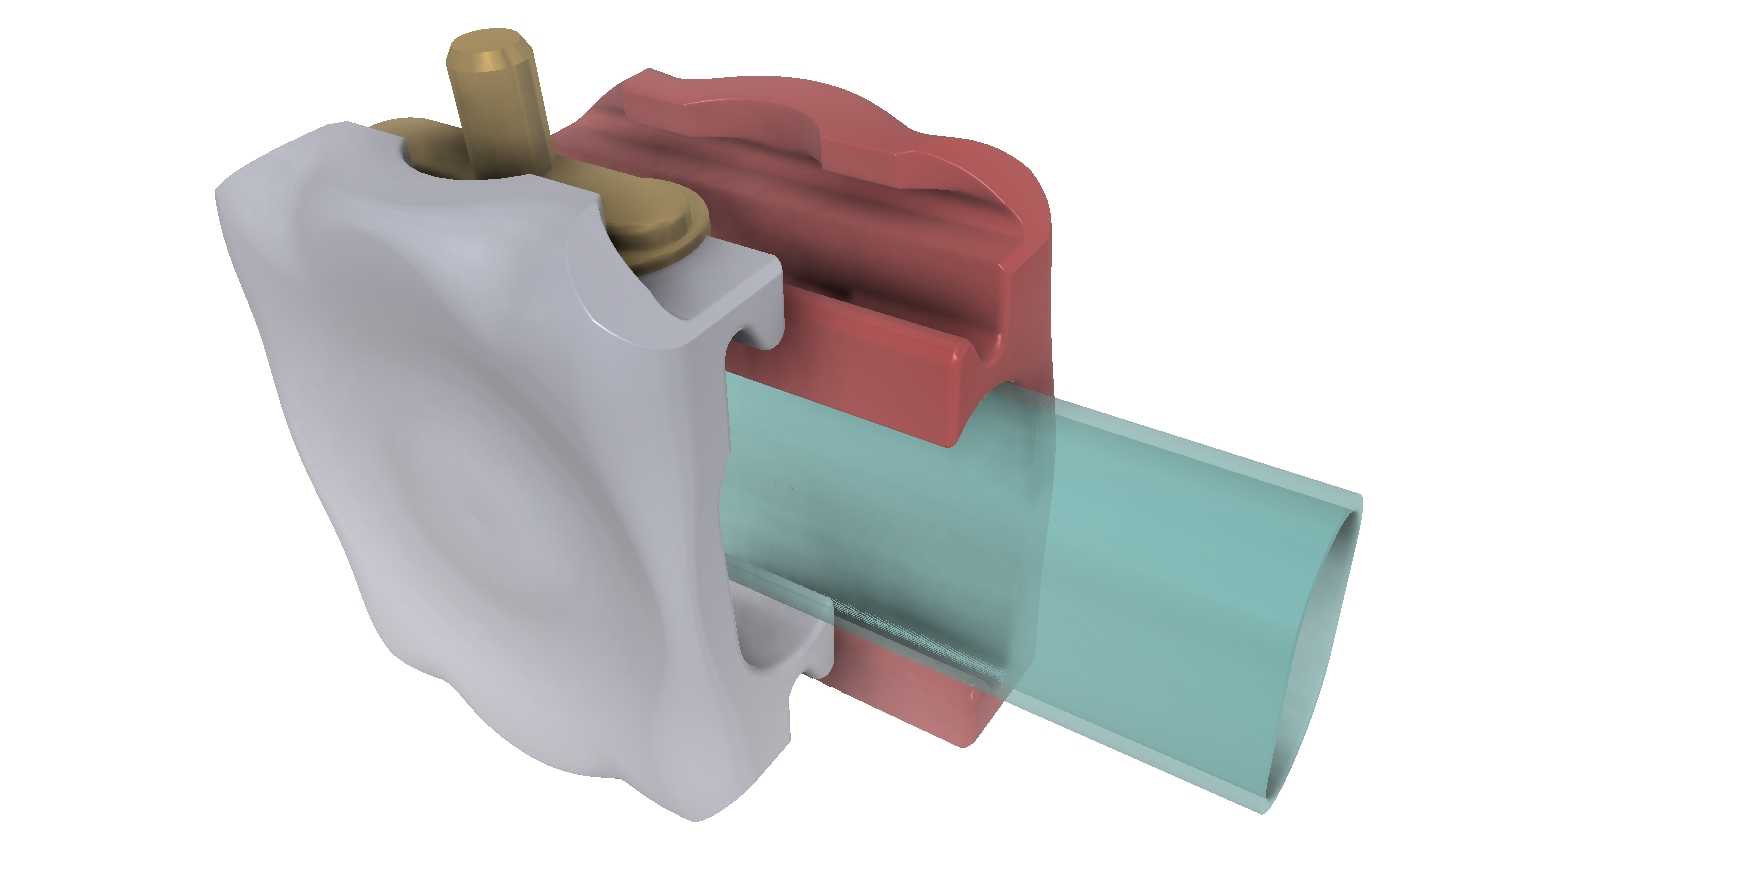


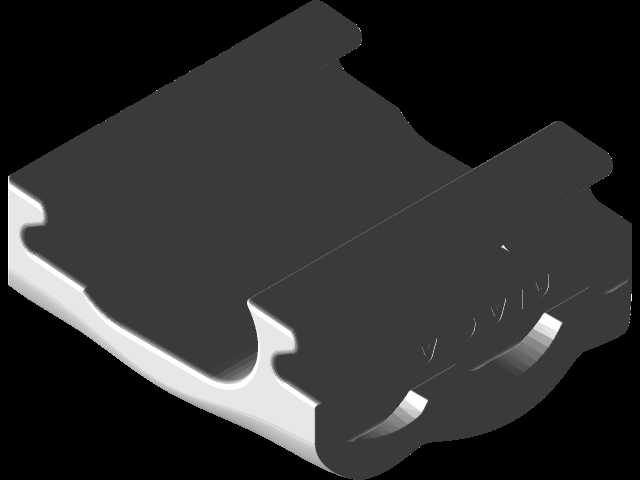
该夹持组件主要面向航天在轨作业场景设计,适配舱内扶手的辅助固定需求,可在扶手与外接作业设备之间形成刚性连接界面,解决微重力环境下作业时设备悬垂晃动、安装对位困难的问题。整套组件采用对称半拼合结构,两个半夹体结构完全一致,无需区分左右件,生产时仅需开一套模具即可完成主体零件加工,大幅降低制造成本与备件管理难度。安装操作可单手完成,作业人员无需借助额外工具,仅需将两个半夹体沿扶手径向对位扣合,滑动至目标安装位置后,内置的斜坡楔块会自动嵌入对应卡槽的干涉位,依靠楔面的自锁效应实现初步预紧,此时夹体不会沿扶手轴向发生窜动,也不会绕扶手周向产生偏转。夹体内侧的滑动谷位置设置有凸起结构,当夹体扣合到位时,凸起部分会与扶手外表面形成紧密贴合,
既为夹体提供安装导向,避免扣合过程中出现偏斜卡滞,又能在半夹与扶手之间施加额外的径向抱紧压力,提升连接后的整体刚性。夹体的紧固件安装位设置有垫圈防脱结构,当放置螺柱配套的垫圈时,结构会自动限制垫圈的位移,避免微重力环境下垫圈漂浮脱落,同时紧固件锁紧后可实现夹体的无意断开防护,即便受到意外外力触碰,夹体也不会意外松脱分离。整套夹体拼合完成后,内部形成与扶手外轮廓完全匹配的包覆型腔,可适配对应规格的管状扶手,安装边界需保证扶手安装位置周边无突出障碍物,预留足够的手指操作空间,方便单手完成扣合与锁紧操作。夹体外侧设置有设备安装接口,可直接搭载小型作业工具、辅助照明设备或者人员限位系带,连接后整体悬垂量控制在极小范围内,
避免微重力下悬垂部件产生不必要的晃动干扰作业。夹体的楔块锁紧角度可根据实际使用需求进行调整,通过修改楔面的SlideDraft角度参数,可适配不同抱紧力需求的使用场景,当需要更大的锁紧力时可适当增大楔面角度,需要更顺畅的滑动对位时可适当减小楔面角度,适配不同的作业工况需求。两个半夹拼合后的内部型腔容积紧凑,不会占用过多扶手周边的操作空间,安装后不会影响扶手原有通行、抓握功能的正常使用,夹体的外轮廓采用圆弧过渡设计,无尖锐棱角,避免在舱内作业时剐蹭航天服或者其他设备表面。夹体与扶手接触的内表面可根据需求增设防滑垫层,进一步提升抱紧后的摩擦力,即便在扶手表面存在少量冷凝水或者润滑介质的情况下,也能保证连接的可靠性,
不会出现打滑移位的问题。整套结构无多余松散零件,所有功能结构均集成在两个半夹体上,安装过程中不会产生分离的零散零件,完全适配航天场景下的防漂浮要求,作业人员操作时无需额外留意零件掉落问题,可大幅提升舱内作业的安装效率。夹体的壁厚经过优化设计,在保证整体结构强度、满足夹持刚性要求的前提下,尽可能降低整体重量,适配航天设备的轻量化设计要求,不会给舱体结构带来额外的负载负担。
- 上一篇:经典拼接式双色足球三维结构设计
- 下一篇:叠叠乐游戏操作机械臂连杆结构设计

- 全部评论(0)

- 模板大小: 11.18 MB
- 售价:5金币
- 下载次数: 61
- 系统要求: STL,Autodesk Inventor,Other,Rendering,STEP / IGES
- 软件分类: 通用机械零部件
