微信登录
 QQ登录


双浮体式无人作业船仿真结构设计
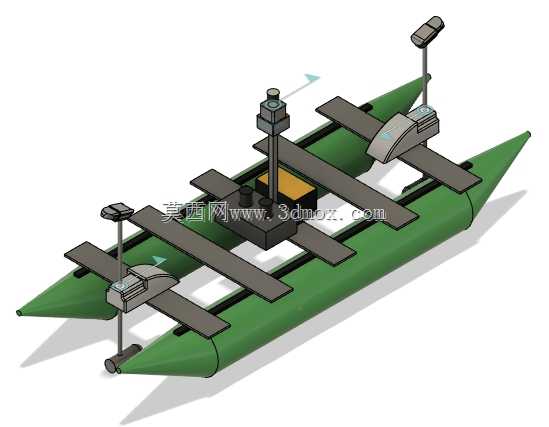
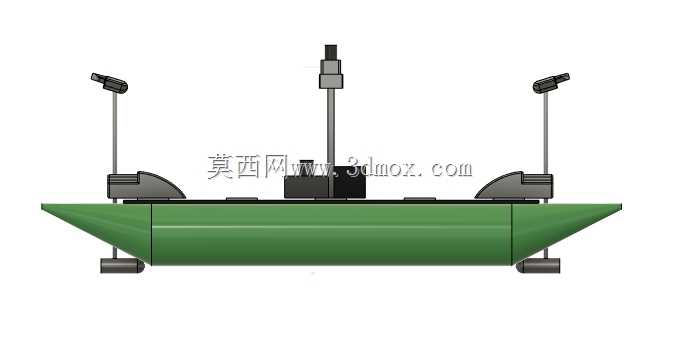
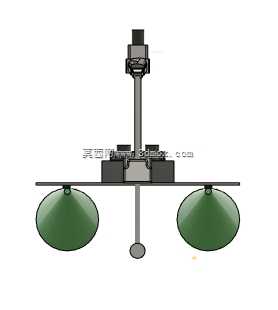
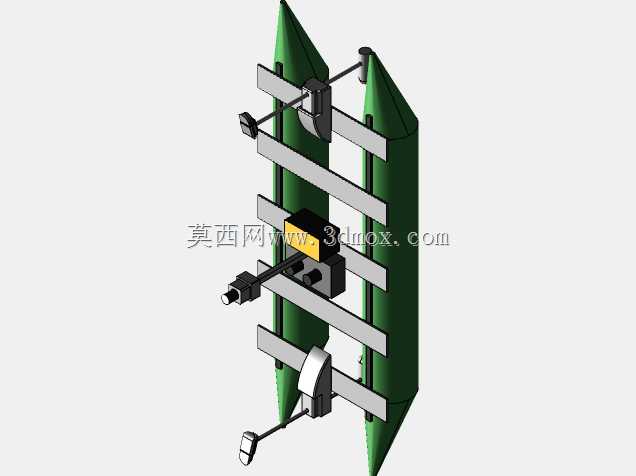
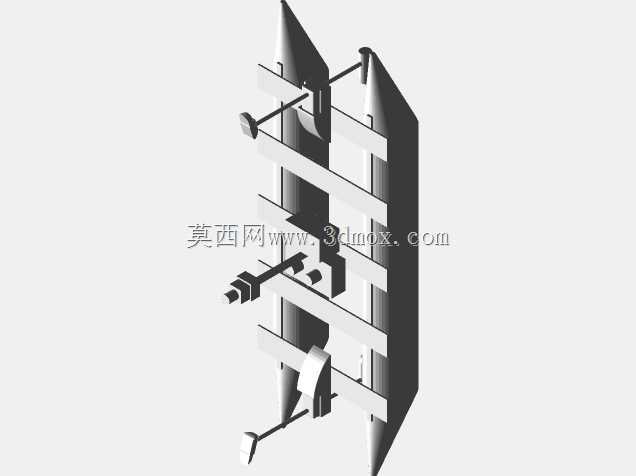
这套双浮体式水上作业平台的结构设计,核心围绕小型水域的无人化作业需求展开,适配内河浅滩、小型湖泊、景观水域、养殖塘等场景的作业需求,可承担水质采样、水文数据采集、水面小型漂浮物清理、水域测绘等常规作业任务,也可作为高校ROS机器人教学、无人系统算法验证的仿真载体使用。从结构布局来看,采用双平行浮筒作为主体承载结构,浮筒选用尖头流线型设计,前端做收窄切角处理,能够降低航行时的水阻,减少行进过程中水流对船体姿态的扰动,浮筒内部为中空密封结构,预留了足够的浮力冗余,可承载上部搭载的各类传感设备、动力组件、控制模块与供电单元,避免搭载不同载荷时出现吃水过深、航行不稳的问题。上部承载框架采用纵横布置的型材安装结构,横向型材跨接在两个浮筒上方,
作为主承载梁,纵向型材沿浮筒长度方向布置,用于固定各类功能模块,这种框架式的布局没有封闭的舱室结构,所有设备的安装位置都可以根据实际作业需求灵活调整,不需要对主体结构做大规模改动,适配不同任务的载荷快速换装需求。动力单元布置在船体尾部下方,采用双推进器对称布局,两个推进器分别对应左右浮筒的尾部位置,通过差速控制实现船体的转向、进退动作,不需要额外设置船舵结构,简化了水下传动部件的复杂度,也减少了浅水环境下杂物缠绕舵叶的故障概率,推进器的安装位置做了下沉式设计,保证航行时螺旋桨完全没入水面以下,避免出现空转打滑的问题,同时安装支架预留了高度调节余量,可根据不同水域的吃水深度调整推进器的入水深度。感知模块的安装位做了专门的布局设计,
激光雷达通过立式支架安装在船体中部靠后的位置,支架高度经过测算,保证雷达的扫描视野不会被上部的框架、其他传感设备遮挡,可实现360度全周的障碍物扫描,满足自主航行时的避障需求;前后两端分别布置了辅助感知设备的安装位,可搭载摄像头、水质传感器、测距模块等不同外设,前端的安装位靠近船首位置,可直接接触水面采集水样或者监测水面状态,后端的安装位靠近动力单元,可监测推进器的工作状态、尾部水流情况。在ROS仿真适配的设计上,所有运动关节都做了明确的坐标系定义,激光雷达的转动关节、两个推进器的转动关节、主承载框架的基坐标系都做了统一的命名规范,基坐标系设置在船体中部的框架基准位置,所有外设的安装位都相对于基坐标系做了坐标标定,
仿真时可直接对接ROS的运动控制框架,不需要额外做坐标转换调试,能够直接用于自主航行算法、路径规划算法、避障算法的仿真验证,减少从仿真到实船调试的适配工作量。从安装边界尺寸来看,两个浮筒的间距经过优化,既保证了船体的横向稳定性,在转向或者受侧风、侧流影响时不会出现侧翻风险,又控制了整体的船体宽度,能够通过狭窄的水道、桥洞,适配小型水域的通行需求;整体长度控制在适合小型作业船的尺寸区间,转弯半径小,可在狭小水域内灵活调头,不会因为船体过长影响机动性能。上部框架的安装平面预留了标准的安装孔位,孔位间距符合通用型材的安装标准,可直接固定常用的控制盒、电池、传感设备,不需要额外打孔改装,降低了二次开发的难度。浮筒与上部框架的连接采用快拆式结构,拆卸后可分开运输,不需要大型运载设备,普通小型车辆即可完成转运,到达作业现场后可快速组装完成投入使用,适合多点位的流动作业需求。结构设计上没有多余的装饰性部件,所有外露部件都做了圆角处理,避免航行时挂住水面的漂浮物、水草等杂物,所有电气设备的安装位都高于水面的最大吃水线,即使遇到小幅浪涌也不会出现进水短路的问题,框架材质选用轻量化的高强度材料,在保证结构强度的前提下尽可能降低船体自重,提升有效载荷的承载能力,同时减少航行时的动力消耗,延长单次充电的作业时长。
- 上一篇:内河疏浚作业工程船结构三维设计
- 下一篇:PVC框架式遥控水下潜航器结构设计

- 全部评论(0)

- 模板大小: 2.03 MB
- 售价:5金币
- 下载次数: 70
- 系统要求: STEP / IGES,STL,Fusion 360,Rendering
- 软件分类: 船