微信登录
 QQ登录


机器人作业用轮换式铲斗结构设计
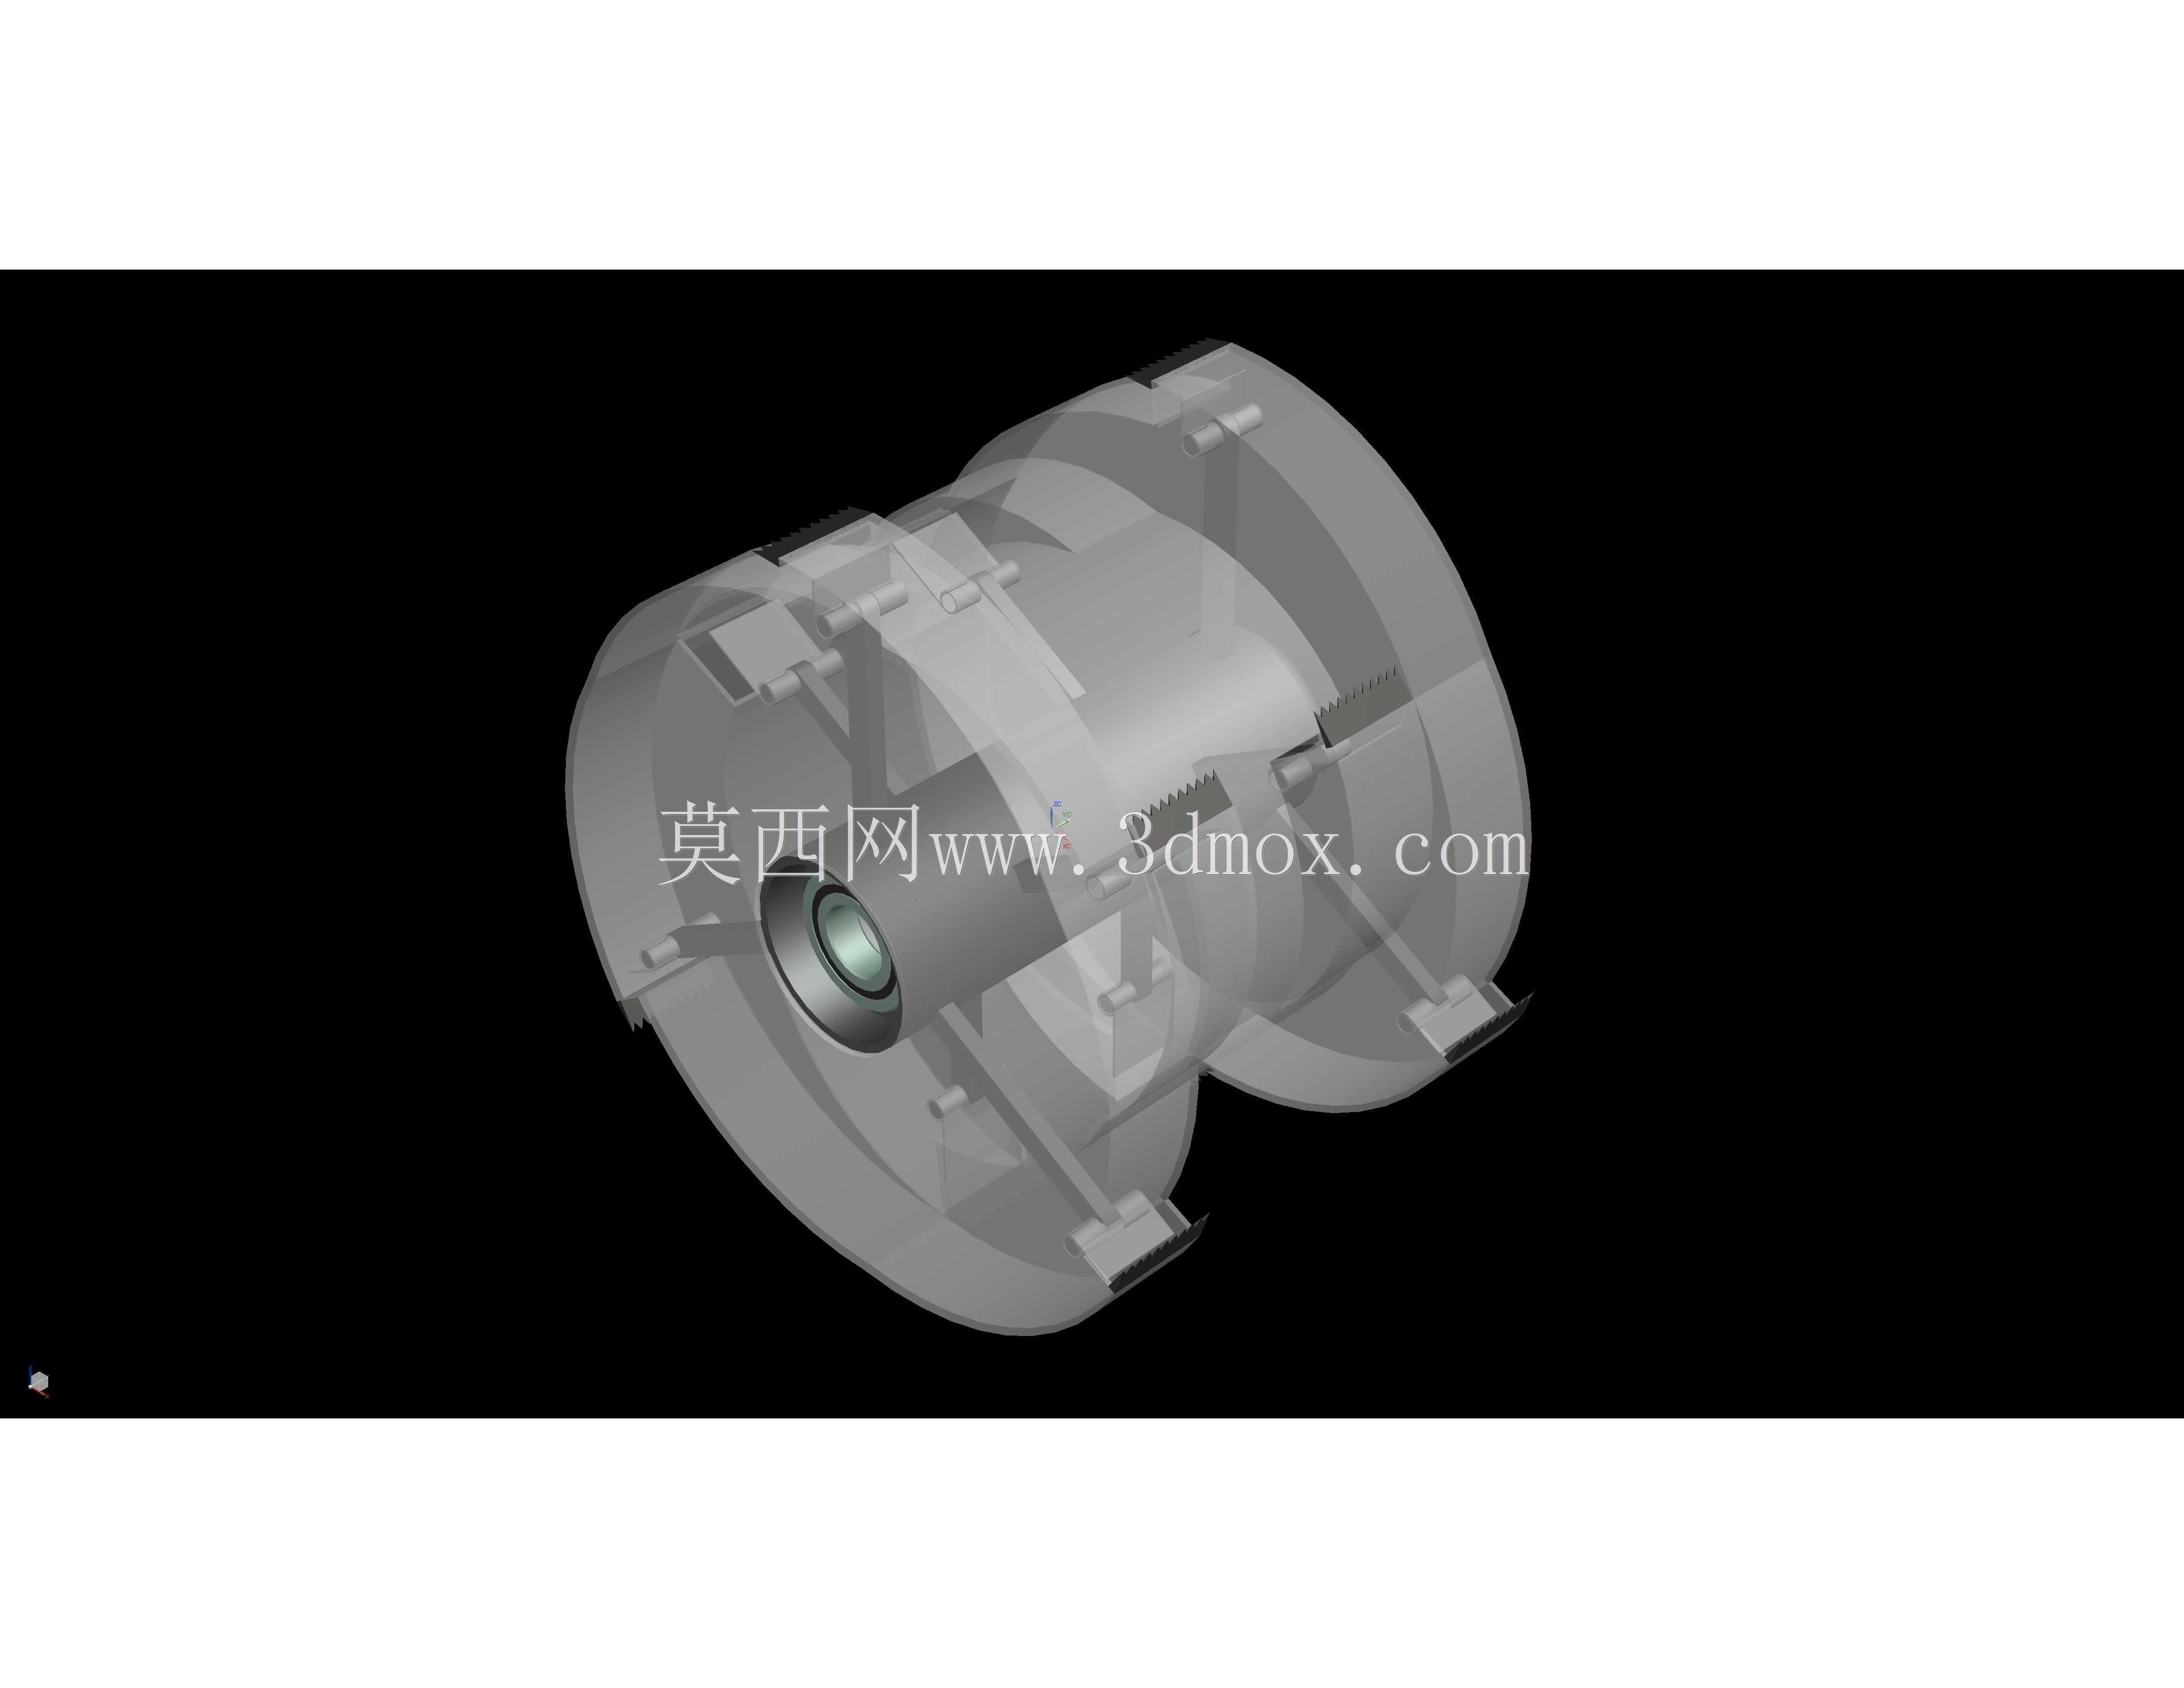
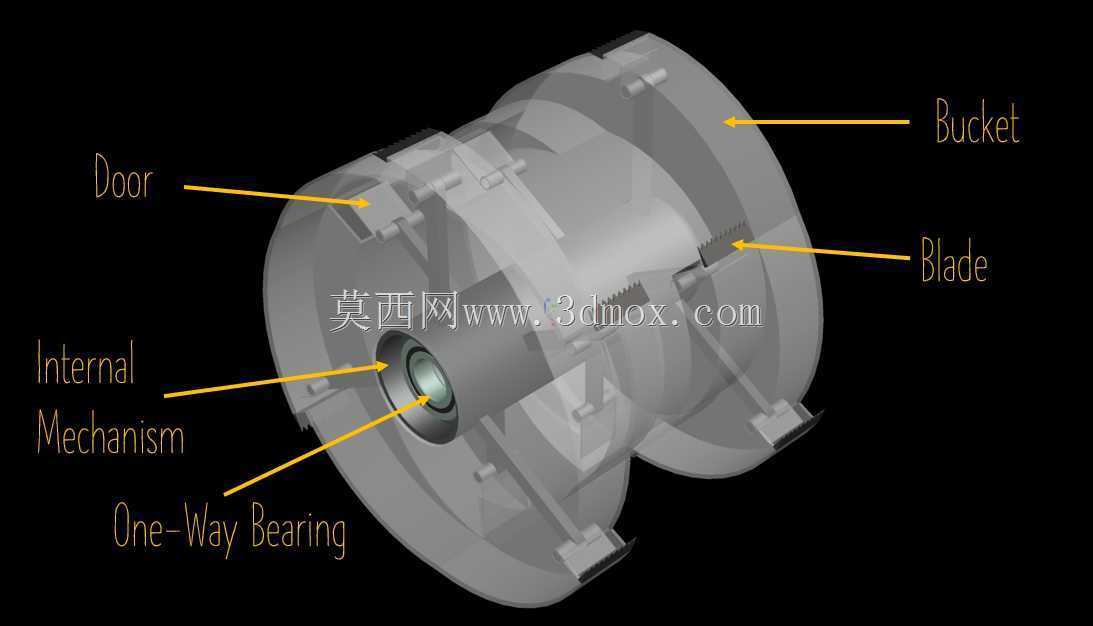
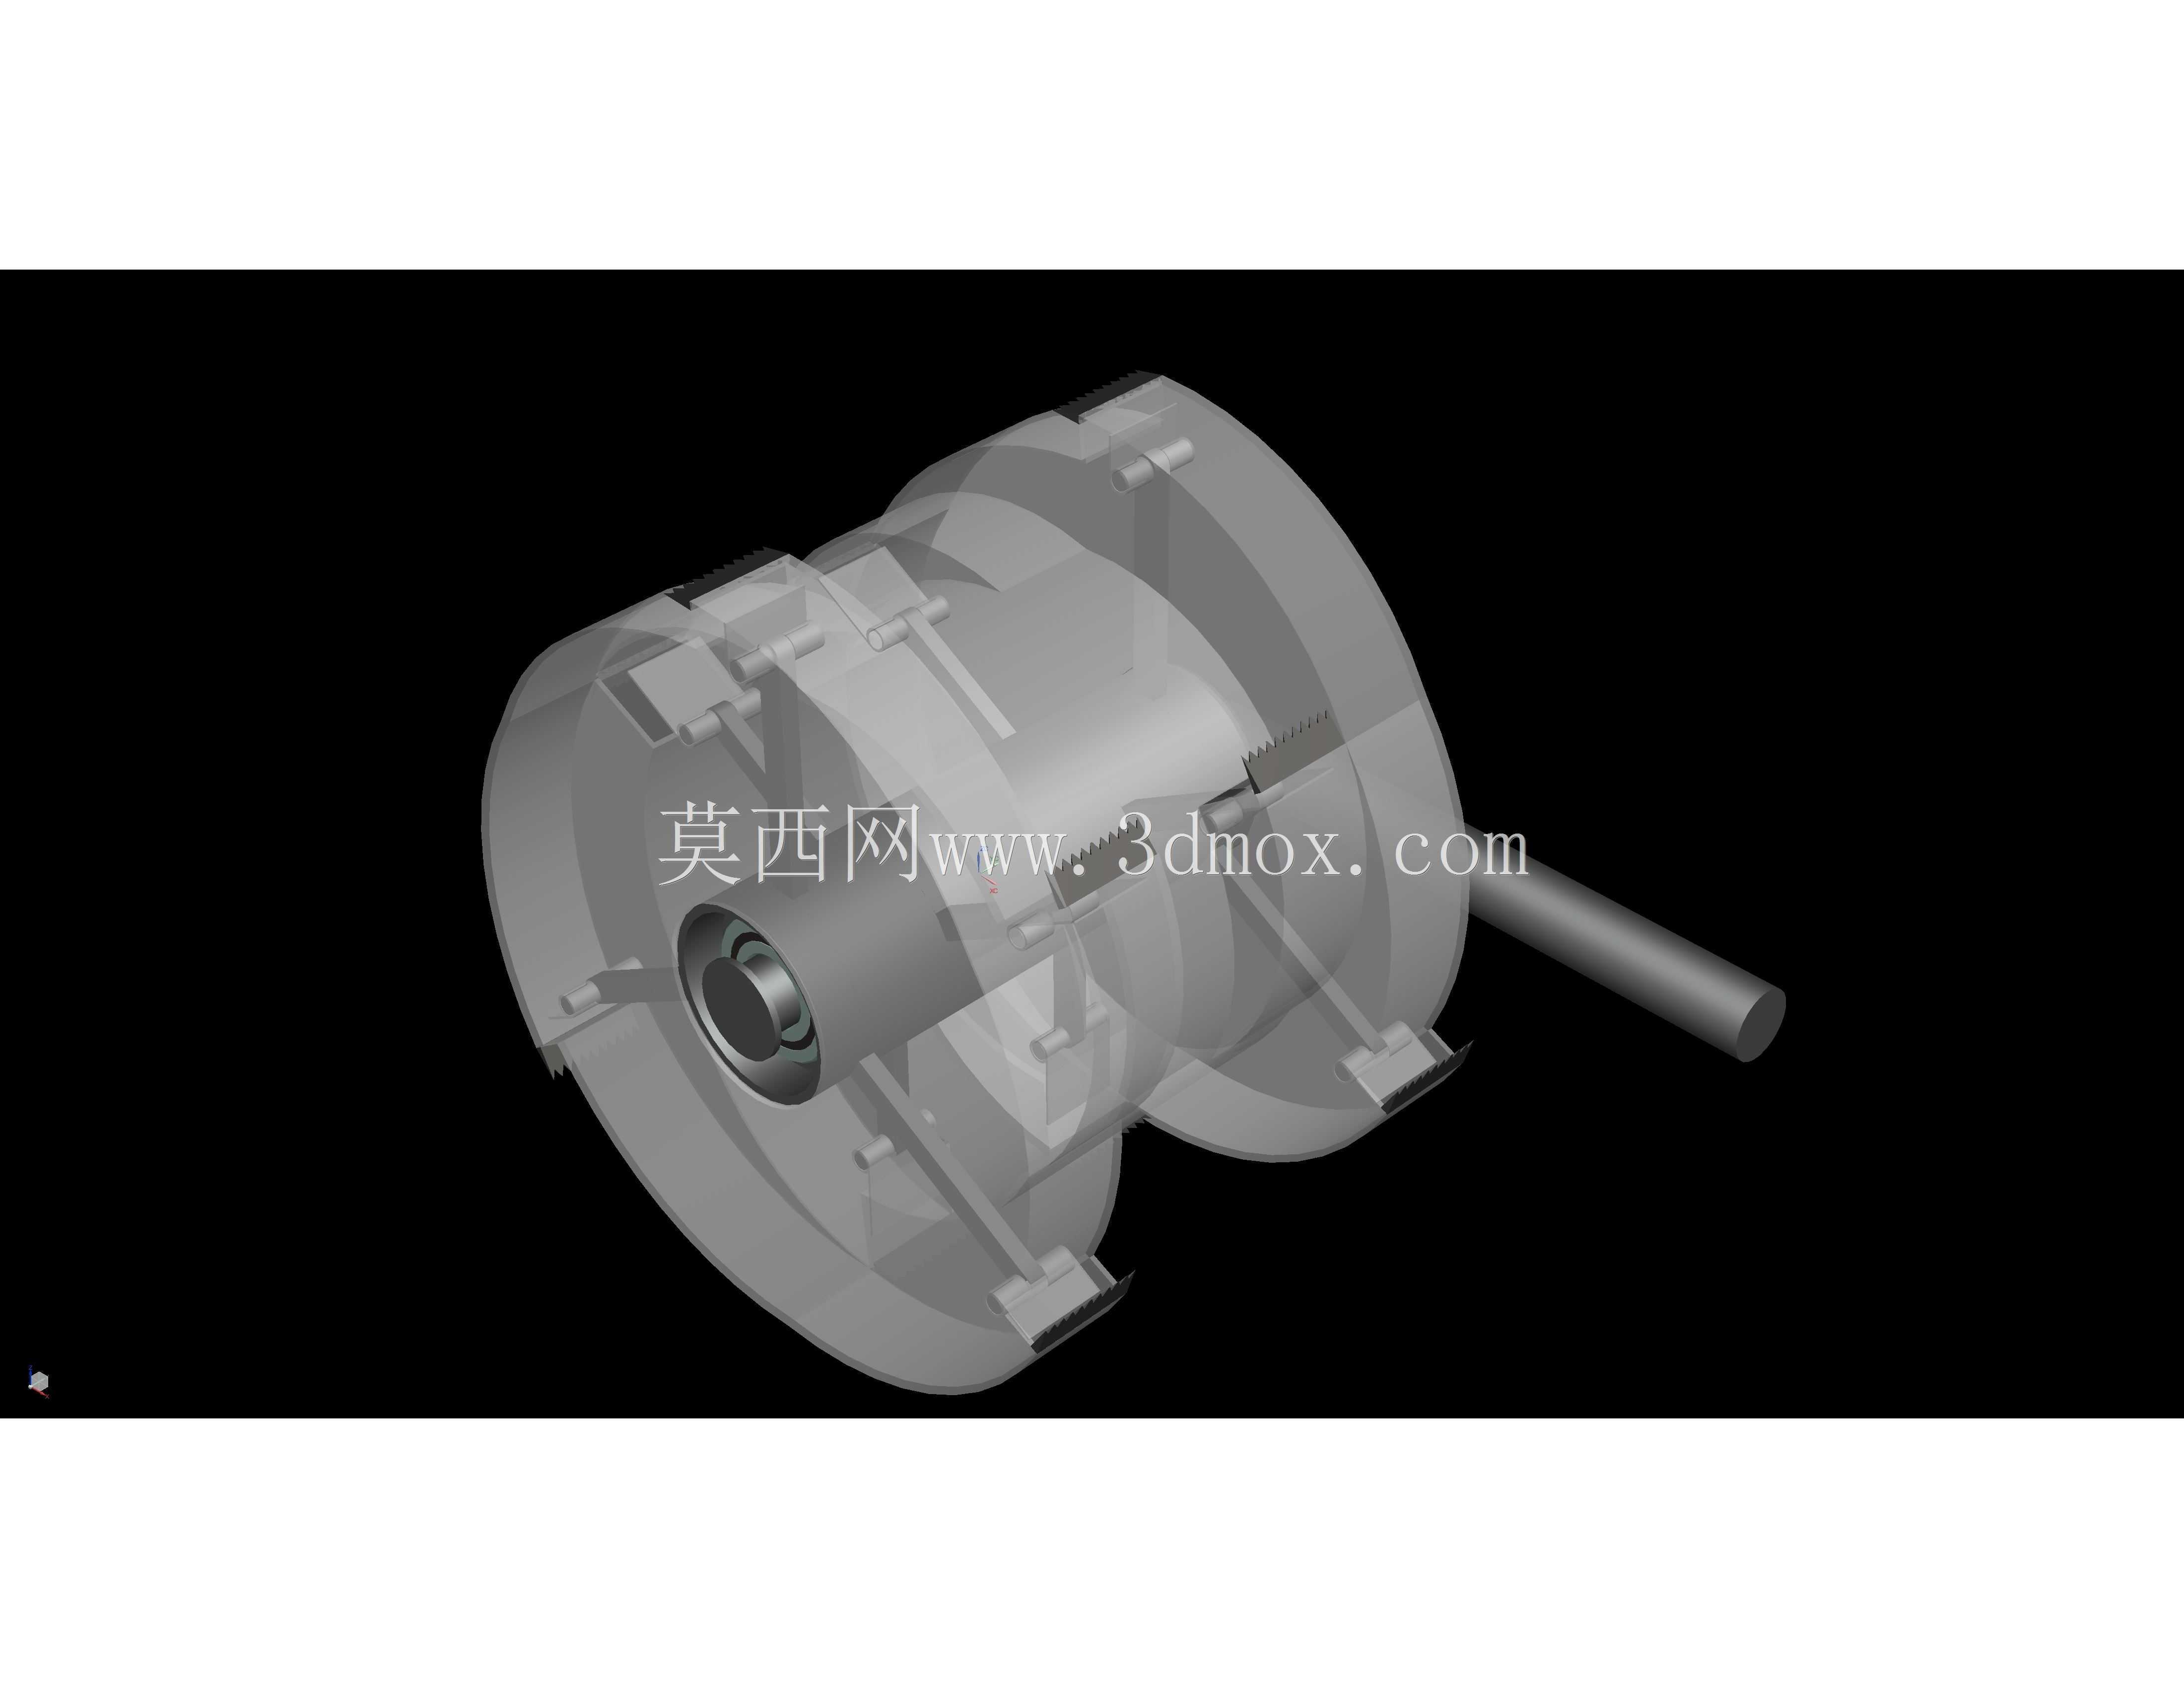
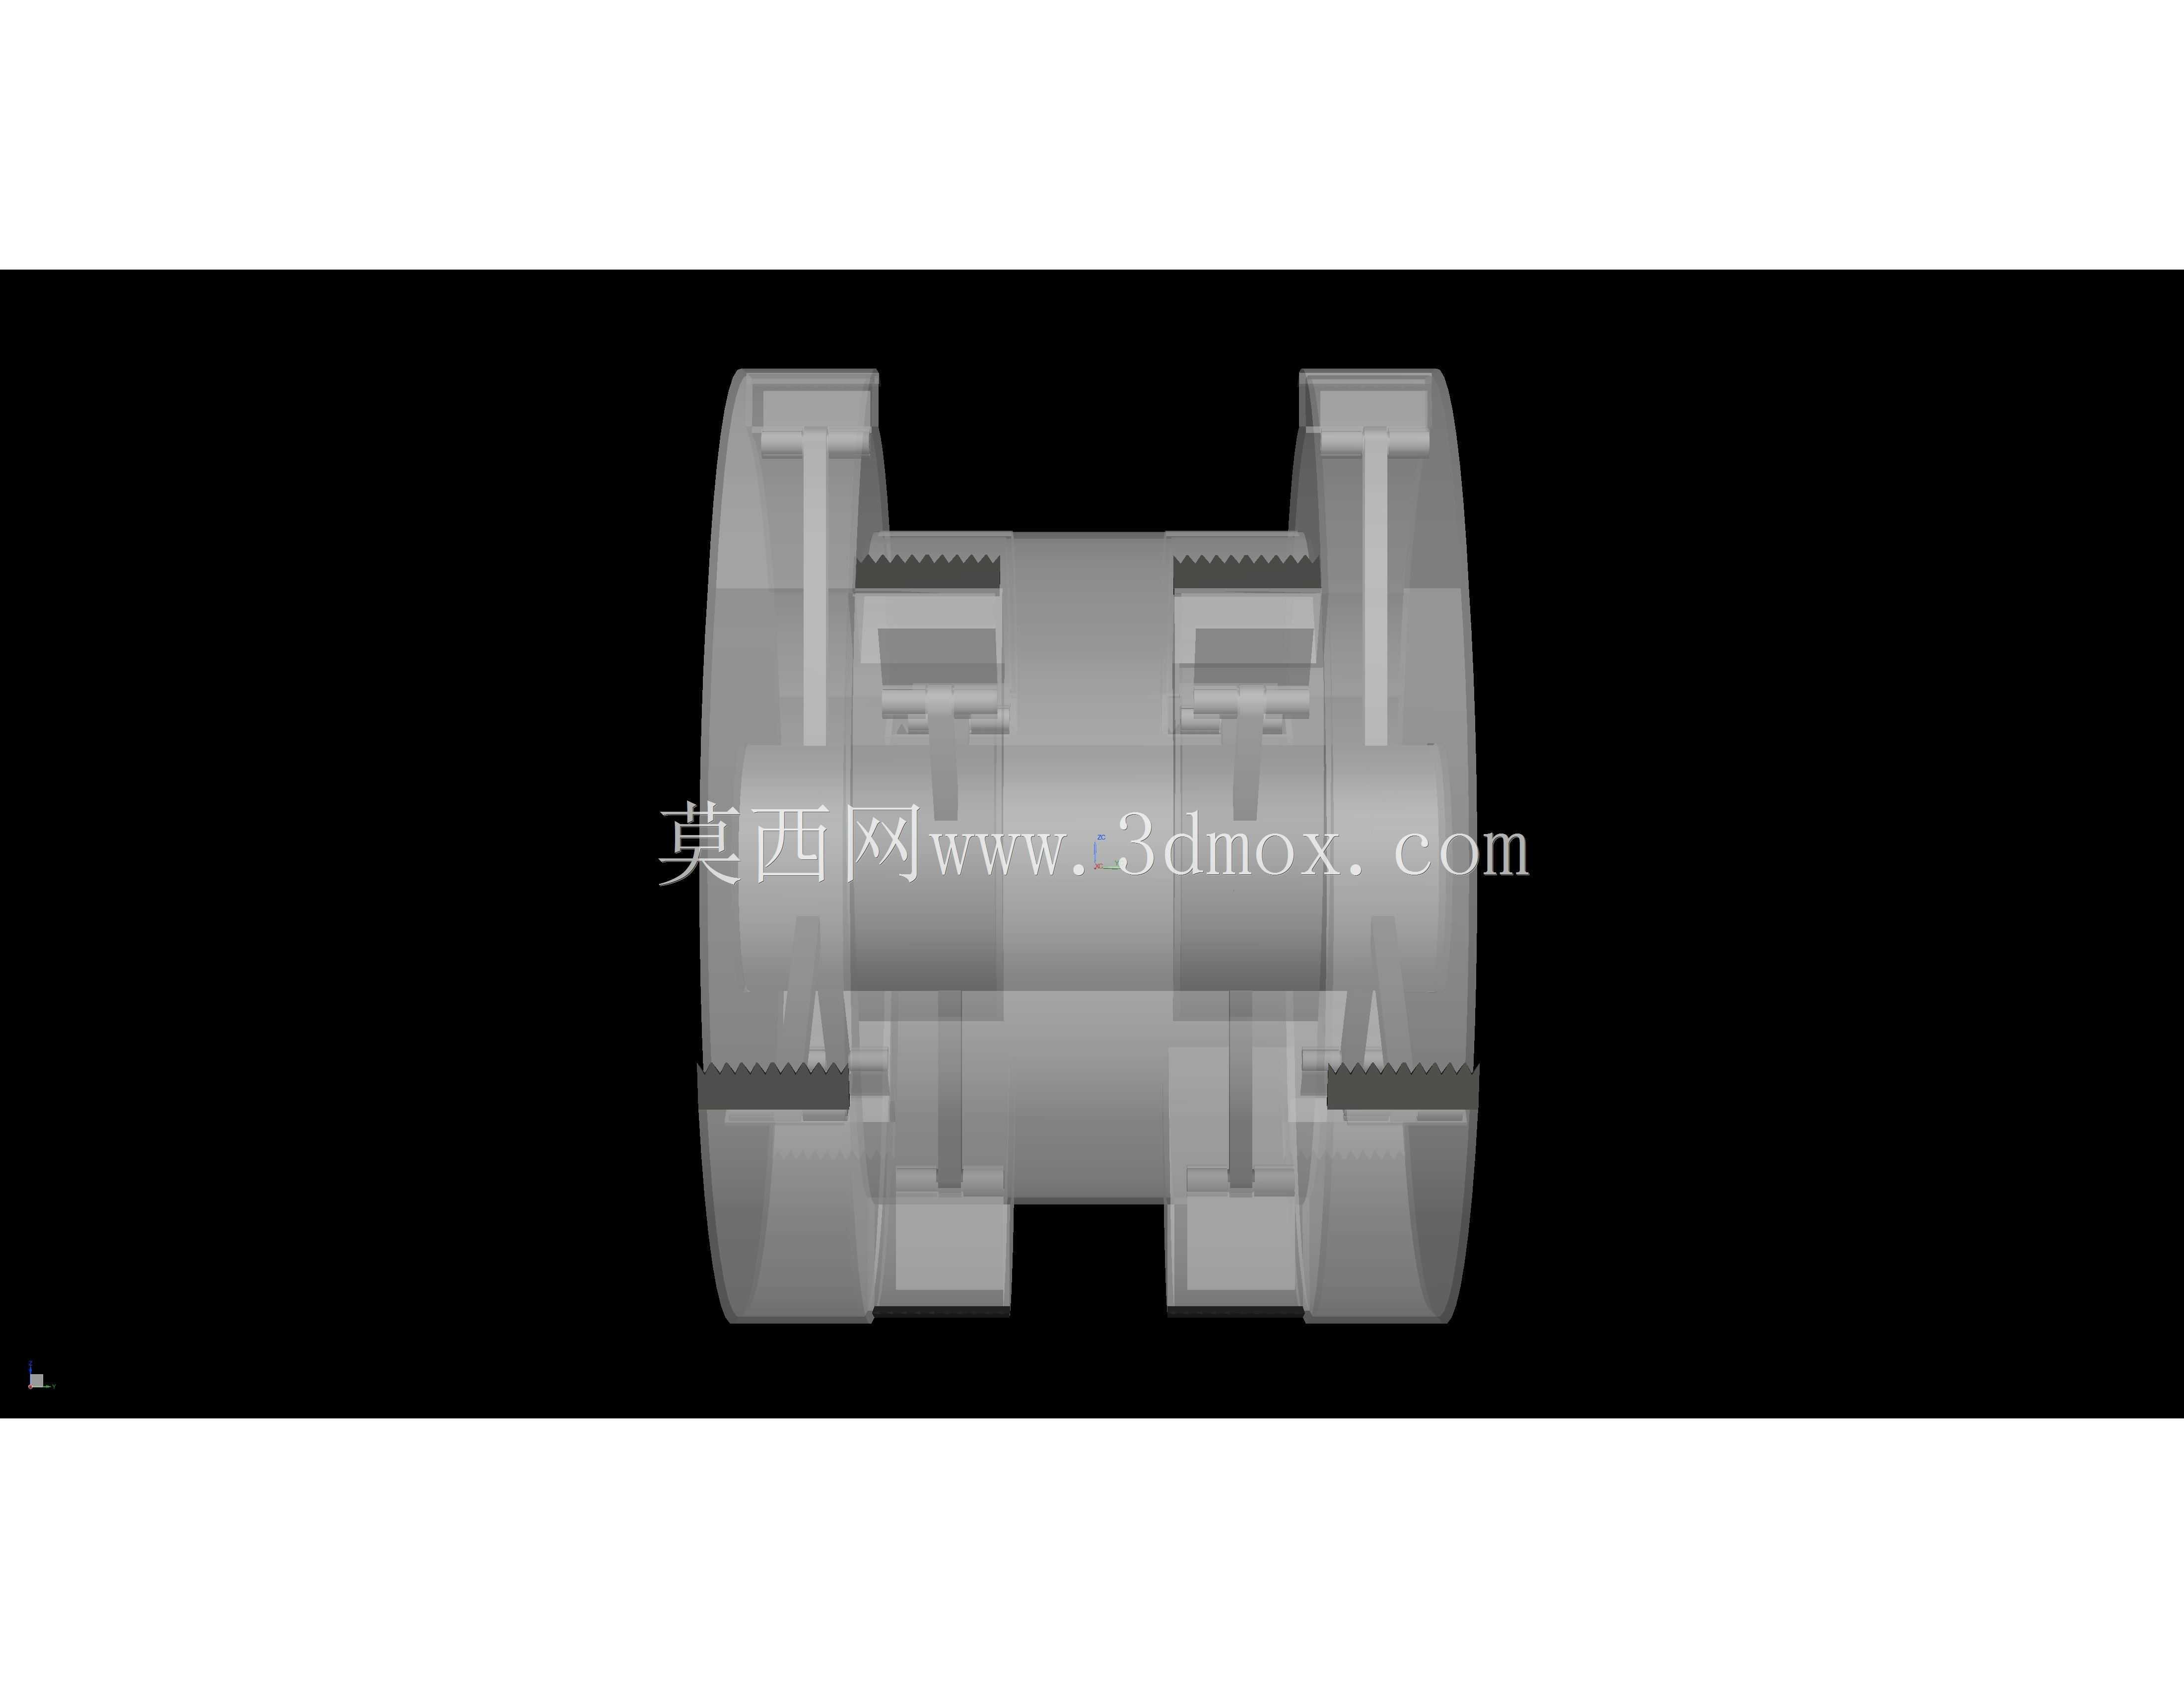
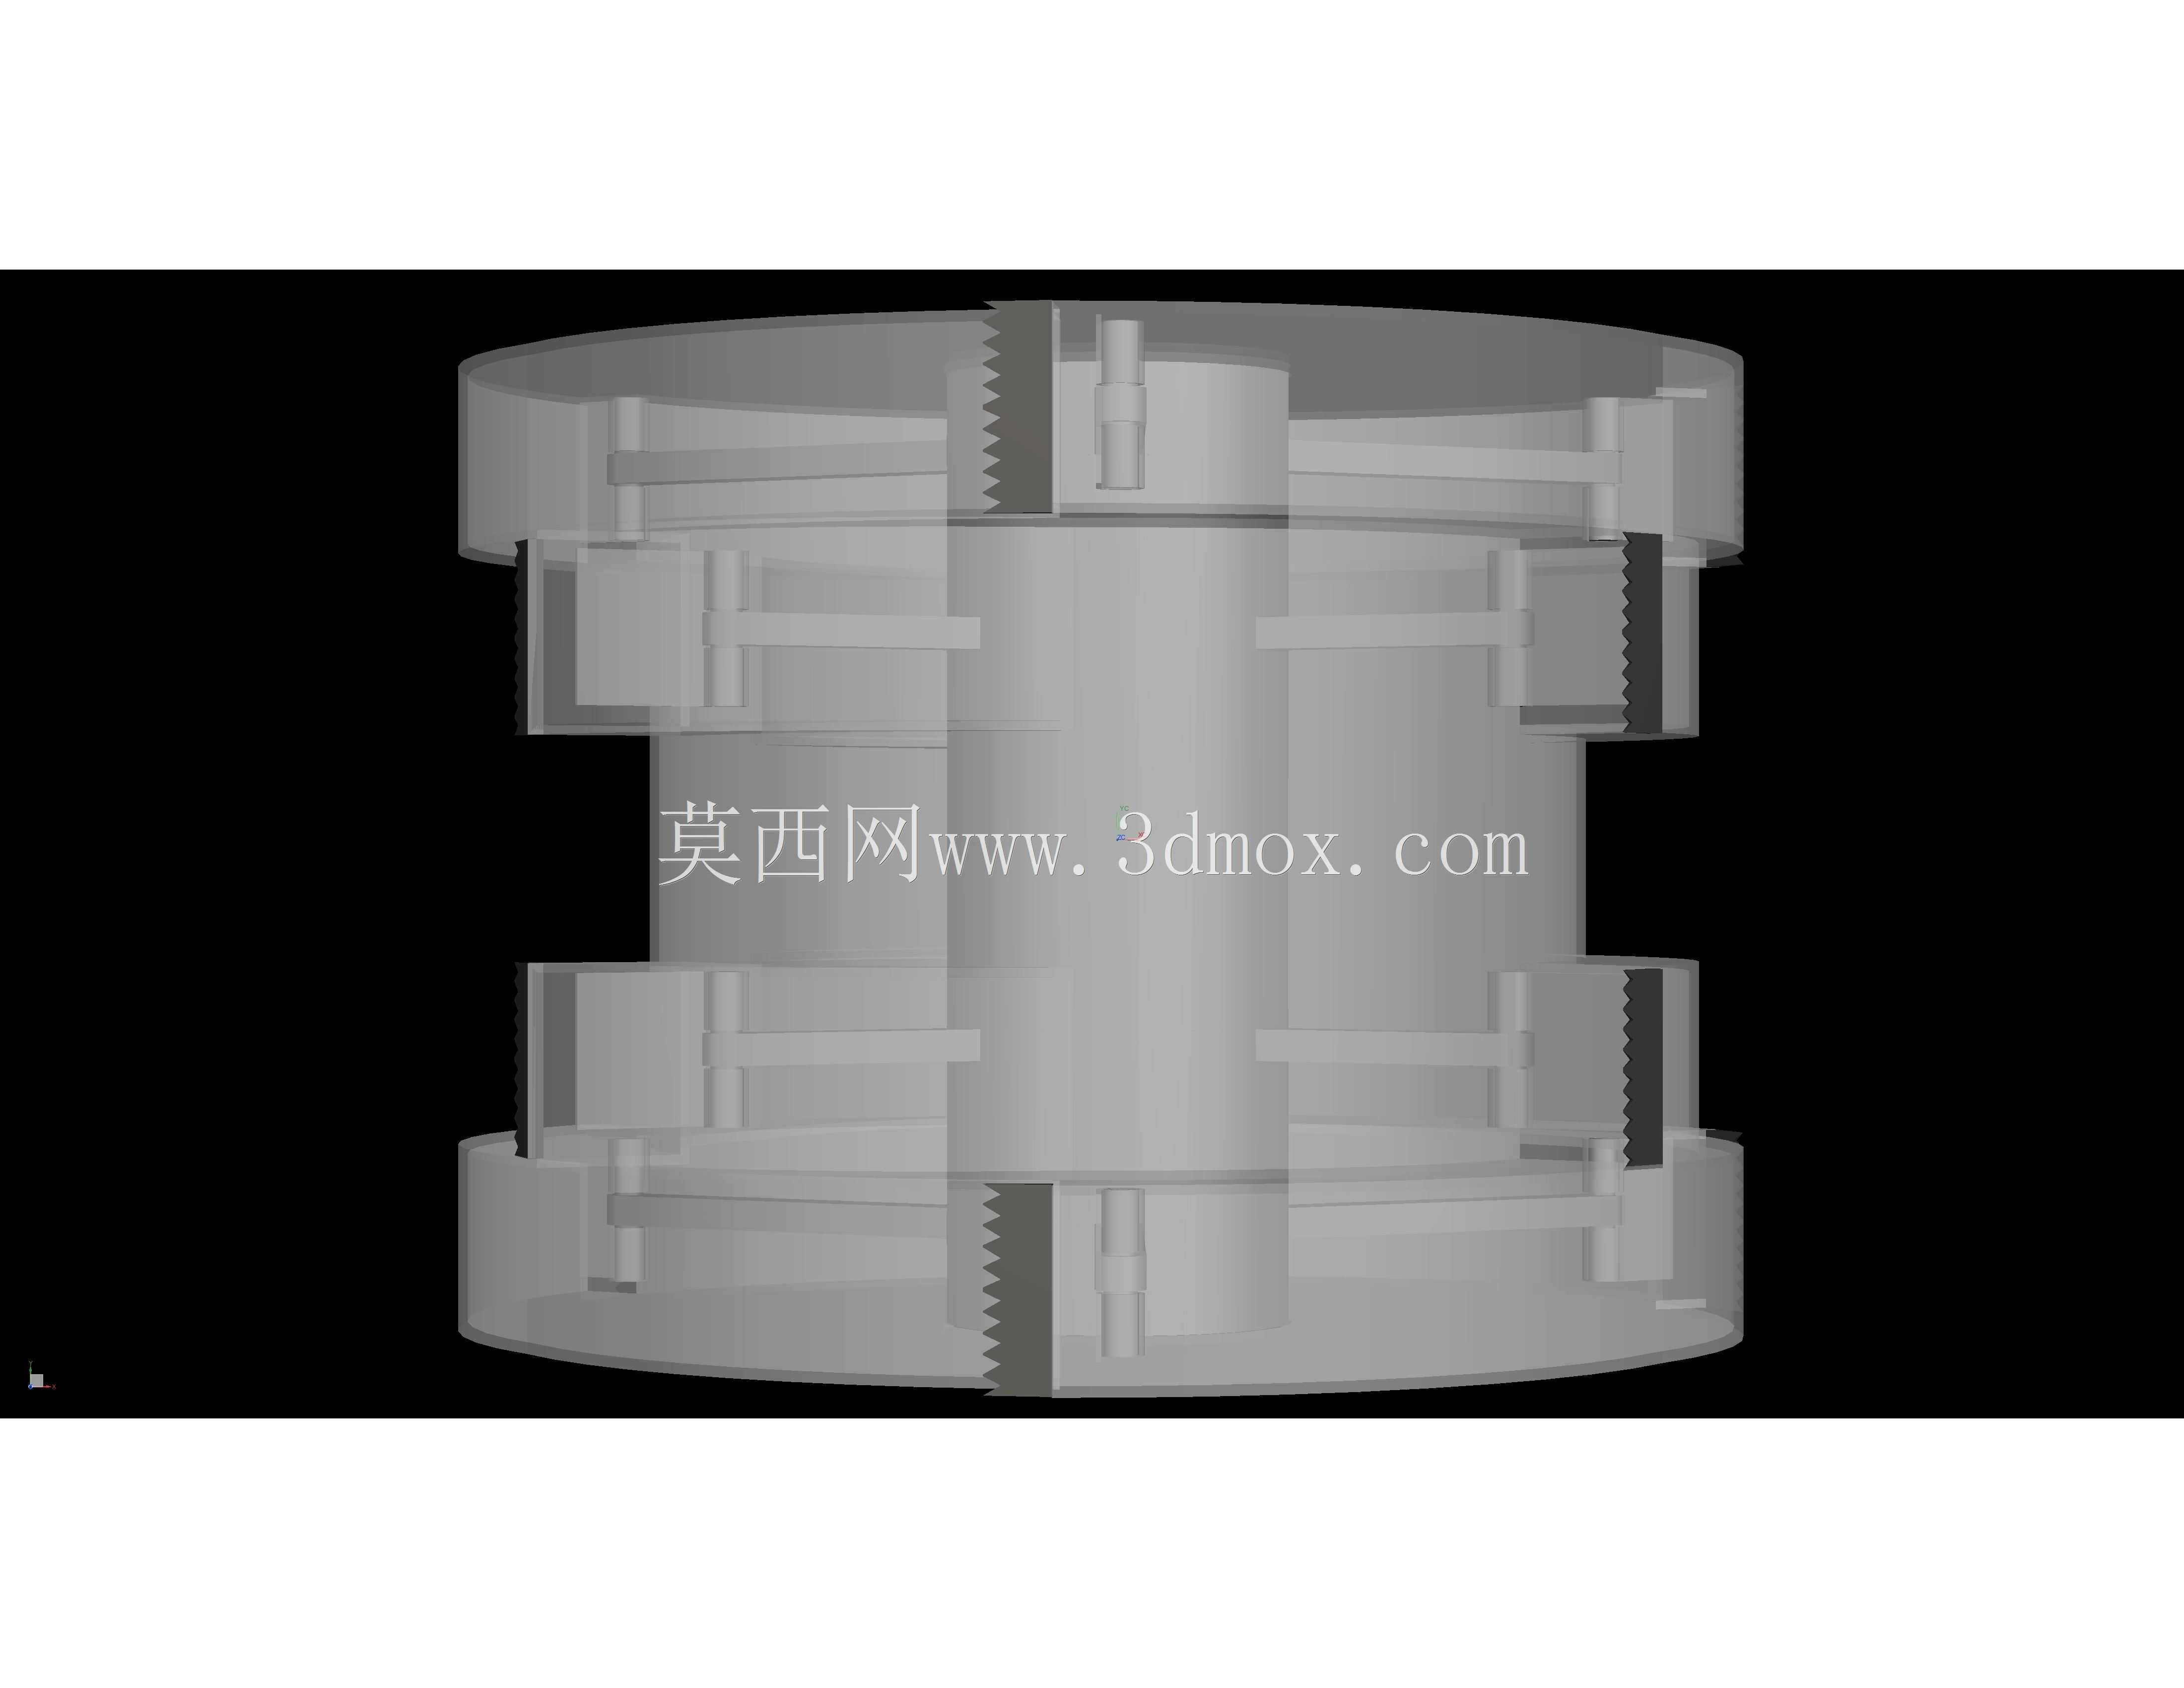
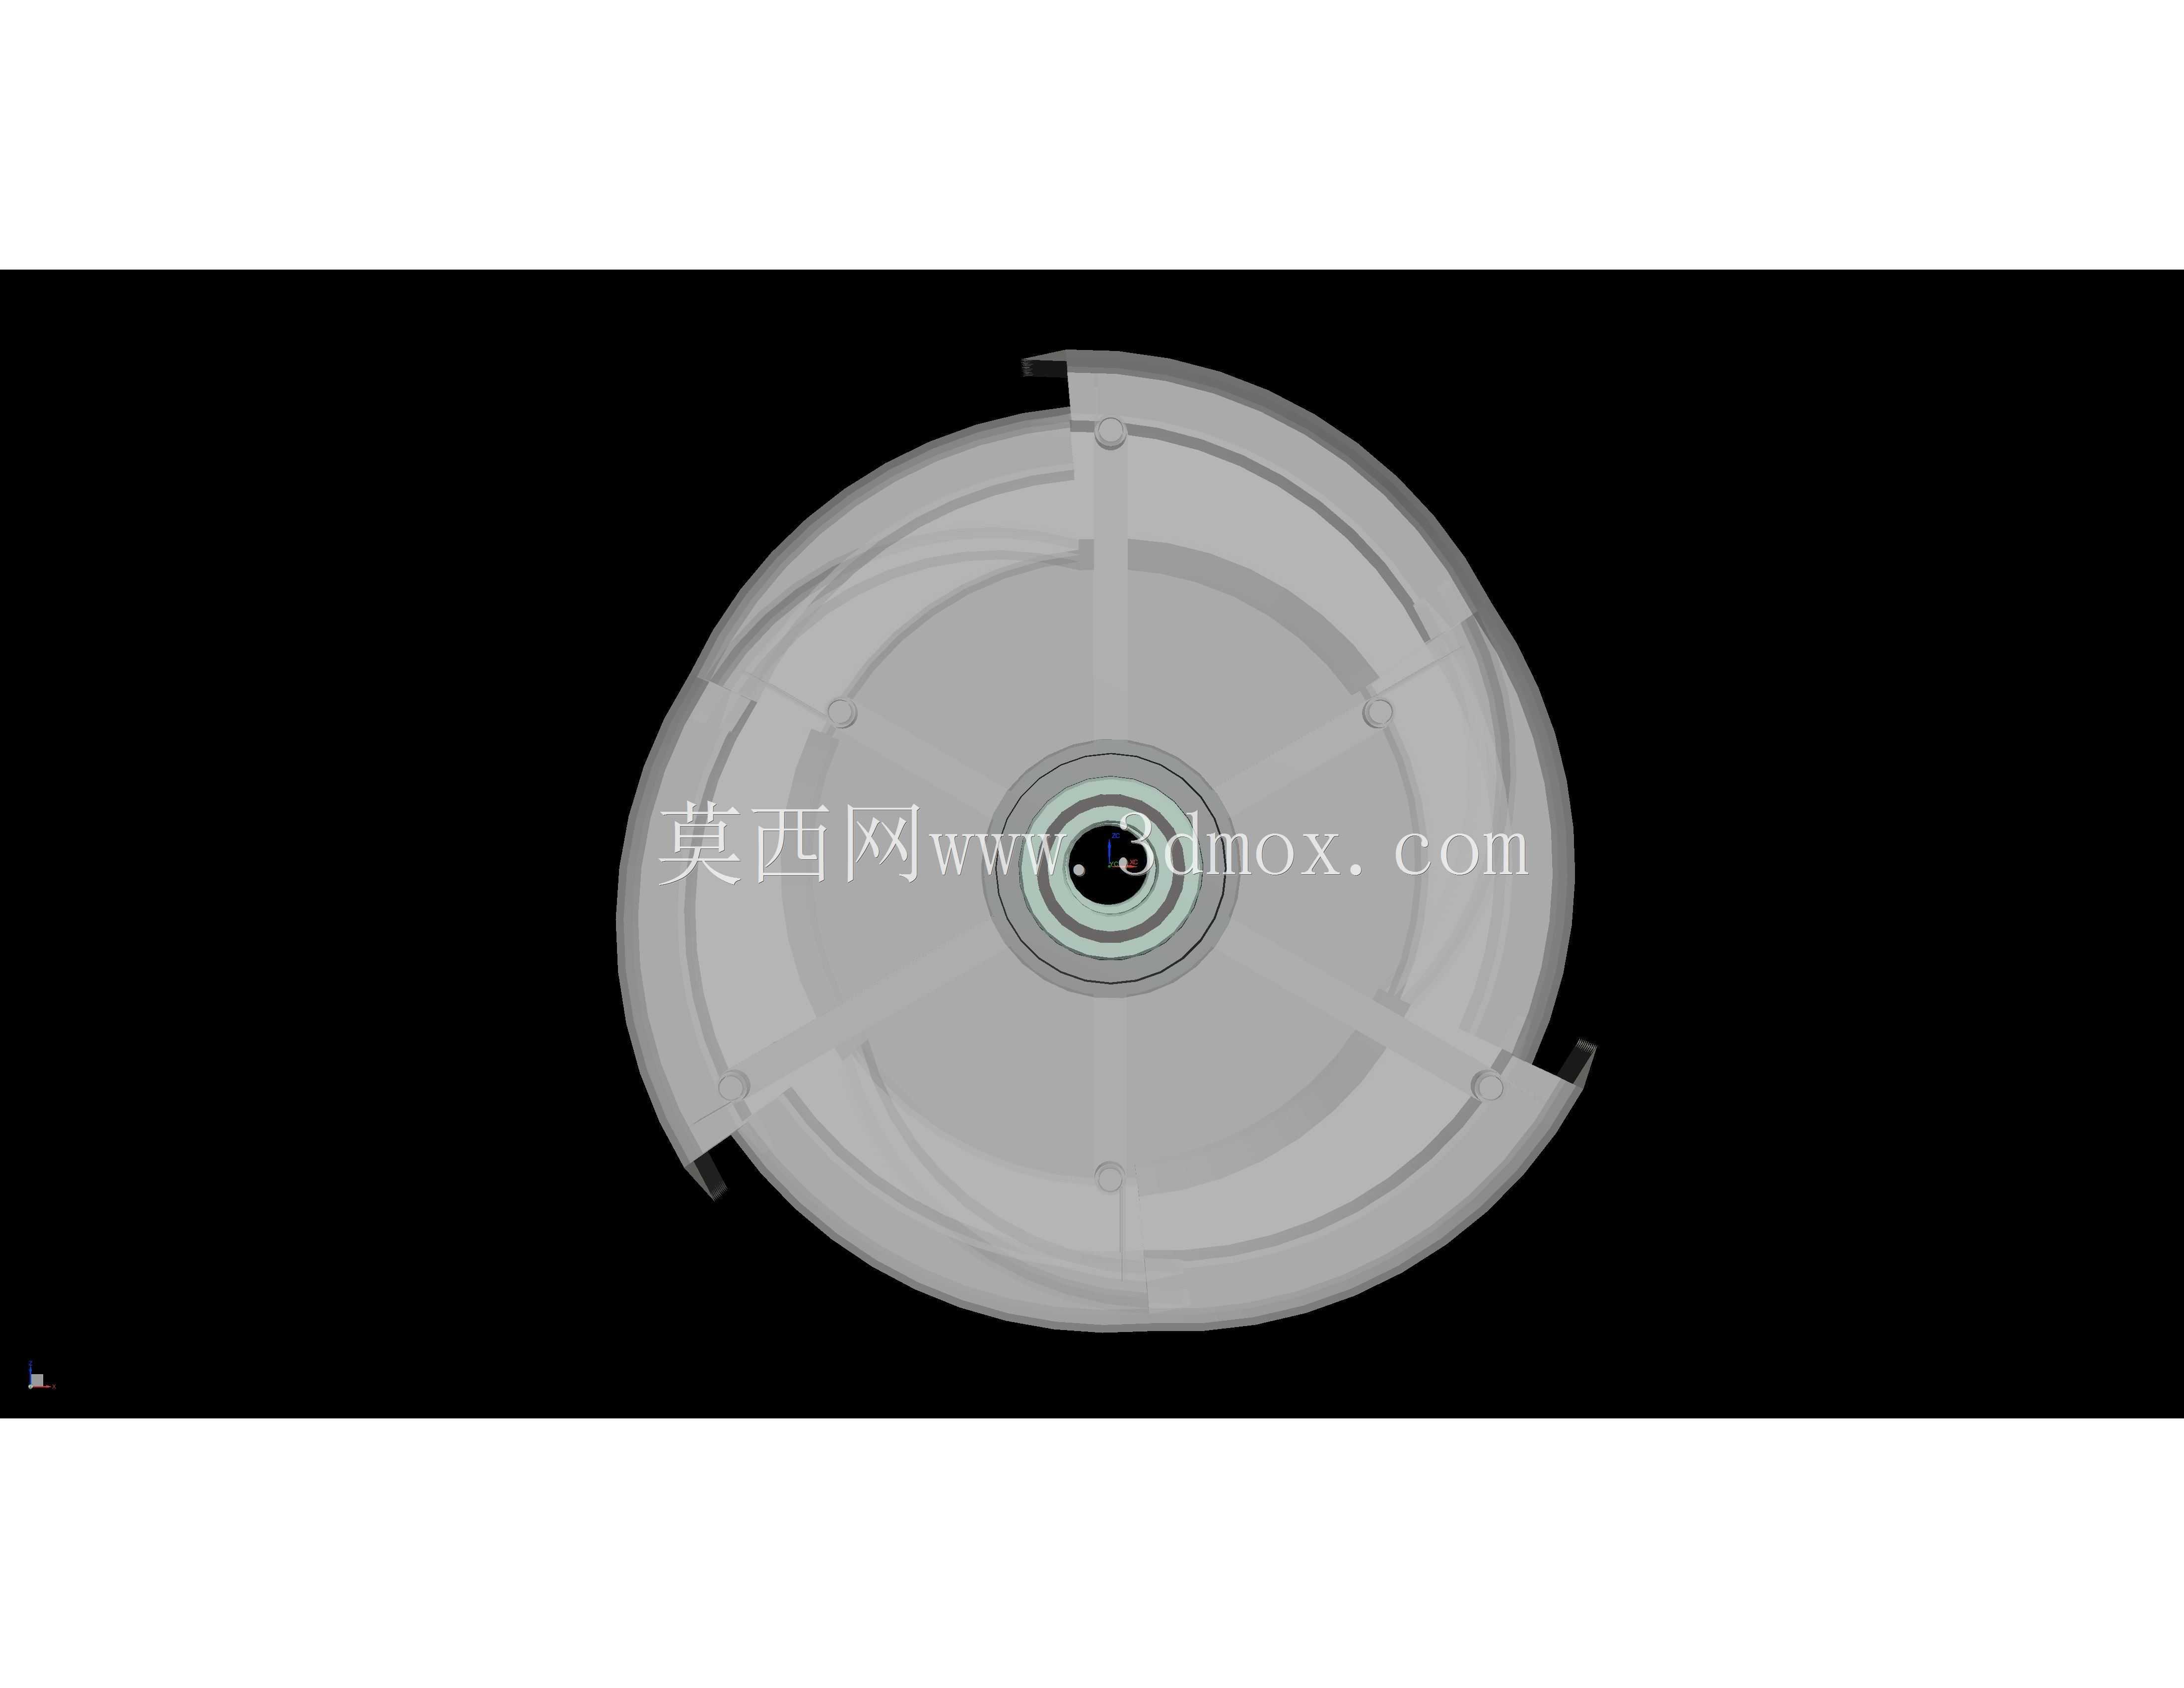
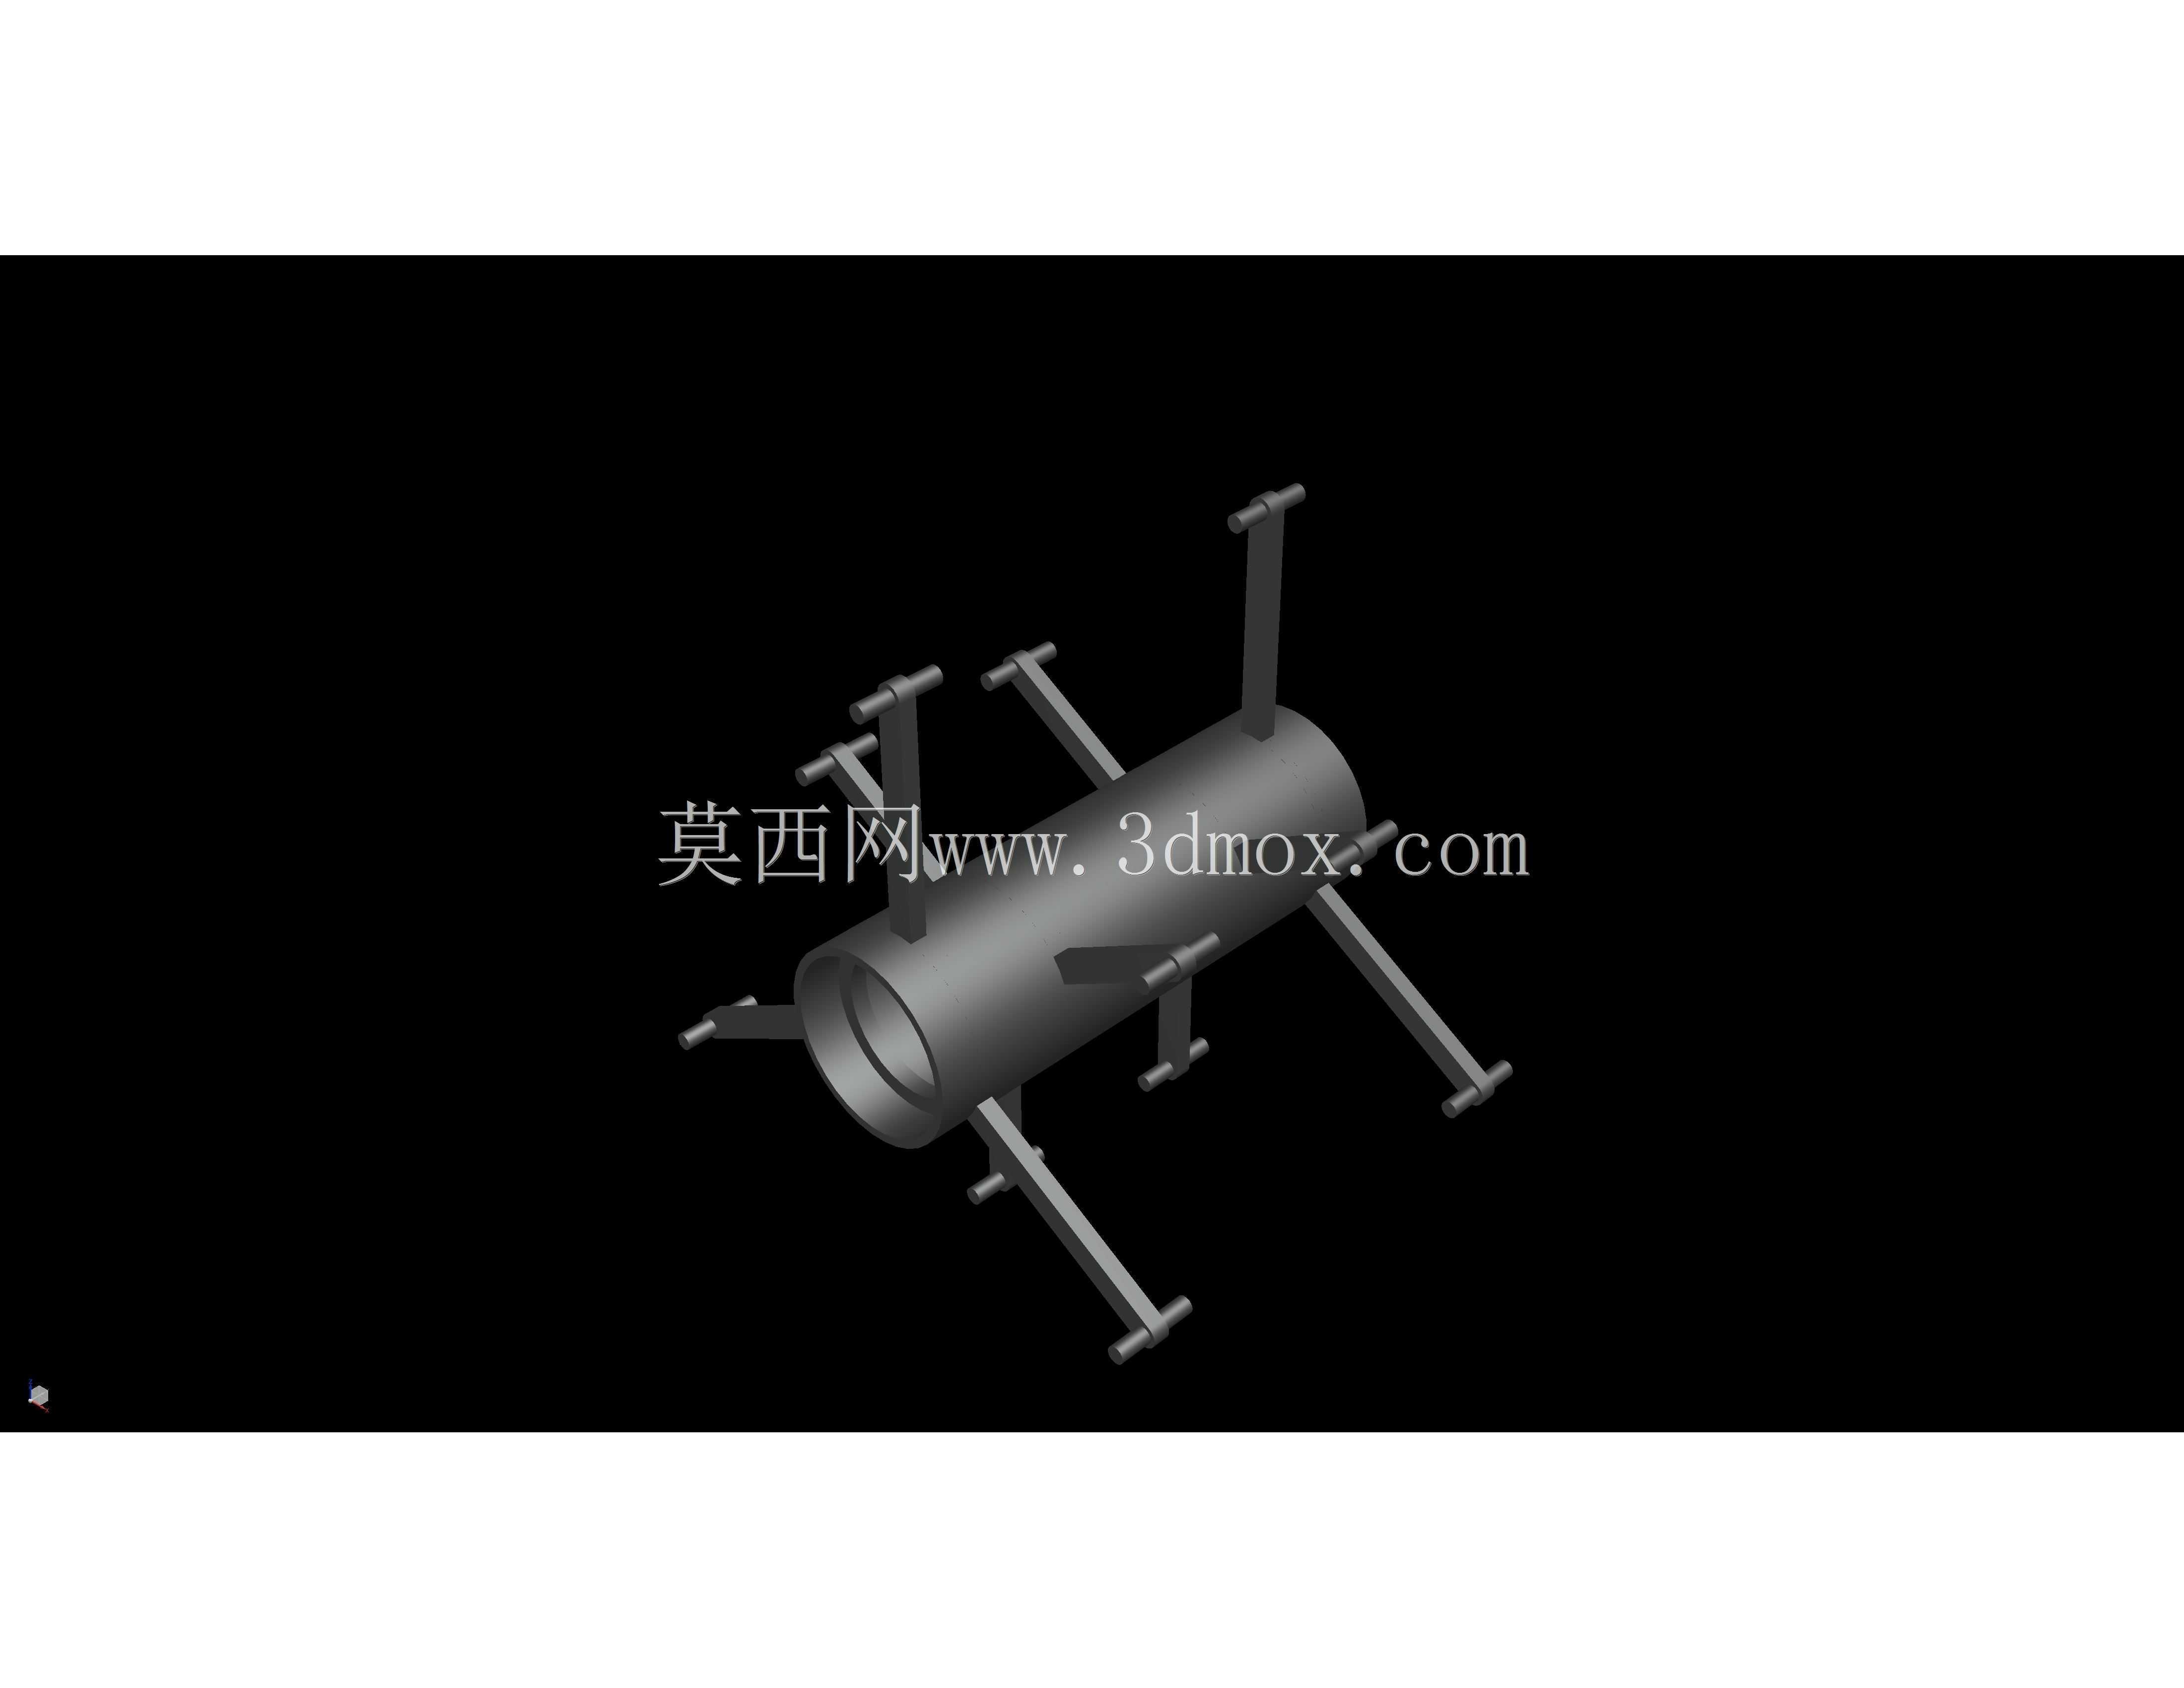
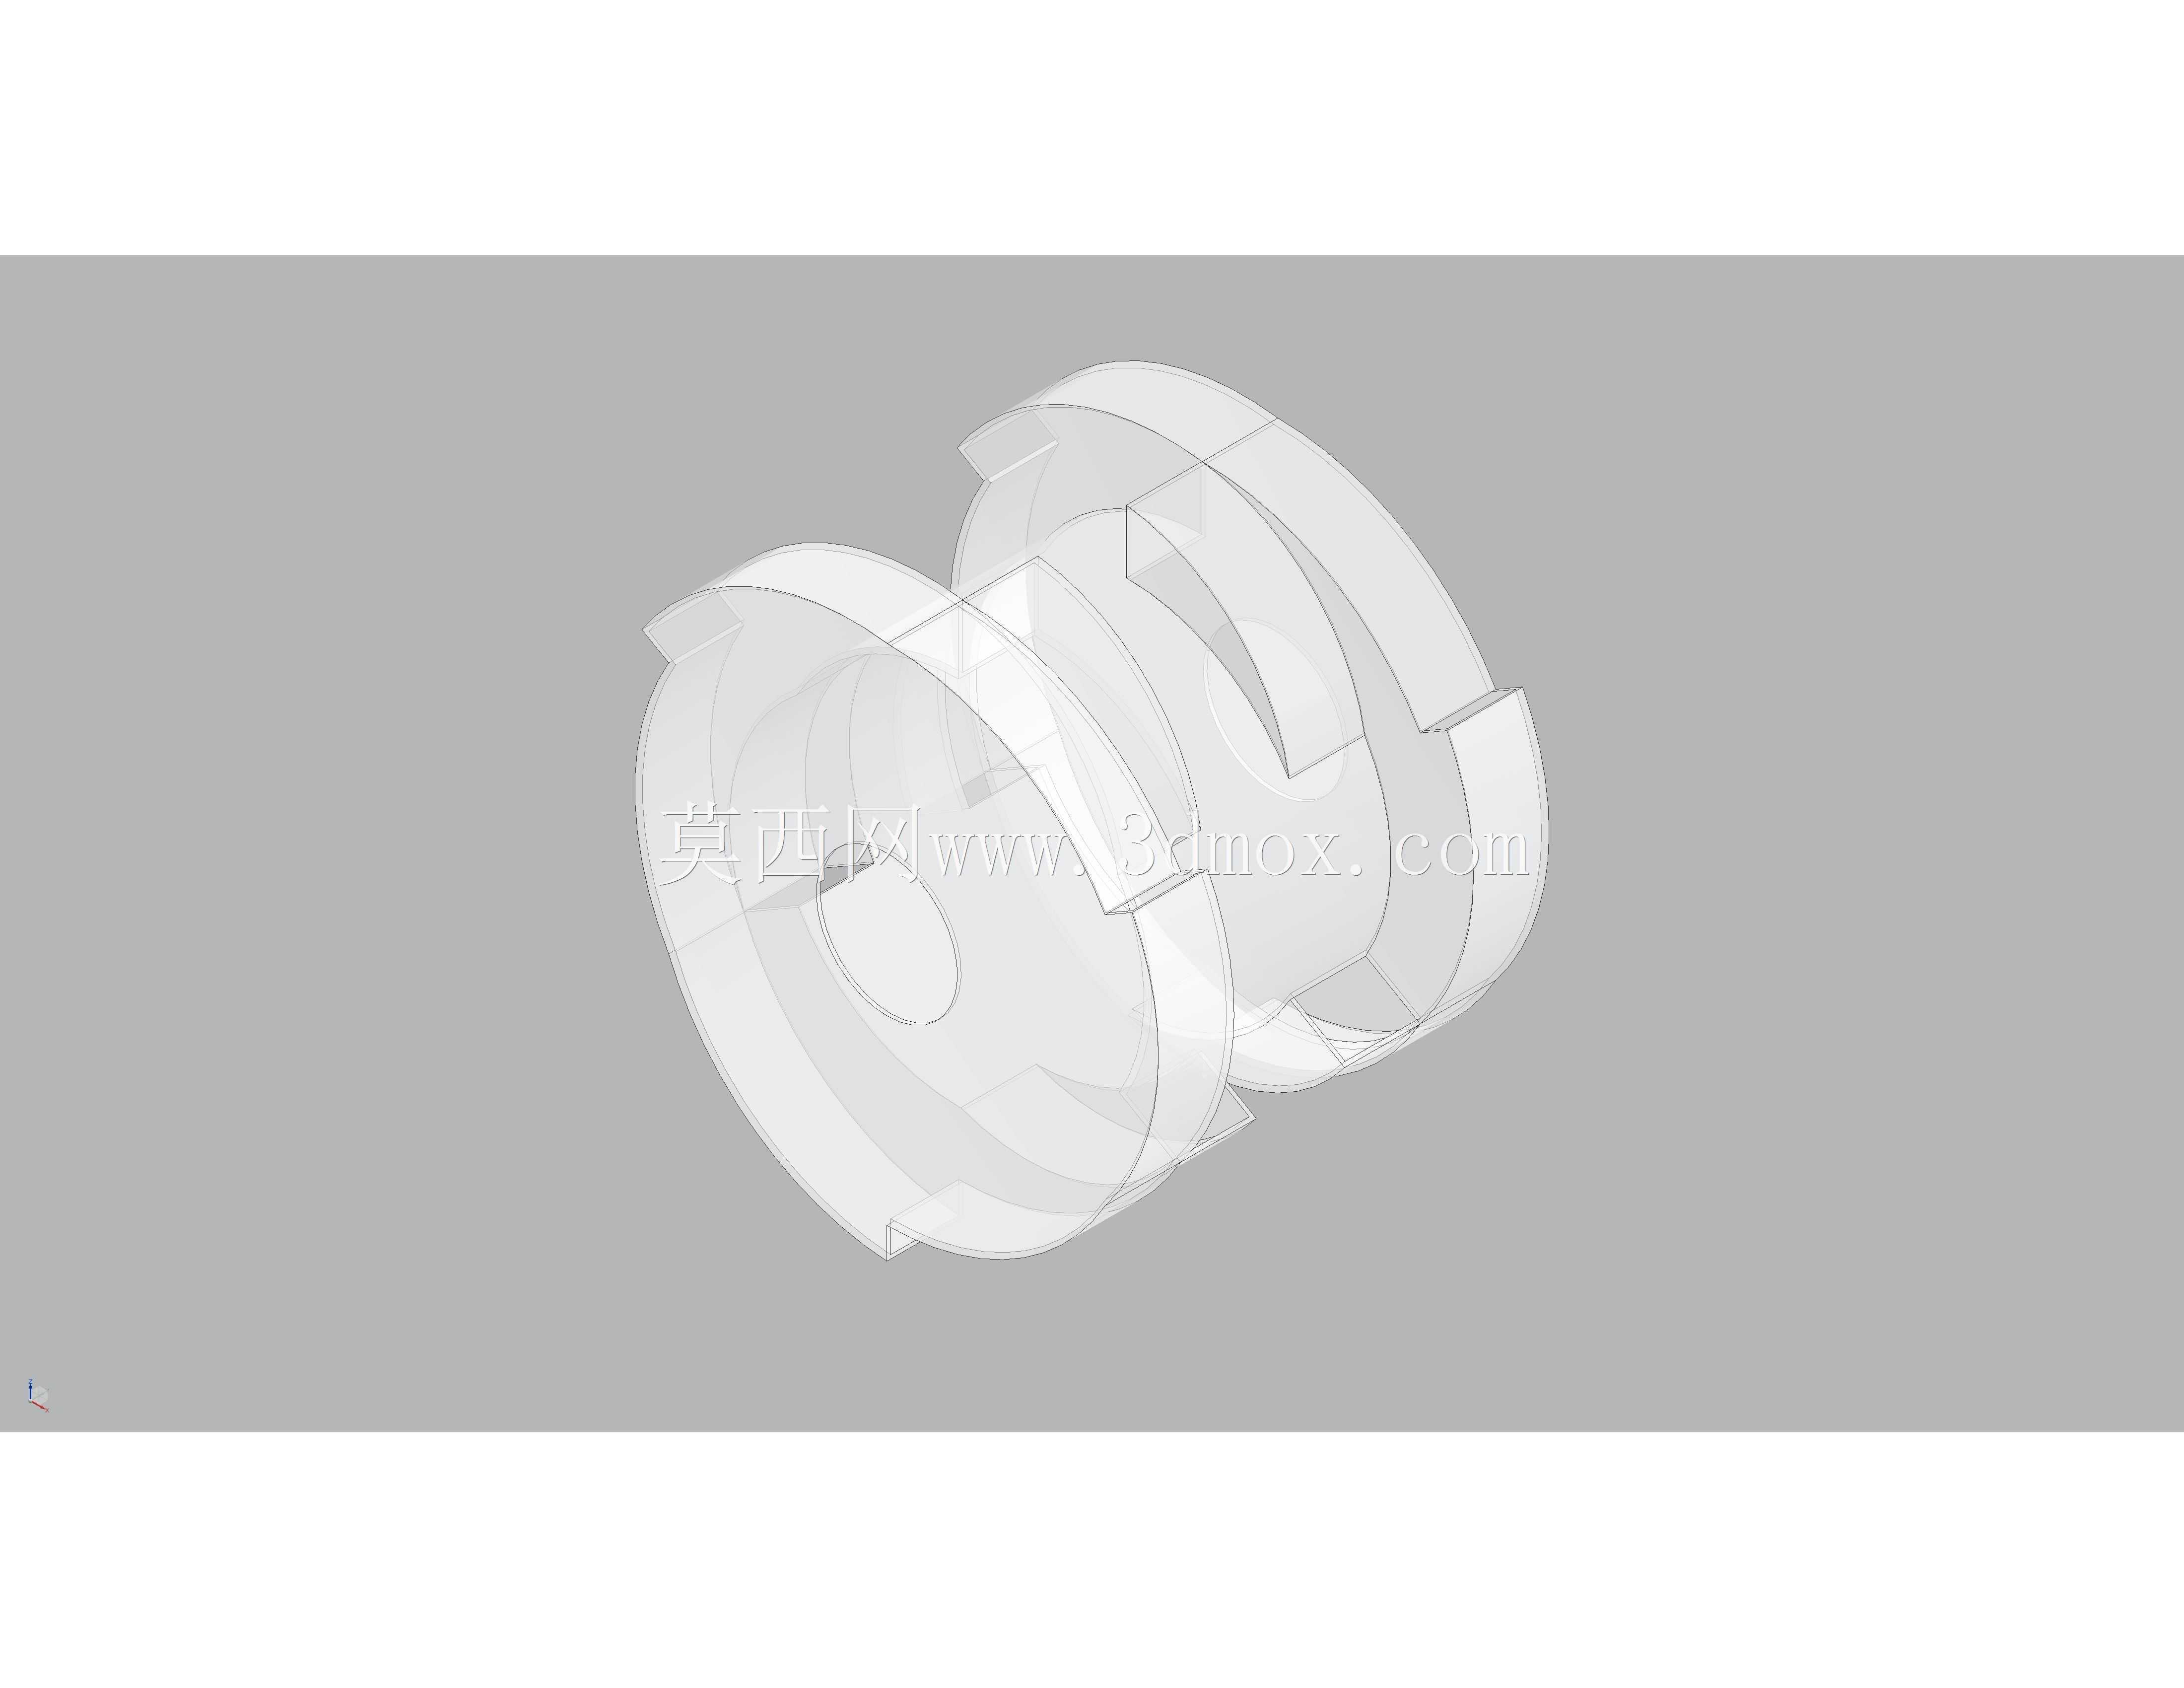
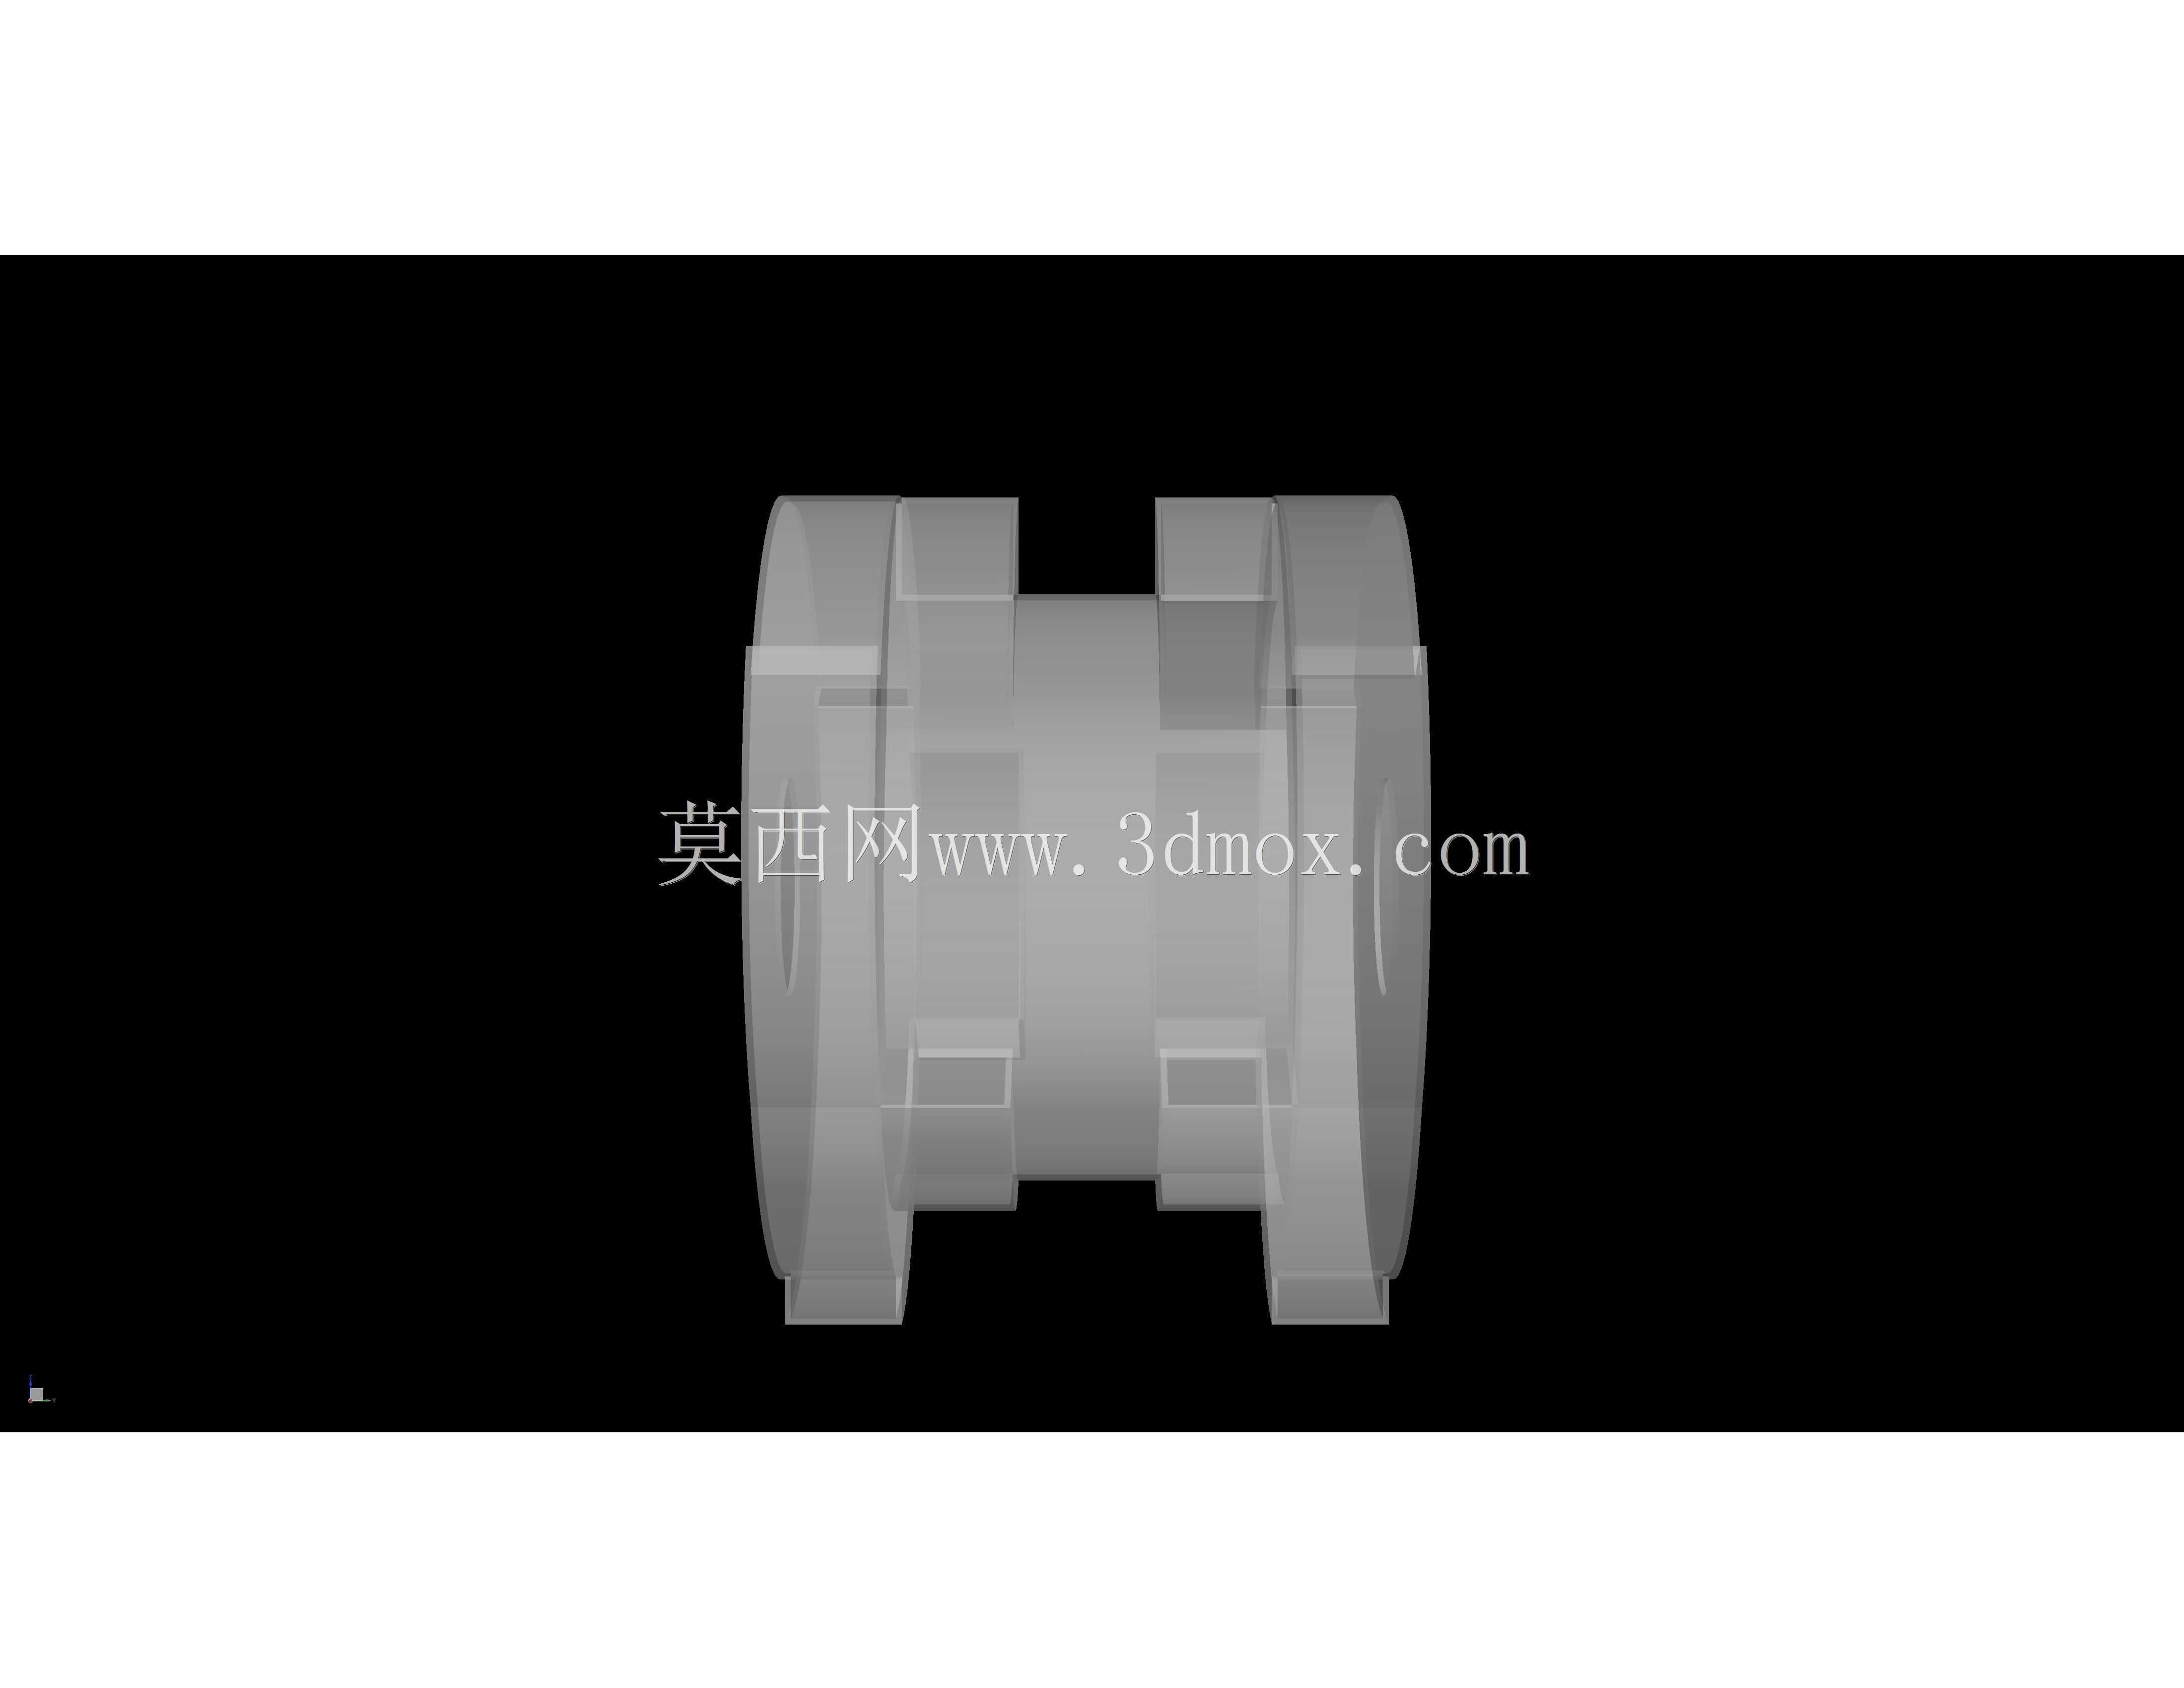
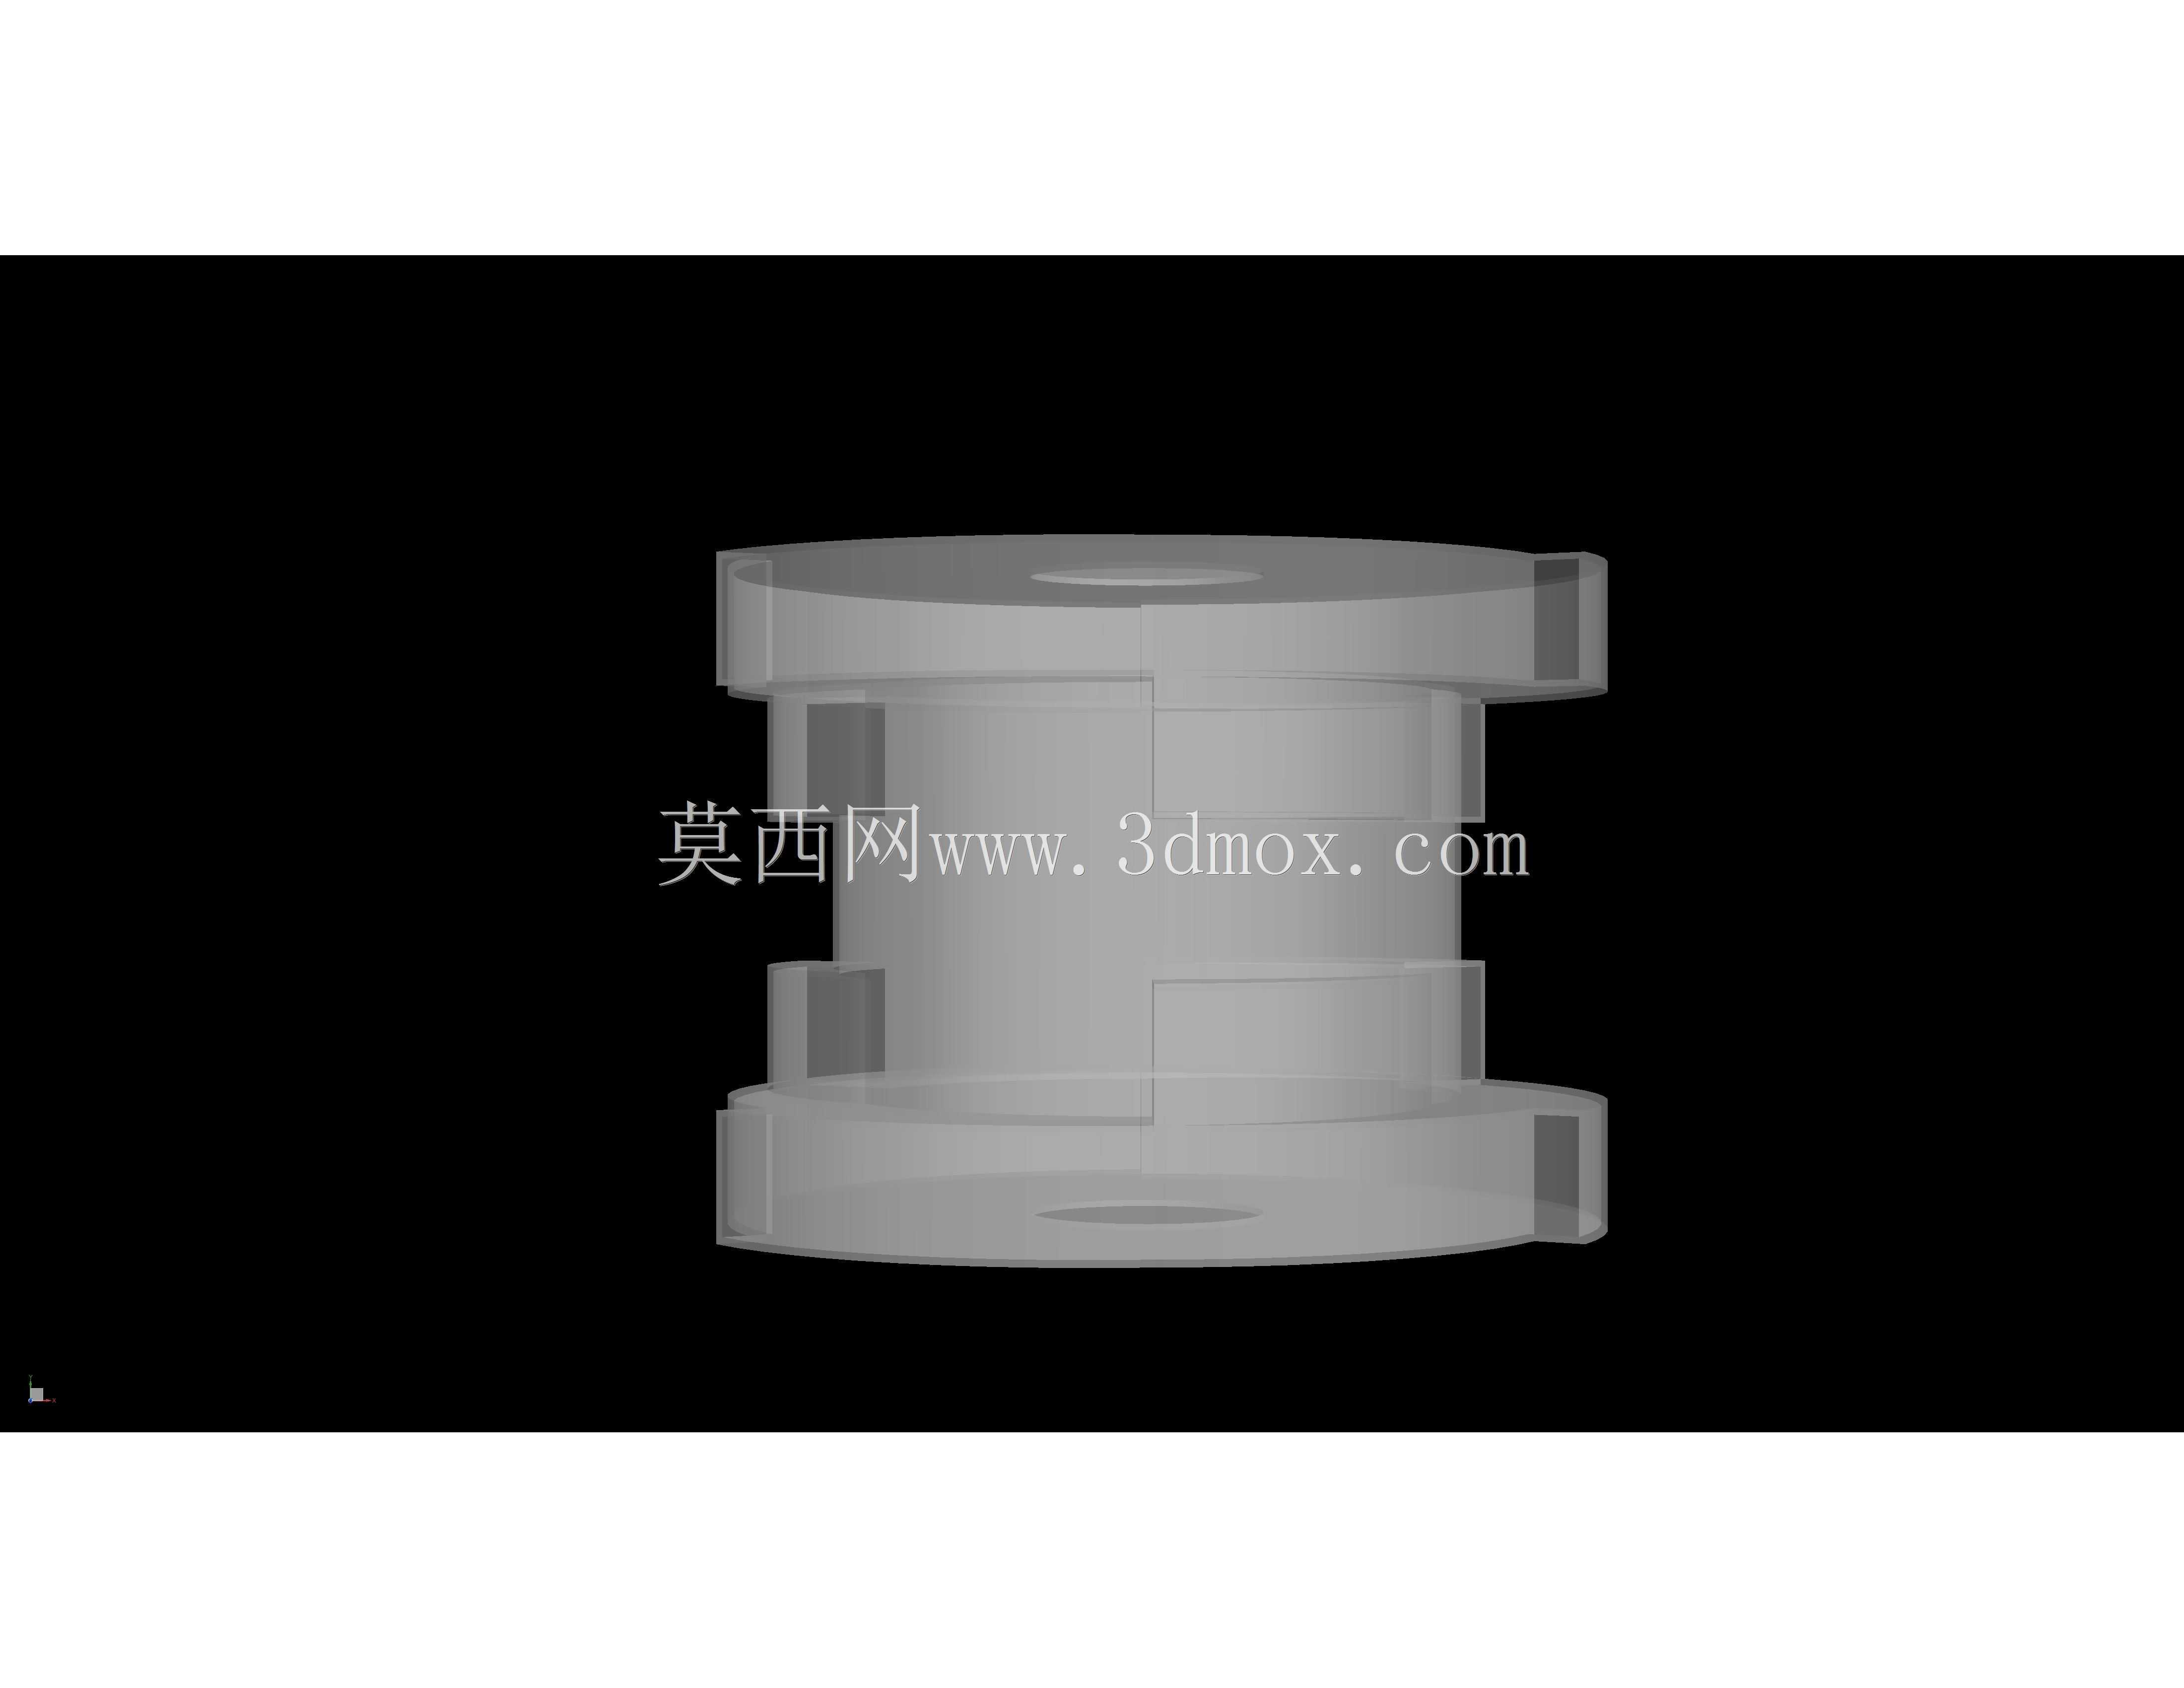
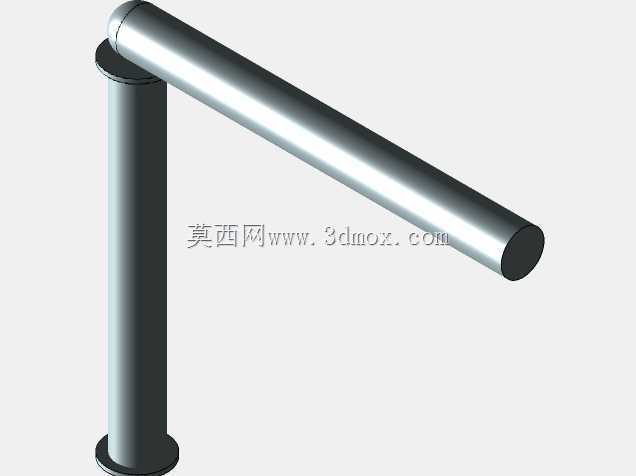
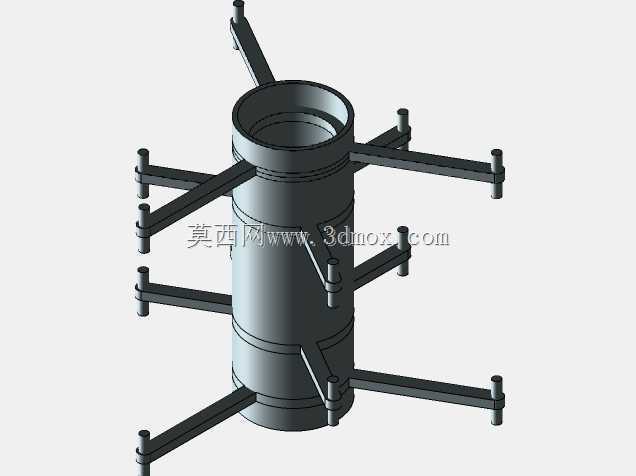
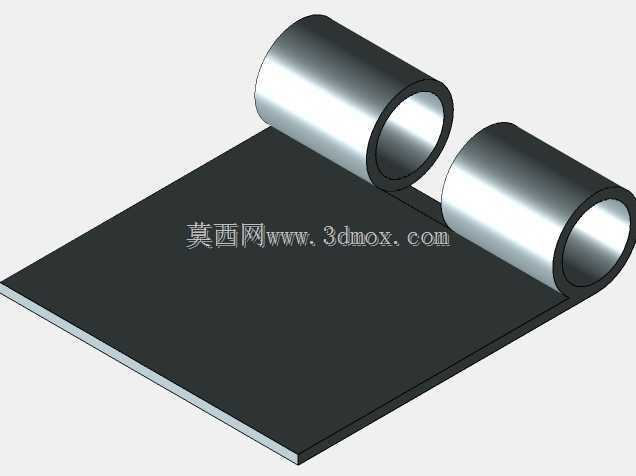
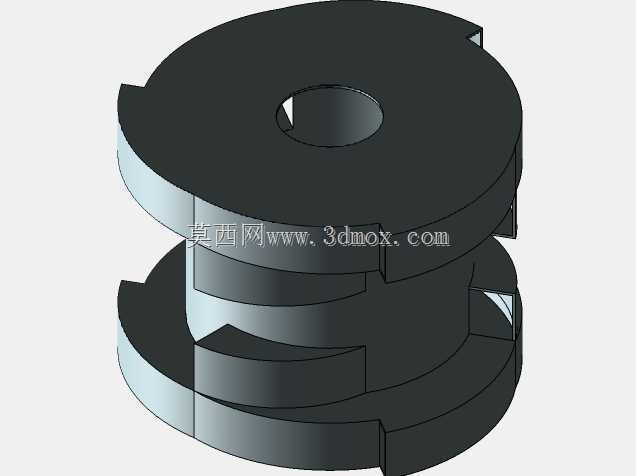
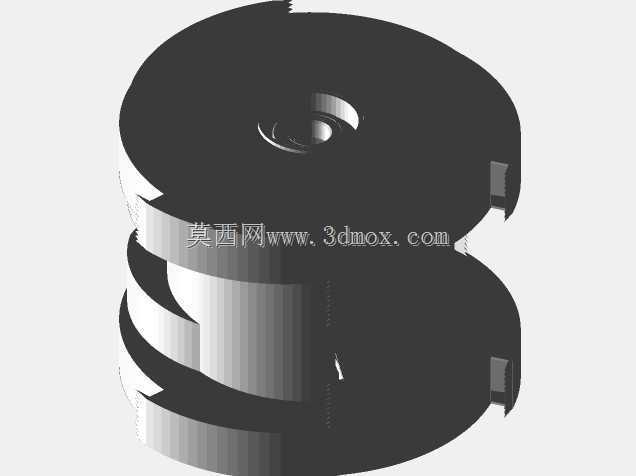
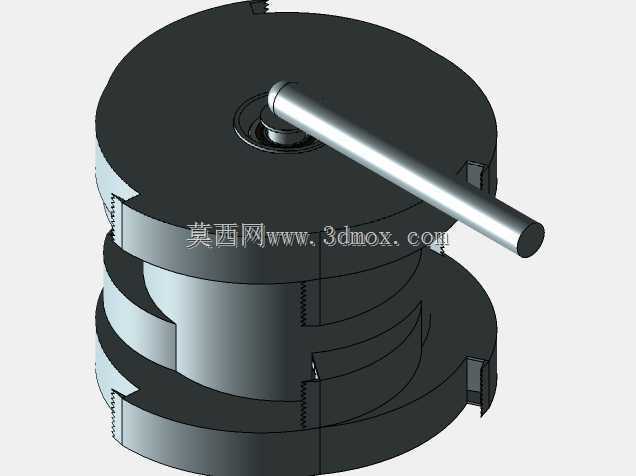
这款末端执行件主要适配小型勘探类机器人的表层风化层采集作业,区别于常规工程挖掘铲斗,它不需要大推力破岩能力,核心要解决的是松散风化层物料的无洒落转运、低阻力入料以及作业后的快速复位问题,在野外行星地质勘探、地表浅层岩土取样这类场景下,传统刚性铲斗容易出现入料阻力大、抬升过程物料回洒、卡滞复位失败的问题,这套结构就是针对这类痛点做的定向优化。设计阶段保留了经过多轮作业验证的轮换基础结构,没有完全推翻成熟的运动逻辑,重点调整了入料水平行程和物料锁止机构的触发逻辑,内部的单向风门机构是整个结构的核心,入料阶段铲斗沿作业面水平推进时,风门会顺着物料涌入的方向向内翻开,整个入料端面完全敞开,不会因为风门的遮挡增加推进阻力,哪怕是直径2.
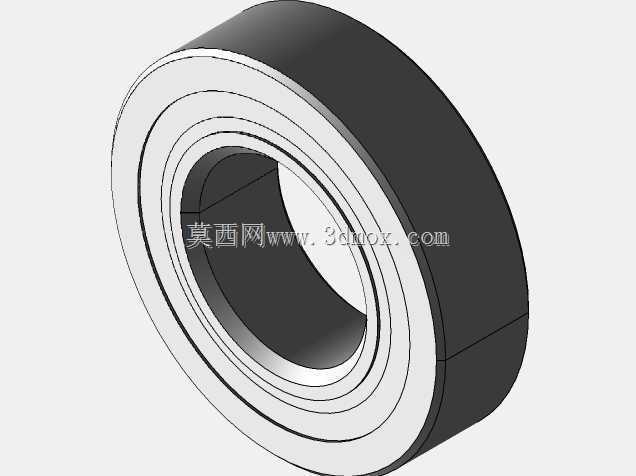
5厘米以内的松散岩块,都能顺着敞开的开口顺利进入容腔;当铲斗完成入料抬离作业面时,风门会在自身重力和内部物料的挤压作用下自动复位到竖直封闭位置,把入料口完全封死,避免抬升转运过程中风化层物料从入口洒落,而且风门的转动方向做了机械限位,只能向内开启,无法向外翻转,从结构上杜绝了锁止失效的问题。风门的转动轴安装在内部的独立轴座上,轴系两端配置了单向轴承来支撑,装载推进的过程中,内部机构和铲斗本体保持相对静止,不会因为物料摩擦带动风门异常转动;卸料翻转的时候,单向轴承会解锁内圈转动自由度,让风门顺着铲斗翻转的方向沿着内表面完全打开,整个容腔开口完全畅通,不会出现物料卡滞在风门和壳体间隙里排不净的问题。容腔做了双直径分段设计,
外侧段直径更大,中心段直径收窄,这种变径结构不是为了减重,而是为了对采集到的风化层物料做初步分组,直径2.5厘米以内的细颗粒岩块可以进入中心段容腔,直径5厘米以内的粗岩块会停留在外侧大直径段,避免大小颗粒混杂导致后续取样检测出现分层误差。尺寸边界上,整个铲斗最大外径控制在450毫米,铲刃到安装法兰的总长度为310毫米,算上内部风门、轴系的占用空间,有效容积可以达到27升,在松散风化层填充率65%的常规作业工况下,单次采集的物料量完全满足地质取样的样本量要求。材料选型上,外壳和叶片部分选用了常用的6086铝合金,兼顾结构强度和轻量化要求,风门密封件采用改性聚乙烯材质,降低转动过程的摩擦噪音和磨损量,
轴系受力部件选用Ti-6Al-4V钛合金,保证反复转动下的疲劳强度,整套结构算上所有标准件的总重量控制在5.5公斤,其中仅铲斗本体的结构重量就有2.6公斤,预留了足够的结构冗余来应对偶尔碰到的硬质岩块冲击,不会因为轻量化过度导致作业中变形。如果后续有更严格的负载限制,还可以通过调整壳体壁厚、把部分非受力结构件换成工程塑料来进一步降低整体重量,不会影响核心的作业功能。整个结构的运动逻辑没有用到复杂的电子触发部件,完全靠机械结构的运动配合实现风门的自动开合和锁止,可靠性远高于带电子传感器的电控风门结构,很适合野外无人作业的高可靠性要求场景,安装接口采用标准的机器人末端法兰尺寸,可以直接适配多数小型勘探机器人的机械臂安装位,不需要额外做转接件设计。
- 上一篇:电力设备用高强度传动连杆结构设计
- 下一篇:三通法兰式T型管路连接传动构件

- 全部评论(0)

- 模板大小: 17.74 MB
- 售价:5金币
- 下载次数: 33
- 系统要求: STEP / IGES,STL,Rendering,PTC Creo Elements,Other
- 软件分类: 通用机械零部件