微信登录
 QQ登录


月壤采样轮斗式采掘机器人结构
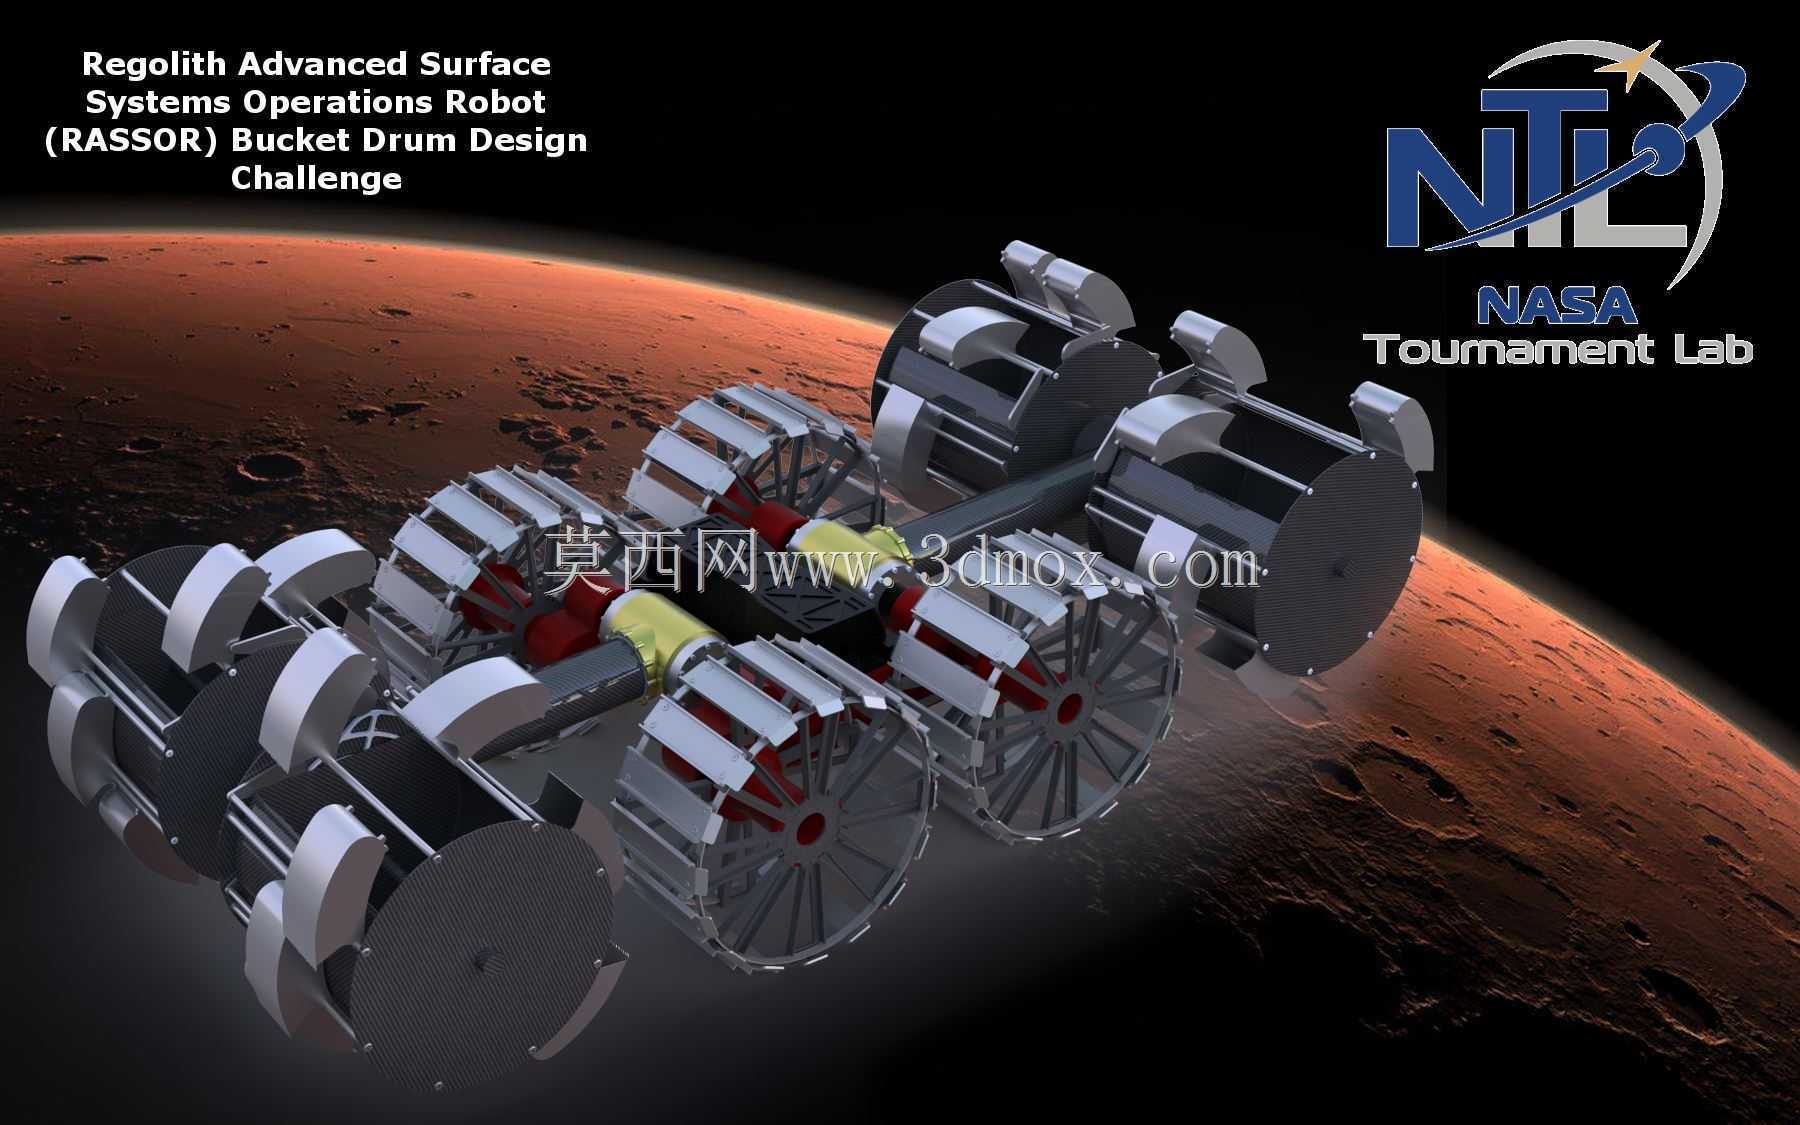
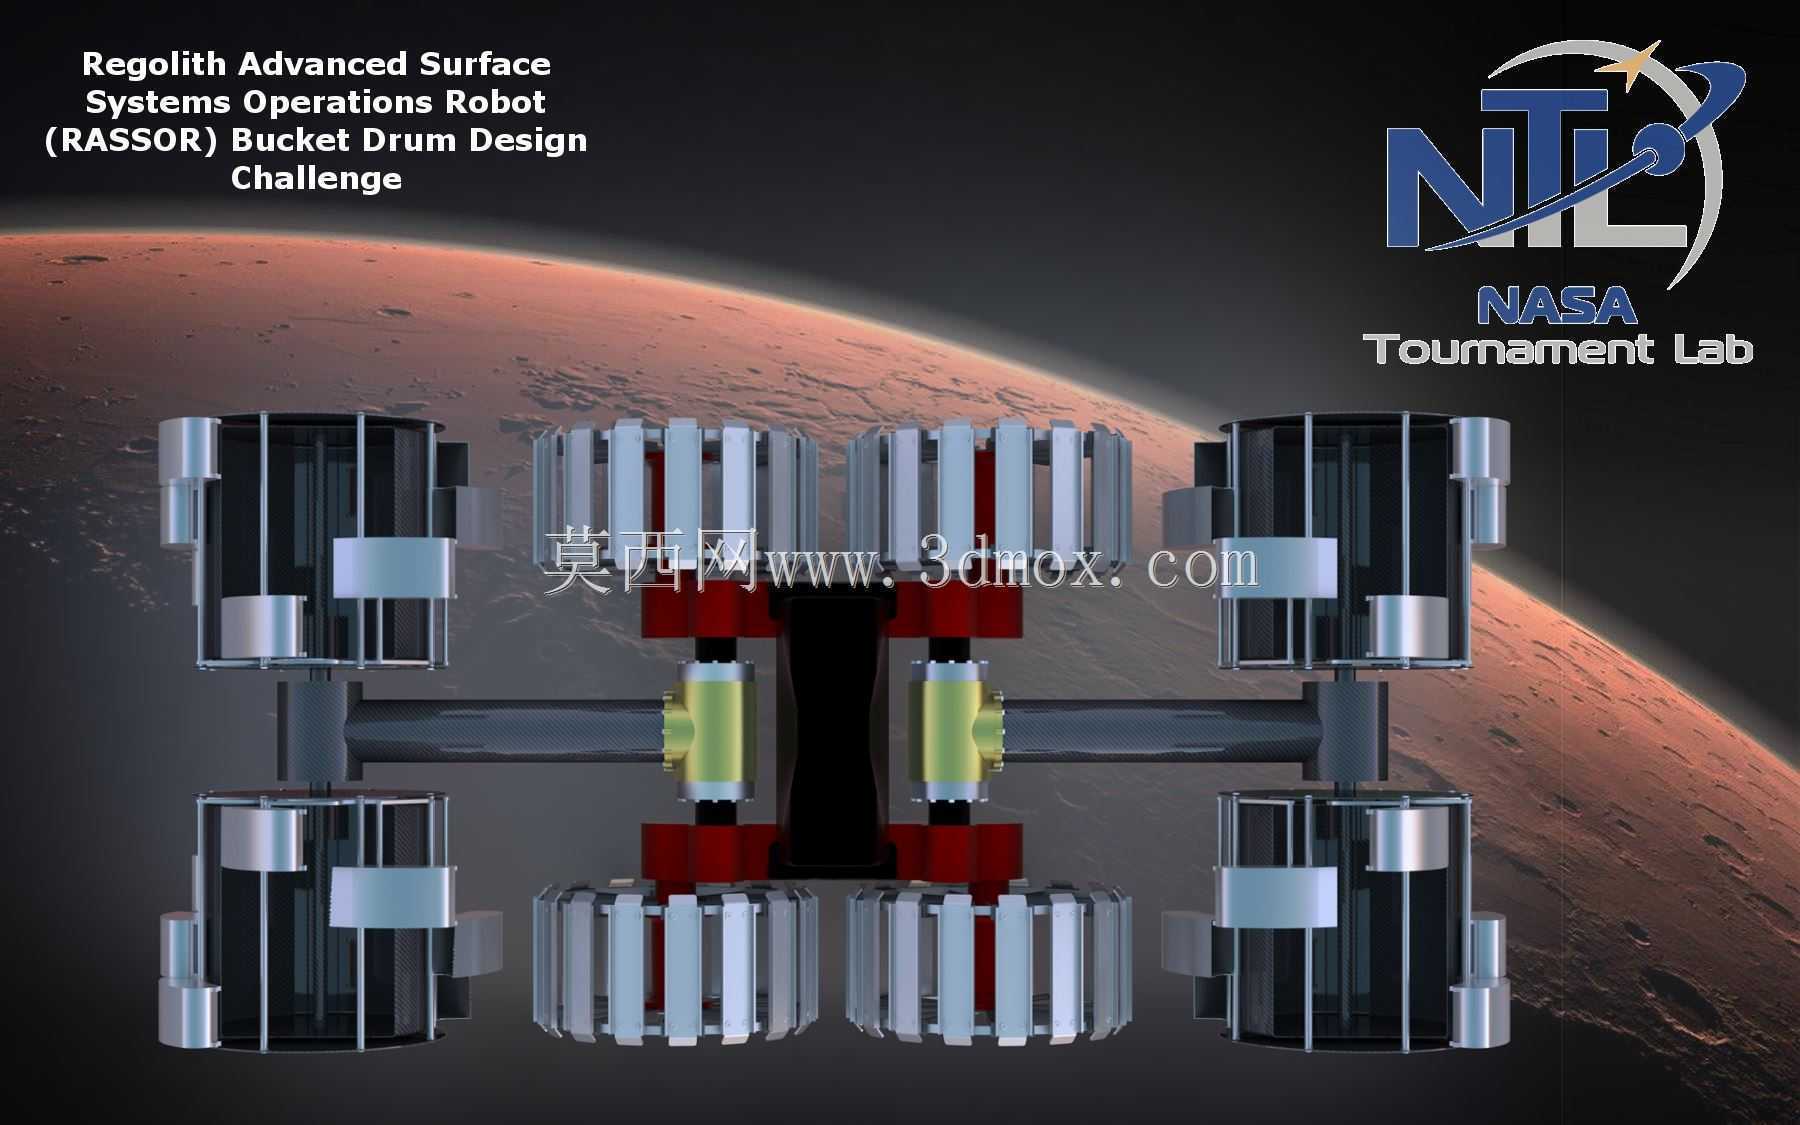
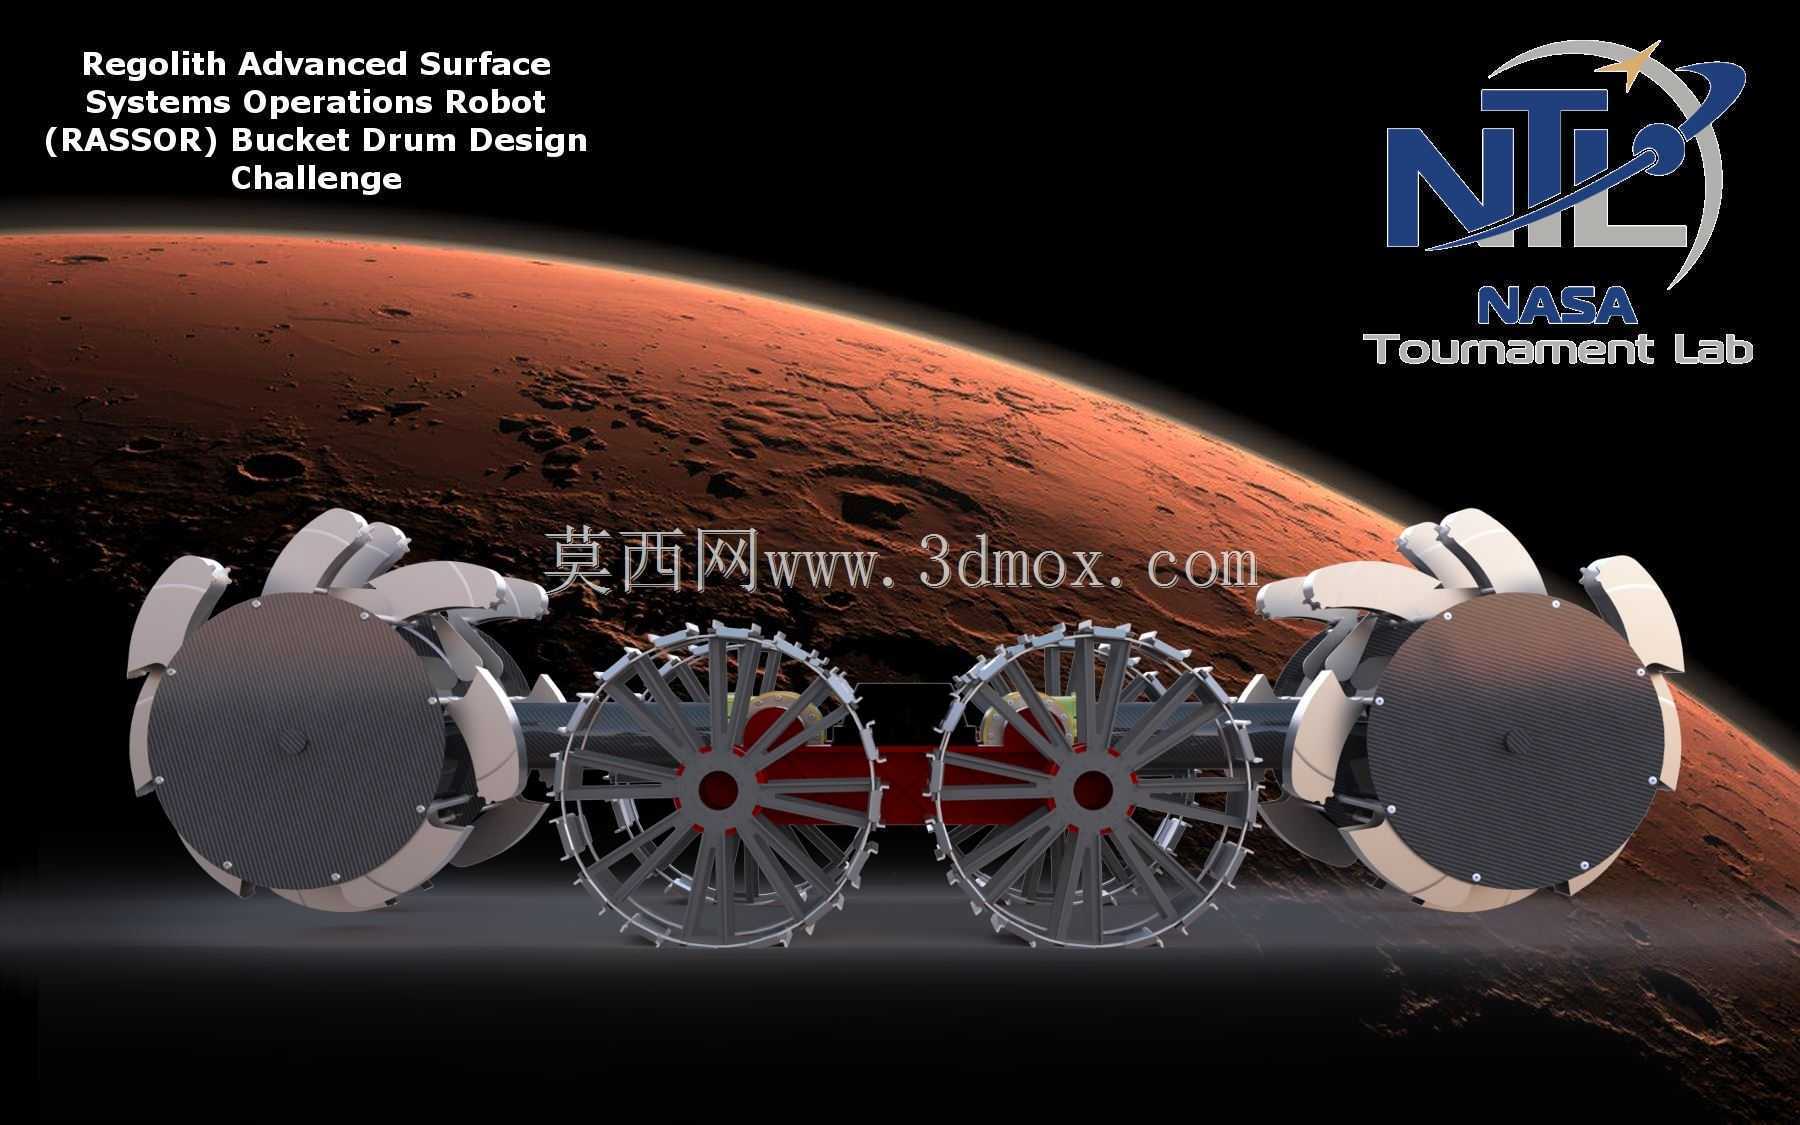
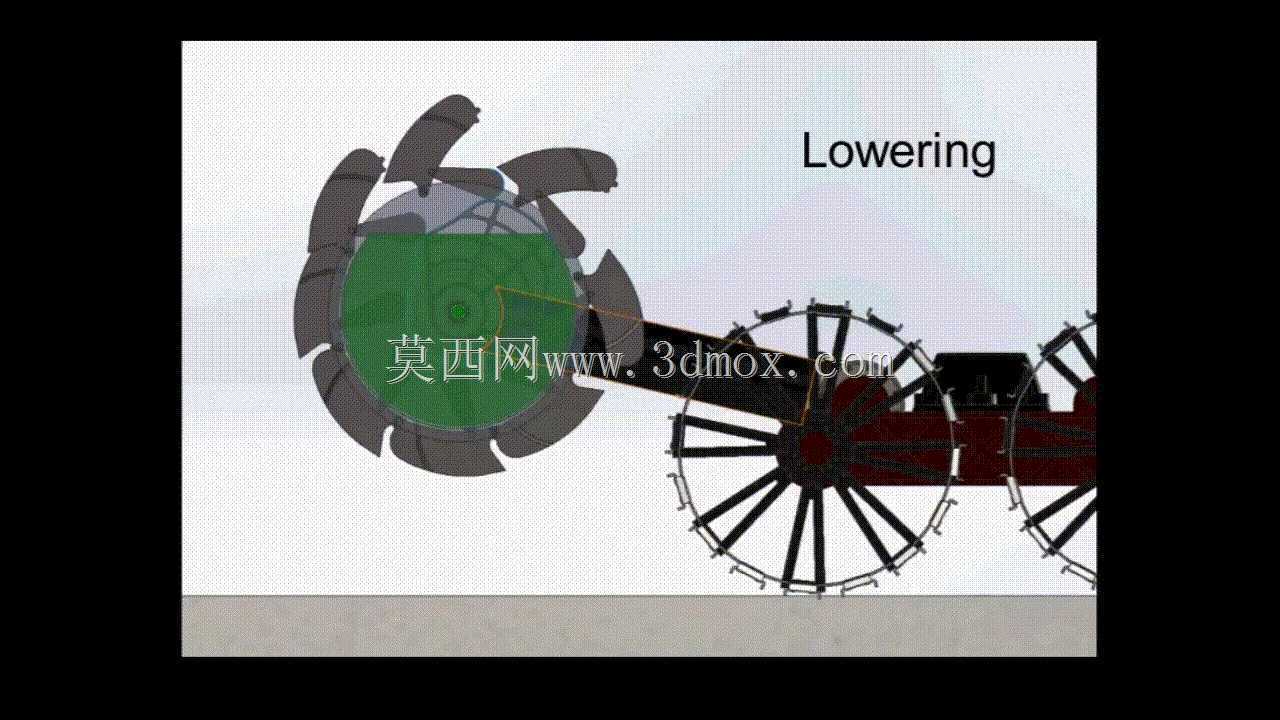
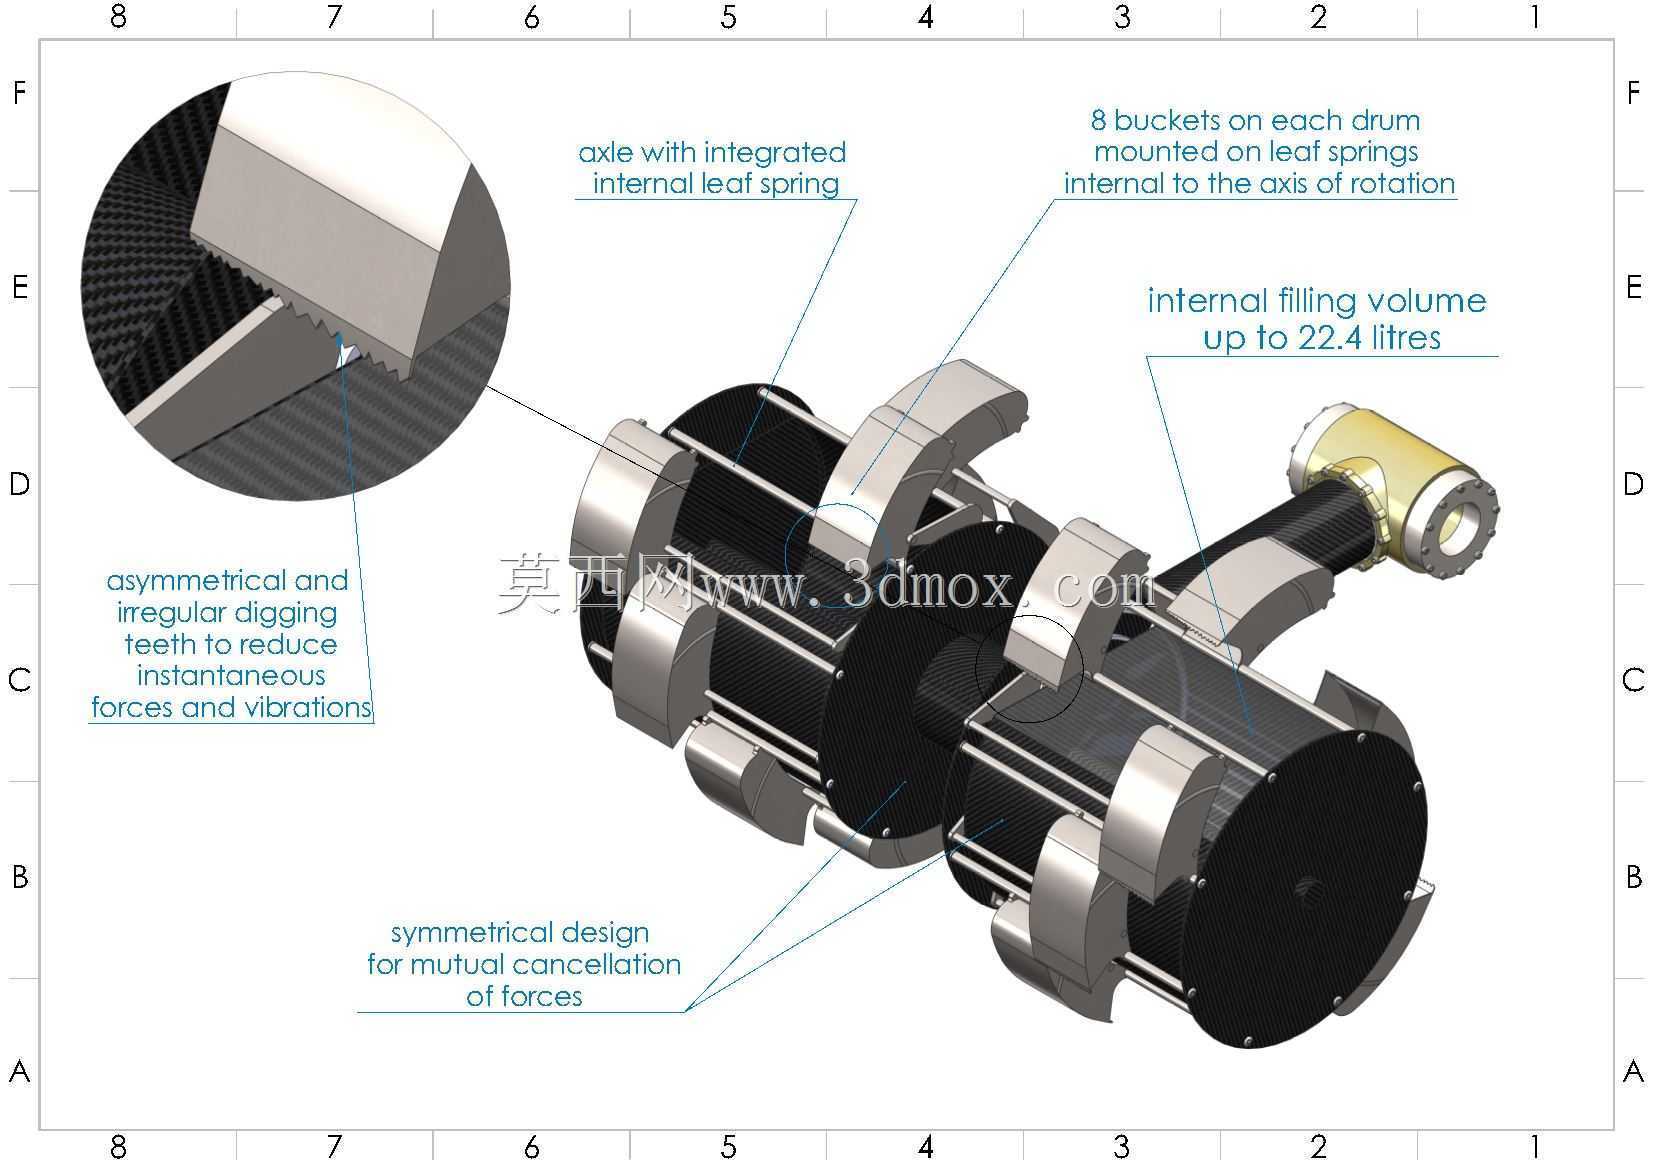
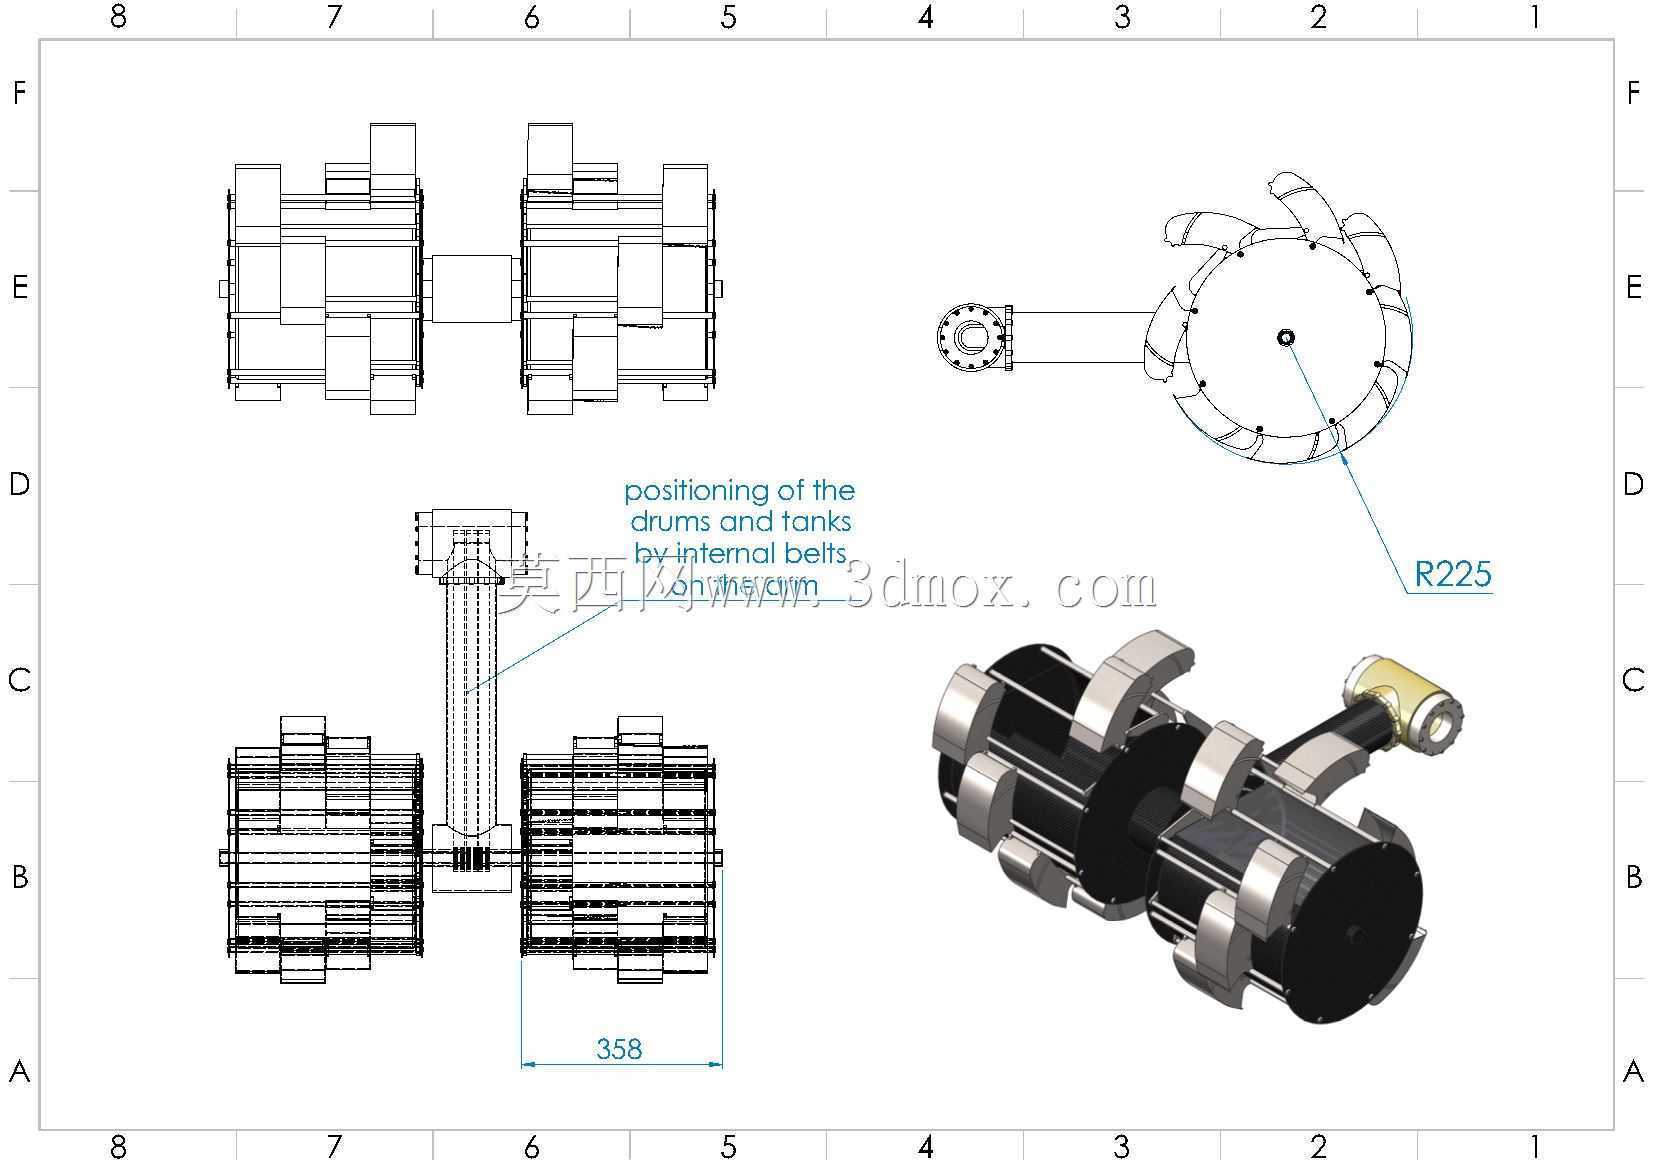
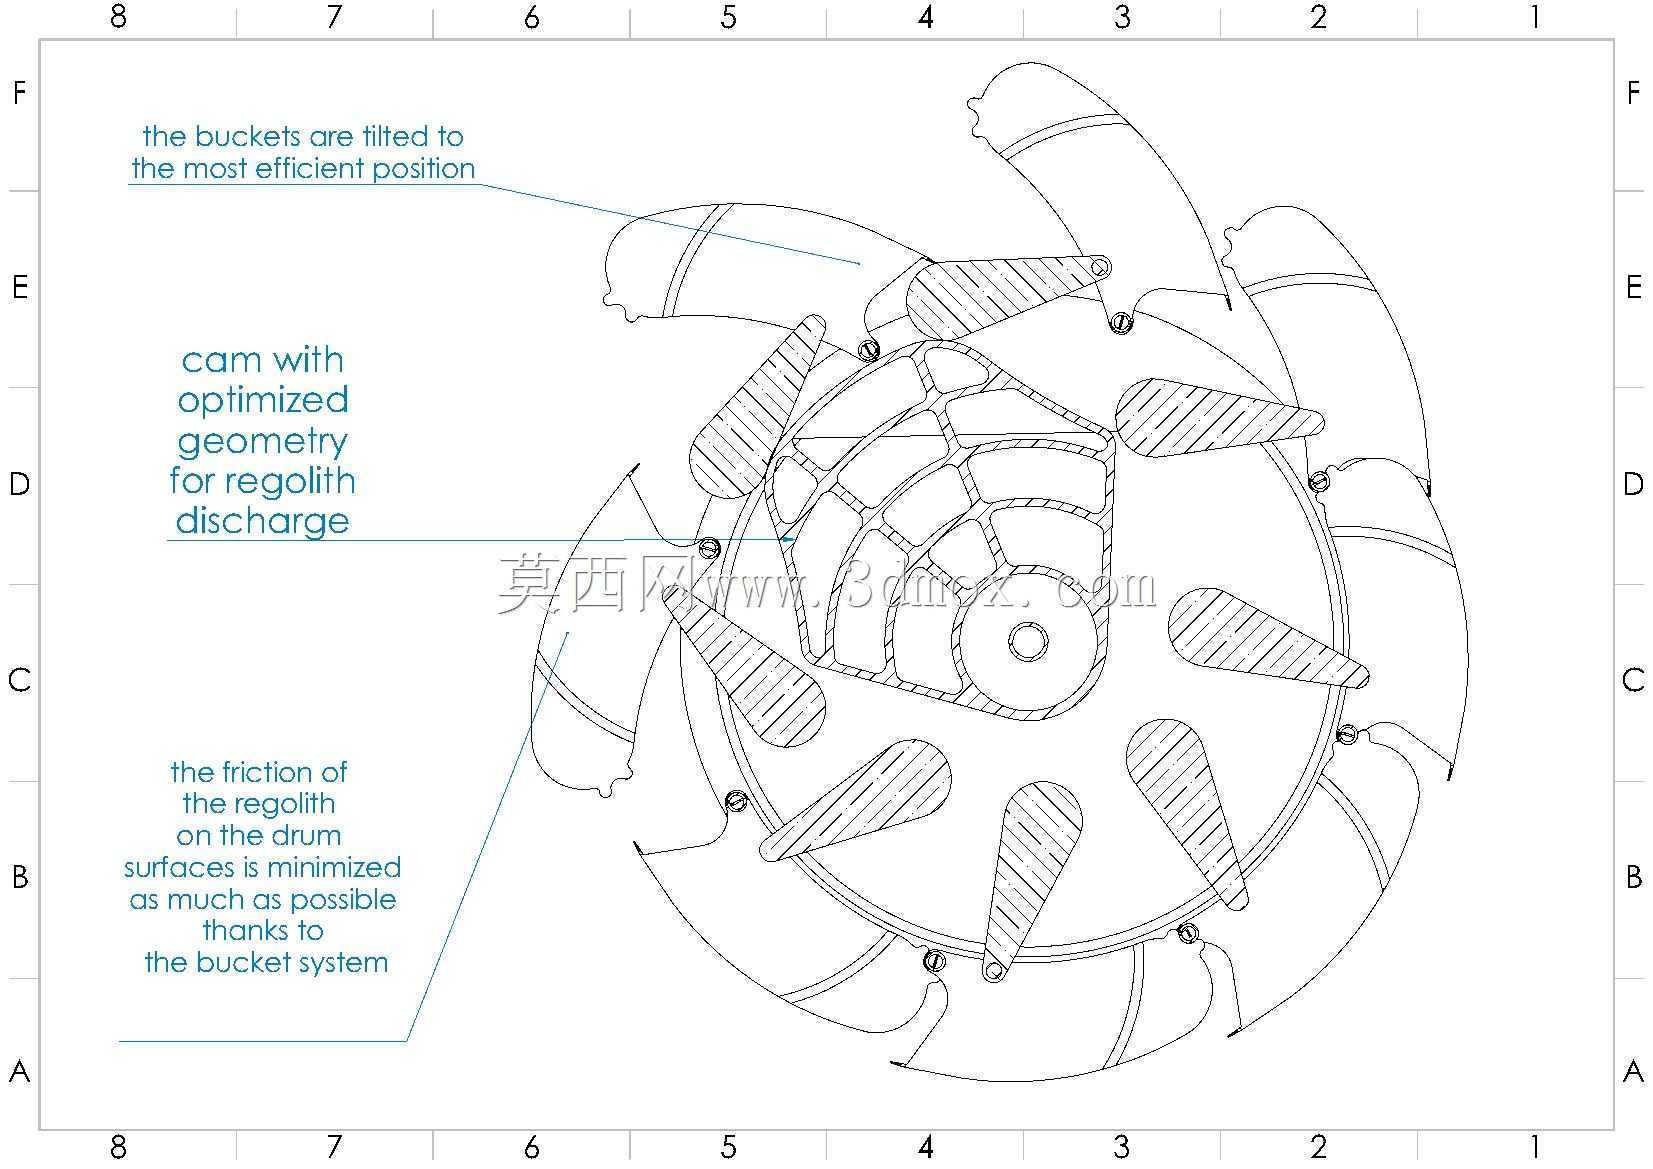
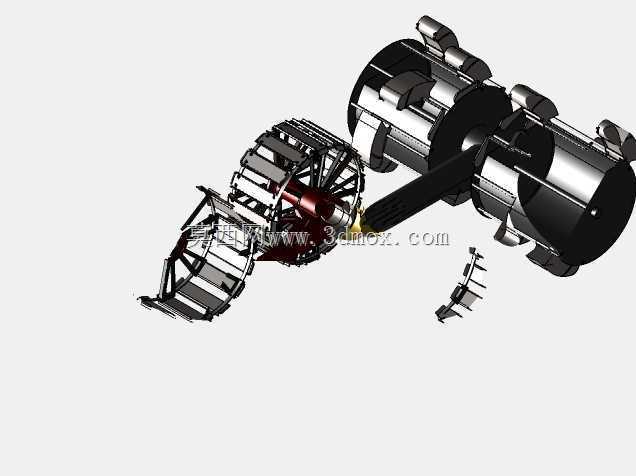
这套轮斗式表壤采掘机器人面向地外天体表面松散风化层的连续采集作业,核心任务是在低重力、无大气、地面承载条件不确定的环境中,把表层细颗粒月壤或火星壤从采掘面稳定剥离、提升并转入中央储料容器。整机采用双侧对称布置,行走与采掘功能高度耦合,没有把挖掘机构单独悬挂在车体前端,而是让四组大直径镂空轮斗沿车体两侧分布,利用轮体自身回转完成铲取、携料和倾翻,减少了独立动臂、铲斗油缸和复杂连杆机构在低温粉尘环境中的失效点。
从作业逻辑看,轮斗外缘均布多片弧形铲斗,铲斗唇口采用小切入角设计,接触表壤时依靠整车缓慢推进和轮体低速旋转形成复合切削轨迹。低重力环境下设备正压力有限,若采用常规推铲方式,轮体容易打滑并把表层土壤推成垄;旋转铲斗则能够把水平进给运动分解为多次小深度切削,单片斗每次只切取薄层物料,切削阻力峰值明显降低。铲斗侧壁和底部保留较大开口,便于细颗粒物料在装填时快速排出空气或空隙,也能在卸料时依靠重力和轻微振动完成清空,避免湿黏或带静电粉体在斗内架桥。
结构上,两侧轮斗通过横向轴系与中央框架连接,中央储料罐位于整车几何中心附近,使装填、转运和卸料过程中的质心变化尽量集中在车体中线。储料罐上部设置接料开口,轮斗把物料提升至上方区域后越过翻转点,松散表壤沿固定导料路径落入罐内;罐身在作业阶段保持近似水平,不随轮斗姿态摆动,这样既能保证容积利用率,也便于后续与筛分、封装或资源化处理单元对接。罐体下部预留排放接口,当采集周期结束后,可由臂内或车架内的皮带驱动机构带动卸料构件动作,使物料按顺序排出,而不是依赖大倾角翻转整车,降低了倾覆风险。
轮斗轴上集成了类似片簧的复位构件,用于约束铲斗在切削、提升和倾翻过程中的角向位置。铲斗遇到局部石块或异常硬层时,可产生有限退让,越过冲击载荷后再回到初始相位,这种被动柔顺设计比在每个铲斗上配置独立传感器和执行器更适合高辐射、强粉尘、维护困难的场景。主凸轮轮廓负责控制运动相位,使铲斗在接料、提升、卸料和空回四个区段具有不同姿态;卸料区段斗口朝向中央罐体,空回区段则让斗背朝向行进方向,减少回程刮土和额外阻力。
行走系统与采掘轮共用大直径轮体,轮缘呈镂空笼式结构。该形态一方面降低整机质量,另一方面让细颗粒土壤能够穿过轮缘,减少夹土和填塞;大直径轮在松软风化层上的接地面积更大,滚阻比小轮更平稳,越过低矮石块和浅坑时轮心起伏也较小。车体两端设置圆柱形模块,可用于容纳动力、电子、热控或配重部件,其外轮廓与车架连接面保持规则几何形状,便于在总体布置时调整质量分布。整车宽度主要由双侧轮斗外缘决定,长度则受两端模块和中央罐体约束;在三维布置时需要重点检查铲斗旋转包络、罐体开口边界、轮缘离地间隙以及横向轴系支撑位置,避免铲斗在最大变形条件下与车架、罐体或管线发生干涉。
传动方案倾向于把高速驱动源布置在车体中部或端部模块内,再通过密封轴系、皮带或轻量化齿轮组把运动传递到轮斗。皮带驱动在粉尘环境中具有缓冲和过载滑移能力,适合采掘机构遇到瞬时卡滞时保护结构件;轴承部位采用碳钛复合的可打印自润滑思路,减少金属冷焊和润滑挥发问题。建模时应把铲斗片簧、凸轮随动件、轮斗支撑辐条和中央罐体作为关键子装配处理,尤其要验证铲斗在最高卸料点与罐口之间的落料间隙。落料间隙过小会造成颗粒挤压磨损,过大则会使物料在低重力条件下飘散,影响采集效率并增加防尘负担。
该结构适用于月面长期采样、原位资源利用试验、星表建造材料预处理以及无人科考站点的表壤获取任务。它不以单次大斗容挖掘为目标,而是通过连续、薄层、低冲击的轮斗作业,把松散风化层稳定送入中央储料单元,在有限质量和能源预算下提高采集可靠性。
- 上一篇:多连杆自适应柔性取送抓取机械手
- 下一篇:FRC赛事竞技对抗机器人尼克结构

- 全部评论(0)

- 模板大小: 54.13 MB
- 售价:5金币
- 下载次数: 86
- 系统要求: STEP / IGES,Rendering,Other
- 软件分类: 工业机器人