微信登录
 QQ登录


FRC竞技赛事多功能对抗机器人结构
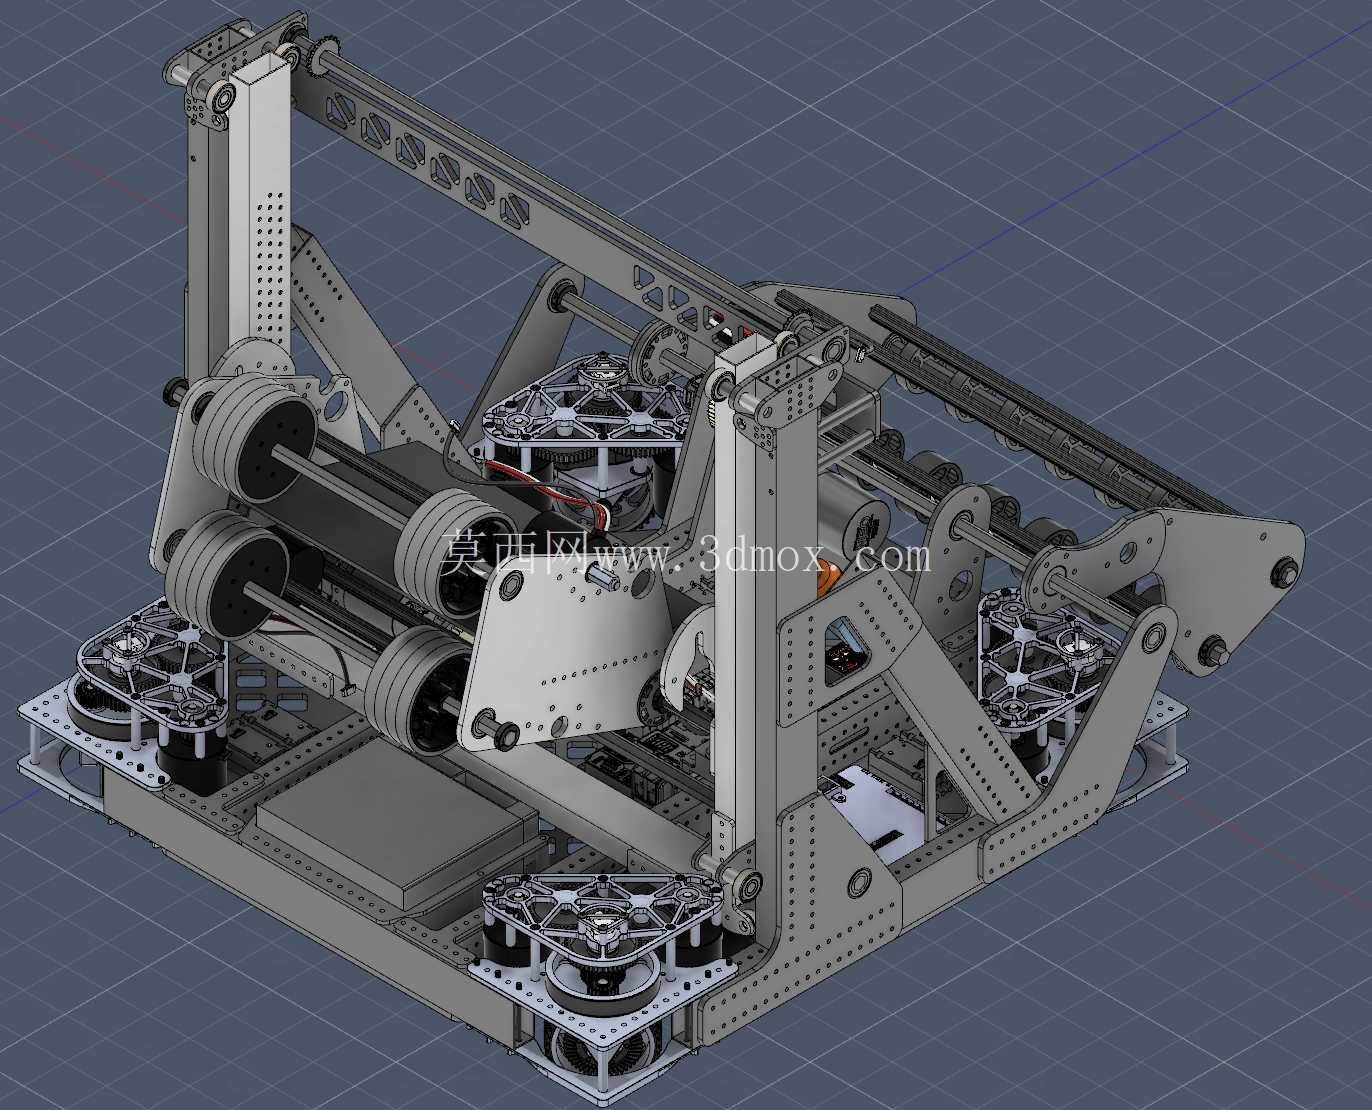
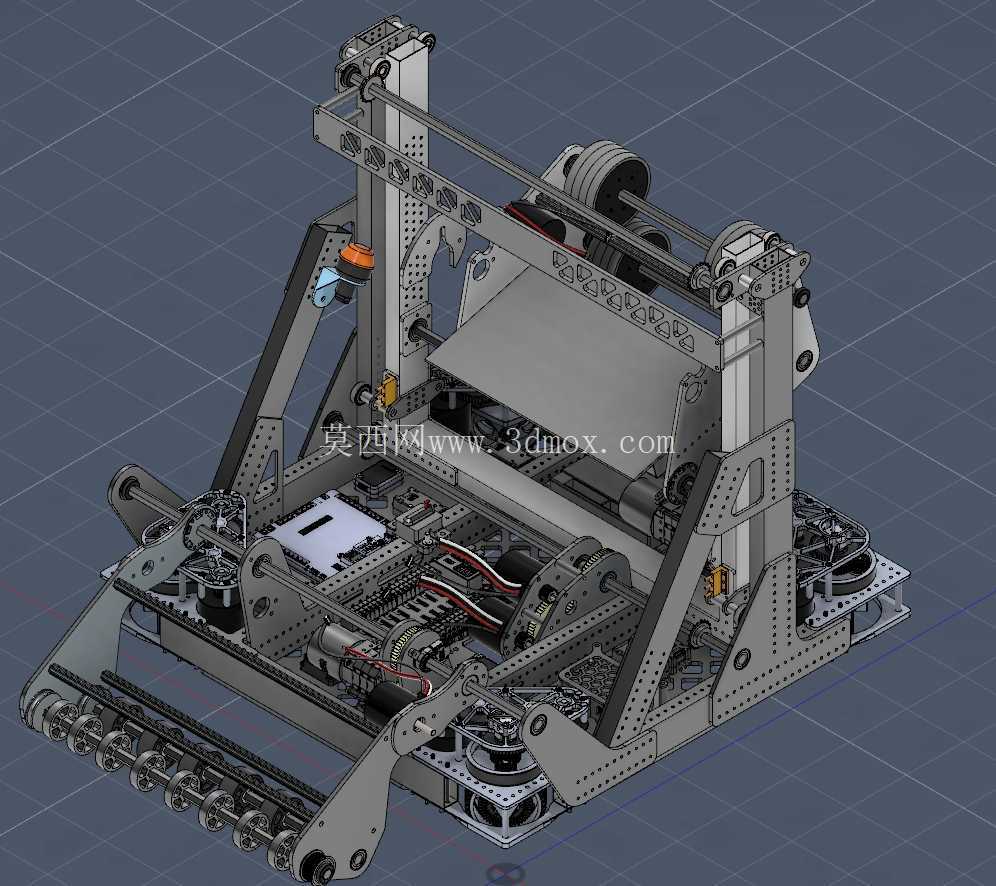
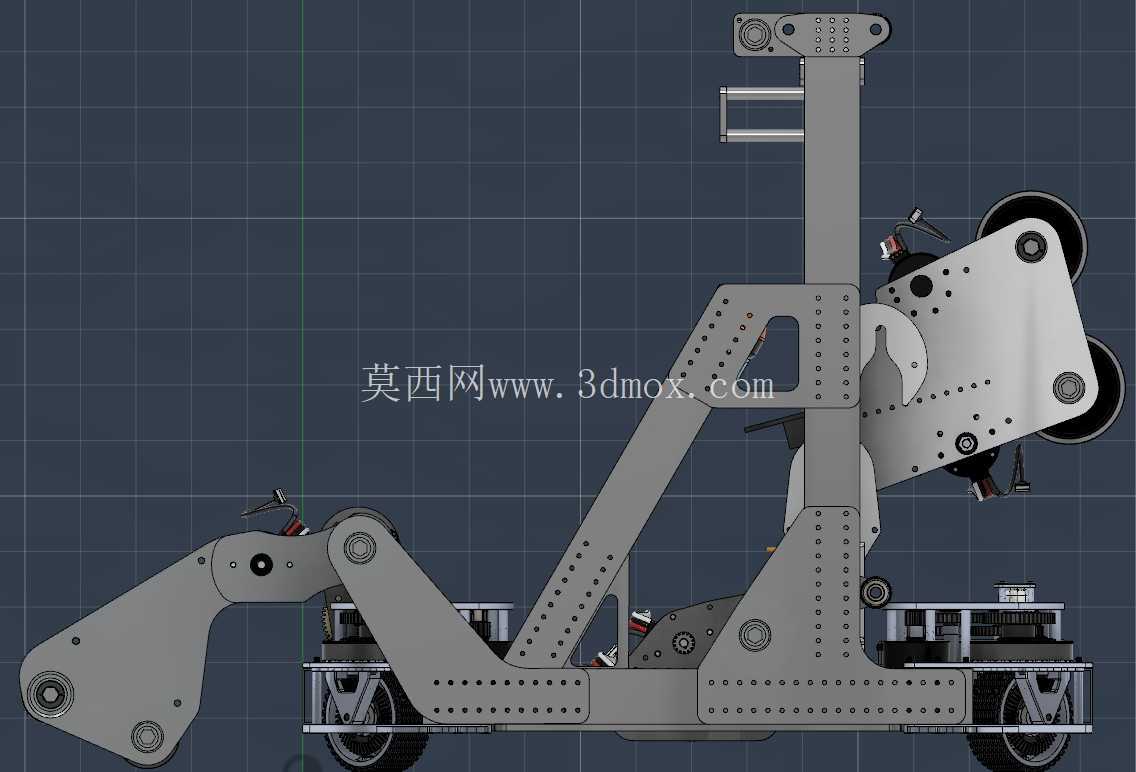
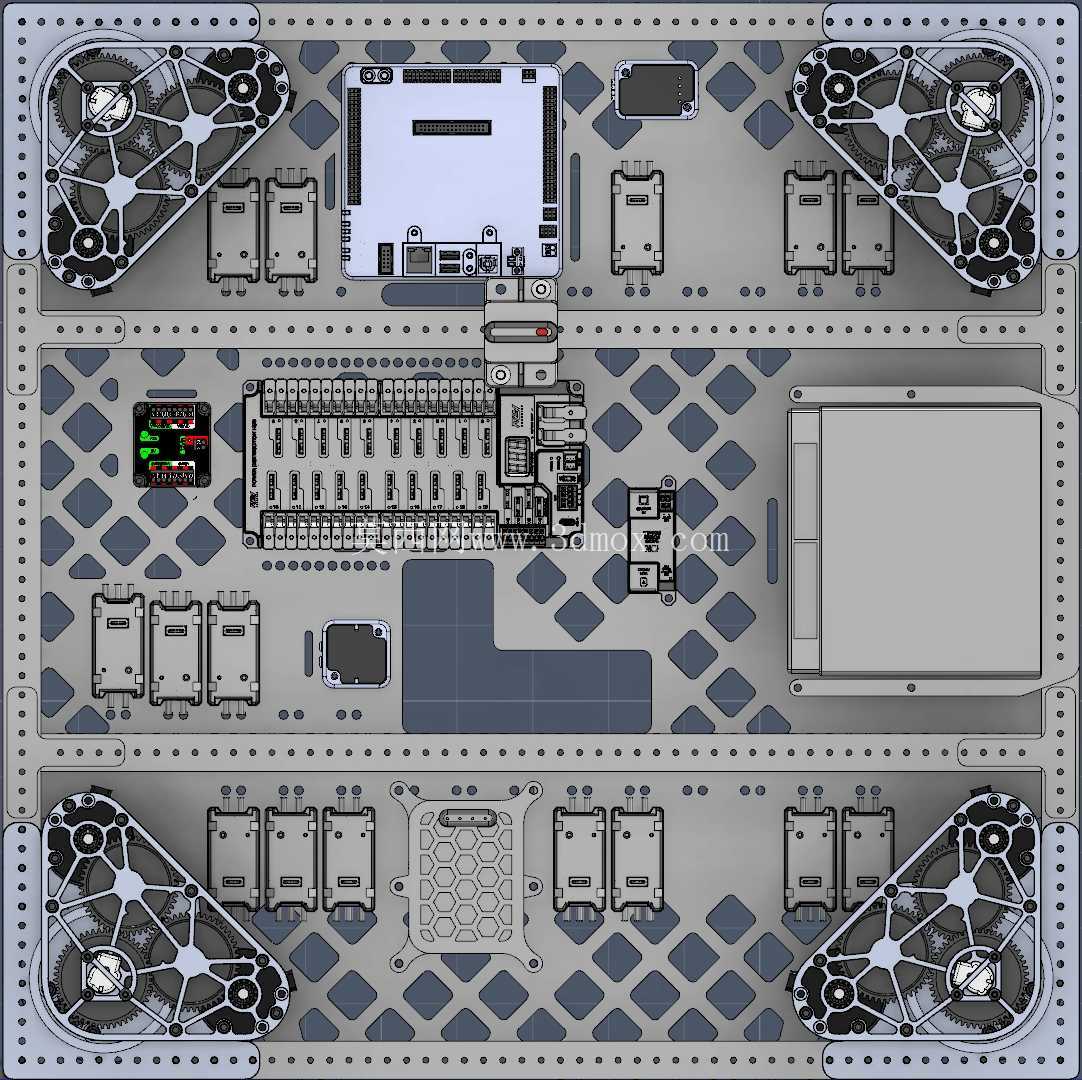
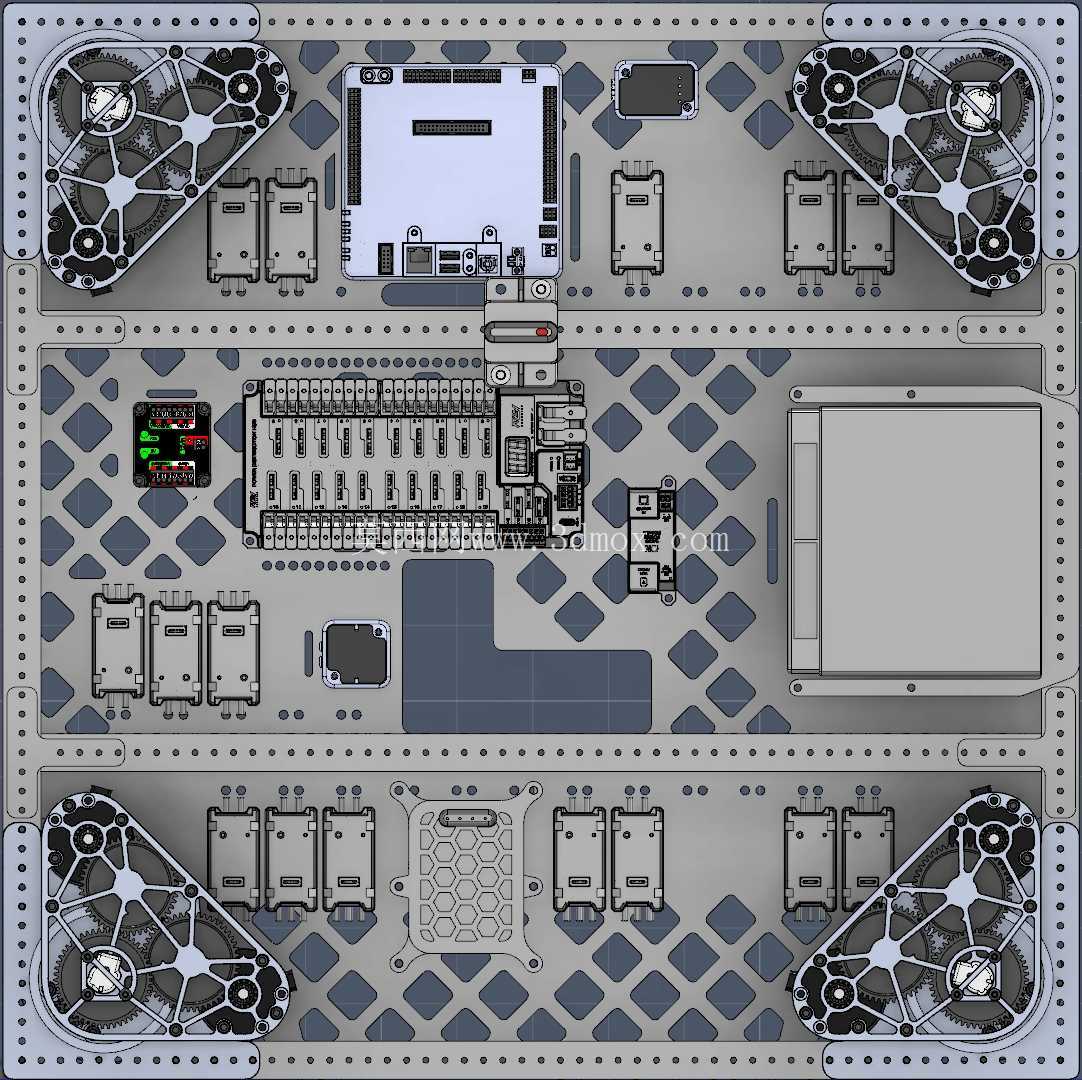
这套竞技机器人结构面向青少年工程对抗赛事的场地作业需求开发,整体围绕快速机动、物件拾取、垂直举升、定点投射四类核心赛场动作完成布局,所有机械部件的排布均优先考虑赛场对抗中的碰撞耐受、走线规整、维护快拆与重心控制,适合参赛队伍做结构参考、方案迭代与装配校核。
底盘部分采用28×28英寸的方正框架作为整车承载基础,该尺寸边界严格贴合赛事场地通行与对抗规则,框架四周预留充足的安装孔位与防撞余量,底部四角配置行走轮组与转向模块,转向模块选用SDS MK41成熟方案,搭配L2规格齿轮,由NEO驱动电机提供行走动力,轮系布局兼顾原地转向、直线冲刺与横向推挤对抗的受力需求。底盘腹板设计蜂窝状减重孔阵,既在不牺牲框架刚性的前提下降低整车自重,也为线束、气路、控制器件提供规整的穿行与固定空间,腹板上预先加工多组插槽,线缆可沿槽位布设后通过扎带固定,避免赛场急停、急转过程中线束拉扯松脱。底盘进气回路参考成熟赛事队伍的气路方案做适配修改,进气歧管采用聚碳酸酯材质加工,整体通过CNC铣削成型,在受力薄弱区域额外加装铝制加固件,防止对抗碰撞中气路开裂漏气。
垂直升降单元布置在底盘中部靠后位置,整体借鉴成熟电梯机构的简洁传动思路,摒弃复杂冗余的链轮张紧结构,选用减速比40:1的减速箱直接驱动升降链条,链条上加工向内弯折的挂钩结构,可在举升过程中牢牢挂载赛事专用游戏构件,举升行程覆盖赛事要求的多层挂接高度,即使在赛后机器人攀爬高台的工况下,挂钩也能稳定承托整车部分载荷,防止滑脱。升降运动的位置闭环通过布置在减速箱输出轴上的通孔编码器实现,编码器实时采集输出轴转角,换算为升降架实时高度,既可以控制举升动作的精准停位,也能在攀爬过程中实时监测挂钩啮合状态,避免过载卡滞。
投射发射单元布置在底盘前部作业区,经过多轮方案对比后选定下置式射手布局,该布局在连续投射工况下的一致性与射程稳定性表现最优,整套发射机构由两台NEO电机提供动力,动力通过同步带传递到发射轮组,发射枢轴与MAX系列行星齿轮箱的输出端相连,由独立NEO电机驱动俯仰角度调节,需要调整射程弹道时可快速更换齿轮比,改变角度调节的响应速度与输出扭矩。枢轴端同样配置通孔编码器,可根据目标距离实时反馈发射角度,保证不同站位下的投射精度。
整车框架主要采用6061铝合金型材与5052、6061板材加工而成,型材搭建主承载骨架,板材加工各类安装支座、轮组固定板与防护挡板,所有板材外露表面均做哑光黑色阳极氧化处理,兼顾赛场辨识度与表面耐磨性能。加工工艺以精密数控铣削与水射流切割为主,板材构件的厚度统一标准化为4mm与6mm两个规格,既减少备料种类,也方便赛后损坏件的快速替换。整机装配时所有运动副均预留合理间隙,传动部件外侧加装防护挡板,防止赛场杂物进入卡滞,电气元件全部集中布置在底盘低重心区域,进一步提升急转与对抗过程中的整车稳定性。
- 上一篇:六自由度夹持式工业关节机械臂
- 下一篇:UGV救援用六自由度多关节机械臂

- 全部评论(0)

- 模板大小: 245.05 MB
- 售价:5金币
- 下载次数: 340
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人