 微信登录
 QQ登录


适配UR3协作机器人的3D打印轨迹训练笔架
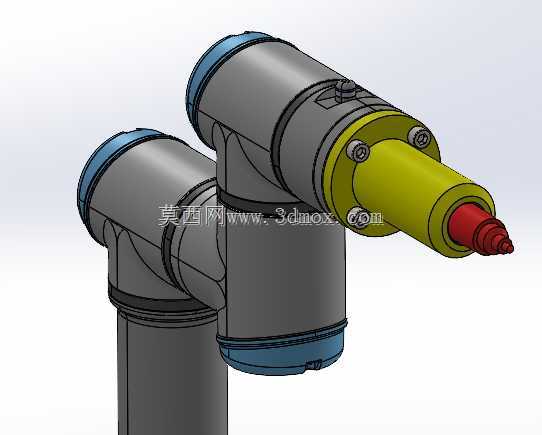
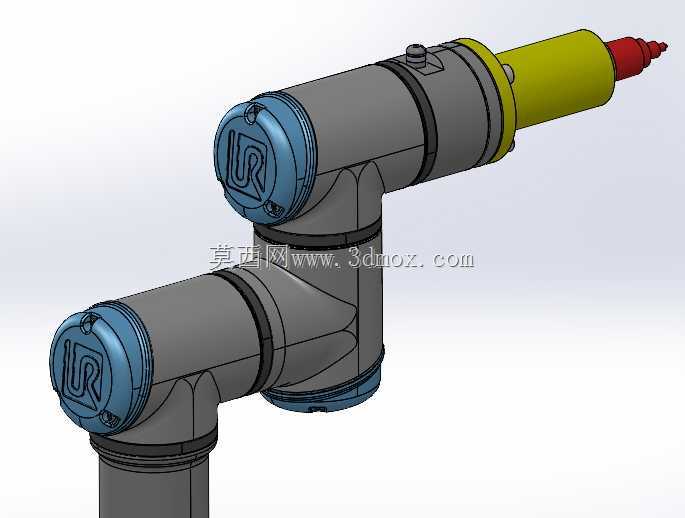
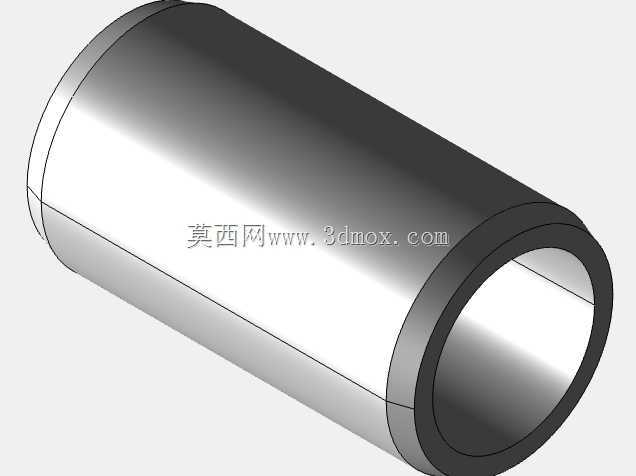
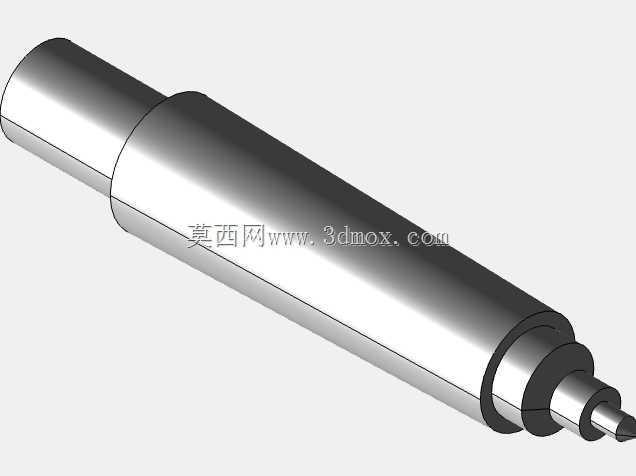
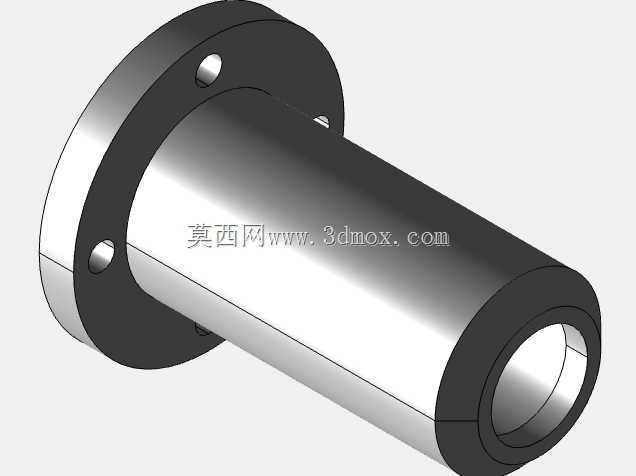
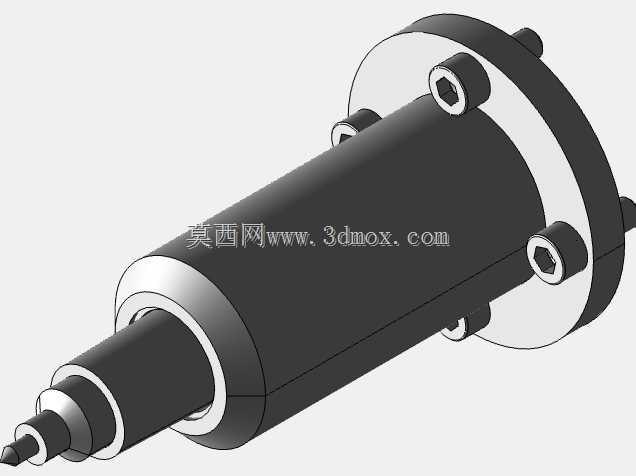
在协作机器人应用调试的实操场景里,新手操作员初次上手UR3这类小型六轴协作臂时,最容易出现的问题就是轨迹规划不连贯、手动示教精度不足,尤其是在做笔尖绘图、轨迹描摹类训练时,硬质笔尖一旦和工作台面发生刚性磕碰,不仅会折断笔尖,还可能因为碰撞冲击力触发机器人急停,甚至影响关节减速器的重复定位精度。这款专门适配UR3末端法兰的笔架结构,就是针对这类实操训练场景开发的配套工装,整体采用可3D打印的结构设计,不需要额外开模,普通FDM或光固化3D打印机就能完成制作,非常适合实训车间、机器人教学实验室快速打样使用。
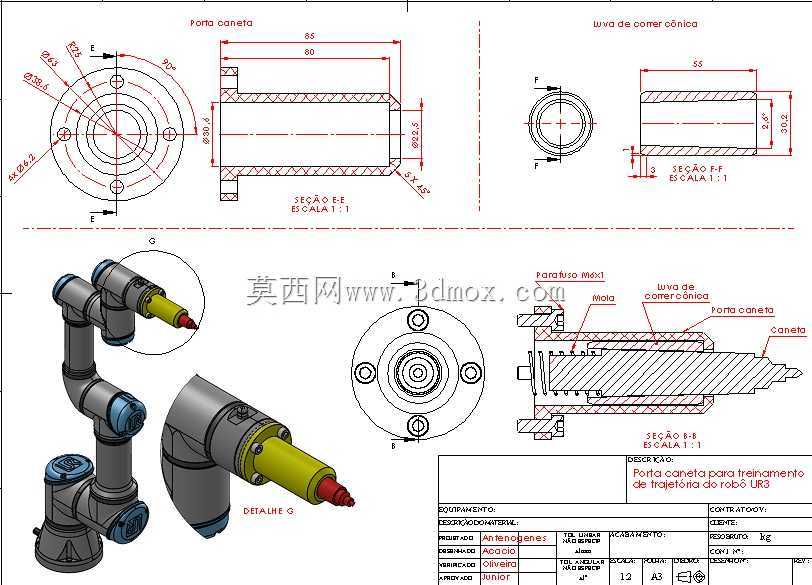
从结构设计逻辑来看,整个笔架采用分体式装配思路,主体连接座直接匹配UR3末端的标准安装孔位,不需要额外做转接法兰,安装时对准法兰面的定位销孔,用对应规格的内六角螺丝锁紧即可,安装后整体重心落在机器人末端法兰的中心轴线上,不会因为偏心负载影响机器人的负载参数计算,避免出现关节力矩报警。笔身夹持段采用弹性抱紧结构,针对常用的记号笔、绘图笔杆直径做了适配公差,不需要额外的紧固件,直接把笔插入夹持孔就能靠结构自身的抱紧力固定笔身,更换不同笔型时只需要直接拔出更换即可,操作效率比传统螺丝锁紧的笔夹高很多。
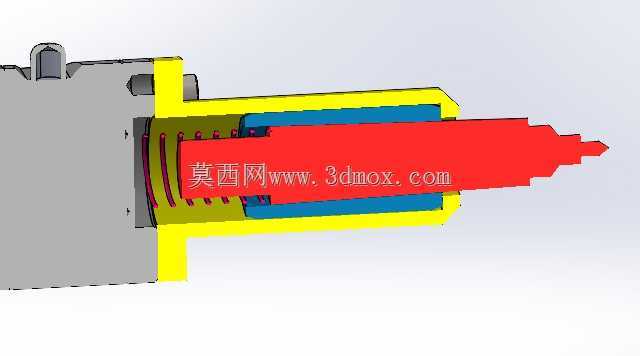
笔尖保护是这款结构的核心设计点,在笔架的前端设置了带缓冲行程的伸缩结构,当笔尖接触到工作台面的压力超过设定阈值时,笔身会顺着夹持腔的导向槽向后回缩,避免刚性碰撞直接传递到笔尖和机器人法兰,在新手操作员还没掌握轨迹进给速度、还没形成距离感的训练阶段,这个缓冲结构能大幅降低笔尖损耗,也能减少不必要的碰撞停机。整个笔架的外形轮廓做了圆角处理,没有尖锐的外凸棱边,符合协作机器人的安全设计要求,即使在人机协同的实训场景里,也不会因为结构棱角剐蹭到操作员。
从安装边界尺寸来看,笔架装配完成后,从UR3法兰安装面到笔尖伸出的最大长度控制在合理范围内,不会因为末端工装过长导致机器人运动时出现奇异点,也不会超出UR3本身的有效负载范围,在机器人做全关节范围的轨迹运动时,笔架自身结构不会和机器人本体的大臂、小臂发生干涉,不管是做平面直线轨迹、圆弧轨迹,还是三维空间的连续曲线描摹训练,都能保证笔尖的运动轨迹和机器人TCP点的标定坐标保持一致,不会因为工装变形出现轨迹偏差。
实际使用过程中,这款笔架不需要做额外的维护,3D打印的主体结构如果出现磨损,直接重新打印替换零件即可,不需要整体更换。在机器人教学场景里,学员可以先通过这个笔架做基础的示教轨迹训练,熟悉UR3的坐标系设定、TCP标定方法、轨迹速度调整逻辑,等操作熟练度提升之后,再更换夹爪、吸盘等实际作业的末端执行器,能大幅降低实训阶段的耗材损耗,也能减少新手操作不当导致的设备硬件损伤。和市面上通用的万能笔夹相比,这款结构专门针对UR3的法兰尺寸做了适配,没有多余的调节结构,整体刚性更好,高速运动时不会出现笔身晃动的问题,描摹出来的轨迹线条更均匀,能更准确地反映操作员的示教精度,方便实训过程中做动作纠错。
- 上一篇:VEX竞赛95070C参赛机器人结构设计
- 下一篇:仿生蠕虫爬行多足机械机器人结构

- 全部评论(0)

- 模板大小: 1.22 MB
- 售价:5金币
- 下载次数: 50
- 系统要求: Parasolid,STEP / IGES,Rendering
- 软件分类: 工业机器人
