微信登录
 QQ登录


可3D打印谐波减速传动结构设计


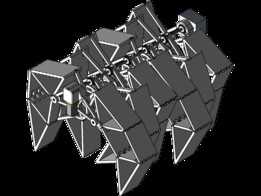
这套谐波传动结构采用可3D打印的分体式设计,核心围绕小空间大减速比的传动需求开发,适配桌面级FDM3D打印设备的加工精度边界,无需复杂的金属切削工序即可完成整套传动单元的制作。从实际应用场景来看,这类轻量化谐波结构可用于小型桌面机械臂的关节传动、低成本自动化云台的角度调节机构、教学演示用传动实验台,也可作为小型伺服电动转台的核心减速单元,填补了小负载、低转速场景下低成本高减速比传动方案的空白。
设计过程中没有采用传统谐波减速器的杯形柔轮结构,而是选用环弹性结构的柔轮设计,主要是考虑到3D打印工艺的成型特性——杯形柔轮的薄壁结构在FDM打印过程中容易出现层间结合力不足、打印翘曲变形的问题,环弹性结构的截面刚度分布更均匀,打印完成后无需额外的后处理工序即可直接装配,同时能保证足够的抗扭刚度,避免传动过程中柔轮出现不可逆的塑性变形。结构设计了两种减速比规格,分别为50:1与40:1,可根据不同的输出转速、扭矩需求灵活选用,输入端适配直径3毫米的标准金属轴,可直接与常见的小型步进电机、空心杯电机输出轴配合,无需额外设计定制轴连结构。
整套传动的支撑部件选用标准608zz滚珠轴承,这一选型完全基于通用零部件的采购便利性考虑,608zz是市面上流通最广的深沟球轴承规格,内径8毫米、外径22毫米、厚度7毫米,采购成本极低,且自带双面防尘盖,可适应日常教学、桌面设备的多尘使用环境,无需额外设计密封结构。刚轮部分采用带安装法兰的圆盘结构,法兰端面均匀分布6个安装孔,可直接通过M3螺丝固定在设备基座上,安装孔的节圆直径与常见的42系列步进电机安装尺寸匹配,可实现与标准动力单元的直接对接,减少过渡连接件的设计工作量。
从实际装配的边界尺寸来看,整套谐波传动单元的最大外径为100毫米,轴向总厚度控制在22毫米以内,属于薄型扁平传动结构,可嵌入到空间受限的关节内部,不会占用过多的设备安装空间。柔轮与刚轮的齿形采用简化的渐开线齿形,齿侧预留了0.2毫米的装配间隙,用来抵消3D打印过程中出现的尺寸公差,避免装配后出现齿面卡滞、传动阻力过大的问题;波发生器采用椭圆形凸轮结构,与两个薄壁轴承内圈过盈配合,轴承外圈直接与柔轮内壁接触,将波发生器的旋转运动转化为柔轮的周期性弹性变形,实现刚轮与柔轮之间的错齿传动。
实际测试过程中发现,由于采用3D打印的PLA或者PETG材料制作,整套结构的传动摩擦阻力比金属精密谐波减速器要高,不适合连续高转速的动力传输场景,但在低速、小负载的点位传动场景下完全可以满足使用需求,比如桌面云台的角度调节、小型机械臂的关节定位、教学模型的传动演示等场景,其传动精度足够支撑常规的位置控制需求。结构设计时特意将所有零件的壁厚控制在2毫米以上,避免打印过程中出现薄壁填充不足的问题,所有非配合面均做了0.5毫米的拔模斜度,打印时无需添加过多支撑结构,减少打印后支撑拆除的工作量,同时降低支撑残留对零件表面质量的影响。
输入端的3毫米轴孔采用D型截面设计,可与带D型切边的电机输出轴紧密配合,传递扭矩时不会出现轴孔打滑的问题;输出端可直接通过柔轮端面的四个M2螺纹孔连接负载,也可根据实际使用需求加装输出法兰,拓展不同的负载安装接口。整套结构没有采用特殊的定制零件,所有非标准件均可通过桌面级3D打印机制作,标准件均可从常规五金渠道采购,非常适合个人开发者、教学机构用来快速搭建低成本的传动系统,也可作为谐波传动原理的具象化教学模型,帮助学习者直观理解谐波传动的错齿减速原理、弹性变形传动的工作过程。
- 上一篇:影视道具用匿名者风格半脸防护面具
- 下一篇:激光树燕尾槽安装底座3D打印结构件

- 全部评论(0)

- 模板大小: 11.12 MB
- 售价:5金币
- 下载次数: 85
- 系统要求: STL,Rendering
- 软件分类: 通用机械零部件