微信登录
 QQ登录


移动机器人行走轮与传动轴结构设计
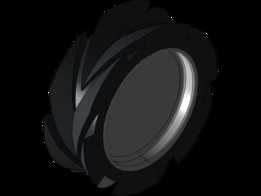
这套轮轴结构主要面向小型室内移动机器人的行走单元设计,适配巡检、物料转运、教育演示类小型移动底盘的使用需求,在AGV小车、服务机器人底盘、小型移动作业平台的行走系统中都能找到对应的应用场景。日常运行中,轮体直接接触地面,承担整机负载传递、行走动力输出、转向摩擦力提供的核心作用,轴件则负责连接轮体与底盘驱动端,将驱动电机输出的扭矩平稳传递至轮面,同时约束轮体的径向与轴向窜动,保证行走过程的稳定性。
从功能特性来看,轮体采用圆弧过渡的外轮廓设计,接触地面时形成窄幅接触带,既能够在平整环氧地坪、瓷砖地面上保持足够的抓附力,避免起步、制动阶段出现打滑空转,也能在跨越10mm以内的地面接缝、微小凸起时减少冲击,不会出现卡滞停顿。轮体中心预留与轴配合的安装孔位,孔壁做公差适配设计,与轴件采用过渡配合装配,既保证扭矩传递过程中无相对滑动,也方便后期维护时的拆装更换。轴件采用阶梯轴结构设计,不同轴段分别对应轮体安装位、轴承配合位、驱动轮连接位、轴向定位台阶,各轴段的直径差根据受力大小做差异化设计,承载扭矩较大的驱动段轴径做加粗处理,减少长期交变载荷下的疲劳变形风险,定位台阶的高度控制在1.5-2mm区间,既能够实现轴承内圈、轮体的轴向限位,也不会因为台阶过高增加不必要的材料消耗与加工难度。
设计过程中优先考虑了安装边界的适配性,轮体的外径控制在100mm以内,整体宽度不超过30mm,安装后突出底盘下平面的高度控制在40mm以内,能够适配绝大多数小型移动底盘的底部安装空间,不会与底盘上布置的传感器、电池、控制板等部件产生空间干涉。轴件的总长度根据常规底盘侧板的间距设计,两端伸出轴承位的长度预留了联轴器安装空间,可直接适配36mm、42mm规格的直流减速电机输出轴,不需要额外做转接件加工。轴上的键槽采用标准平键槽设计,键槽的深度、宽度均符合通用机械零部件的公差标准,可直接采购标准平键完成装配,不需要定制特殊连接件。
从实际使用的工况出发,设计时也考虑了日常运行的受力情况:轮体材料选用具备一定弹性的耐磨材质,行走过程中可以吸收微小的地面振动,减少振动传递至底盘上部影响传感器精度;轴件的受力点做了圆角过渡处理,避免应力集中导致的轴件断裂,在额定负载50kg的工况下,轮轴组件的连续运行寿命能够满足常规移动机器人的使用要求。装配流程上,先将轴承压入底盘侧板的安装孔内,再将轴件穿过轴承内圈,依次装入轮体、定位挡圈,最后连接驱动端联轴器,整个装配过程不需要特殊工装,普通装配人员借助基础钳工工具即可完成组装。日常维护时,只需要定期检查轴件定位挡圈的紧固情况、轮面的磨损程度,即可保证行走单元的正常运行,不需要复杂的保养流程。针对不同地面的使用需求,轮面的粗糙度也做了适配设计,在光滑地面行走时不会产生过大的滚动阻力,在略有起伏的普通地面也能保持足够的附着力,避免行走偏移。
- 上一篇:药片进料工序用圆盘式振动给料组件
- 下一篇:胶长切割配套成型鼓结构设计

- 全部评论(0)

- 模板大小: 66.52 KB
- 售价:5金币
- 下载次数: 8
- 系统要求: Solid Edge
- 软件分类: 通用机械零部件