 微信登录
 QQ登录


机器人用随机轮替换增重型凸轮驱动模块
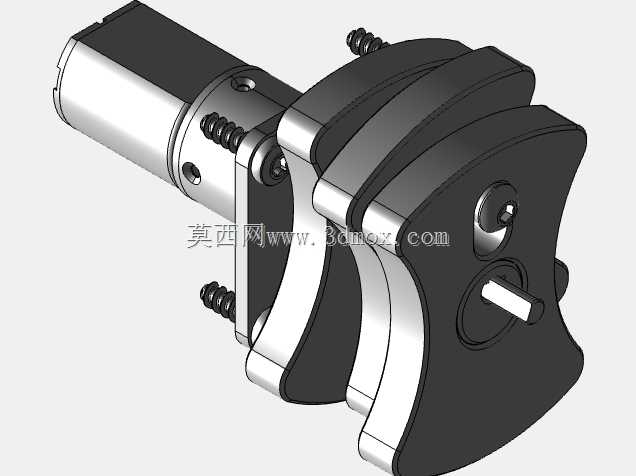
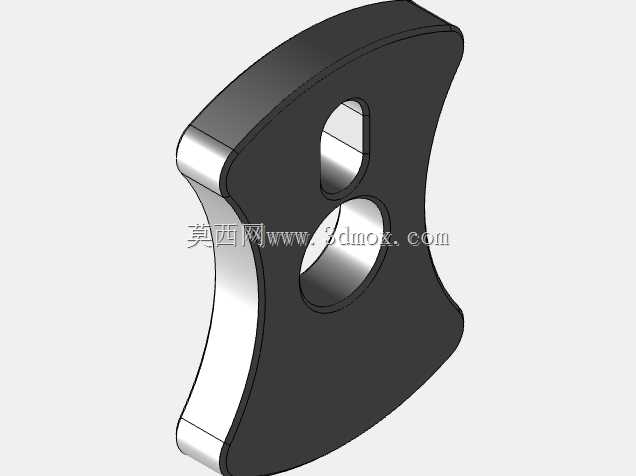
该模块为小型足轮复合移动机器人设计的行走端替换组件,核心作用是替换原有标准规格轮组,通过偏心凸轮结构实现随机步态的行走效果,同时通过结构件的重量叠加优化机器人整机重心分布,解决原有轮式结构在非平整地面抓地力不足、步态单一无法完成特定越障动作的问题。从实际应用场景来看,这类模块主要适配桌面级小型教育机器人、竞赛类仿生移动机器人,在室内平整硬质地面、短绒地毯等常规测试场景下,可通过凸轮的连续转动带动支腿做周期性的抬升与下落动作,替代传统轮组的纯滚动行进,在不增加额外舵机通道的前提下,让机器人获得类足式的行走特性,同时保留原有轮式驱动的高传动效率优势。
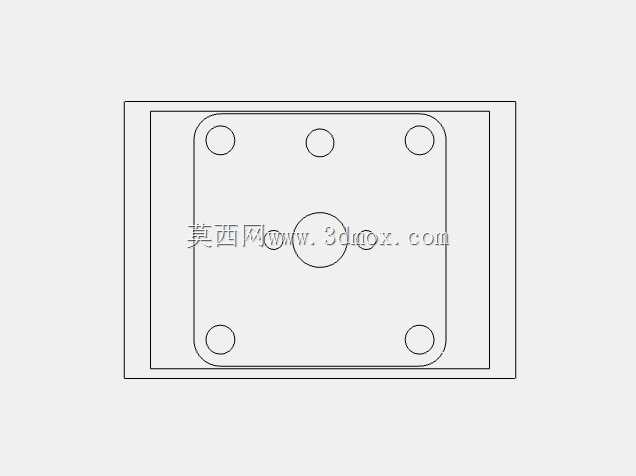
从功能特性上看,模块采用驱动电机直连凸轮轴的传动结构,动力传递路径无额外减速齿轮组,传动背隙控制在极小范围内,凸轮轮廓曲线经过反复迭代,每一圈转动过程中支腿的抬升高度、落地接触角度都存在细微差异,避免了规则步态容易出现的共振打滑问题。支腿部件采用TPU材质打印成型,接触地面的一端做了圆弧过渡处理,落地时可通过自身材料弹性吸收冲击,不会对整机机架造成额外的振动冲击;安装基板采用2毫米厚度碳纤维板材加工,在保证安装平面度的前提下尽可能降低自身重量,同时预留了4个标准塑料固定座的安装孔位,可直接固定在原有轮组的安装位上,不需要对机器人原有机架做打孔、切割等二次修改。
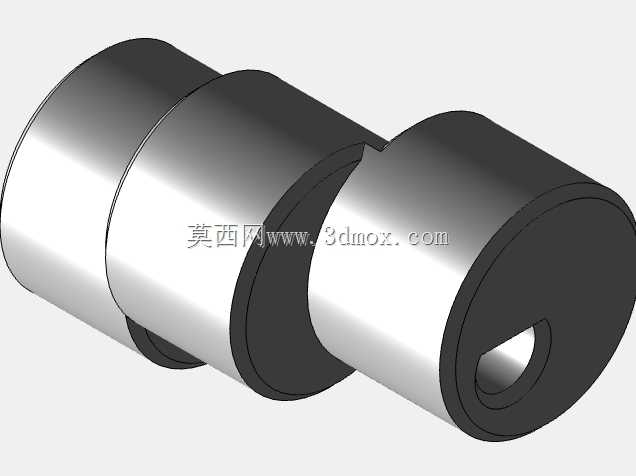
设计过程中优先考虑了原有轮组的安装边界,适配的替换轮组尺寸为1.75英寸×0.75英寸,模块整体安装后的外轮廓最大直径与原有轮组直径保持一致,宽度方向仅比原有轮组增加3毫米,不会超出机器人原有车体的宽度边界,避免行走过程中模块与车体周边的传感器、线束支架发生运动干涉。凸轮与支腿的铰接位置采用长重复驱动轴作为枢轴,轴与孔的配合间隙控制在0.1毫米以内,既保证转动灵活性,又不会出现过大的旷量;电机通过2个M2规格螺钉固定在碳纤维基板上,电机输出轴与凸轮轴采用同轴直连设计,连接位置做了D型切边处理,传递扭矩时不会出现打滑空转的问题。
实际装配过程中需要注意,凸轮与支腿接触的凸轮轴外周需要均匀涂抹润滑脂,降低连续转动过程中的摩擦阻力,避免长时间运行后TPU支腿出现过度磨损。模块的紧固件全部采用标准M3、M2规格螺钉,日常维护拆装不需要特殊定制工具,支腿属于易损件,磨损后可单独打印替换,不需要更换整个模块。目前该结构适配3毫米轴径的长重复驱动有刷版本电机,同安装尺寸的无刷迷你电机也可直接替换安装,不需要修改安装孔位。需要注意的是,当前版本的支腿几何结构未做专门的牵引导向优化,在坡度超过5度的斜面上行走时可能出现牵引力不足的问题,后续可通过调整凸轮轮廓曲线、优化支腿接地端的摩擦纹路来进一步提升运动稳定性,同时可通过调整凸轮的偏心距来调整步幅大小,适配不同行走速度的需求,在快速行进模式下可实现更连贯的滚动加步行的复合运动效果,甚至可支撑机器人完成短时间的倒立动作调整。
- 上一篇:洪涝灾害应急用可折叠临时安置营地
- 下一篇:带爆炸视图的铰接关节接头结构设计

- 全部评论(0)

- 模板大小: 8.27 MB
- 售价:5金币
- 下载次数: 149
- 系统要求: STEP / IGES,AutoCAD,Snagit
- 软件分类: 通用机械零部件


