微信登录
 QQ登录


浮力控制式水下自主滑翔航行器结构
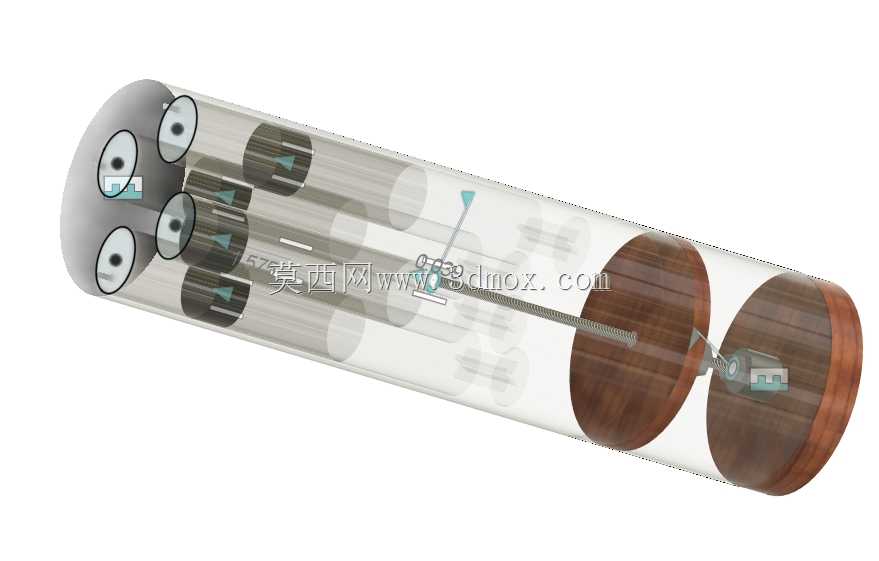
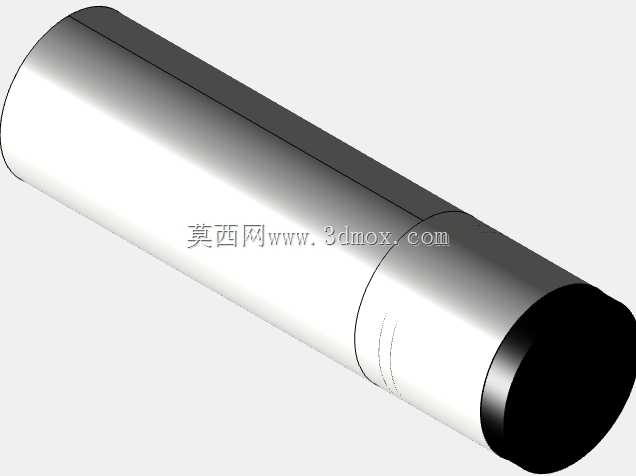
这款水下航行装置的结构设计,核心围绕无外挂推进器的低功耗水下移动需求展开,区别于传统螺旋桨驱动的水下潜器,它完全依靠自身浮力变化配合水动力外形实现滑翔运动,整体采用圆柱段拼接的筒体结构,外轮廓为等直径圆形截面,适配水下承压环境的受力特性,筒体两端采用圆弧过渡的端盖结构,减少航行过程中的迎流阻力,同时端盖上预留多组传感器安装孔位,可直接搭载压力传感器、姿态传感器等探测元件,无需额外设计外挂安装支架,降低整体流阻干扰。
从功能实现逻辑来看,装置核心的浮力调节单元采用多组注射器式容腔结构,沿筒体周向均匀布置,每组容腔都通过独立的管路与外部水环境连通,通过改变容腔内部的储水体积调整整体排水体积,进而实现净浮力的正负切换,配合尾部固定的水平翼片,在净浮力为正的时候装置向上滑翔,净浮力为负的时候向下滑翔,整个过程不需要持续的动力输出,仅在调节浮力状态时消耗电能,能够大幅提升长航程水下作业的续航能力,非常适合大范围海洋环境监测、水下地形测绘这类长周期、低航速的作业场景。
驱动浮力调节单元的传动结构采用集成式螺杆螺母组件,将伺服电机的旋转运动直接转换为直线推拉动作,带动所有注射器活塞同步运动,这种传动方式的传动效率高,自锁性能可靠,当活塞调整到目标位置后可以依靠螺纹副的自锁特性固定位置,不需要持续通电维持状态,进一步降低能耗。整个传动组件沿筒体中心轴线布置,周向预留足够的走线空间,供内部的电池组、控制板、通信模块布线使用,所有运动部件都设计有可拆卸的固定支架,方便针对不同作业深度调整活塞行程,匹配不同的浮力调节范围。
在安装边界设计上,筒体采用分段式法兰连接结构,每一段筒体的连接端面都设计有密封槽,可安装O型密封圈实现静密封,满足不同水深的承压密封要求,整体外径尺寸控制在常规水下潜器的便携投放范围内,可通过小型作业船的侧舷投放装置直接布放,不需要大型吊装设备配合。内部的元器件安装都采用模块化导轨固定方式,控制模块、电源模块、驱动模块分别固定在独立的安装板上,可单独拆卸维护,不需要拆解整个筒体结构。
针对仿生水下航行器的研发需求,这套结构预留了足够的改装空间,前端端盖的预留孔位可根据需要更换为摄像头、声学探测装置等不同载荷,周向布置的浮力调节容腔也可根据控制策略调整为独立控制模式,实现横滚、俯仰姿态的微调,不需要额外加装姿态调整机构。整个运动部件的摩擦副都采用耐海水腐蚀的材料配对设计,活塞与容腔之间的密封采用低摩擦阻力的密封圈,减少传动过程中的阻力损耗,同时保证长期在水下工作的密封可靠性。
在实际应用场景中,这类浮力驱动的水下滑翔机可搭载温盐深传感器、水质监测传感器,长期在指定海域进行剖面观测,相比传统的锚系观测浮标,它可以自主在不同深度、不同位置移动,获取更大范围的水体数据;也可作为水下机器人研发的验证平台,测试不同的浮力控制算法、姿态控制算法,相比直接加工全功能原型机,采用这套模块化结构可以大幅缩短研发周期,降低迭代成本。结构设计上充分考虑了加工工艺性,所有筒体零件都可采用常规的铝合金管材加工,不需要特殊的成型工艺,传动部件都是标准机械零件可直接采购,整体装配难度低,适合高校、科研院所的水下航行器研发团队快速搭建原理样机,开展相关的算法验证与水池试验工作。
- 上一篇:可拆分式游艇传动轴密封结构设计
- 下一篇:带舵结构单体帆船外观结构三维数模

- 全部评论(0)

- 模板大小: 935.88 KB
- 售价:5金币
- 下载次数: 68
- 系统要求: STEP / IGES,Rendering
- 软件分类: 船