微信登录
 QQ登录


全向轮式移动巡检作业机器人结构


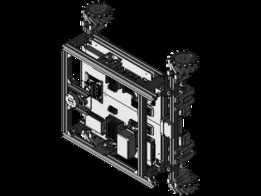
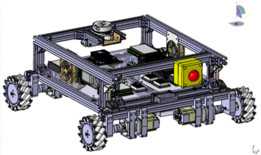
这款轮式全向移动平台的结构设计,核心围绕狭小空间内的灵活移动需求展开,区别于传统差速轮式底盘的转向限制,全向轮组的布局让设备可以在不改变机身朝向的前提下完成横向平移、原地旋转、斜向行进等动作,适配实验室设备巡检、仓储物料转运、狭小厂区设备运维等多类场景。从结构布局来看,机身主体采用框架式承载结构,上半部分为设备安装舱,预留了标准的传感器安装位与电气元件排布空间,舱体表面开设的格栅状通风孔,是针对舱内主控板、驱动模块长时间运行的散热需求设计,避免密闭空间内积热导致的元件性能衰减。
机身侧部预留的快拆接口,可以根据不同作业场景快速搭载视觉检测模块、环境监测传感器、小型机械操作臂等外设,不需要对主体结构做二次打孔改造,降低场景适配的改造成本。轮组采用独立悬挂的布局设计,每一组驱动轮都通过竖向导轨结构与机身主体连接,配合内置的弹性缓冲元件,能够在车间环氧地坪、厂区硬化路面、实验室地砖等存在微小高度差的地面上保持轮体与地面的有效接触,避免单轮悬空导致的驱动力流失,同时缓冲行进过程中产生的振动,保护舱内搭载的精密检测元件不受振动冲击影响。驱动单元集成在轮组连接的竖向结构内,走线全部通过结构内部的走线槽排布,避免线缆外露在移动过程中被剐蹭拉扯,提升设备运行的可靠性。
从安装边界来看,机身整体的外轮廓尺寸控制在紧凑范围内,轮组的最大外伸尺寸与机身主体的宽度差经过严格核算,保证设备在通过狭窄通道、设备间隙时,不会出现轮组剐蹭两侧障碍物的情况;机身底部的离地间隙经过多轮场景验证,既能够越过车间地面常见的线缆槽盖板、微小地面凸起,又不会因为离地间隙过大导致整机重心过高,影响高速行进或者带载转向时的稳定性。在结构强度设计上,主体框架采用轻量化的型材拼接方案,在保证整体承载能力满足搭载外设、内置电池重量需求的前提下,尽可能降低机身自重,提升续航表现;轮体采用防滑的深胎纹设计,在干燥硬化路面上可以提供足够的抓地力,即使地面存在少量浮尘或者轻微水渍,也不会出现驱动打滑的情况。
这款移动平台的设计没有采用冗余的装饰性结构,所有外露的结构特征都服务于功能需求:舱体侧面的内嵌式把手,方便设备转运时的人工抬运;顶部的平整安装面,可以直接固定搭载的作业设备,不需要额外加装转接板;轮组的快拆结构设计,让后期维护更换轮胎、检修驱动模块时不需要拆解整个机身,只需要松开对应位置的紧固件就可以完成单轮组的拆卸作业,大幅降低后期运维的时间成本。针对不同场景的移动速度需求,驱动参数的匹配覆盖了低速巡检的平稳行进需求,以及短距离转运的快速移动需求,全向移动的特性让设备在密集排布的设备间隙中也能完成精准的位置调整,不需要反复进退调整转向角度,尤其适合实验室精密设备旁的巡检作业,以及仓储区域内狭窄通道的物料转运场景。结构设计过程中充分考虑了电气元件的排布空间,电池仓设置在机身底部的重心位置,降低整机重心高度的同时,也方便电池的快速更换,满足长时间连续作业的需求;主控模块的安装位置预留了足够的接线空间,所有接口都朝向便于操作的侧部,调试时不需要掀开整个上盖就可以完成接线与参数调试工作。
- 上一篇:多关节协作型工业机械臂结构设计
- 下一篇:六轴协作工业机械臂结构三维设计

- 全部评论(0)

- 模板大小: 334.09 MB
- 售价:5金币
- 下载次数: 62
- 系统要求: STEP / IGES,Snagit,Rendering
- 软件分类: 工业机器人