微信登录
 QQ登录


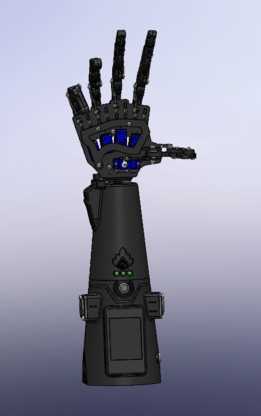
肌腱驱动五自由度仿生机械手掌结构
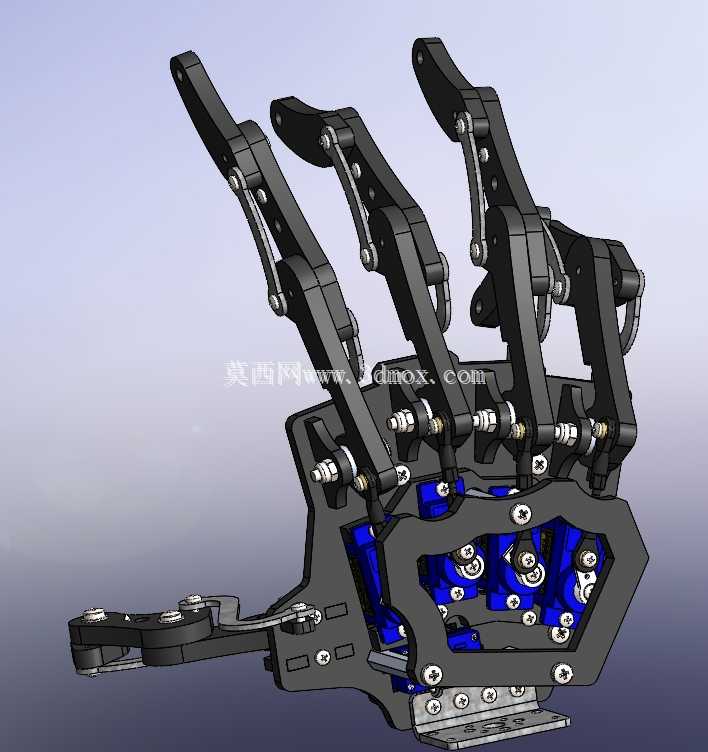
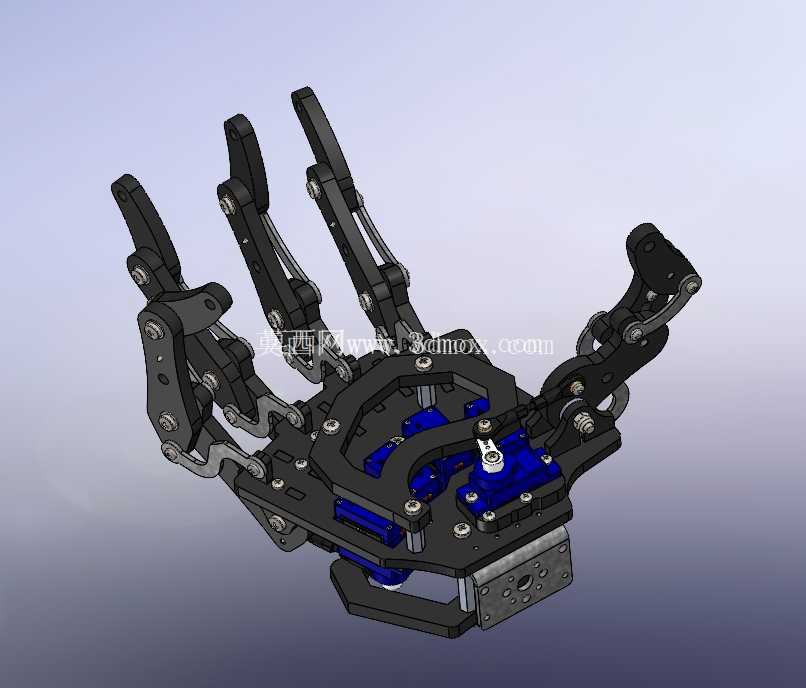
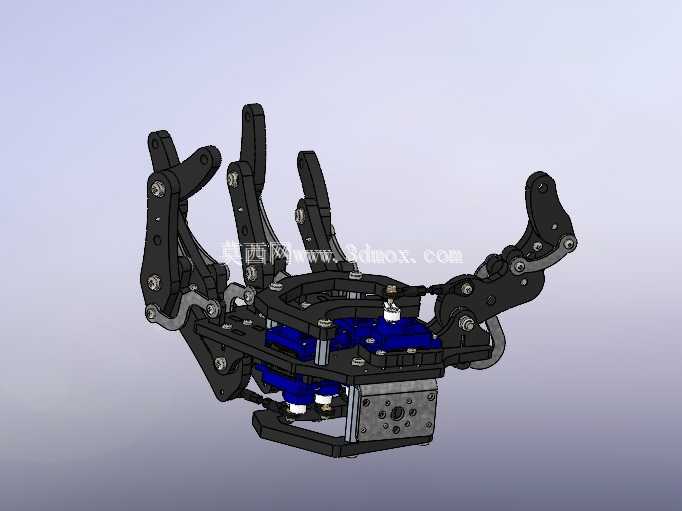
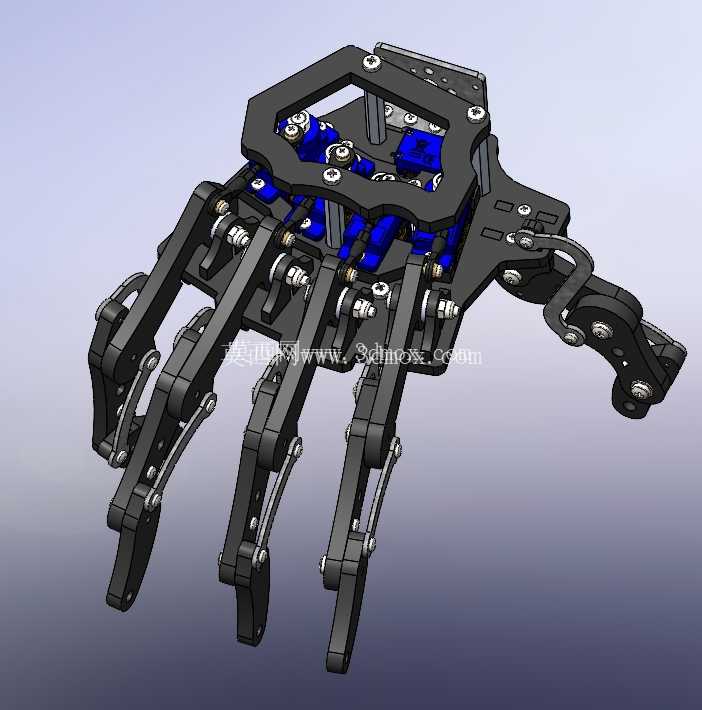
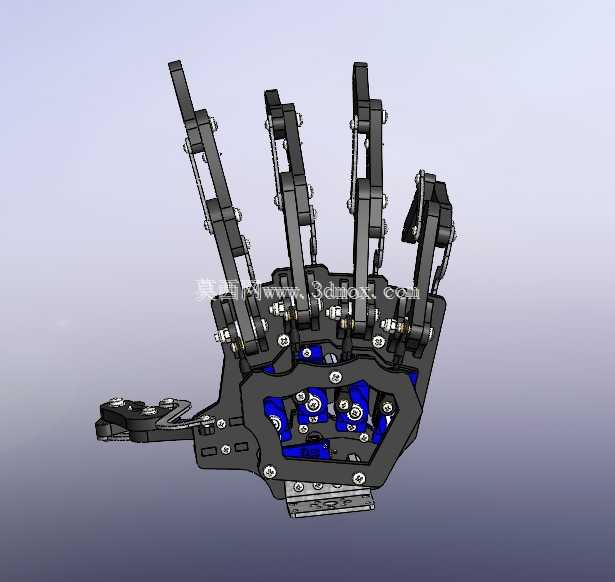
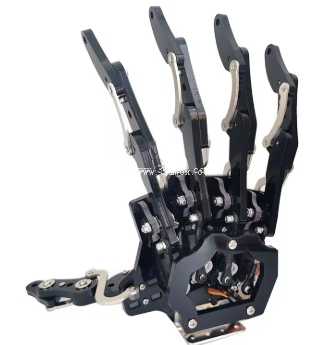

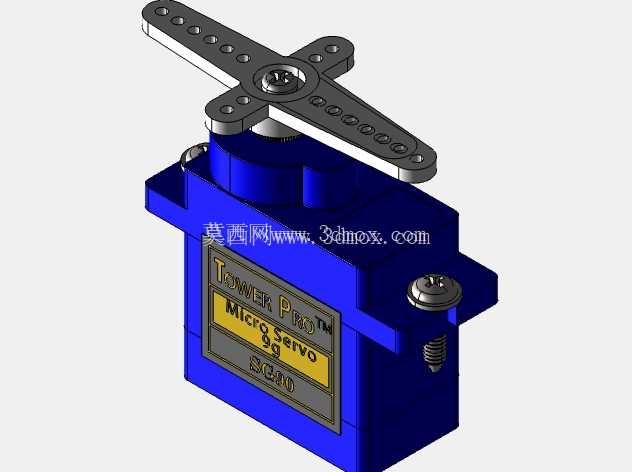
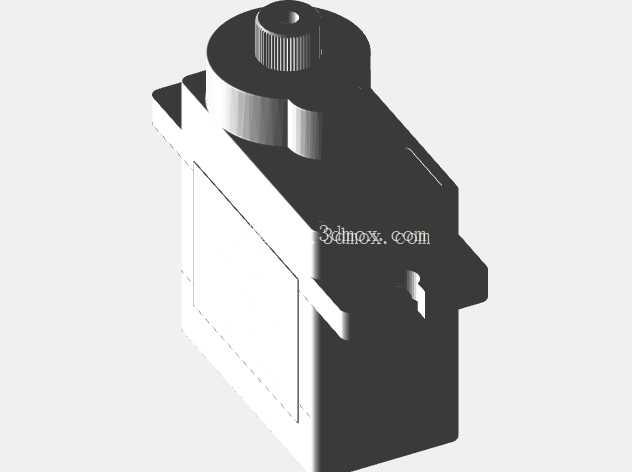
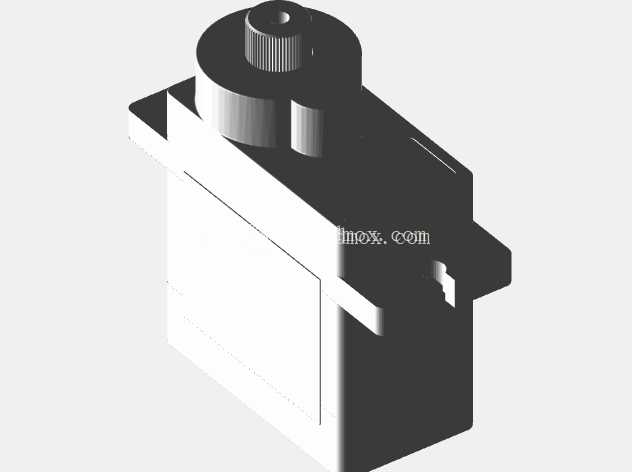
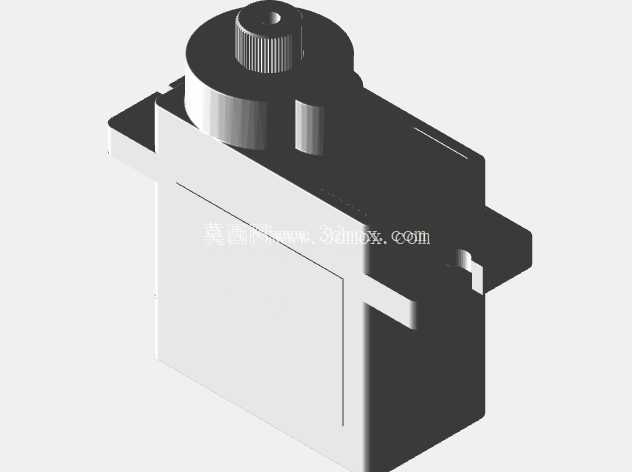
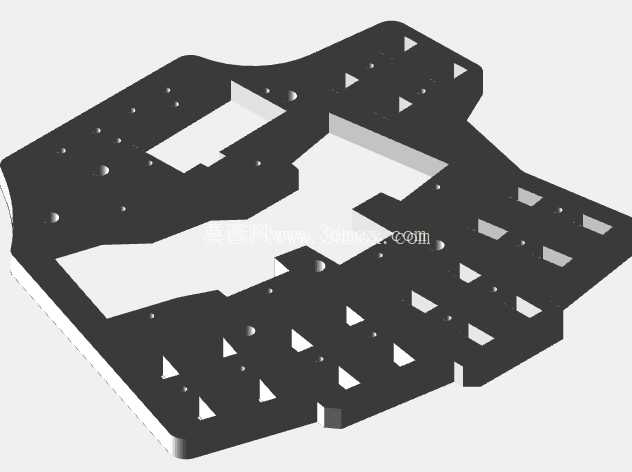
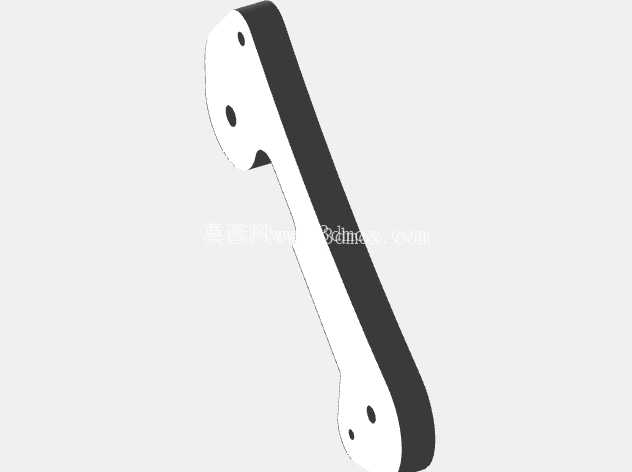
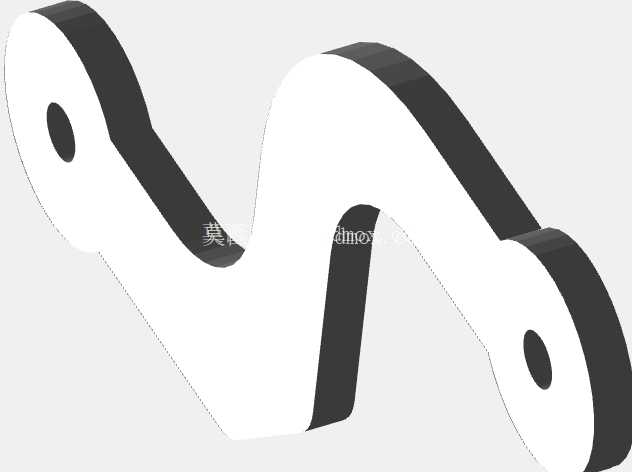
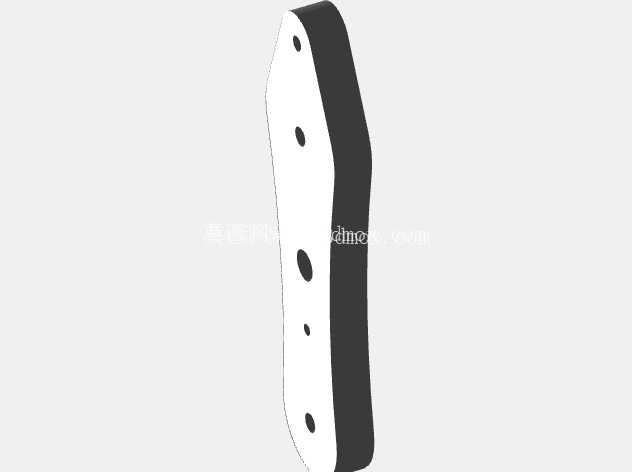
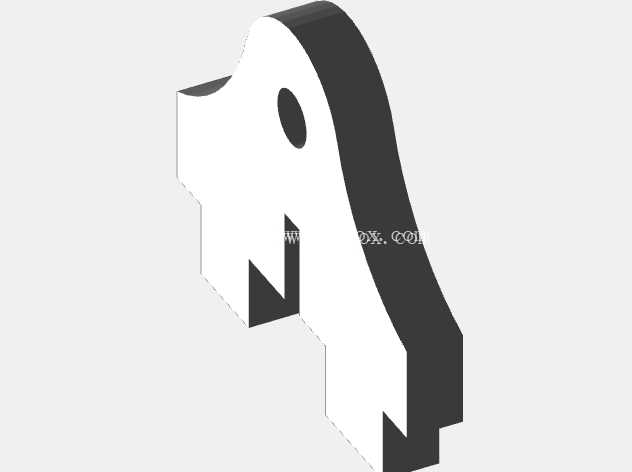
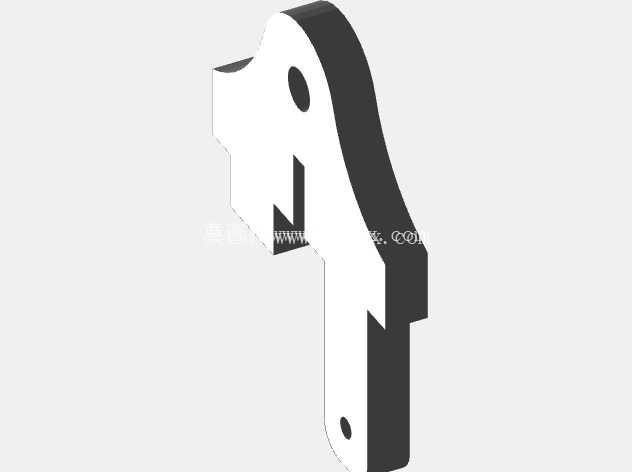
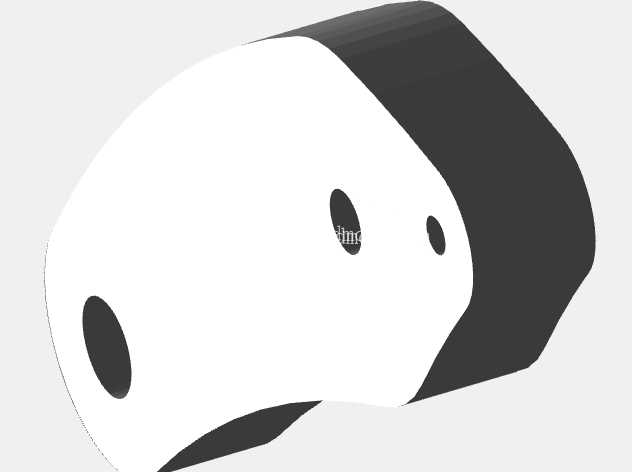
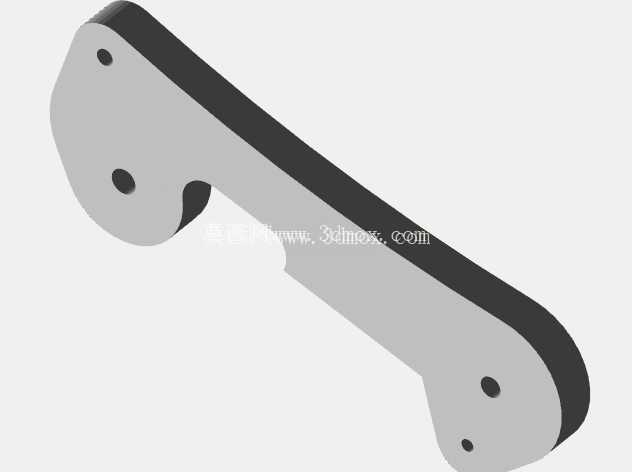
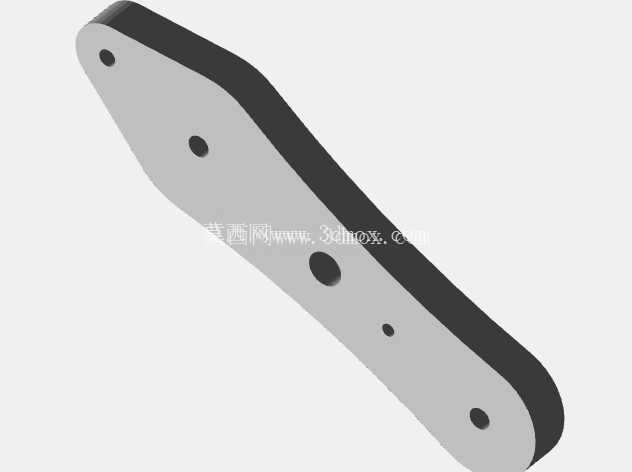
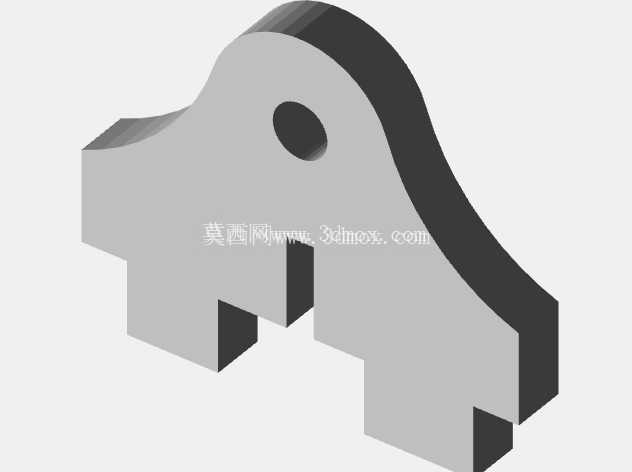
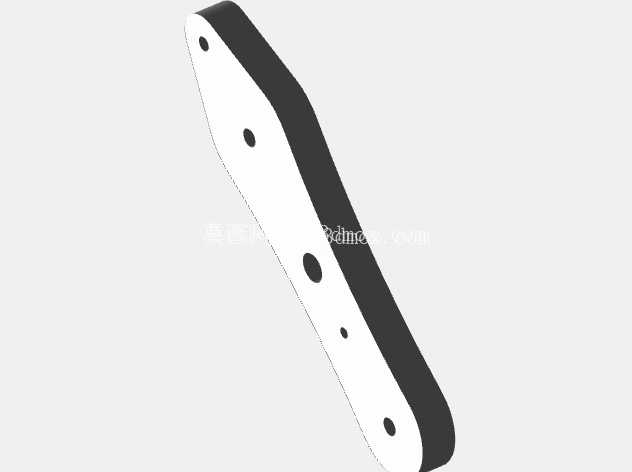
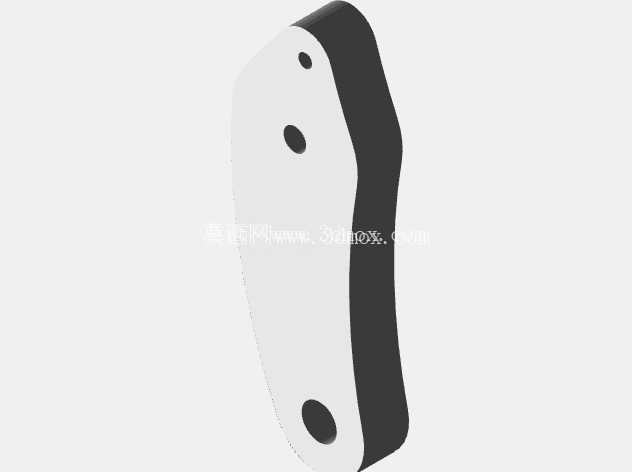
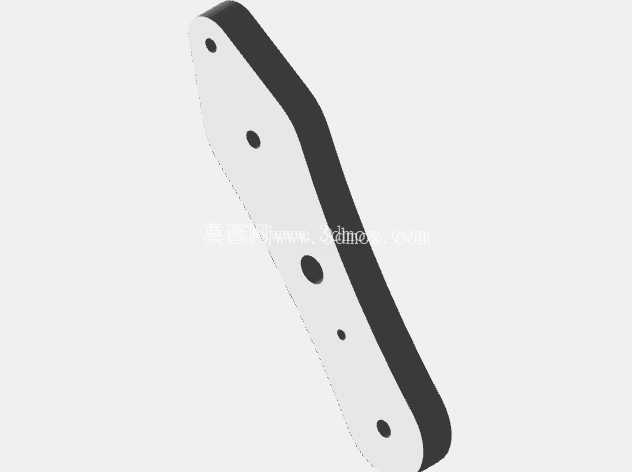
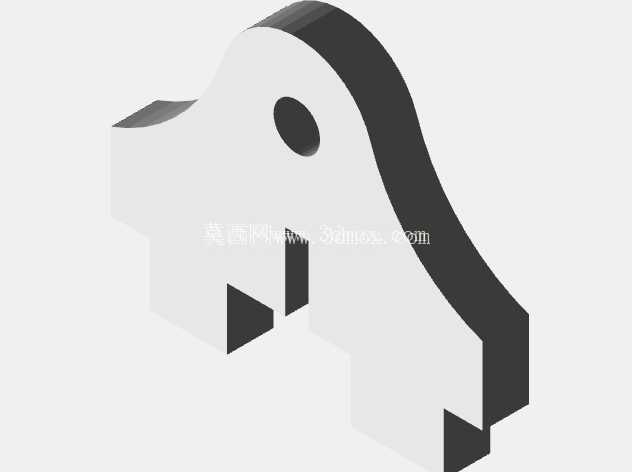
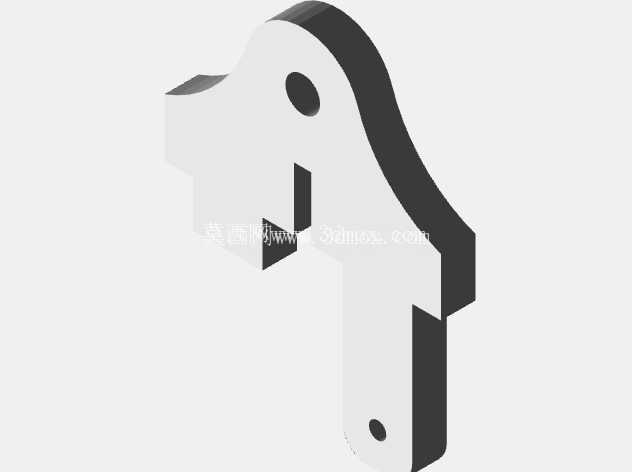
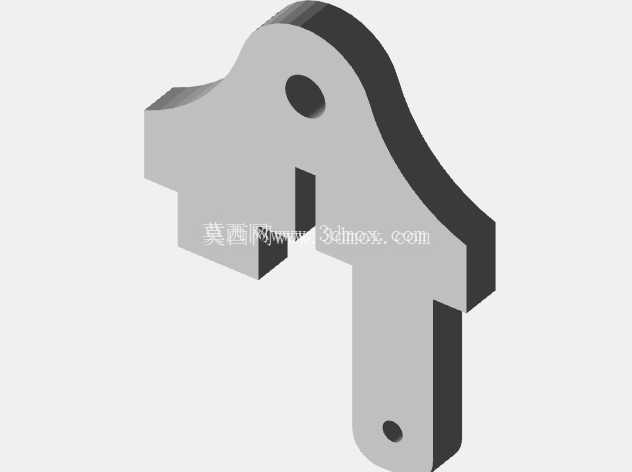
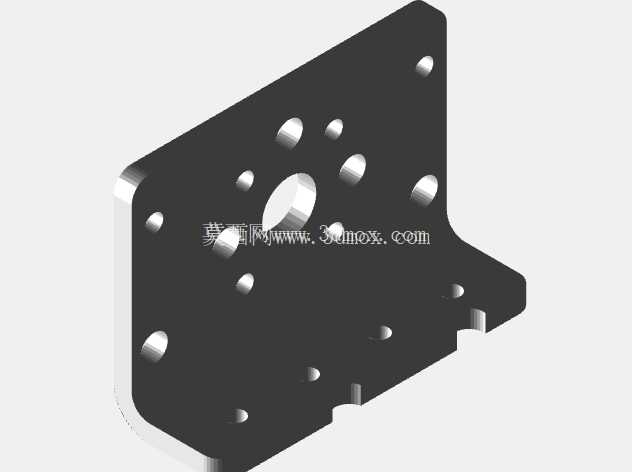
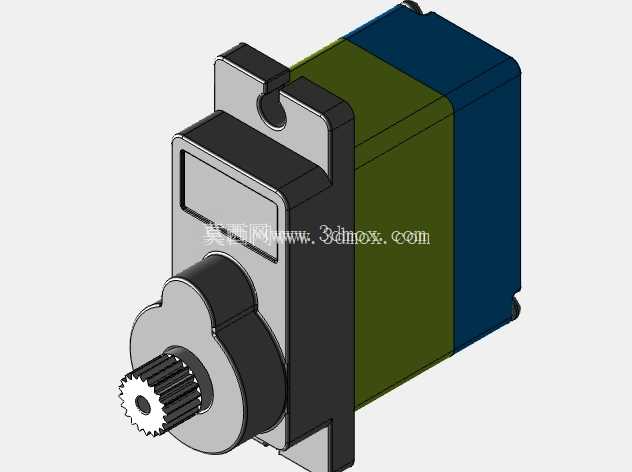
这款肌腱驱动的五自由度仿生机械手,核心设计逻辑围绕类人手的运动仿生展开,每根手指均设置独立驱动链路,可实现单指独立屈伸、多指协同抓握的动作输出,适配从精密捏取到全掌握持的多场景作业需求。从结构组成来看,整套组件包含仿生手掌基体、分段式机械连杆、伺服安装支架、多轴指关节模块以及各部位的连接紧固件,所有铰接点位均做了耐磨间隙适配设计,避免长期往复运动出现的松旷卡滞问题。
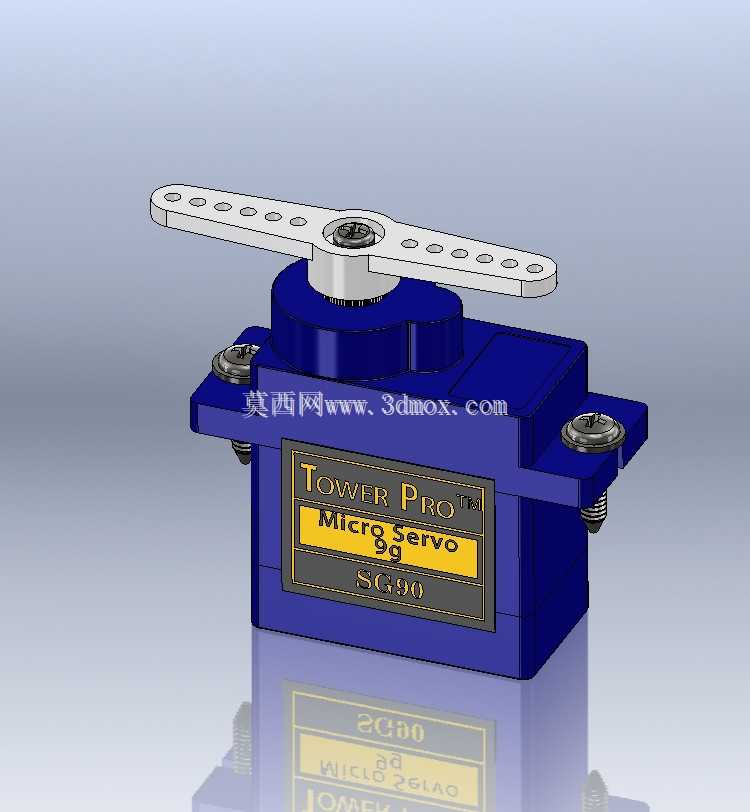
在驱动适配层面,该结构预留了微型伺服与标准伺服两种安装位,无需额外修改安装孔位即可完成两类舵机的替换装配,控制端兼容Arduino、ESP32以及所有支持PWM信号输出的微控制器,开发者可根据自身控制方案灵活选型,不需要额外定制驱动转接板。从安装边界来看,手掌基体底部预留了标准法兰安装接口,可直接对接常规机械臂末端法兰盘,也可根据假肢适配需求修改腕部连接结构,安装孔位的公差带按照IT7级精度设计,能保证与常规连接件的互换性,不需要二次配做销孔。
实际应用场景覆盖多个工程领域,在高校工程实验环节,可作为机器人运动学、控制算法开发的验证载体,学生可直接基于现有结构调试PID参数、验证手势识别映射逻辑,省去从零设计加工手爪结构的周期;在康复辅具研发方向,该结构的运动自由度排布与人体手部运动高度契合,可作为上肢假肢的原型结构,调整指节长度比例后即可适配不同用户的手部尺寸参数;在机器人学习应用中,可作为强化学习算法的实体执行端,用于验证抓取策略、物体识别后的动作映射逻辑;在手势交互研究场景,可配合动作捕捉设备实现远程动作复现,完成高危环境下的远程操作任务。
设计过程中充分考虑了装配维护性,所有指节连杆均采用模块化设计,单指损坏后可单独拆卸替换,不需要拆解整个手掌结构;肌腱走线槽内置在手掌基体内部,避免运动过程中线缆与外部物体剐蹭磨损,走线转角处均做了圆角过渡处理,减少肌腱传动过程中的摩擦阻力。指节表面预留了柔性防滑垫粘贴位,用户可根据抓取物体的材质特性粘贴不同厚度的硅胶垫,提升抓取摩擦力,避免光滑物体抓取时出现滑脱问题。各关节的运动角度限位与人体手指自然活动范围一致,不会出现超行程运动导致的结构干涉或驱动堵转问题,在未做软件限位的情况下也能保证结构不会因过驱损坏。
从受力传递路径来看,驱动拉力通过内置肌腱传递至各指节,连杆结构承担运动过程中的侧向载荷,避免肌腱承受径向力导致的寿命衰减,伺服输出轴处设置了拉力缓冲结构,抓取硬物体出现过载时可通过缓冲结构吸收冲击,保护伺服齿轮不会因冲击力崩齿。整套结构的零件壁厚均按照3D打印与机加工两种工艺的最小成型厚度设计,不管是采用FDM3D打印做原型验证,还是采用铝合金机加工做高强度工业版本,都不需要额外调整零件壁厚参数,可直接导出图纸进行生产。
- 上一篇:可抓取物件的三轴手动操作机械臂结构
- 下一篇:中风康复伺服驱动矫形手结构设计

- 全部评论(0)

- 模板大小: 61.31 MB
- 售价:5金币
- 下载次数: 377
- 系统要求: STL,SOLIDWORKS,Rendering,STEP / IGES,Parasolid
- 软件分类: 机械手