微信登录
 QQ登录


凯夫拉绳攀爬机器人爬升执行机构
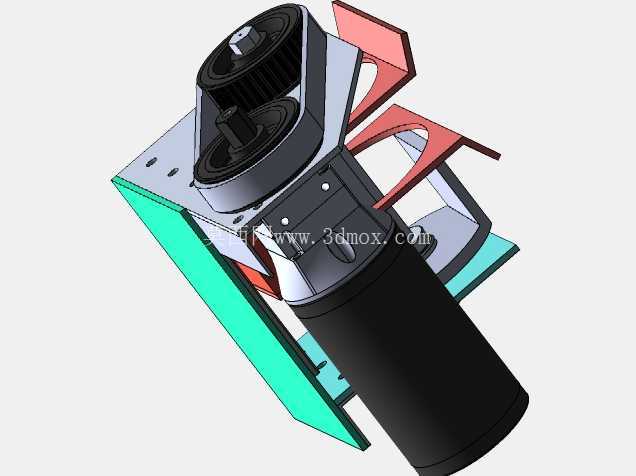
该机构为绳索攀爬类移动机器人的核心爬升执行单元,主要应用于需要沿垂直凯夫拉纤维绳缆完成自主爬升作业的特种机器人场景,可适配竞赛类攀爬机器人、高空缆索巡检机器人的爬升动力输出需求,替代传统轮式摩擦爬升结构易打滑、负载不足的缺陷。整套机构以侧装式CIM电机作为动力输出源,电机输出端通过同步带轮组实现扭矩传递,驱动带C型镂空槽的缠绕辊转动,缠绕辊表面的镂空结构采用类C形开口设计,可在绳缆穿入后通过辊体转动实现绳缆的多圈缠绕锁止,避免爬升过程中绳缆滑脱。
设计阶段针对初始方案中绳缆与缠绕辊连接空间不足的问题,增设了分体式导向导轨结构,导轨先与穿入的绳缆完成预定位,再整体卡入缠绕辊的安装槽内,解决了小空间内绳缆固定对位难度大的问题,确保绳缆安装后与缠绕辊的同轴度偏差控制在合理范围内,避免转动过程中出现绳缆偏磨、脱出的故障。整套机构的安装依托侧装式绿色安装板实现,安装板预设多组标准安装孔位,可直接固定在机器人主体的侧面铝型材框架上,安装板的平面度公差控制在0.1mm以内,保证同步带轮组的传动平面与电机输出轴的垂直度要求,降低同步带运转过程中的偏载磨损。
机构的整体安装边界需匹配机器人主体的侧面安装空间,电机采用卧式布置方式,最大限度压缩机构的横向占用尺寸,避免与机器人上搭载的其他功能模块产生安装干涉;缠绕辊的出线位置经过多轮调整,初始方案因安装位置偏后导致绳缆牵引阻力过大,优化后将导轨安装位置向外侧偏移适当距离,降低绳缆穿入时的操作难度,同时保证绳缆受力方向与缠绕辊的切线方向重合,减少爬升过程中的额外动力损耗。机构的红色导向翼片设置在缠绕辊的出线侧,主要作用是对绳缆的进出方向进行限位,避免绳缆在缠绕过程中偏离辊体的有效缠绕区域,翼片采用折弯成型结构,边缘做倒圆角处理,防止运动过程中剐蹭磨损凯夫拉绳缆的外层编织结构,延长绳缆的使用寿命。
同步带轮组的传动比经过匹配计算,可将电机的高转速低扭矩输出转换为缠绕辊的低转速大扭矩输出,满足机器人整体重量爬升所需的牵引力要求,带轮张紧结构集成在电机安装座上,可通过调整安装座的固定位置实现同步带张紧力的调节,无需额外增设张紧轮,简化了整体结构的零件数量。整套机构的零件多采用板材激光切割成型与标准机加件组合的方式,加工难度低,装配时仅需通过标准紧固件即可完成整体组装,后期维护时可快速拆卸更换磨损的缠绕辊或同步带,适配竞赛场景下快速调试、快速更换备件的使用需求。在实际爬升作业过程中,机构通过缠绕辊的转动不断将绳缆缠绕在辊体上,带动机器人整体沿绳缆向上移动,当需要下降时可控制电机反转,缓慢释放缠绕的绳缆实现平稳下降,C型槽的结构设计可保证绳缆在缠绕过程中不会出现乱绳、卡绳的问题,即使在带载爬升的工况下也能保持稳定的锁止力,不会出现绳缆打滑回落的安全隐患。
- 上一篇:多关节带三指夹爪协作机械臂结构
- 下一篇:四指连杆驱动仿人机械手掌结构设计

- 全部评论(0)

- 模板大小: 4.39 MB
- 售价:5金币
- 下载次数: 103
- 系统要求: SOLIDWORKS
- 软件分类: 工业机器人