微信登录
 QQ登录


玻璃幕墙吸附式攀爬作业设备结构设计
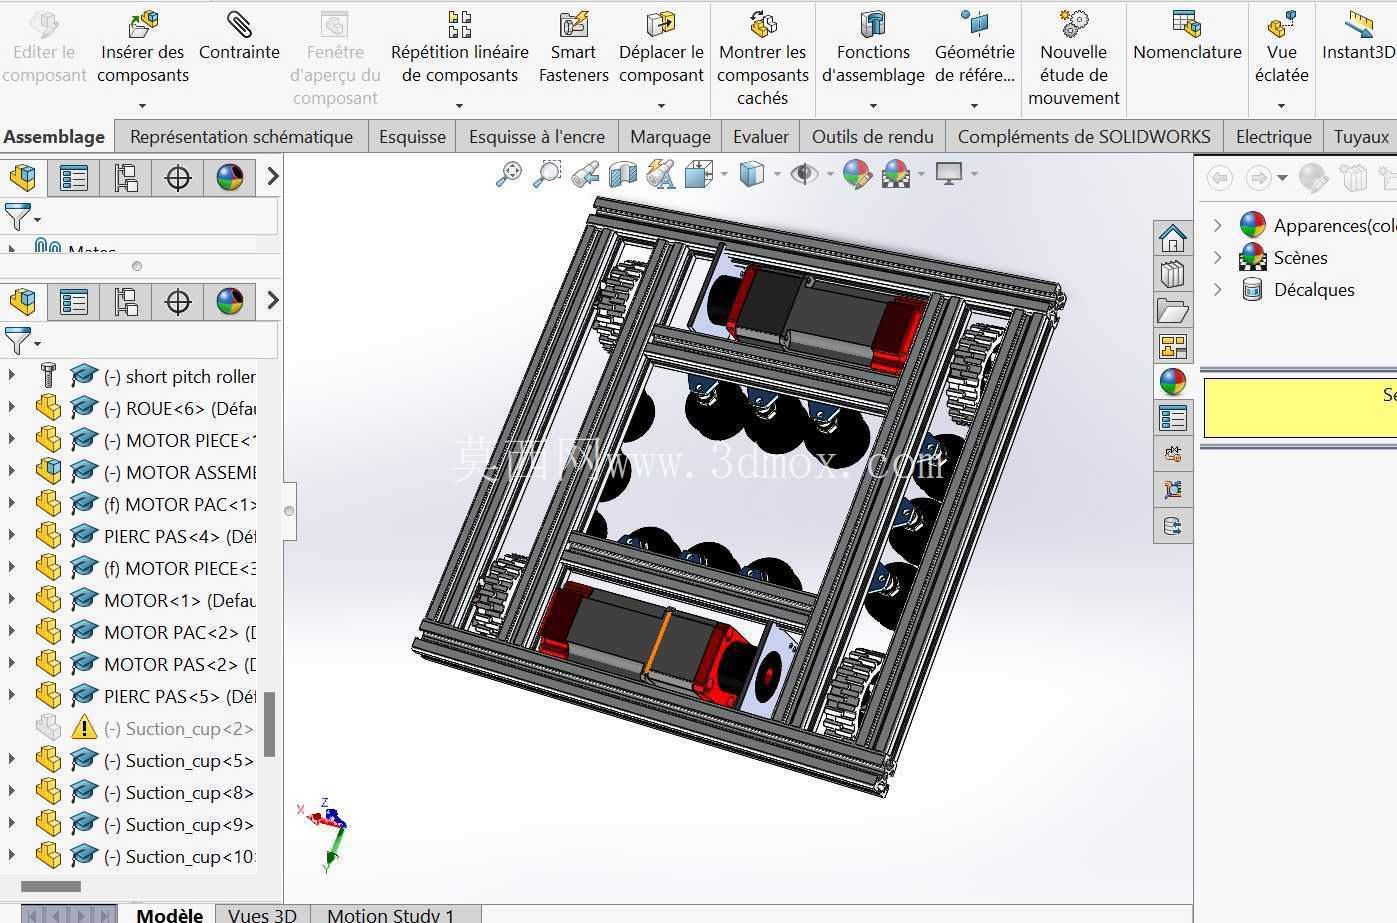
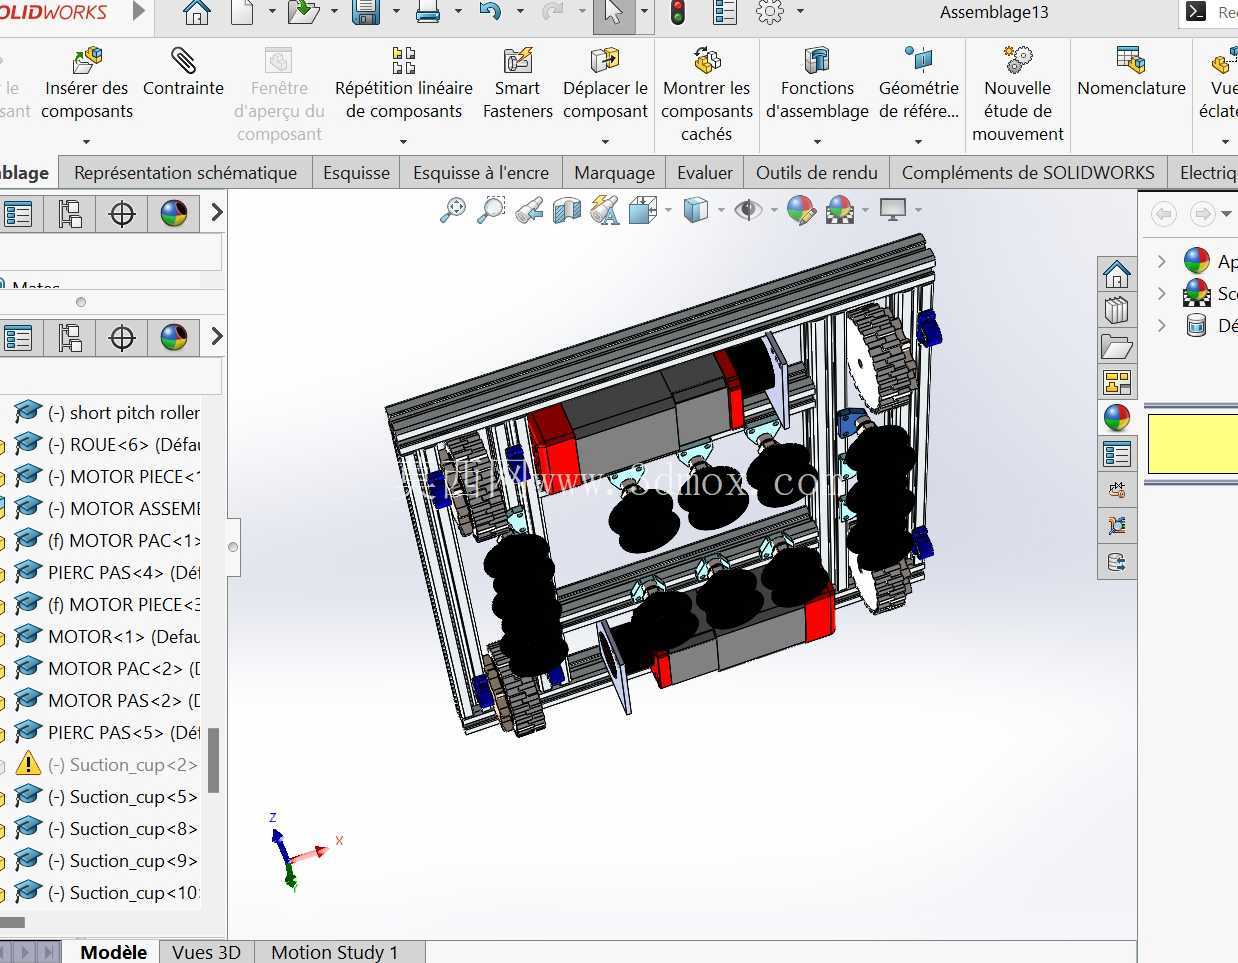

这款吸附式攀爬作业设备,核心面向高层玻璃幕墙清洁、外立面巡检这类高危人工作业场景开发,替代传统吊篮作业模式,降低高空作业的安全风险,同时提升作业效率与覆盖均匀度。设备整体采用对称式框架承载结构,主体框架选用工业铝型材拼接搭建,既保证整体结构刚度,又能控制整机自重,降低吸附单元的负载压力,框架的安装边界预留了功能模块拓展位,可根据作业需求加装不同类型的执行末端。
移动单元采用多组对称布置的驱动轮组,配合分布在设备底部的真空吸盘组件实现壁面吸附,吸附力可根据壁面倾斜角度、表面粗糙度动态调整,避免在光滑玻璃表面出现滑移,同时也能适配一定弧度的曲面玻璃作业场景。驱动轮采用高摩擦系数的包覆材质,在吸附力稳定的前提下保证移动平顺性,不会对玻璃表面造成划伤。设备内部集成了驱动电机、真空发生组件、控制模块的安装位,所有元器件排布遵循重心居中原则,避免设备在垂直壁面移动时出现偏载倾覆,重心位置经过反复校核,保证整机在静止与移动状态下的吸附力矩都处于安全阈值内。
功能拓展层面,设备预留了清洁组件、检测传感器的安装接口,可搭载刮水条、旋转清洁刷完成玻璃表面污渍清理,也可加装裂纹检测传感器、图像采集模块完成幕墙外立面的损伤排查作业,作业过程支持远程操控,也可通过预设路径实现自主运行,减少人工干预的需求。结构设计过程中,充分考虑了设备的维护便捷性,所有驱动组件、吸附组件都采用快拆式安装结构,无需复杂工具即可完成易损件更换,框架上的走线槽统一布置动力线与信号线,避免移动过程中线路剐蹭壁面造成损坏。
从安装边界来看,设备整体厚度控制在较低范围,可适配幕墙边框、凸起装饰条之间的通行空间,轮组间距可根据常见幕墙分格尺寸做适配调整,保证设备在跨越小幅缝隙时不会出现卡滞。吸附单元的分布经过多轮仿真验证,在单组吸盘失效的冗余工况下,剩余吸盘的吸附力仍能保证整机稳定附着,不会出现坠落风险。真空管路采用并联布置方式,单一支路漏气不会影响整体吸附系统的压力稳定,进一步提升作业安全性。
设备的移动控制逻辑结合了壁面倾角检测数据,当设备移动到倾斜角度更大的区域时,会自动提升吸附系统的真空度,同时降低移动速度,保证行走稳定性;在水平壁面与垂直壁面过渡区域,轮组的差速控制可实现平稳转向,不会出现姿态偏移。清洁作业模块的压力可自适应调整,避免压力过大造成玻璃表面损伤,或是压力过小导致清洁效果不佳,刮水组件采用柔性贴合设计,可随玻璃表面的微小起伏自适应调整角度,保证刮水无残留。
在结构细节处理上,所有框架边角都做了圆角防护处理,避免移动过程中磕碰玻璃造成损伤,整机的密封设计可应对户外作业时的小雨天气,防止内部元器件进水短路。设备的供电与通讯可采用有线拖链方式,也可搭载轻量化电池组实现无线作业,适配不同高度、不同作业场景的需求。整体结构没有冗余设计,每一处承载结构都经过受力校核,在保证强度的前提下尽可能压缩自重,提升吸附系统的有效负载占比,让设备可以搭载更多功能模块完成复杂作业任务。
- 上一篇:框架式三轴直角坐标作业执行机构设计
- 下一篇:水下作业六自由度关节式机械臂结构设计

- 全部评论(0)

- 模板大小: 6.54 MB
- 售价:5金币
- 下载次数: 95
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人