微信登录
 QQ登录


机器人抓取测试用异形仿生结构件
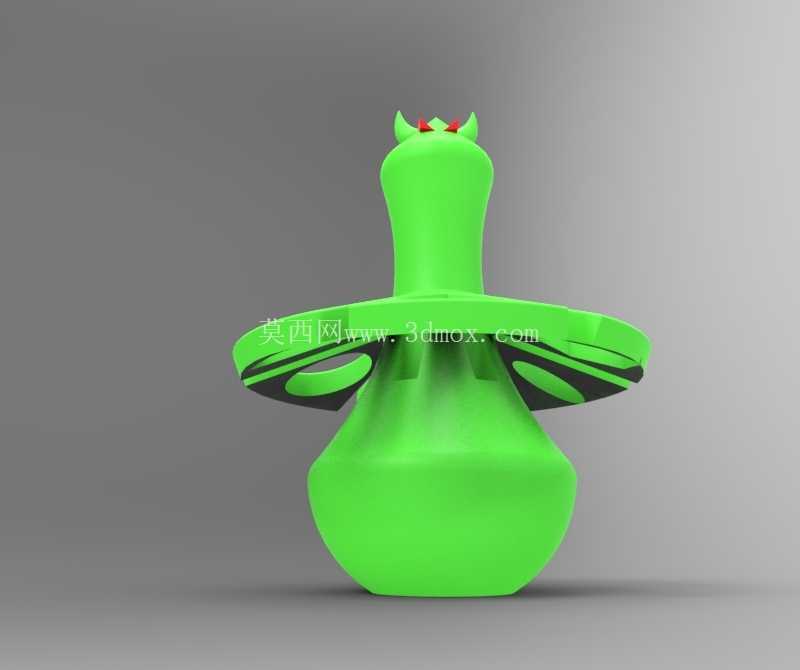
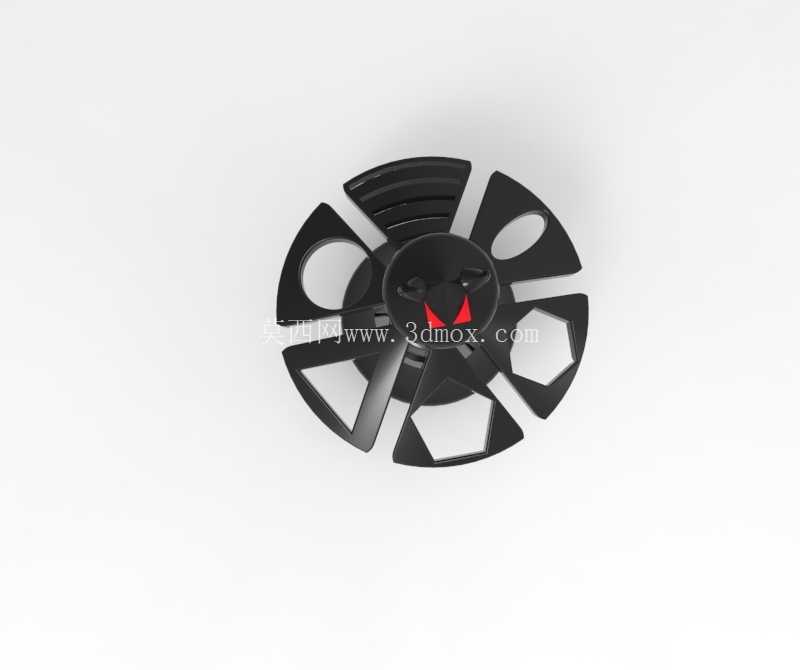
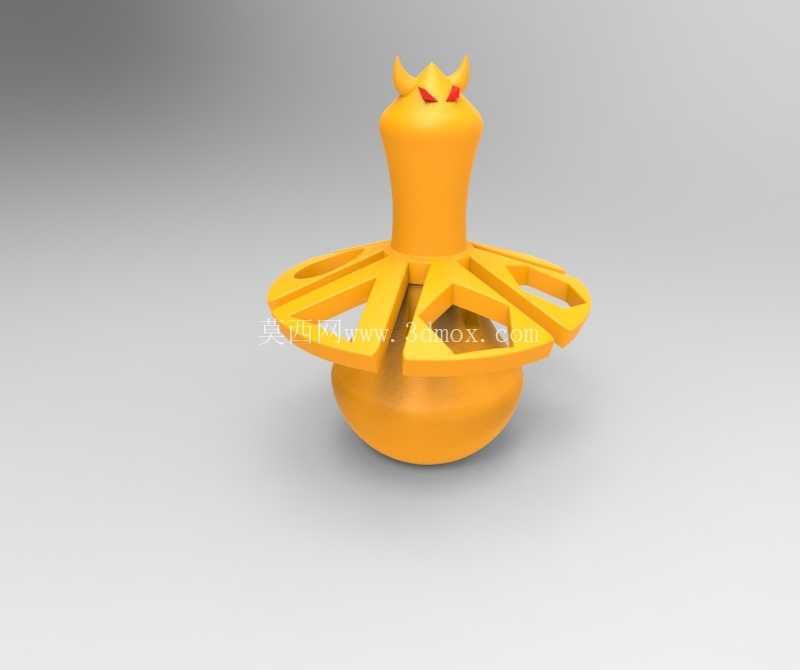
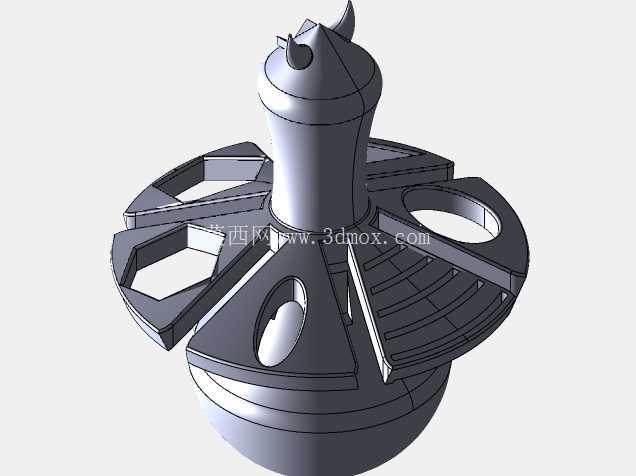
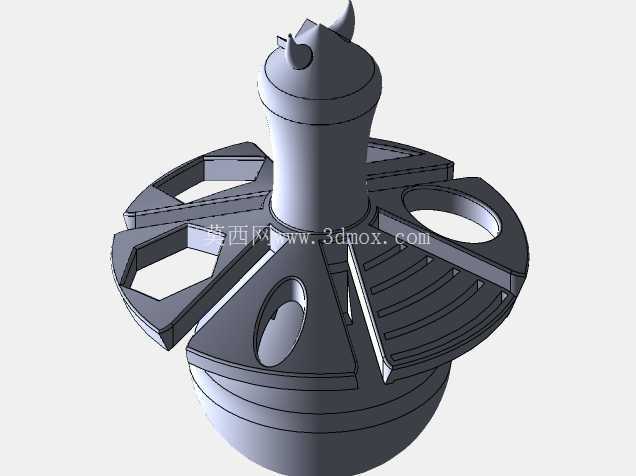
在工业机器人末端执行器的调试与验证环节,抓取测试件是产线落地前不可或缺的验证载体,这款异形仿生结构件正是针对多类型抓取器的性能验证需求设计。不同于常规的标准方块、圆柱测试件,该结构件整合了多种曲面、窄边、平面特征,能够一次性覆盖夹爪、真空吸盘等多种末端执行器的测试场景,减少测试过程中更换标准件的频次,提升调试效率。
从结构设计逻辑来看,整体采用上下收窄、中部外扩的类陀螺造型,顶部设置带小凸起的窄颈结构,颈部顶端的两个小凸角可模拟带微小凸起的异形工件,用于测试夹爪对小尺寸特征的夹持定位精度,以及窄空间内的夹爪开合适配能力;中部向外延伸的圆盘状凸缘带有镂空缺口,可模拟带悬臂、镂空结构的薄壁工件,测试夹爪在夹持薄壁易变形工件时的压力控制精度,以及对非连续接触面的夹持稳定性;底部为饱满的类球体结构,球体最下端预留了小面积平面,既可以保证结构件自身放置时的稳定性,也能为真空吸盘提供平整的吸附测试面,验证真空吸盘在弧面过渡区域的吸附密封性能,以及不同吸附角度下的吸力保持能力。
实际应用场景中,该测试件可覆盖机器人抓取调试的多个核心验证维度:底部球体区域的曲面弧度变化,可用于测试柔性夹爪的包覆贴合能力,验证夹爪指面与曲面工件的接触面积是否达到设计要求,避免实际生产中出现夹取打滑、工件脱落的问题;中部凸缘的不同厚度边缘,可测试平行夹爪的开合行程适配范围,以及夹爪对薄边工件的夹持力阈值,防止夹持力过大造成工件变形、或是夹持力不足导致工件移位;顶部窄颈区域的小尺寸特征,可用于验证夹爪在狭小空间内的定位精度,模拟电子元器件、小型精密零件的夹取场景,测试机器人重复定位精度与夹爪动作的配合公差。
设计过程中充分考虑了3D打印的工艺适配性,整体结构无复杂内凹、无悬空大于45度的无支撑结构,采用FDM工艺即可快速打印成型,打印完成后仅需简单去除支撑毛刺即可投入使用,无需后续机加工处理,能够快速响应产线调试的即时需求。结构件的整体重心经过优化,落在底部球体的中心轴线上,无论是放置在测试台面上还是被夹爪夹持,都能保持稳定的姿态,不会因为重心偏移导致测试数据出现偏差。不同区域的表面过渡均采用圆角处理,没有尖锐棱角,既可以避免测试过程中刮伤夹爪的接触软垫,也能防止调试人员被划伤。
在尺寸边界设计上,整体高度控制在常规小型协作机器人的最佳抓取行程范围内,最大直径适配主流平行夹爪的最大开合度,底部平面的直径匹配常用直径30mm、50mm真空吸盘的吸附尺寸,无需额外加装过渡配件即可直接用于测试。除了工业测试用途外,该结构件圆润的造型与稳定的放置特性,也可作为桌面镇纸使用,测试完成后无需丢弃,可作为工位摆件实现二次利用。材质选择上,采用常规PLA、ABS等塑料材质即可满足测试需求,这类材质的表面摩擦系数与常见的工业塑料工件接近,能够模拟真实工件的抓取摩擦特性,不过由于塑料材质不具备导磁特性,该测试件无法用于磁性吸盘的吸力测试,这也是设计过程中针对应用场景做出的明确取舍,优先覆盖夹爪与真空吸盘这两类应用最广的末端执行器测试需求。
在实际调试流程中,使用该测试件可以一次性完成多项测试:首先将测试件放置在水平台面上,控制机器人带动真空吸盘移动到底部平面位置,测试不同真空度下的吸附提升稳定性,以及水平移动、急停状态下的吸盘保持力;随后更换平行夹爪,分别夹持中部凸缘、顶部窄颈位置,测试不同夹持位置下的夹爪定位精度、夹持力与变形量的对应关系;还可以将测试件以不同角度放置,模拟工件乱序摆放的场景,测试机器人带视觉引导时的抓取识别成功率,以及夹爪对倾斜工件的自适应调整能力。相较于使用多个标准测试件分别测试,这种集成多特征的测试件能够更贴近真实生产中异形工件的抓取状态,让调试获得的数据更具参考价值,减少实际生产中因抓取适配问题导致的停机调整时间。

- 全部评论(0)

- 模板大小: 2.6 MB
- 售价:5金币
- 下载次数: 76
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering
- 软件分类: 工业机器人