微信登录
 QQ登录


高校协作机器人实验室室内空间布局
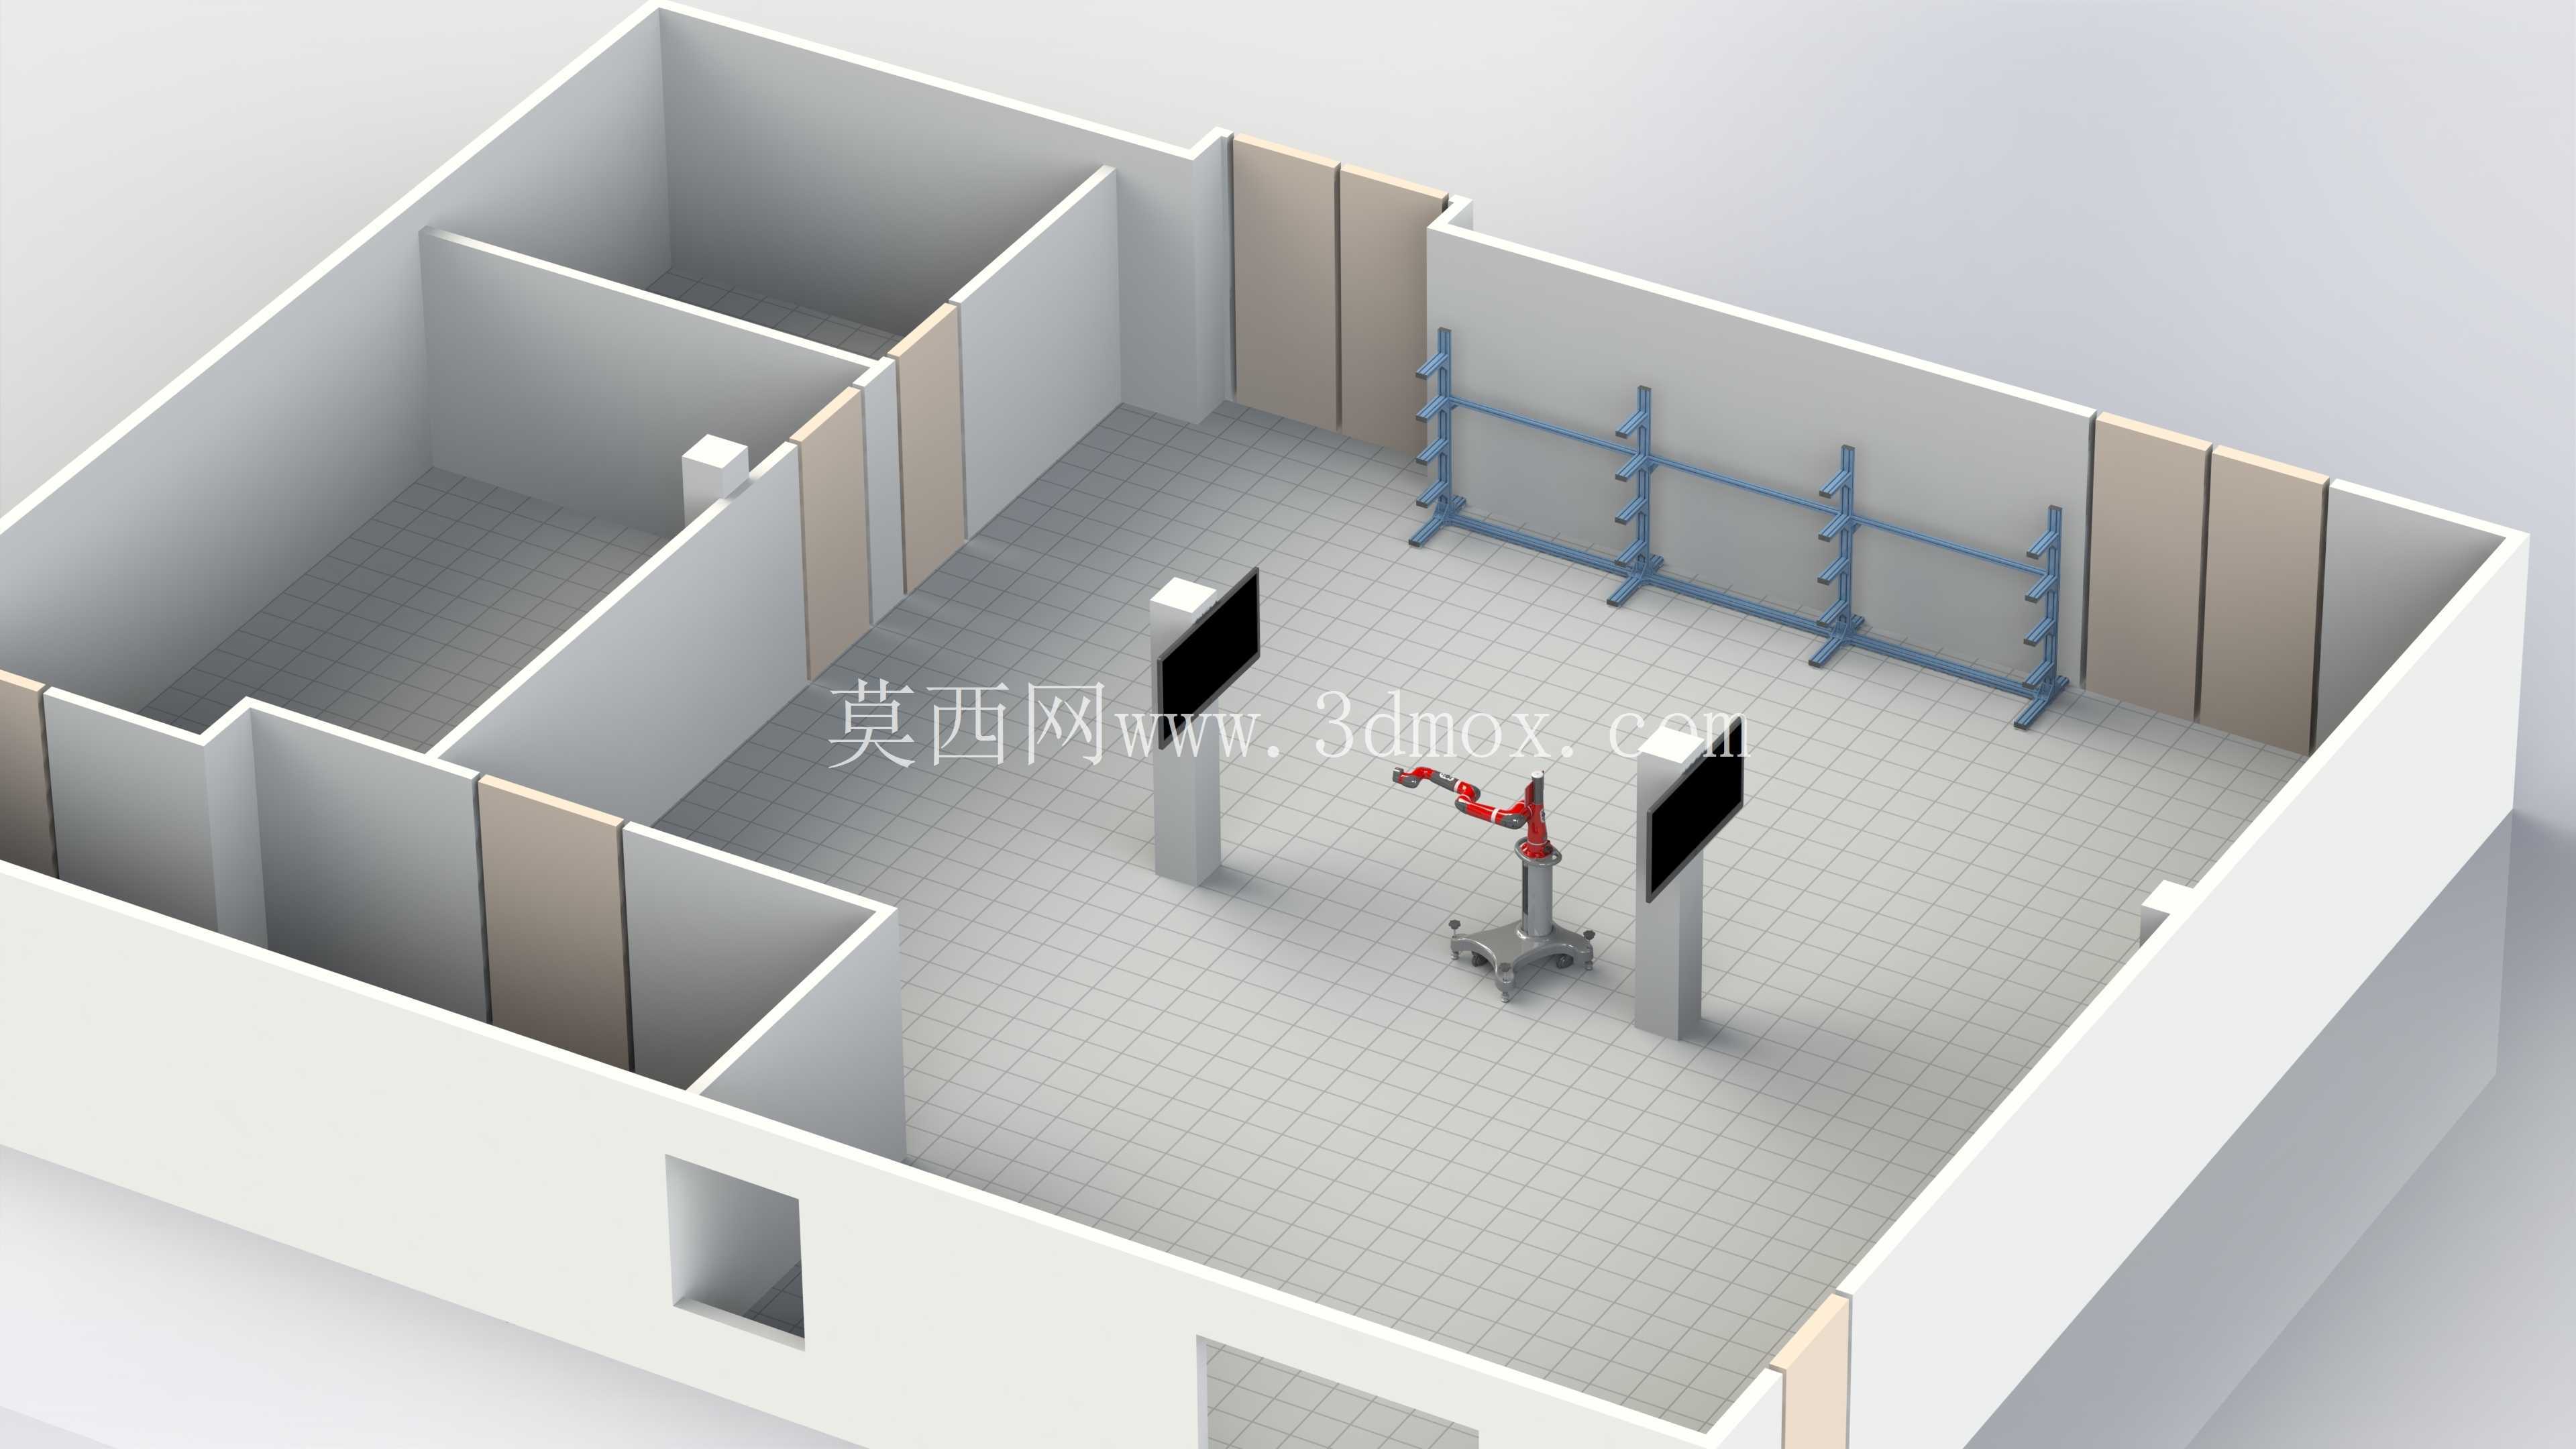
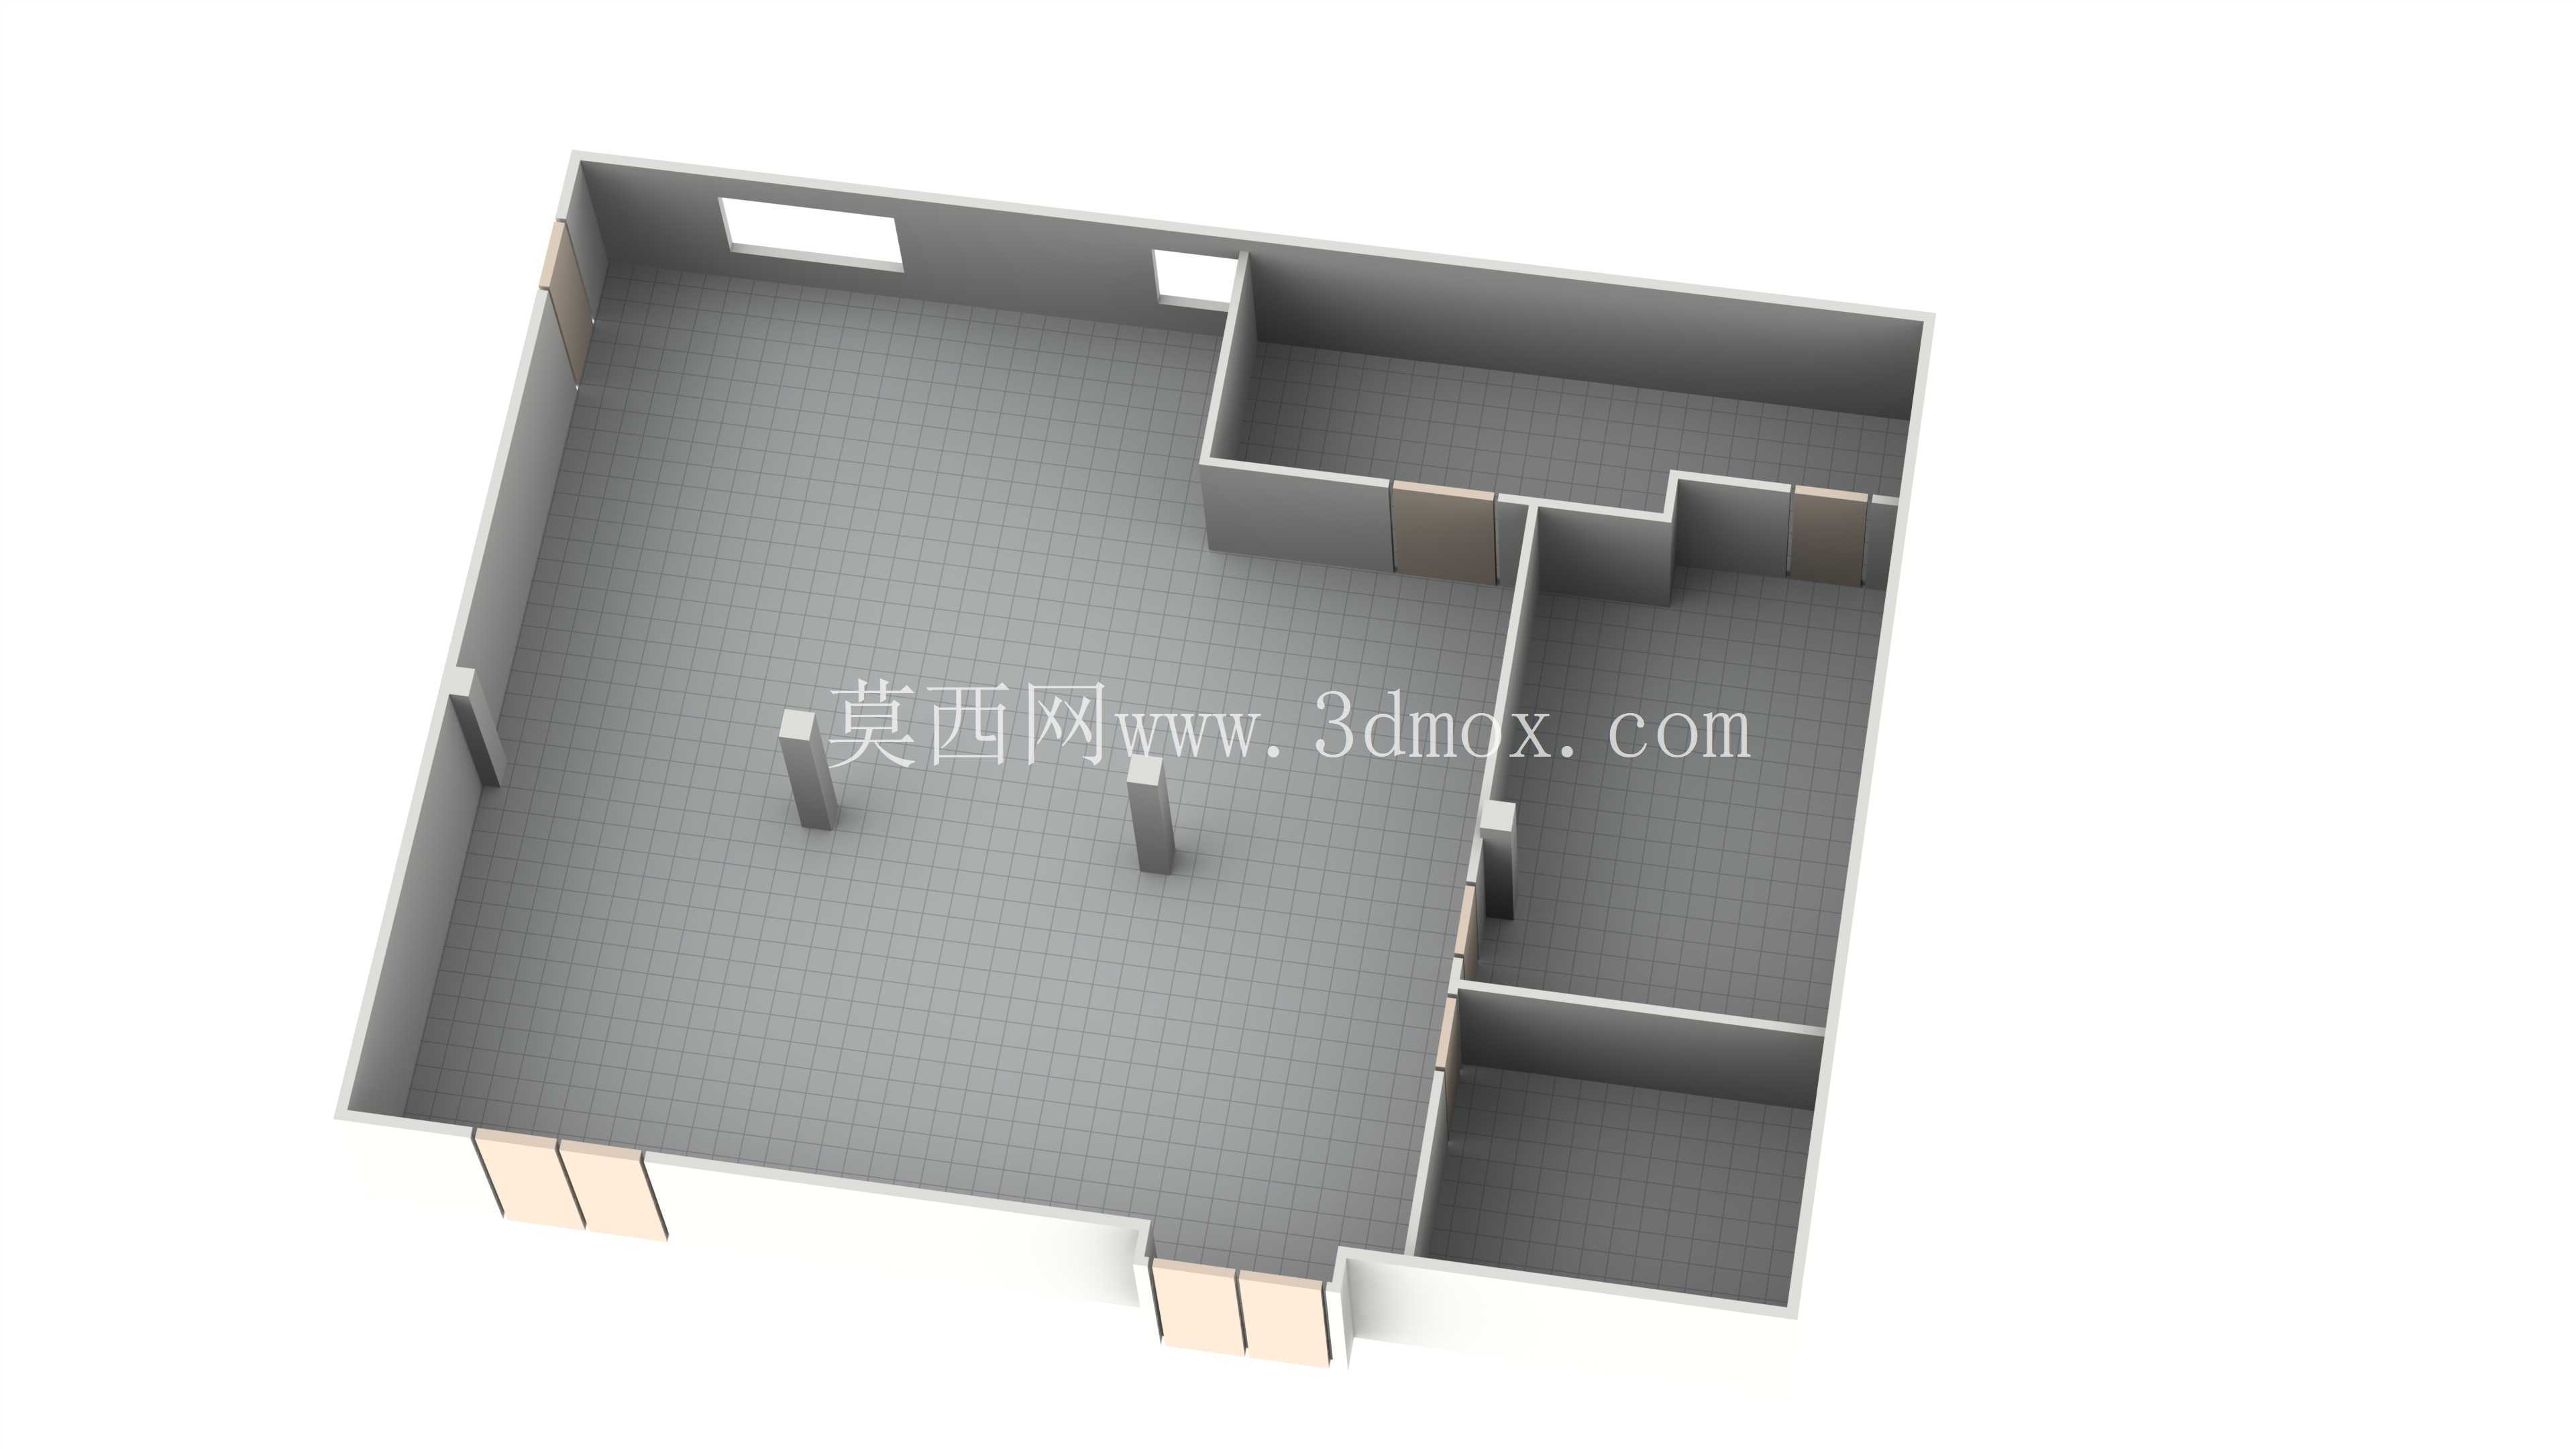
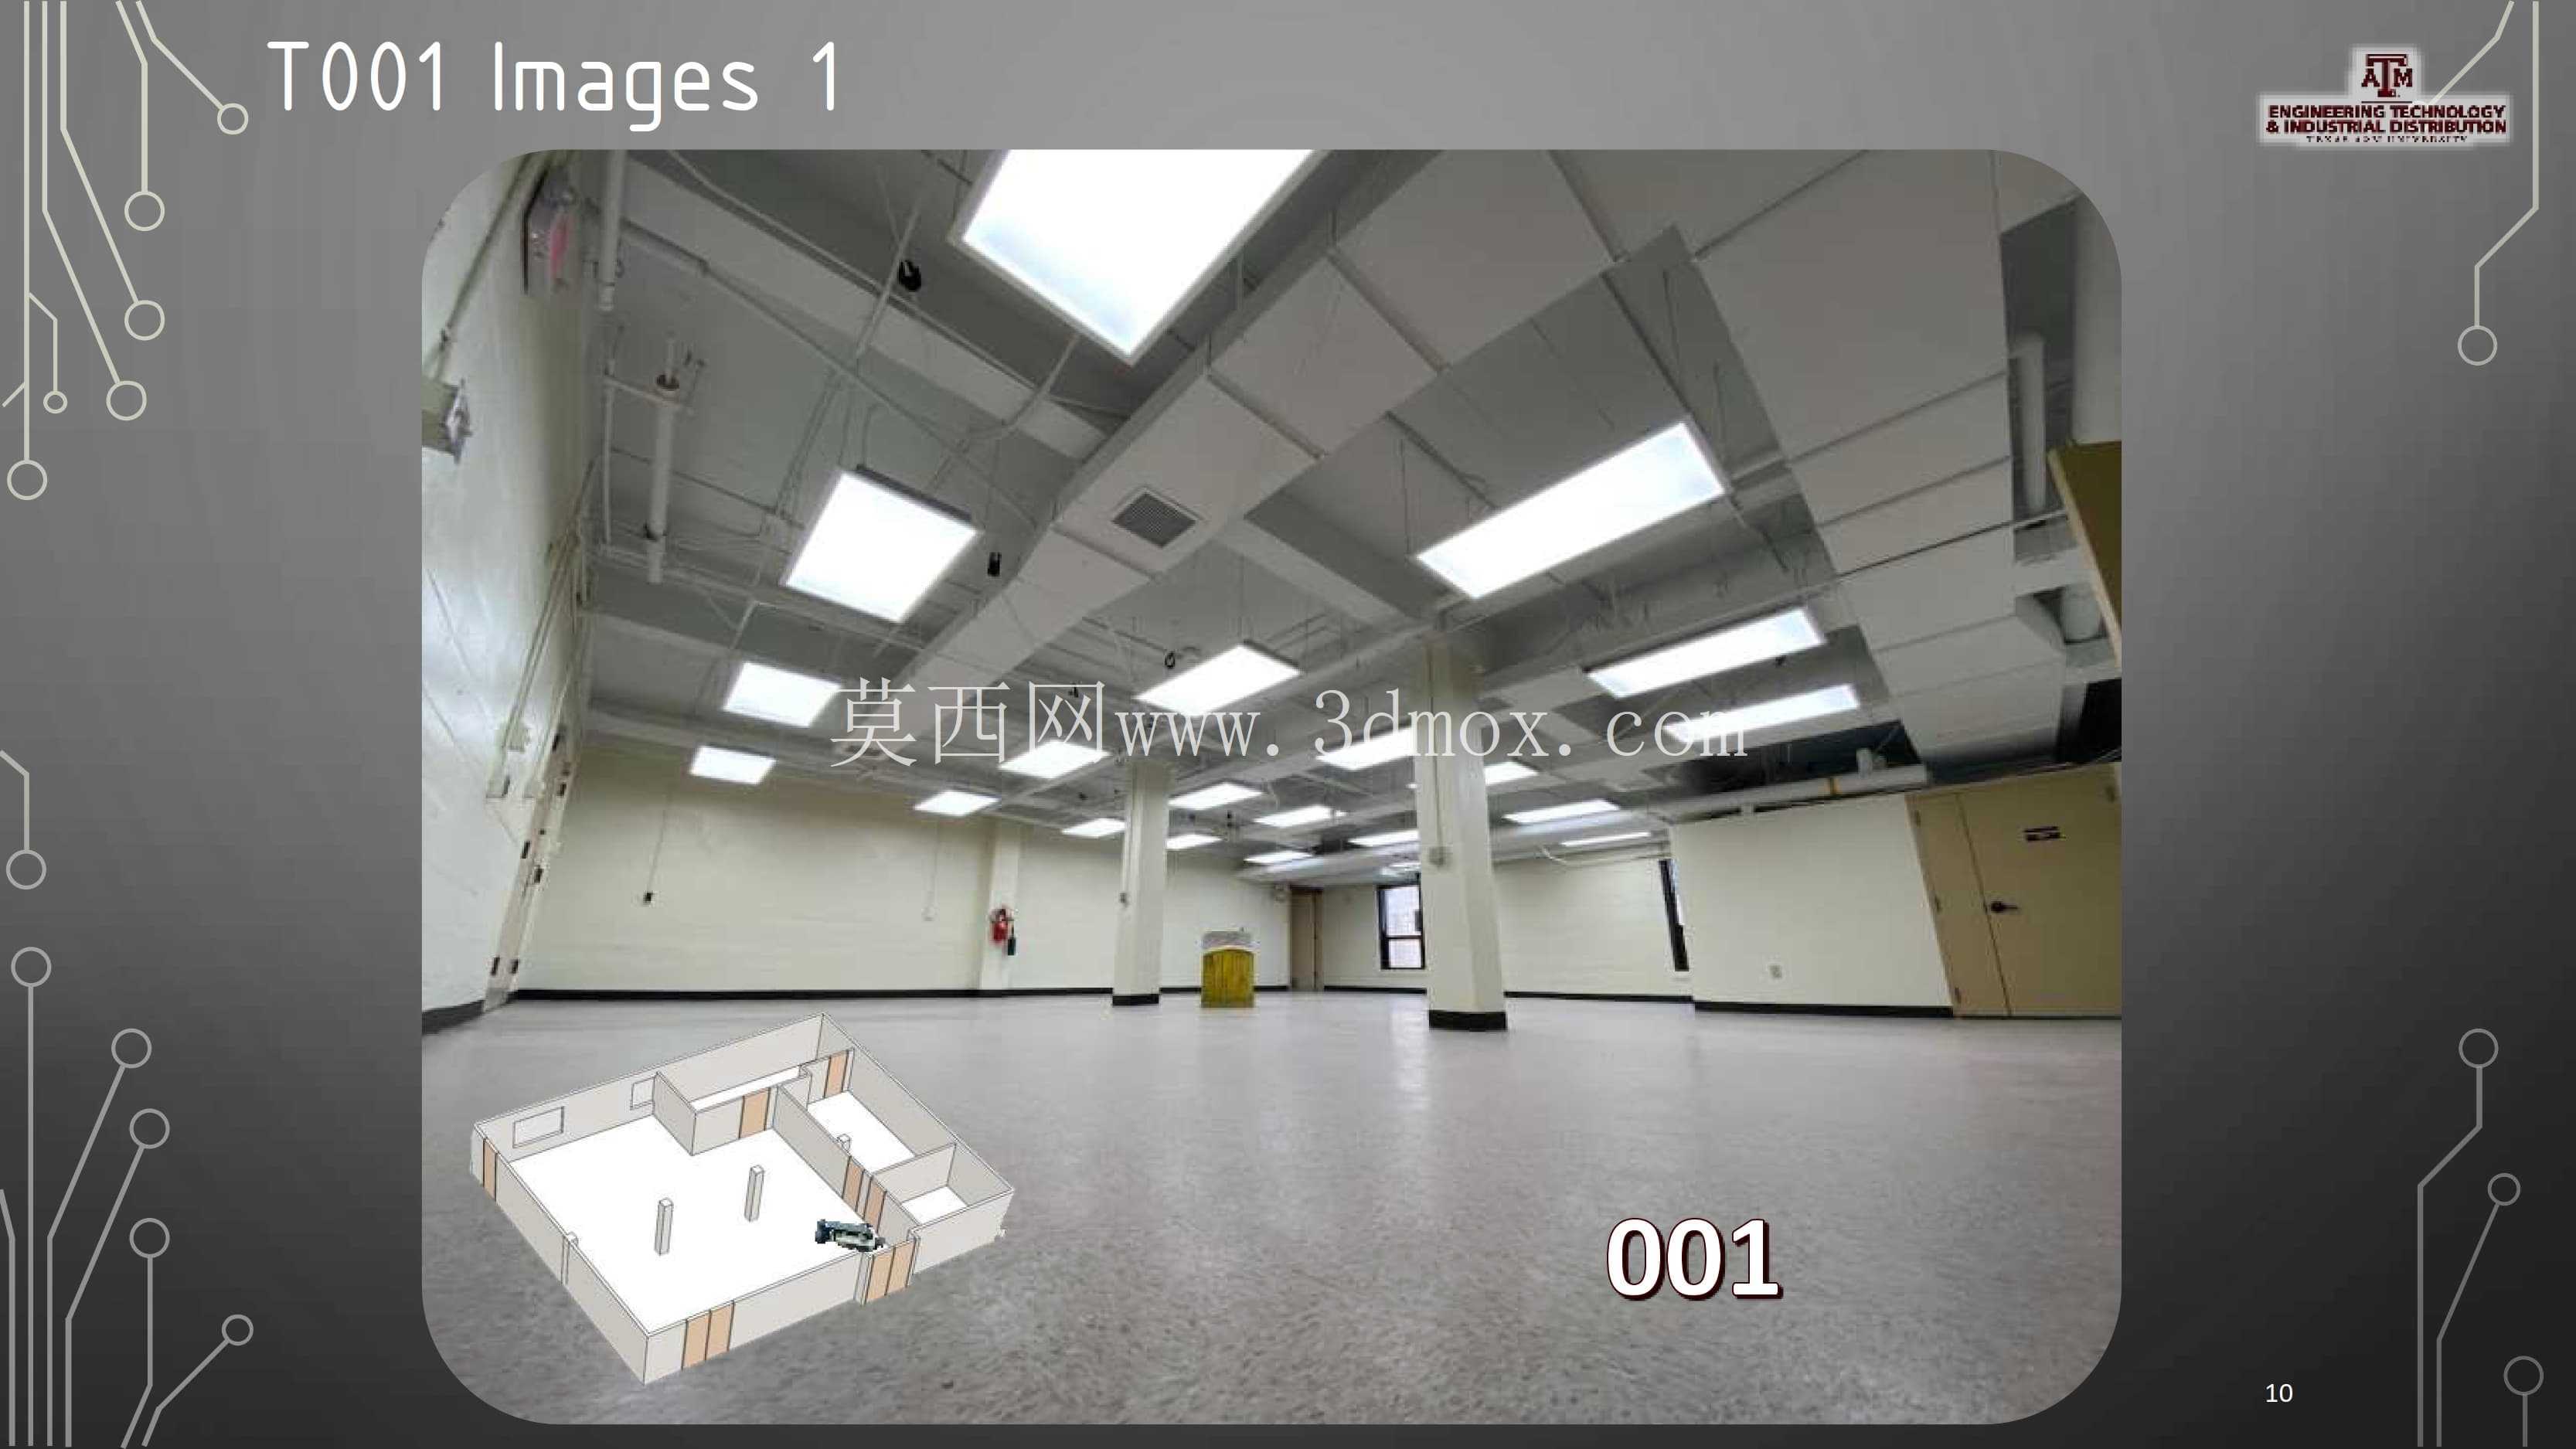
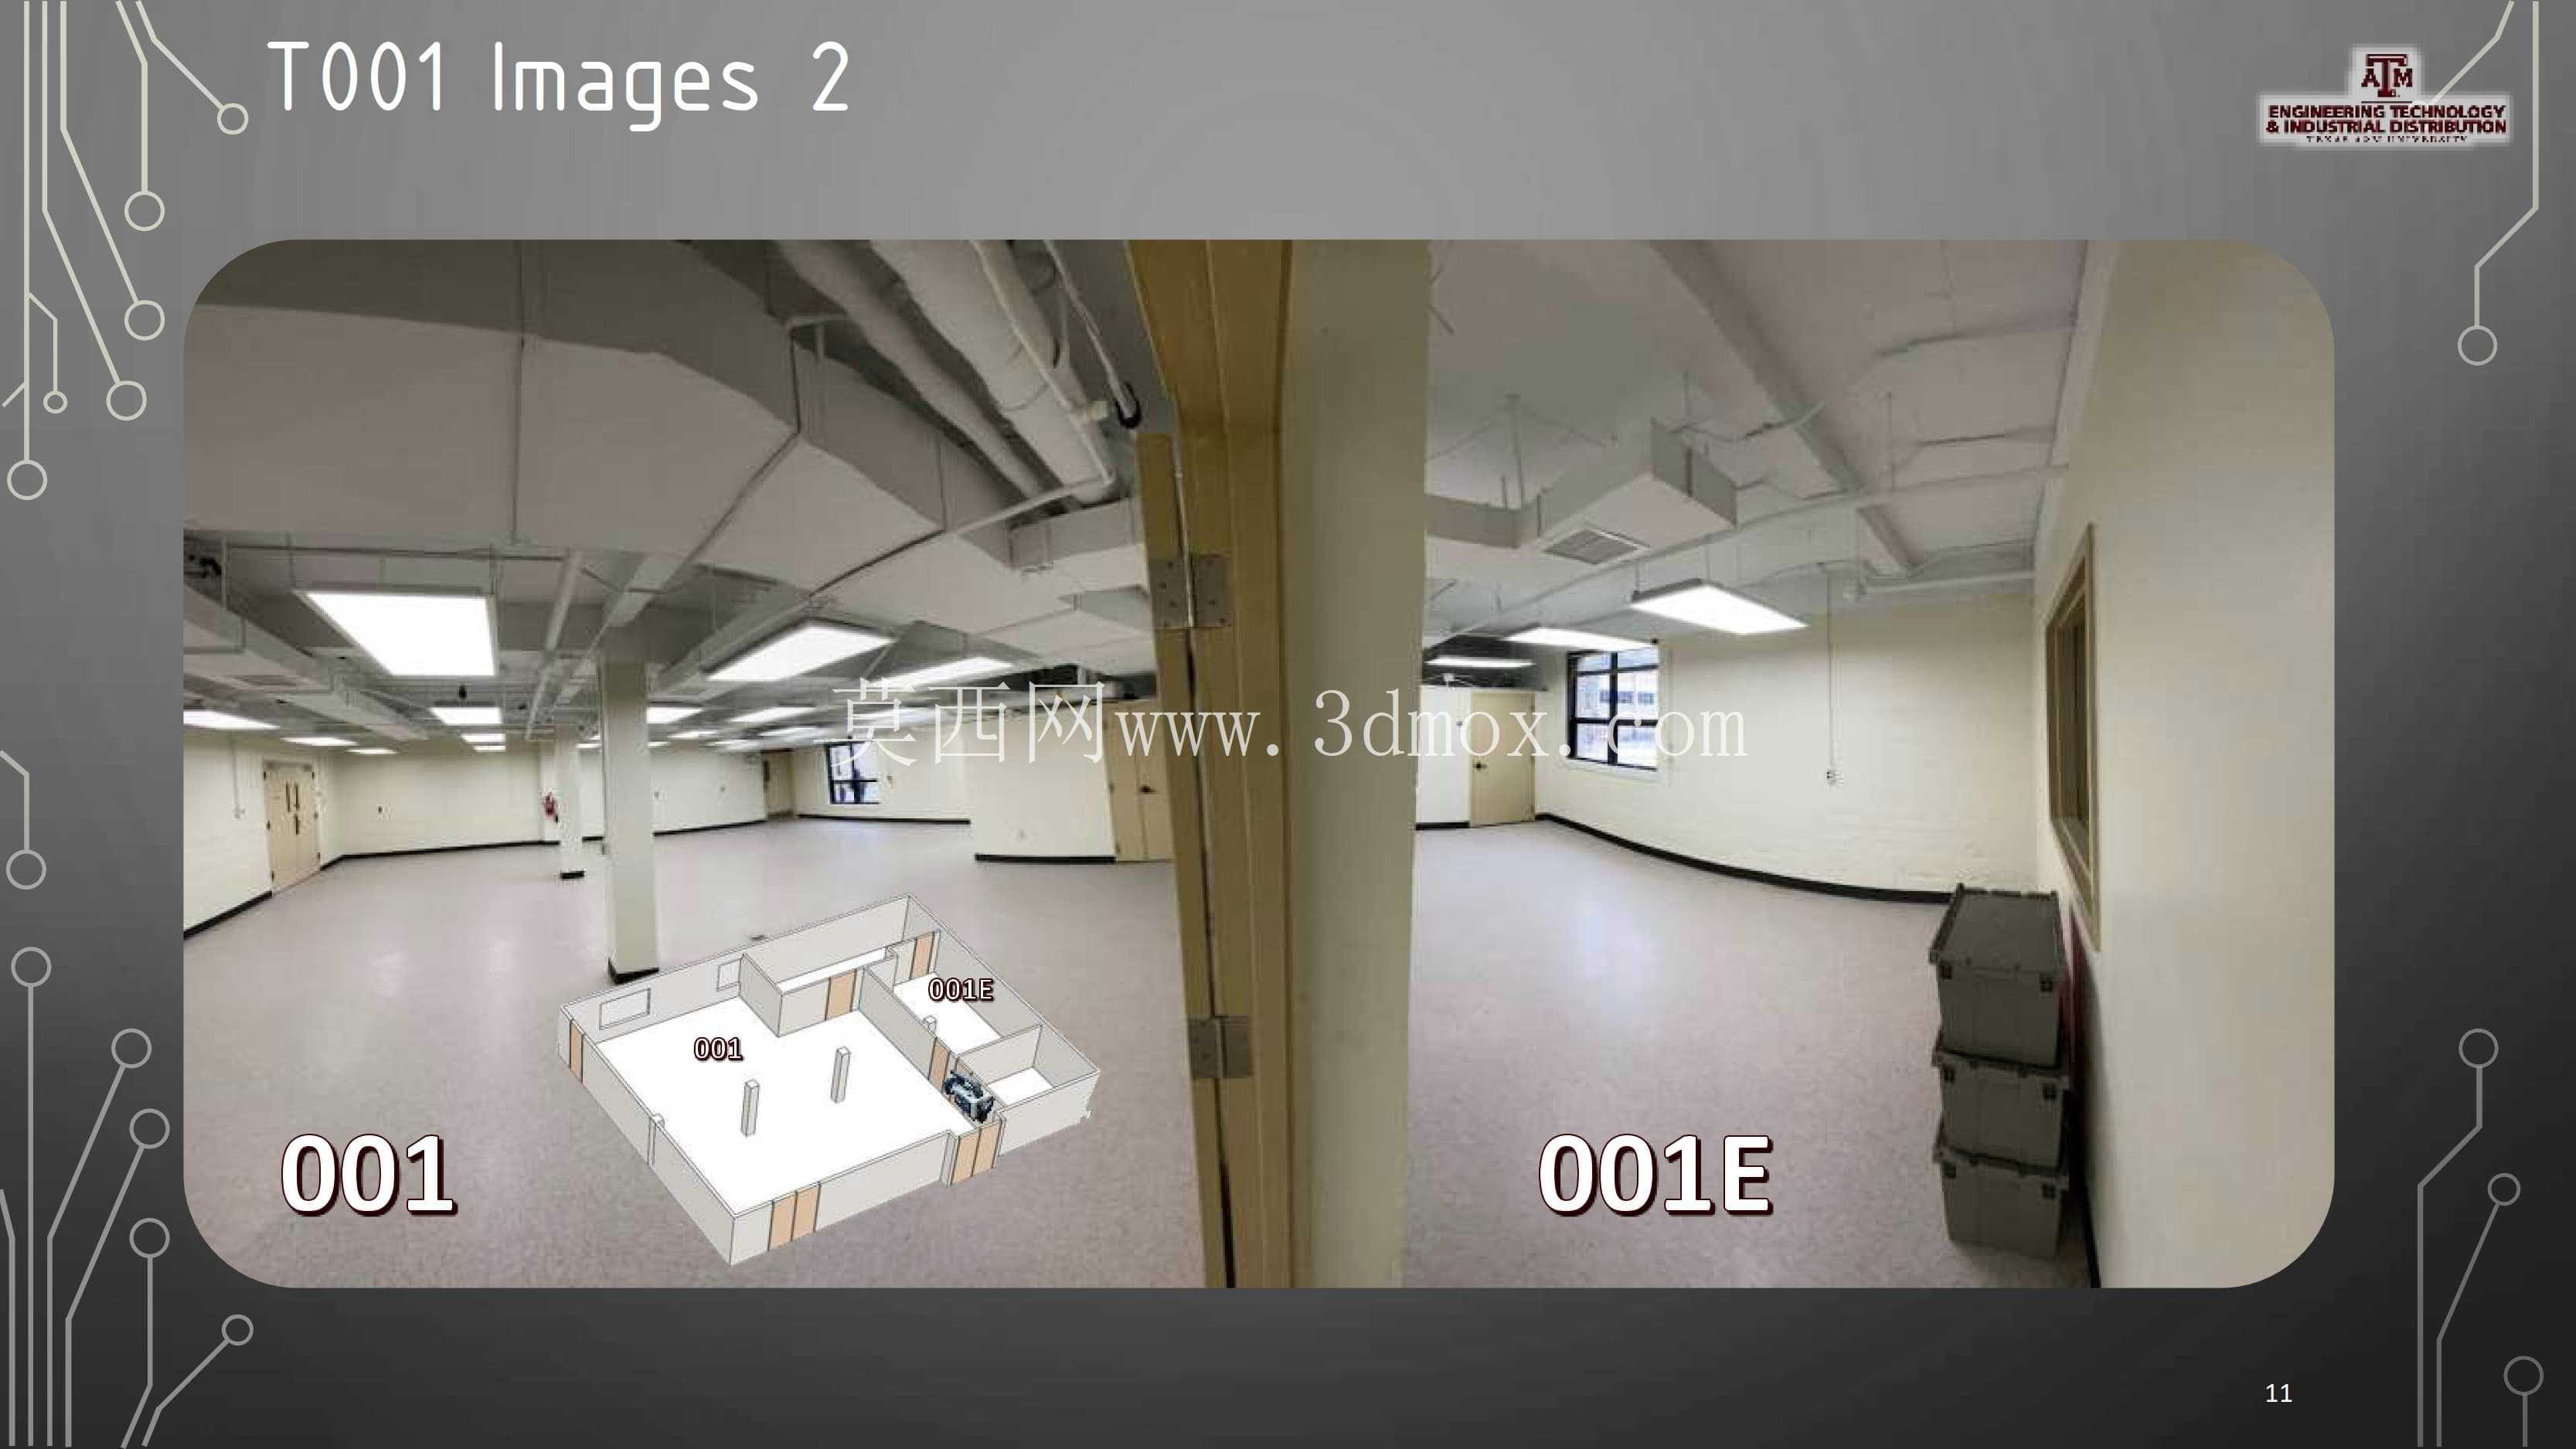
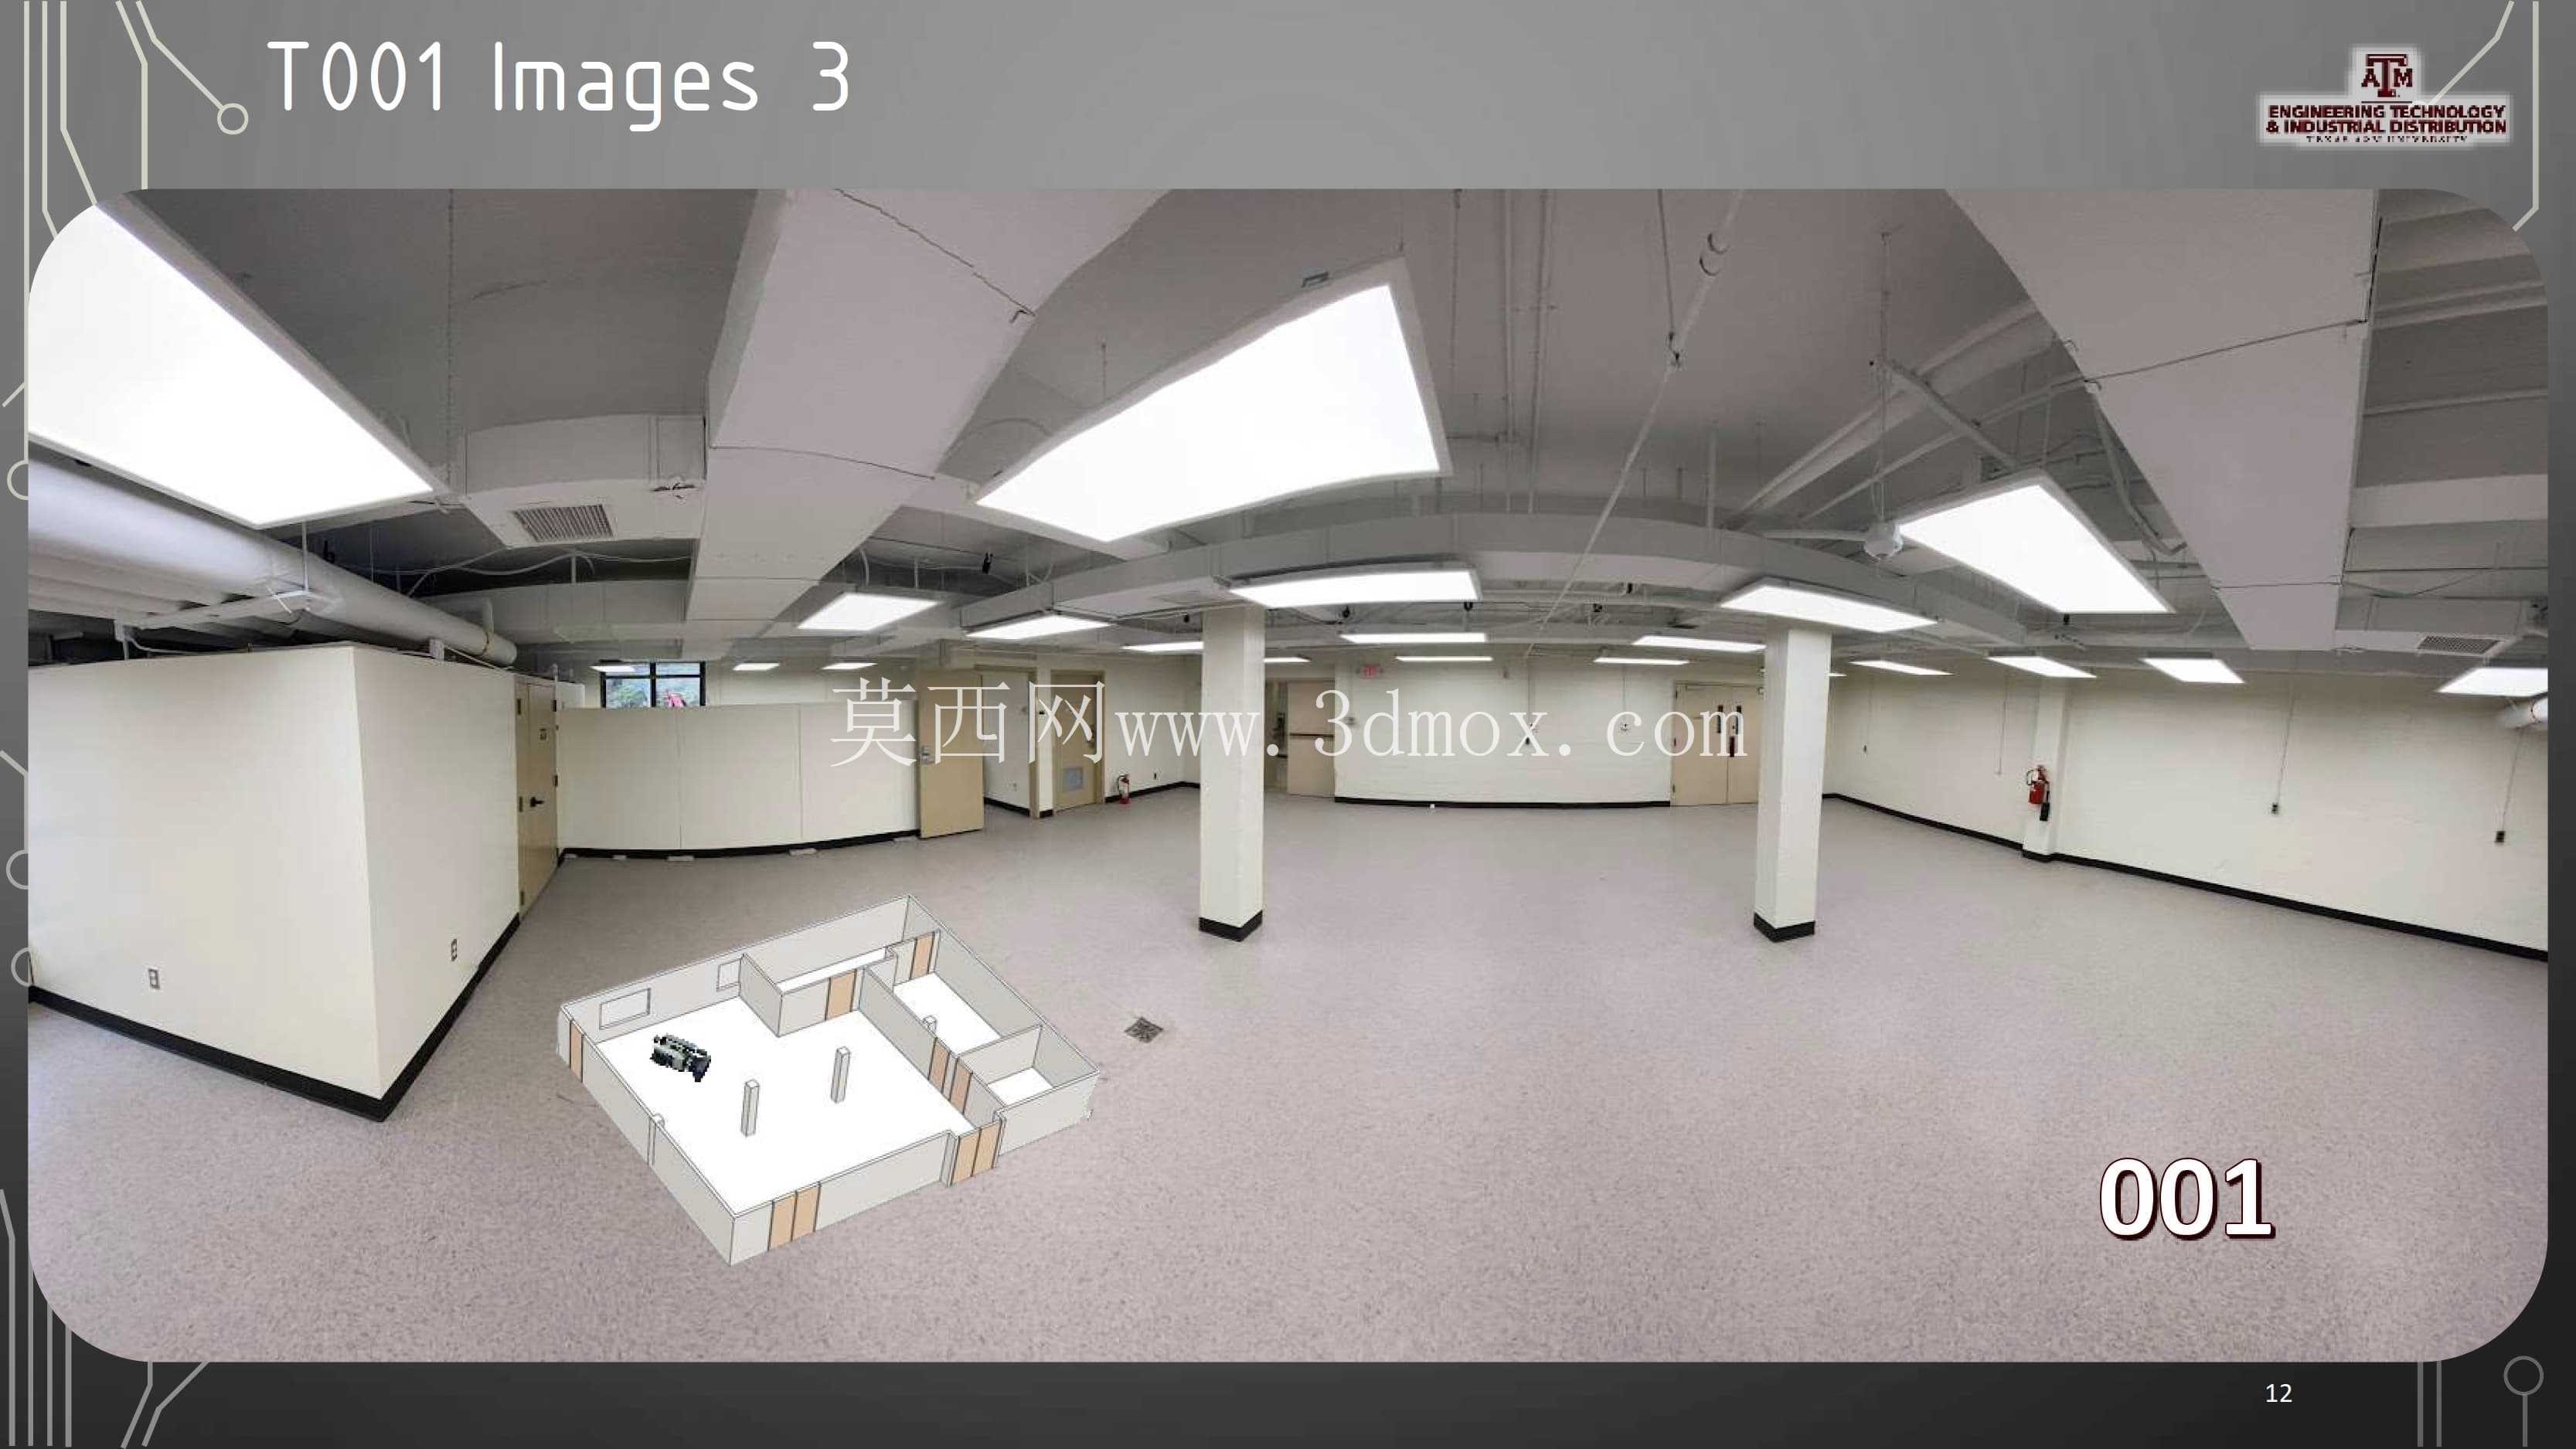
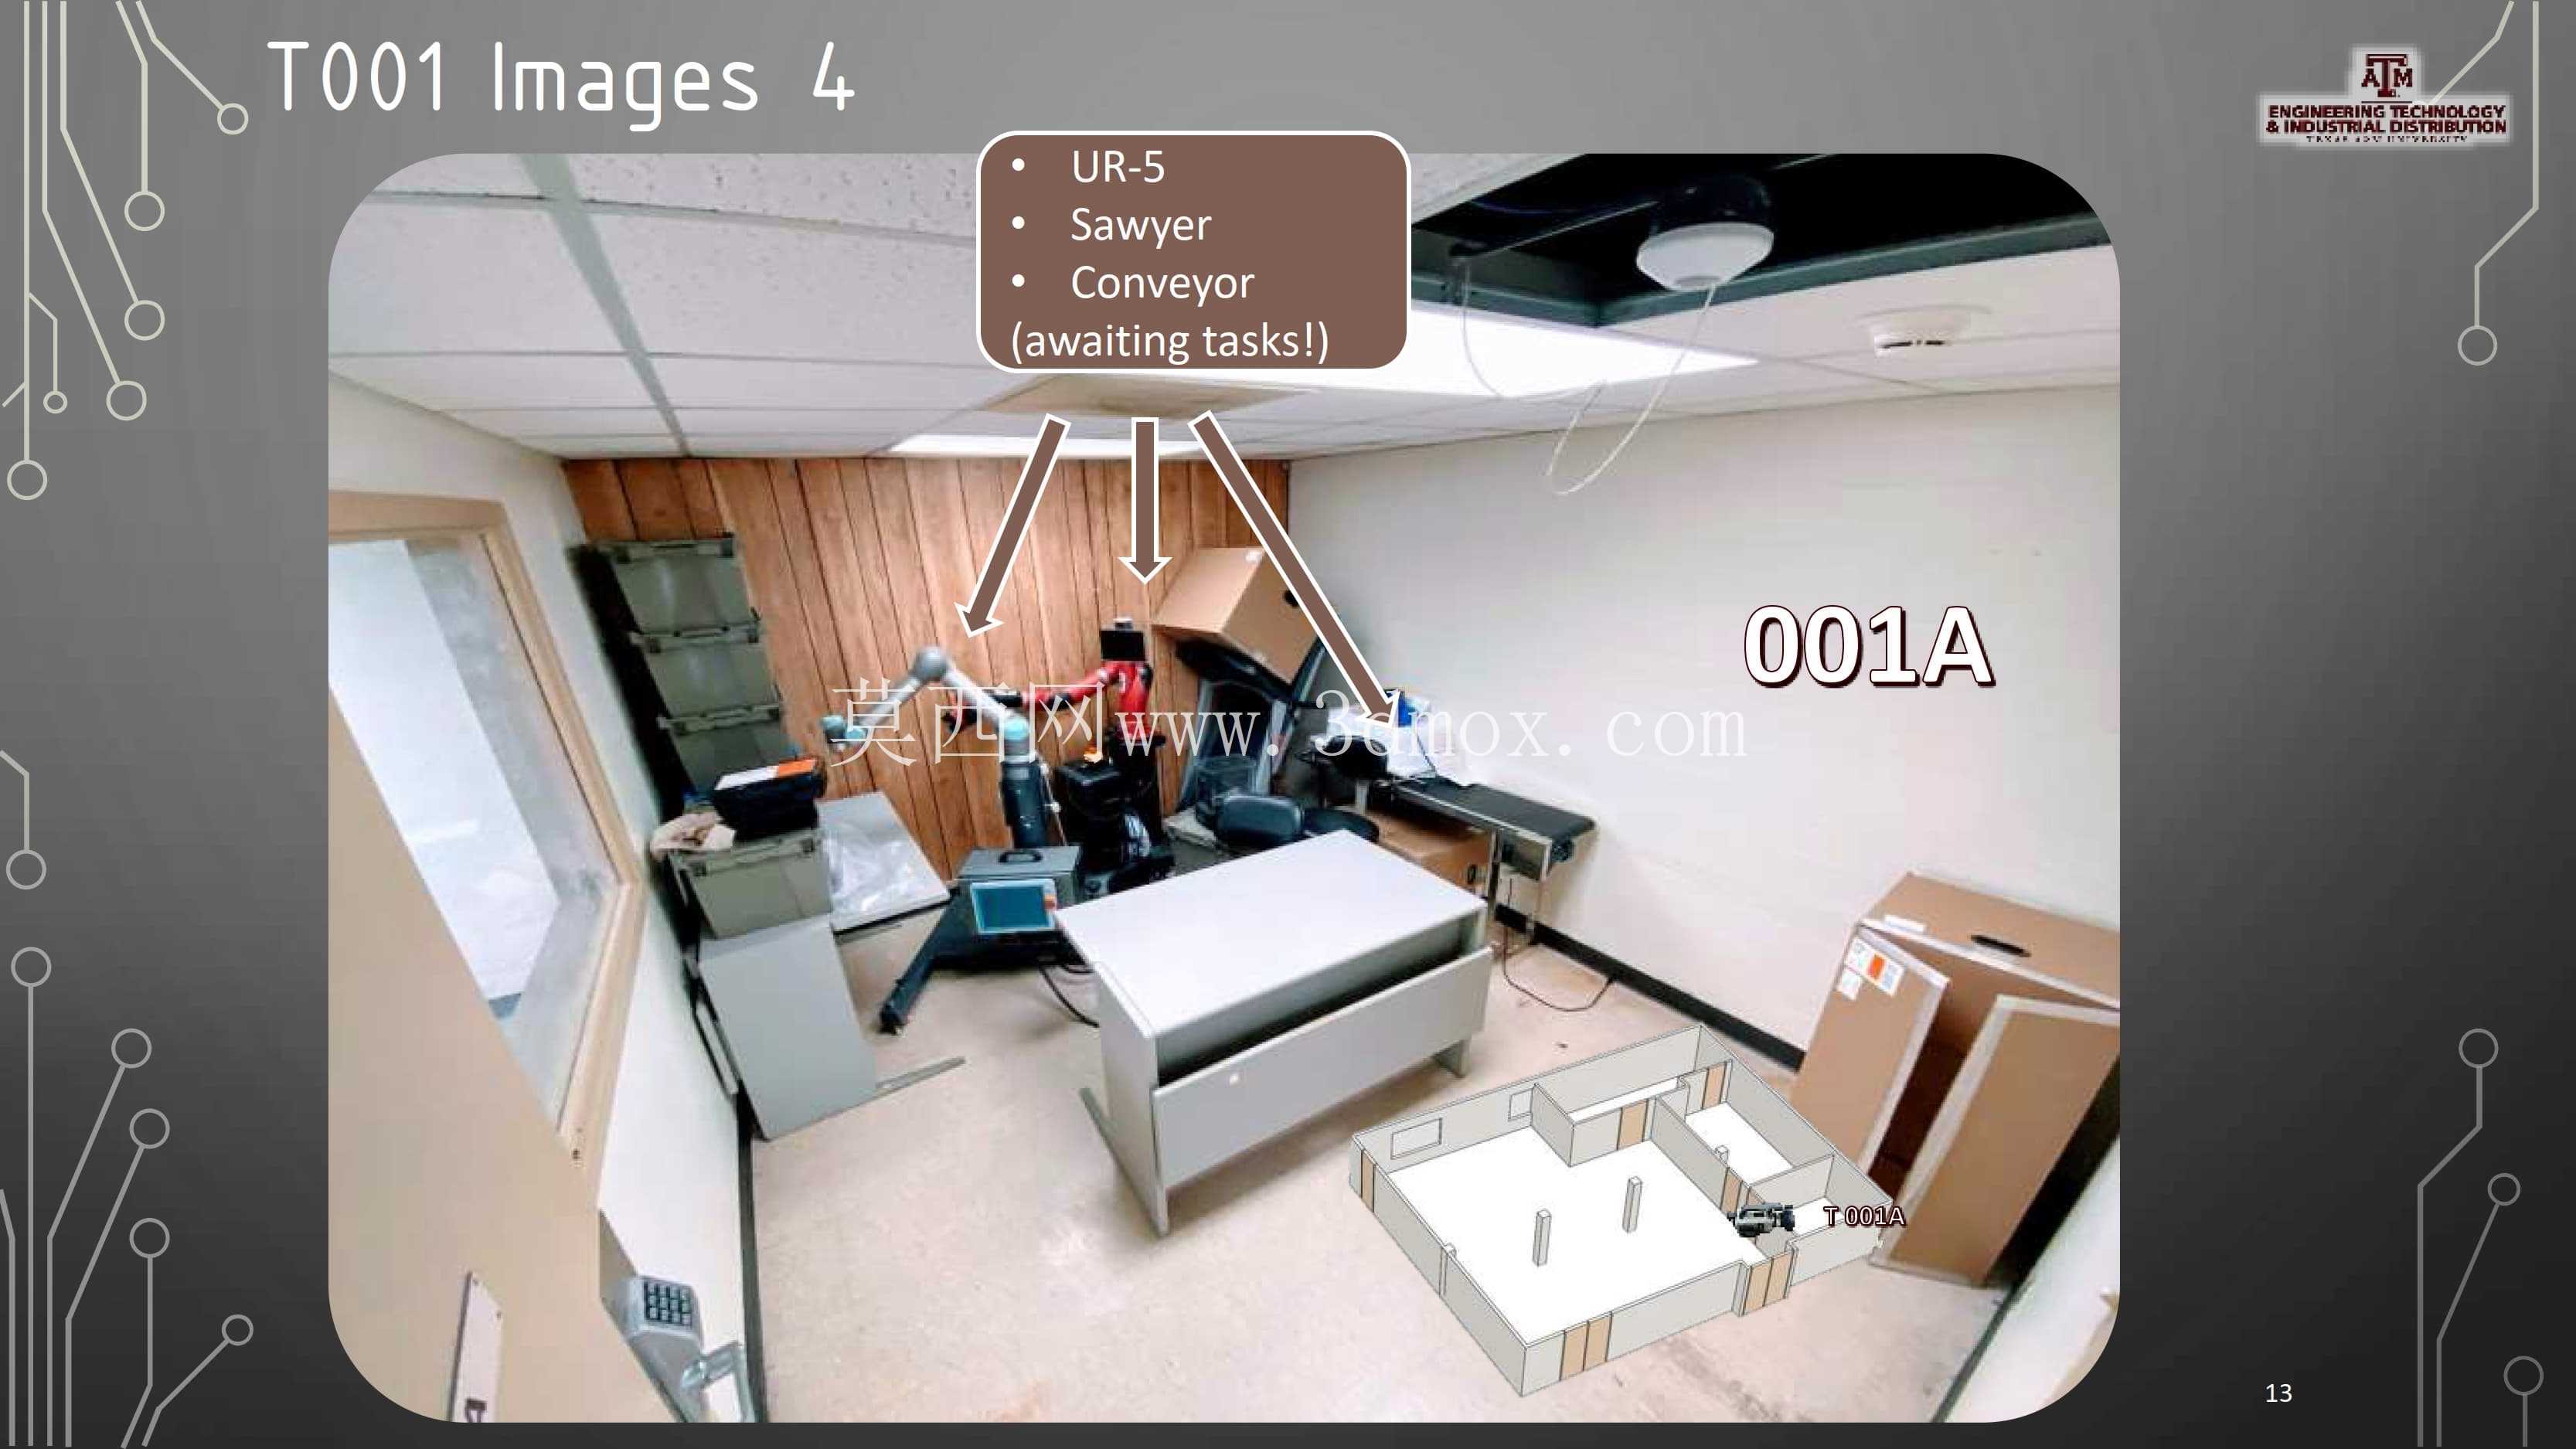
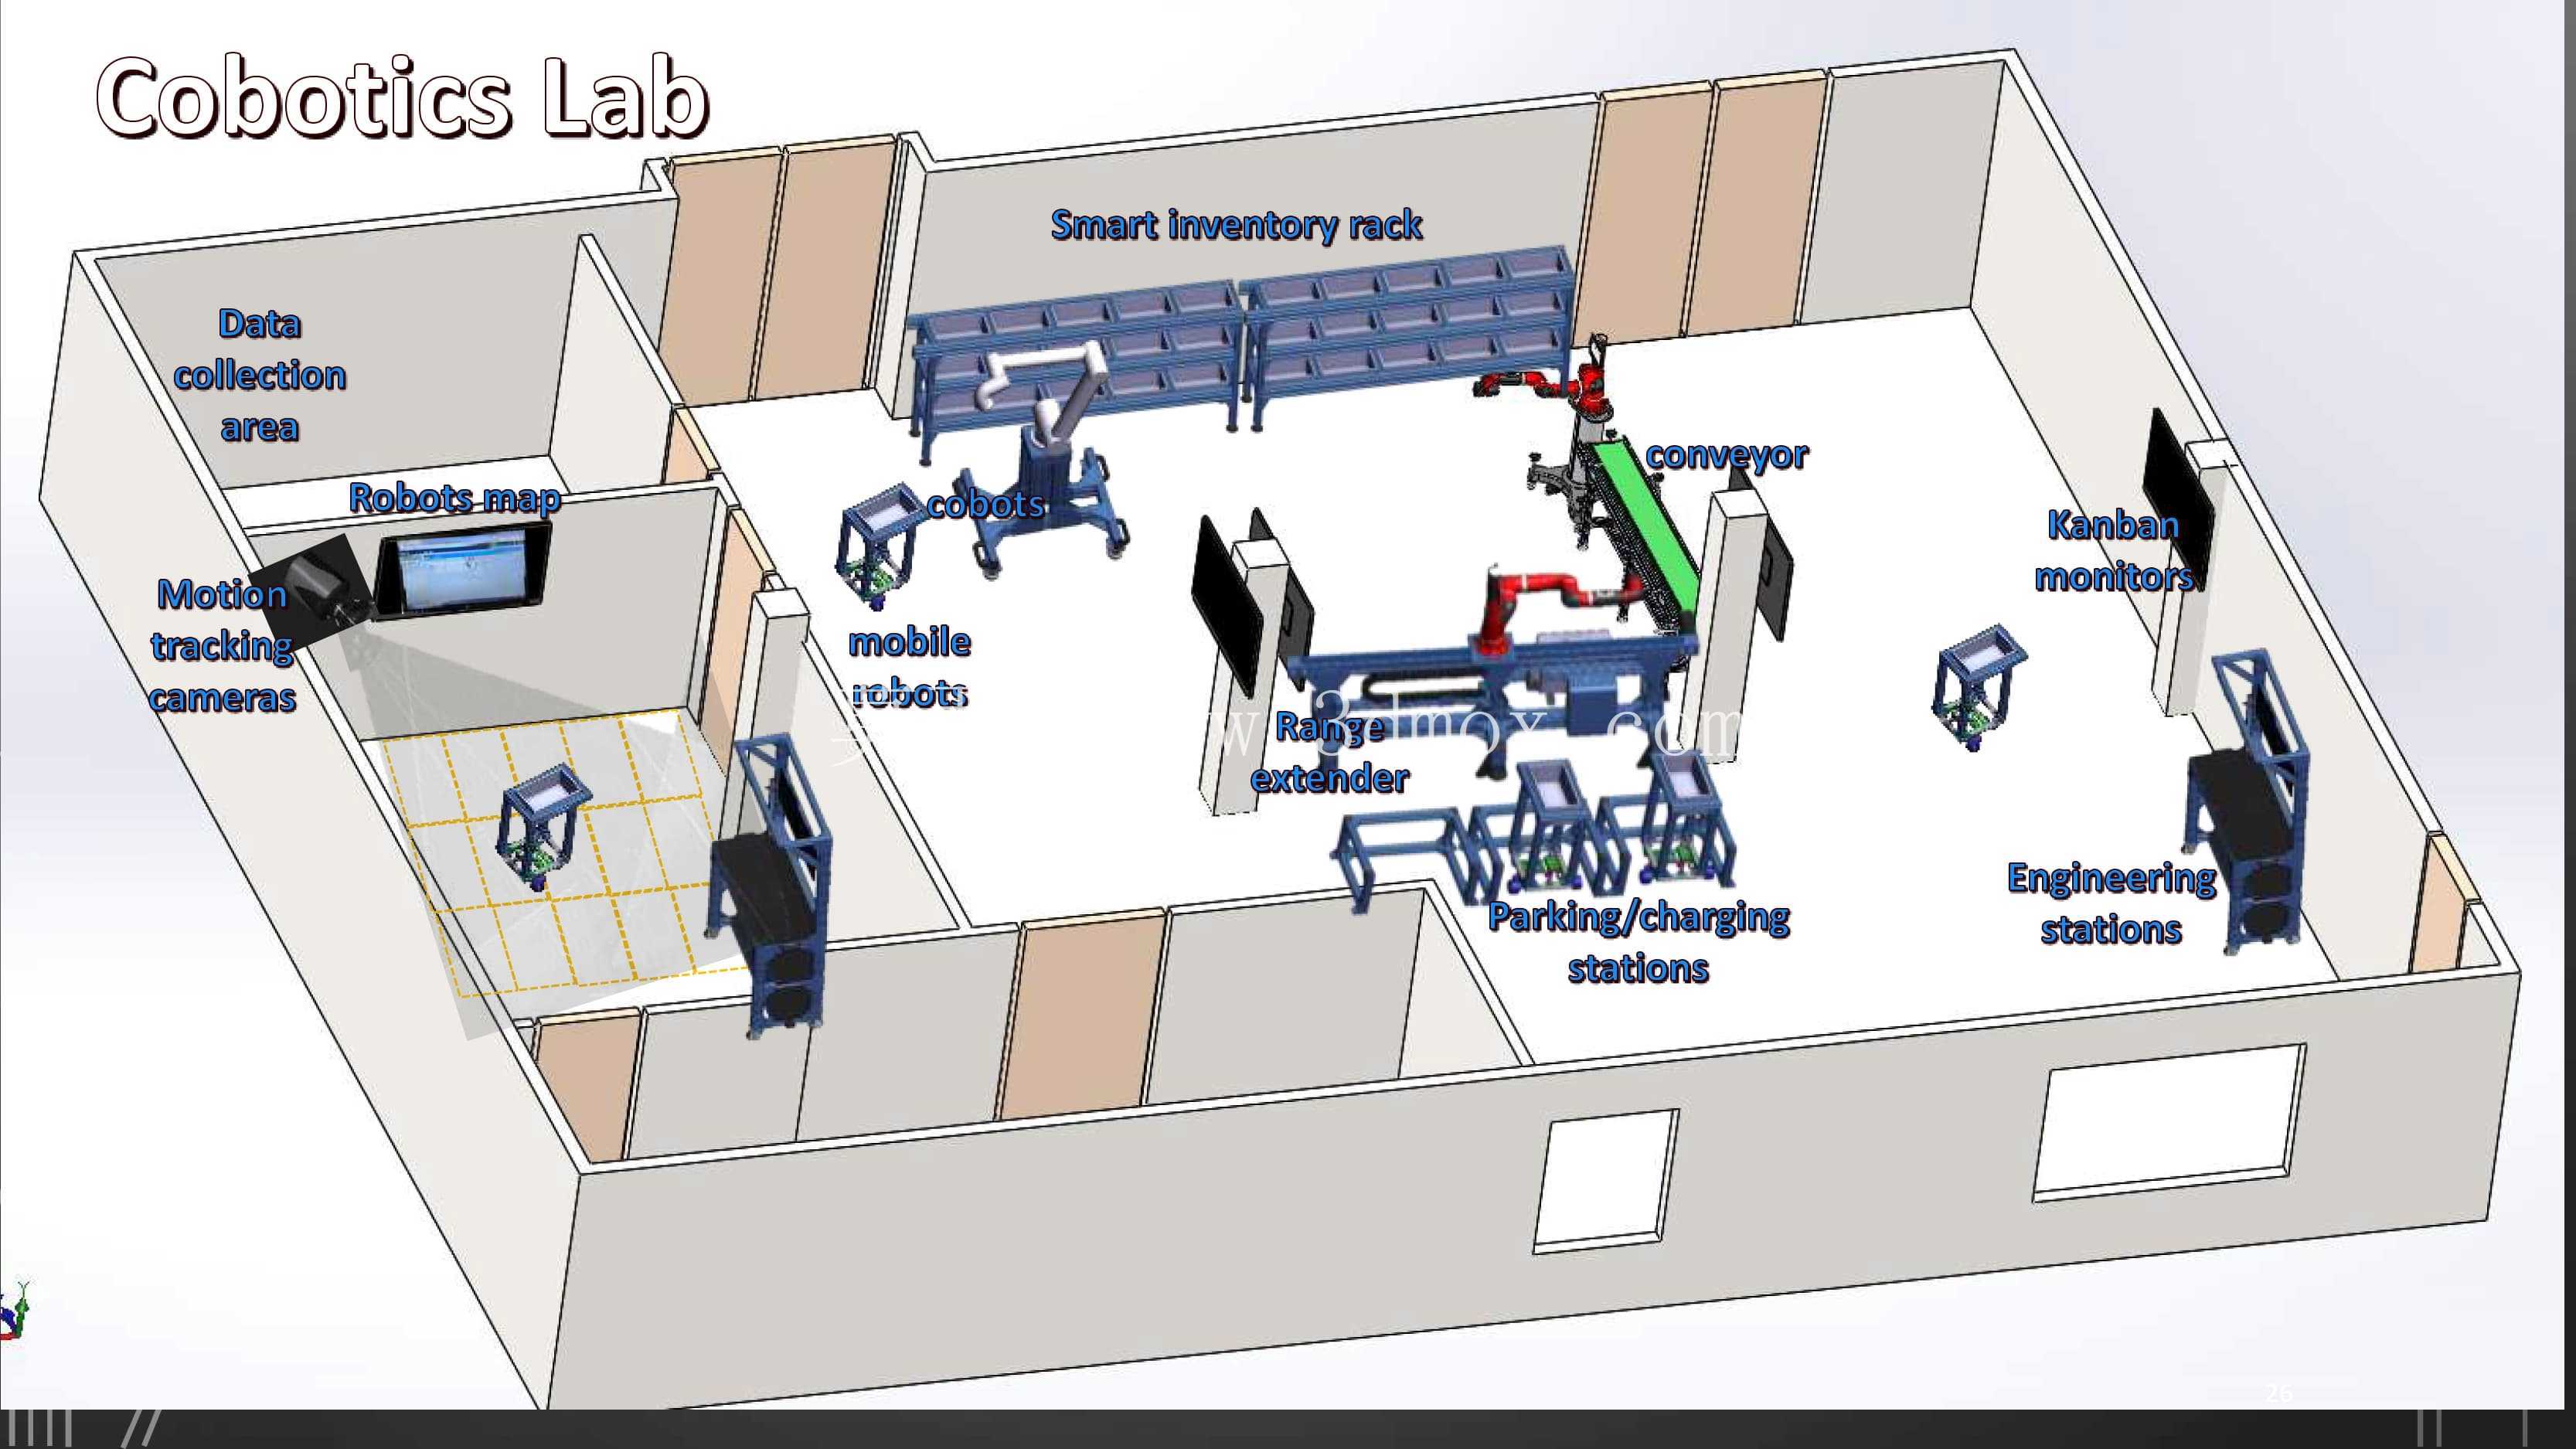
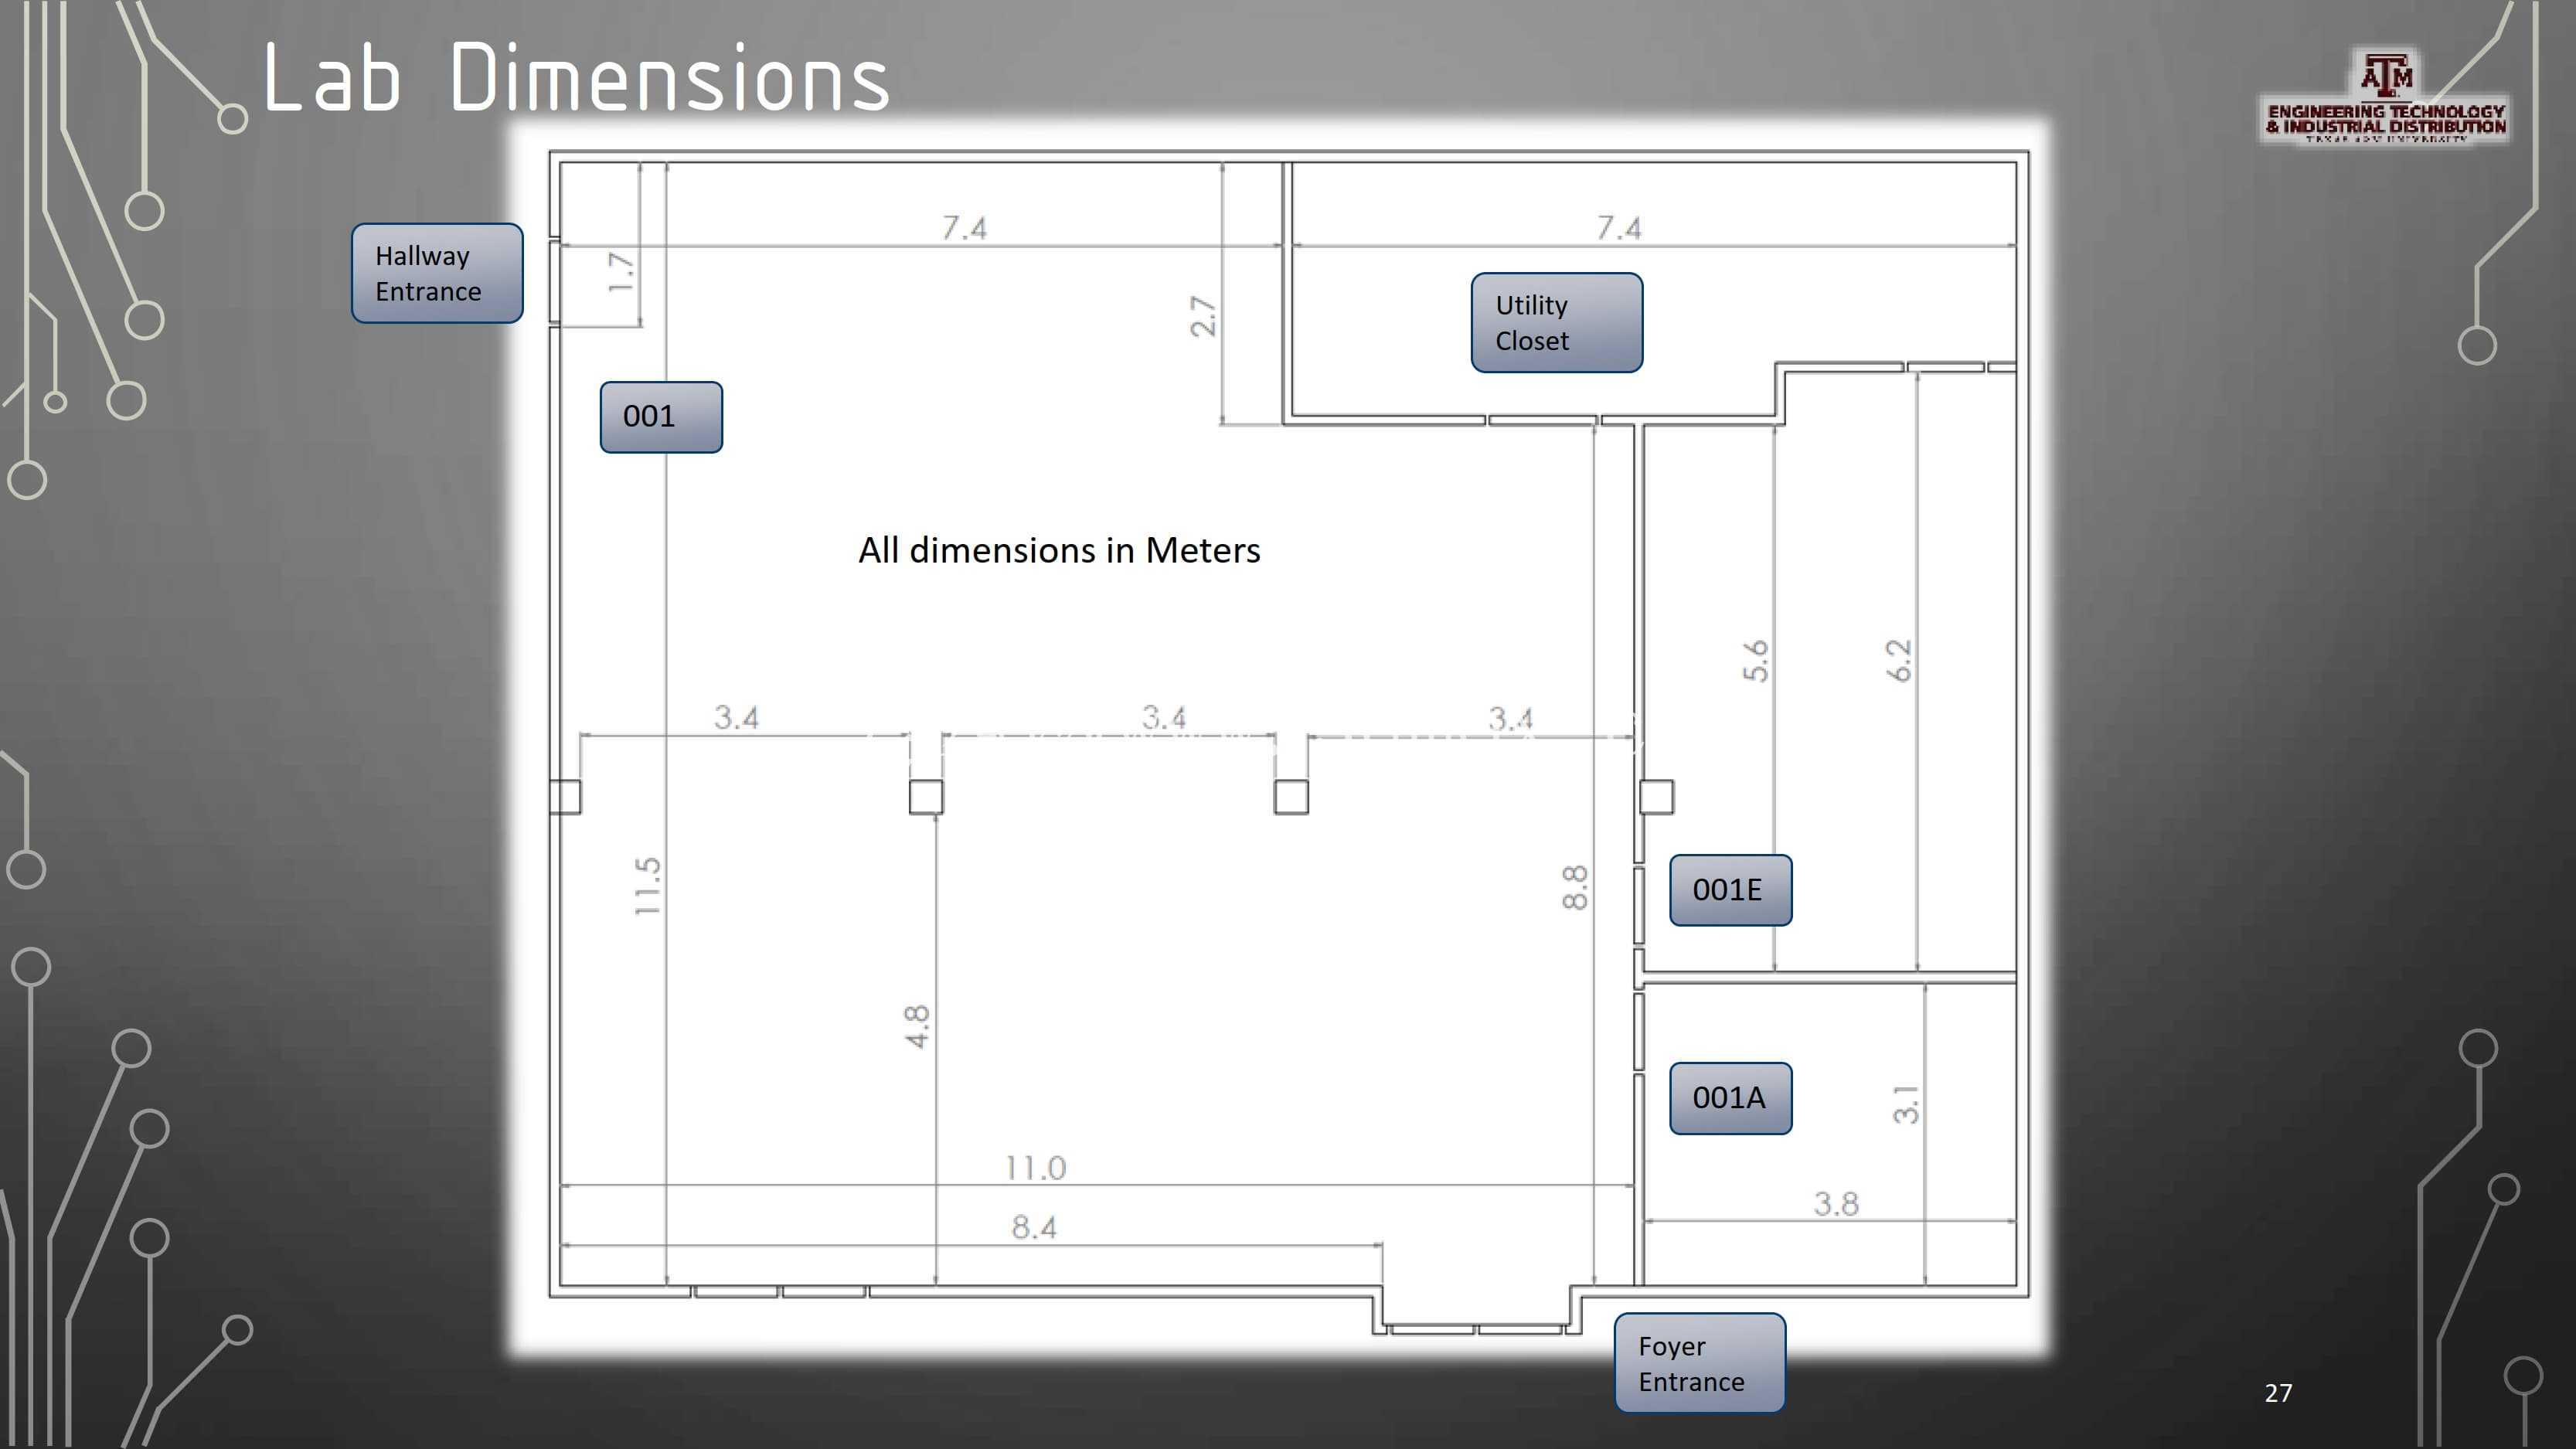
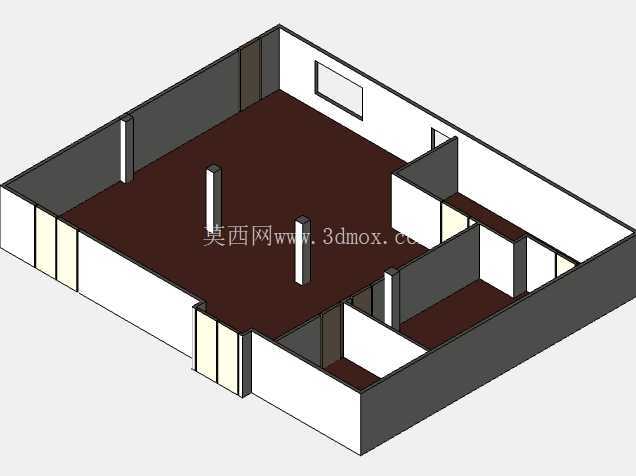
这套三维空间模型还原了高校协作机器人研发实验室的完整室内布局,核心服务于机器人导航算法开发、多机集群调度测试、障碍物检测逻辑验证等教学与研发场景,能为相关方向的师生提供1:1比例的虚拟仿真空间载体,无需进入实体场地即可完成前期算法的空间适配调试,大幅降低实体测试的场地占用成本与设备碰撞风险。从空间划分逻辑来看,整体场地采用轻质隔断做功能区拆分,左侧分隔出独立的小型隔间,可用于放置服务器机柜、存放实验耗材或是作为临时调试工位,避免主实验区的设备运行干扰到精密电子器件的存放;主实验区预留了充足的开阔地面空间,地面采用统一规格的地砖做铺装基准,建模时严格还原了地砖的拼接缝隙与铺装走向,可作为视觉导航算法的地面特征参考基准。
场地沿后侧墙面设置了连续的铝型材支架,这类支架采用工业铝型材通用槽口设计,可根据实验需求灵活挂载传感器、布线槽或是临时置物台,支架的安装位置严格预留了与墙面的检修间隙,方便后期线路维护与支架位置调整,支架底部采用膨胀螺栓固定的安装逻辑,建模时还原了底座的安装孔位与地面的固定边界,可直接用于生成支架安装的施工定位图纸。主实验区的核心位置预留了协作机器人的安装工位,工位周边设置了两根独立的显示屏安装立柱,立柱高度匹配站立操作的人机工程学尺寸,屏幕安装角度可根据操作人员的站位做俯仰调整,方便调试人员实时查看机器人运行参数与仿真画面;机器人本体的安装底座预留了通用的法兰安装孔位,可适配不同负载等级的协作机器人安装需求,底座周边预留了半径1.2米的安全操作空间,避免机器人运行过程中与周边立柱、墙体发生干涉。
从墙体与预留结构来看,所有隔断墙体均采用轻钢龙骨加饰面的常规工装结构,墙体厚度、门洞预留尺寸均符合民用建筑室内装修的通用规范,侧墙预留的小型窗洞可用于自然采光或是安装通风设备,窗洞的安装边界严格匹配常规窗户的安装尺寸,可直接用于后续的窗户模型适配。整个空间的建模逻辑完全围绕机器人研发实验的实际需求展开,没有冗余的装饰性结构,所有固定设施的位置都预留了足够的设备操作与检修空间:隔断墙的位置避开了机器人的最大运动包络范围,后侧支架的高度不会遮挡机器人顶部的视觉传感器视野,显示屏立柱的位置处于机器人运动半径的安全边界之外,同时又能保证调试人员在操作位上清晰看到屏幕内容。
对于机器人研发从业者而言,这类精准的空间模型可以直接导入仿真环境中,模拟不同布局下的机器人运行路径,测试多台机器人同时运行时的避障逻辑,也可以用于实验室建设前期的布局方案评审,提前预判设备安装、人员走动、物料运输的动线是否存在冲突,避免实体装修完成后再做布局调整产生的额外成本。模型中所有固定结构的尺寸都严格遵循实际工装的通用标准,隔断墙的高度、铝型材支架的截面尺寸、显示屏立柱的安装间距、地面的铺装规格都可以直接作为实体实验室建设的尺寸参考,不需要再做额外的尺寸换算;同时模型中预留了所有设备的安装接口基准,不管是后续添加机器人本体、传感器设备还是实验台架,都可以基于现有模型的基准坐标快速完成装配,大幅提升仿真场景搭建的效率。在实际的教学场景中,这套模型还可以用于机器人编程课程的实训载体,学生可以直接在这个虚拟空间中编写导航、避障、集群调度的相关程序,直观看到程序在真实比例空间中的运行效果,不需要占用实体实验室的设备资源,也能避免新手编程时操作不当造成的设备碰撞损坏。

- 全部评论(0)

- 模板大小: 13.71 MB
- 售价:5金币
- 下载次数: 76
- 系统要求: Rendering,SOLIDWORKS,Other,STEP / IGES
- 软件分类: 工业机器人