 微信登录
 QQ登录


六自由度Stewart并联运动平台结构设计
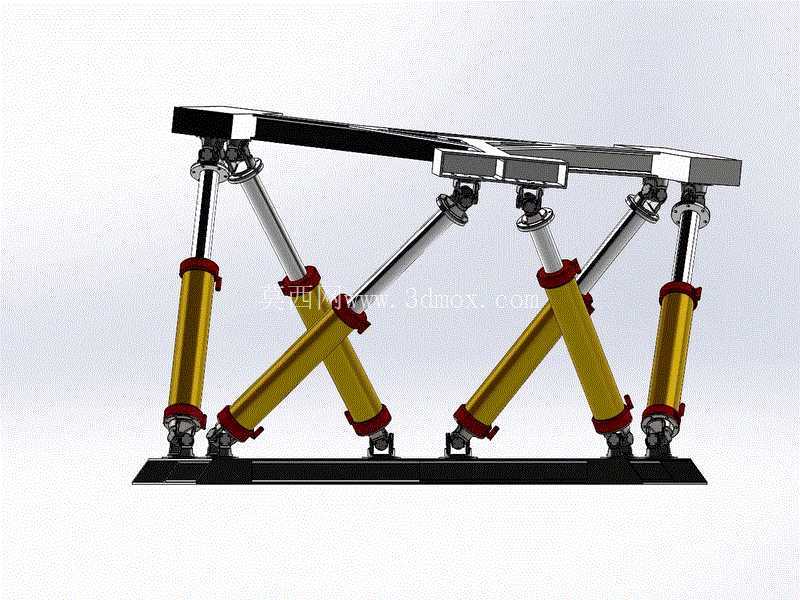
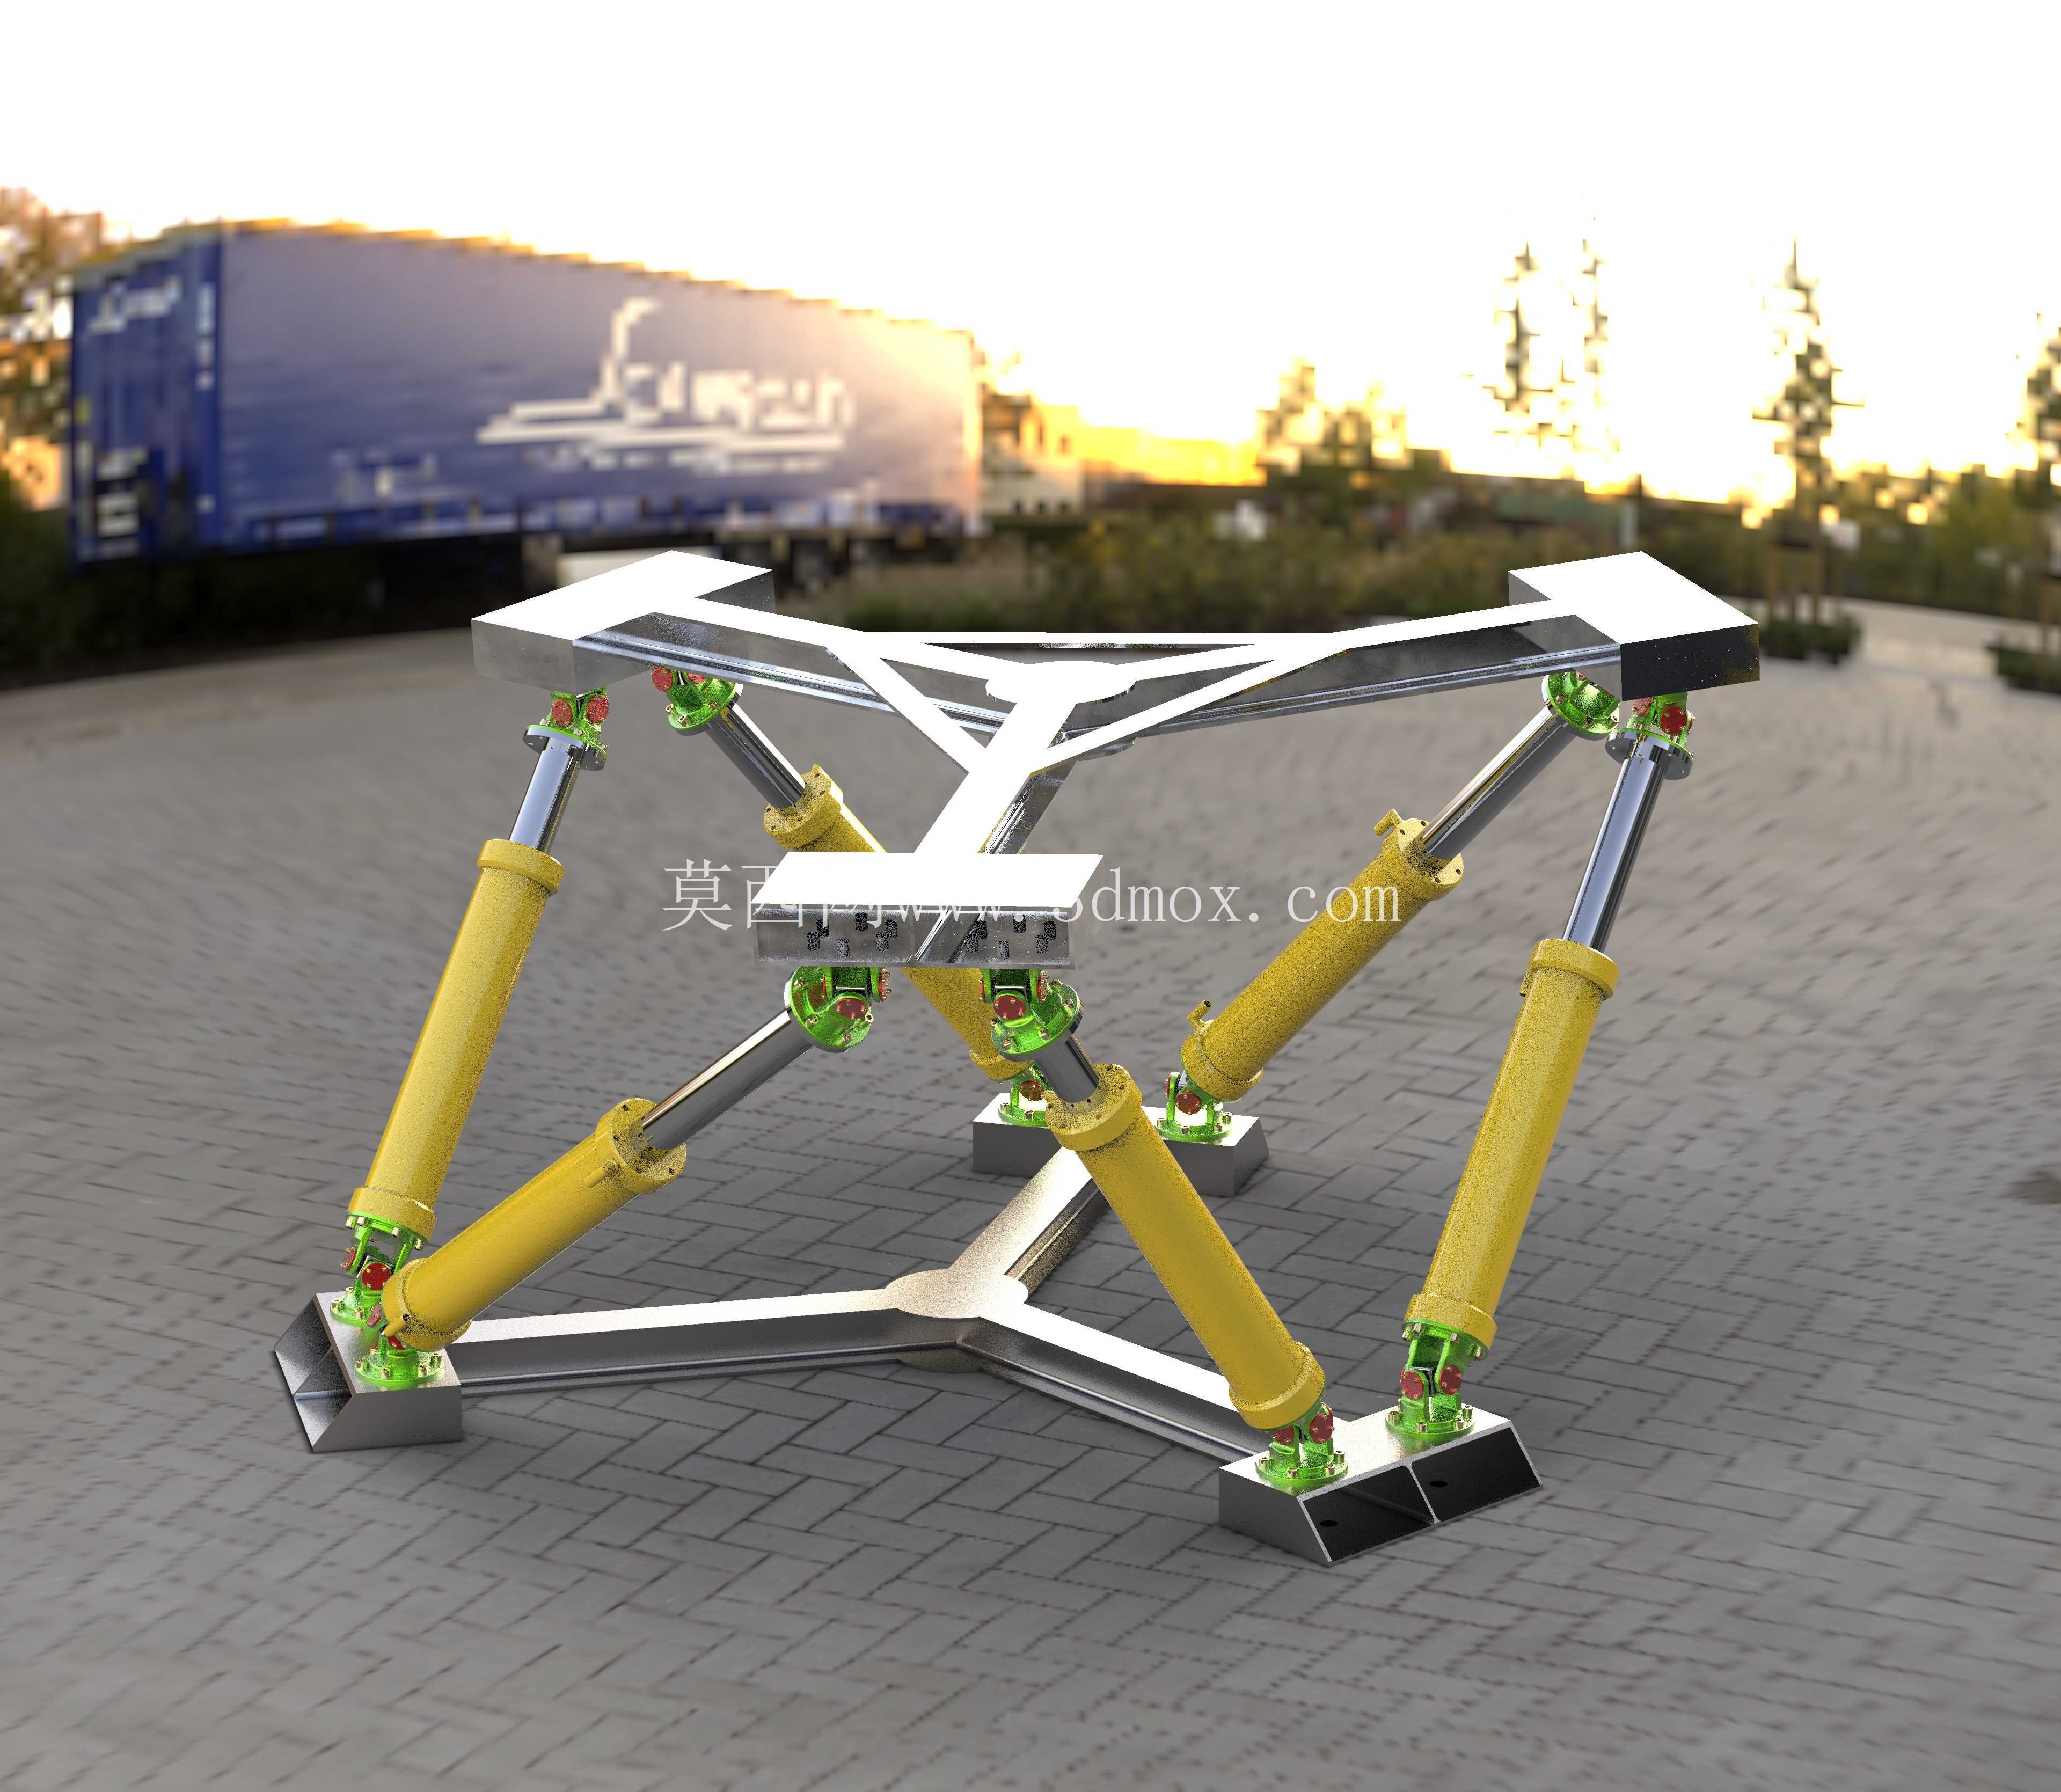
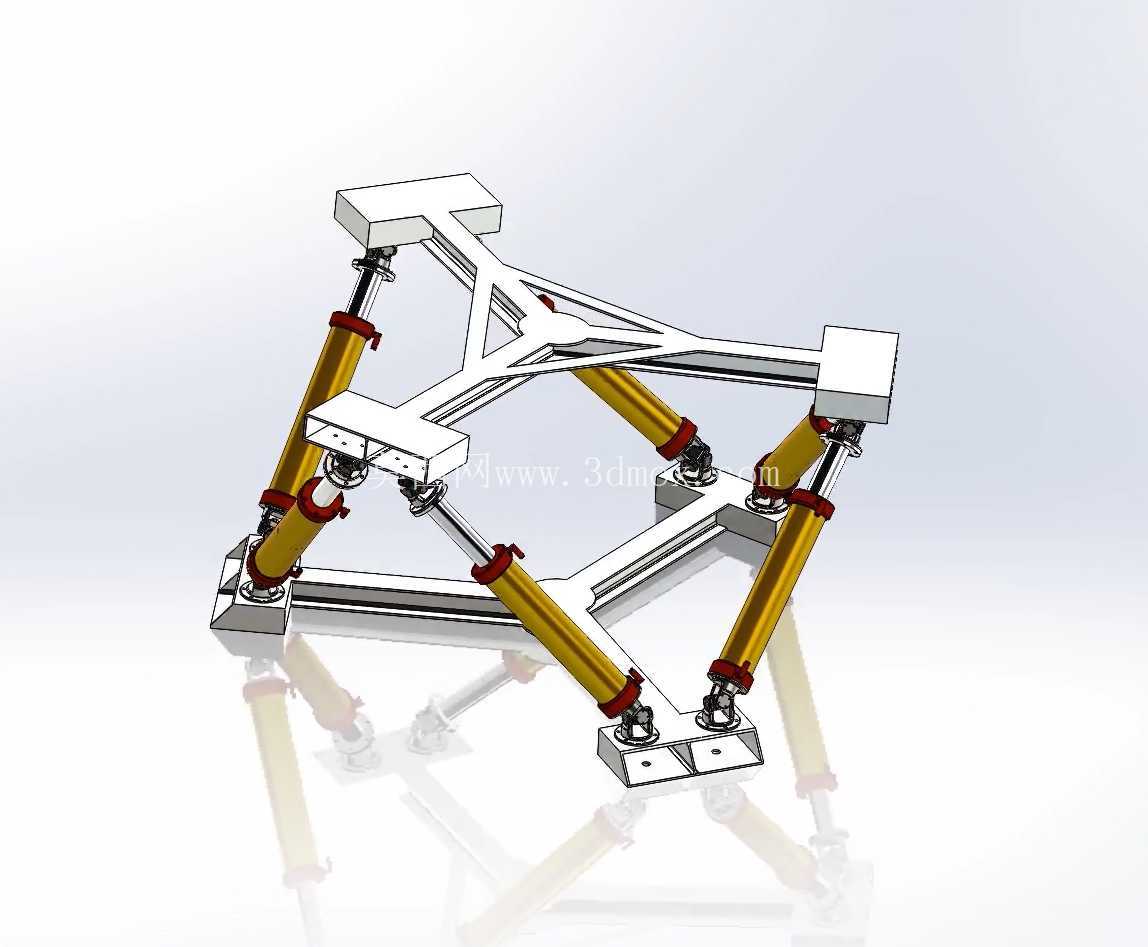
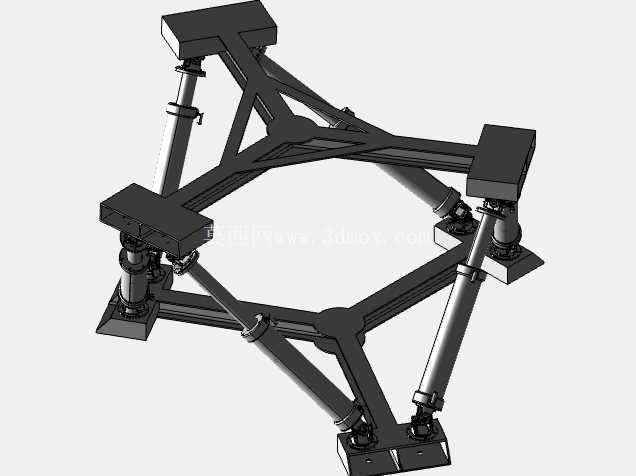
在并联机构的工程应用场景中,Stewart平台凭借六自由度的全向运动能力,始终是高精度运动模拟、位姿调整领域的核心执行机构,这套结构的三维建模完整还原了并联机构的运动逻辑与装配关系,能为同类设备的结构设计、运动学验算提供直观的三维参照。从实际落地的用途来看,这类六自由度并联平台最常出现在飞行模拟器的运动座舱底座,通过六个作动筒的协同伸缩,复现飞行器在不同飞行姿态下的过载、倾斜、俯仰体感,相比串联结构的运动机构,并联形式的Stewart平台整体刚度更高,负载自重比更大,运动响应速度更快,累计误差也远低于串联多关节结构,除了飞行模拟场景,在车辆道路模拟试验台、精密加工的多轴调姿平台、航天器对接试验台、甚至高端运动座椅的体感驱动结构中,都能看到这类并联机构的应用。
从功能特性上看,这套模型完整还原了Stewart平台的核心组成:底部固定基座、上部运动平台、六个对称布置的可伸缩作动筒,以及上下两端的万向铰接副。六个作动筒采用空间对称的布局形式,每根作动筒通过两端的铰接结构分别连接固定基座与运动平台,通过不同作动筒的伸缩量组合,就能实现上部平台沿X、Y、Z三个轴向的平移运动,以及绕三个轴向的旋转运动,完整覆盖空间内的六个运动自由度。模型中对铰接副的运动间隙、作动筒的伸缩行程都做了符合工程实际的约束,在进行运动仿真时,能直观看到不同位姿下各作动筒的长度变化、铰接点的受力角度变化,避免实际设计中出现机构死点、作动筒行程不足或者铰接副转角超出设计范围的问题。
在设计思路的还原上,这套模型严格遵循了Stewart平台的经典构型逻辑:上下平台的铰接点采用非对称的圆周布置,避免运动过程中出现机构奇异位形;作动筒的上下铰接点分布圆直径根据常用的负载参数做了匹配,保证平台在最大倾斜角度下,作动筒不会出现结构干涉;每根作动筒的结构都拆分为缸筒、活塞杆、端部铰接座三个部分,能清晰看到伸缩副的配合关系,也方便后续根据实际负载需求替换成液压作动筒、电动伺服缸或者气动推杆,适配不同成本、不同精度要求的应用场景。很多初次接触并联机构的设计者容易忽略铰接副的转角限制,这套模型在装配约束中就还原了万向铰的实际转角范围,当平台运动到铰接副极限角度时,仿真会自动触发约束提示,能帮助设计者快速校核平台的最大运动边界,避免后期加工装配后出现运动卡滞的问题。
从安装边界与尺寸逻辑来看,这类Stewart平台的整体尺寸完全由上部负载的安装需求、目标运动行程决定:底部基座的安装平面需要保证足够的平面度,六个下铰接点的位置度公差直接影响平台的运动精度,通常基座会采用焊接钢结构或者铸造箱体结构,保证大负载下的结构刚度;上部运动平台的安装面会预留标准的螺纹安装孔,用来固定模拟座舱、测试工件或者调姿工装,平台的最大倾斜角度通常在25度到35度之间,垂向的升降行程根据作动筒的伸缩量决定,常规的中小型模拟平台垂向行程在200mm到500mm区间,就能满足大部分体感模拟、精密调姿的需求。在实际安装时,需要先将六个作动筒调整到中位长度,再依次连接上下铰接点,避免安装过程中出现作动筒受力不均的问题,后期调试时也需要先做单缸的伸缩测试,再进行六缸协同的位姿运动测试,保证各作动筒的运动同步性。
很多人会将Stewart平台和六足机器人的结构混淆,实际上二者的运动逻辑同源,只是应用场景不同:六足机器人是将基座作为运动本体,通过腿部的伸缩摆动实现行走,而Stewart平台是将基座固定,通过作动筒伸缩驱动上部平台的位姿变化,这套模型的结构参数稍作调整,就能衍生出六足步行机器人的腿部结构,这也是并联机构设计的灵活性所在。在进行三维建模时,这类并联机构最考验设计者对空间装配关系的理解,每一个铰接点的坐标偏差,都会导致最终的运动轨迹出现偏差,这套模型中所有铰接点的位置都经过运动学验算,保证在全行程范围内不会出现结构干涉,也能为后续的控制系统编写提供正向的运动学参数参照,不管是用于教学演示、结构方案评审还是后续的工程化出图,都能提供清晰的结构参照。

- 全部评论(0)

- 模板大小: 12.01 MB
- 售价:5金币
- 下载次数: 207
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人


