微信登录
 QQ登录


单电机驱动自平衡轮式机器人结构设计
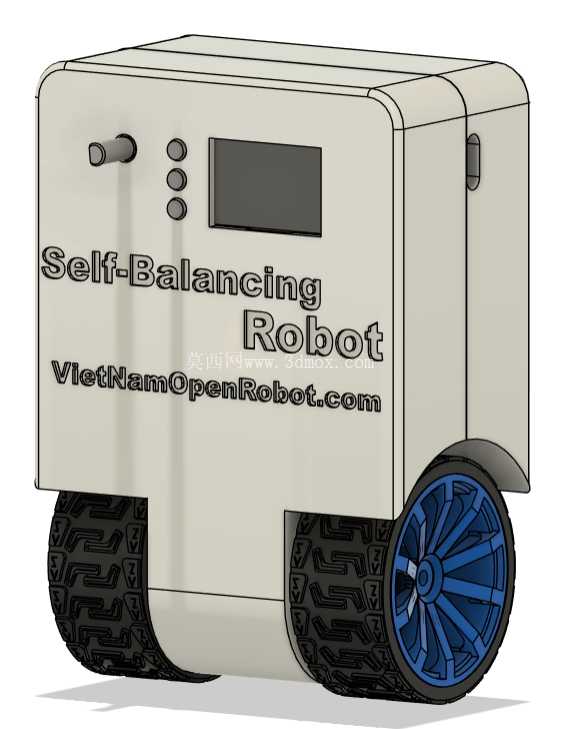
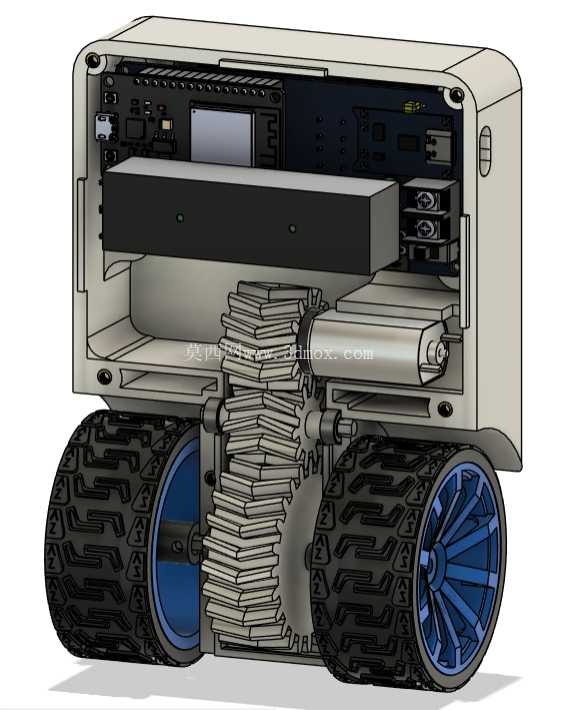
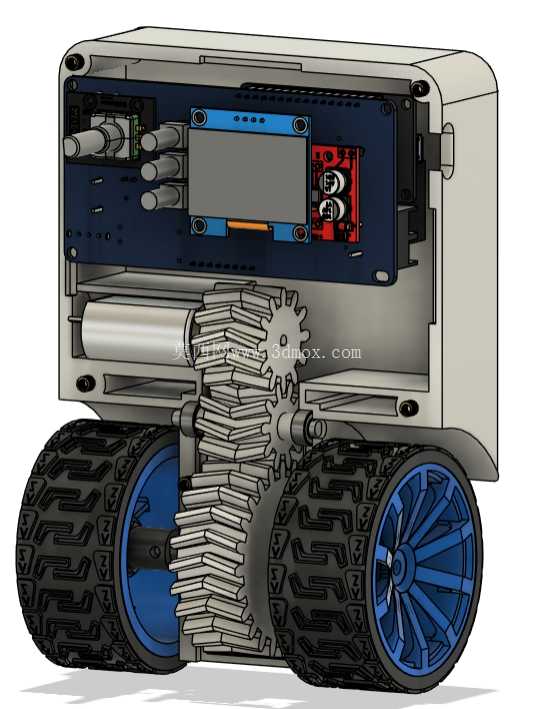
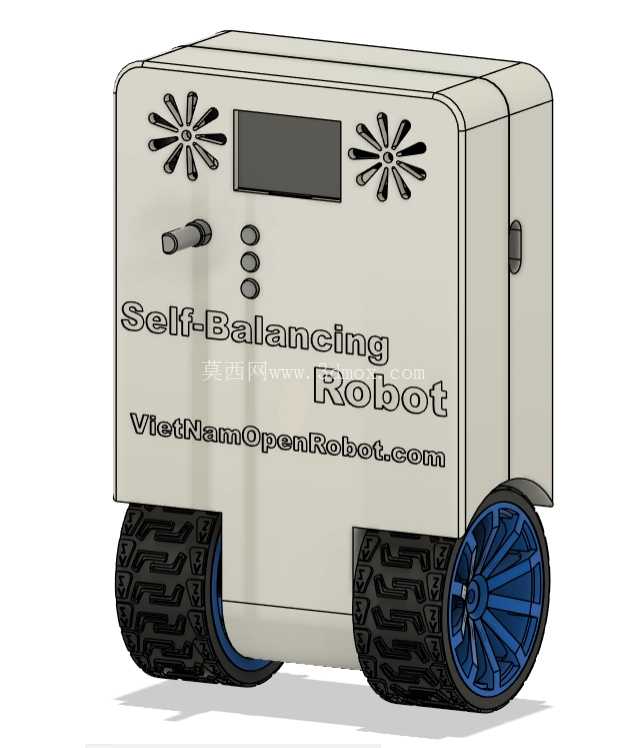
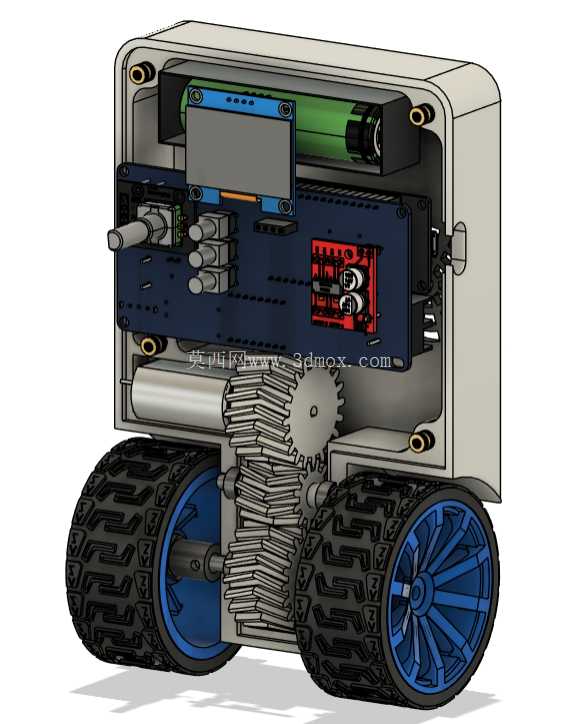
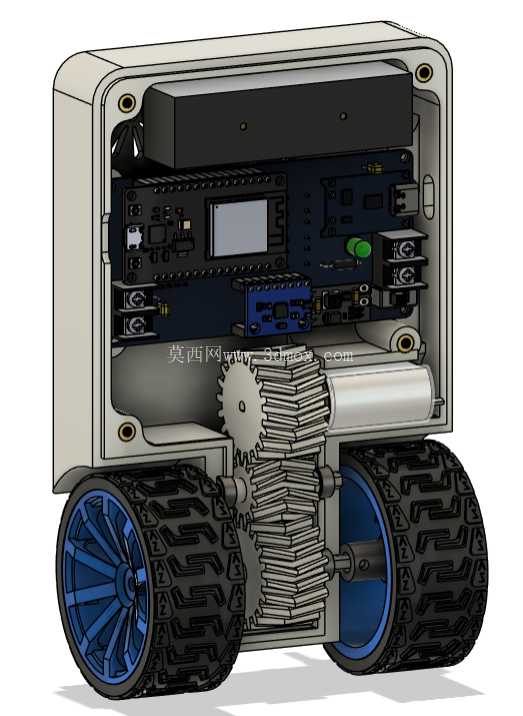
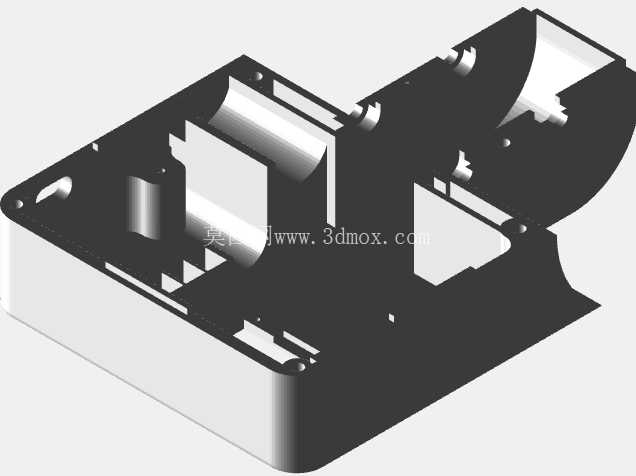
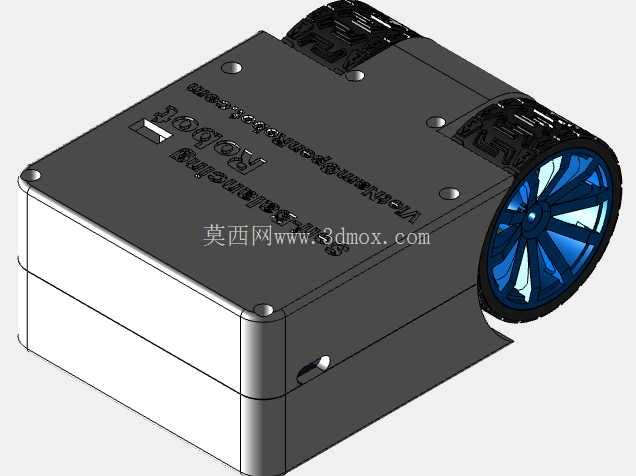
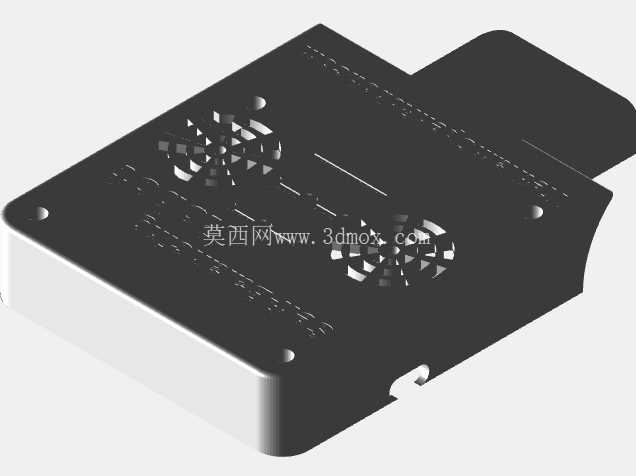
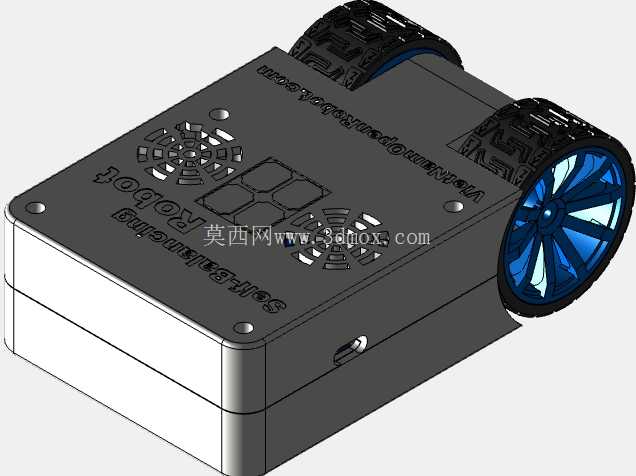
这款单轴平衡轮式移动装置,核心定位是面向控制原理教学的实操验证载体,同时也可作为小型室内巡检、轻载物料转运的移动底盘拓展基底,填补了入门级平衡机器人教学设备中结构复杂、调试门槛高的市场空白。不同于市面常见的双电机差速平衡机器人结构,该装置仅采用单电机作为动力输出源,大幅降低了硬件接线复杂度与控制逻辑的入门难度,非常适合刚接触PID控制算法的学习者完成从理论到实物的落地验证。
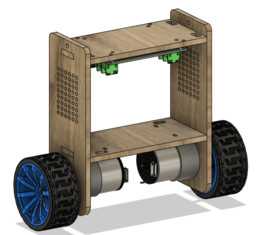
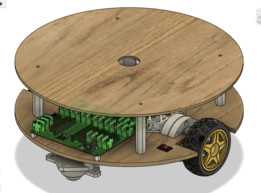
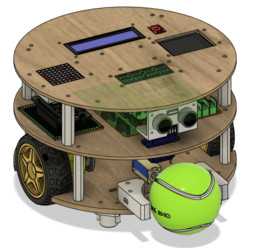
从结构设计逻辑来看,整机采用上下分层的布局思路,上层为控制舱,集成了显示交互模块、参数调节按键与主控安装位,舱体外壳做了圆弧过渡处理,既避免直角结构的磕碰风险,也能在设备意外倾倒时减少外壳的冲击损伤。显示模块直接嵌装在上层舱体的正面开槽内,按键组布置在显示屏侧方,调试人员无需外接电脑即可直接完成PID参数的调整与实时数据读取,省去了频繁接线调试的繁琐步骤。动力舱布置在整机下部,与轮组安装位直接连通,传动结构经过两轮迭代优化:初代版本采用1:1传动比的人字齿轮组,虽然传动平稳性较好,但输出扭矩不足以支撑整机在带载状态下的动态平衡响应,后续迭代版本将传动比调整为1:2,在不改变电机选型的前提下提升了轮端输出扭矩,让平衡调整的响应速度更快,抗负载扰动能力更强。
行走轮组采用大直径橡胶胎面设计,轮辐为一体式结构,橡胶胎面的花纹做了加深处理,能够在木质桌面、环氧地坪、短绒地毯等常见室内场景下提供足够的抓地力,避免轮面打滑导致的平衡失稳。整机所有结构件均适配3D打印工艺的成型要求,壁厚统一设置为1.5-2mm,既保证了结构强度,也能减少打印过程中的支撑材料用量,降低单件制作成本;各零部件的装配接口采用卡扣与螺丝结合的固定方式,卡扣用于零件的预定位,螺丝用于最终锁紧,既提升了装配效率,也能保证反复拆装后的结构精度,方便学习者拆解观察内部传动与电控布局。
从安装边界与尺寸适配角度来看,整机宽度控制在两个行走轮的外缘宽度范围内,长度方向的重心严格落在轮轴的垂直平面附近,从结构层面降低了平衡控制的算法难度。上层控制舱预留了通用的安装孔位,可根据使用需求拓展加装红外避障模块、灰度巡线传感器、小型机械爪等功能组件,拓展为不同功能的专用移动机器人。电池仓布置在整机重心位置的下方,进一步压低整机重心,提升平衡状态的稳定性,电池仓采用抽拉式结构,无需拆解整机外壳即可完成电池的更换与充电操作。
在实际教学场景中,该装置可让学习者直观观察到比例、积分、微分三个参数分别对平衡状态的影响:调整比例参数时可直观看到整机响应的灵敏度变化,调整积分参数时可观察到静态误差的消除过程,调整微分参数时可感受到系统阻尼变化带来的抖动抑制效果,相比纯仿真教学的抽象讲解,实物操作能大幅降低控制原理的学习门槛。在轻载转运场景下,可在上层舱体顶部加装载物平台,依托自平衡特性完成小质量物料的点对点转运,适合在实验室、小型办公场景下完成轻量化的物料传递任务。整机的轮组与传动部件均做了藏式设计,外露部分无尖锐结构与传动缝隙,日常使用过程中不会出现衣物、线缆卷入传动结构的安全隐患,适合在教学场景下供学员反复操作调试。
- 上一篇:钣金冲压机器人自动化产线布局方案
- 下一篇:线性致动器驱动大回转机械手腕结构

- 全部评论(0)

- 模板大小: 155.89 MB
- 售价:5金币
- 下载次数: 60
- 系统要求: STEP / IGES,Rendering,STL
- 软件分类: 工业机器人