 微信登录
 QQ登录


RNA结构灵感六角形太空作业机器人
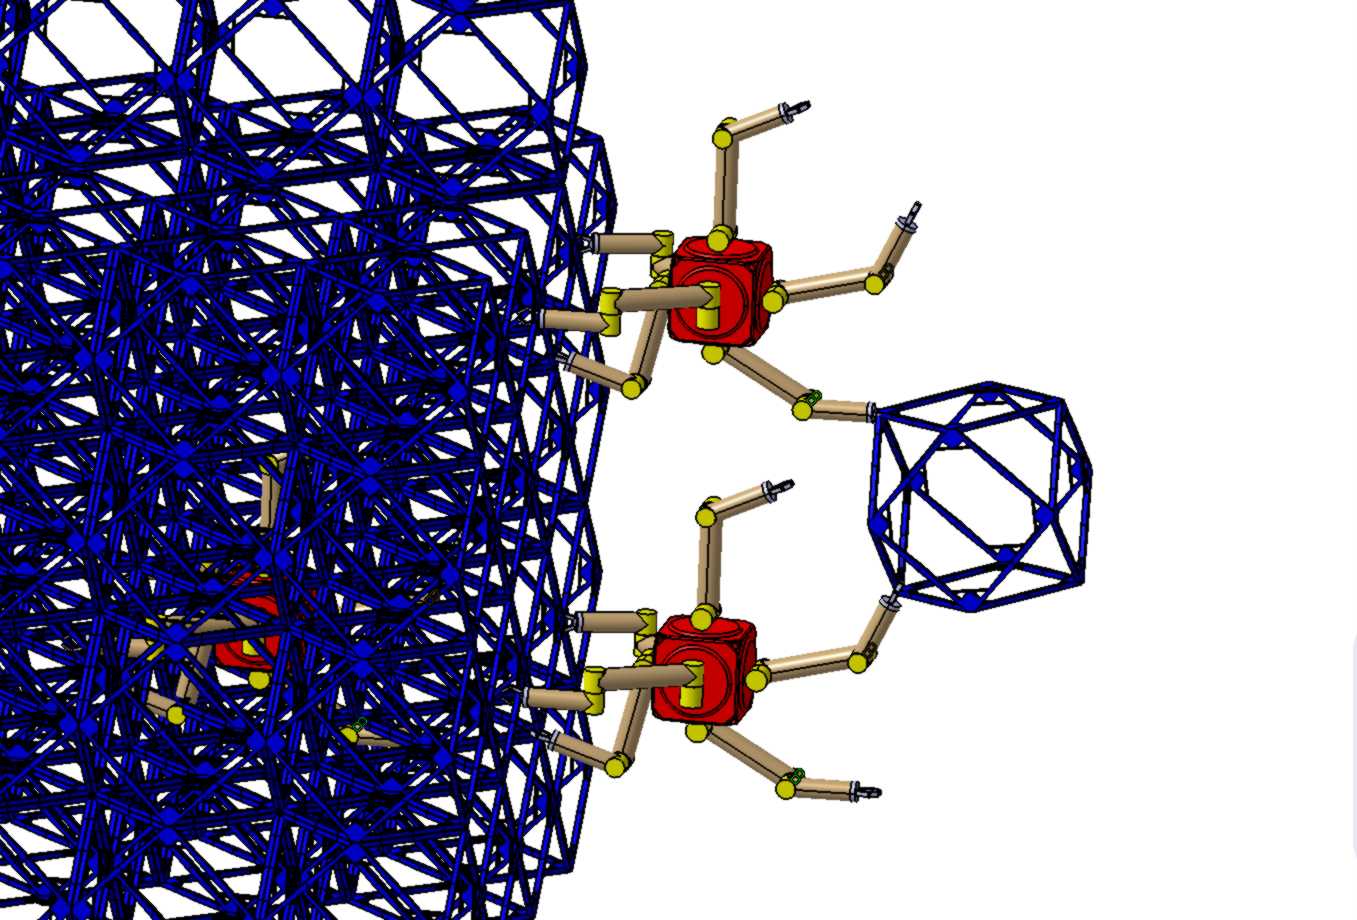
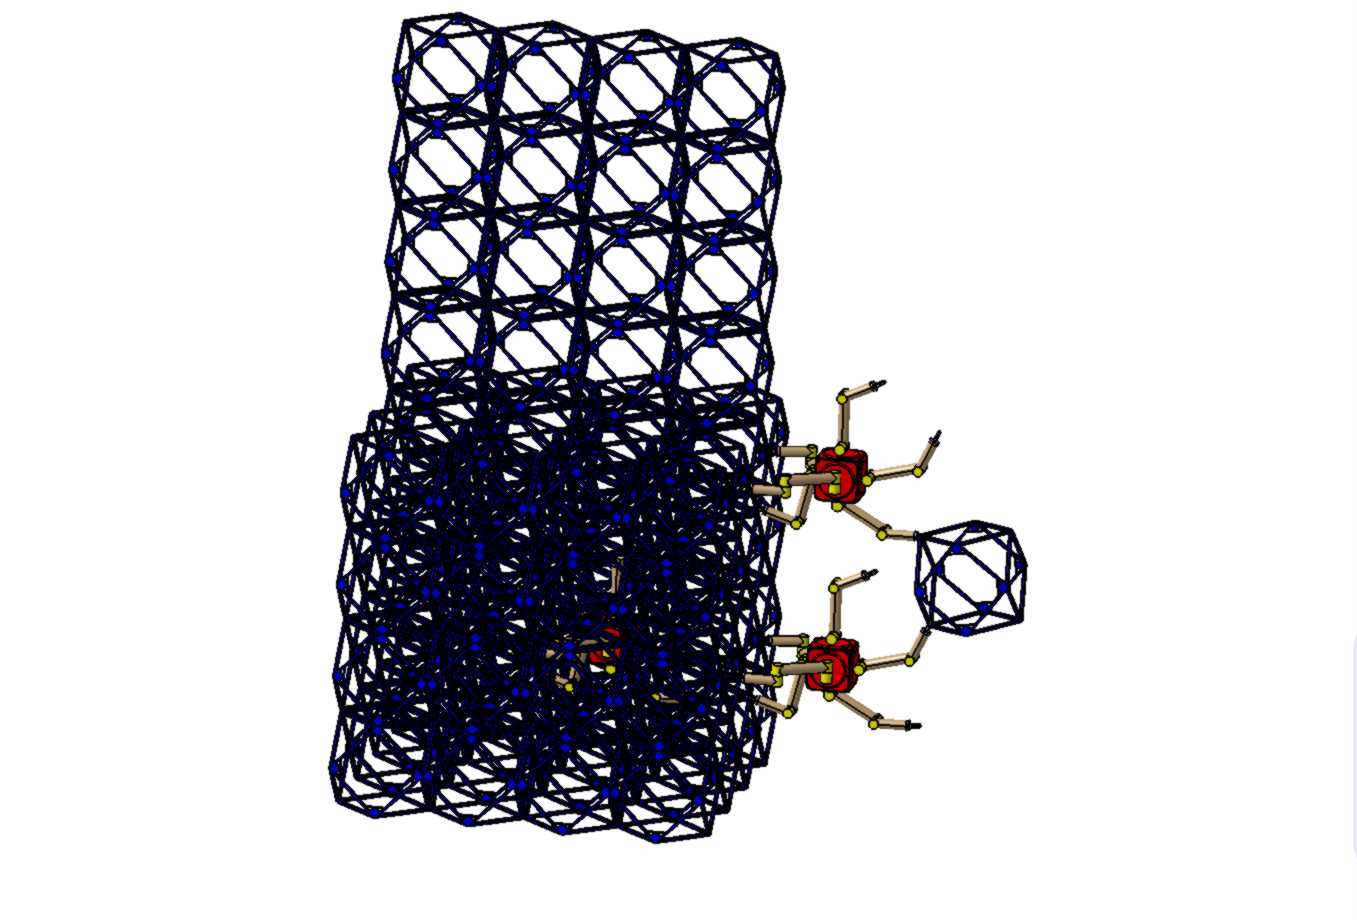
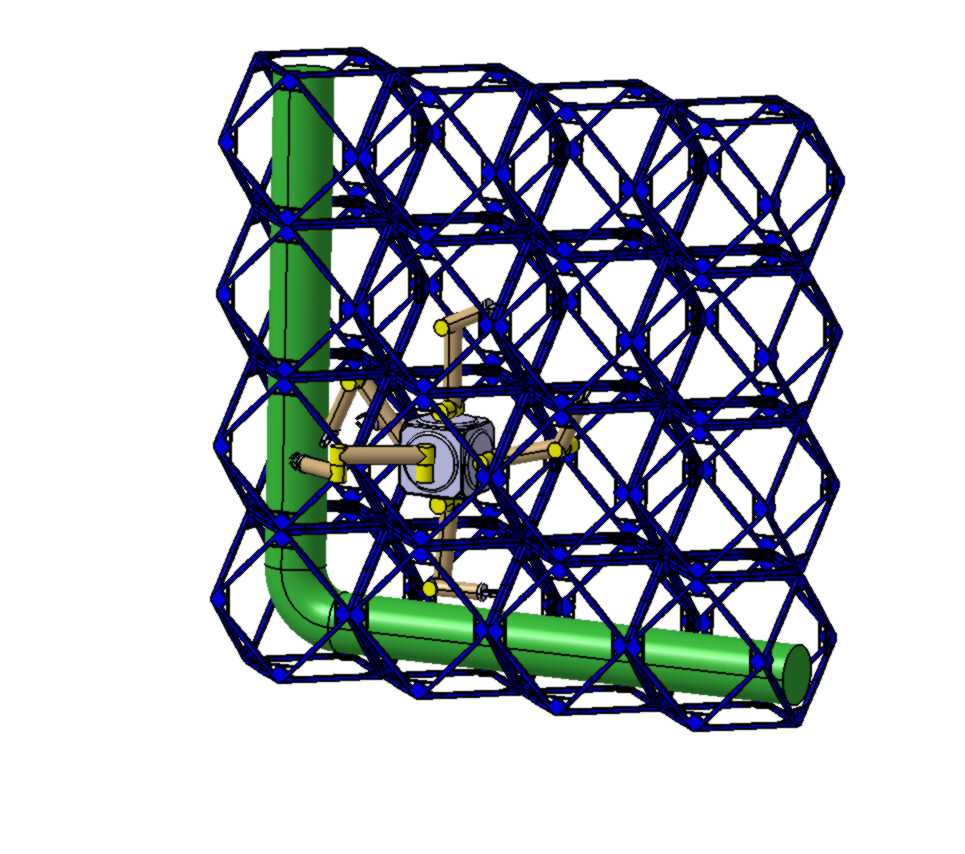
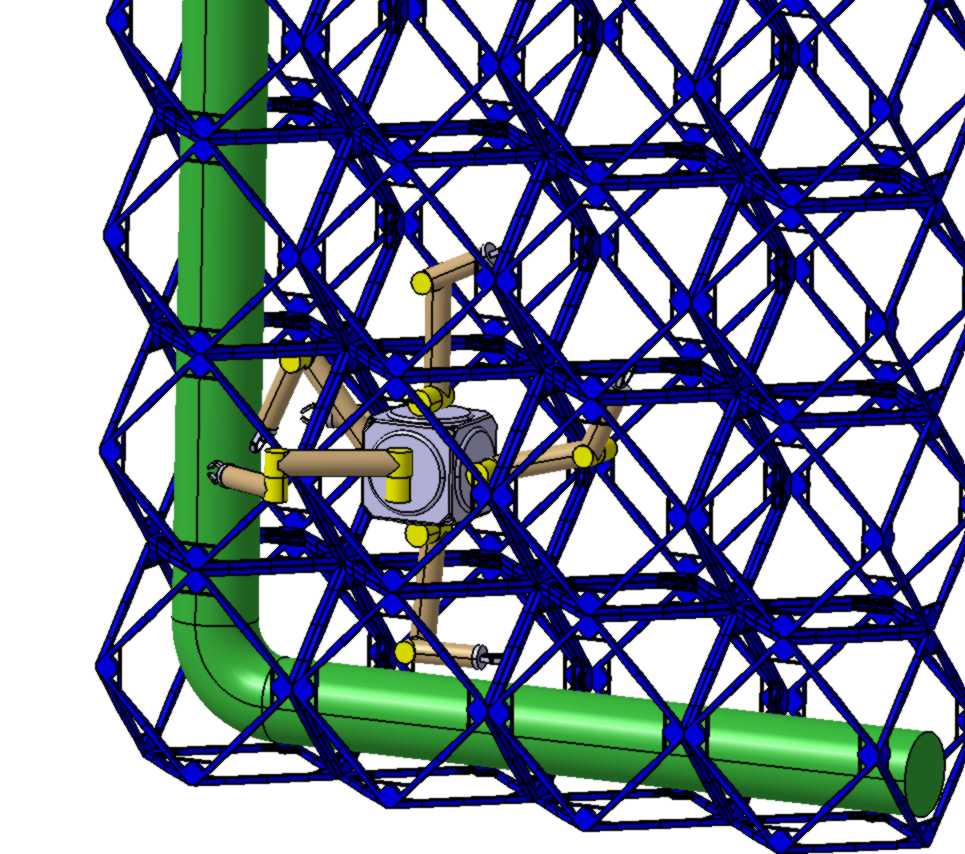
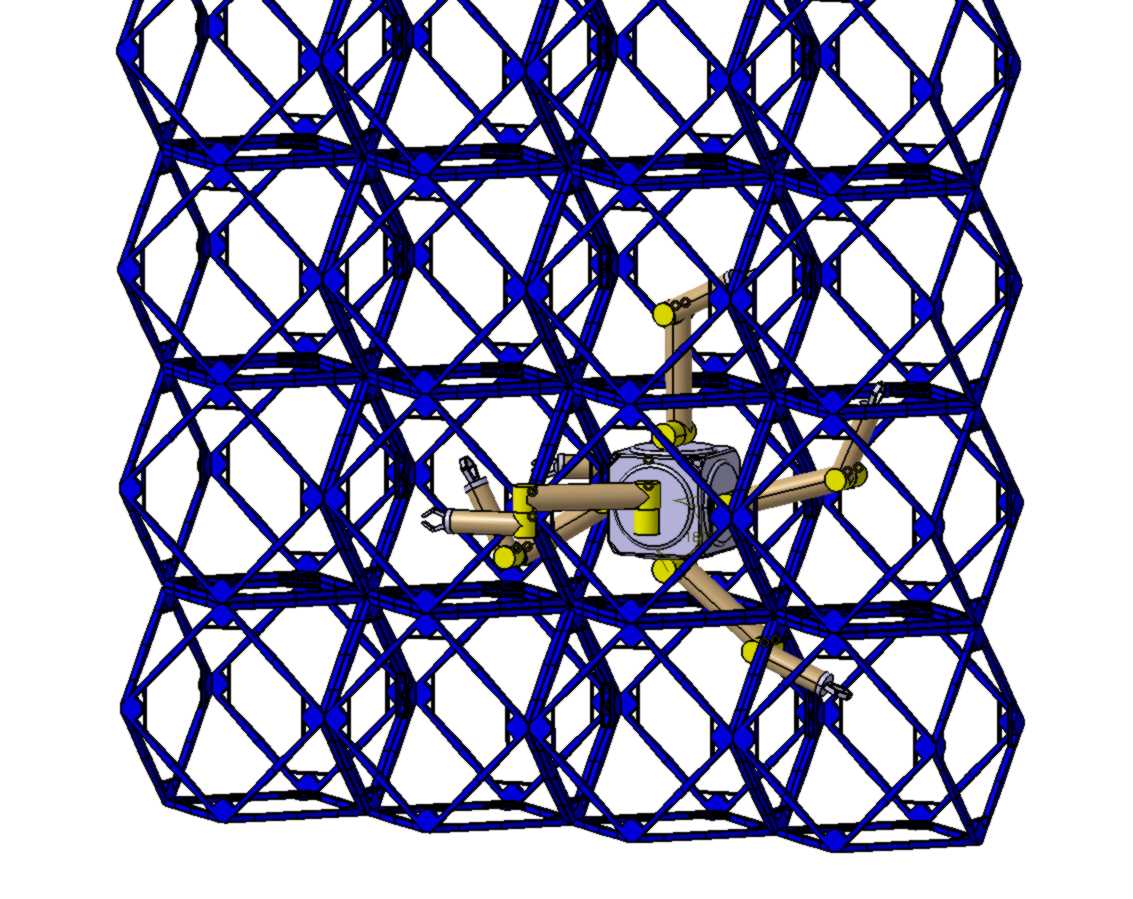
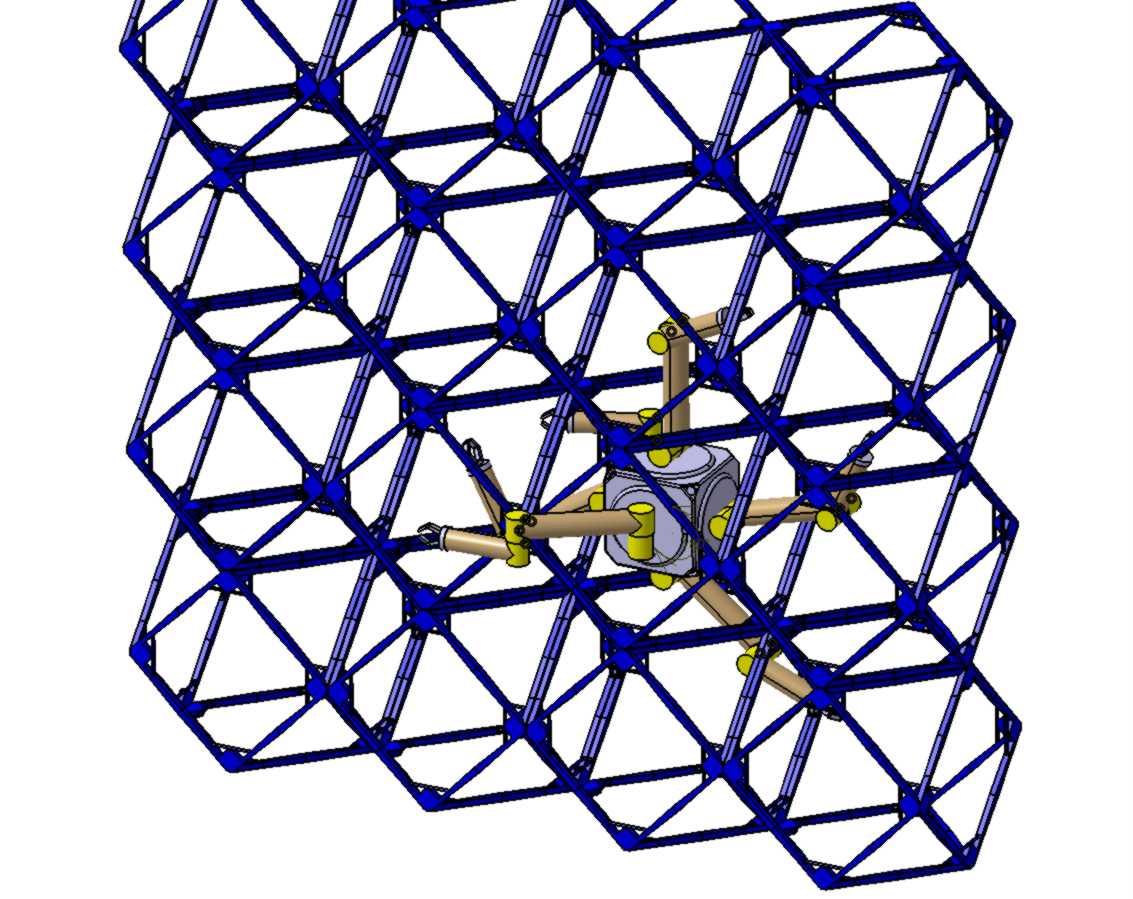
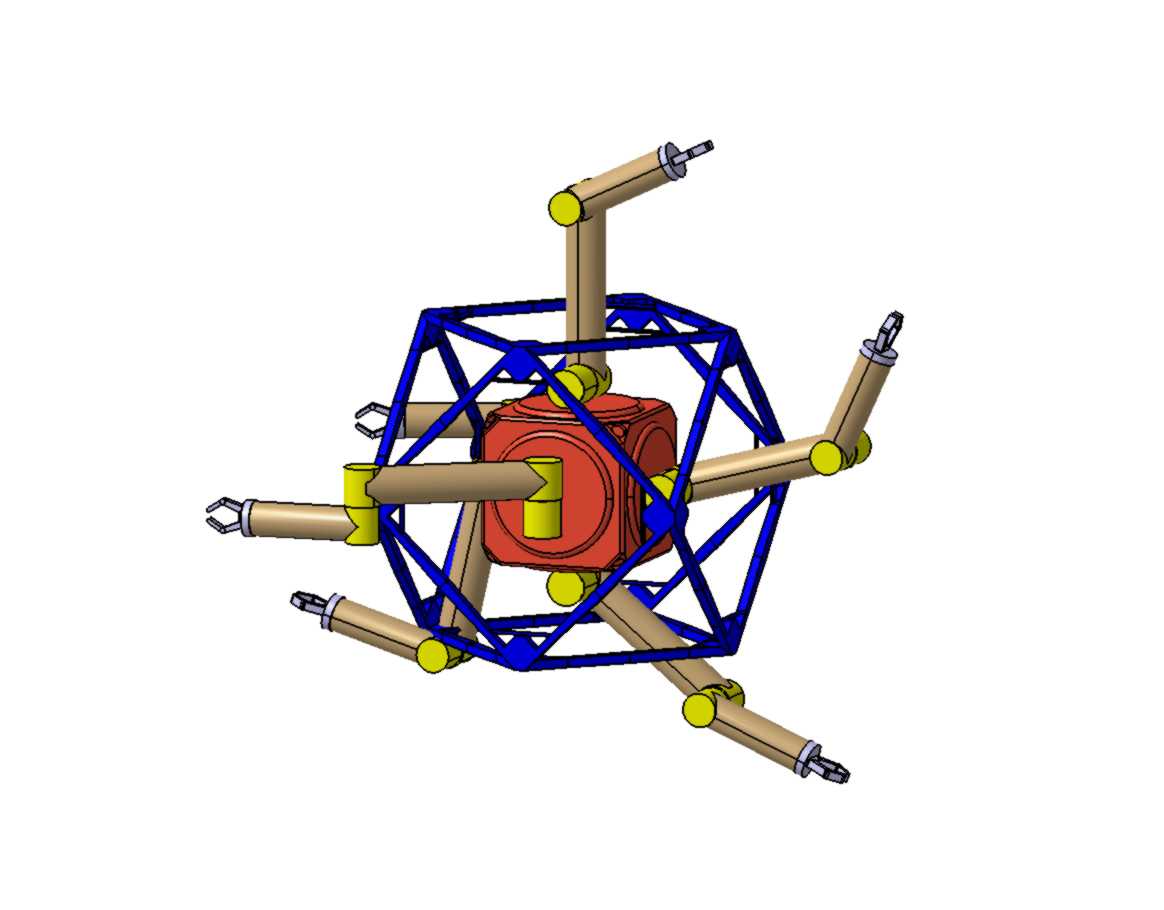
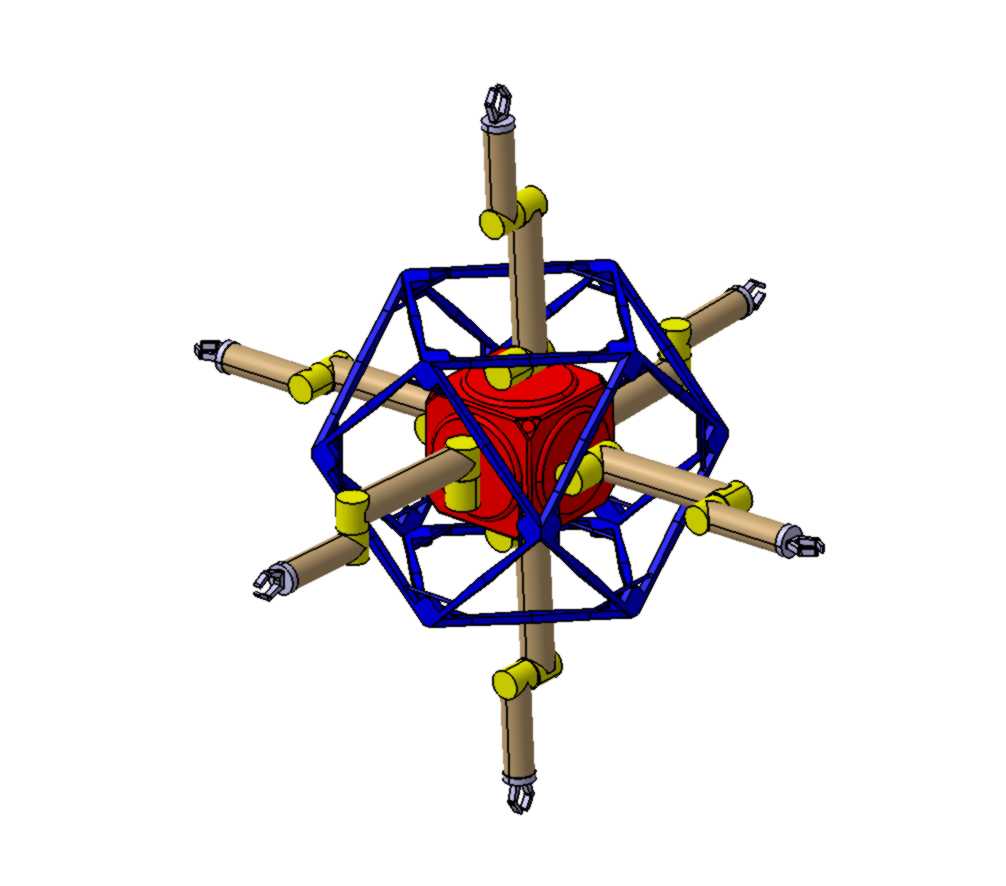
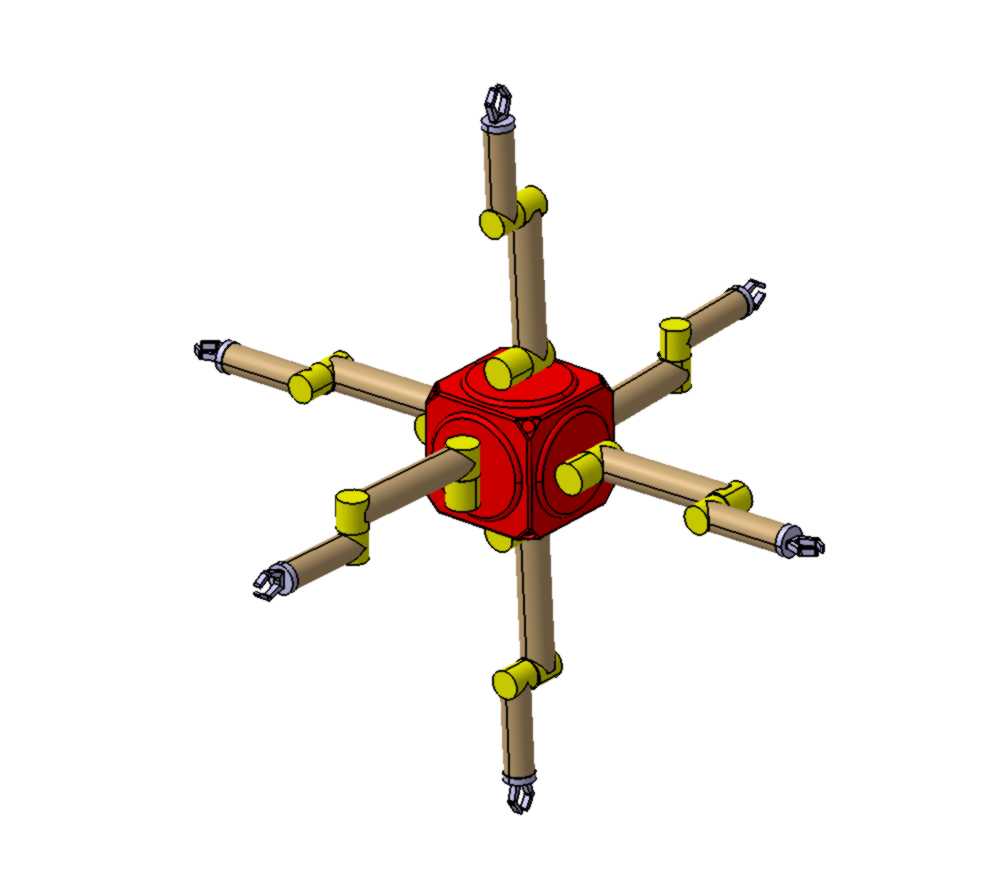
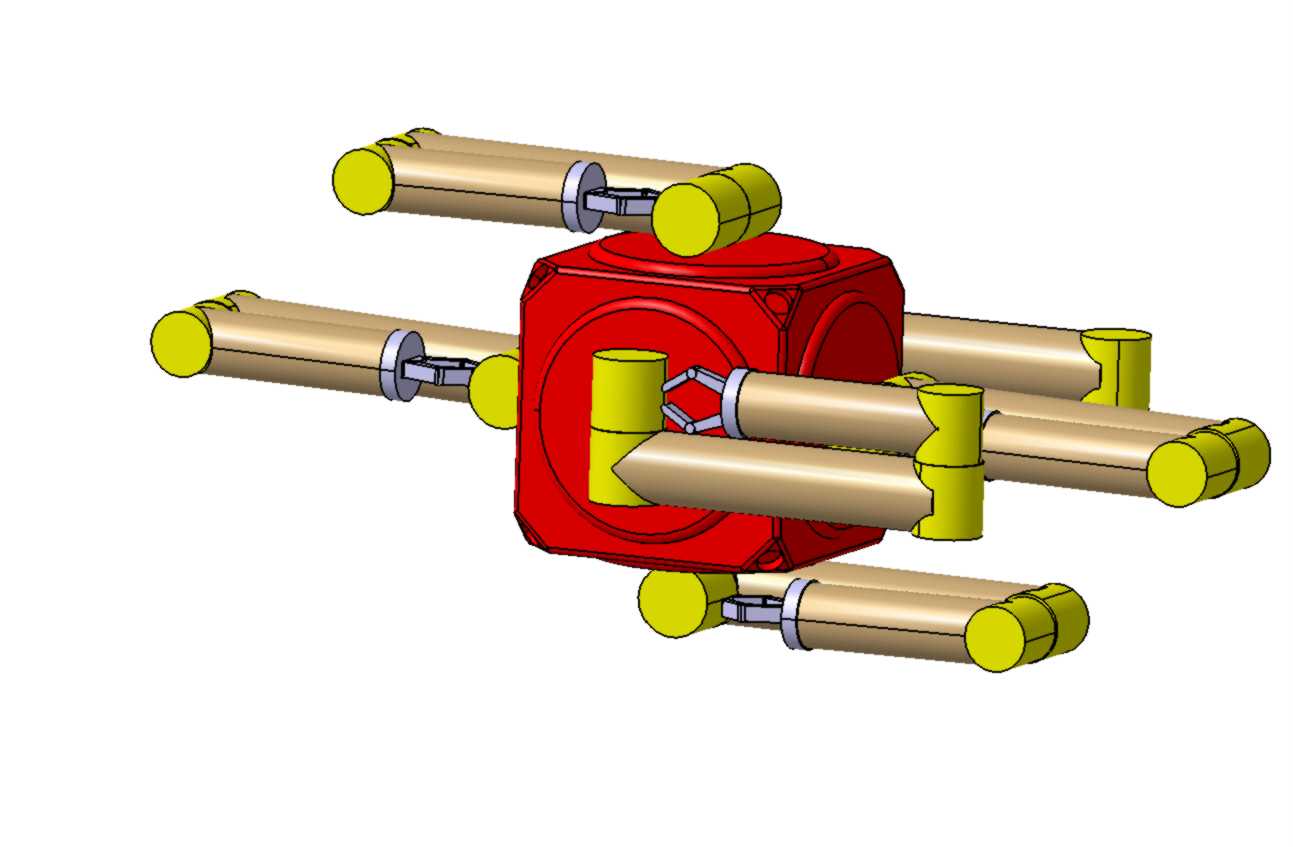
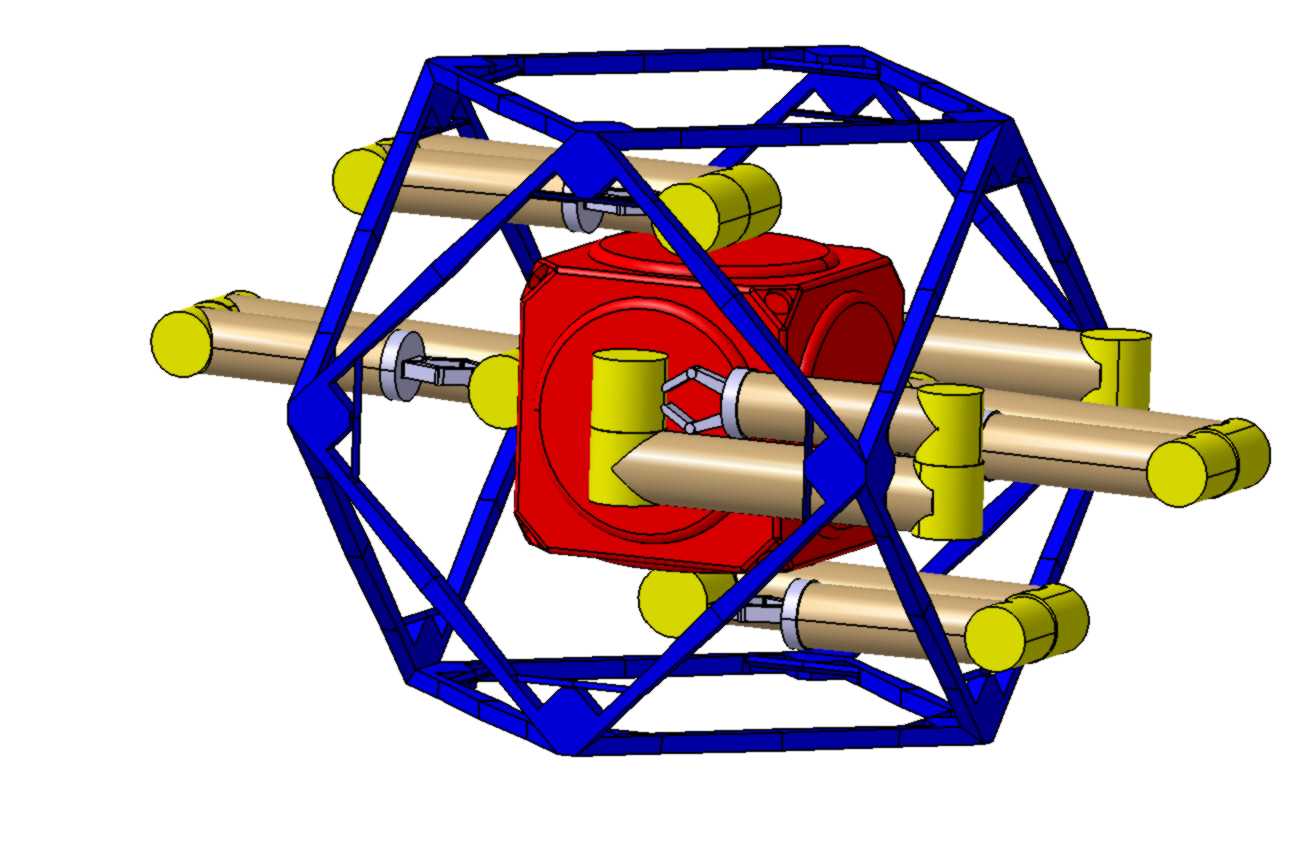
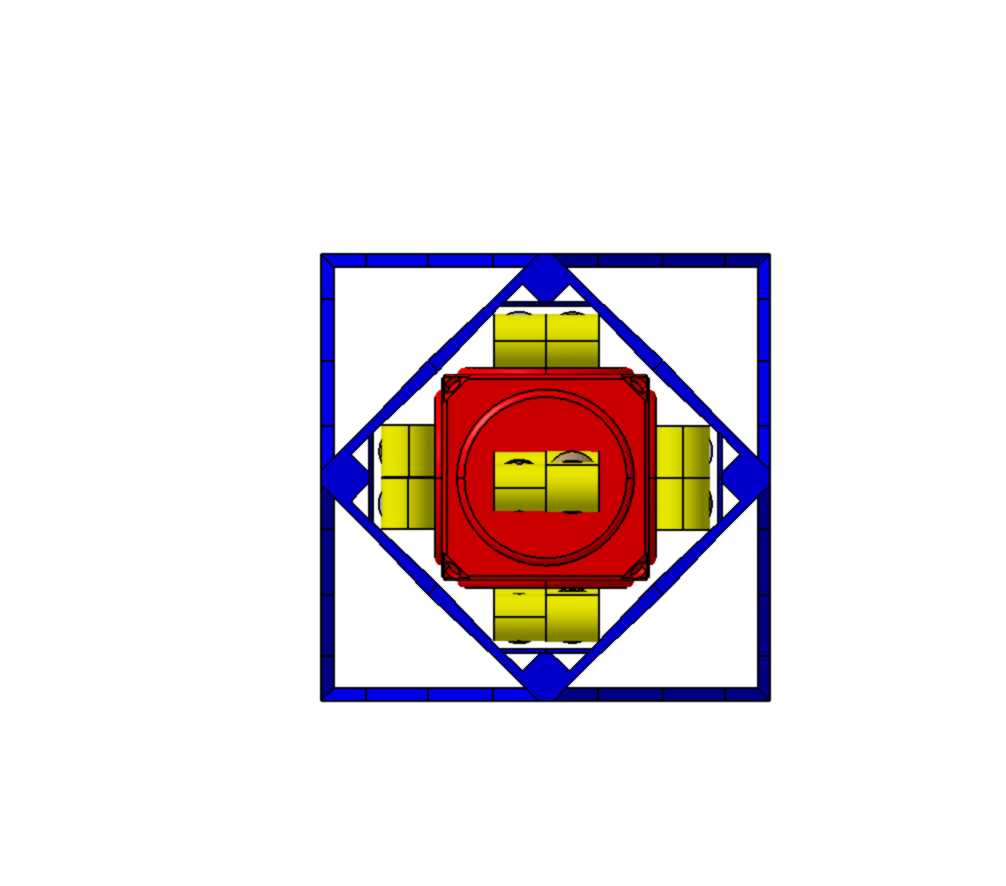
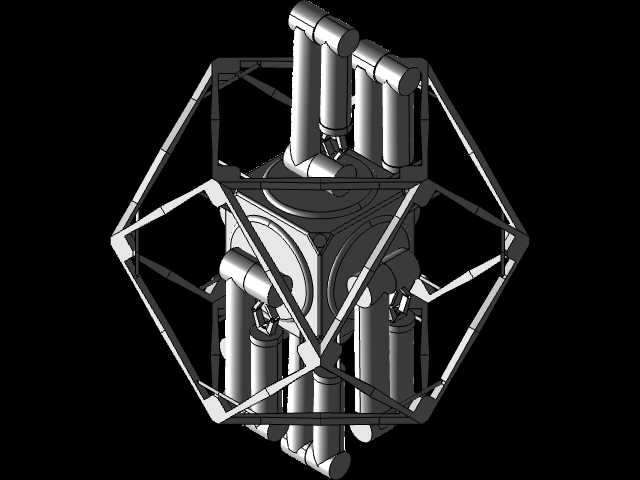
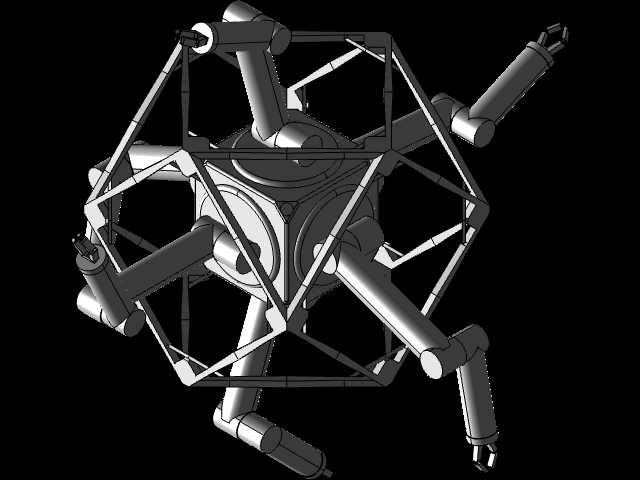
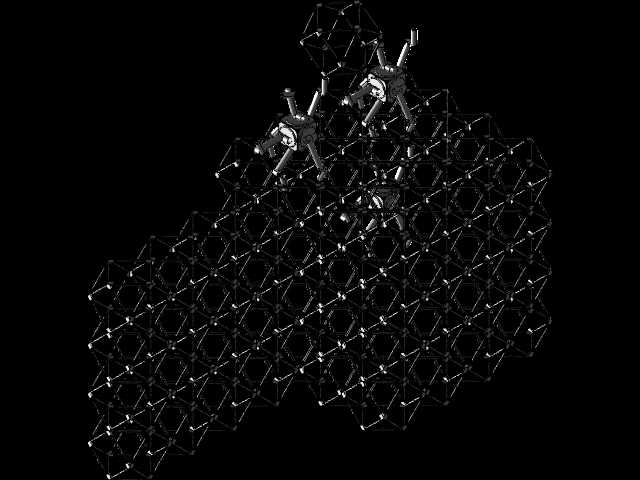
这款太空作业机器人的设计原点取自RNA分子的结构逻辑,并非单纯做外形仿生,而是把分子结构的自组装、协同复制特性转化为空间作业设备的功能逻辑,核心面向在轨设施搭建、空间结构扩展这类长期太空任务场景。从结构边界来看,单台机器人的主体为正六面体核心舱,外接六组多自由度机械臂,单臂展开后作业半径覆盖核心舱外1.2倍边长范围,收拢状态下整体可嵌入正六角形框架单元的格构间隙,不会额外占用运载舱的冗余空间,多台设备堆叠时可通过核心舱的对接接口实现刚性锁合,形成更大规模的作业集群。
在实际用途层面,该设备主要承担三类空间作业任务:其一是大型空间桁架结构的在轨组装,替代航天员出舱完成重复性的杆件对接、紧固件锁付工作,机械臂末端配置的快换接口可适配夹爪、拧紧头、线缆牵引钩三类执行端,能覆盖格构式结构搭建的全流程工序;其二是在轨设施的巡检与维护,集群状态下机器人可沿已搭建的桁架结构自主移动,对管路、线缆的布设状态进行排查,单台设备可携带总重不超过2kg的管线耗材,完成局部线路的补装与固定;其三是结构扩展作业,多台机器人协同可将自身携带的六角形框架单元拼接为连续的大型空间结构,无需额外的大型辅助作业设备。
功能特性上,设计阶段重点围绕太空环境的作业约束做了针对性优化:轻量化层面,核心舱主体与机械臂连杆均采用镂空格构设计,在保证结构刚度满足10N末端作业载荷的前提下,整体重量比同载荷等级的传统空间机械臂降低40%以上;高机动性层面,机械臂关节采用大转角中空设计,单关节转角范围覆盖-170°到+170°,既可以作为作业臂执行操作,也可以作为行走肢沿桁架格构移动,无需额外配置行走机构;协同作业层面,核心舱的六个面均配置标准化的电磁对接接口,多台机器人可根据作业需求临时拼接为不同构型的作业单元,比如三台拼接可形成跨度更大的临时作业平台,六台拼接可形成封闭的环形作业单元,适配不同尺寸的结构件安装需求;施工多功能性层面,机械臂末端的快换机构可在3秒内完成执行端切换,除了常规的结构安装作业,还可完成桁架内部的管路布设、线缆牵引等隐蔽工程作业,作业时机械臂可伸入桁架格构内部,作业死角比传统单臂作业设备减少70%以上。
设计思路上,没有沿用传统空间机器人单台独立作业的逻辑,而是借鉴RNA分子的自组装与复制特性,把单台机器人定义为结构单元与作业单元的结合体——每台机器人既可以作为独立作业设备完成单点操作,也可以作为大型结构的组成部分,与其他机器人、标准框架单元拼接为整体结构,这种设计大幅降低了大型空间结构搭建对运载能力的要求,不需要将完整的大型结构一次性发射入轨,只需要批量发射标准化的机器人单元与框架单元,即可在轨道上逐步组装出任意规模的空间设施。从安装边界来看,单台机器人收拢状态下的最大外轮廓尺寸可适配标准的六角形框架格构,对接时核心舱的定位销与框架上的定位孔间隙控制在0.1mm以内,可实现无辅助对准的快速对接,机械臂作业时的运动包络不会超出相邻框架格构的边界,多台设备同时作业时不会发生运动干涉。
在实际作业流程中,单台机器人可独立完成单根桁架杆件的抓取、对位、锁付全流程作业,当需要安装尺寸超过单台作业范围的大型构件时,相邻的2-3台机器人可通过核心舱接口临时刚性连接,协同完成构件的托举与对位,作业完成后可快速拆分回归独立作业状态。针对太空环境的温差与真空特性,所有关节的传动结构均采用固体润滑方案,镂空结构的杆件表面做了阳极氧化处理,避免空间环境下的冷焊与材料性能退化,核心舱内部的控制模块采用集成化设计,所有走线均通过机械臂内部的中空通道布设,避免空间碎片撞击造成线路损坏。
- 上一篇:六自由度斯坦福机械臂结构设计方案
- 下一篇:FRC赛事概念机器人驱动底座结构设计

- 全部评论(0)

- 模板大小: 13.36 MB
- 售价:5金币
- 下载次数: 29
- 系统要求: STEP / IGES,Other,Rendering
- 软件分类: 工业机器人
