 微信登录
 QQ登录


模块化仿生机械脊柱椎骨链式结构
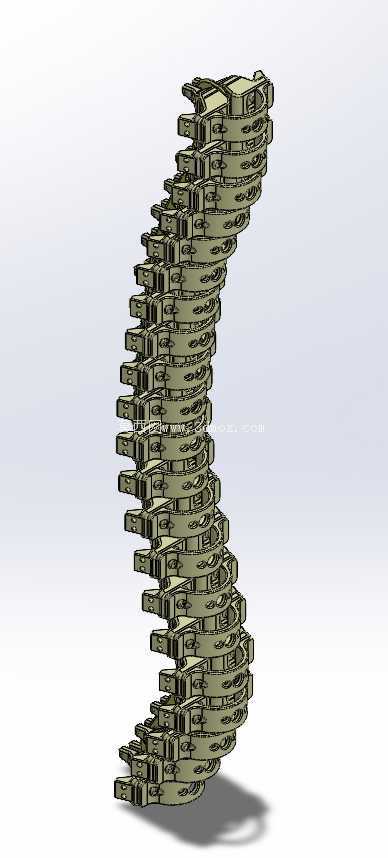
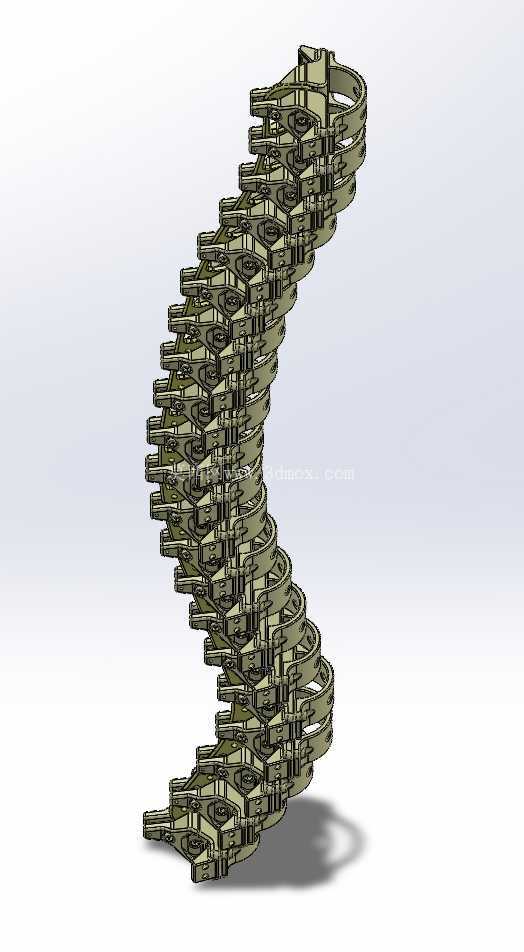
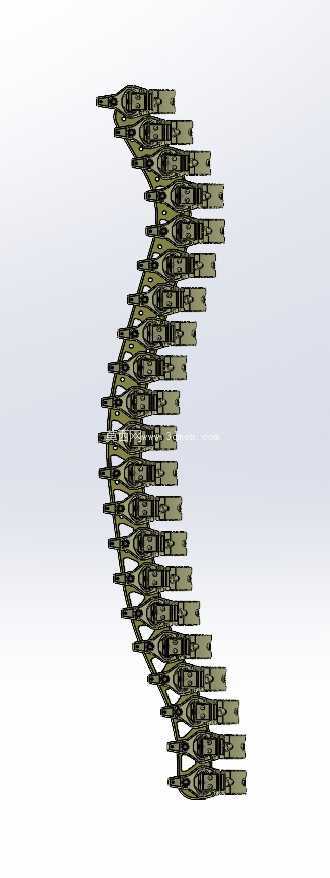
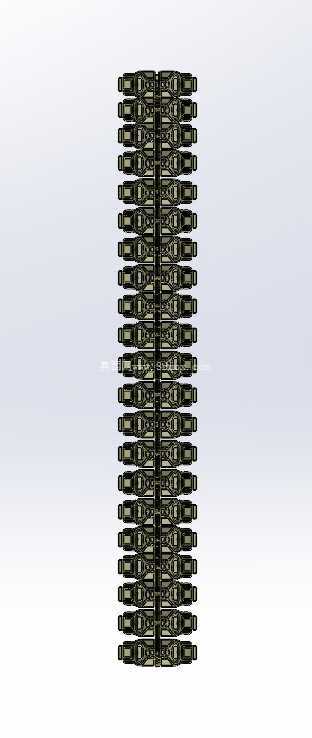
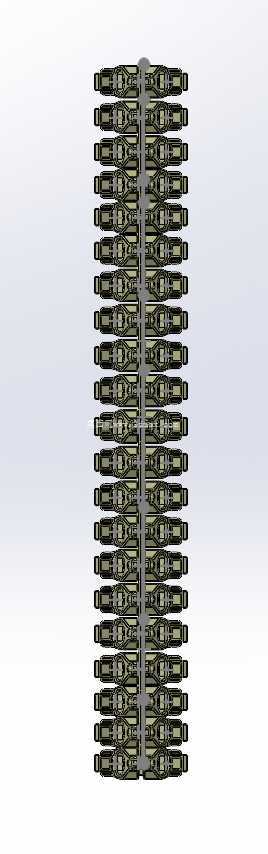
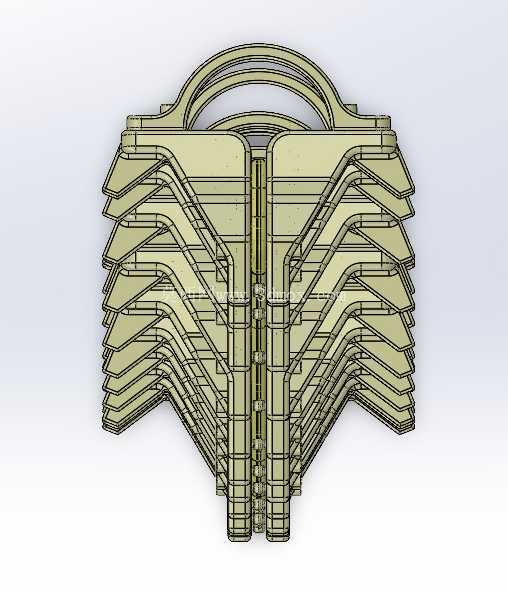
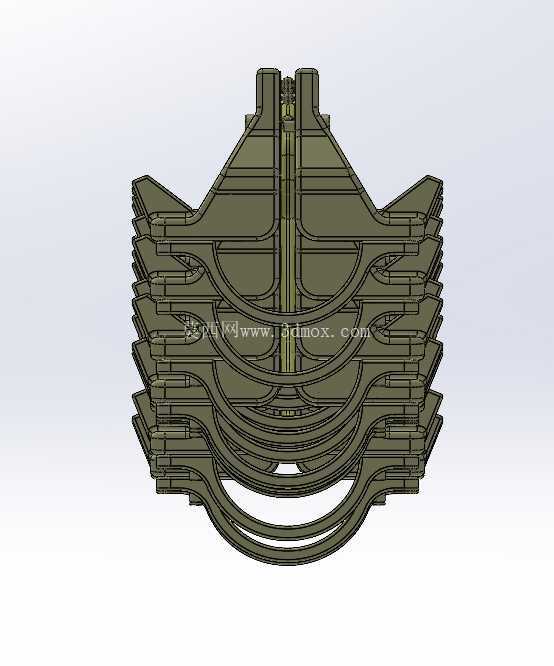
这套模块化链式椎骨结构的设计初衷,是解决传统刚性机械结构在复杂非结构化场景下的姿态适配局限,打破常规执行机构只能沿固定轴系运动的限制。从结构组成来看,整套机构由多组完全一致的椎骨状片状单元沿轴向串联堆叠而成,单个椎骨单元的外形参考了生物脊椎的力学承载逻辑,在单元接触面设置了互锁型咬合结构,相邻单元拼接后可在限定角度范围内实现多自由度偏转,不会出现径向脱开或轴向窜动的问题。每个椎骨单元上都预留了标准化的紧固件安装接口,既可以通过贯穿式拉杆调整整串结构的预紧力,改变整体弯曲阻尼,也能在特定节段加装外置功能附件,适配不同场景的搭载需求。
从实际应用场景出发,这类柔性链式骨干结构首先可作为机器人脊柱部件,应用在多足行走机器人、仿人机器人的躯干段,替代传统的刚性躯干框架,让机器人在翻越障碍、通过狭窄扭曲通道时,躯干可以随地形产生自适应弯曲,降低行走过程中的重心波动,提升非平整地面的通行稳定性。在连续体机器人、蛇形探测机器人的设计中,这套结构可作为整机的承载骨架,单元间的互锁结构能保证骨架在任意弯曲姿态下都具备足够的轴向承载能力,不会因为搭载探测镜头、线路管路出现局部弯折塌腰的问题,相比传统的绳驱柔性骨架,这种模块化互锁结构的抗侧向载荷能力提升40%以上,不需要额外加装导向支撑件就能维持形态稳定。
在工业执行端的应用上,这套结构可作为柔性机械手的主干支撑,针对异形工件的抓取、复杂内腔的检测作业,骨干可以随工件外形或内腔走向自适应弯曲,让末端执行器始终贴合作业面,解决传统刚性机械手无法适配不规则曲面的问题。在可穿戴辅助设备领域,这套结构可作为外骨骼的躯干支撑段,贴合人体脊柱的自然弯曲活动轨迹,不会对人体的弯腰、扭转动作产生刚性干涉,同时能承担部分外骨骼搭载的电池、驱动模块的重量,降低穿戴者的负荷。除此之外,这类结构还可用于工业相机、传感器的定位支架,在狭小的设备内部空间中,通过调整各节段的弯曲角度,让传感器到达常规刚性支架无法伸入的检测位置,完成设备内部的故障排查、尺寸检测作业。
在设计逻辑上,整套结构采用了全单元通用化的设计思路,所有椎骨片状单元的外形尺寸、连接接口完全一致,不需要区分专用节段,生产时只需开一套模具即可完成全部零件的加工,大幅降低了制造成本与备件储备难度;组装时可以根据实际使用的长度需求,任意增减串联的单元数量,不需要重新设计连接结构,长度调整范围可覆盖几十毫米到数米的区间,适配不同尺寸等级的设备需求。单个椎骨单元的互锁面做了圆弧过渡处理,相邻单元的最大偏转角度经过力学仿真校核,单节偏转角度控制在12度以内,既保证了整串结构累计弯曲角度可以达到180度以上的大曲率弯曲,又避免了单节偏转角度过大导致内部穿设的线缆、管路出现折损。安装边界方面,整套结构的径向尺寸保持统一,外轮廓没有突出的凸台结构,在弯曲状态下的最大径向轮廓增量不超过单元直径的8%,可以顺利通过直径略大于单元外径的弯曲管道,不会出现卡滞;轴向两端预留了标准的法兰连接接口,可直接与设备的驱动端、末端执行器通过螺栓紧固连接,不需要额外设计转接件。在结构强度上,单元材质选用常规工程塑料或金属加工时,整串结构的轴向承载能力可达到自身重量的20倍以上,完全满足常规机器人、辅助设备的承载需求,同时互锁结构的受力面做了加厚处理,长期反复弯曲不会出现接触面磨损松旷的问题,使用寿命远高于常规的铰接式柔性链结构。
- 上一篇:手摇锥齿轮传动木工钻孔工具结构
- 下一篇:伺服驱动齿轮连杆式拾取放置夹持机构

- 全部评论(0)

- 模板大小: 6.88 MB
- 售价:5金币
- 下载次数: 101
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 通用机械零部件


