微信登录
 QQ登录


3D打印BLDC机器人伺服执行器结构
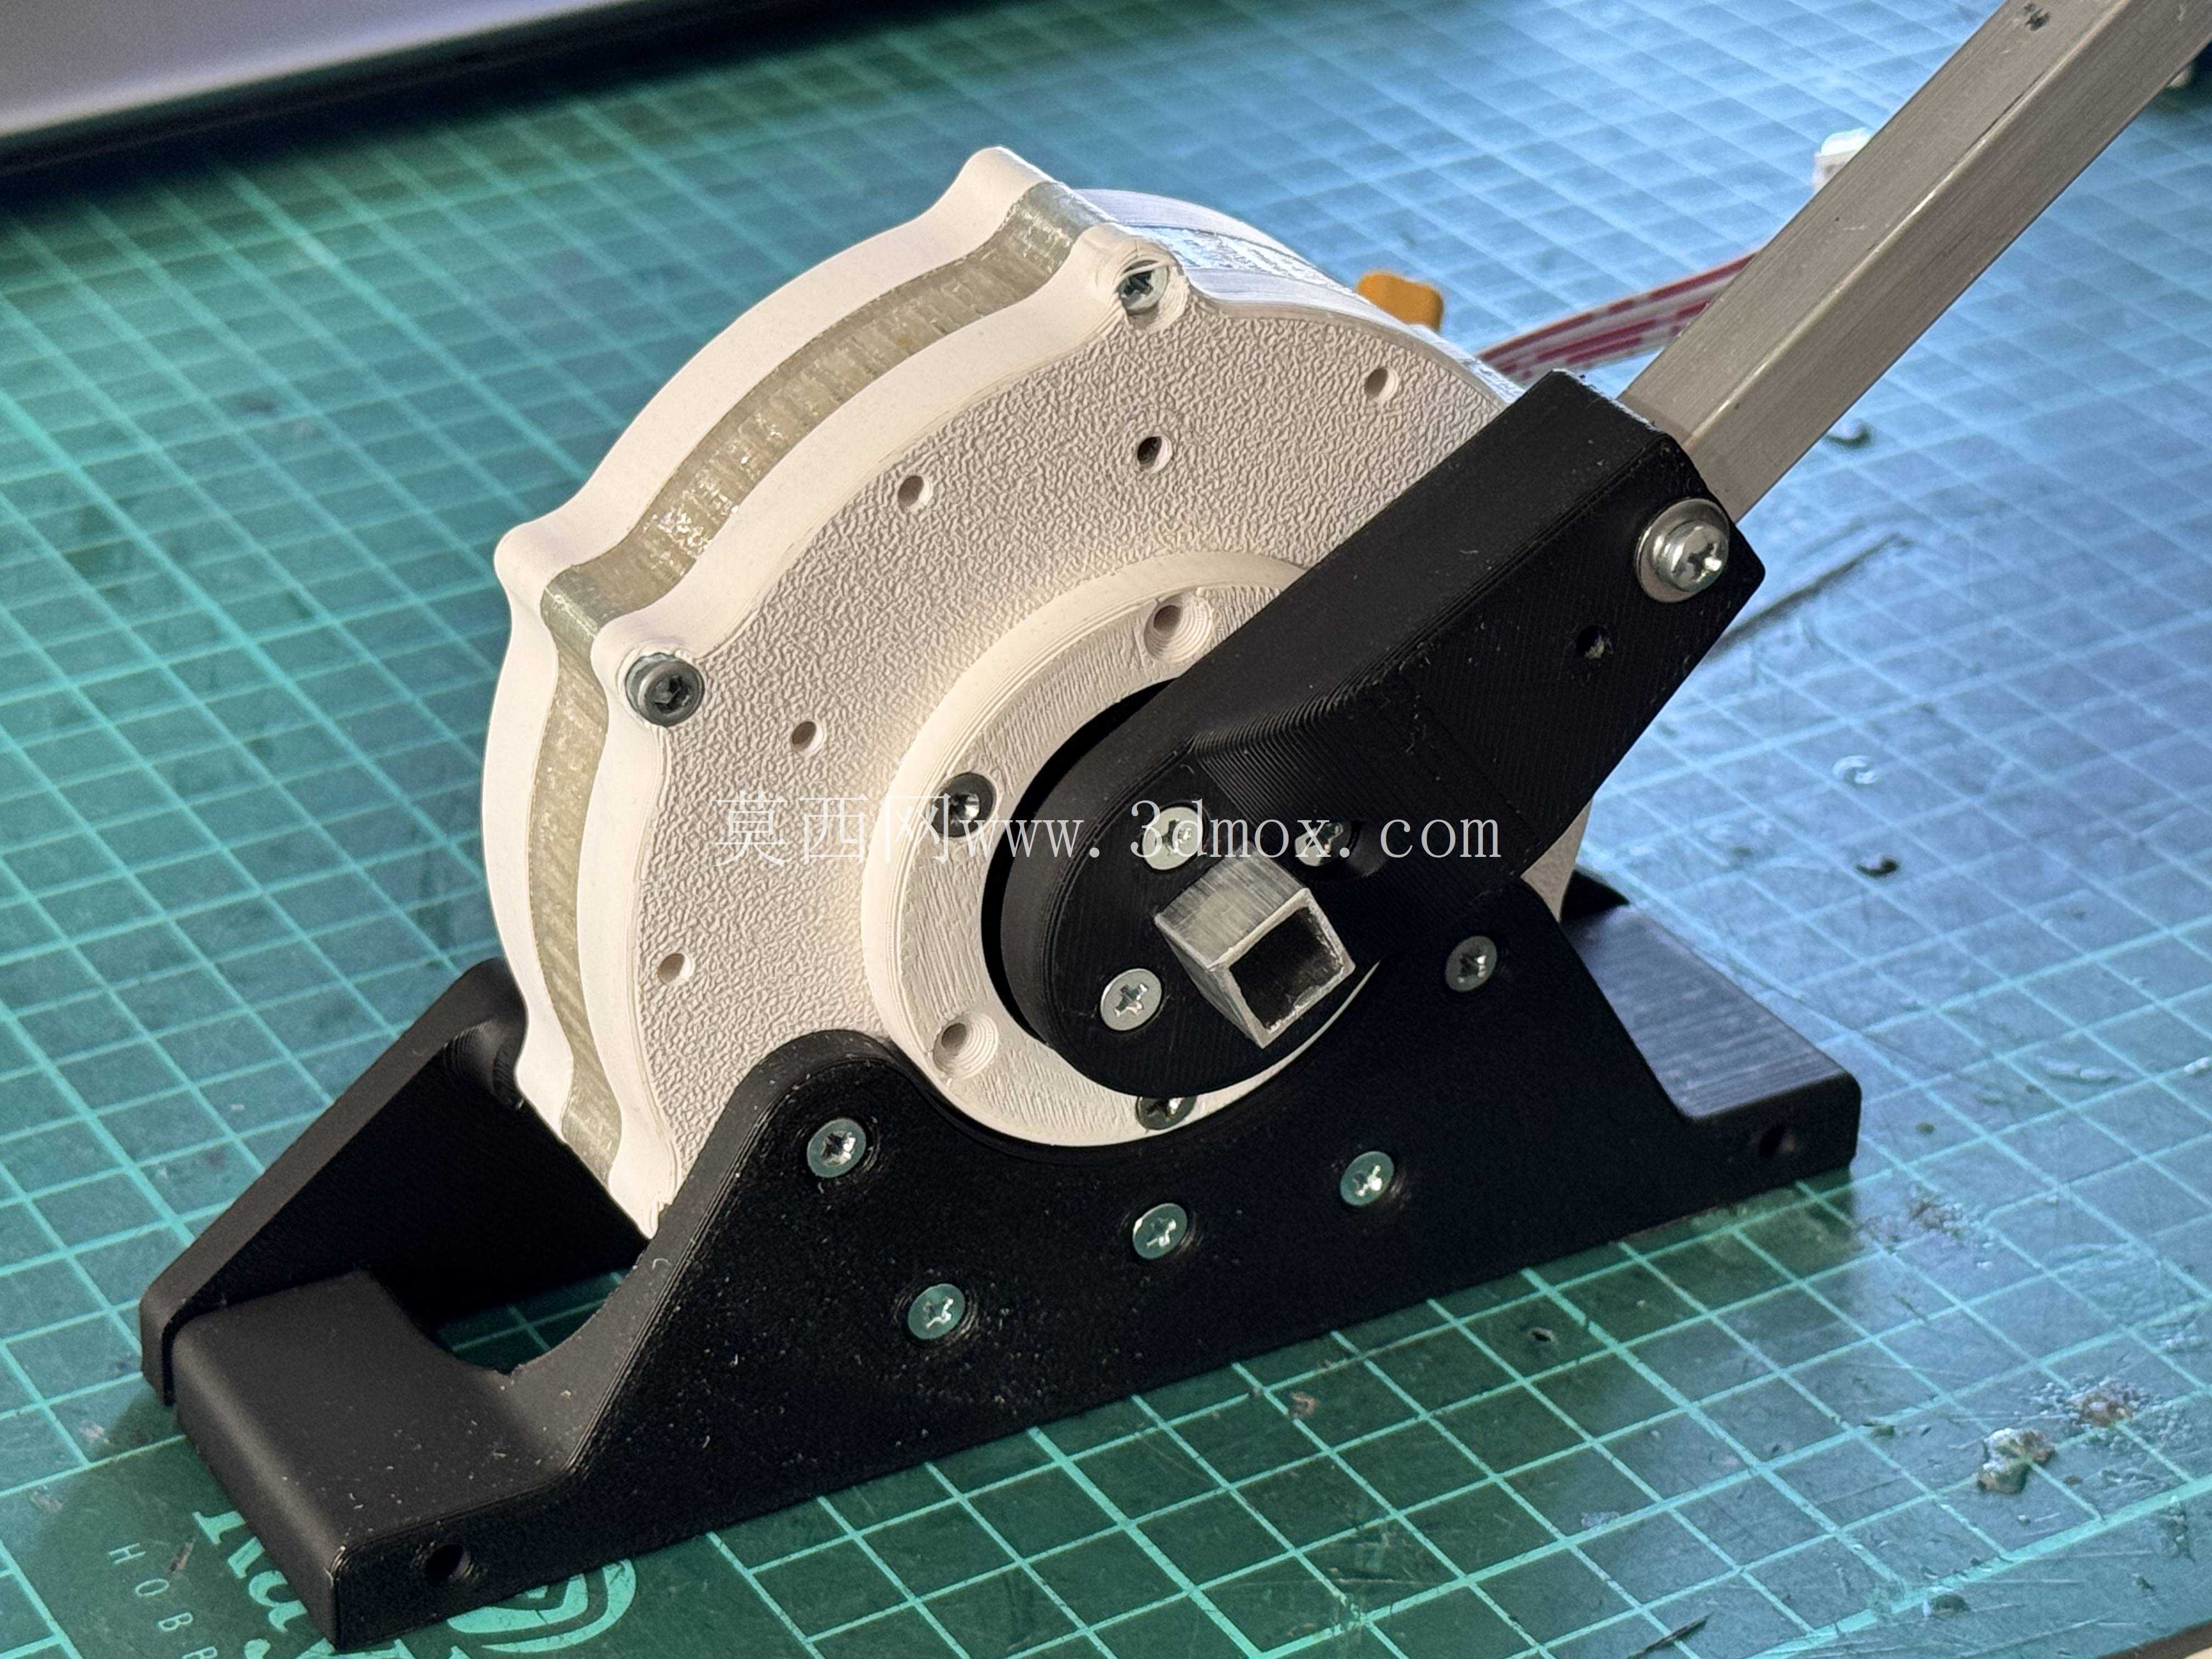
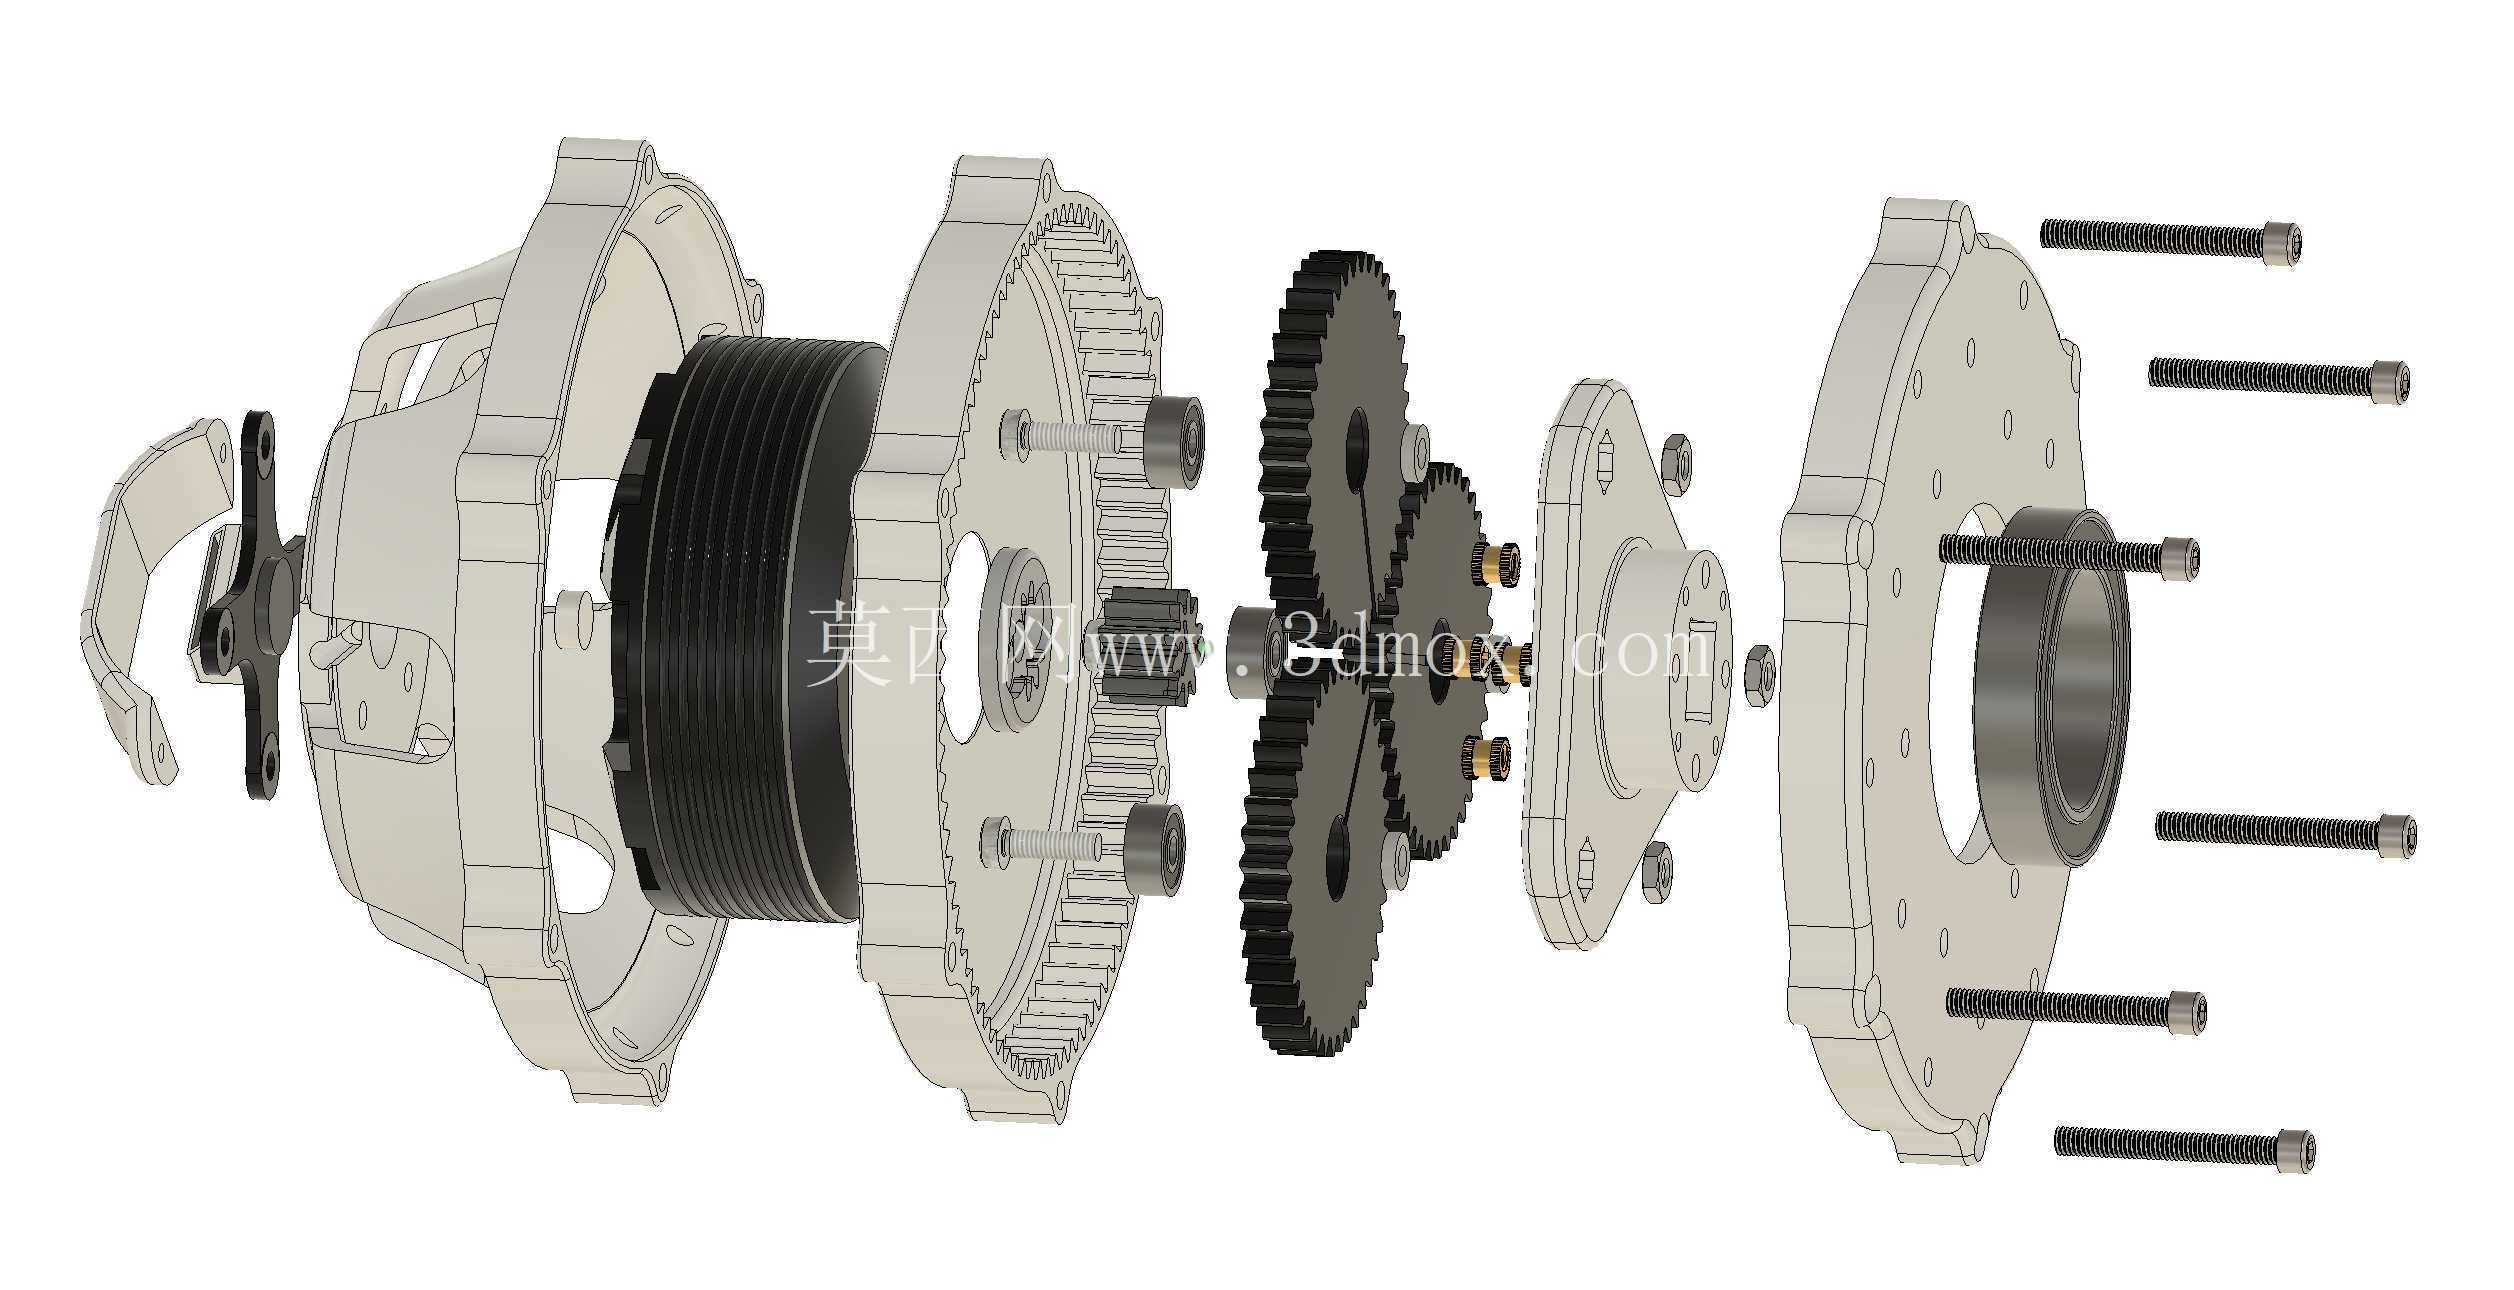
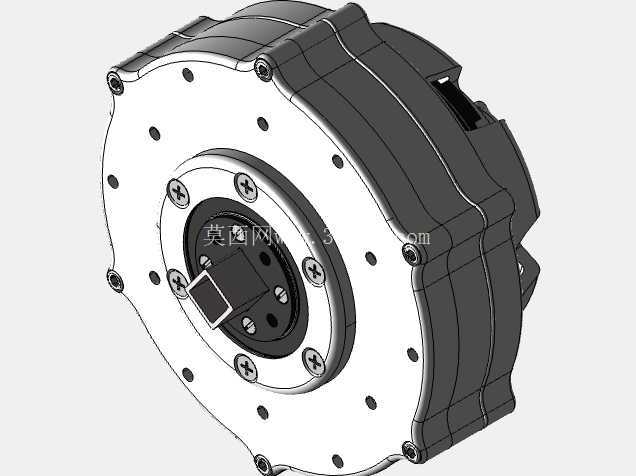
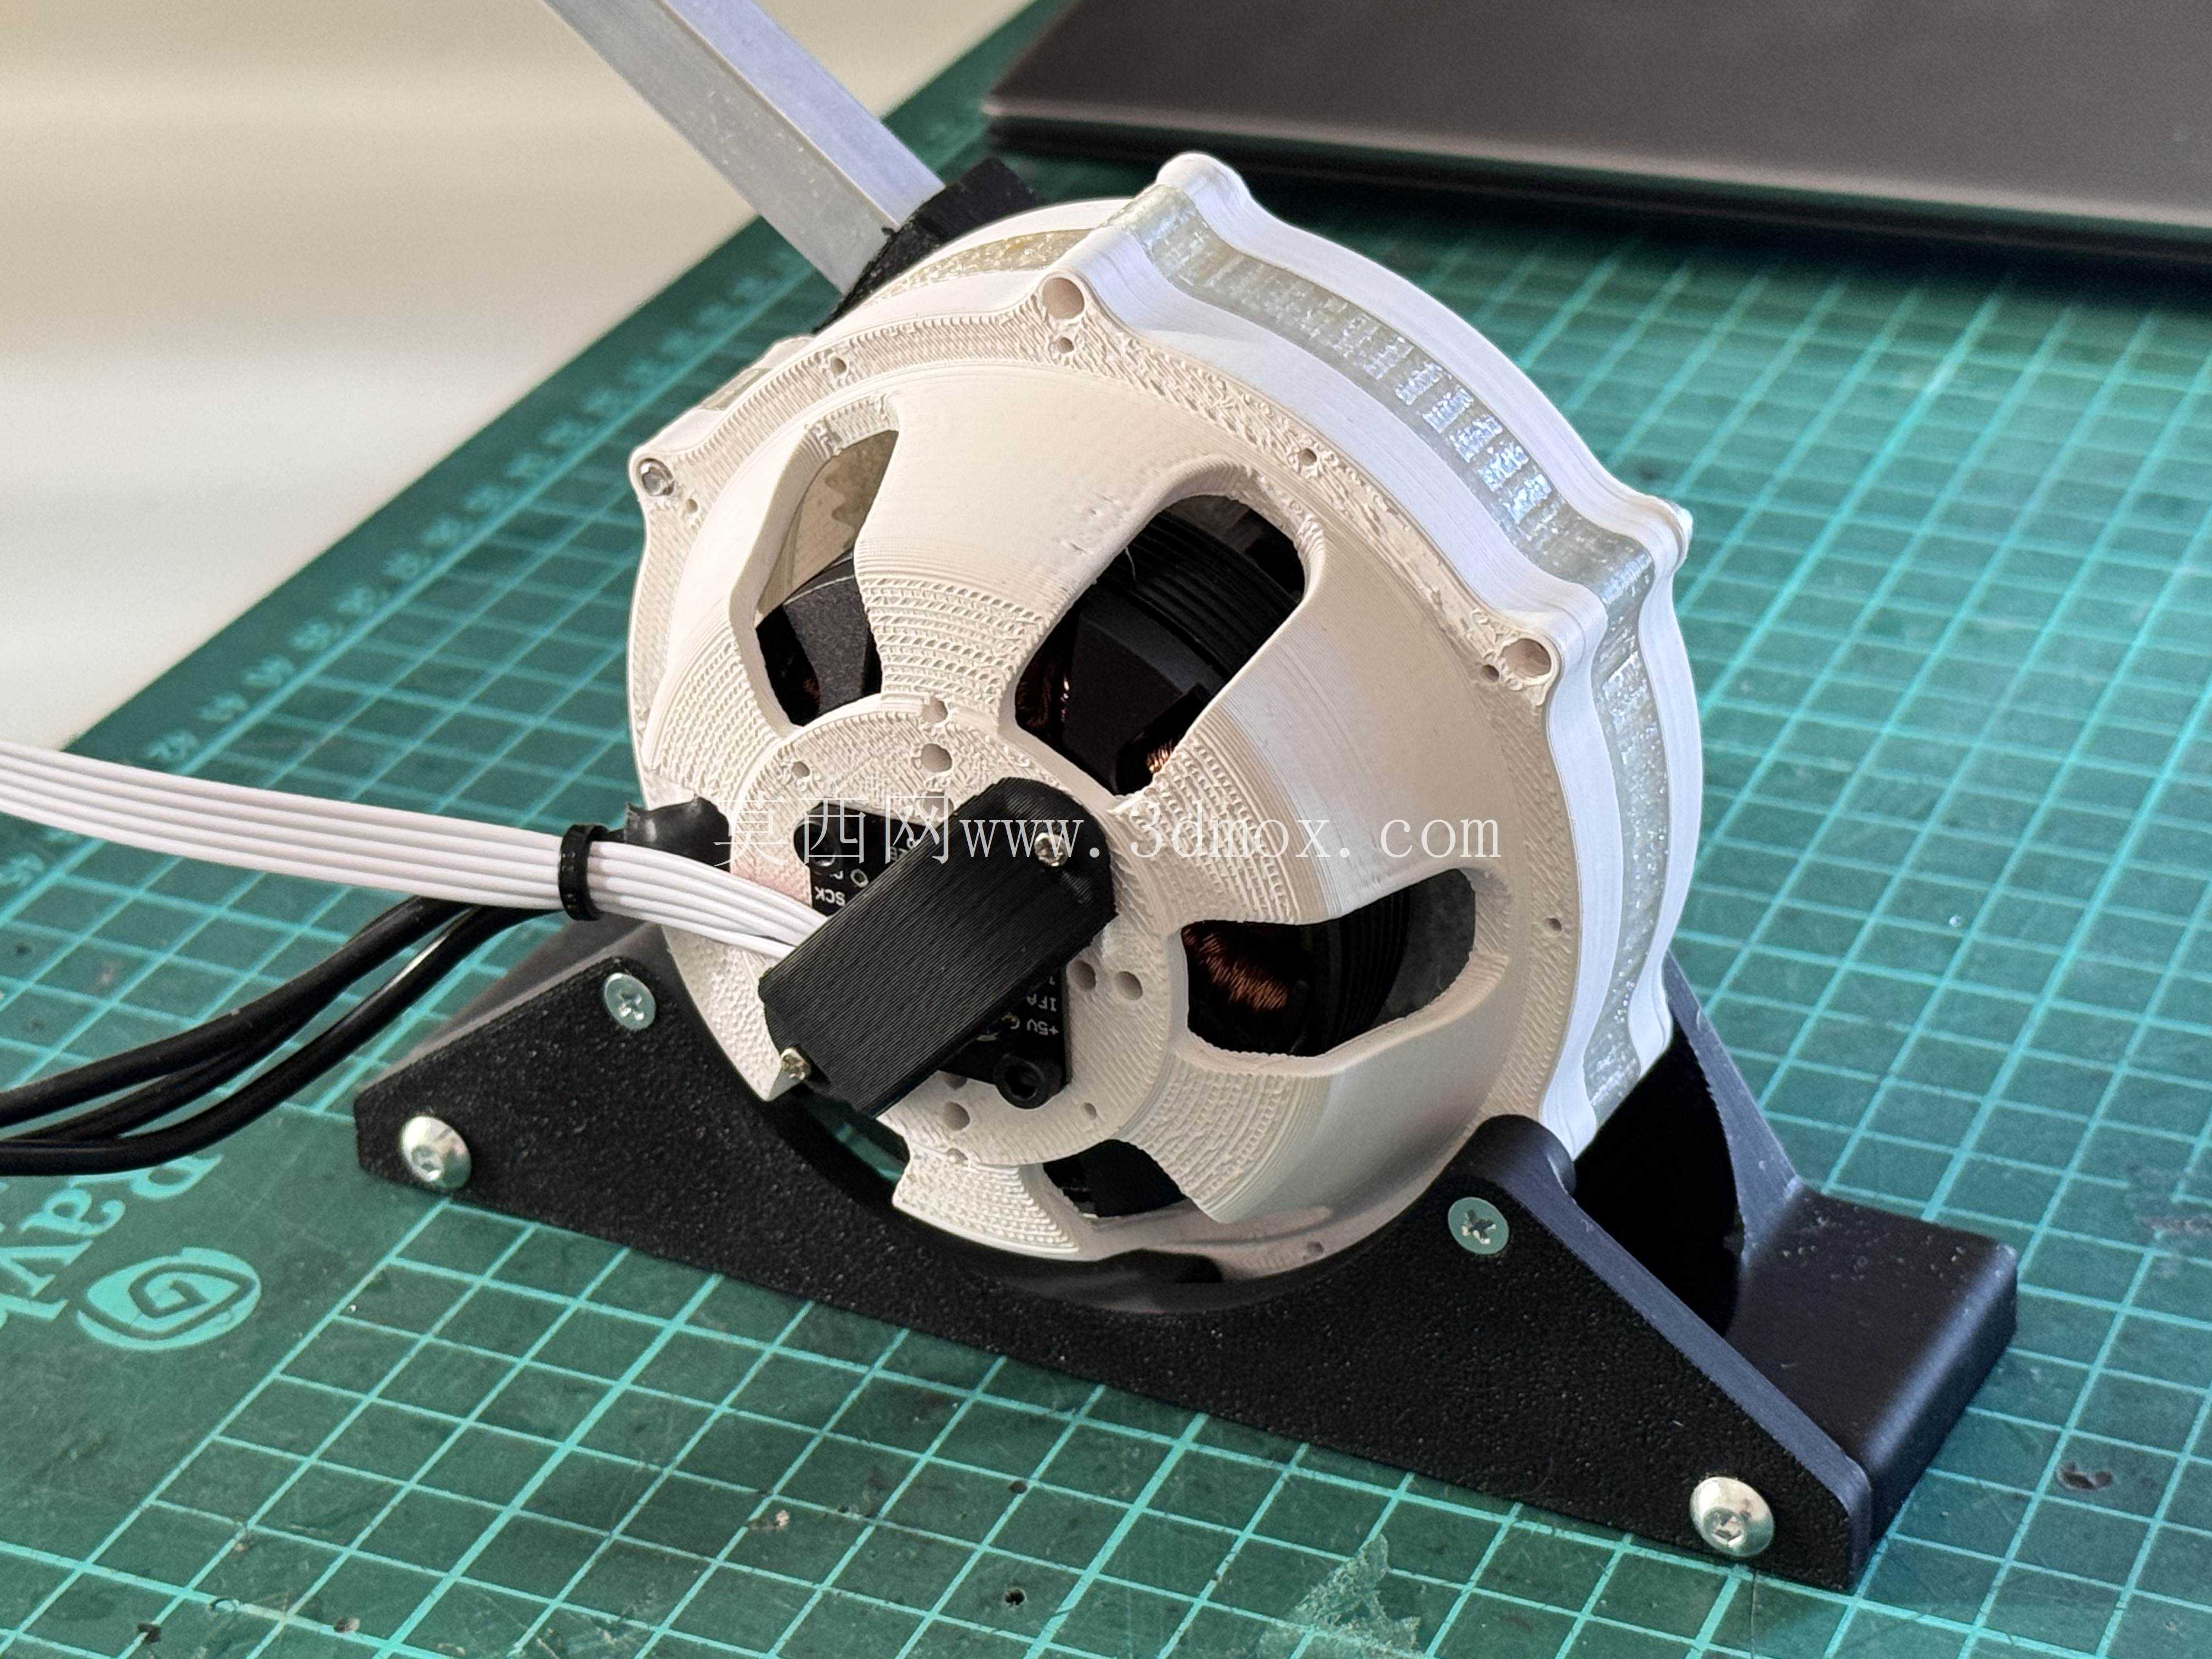
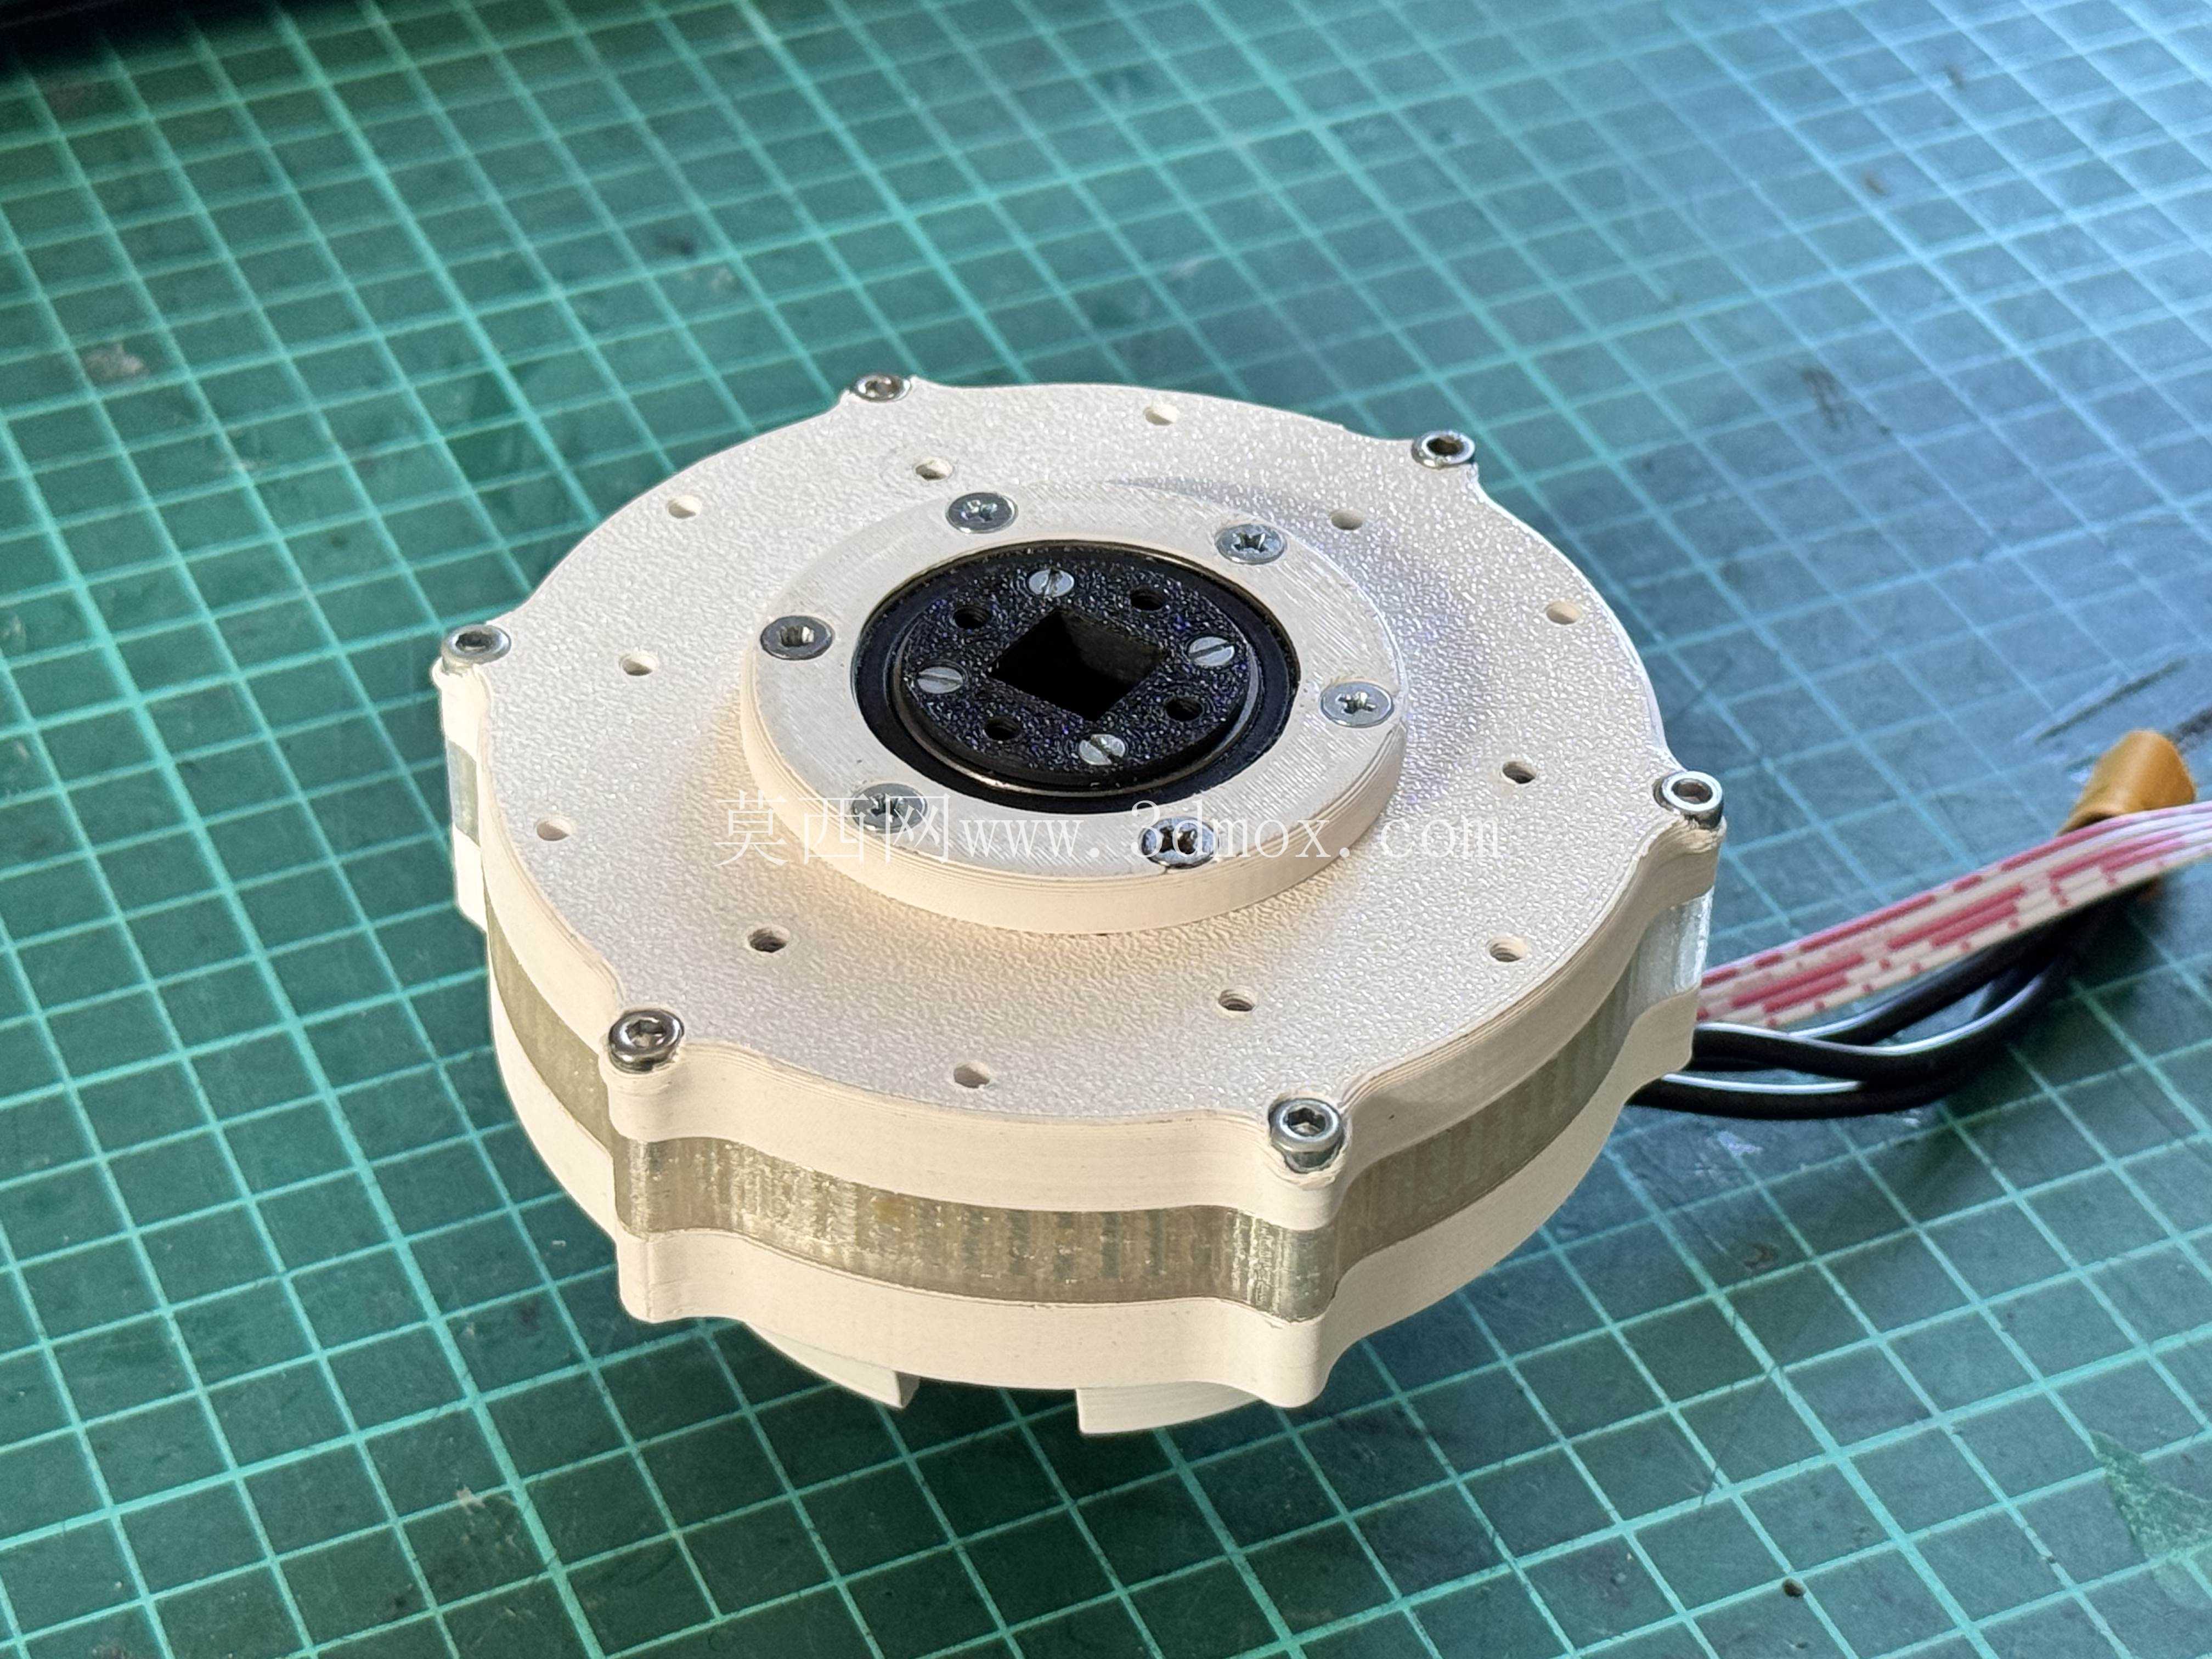
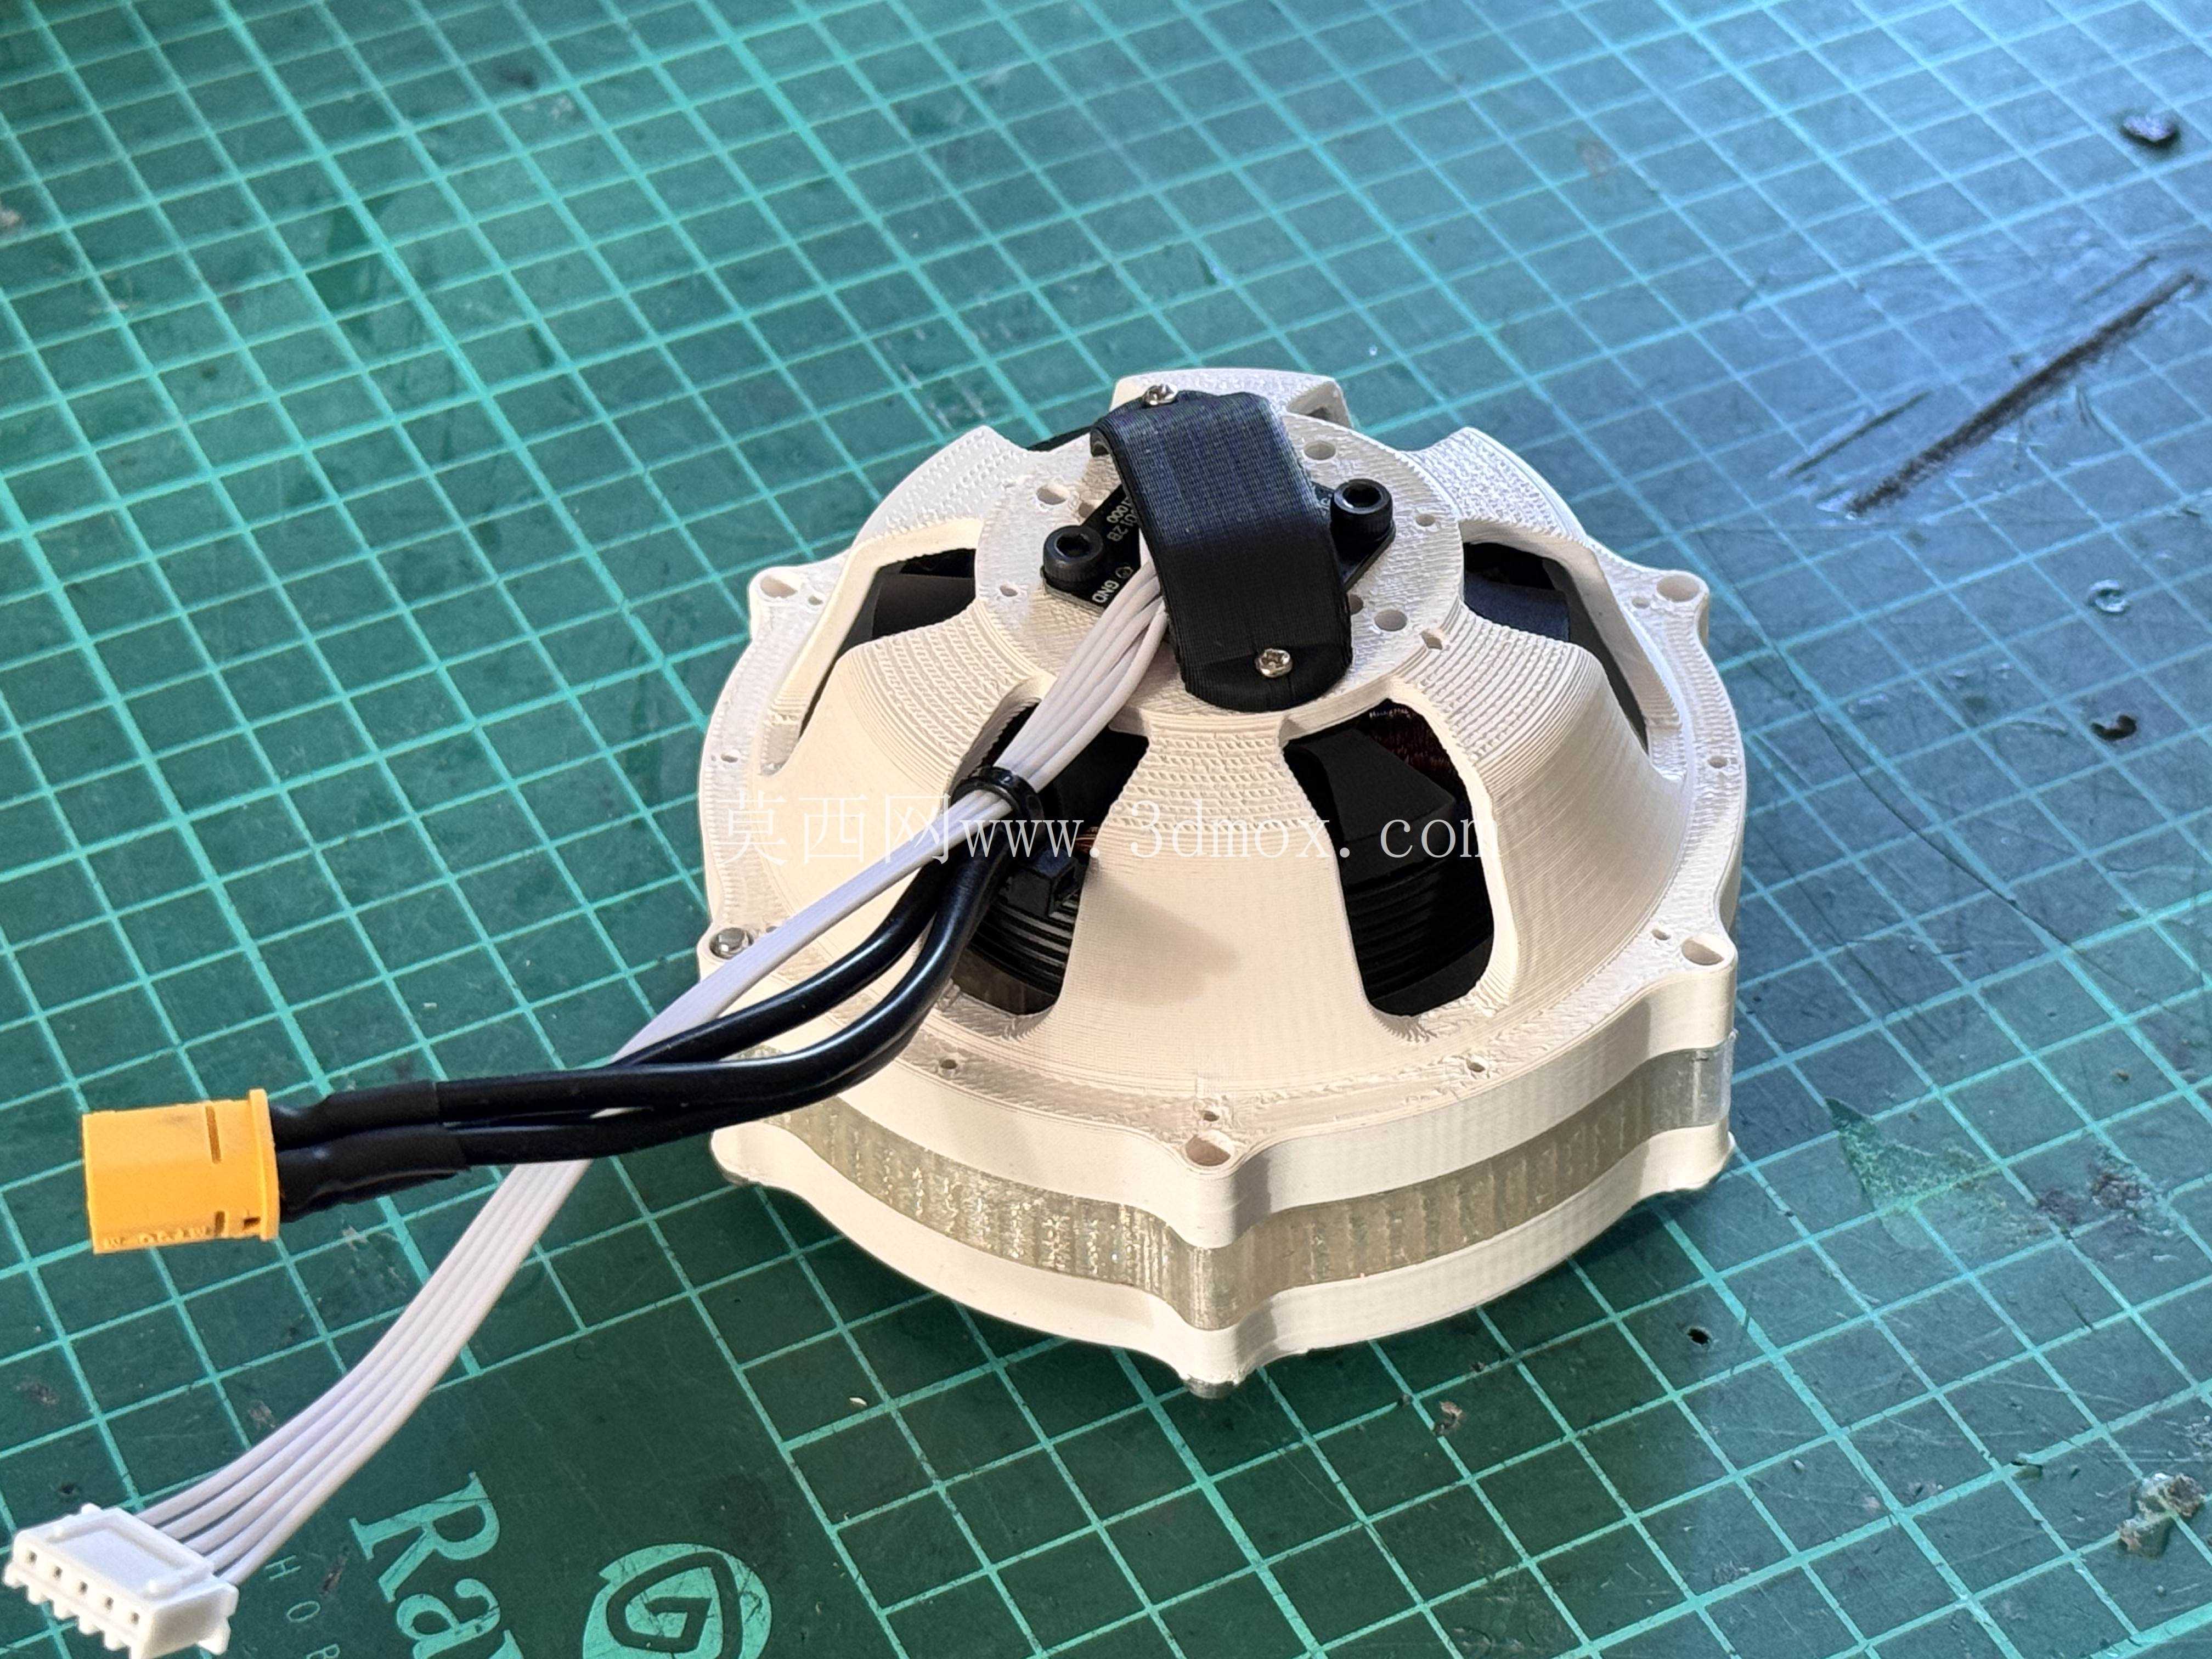
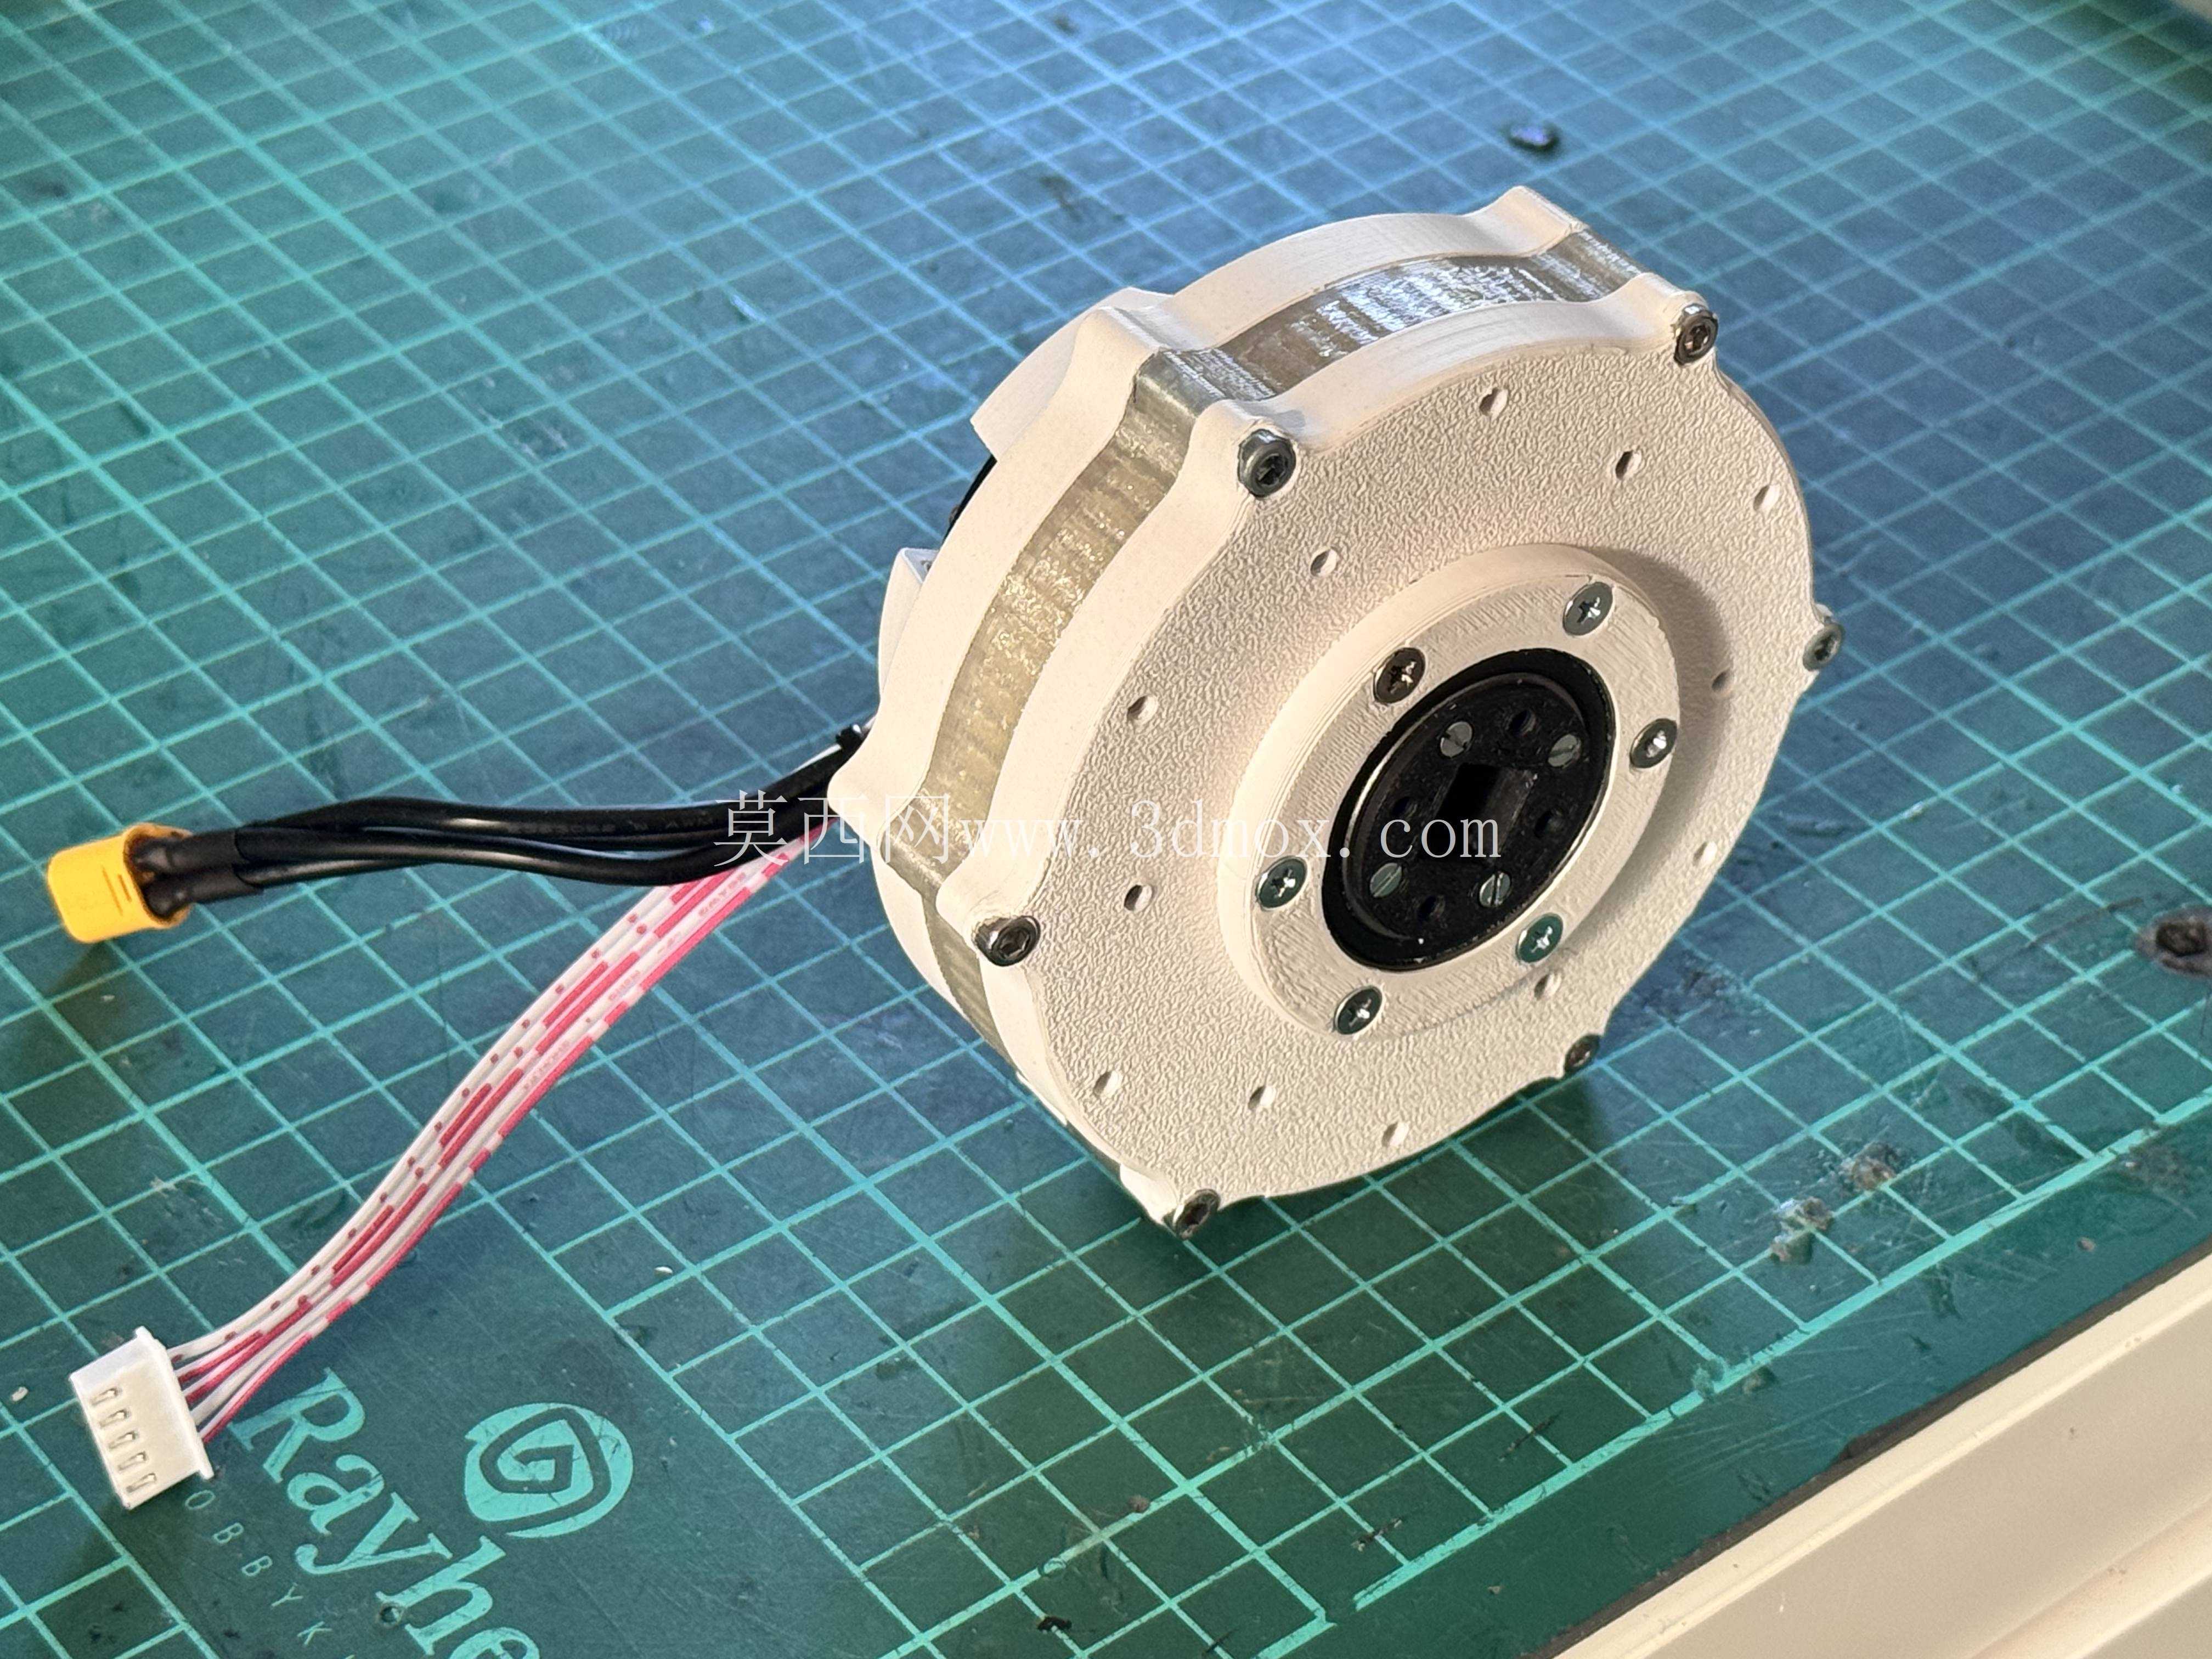
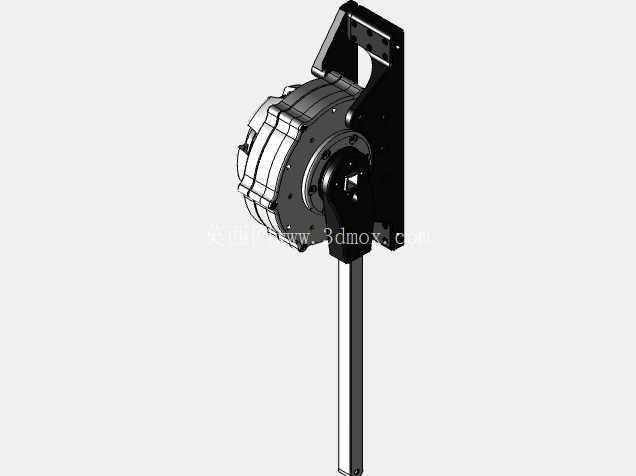
这款全3D打印制作的BLDC伺服执行器,核心面向桌面级机器人研发、教育类机器人原型搭建、小型仿生机器人关节驱动这类对成本敏感、需要快速迭代验证的应用场景,尤其适合预算有限的个人开发者、高校机器人竞赛团队做原型机验证使用,不需要开模加工金属结构件,仅靠桌面级FDM3D打印机就能完成全部结构件制作,大幅缩短从设计到实物验证的周期。从实际使用维度看,这款执行器可以直接作为小型四足机器人的髋膝关节驱动、桌面机械臂的关节动力单元、小型自动化设备的摆动执行机构使用,支持反向驱动特性,在人机协作类的小型机器人场景中,碰到外力阻碍可以及时卸力,不会因为刚性堵转烧坏驱动或者损坏结构件,安全性比普通减速电机更适配人机交互场景。设计思路上,整套执行器采用模块化集成思路,将无刷电机、行星减速箱、磁性编码器、输出支架全部整合为一个独立单元,不需要额外做复杂的传动连接,安装时只需要固定底座的安装孔位,将输出法兰对接负载即可完成装配。减速部分采用9.8:1的行星齿轮减速结构,齿轮全部采用PLA材质印刷,齿形经过修形处理,在保证传动精度的同时尽可能降低背隙,实际运行过程中传动平稳,没有明显的回程间隙,满足小型机器人关节的位置控制需求。
动力核心选用外转子无刷电机,搭配FOC磁性编码器做位置反馈,配合对应的电机控制器可以实现位置、速度、扭矩三种控制模式切换,持续输出扭矩可以满足小型机器人的负载需求,峰值扭矩可以应对瞬时的冲击负载,比如四足机器人迈步时的瞬时冲击力、机械臂抓取重物时的短时过载。结构件部分,外壳和转子测试台采用ASA材质印刷,相比普通PLA有更好的耐温性和抗冲击性,长时间运行不会因为电机发热出现结构变形;输出支架采用PC材质印刷,强度更高,可以承受输出端的径向和轴向负载。
轴承选型上,输出端配置3个对应尺寸的米制轴承,分别支撑行星架和输出轴,保证转动过程中的同轴度,减少运转阻力;紧固件全部采用标准公制螺丝,包含不同长度的M3螺丝、M3螺纹嵌件,安装时不需要定制特殊紧固件,普通五金店就能采购到对应的配件。安装边界方面,整套执行器的底座预留了标准的安装孔位,孔位间距适配常见的铝型材安装槽,可以直接固定在2020或者3030铝型材搭建的设备框架上;输出端采用方轴配合螺丝锁紧的结构,对接负载件时不需要做复杂的轴连接加工,只需要在负载件上加工对应的方孔即可完成传动对接,拆装非常方便,适合频繁调整结构的原型开发场景。
实际调试过程中,这套执行器的结构预留了编码器校准的空间,不需要拆解整个减速箱就能完成编码器零点校准,后期维护更换配件也很方便,只需要拆开对应的端盖就能更换齿轮或者轴承,不需要将整个执行器从设备上拆下来。针对不同的使用需求,这套结构还预留了改装空间,可以更换不同KV值的无刷电机,只需要调整电机安装座的适配尺寸,不需要改动整个减速箱和输出结构,就能适配不同转速、扭矩需求的场景;如果需要更大的输出扭矩,也可以在现有行星减速的基础上再加一级减速,只需要修改对应的端盖结构即可,拓展性很强。从实际运行表现看,整套执行器的重量控制在较低水平,不会给小型机器人带来过多的负载负担,运转过程中噪音很低,适合桌面级设备的使用场景,不会因为运行噪音影响使用体验。

- 全部评论(0)

- 模板大小: 62.54 MB
- 售价:5金币
- 下载次数: 121
- 系统要求: STEP / IGES,Rendering
- 软件分类: 伺服电机