微信登录
 QQ登录


储罐检测用带球轮磁性爬壁作业装置
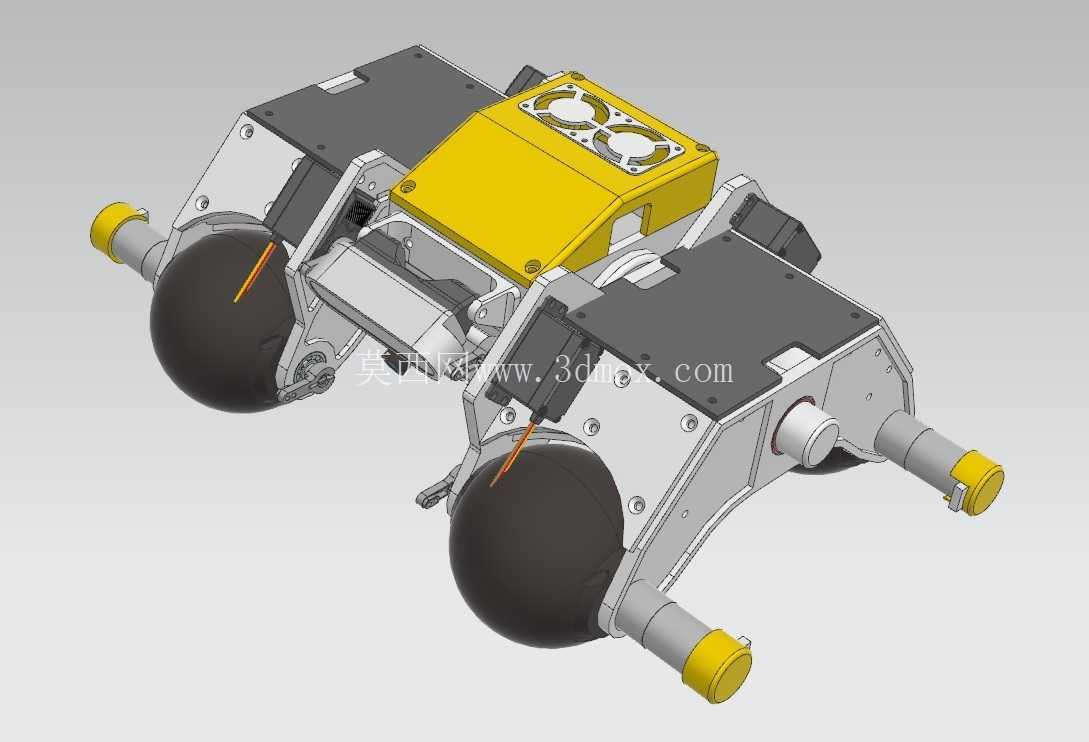
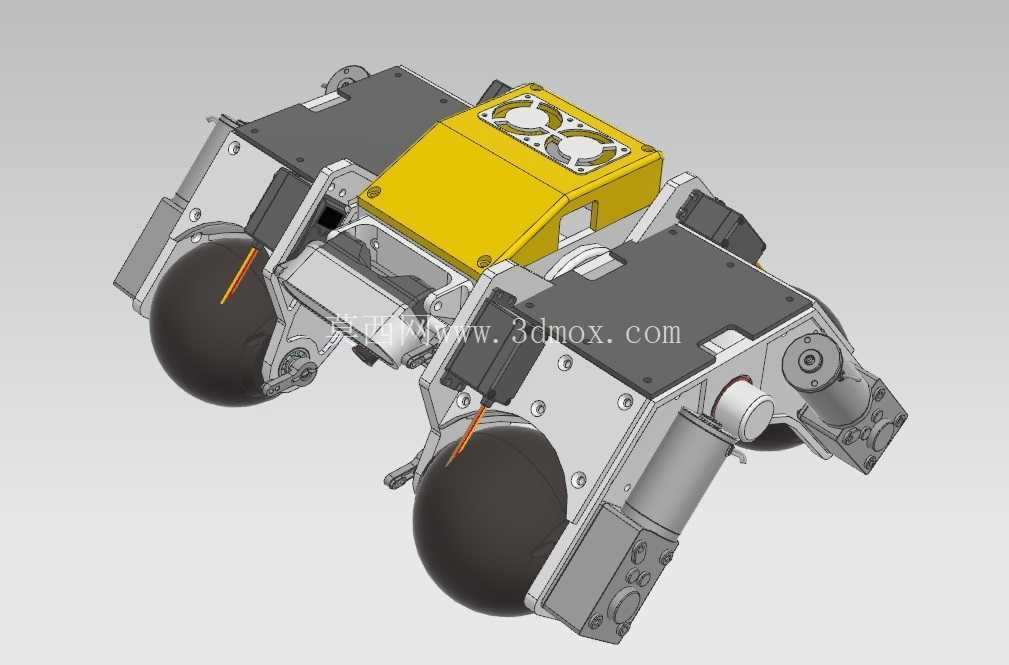
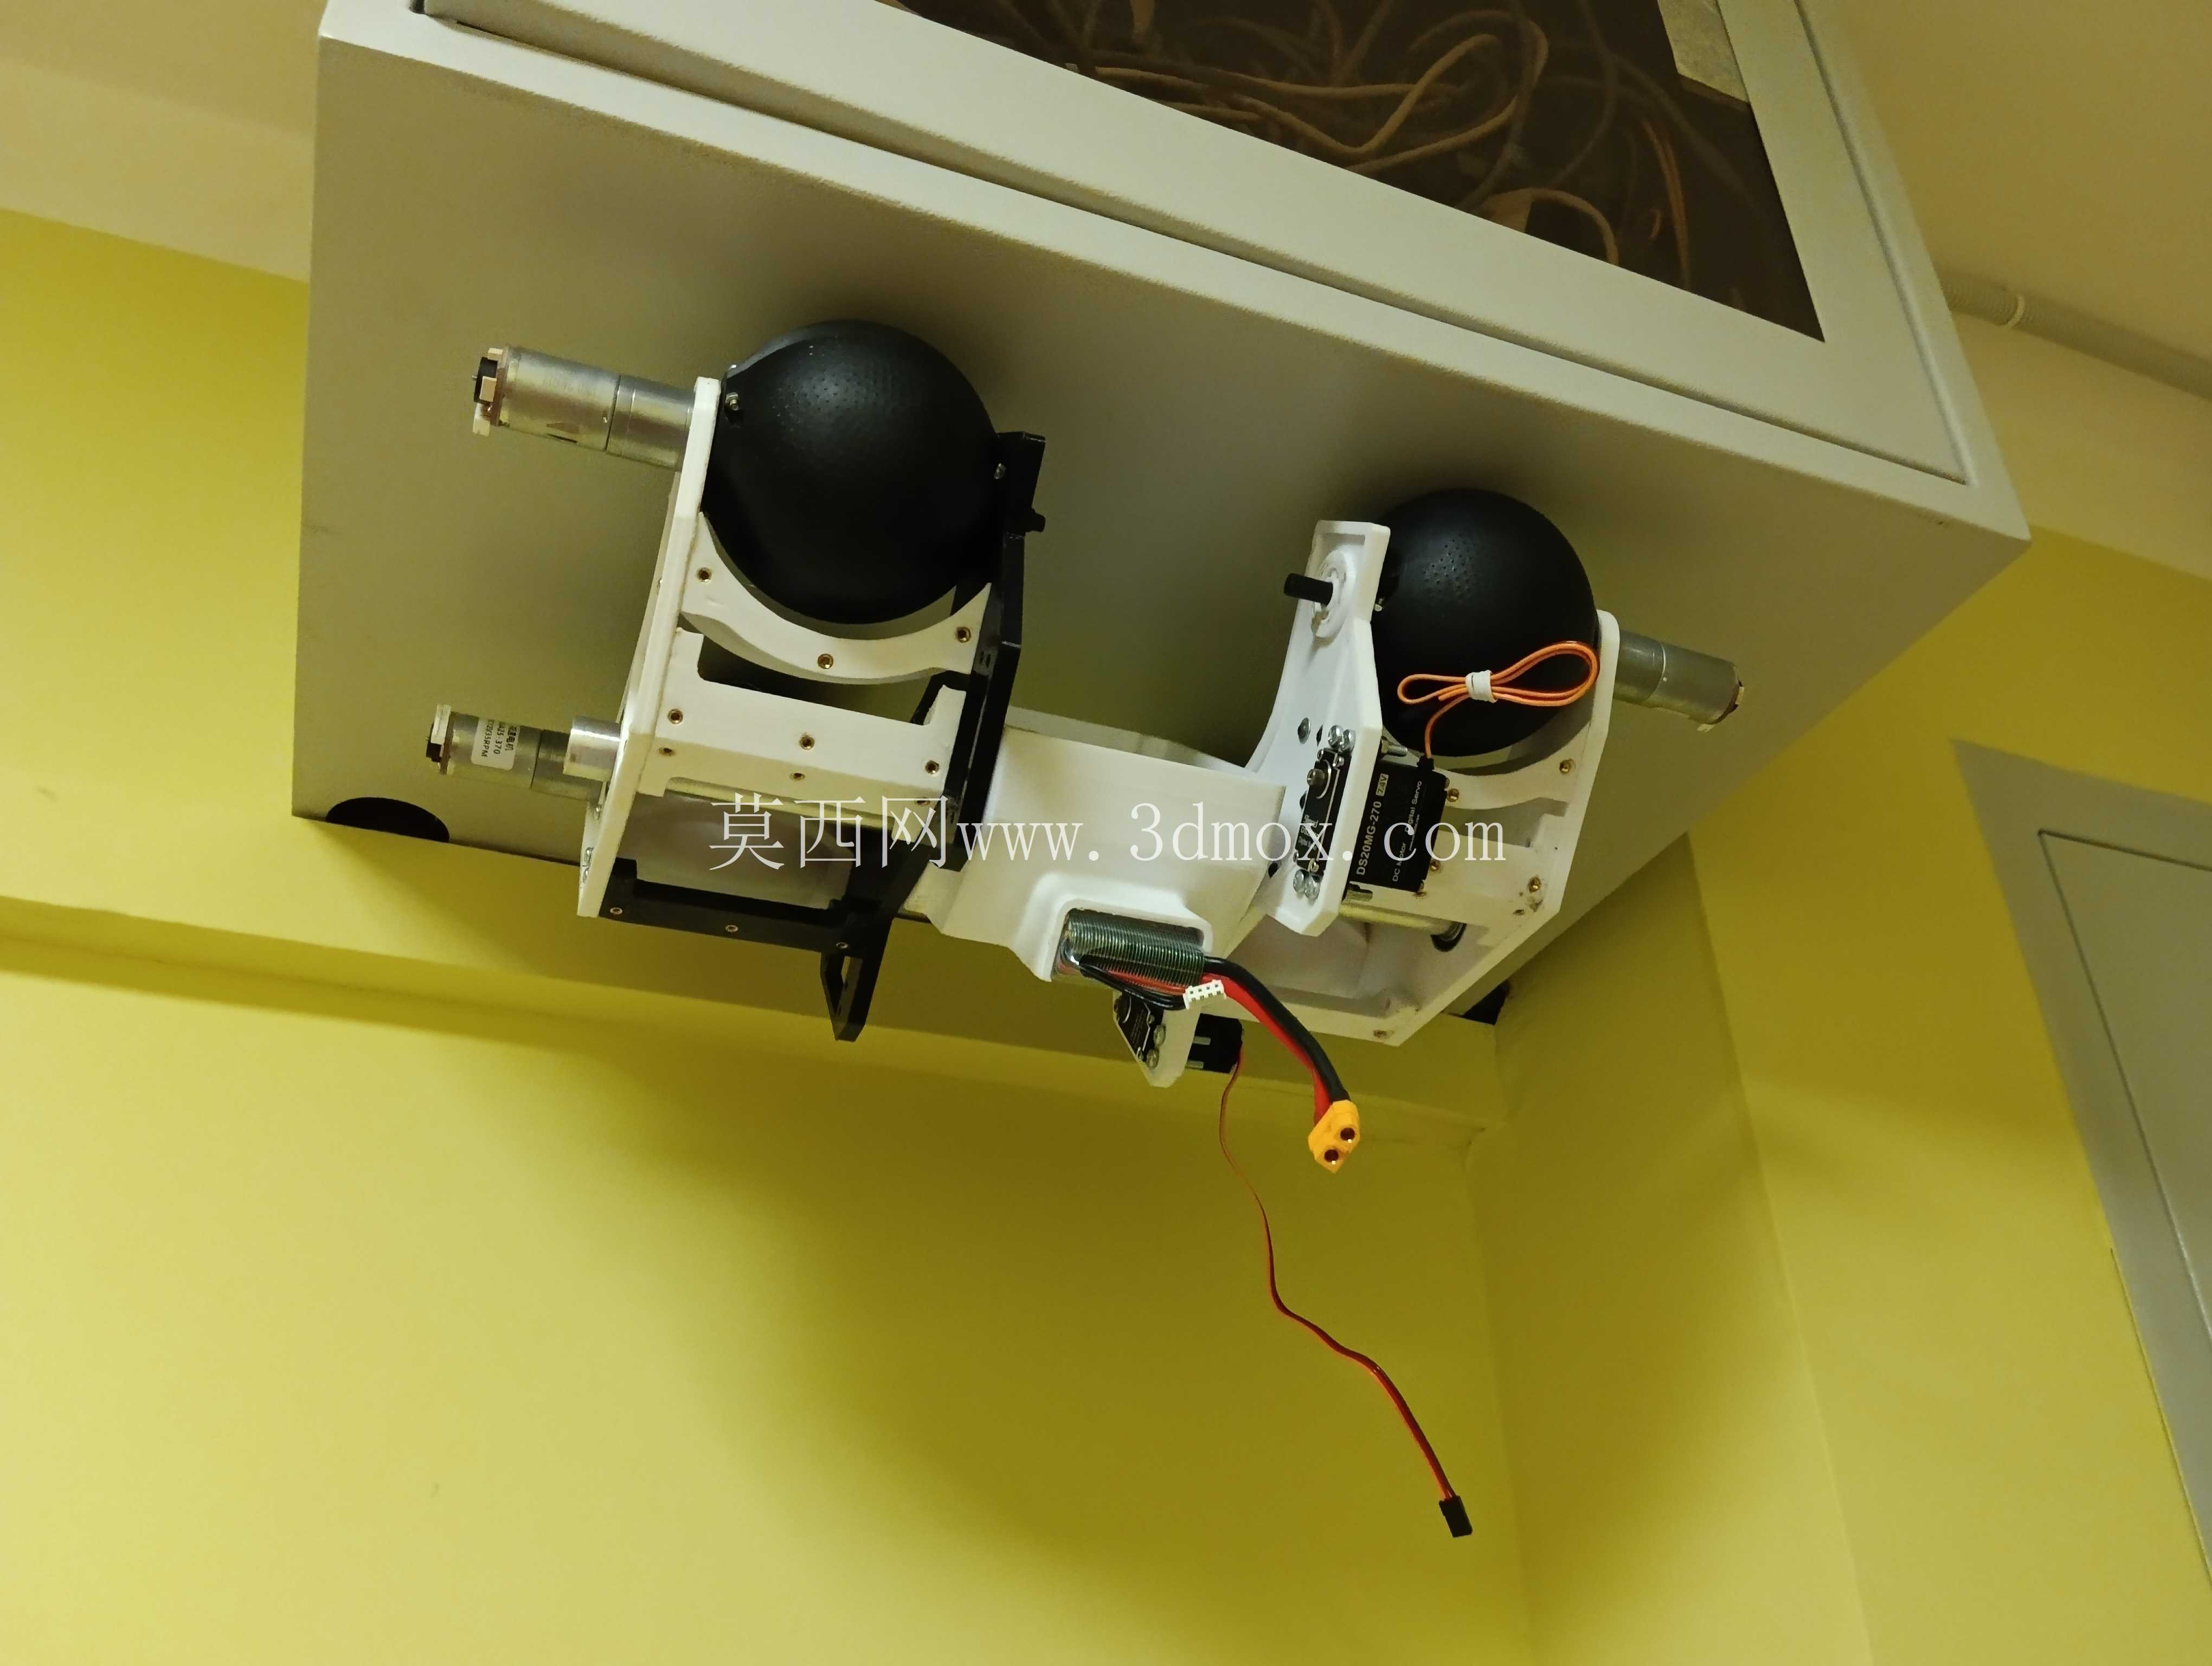
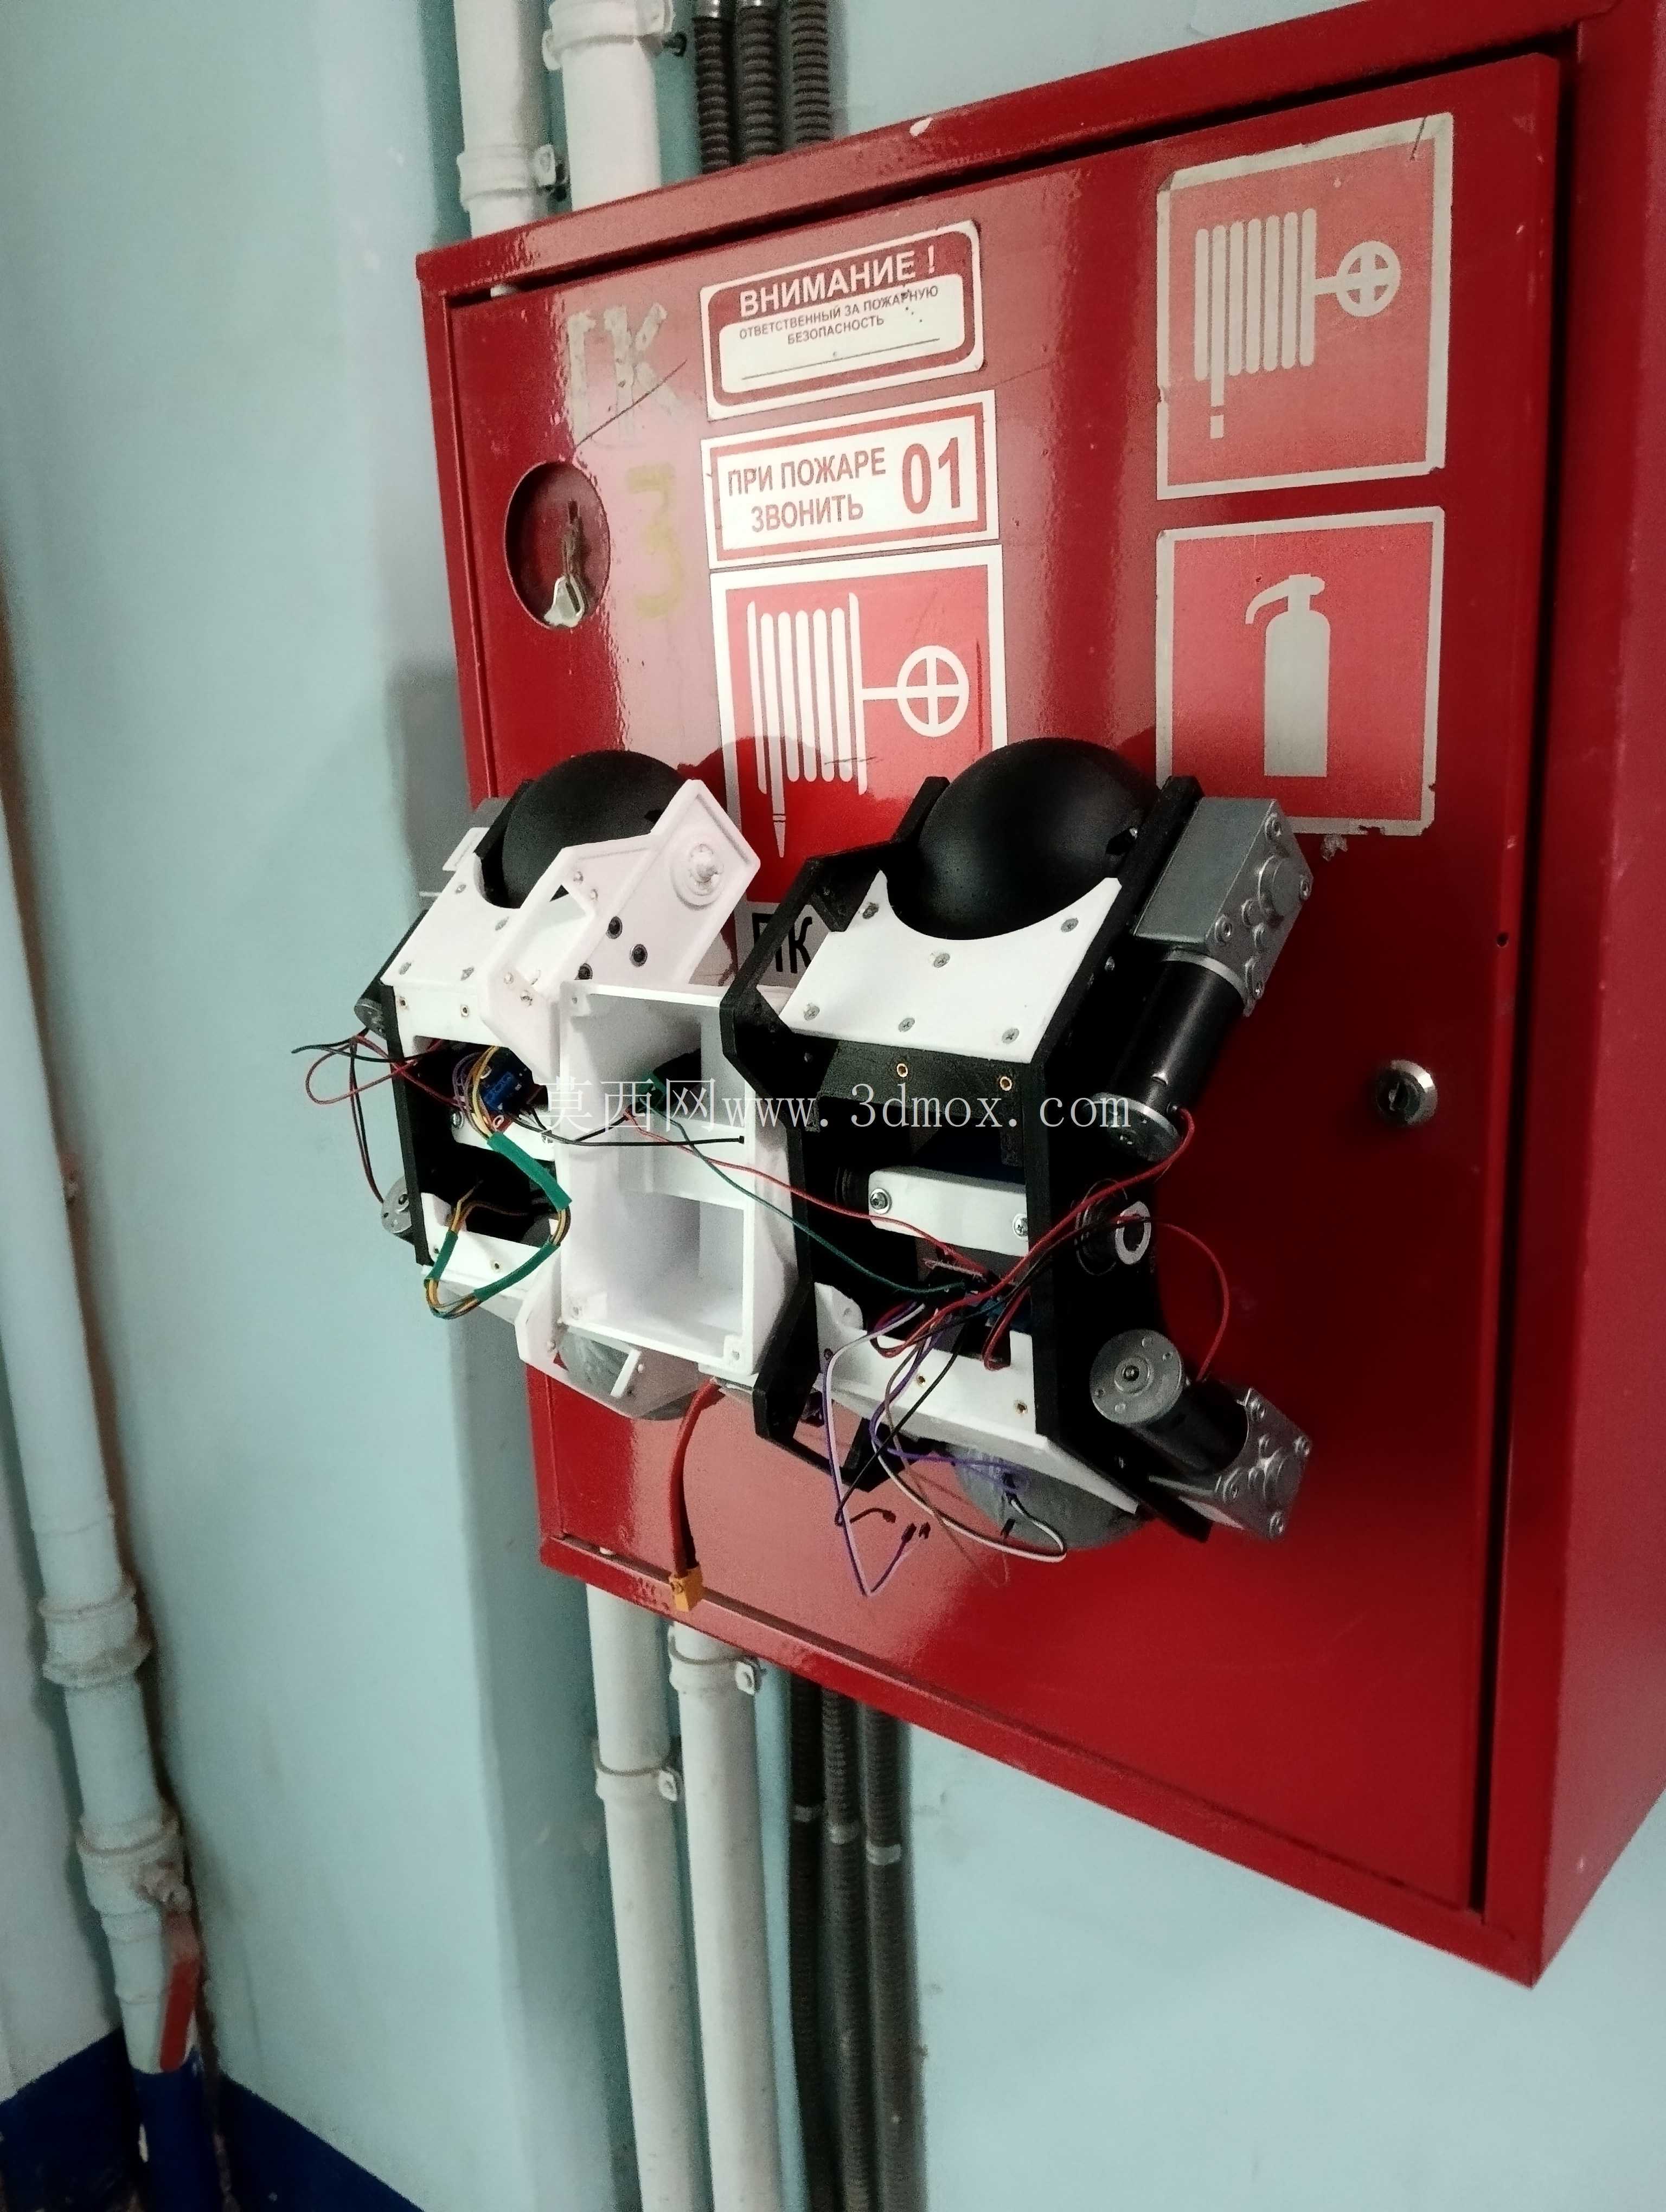
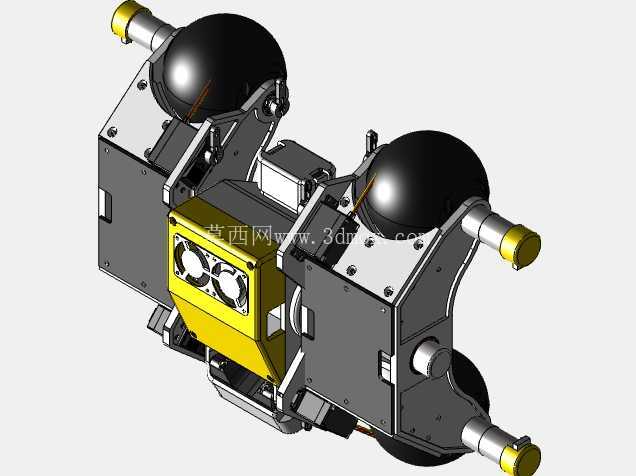
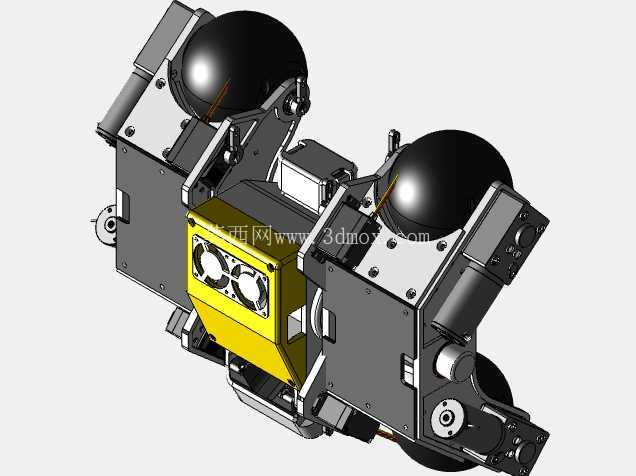
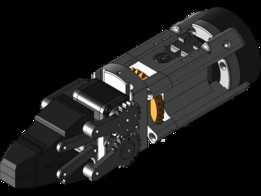
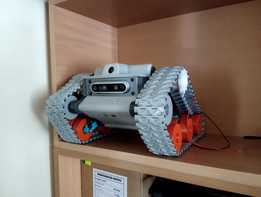
这款带球形轮的磁性作业装置,核心面向立式金属储罐、大型钢制管道的壁面巡检作业场景,解决传统人工检测高空作业风险高、曲面贴合度差、行走转向不灵活的行业痛点,可搭载超声测厚、焊缝探伤、表面锈蚀识别等检测模块,完成石化储罐内外壁、大型钢制储料仓壁面的常态化检测作业。
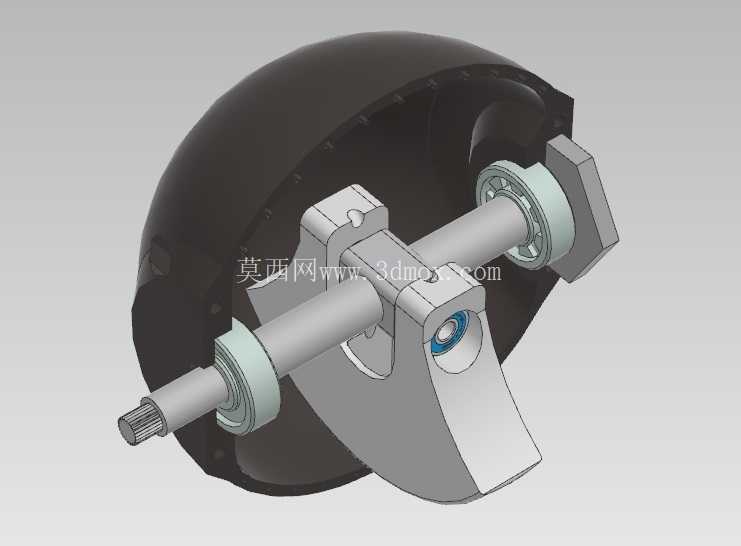
从行走机构设计来看,装置采用球形轮作为行走接触部件,区别于传统履带式、普通轮式爬壁设备,球形轮可在钢制曲面壁面实现任意方向的转向动作,无需复杂的差速转向机构即可完成小半径转弯、原地转向操作,在储罐壁面的环向、纵向行走切换过程中不会出现卡滞、打滑问题,适配不同曲率半径的钢制壁面作业需求。磁吸附单元采用模块化分体设计,可根据作业壁面的材质厚度、表面粗糙度、作业负载重量灵活调整磁块数量与安装间隙,在保证足够吸附力不脱落的前提下,尽可能降低行走阻力,减少驱动单元的功率损耗。
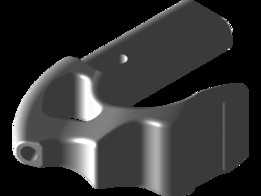
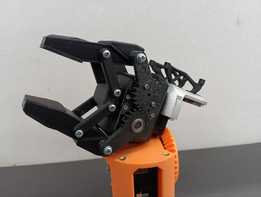
结构设计层面,装置主体框架采用轻量化钣金与机加工件组合的形式,多数结构件可通过激光切割、3D打印工艺快速加工制作,降低样机试制的成本与周期。驱动单元采用直流行星减速电机搭配陶瓷轴承的传动方案,陶瓷轴承具备优异的防锈能力与耐磨性能,可适应储罐内外壁潮湿、带轻微腐蚀介质的作业环境,传动链路中预留了编码器安装位,可实现行走里程的精准计数,配合检测模块完成缺陷位置的精准定位。装置的磁体安装支架采用可调式结构,通过螺纹螺母副调整磁体与壁面的间隙,无需拆解主体结构即可快速调整吸附力大小,适配不同壁厚的钢制壁面作业;控制芯片安装位预留了粘胶固定槽,可通过工业粘接剂完成控制板的固定,避免焊接、螺接带来的结构应力集中问题,同时方便后期控制模块的升级更换。
安装边界方面,装置整体横向宽度控制在窄幅区间,可顺利通过储罐壁面的加强筋、焊缝凸起等障碍,球形轮的突出高度经过优化,在越过3mm以内的壁面凸起时不会出现吸附力骤降的问题;装置顶部预留了标准化的载荷安装平台,可根据作业需求快速更换不同的检测模块,平台的安装孔位采用通用间距设计,兼容市面主流的小型检测传感器安装尺寸。装配过程中,行走轮与驱动轴的连接采用防松脱结构,避免长期在壁面行走振动导致的轮体松动;所有走线均预留了内置走线槽,避免线缆外露被壁面凸起剐蹭破损。
实际作业过程中,该装置可在垂直钢制壁面、弧形储罐壁面稳定行走,球形轮的接触形式可让装置在壁面倾斜、存在轻微弧度的位置始终保持磁吸附单元与壁面的平行间隙,避免局部吸附力不足导致的滑脱问题;针对表面存在轻微锈蚀、油漆涂层的壁面,可通过调整磁体间隙提升吸附力,保证行走稳定性。装置的驱动轮与球形辅助轮配合形成稳定的四点支撑结构,在壁面静止状态下可承受数倍于自身重量的检测载荷,不会出现倾覆、滑落问题。
- 上一篇:树莓派控制多自由度绳驱仿生机械手掌
- 下一篇:紧凑型桌面贴装元件拾取放置机械手结构

- 全部评论(0)

- 模板大小: 33.03 MB
- 售价:5金币
- 下载次数: 110
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人