微信登录
 QQ登录


带多轴作业机械臂的自主地形漫游车结构
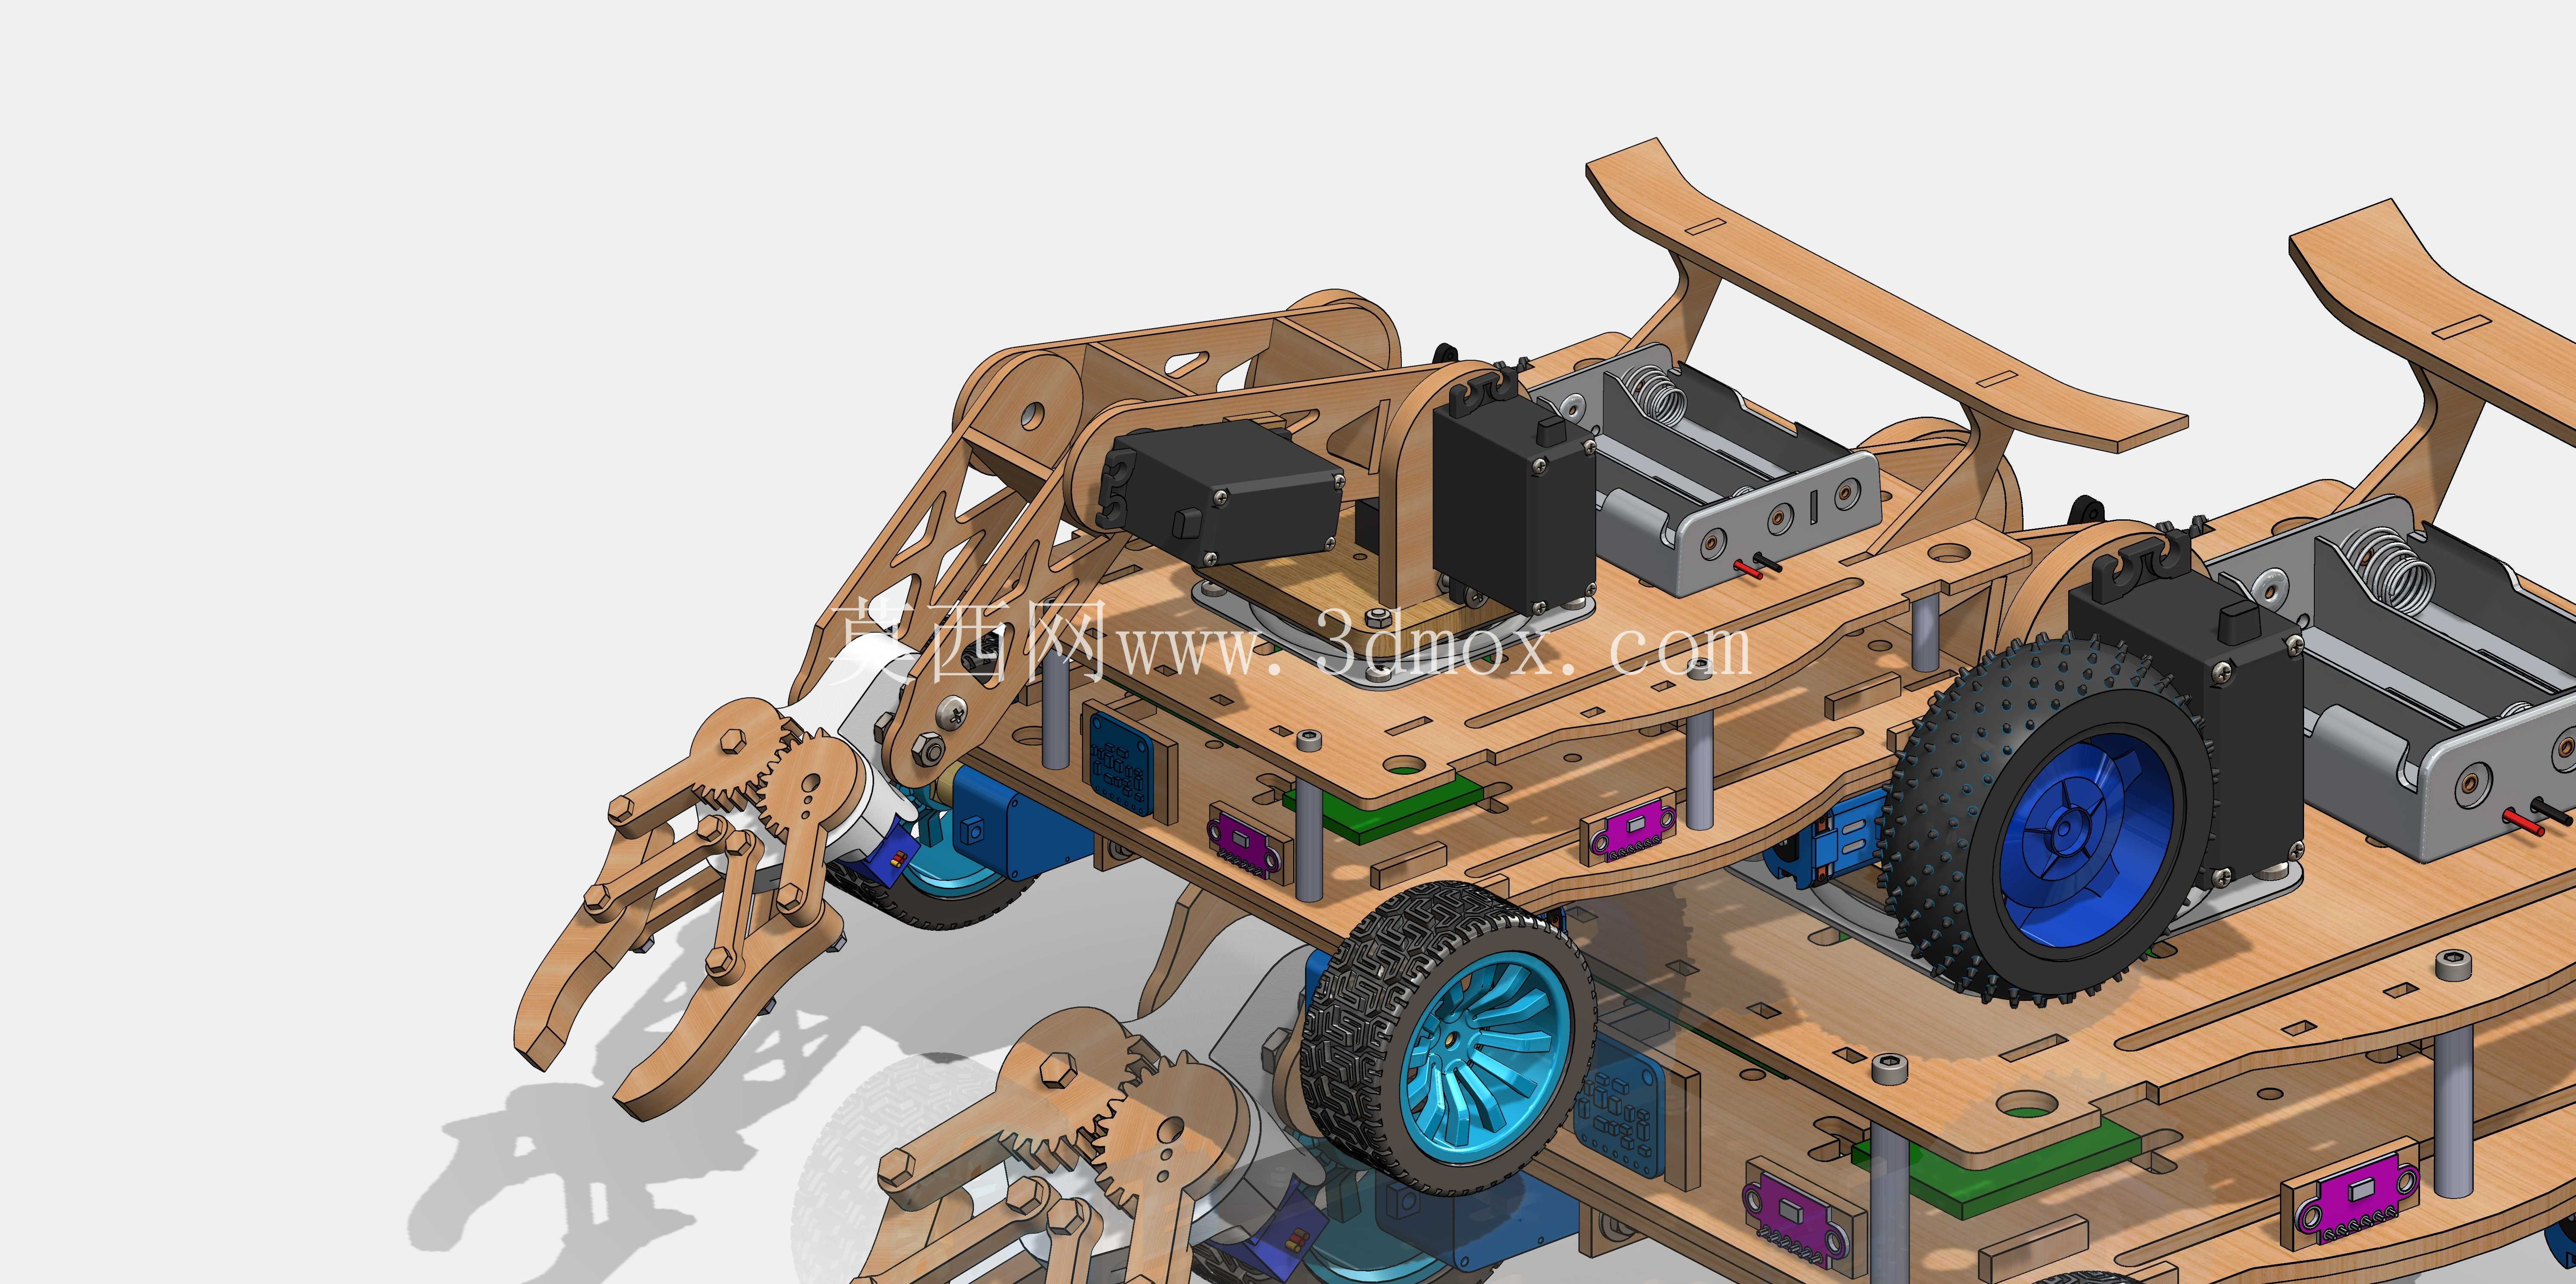
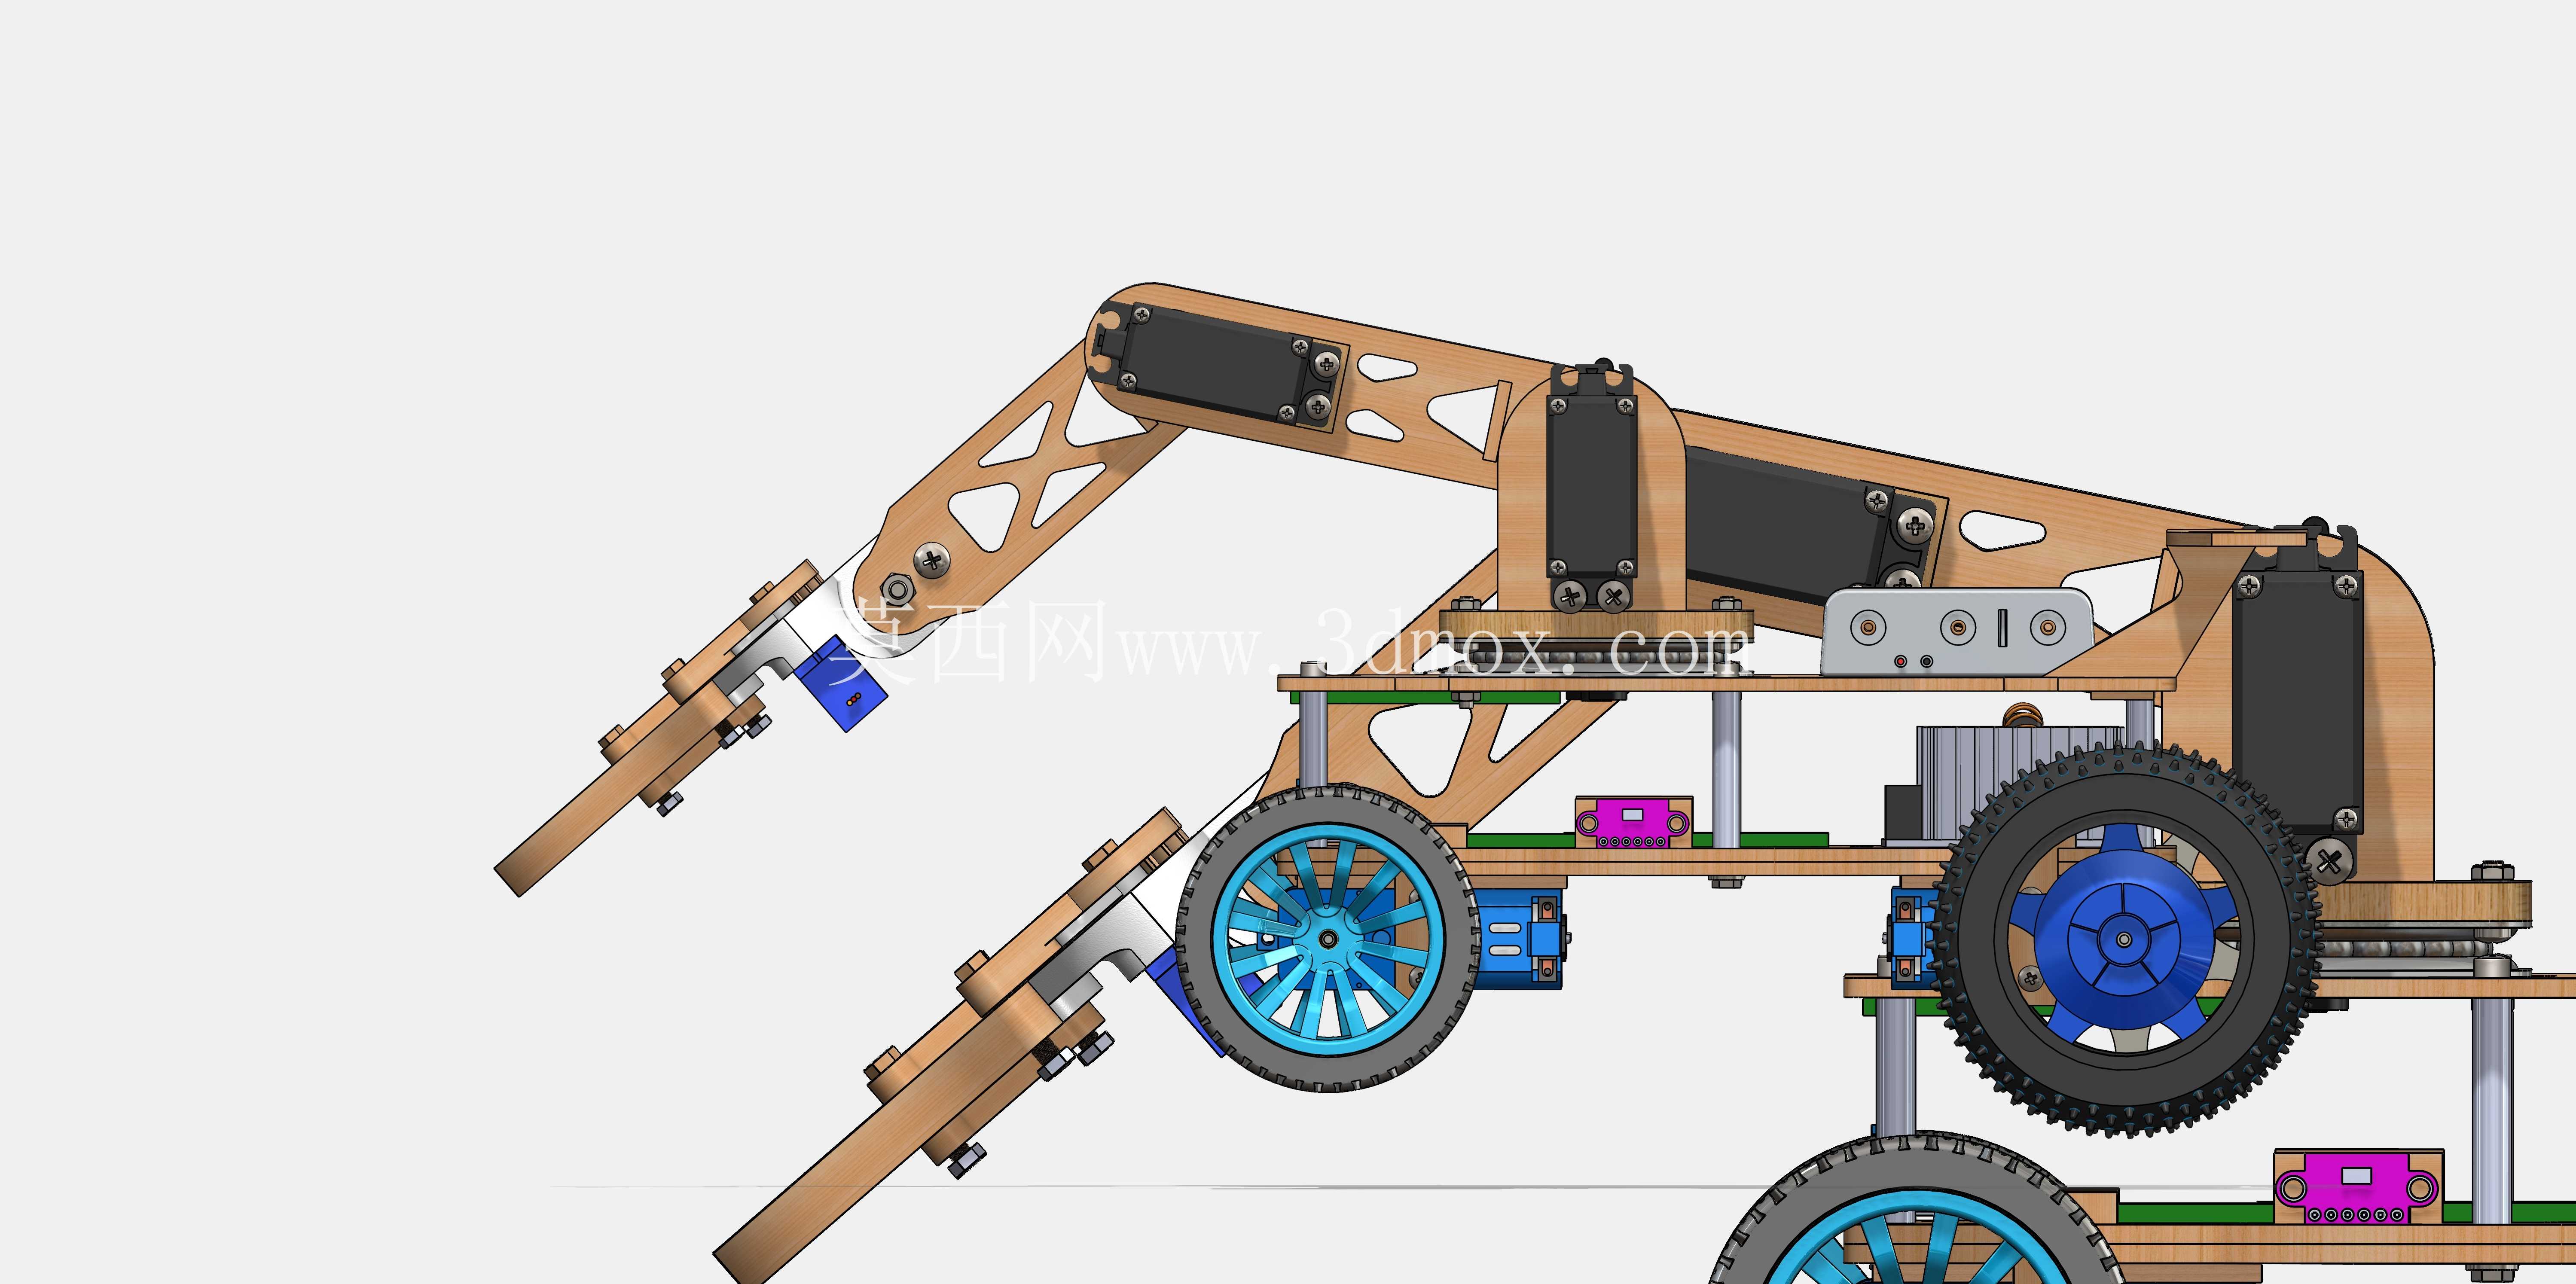
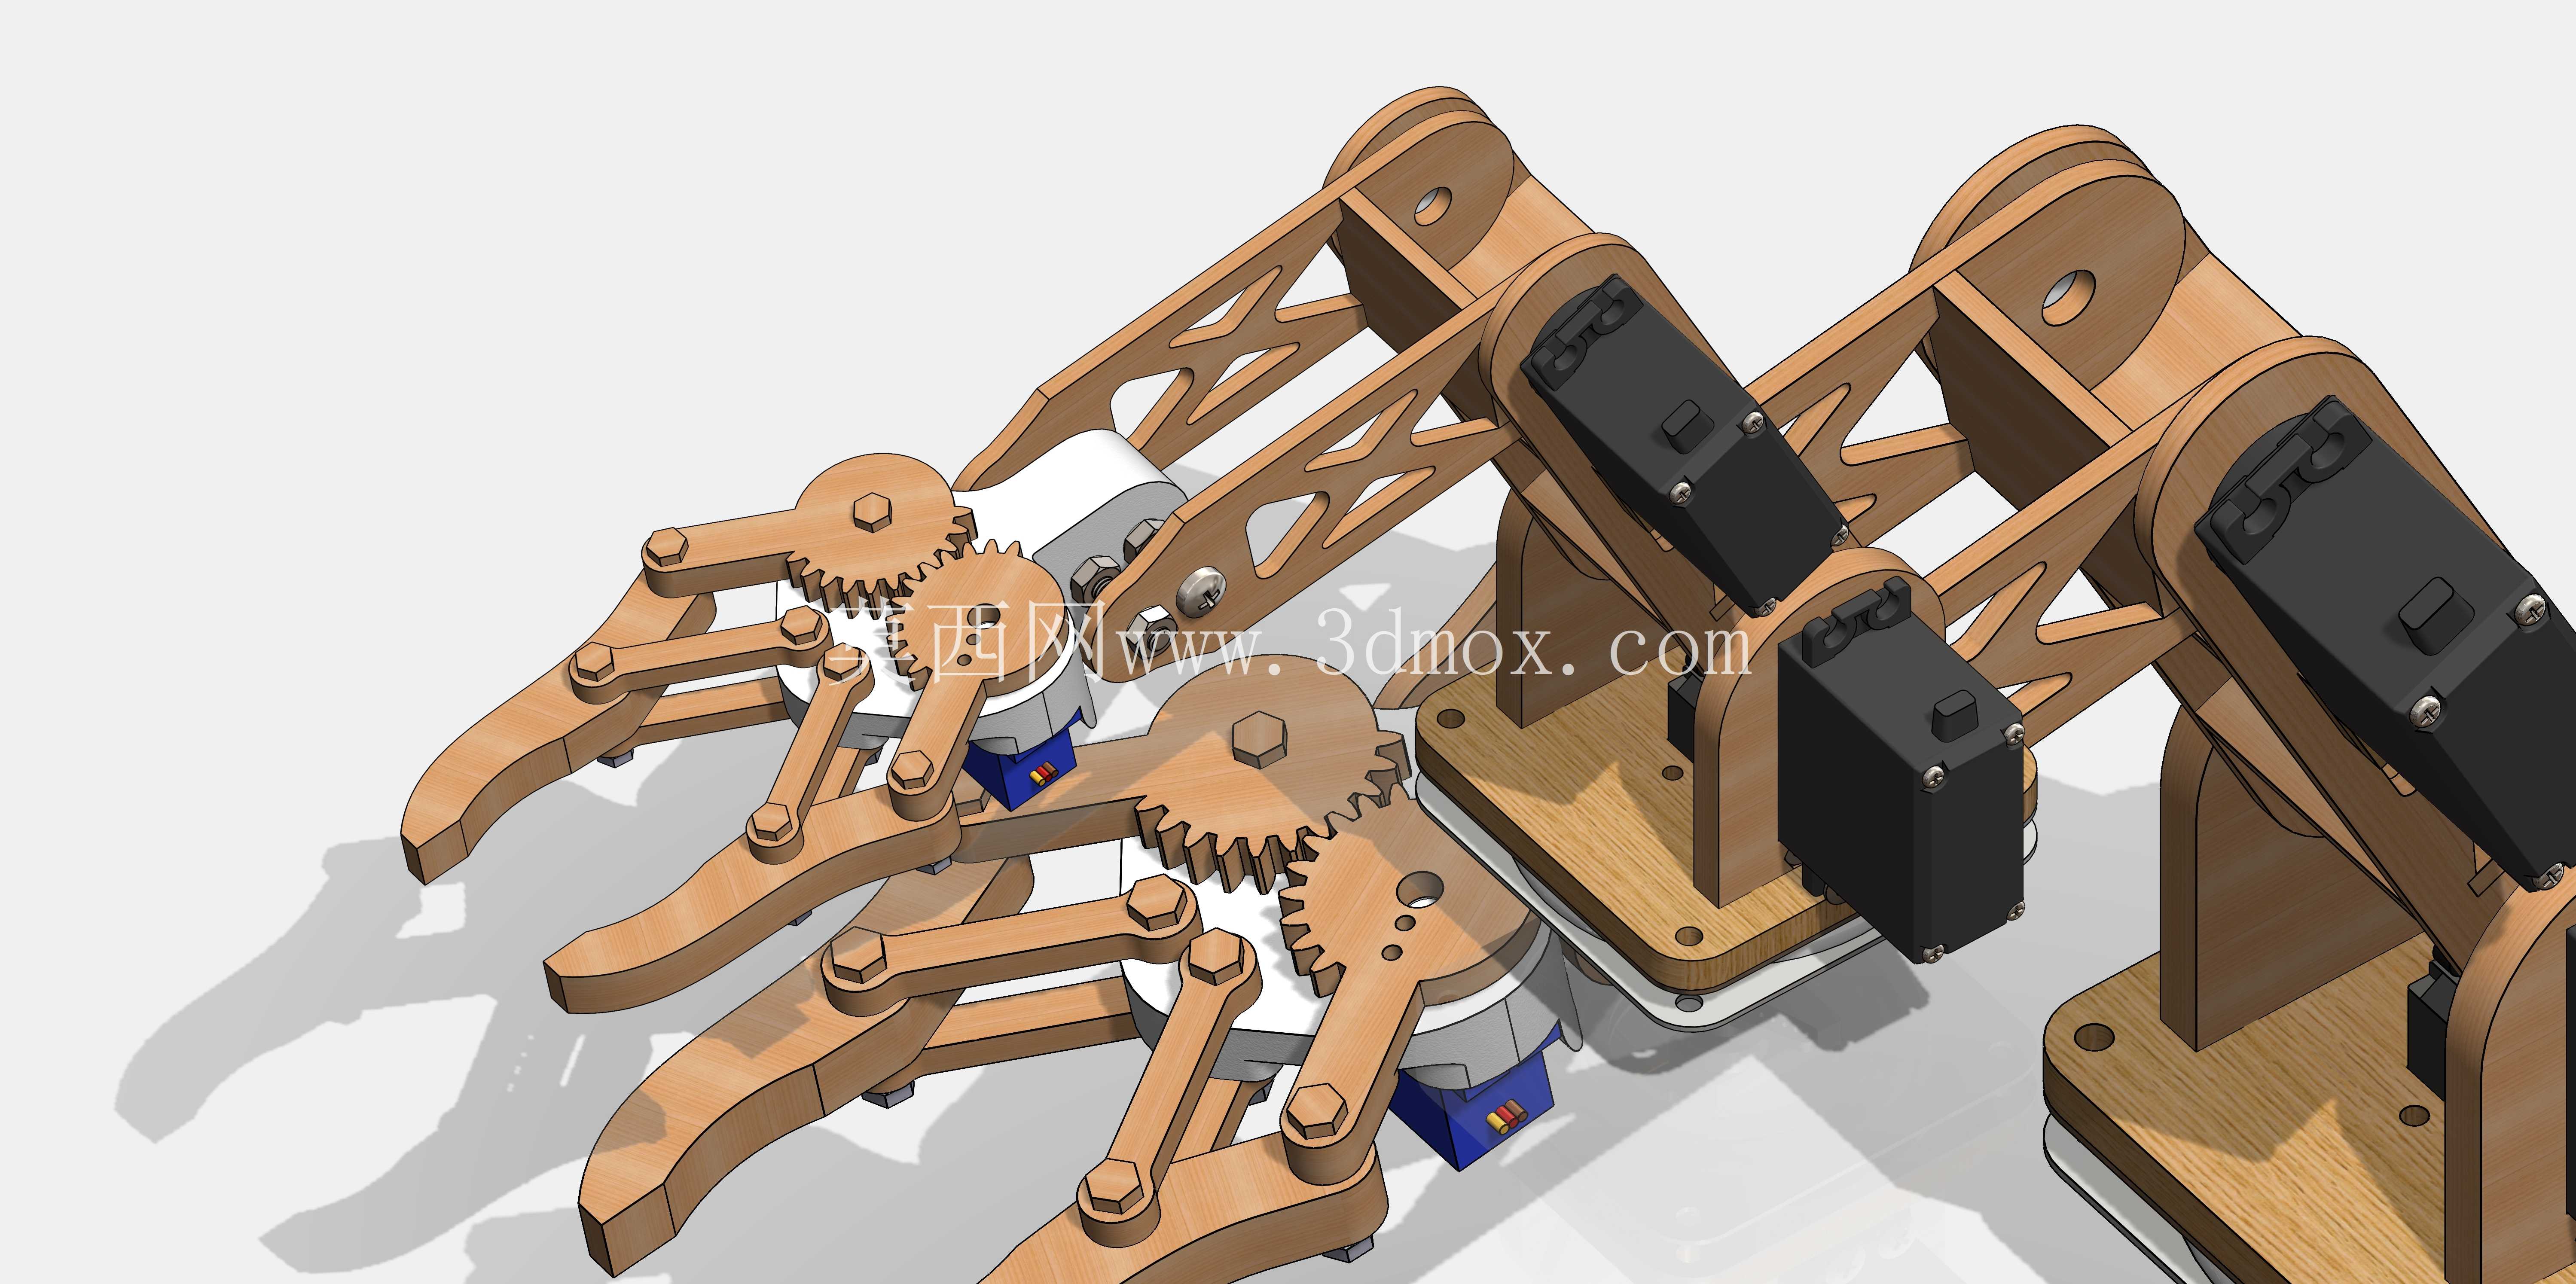
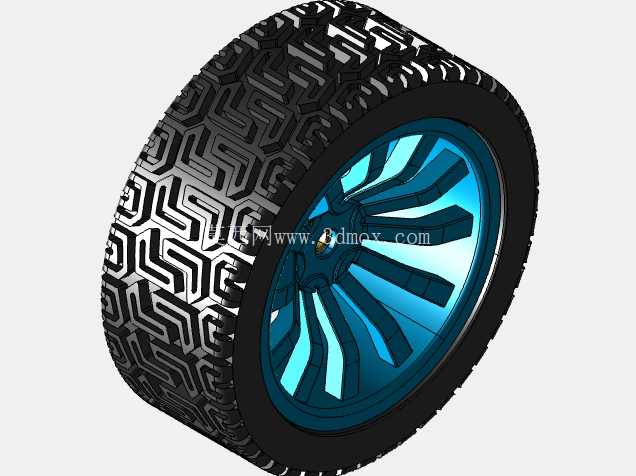
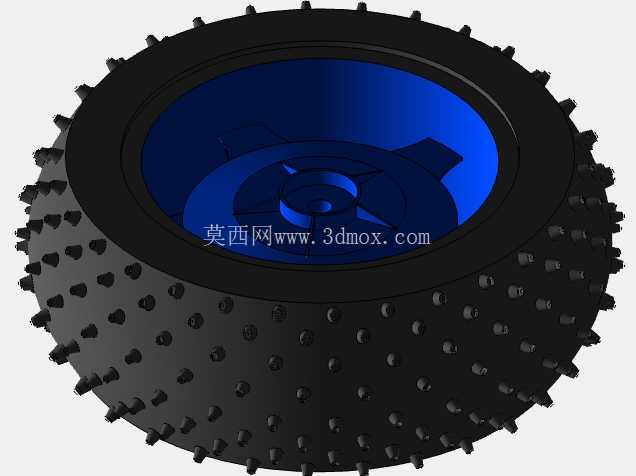
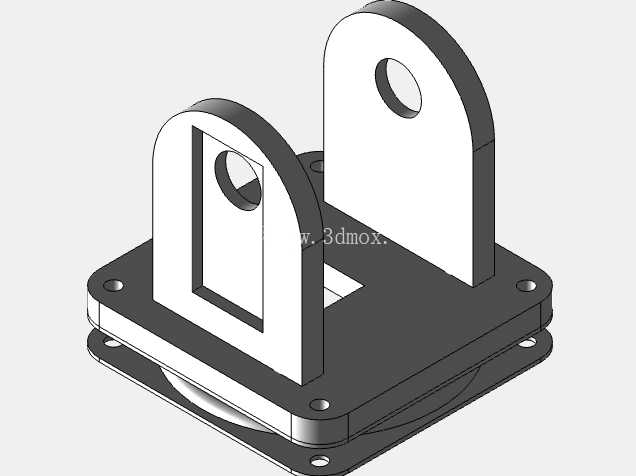
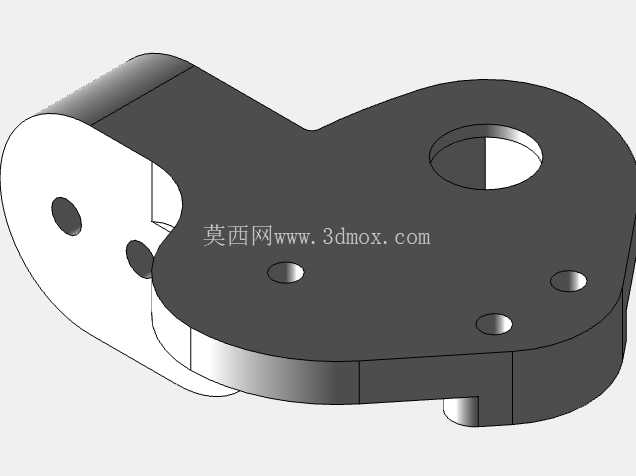
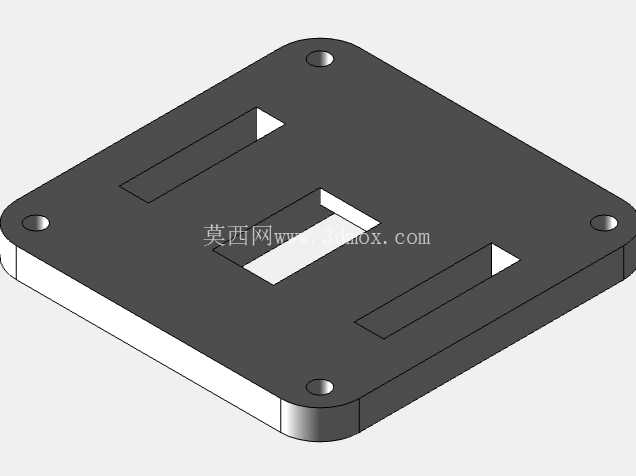
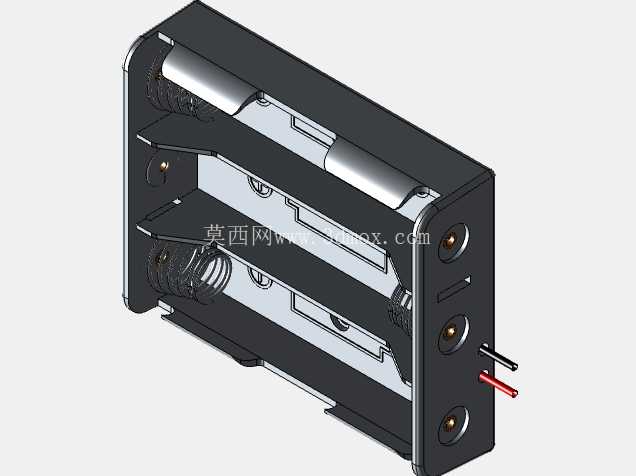
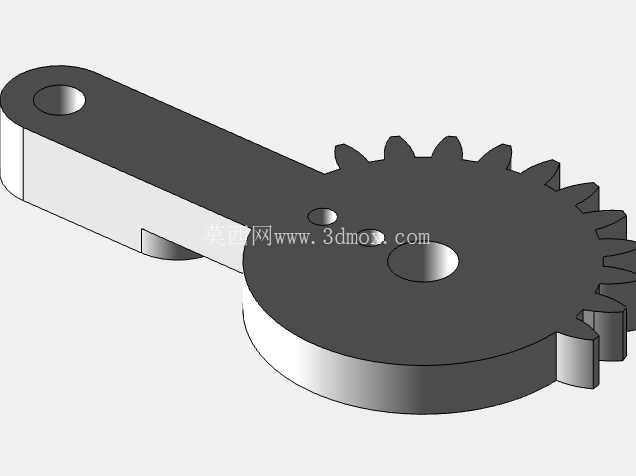
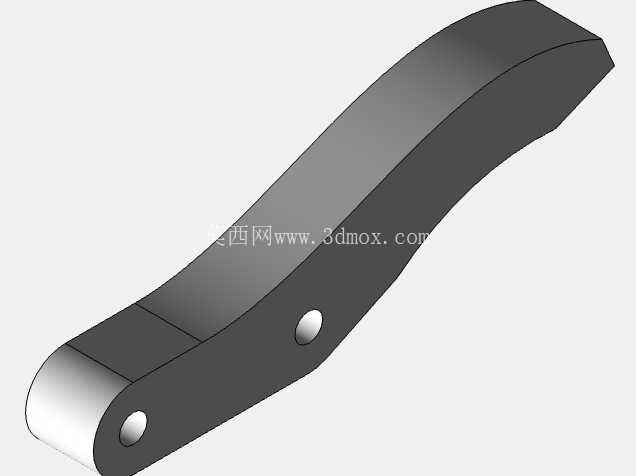
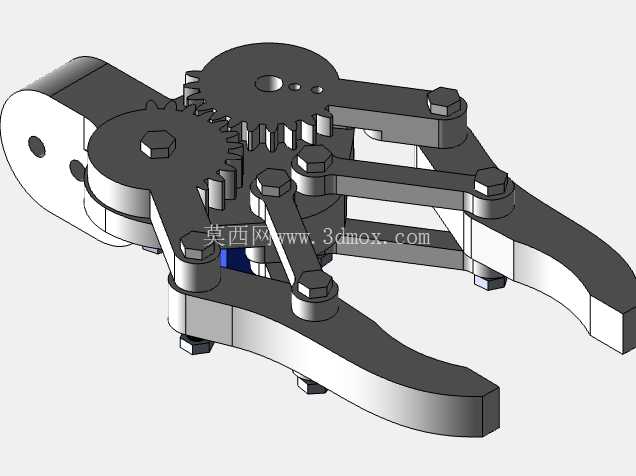
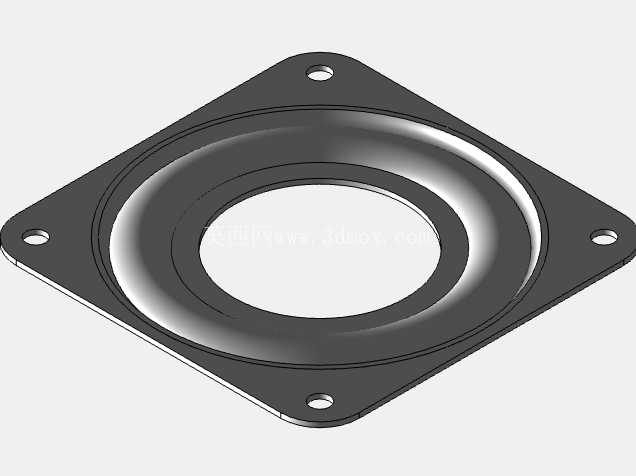
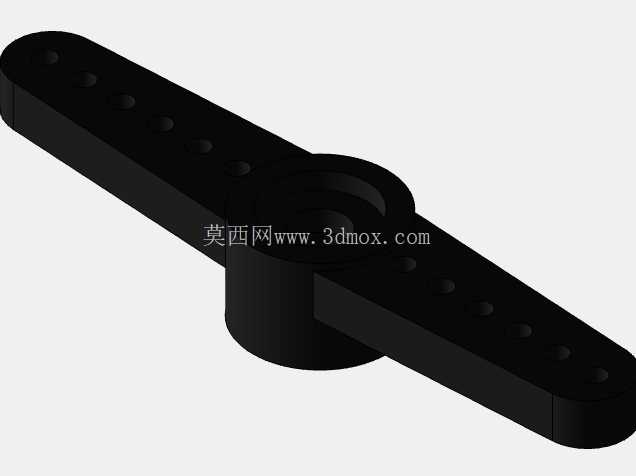
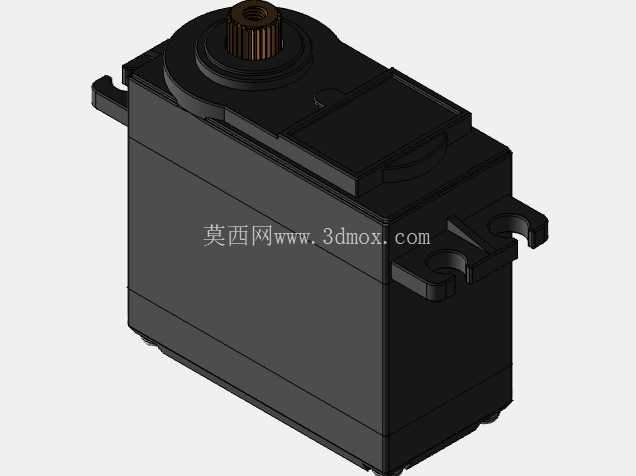
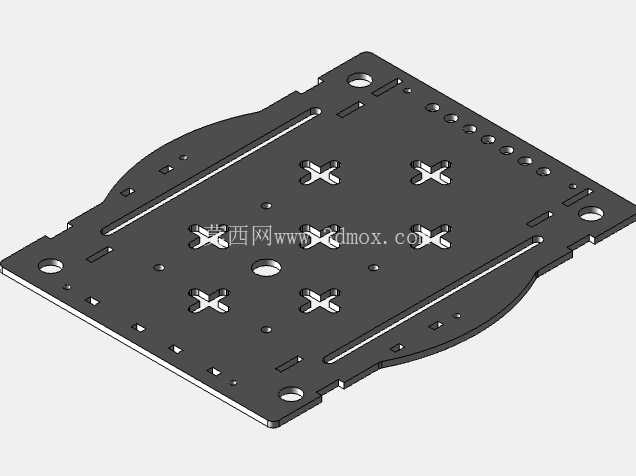
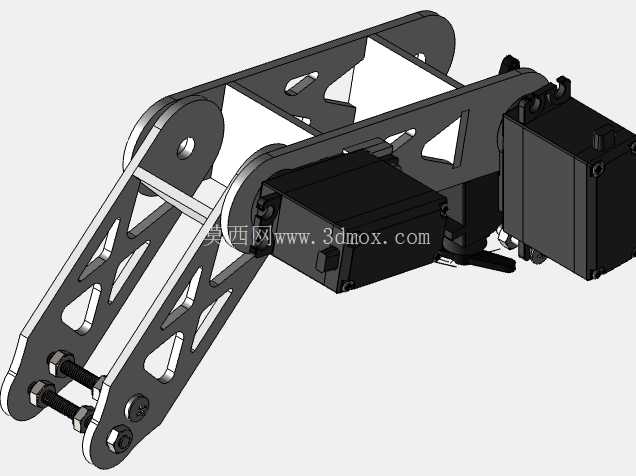
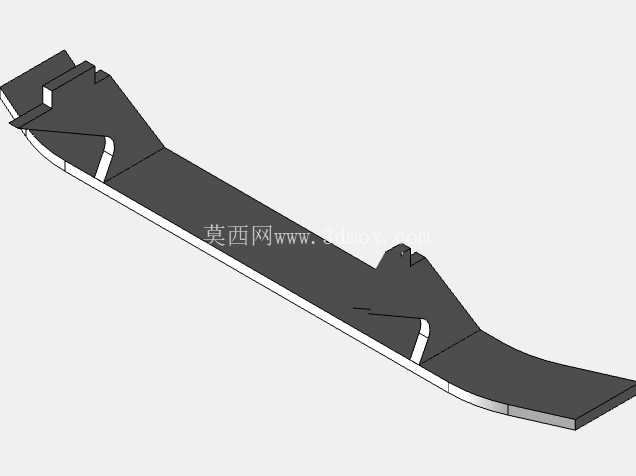
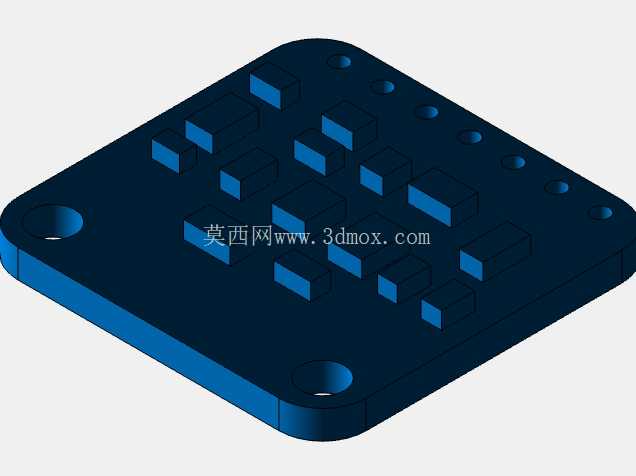
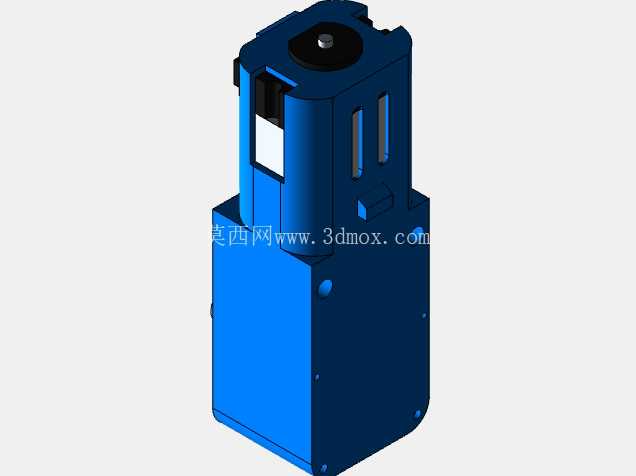
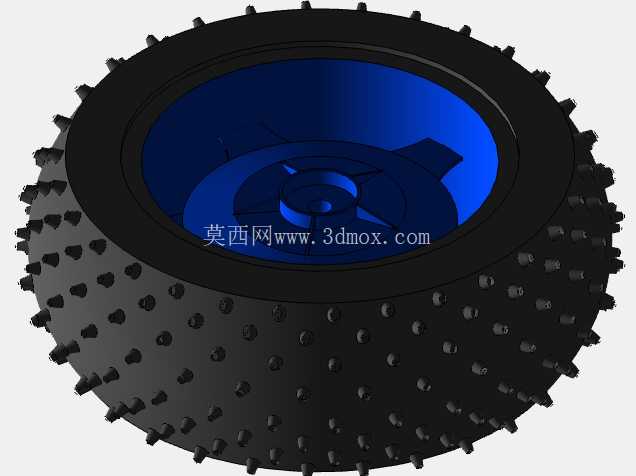
这套带机械臂的漫游车结构,核心面向非结构化地形下的近距离作业场景,既可以作为高校机械、自动化专业开展机器人竞赛的参赛载体,也能适配野外小型勘探、狭小空间巡检、轻量物料转运等实际工况,替代人工进入存在安全风险的区域完成操作任务。从结构设计逻辑来看,整套装置优先平衡了地形通过能力与末端操作精度的矛盾,没有盲目追求单一性能的极致参数。底盘部分采用分层堆叠的板式承载结构,所有电子元件、动力模块都内嵌安装在层板之间的预留槽位内,既降低了整车重心,减少越障时的侧翻风险,也能避免行进过程中飞溅的杂物磕碰核心部件;行走轮组搭配了大颗粒防滑胎面,轮系的安装座预留了减震结构的拓展接口,可根据实际作业场景的地形起伏程度,选配弹簧阻尼模块进一步提升缓冲能力,轮距与轴距的参数设定经过反复校核,在保证转弯半径足够小的前提下,预留了足够的抗倾覆稳定裕度,哪怕在30度以内的侧倾坡面上移动,也不会出现重心超出支撑边界的情况。
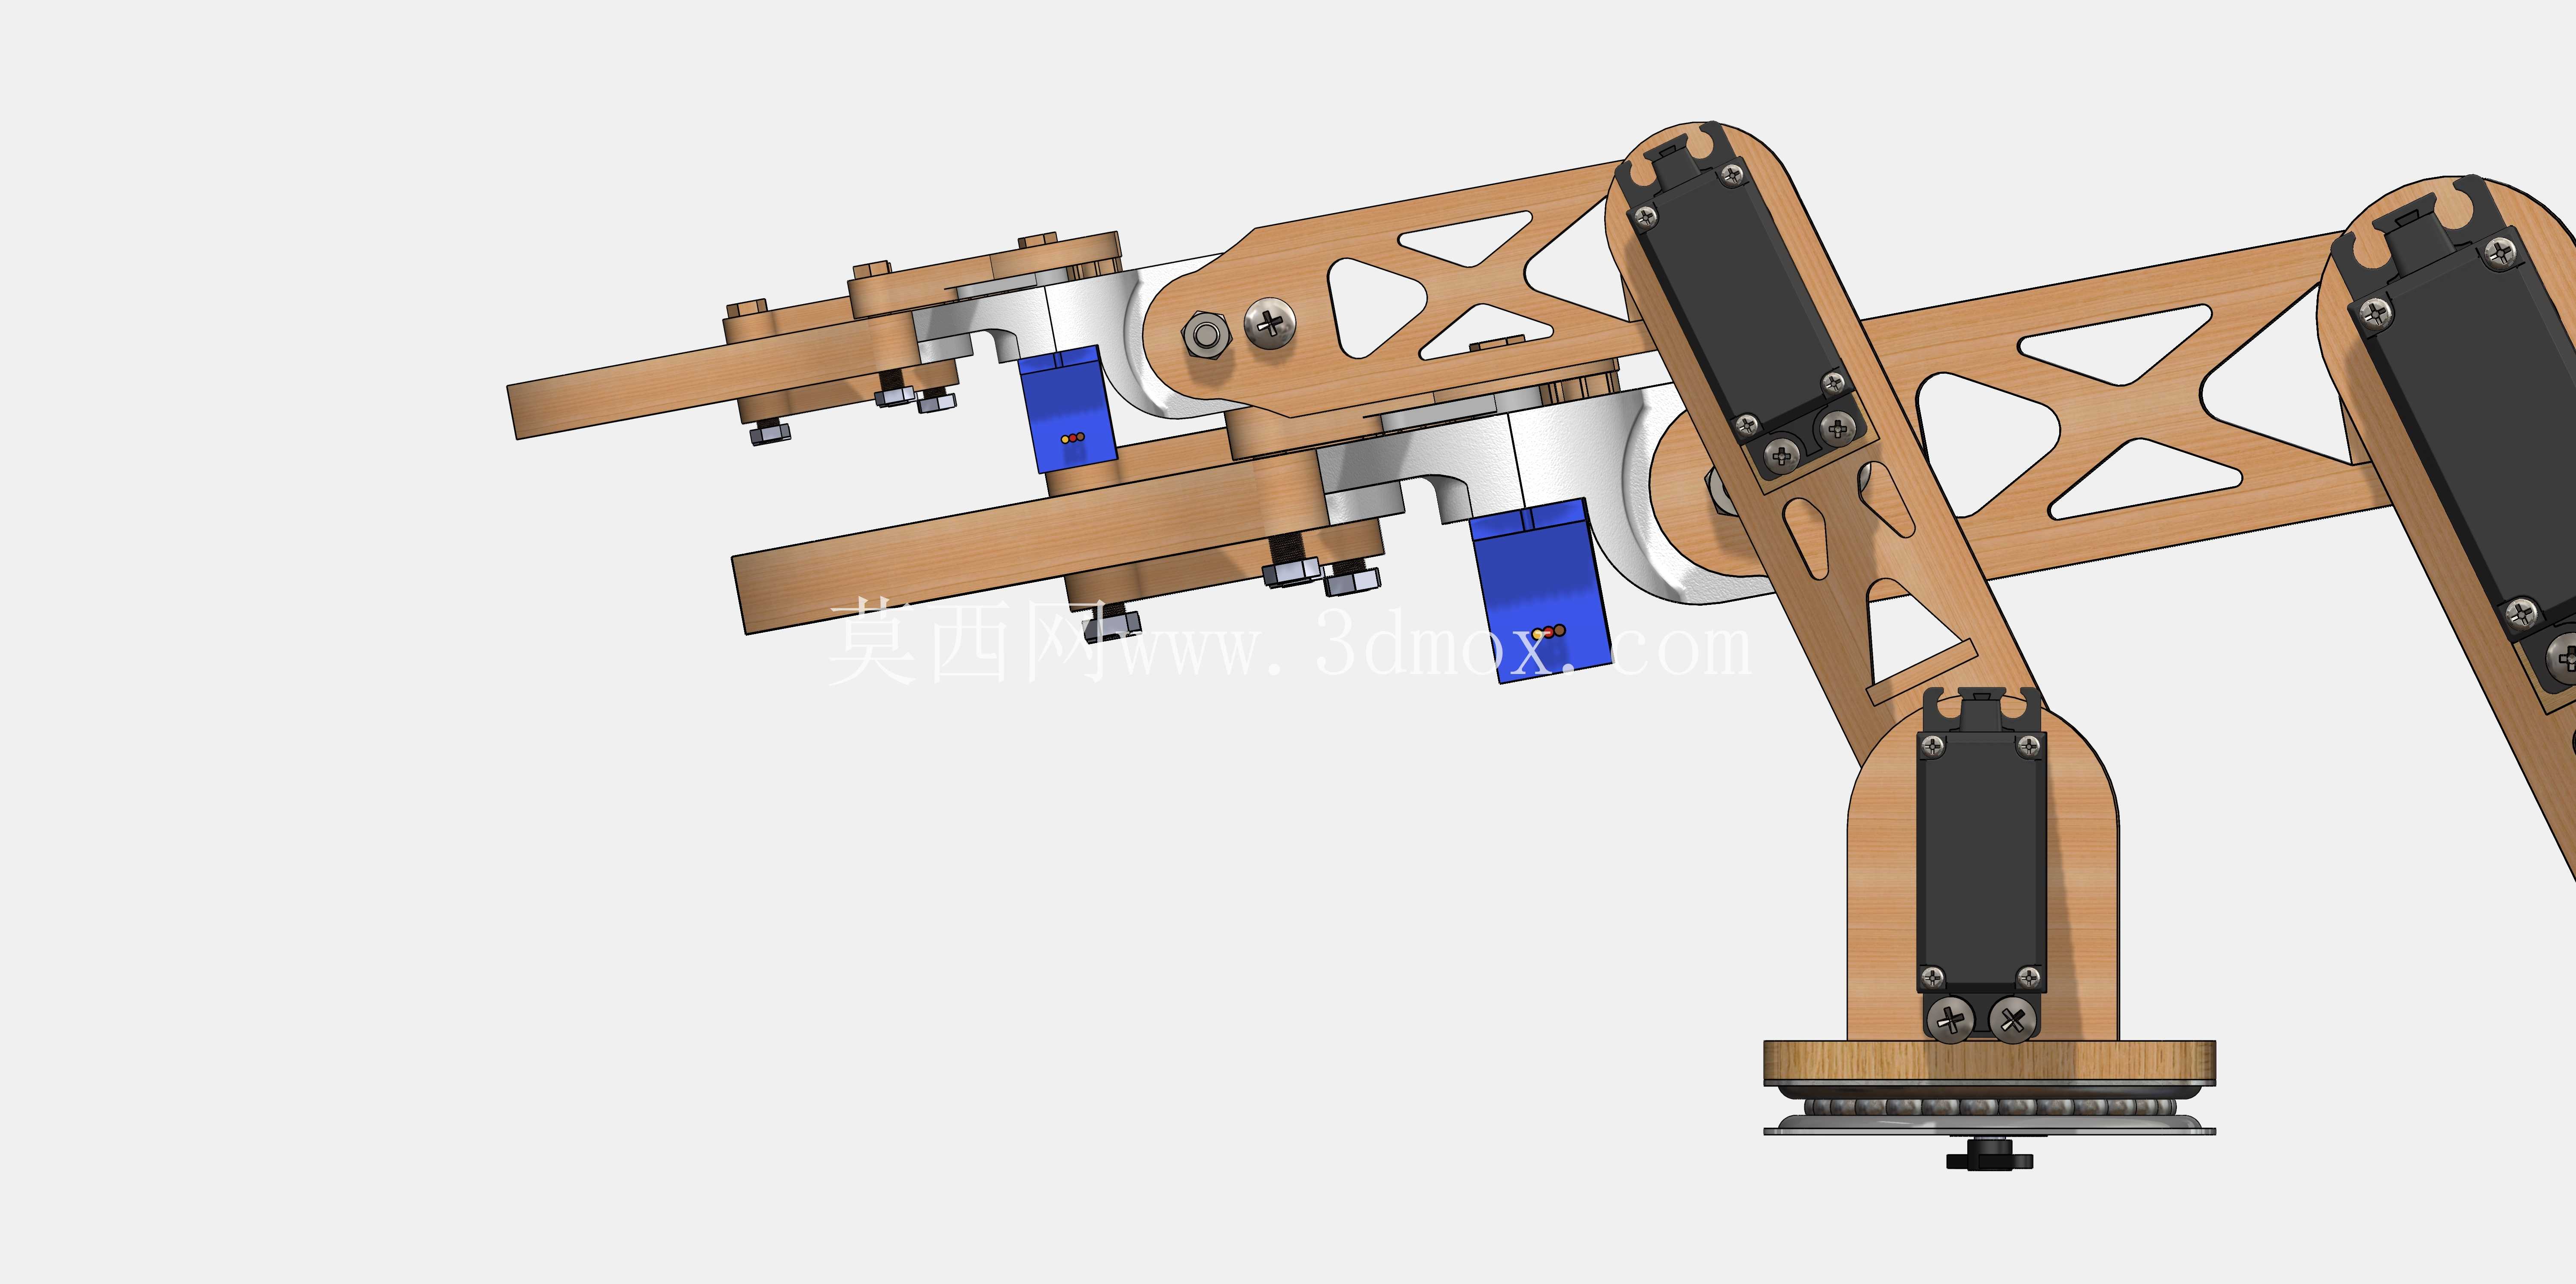
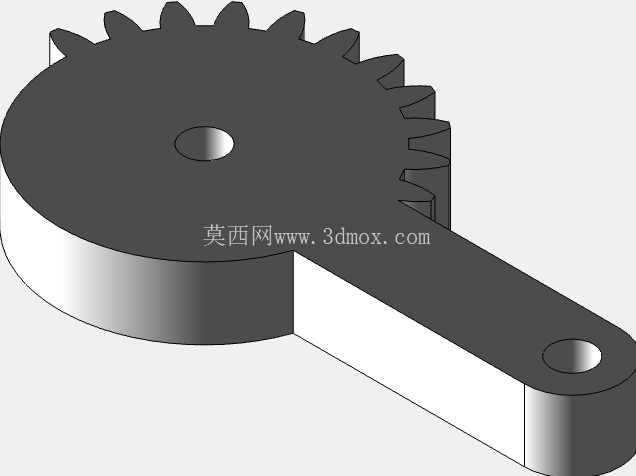
前端搭载的多轴机械臂是整套结构的作业核心,臂体的关节传动全部采用定制轮廓的齿轮啮合结构,设计阶段就通过齿形修形将传动侧隙控制在极小范围内,避免关节反向传动的空程误差影响末端定位精度;每个关节的舵机安装位都设计了嵌入式定位槽与锁紧压片,不需要额外的粘接辅助就能完成动力部件的固定,后期维护更换时拆装效率更高。机械臂末端的夹持机构采用自适应指节设计,指面预留了防滑纹理的安装位,可根据抓取对象的材质选配橡胶垫,既能拾取规则形状的硬质零件,也能适配外形不规则的软质物件,臂体完全展开后的作业半径覆盖了车身前方半米左右的范围,配合底盘的移动能力,不需要频繁调整整车位置就能完成一定范围内的操作任务。
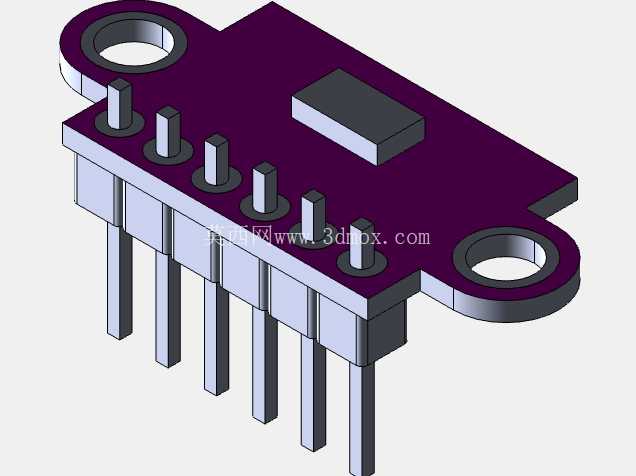
整套结构的传感器安装位做了通用化设计,车头位置预留了飞行时间传感器的安装孔位,可直接搭载测距模块实现障碍物识别与避障;层板中间的空置区域可固定惯性测量模块,实时采集车身的姿态数据,为行走控制提供反馈;机械臂末端附近还预留了颜色传感器的安装接口,可拓展实现物料识别、色标追踪等功能。在制造适配性上,整套结构的板式零件全部做了等厚度设计,既可以采用胶合板通过激光切割快速加工出原型件,也能根据载荷需求更换为铝合金板材做轻量化加固,所有的连接孔位都采用统一规格的紧固件标准,装配时不需要复杂的专用工装,按照装配关系逐层堆叠锁紧即可完成总装。
传动部件的安装基准面都设计了定位止口,哪怕是没有丰富装配经验的人员,也能保证齿轮、轮轴的同轴度符合传动要求,避免出现卡滞、传动效率低的问题。结构设计阶段还充分考虑了走线布局,每层承载板都预留了穿线孔位,所有传感器、动力部件的线路可以沿着层板之间的空隙规整布置,不会出现线路外露被轮组卷入、或者被机械臂运动拉扯损坏的情况。电池与控制模块的安装位设计在底盘的几何中心位置,不管机械臂处于什么作业姿态,整车的重心偏移量都能控制在合理范围内,不会因为臂体伸展导致车头下沉或者侧倾。从实际使用的角度来看,这套结构不需要做大规模的修改,就能根据不同的作业需求更换末端执行器,比如将夹持指换成小型探测头、喷涂头或者采样夹具,就能适配不同的作业任务;底盘的预留拓展位还可以加装小型履带模块,进一步提升在松软沙地、泥泞路面的通过能力,拓展适用的场景边界。
- 上一篇:全地形轮式移动作业机械臂结构设计
- 下一篇:平行夹取式双指机械夹持臂结构设计

- 全部评论(0)

- 模板大小: 185.09 MB
- 售价:5金币
- 下载次数: 107
- 系统要求: SOLIDWORKS,STEP / IGES,Rendering
- 软件分类: 工业机器人