微信登录
 QQ登录


六自由度关节式工业机械臂结构设计
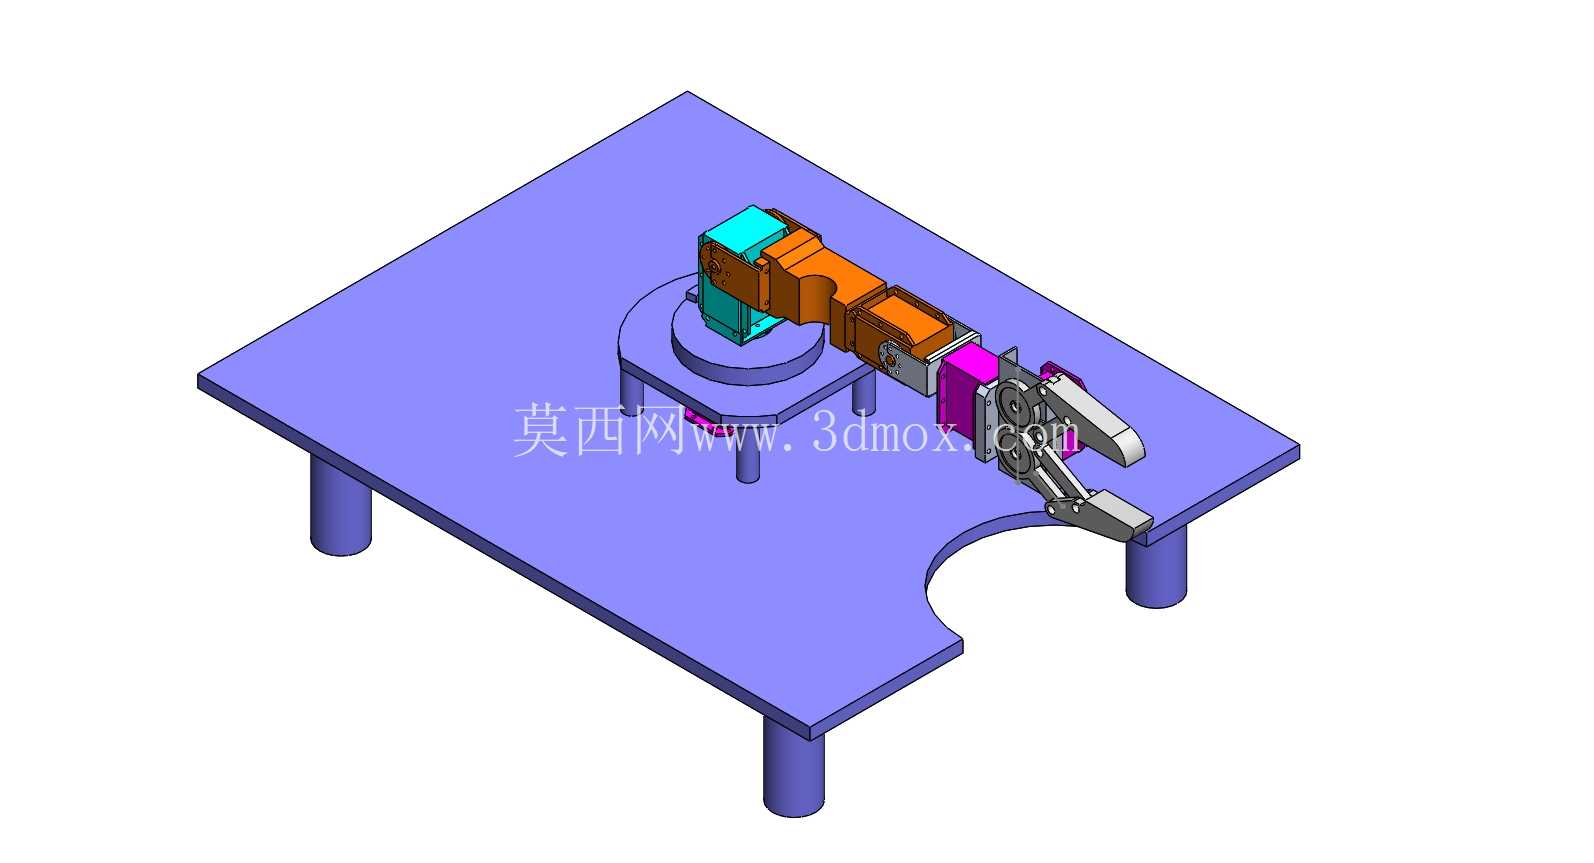
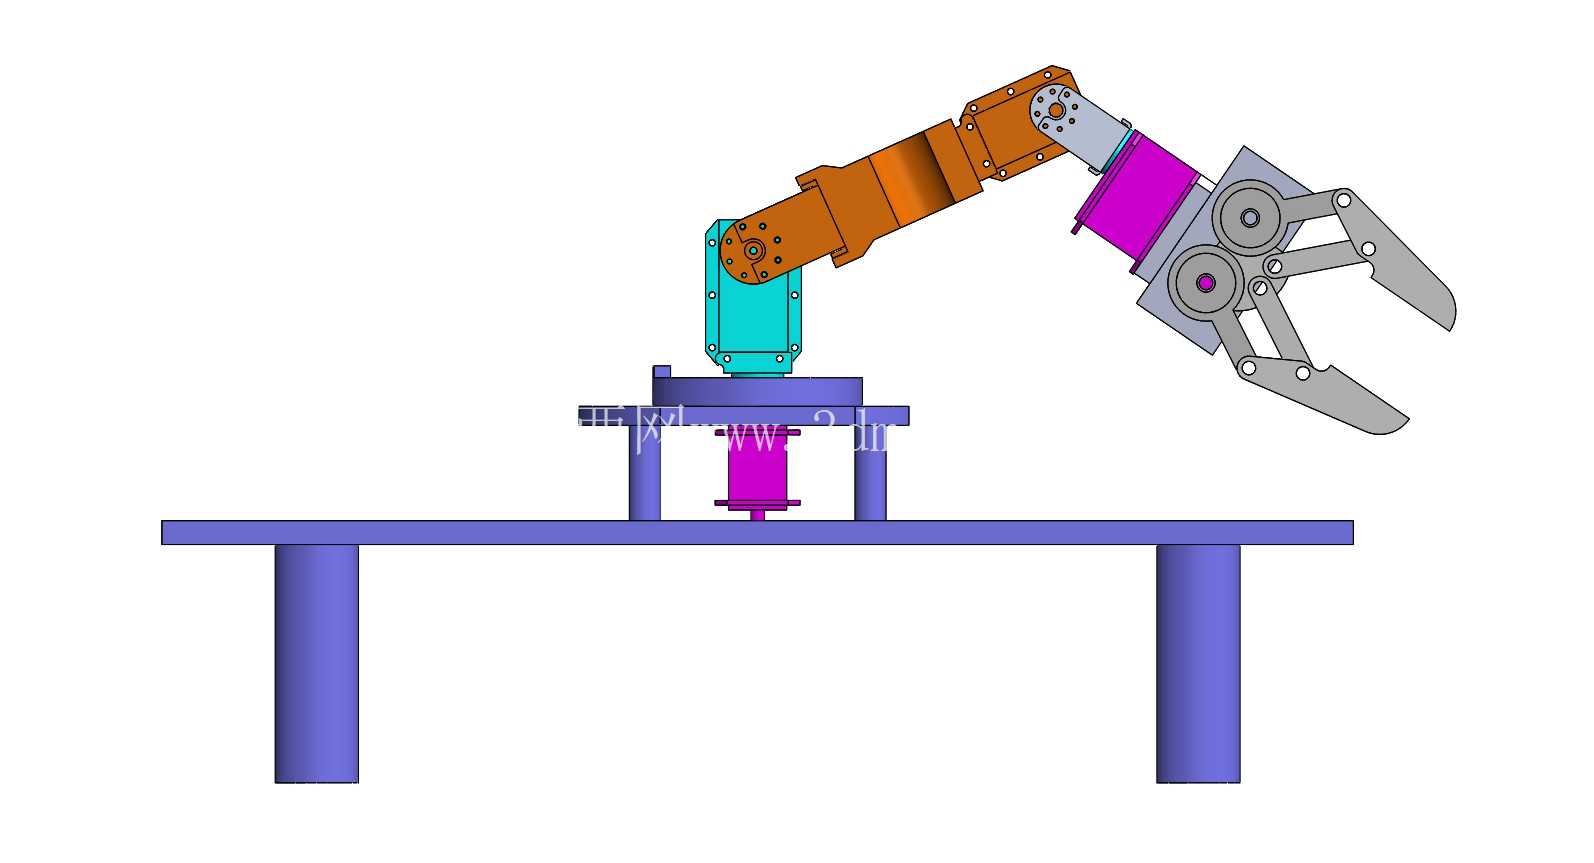
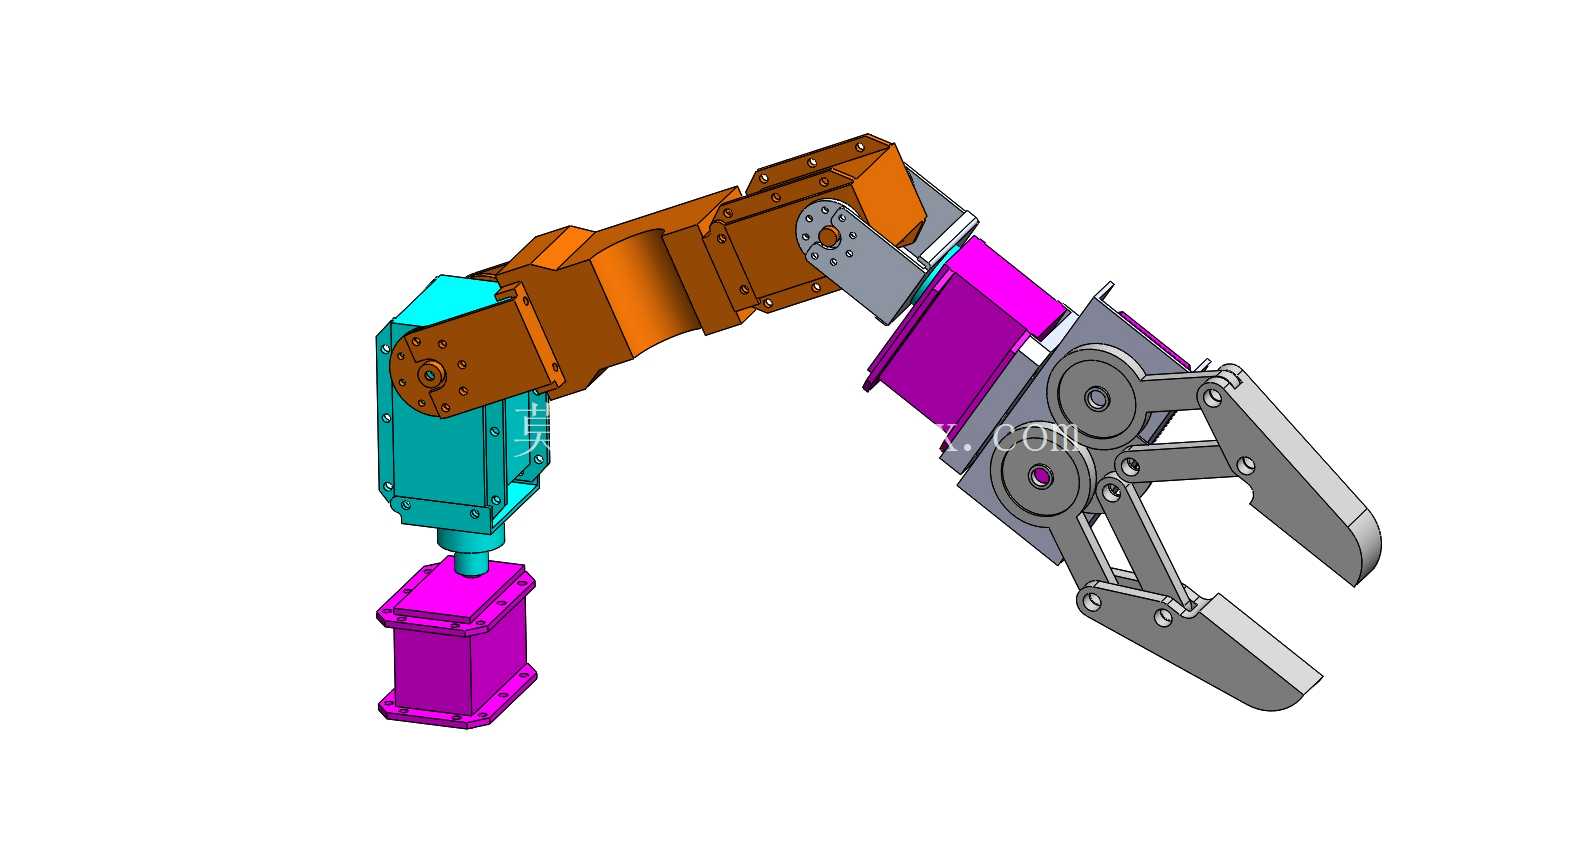
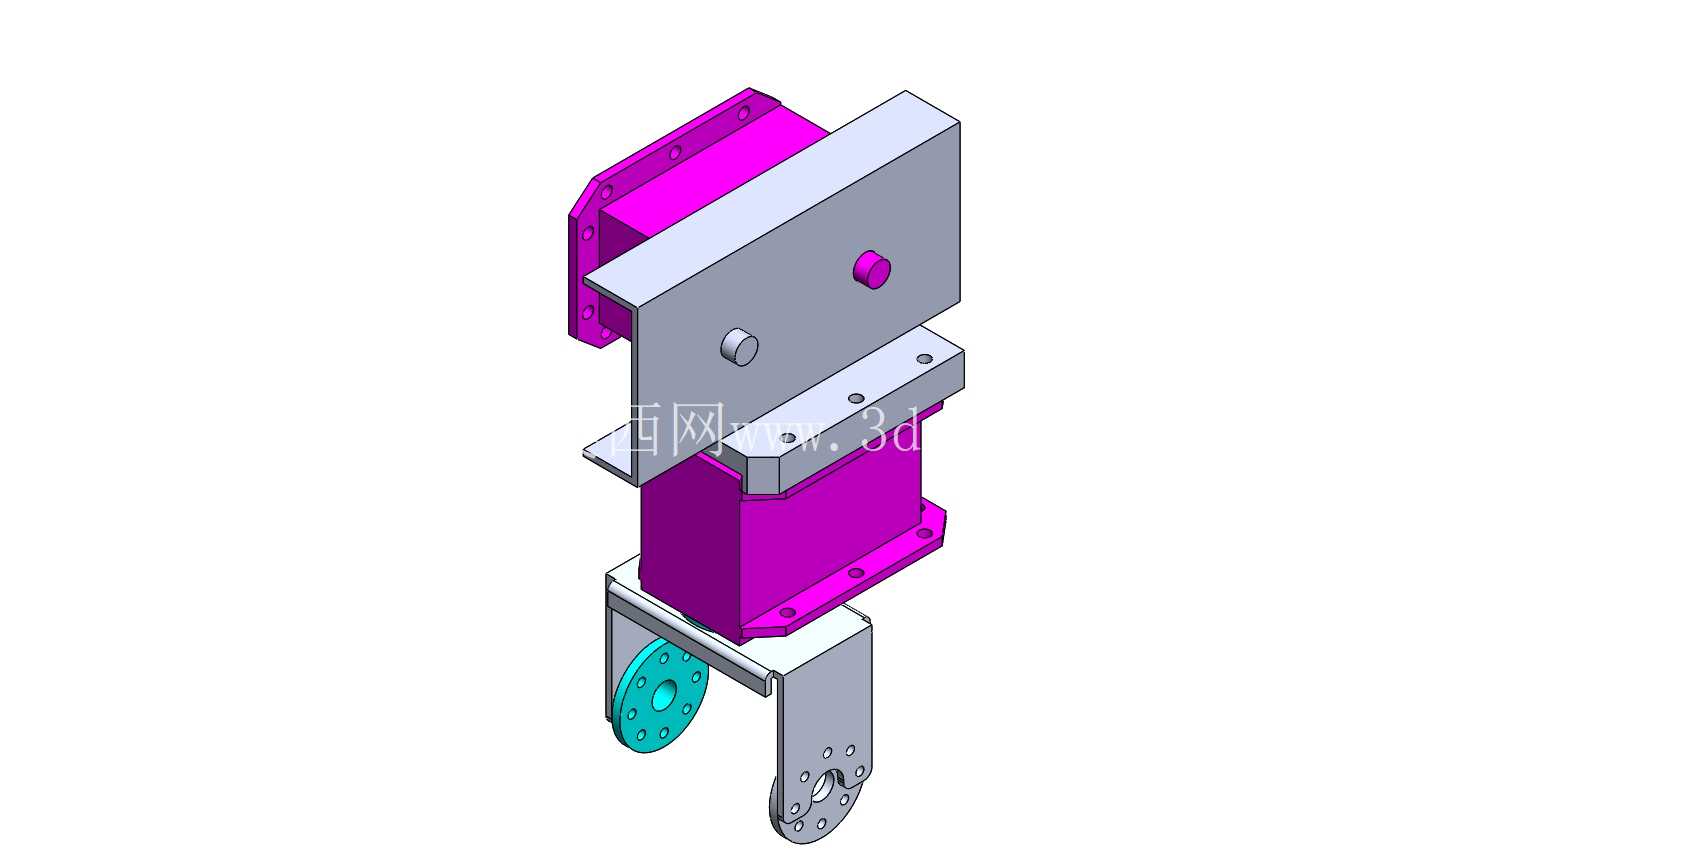
这套六自由度关节式机械臂组件,共由32个独立机械细节部件组合而成,从底座安装面到末端执行器的每一处连接结构都做了可装配化设计,没有出现无法落地的概念化造型。刚性底座采用圆盘式安装结构,底部预留了与工作台面连接的螺栓孔位,安装时可直接固定在带缺口的专用操作平台上,平台支腿高度预留了足够的底部走线空间,不会出现线缆与地面摩擦剐蹭的问题。底座上方的串行旋转关节采用分层堆叠设计,每一段关节的转动范围都做了机械限位,避免运动过程中出现关节过转拉扯内部线缆的情况,关节外壳的造型贴合内部传动件的排布,没有多余的冗余结构,既可以做轻量化减重处理,也能给内部的传动、走线留出足够的防护空间。
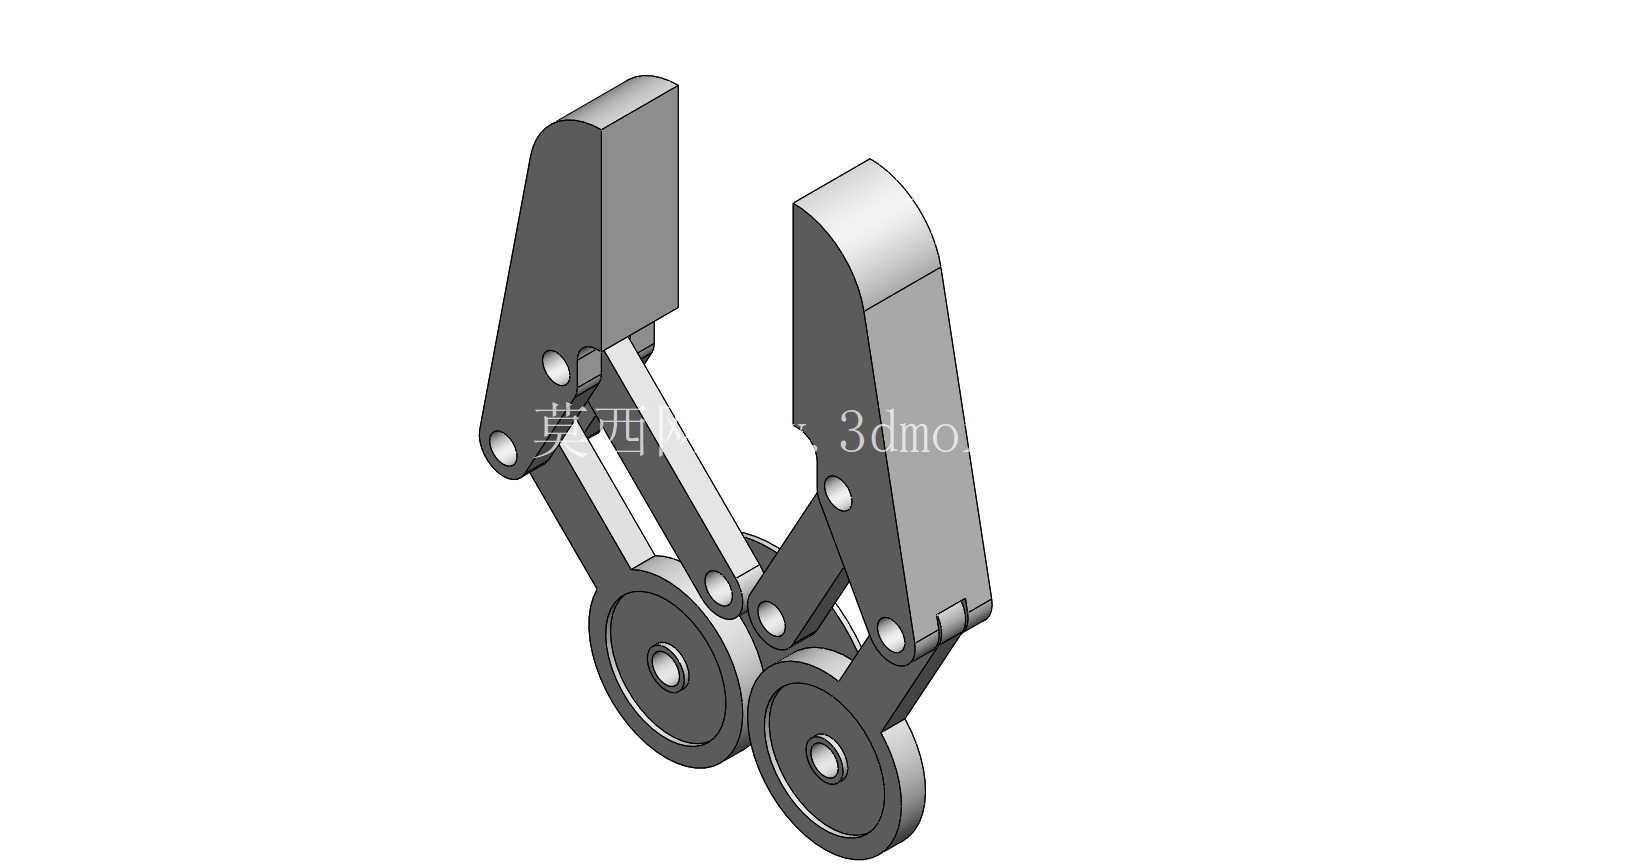
末端执行器采用两指夹爪结构,夹爪的开合行程适配常见的工业小件抓取尺寸,指面做了防滑纹理设计,抓取光滑工件时也能保证足够的夹持力,不会出现工件脱落的情况。从实际应用场景来看,这类机械臂可覆盖小件物料分拣、装配工位上下料、教学实训平台演示、自动化产线工位转运等多个场景,在小负载工业作业场景下,它的六自由度构型可以实现完整的空间定位与定向,能够绕过作业路径上的简单障碍物到达指定工位,相比少自由度机械臂的作业灵活性有明显提升。设计过程中优先考虑了结构的可制造性,所有零部件的造型都适配常规机加工、3D打印的加工工艺,没有出现倒扣、极小壁厚等难以加工的结构,不管是做原理验证样机还是小批量试制都能直接落地。
执行器的集成设计也做了预留,关节处的安装位可以直接适配常规规格的伺服电机、谐波减速器,不需要额外做结构修改,运动仿真过程中可以验证全行程的运动干涉情况,提前排查关节转动时的结构碰撞问题。安装边界方面,整套机械臂固定在操作平台上之后,作业半径覆盖平台台面的大部分操作区域,平台预留的缺口位置刚好对应夹爪的低位作业点,方便操作人员在缺口位置放置待加工工件或者收集完成作业的物料,不会出现机械臂运动到低位时与平台边缘碰撞的问题。
整套模型的装配关系完全按照实际装配逻辑搭建,从底座固定、关节堆叠到末端夹爪装配的层级清晰,做运动学分析时可以直接给每个关节添加转动副约束,不需要重新拆分零件调整装配关系,能够直接用于工业机器人概念方案验证、自动化系统设计的运动学仿真、设计验证工作流搭建,也可以作为CAD装配参考、培训原型设计、增材制造样机制作的基础模型,帮助结构设计人员快速完成方案迭代,减少从零开始建模的重复工作量。夹爪部分的连接法兰做了通用化设计,可以根据实际作业需求更换不同类型的末端执行器,比如吸盘、焊枪、画笔等工具,拓展不同的作业功能,不需要修改臂身的主体结构。关节处的走线槽做了隐藏式设计,线缆可以从关节内部穿过连接到末端执行器,外部不会裸露线缆,既提升了整体外观的整洁度,也能避免运动过程中线缆被剐蹭损坏,提升设备运行的稳定性。

- 全部评论(0)

- 模板大小: 1.02 MB
- 售价:5金币
- 下载次数: 95
- 系统要求: SOLIDWORKS,Rendering
- 软件分类: 工业机器人