微信登录
 QQ登录


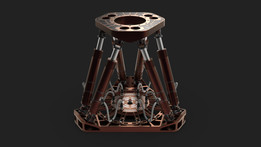
六自由度Stewart并联运动平台结构设计
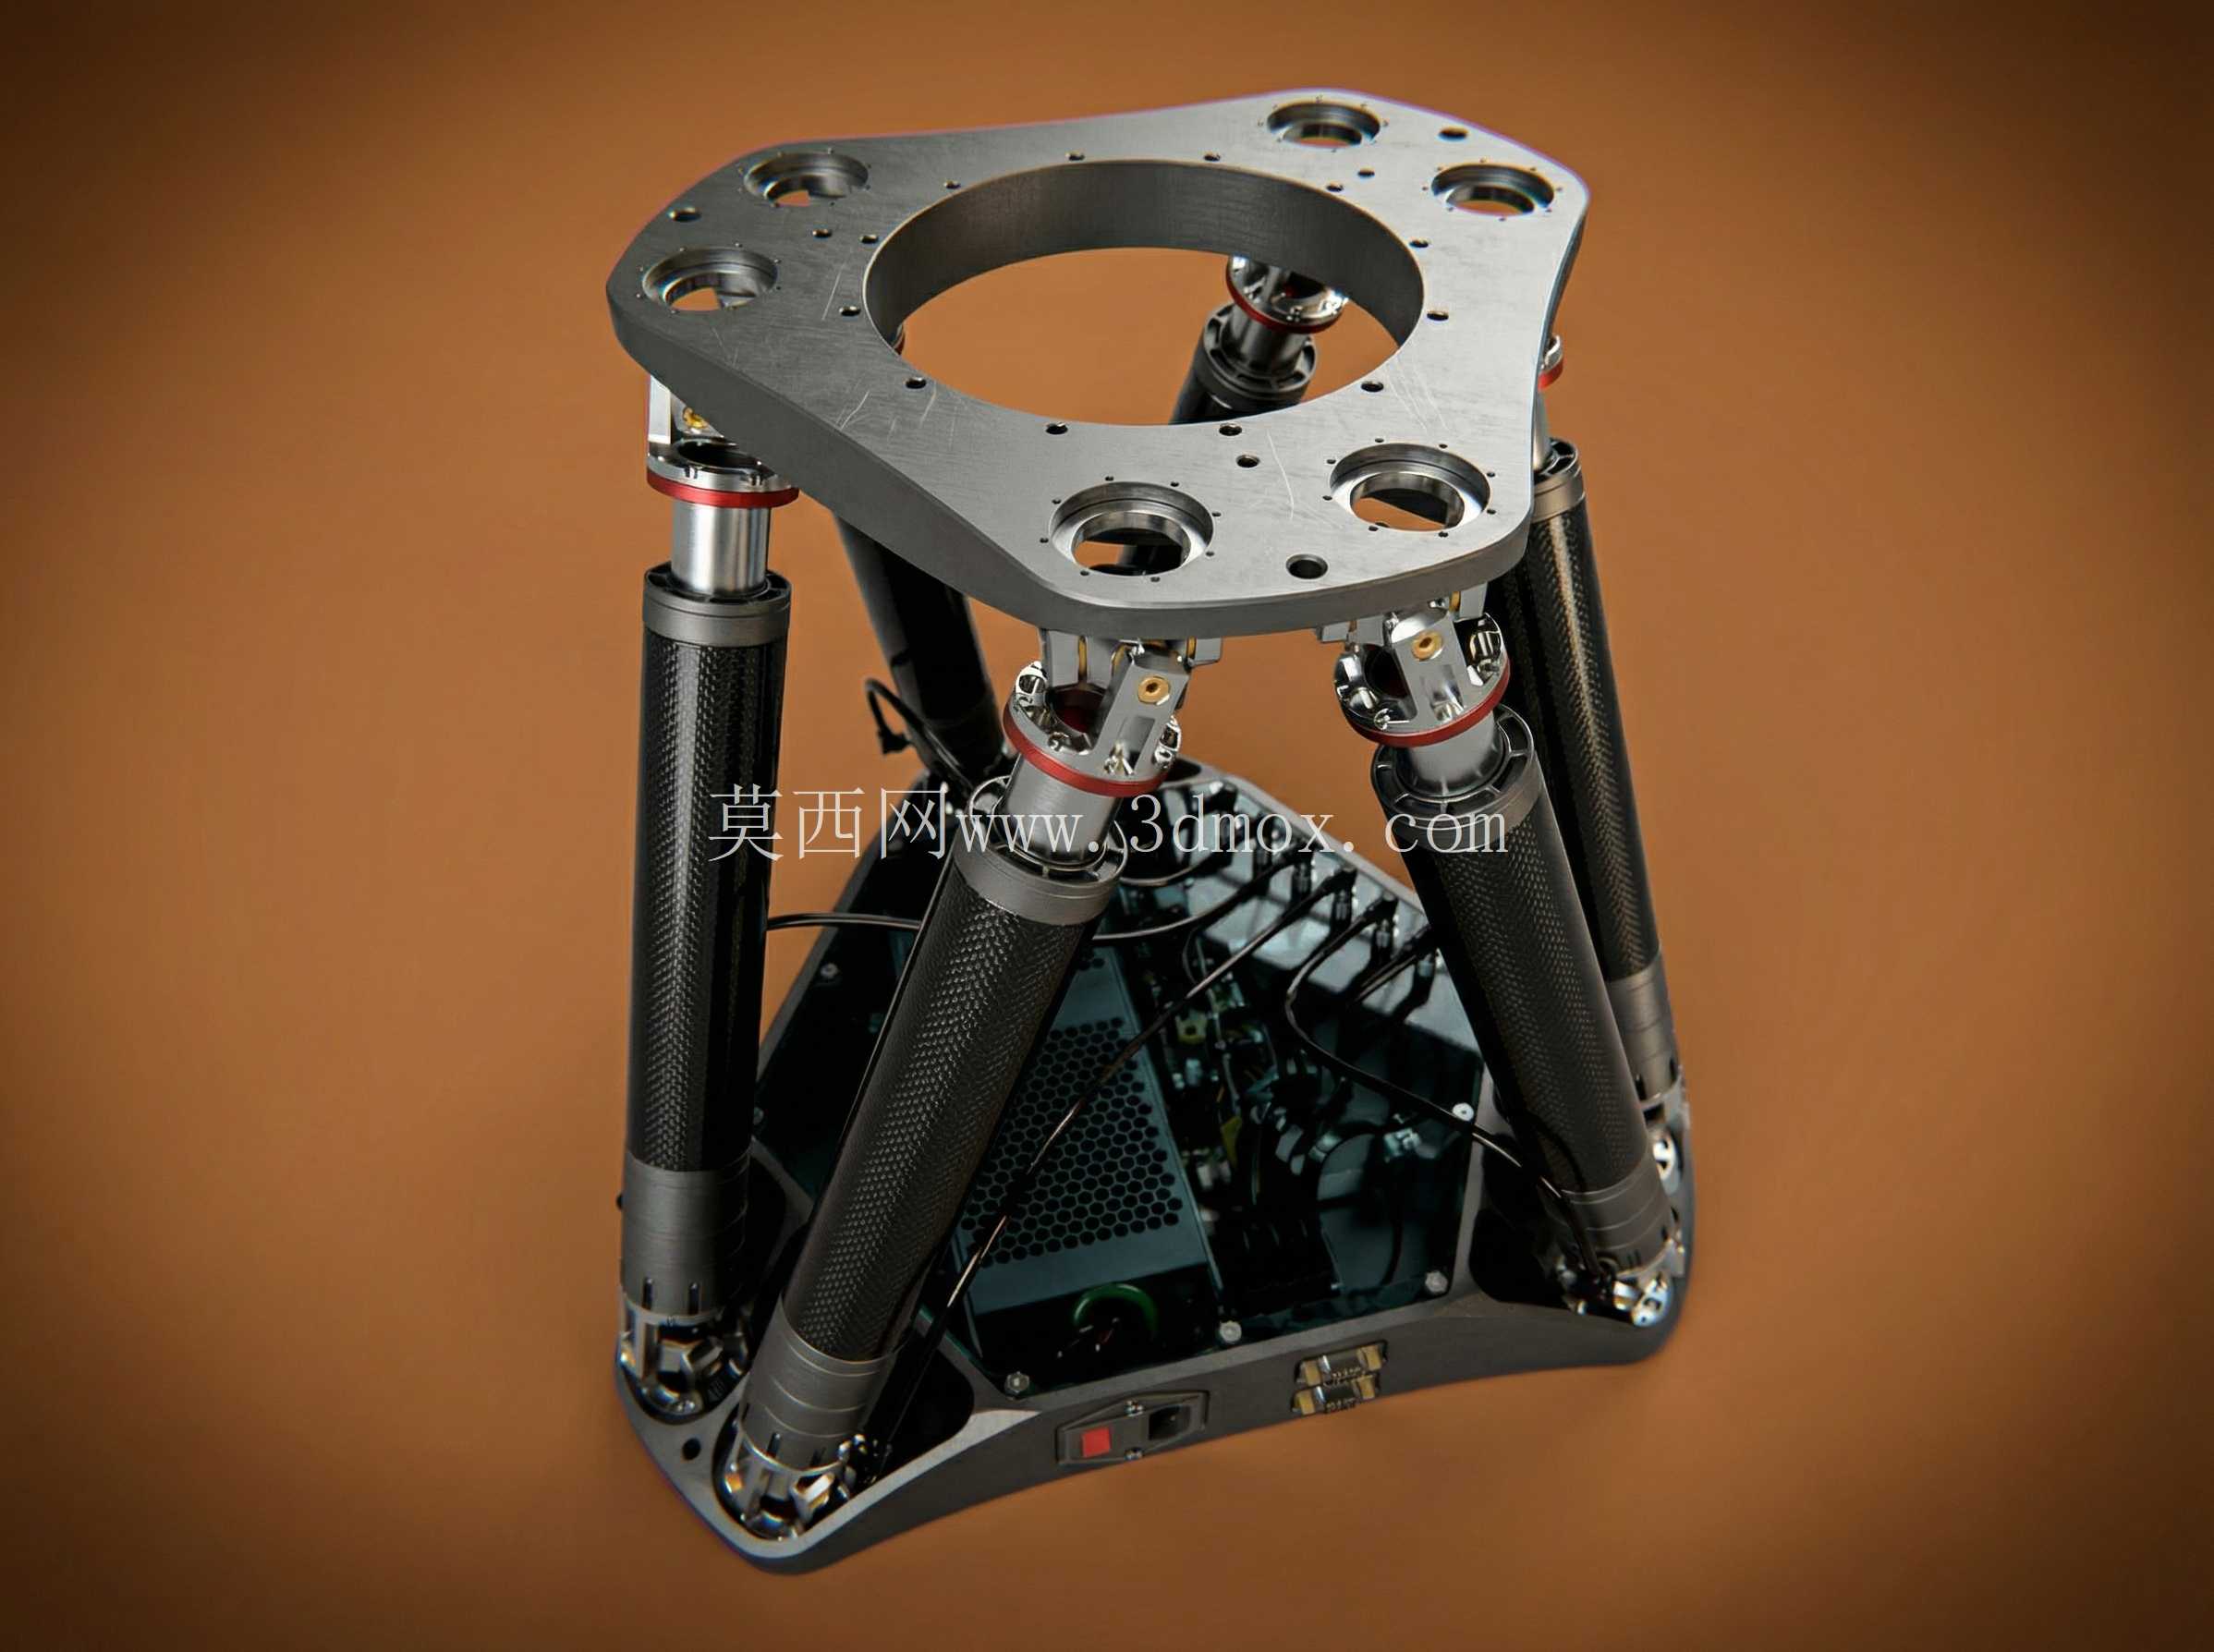
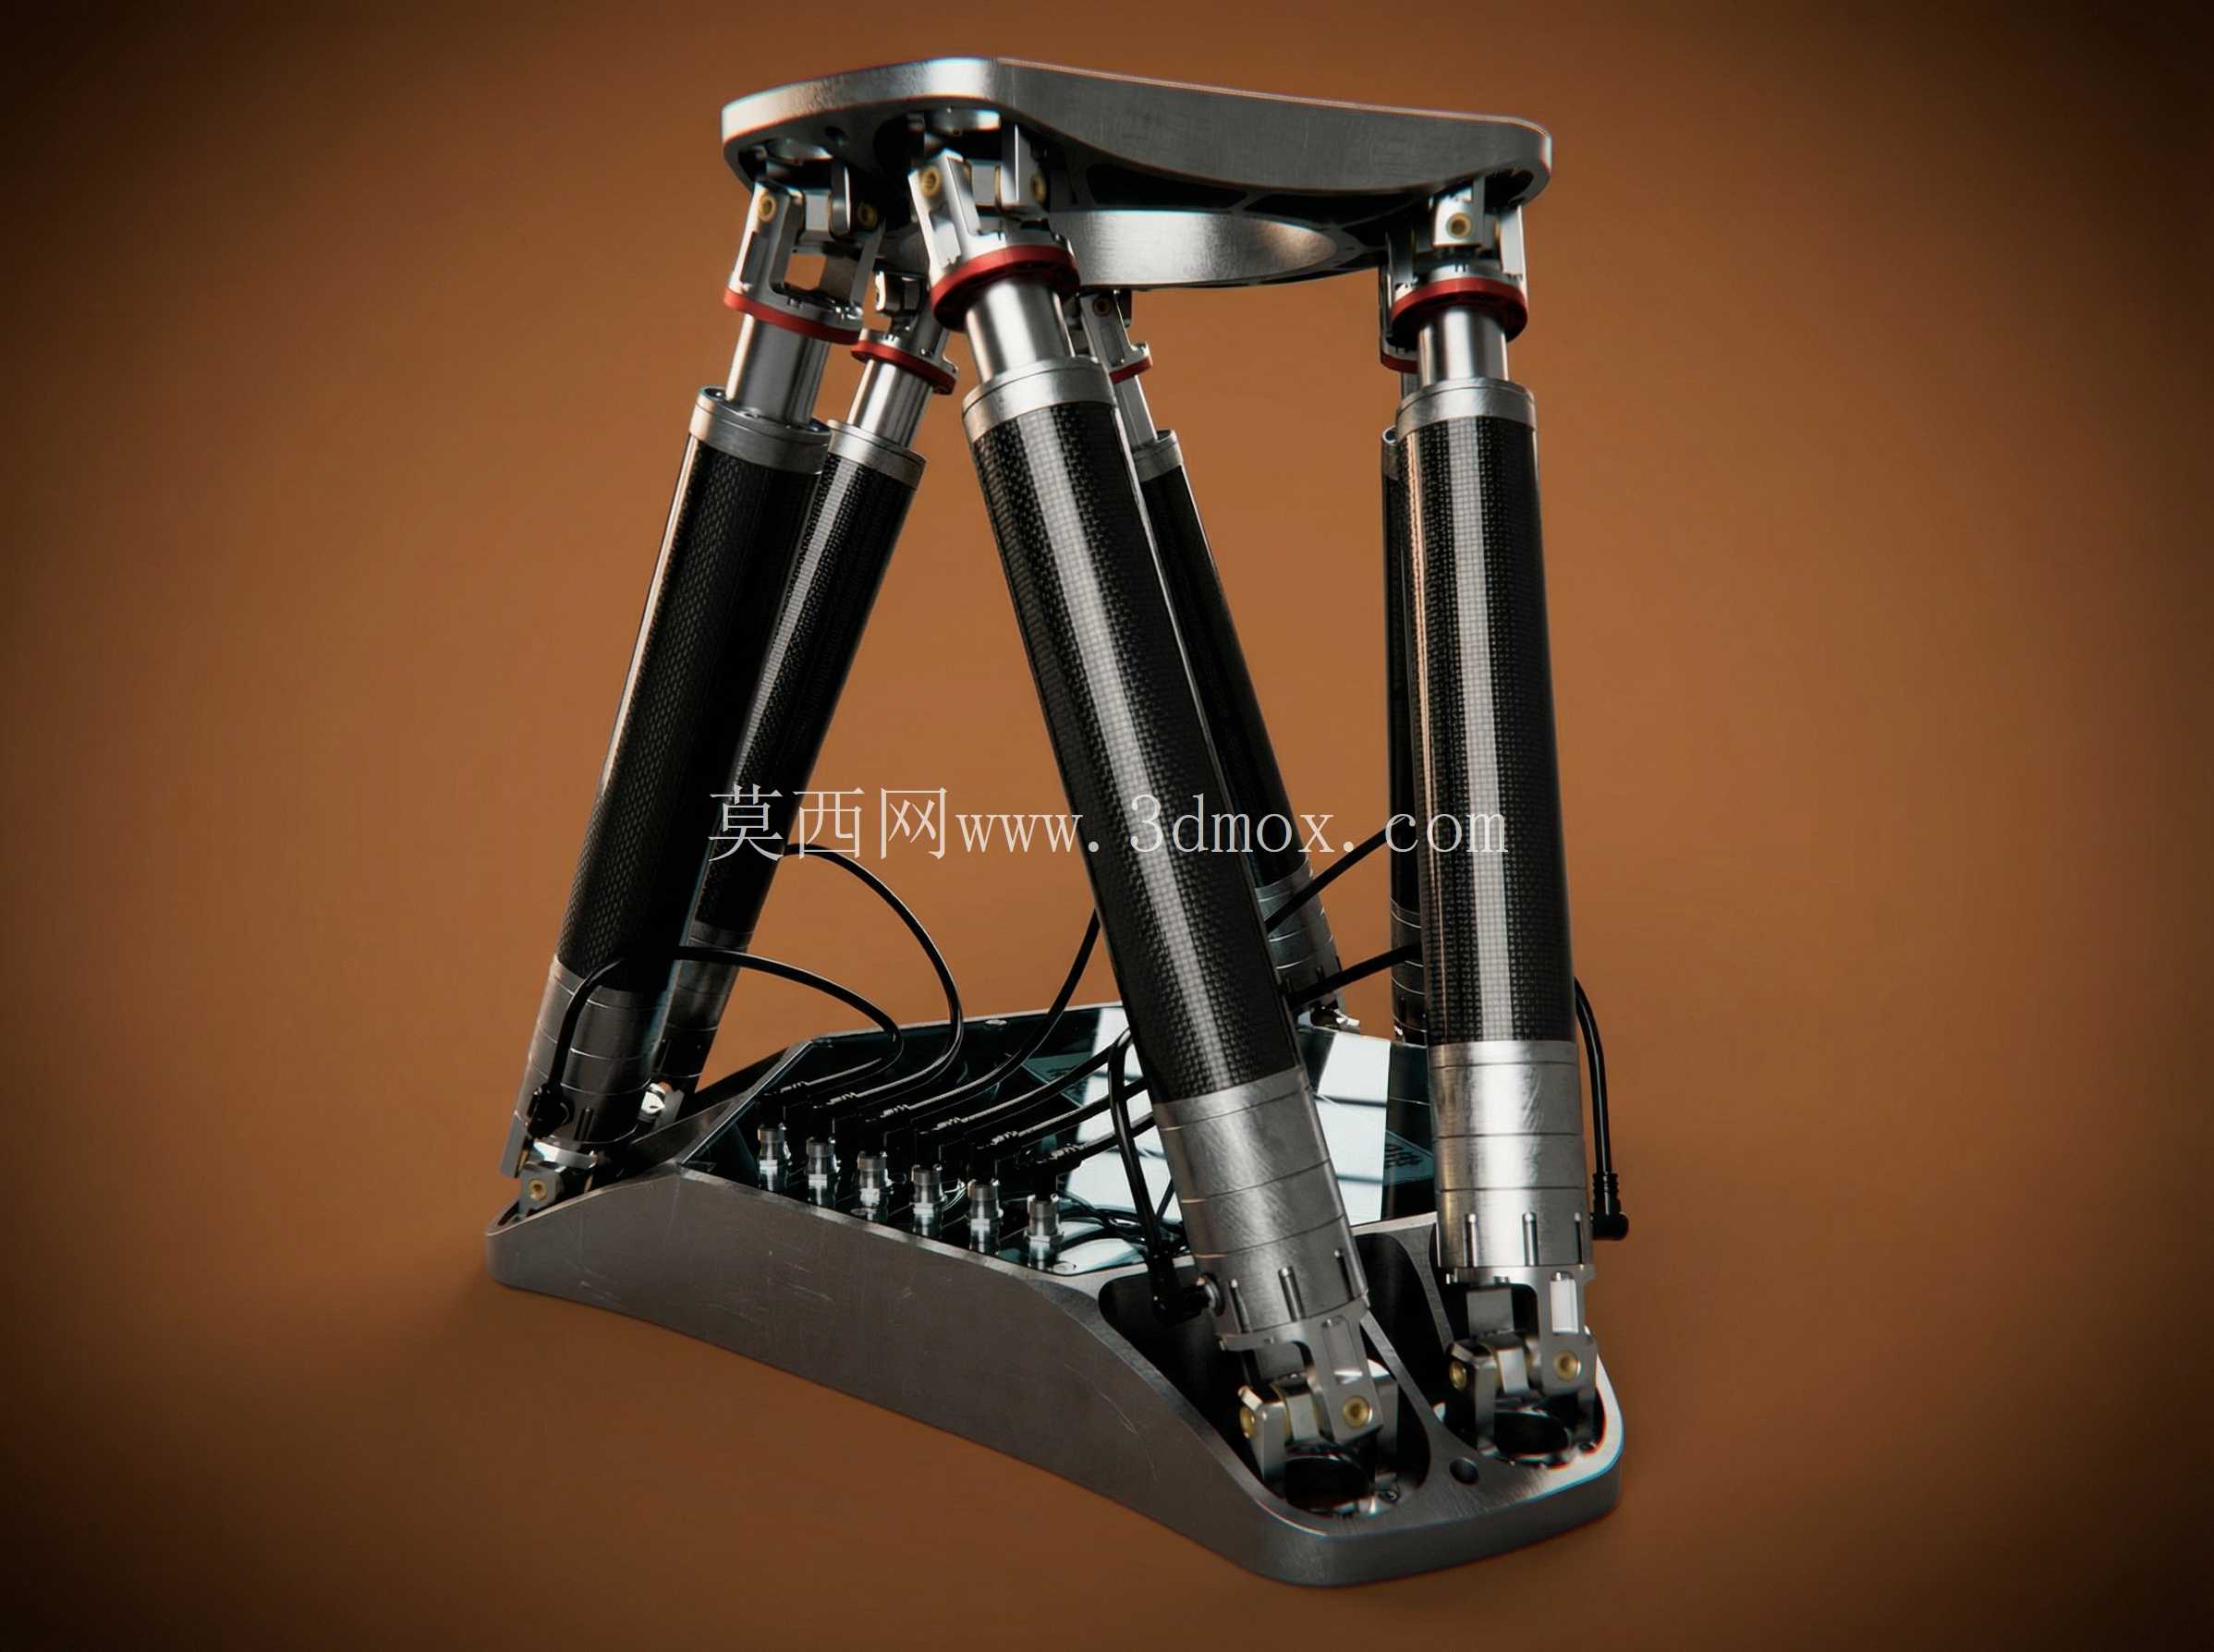
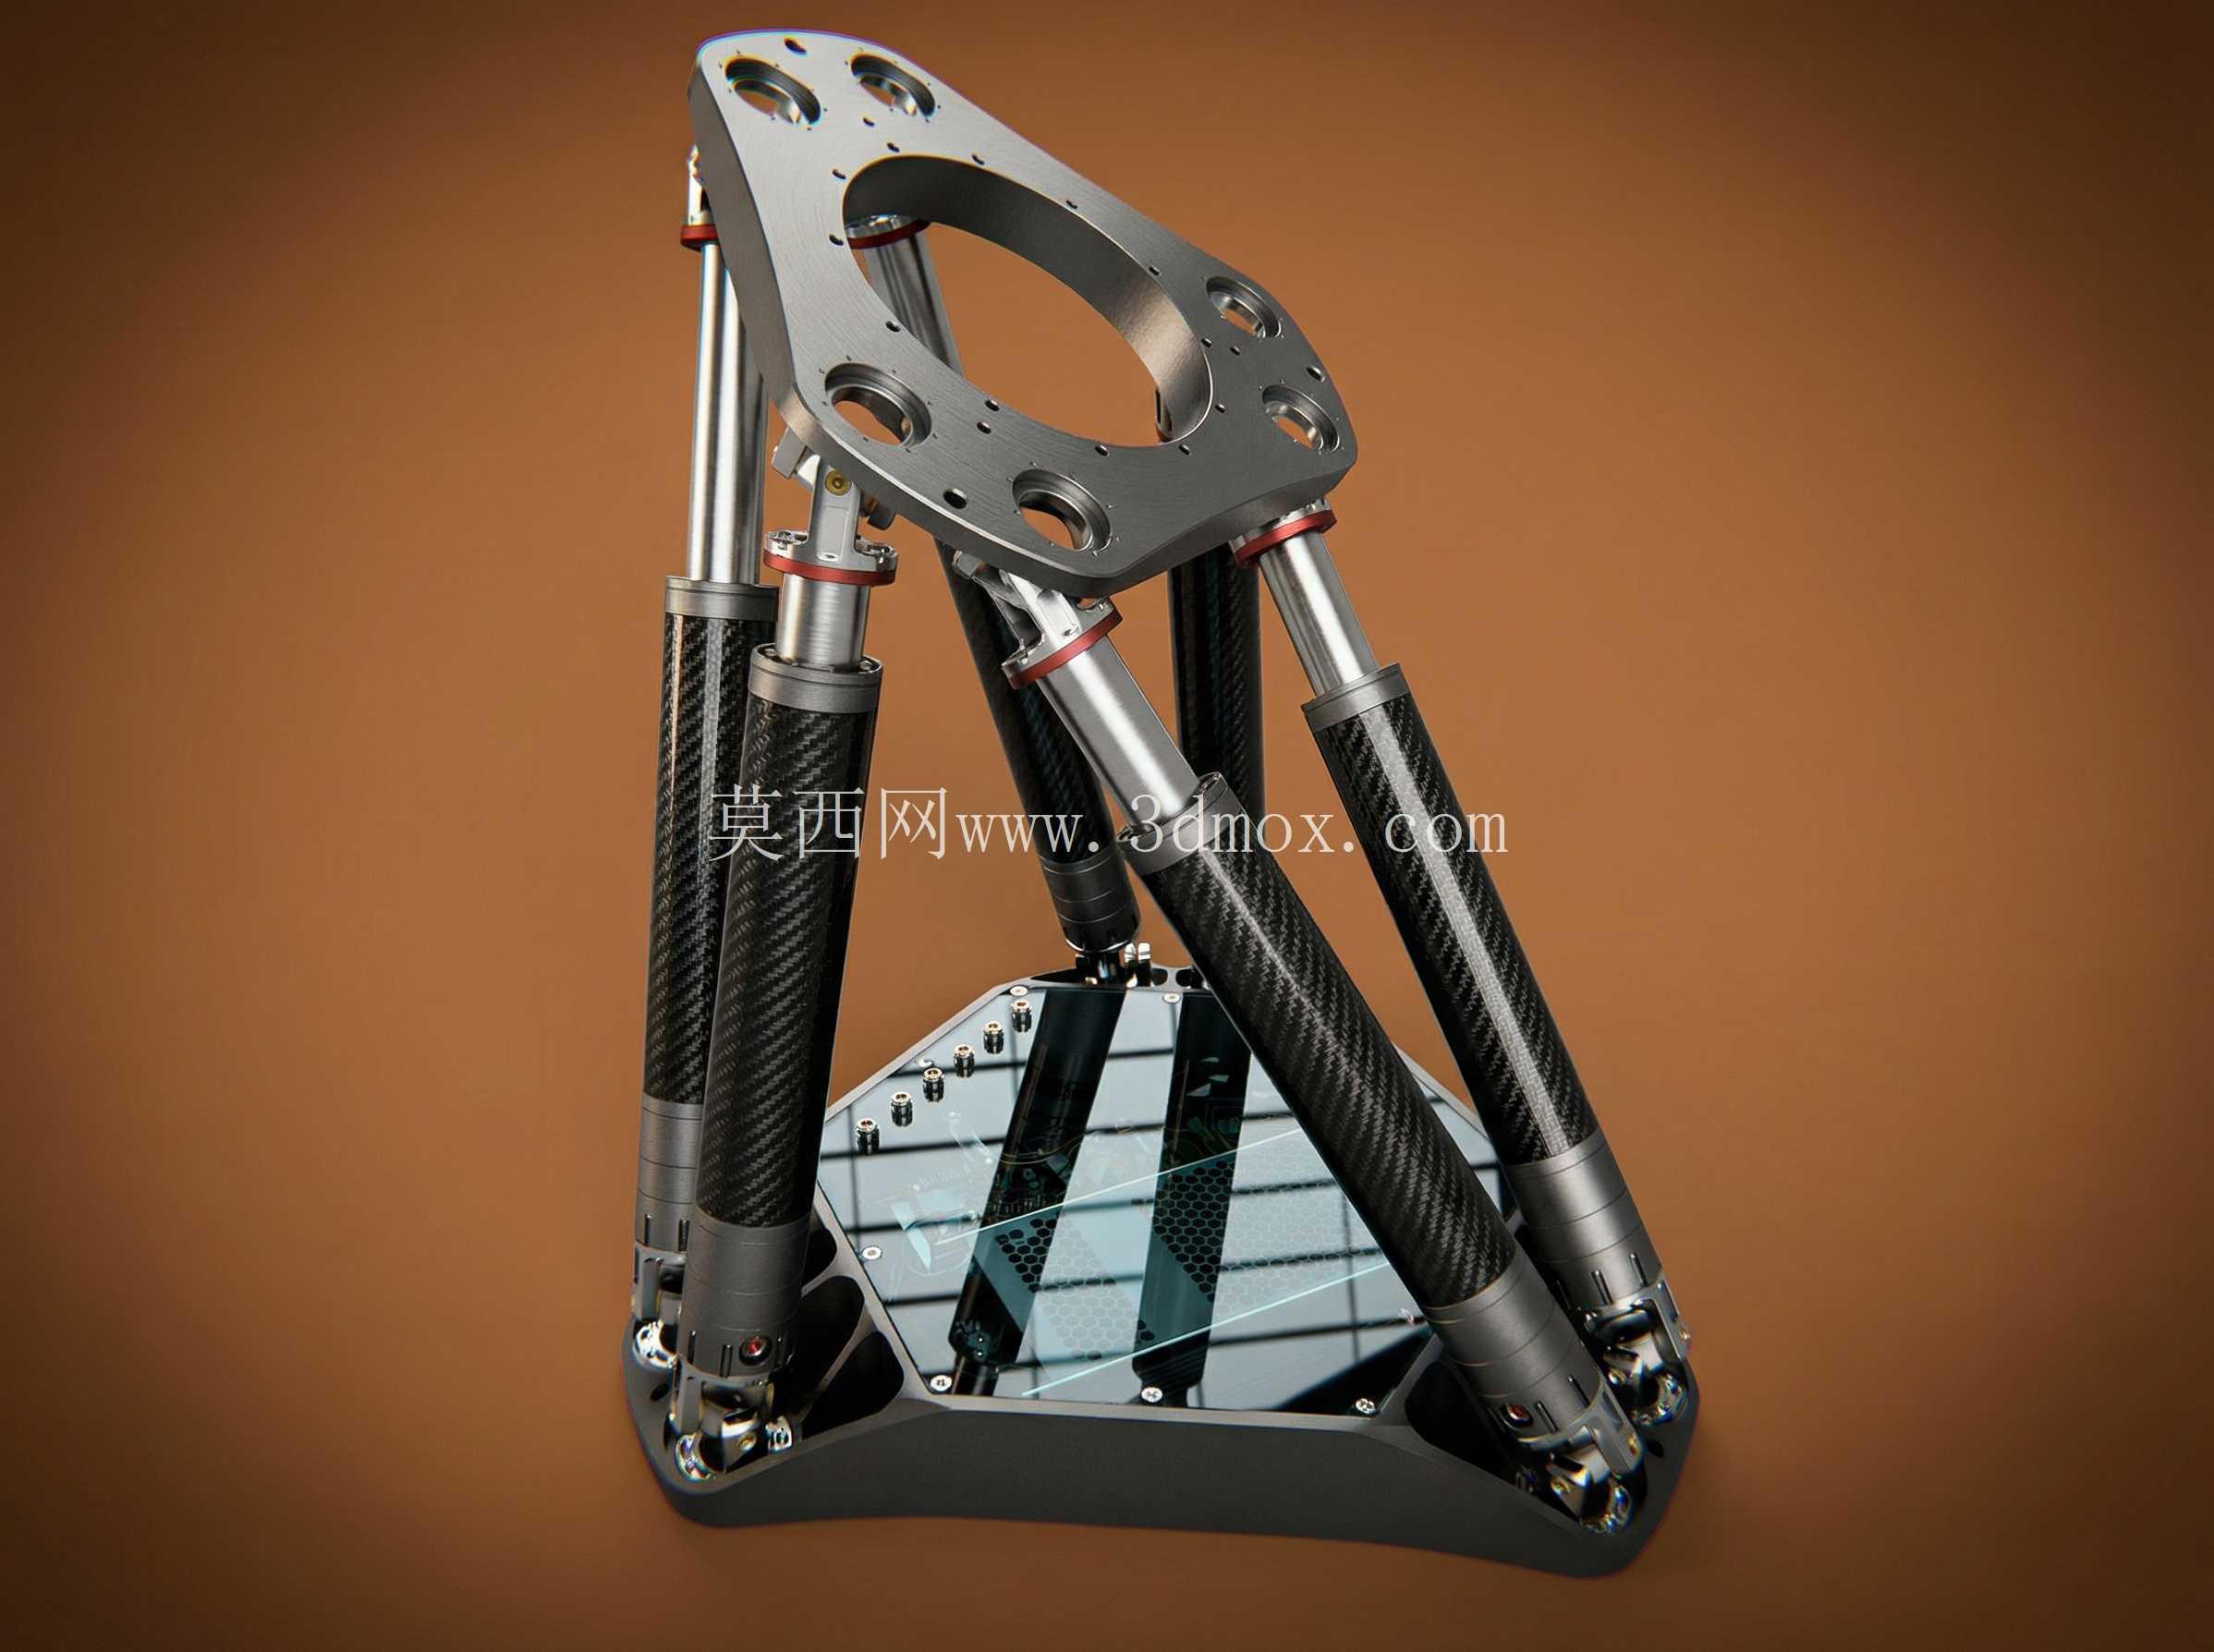
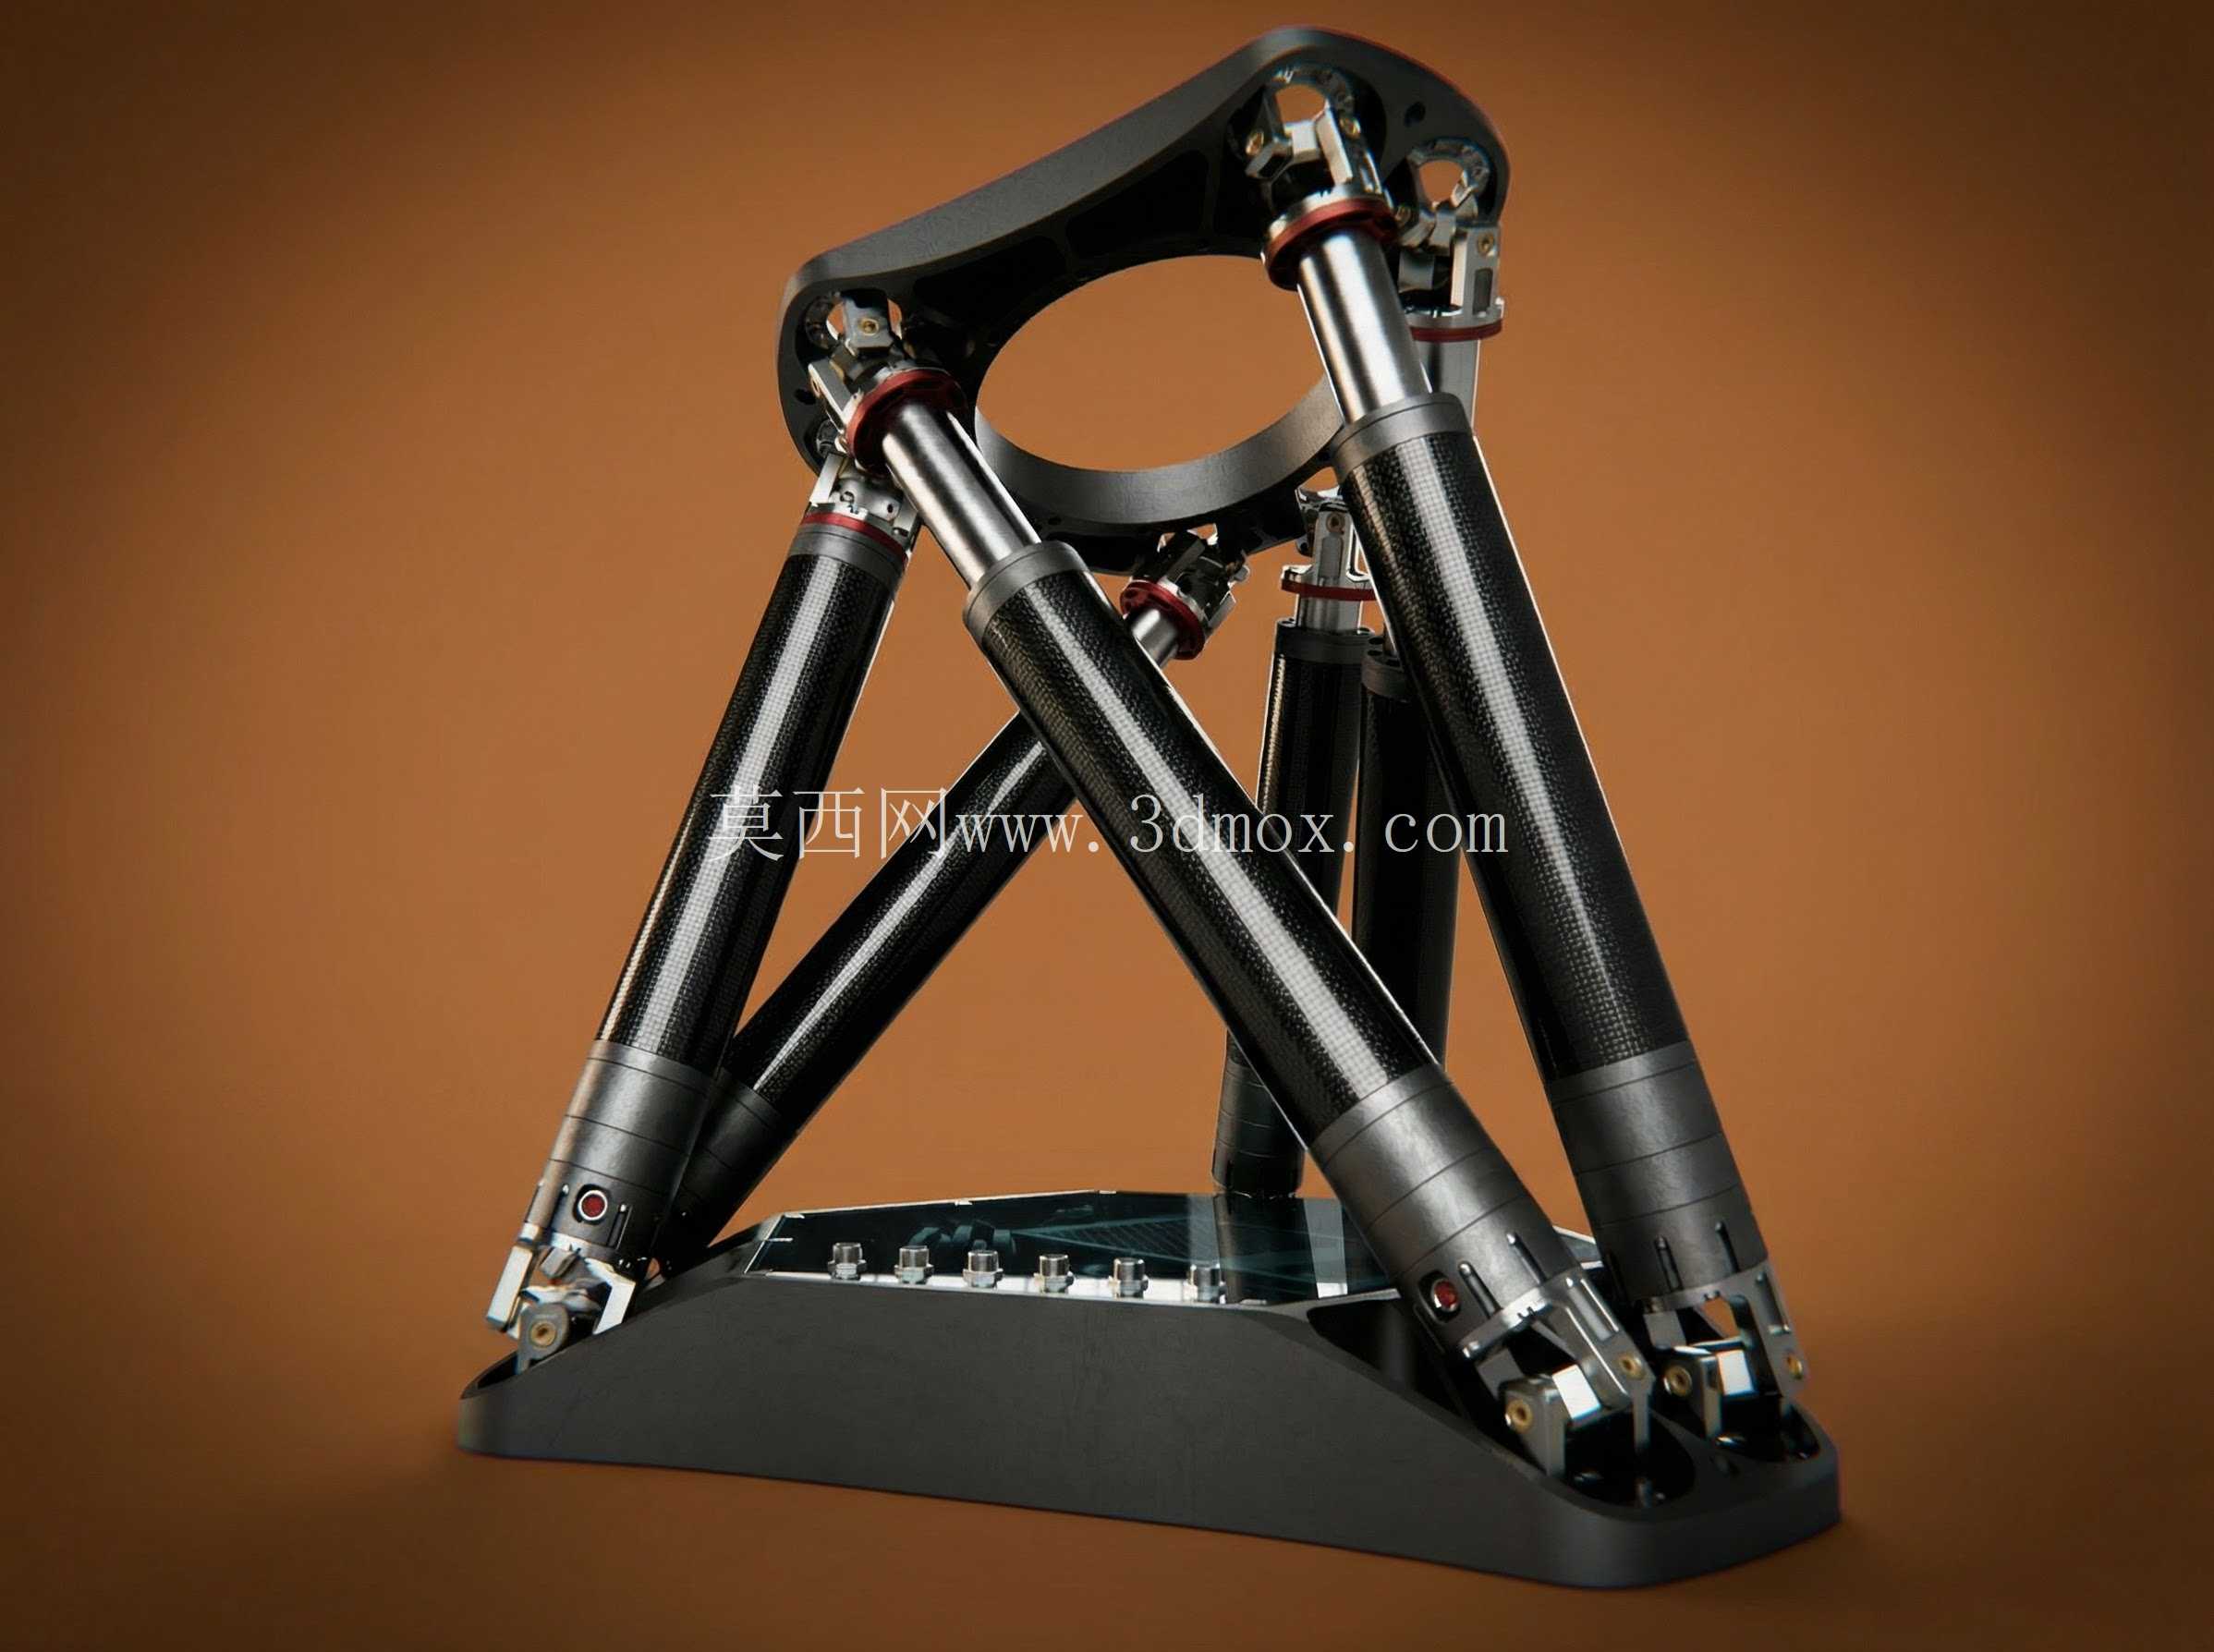
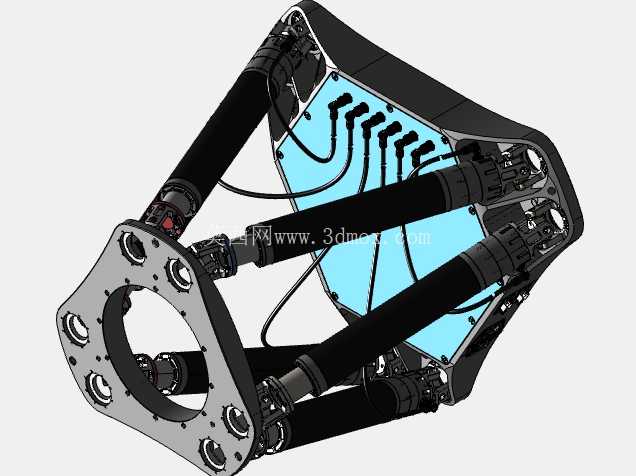
这套并联构型的运动平台,核心采用六组线性执行器对称排布的结构形式,上下两端分别通过万向铰结构连接动平台与固定基座,所有铰点沿圆周方向均布,从根源上抵消了单轴驱动带来的偏载力矩问题。从实际应用场景来看,这类结构最早脱胎于飞行模拟训练设备的需求,飞行员在地面完成起降、特情处置等科目训练时,平台需要在毫秒级响应控制指令,输出对应姿态的俯仰、横滚、偏航以及三个轴向的线性位移,完全复现飞行器在空中的受力体感,相比串联结构的运动模拟设备,并联构型的刚性优势能避免大加速度下的结构颤振,保证模拟体感的真实度。
在精密加工领域,这类平台常作为微位移补偿机构搭载在多轴加工中心的工作端,当主轴切削过程中出现刀具让刀、工件装夹形变带来的微米级误差时,平台可通过六个支腿的微米级伸缩量调整,实时补偿刀具与工件的相对位置偏差,尤其在复杂曲面的精加工工序中,这种六自由度的实时调整能力,能将曲面轮廓度公差控制在微米级别,远优于传统单轴或双轴补偿机构的调整范围。而在科研定位场景中,无论是光学实验的镜片位姿调整,还是风洞试验中的模型姿态控制,这类平台都能提供无背隙的高精度定位能力,六组支腿的闭环控制可保证每个位置点的重复定位精度达到亚微米级,不会出现串联机构常见的累积误差问题。
从设计思路上看,整个平台的结构参数匹配完全围绕负载能力与运动范围做平衡:动平台与基座的铰点分布圆直径经过多轮迭代,当分布圆直径比值控制在0.6-0.8区间时,平台在各个自由度方向的刚度均匀性最优,不会出现某个姿态下支腿受力陡增的情况。支腿部分采用集成式线性执行器设计,将伺服驱动、传动丝杠、位移反馈元件全部集成在筒状壳体内,既减少了外部走线带来的干涉风险,也能让支腿的径向尺寸控制在最小范围,避免大角度摆动时相邻支腿出现物理碰撞。上下铰点的关节轴承选用自润滑材质,预留了足够的摆角余量,保证平台在最大行程位置时,关节轴承不会出现别劲、卡滞的问题。
安装边界方面,固定基座的底部预留了标准的设备安装孔位,可直接与地面预埋的T型槽工作台或者隔振平台连接,基座底部的平面度公差控制在0.02mm以内,避免安装面不平带来的初始装配应力,影响后续的运动精度。动平台的上端面设计了密集的螺纹孔阵列与定位销孔,可适配不同的工装夹具、模拟座舱或者实验负载,安装孔的位置度公差经过严格校核,保证负载安装后重心与平台中心轴线重合,减少偏载带来的控制误差。支腿的伸缩行程经过匹配计算,在额定负载下,平台可实现俯仰、横滚方向±25度的角度调整,垂直方向±150mm的线性位移,完全覆盖多数工业与科研场景的运动范围需求。
在结构刚性设计上,动平台与基座均采用高强度铝合金整体加工而成,经过去应力退火处理,长期使用不会出现形变,六组支腿的碳纤维外壳既减轻了运动部件的整体重量,又能保证足够的轴向刚度,减少高动态运动下的支腿形变。整个平台的控制解算采用逆运动学算法,输入目标位姿参数后可实时计算出每个支腿的目标伸缩量,配合每个支腿内置的高精度位移传感器做闭环反馈,动态响应频率可达到50Hz以上,完全满足高动态运动场景的实时性要求。不同于串联结构的运动平台,这种并联构型的所有支腿共同承担负载,额定负载下的安全系数可达到8倍以上,即使单一支腿出现动力故障,其余支腿也能临时锁止位置,避免负载倾覆带来的设备损坏与安全风险。

- 全部评论(0)

- 模板大小: 89.7 MB
- 售价:5金币
- 下载次数: 268
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人