微信登录
 QQ登录


非结构化地形自适应变形行走轮结构
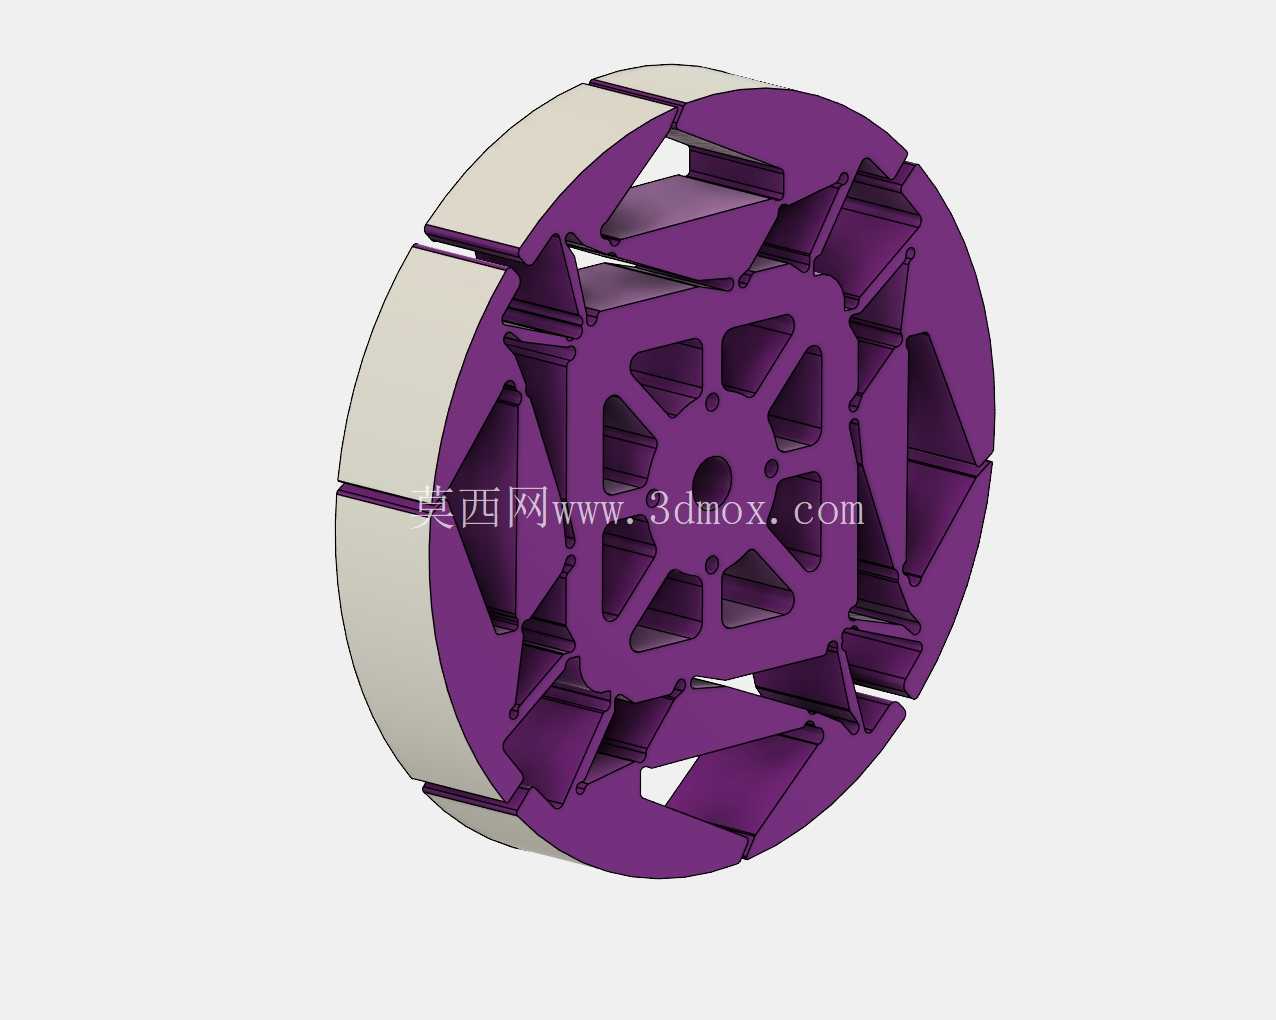
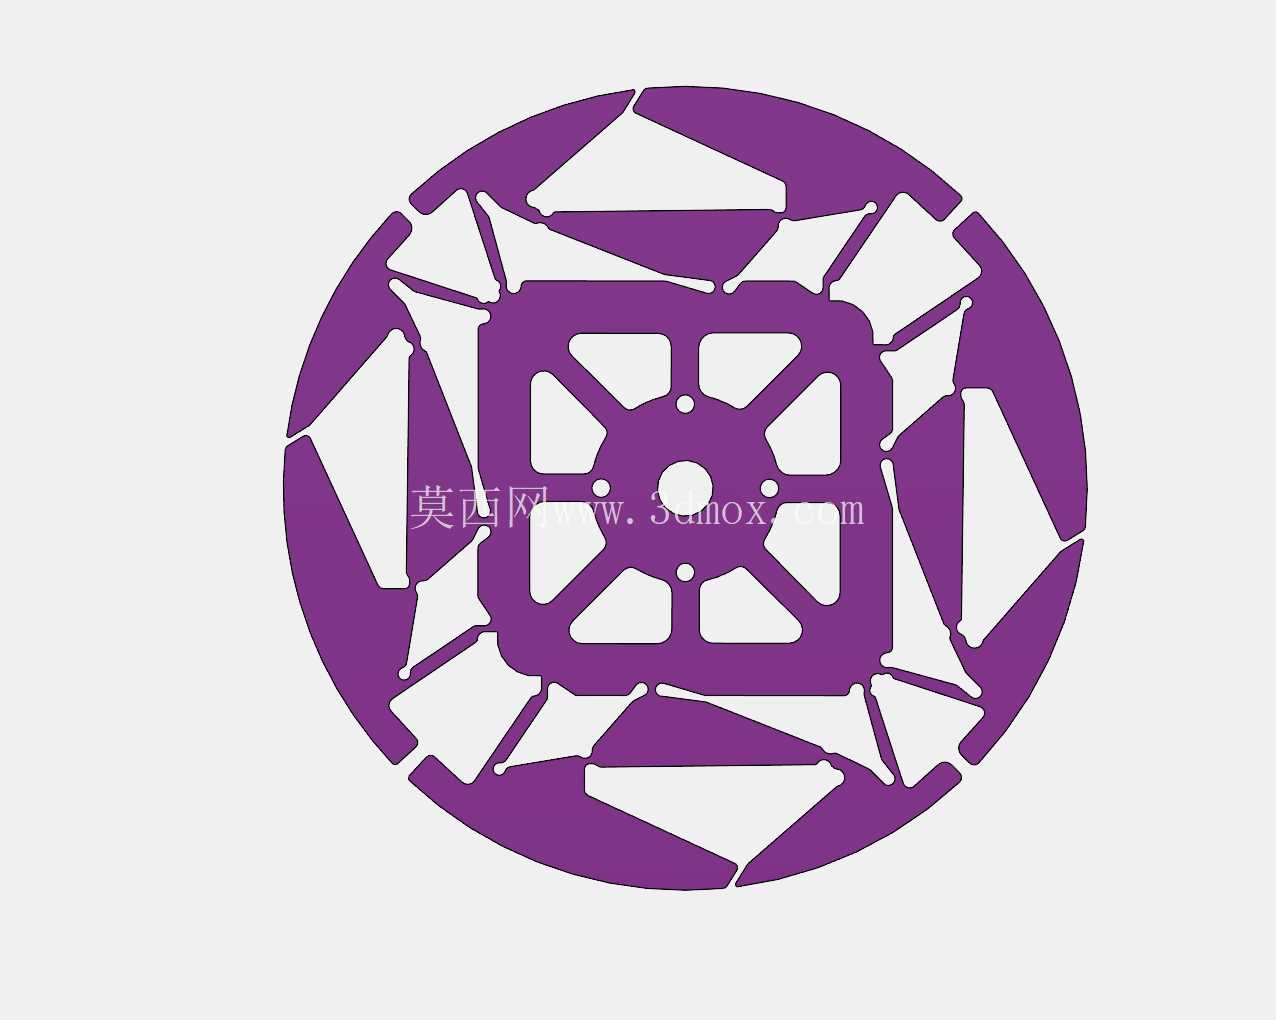
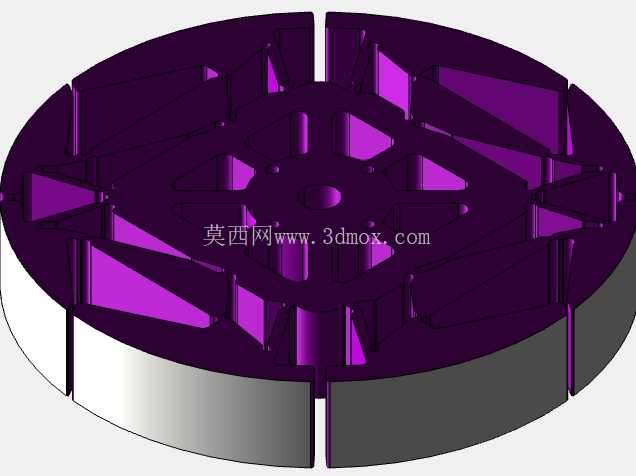
这款自适应行走轮的设计初衷,是解决小型移动巡检、勘探类机器人在复杂非结构化地形中通行效率低的痛点,目前在厂区管道巡检机器人、野外地质勘探小型移动平台、灾后搜救小型机器人领域都有明确的适配需求。传统移动机器人的行走方案要么采用标准圆形轮,在平整铺装路面行驶效率高、振动小、能耗低,但遇到高度超过轮径1/4的台阶、凸起障碍时就会卡死,无法通行;要么采用腿式行走结构,越障能力强但控制逻辑复杂、行走速度慢、能耗高,平整路面行驶效率远低于轮式结构,这款变形轮的设计思路就是把两种结构的优势做融合,不需要额外加装传感器、驱动执行器或者复杂的控制程序,完全依靠轮体自身的结构形变完成轮式到钩爪式的状态切换。
从结构细节来看,轮体主体采用辐条式镂空承力结构,中心是标准的轮毂安装接口,适配市面上绝大多数小型移动平台的驱动轴输出端,安装边界和同直径标准行走轮完全兼容,不需要对原有机器人的底盘悬挂、驱动安装位做额外修改,可直接替换原有标准轮完成升级。轮缘部分采用分段式分体设计,每段轮缘通过内嵌的柔性连接结构和内部辐条骨架相连,在平整硬质路面行驶时,所有分段轮缘在自身结构预紧力和地面支撑力的作用下拼接成完整的圆形轮廓,和普通橡胶轮的行驶状态完全一致,行驶过程中的滚动阻力、振动幅度、能耗水平和同尺寸标准轮基本持平,不会出现额外的动力损耗。
当轮体接触到台阶、凸起类障碍时,接触障碍位置的分段轮缘会受到障碍的反向挤压力,顺着预设的形变轨迹向内收缩,相邻位置的分段轮缘会向外探出形成钩状结构,勾住障碍的上边缘,借助驱动轮的转动力矩把整个轮体抬升越过障碍,整个形变过程完全由障碍的几何形状触发,不需要额外的动力输入或者控制信号介入。实际测试数据显示,这款轮体可以顺利越过高度达到自身直径70%的垂直台阶障碍,越障成功率远高于同直径的标准圆形轮,甚至优于部分带主动越障结构的小型轮组。在非硬化的松散碎石、起伏土路地形中,分段轮缘还可以根据地面的起伏情况自适应调整接触轮廓,增大和地面的接触面积,降低轮体的接地比压,减少打滑陷车的概率。
设计过程中特意对辐条的受力路径做了拓扑优化,在保证整体结构强度的前提下尽可能镂空减重,轮体整体重量比同尺寸实心金属轮降低40%以上,不会给移动平台增加过多的负载负担,轮缘的接触位置预留了防滑包覆层的安装槽,可根据使用场景更换橡胶、聚氨酯等不同材质的防滑层,适配水泥、沥青、泥土、金属等不同接触面的防滑需求。和市面上现有的主动变形轮相比,这款结构没有额外的变形驱动部件,整体可靠性更高,不会出现驱动变形的电机、传动结构故障导致的轮体失效问题,后期维护成本更低,非常适合长时间在无人值守场景下工作的移动机器人使用,不需要频繁对轮体的变形机构做检修维护。
- 上一篇:同轴杆拉伸载荷连接用插口开口接头组件
- 下一篇:磁力辅助轮式传动演示装置结构设计

- 全部评论(0)

- 模板大小: 1.08 MB
- 售价:5金币
- 下载次数: 65
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用机械零部件