微信登录
 QQ登录


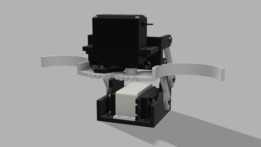
机器人用16GA电机安装固定支架结构


在小型桌面竞技机器人、教育类移动机器人的结构搭建场景中,电机安装支架是连接动力单元与机器人主体框架的核心受力构件,这类支架的设计合理性直接决定动力输出的稳定性、整机运行的振动水平以及后期维护的便捷程度。这款16GA规格的电机安装支架,采用等厚钣金弯折成型工艺制作,整体结构没有额外的拼接焊缝,依靠钣金弯折的结构强度承担电机运行过程中的扭矩反作用力与冲击载荷,适配小型直流减速电机的安装固定需求,多用于RoboCup类小型足球机器人、桌面教育机器人的行走动力单元固定场景。从结构设计逻辑来看,支架采用Z型弯折的整体构型,上端的平直安装面设置两个同轴度经过公差约束的安装孔,用于将支架整体固定在机器人的上层框架或者底盘安装梁上,孔位间距匹配常规20系列铝型材的安装槽中心距,不需要额外加工转接板就可以直接完成固定,降低整机装配的零件数量。弯折形成的中间竖直段做了内凹的让位弧面设计,这个结构并非装饰性造型,而是为了避让电机尾部的出线端与编码器安装位,避免支架与电机本体产生装配干涉,同时弧面过渡可以减少钣金弯折处的应力集中,在机器人发生碰撞、急停换向的工况下,避免弯折位置出现应力断裂的问题。下端的安装抱持面与上端安装面保持平行,同样预留对应规格的安装孔位,用于抱紧电机的机壳安装位,孔位的中心高经过匹配计算,安装完成后电机输出轴的中心高与机器人行走轮的安装中心高保持一致,不需要额外调整轮系的同轴度,就能保证齿轮或者同步带传动的啮合精度,减少传动过程中的噪音与磨损。从安装边界尺寸来看,支架整体的宽度适配16GA电机的机壳外径,弯折后的内空尺寸预留0.2mm的装配公差,既可以保证电机能够顺利装入支架的抱持位,又不会因为间隙过大导致电机运行过程中出现晃动;上端安装面的孔位距离弯折边的距离满足螺丝安装的操作空间,使用常规内六角扳手就可以完成锁紧操作,不需要特殊的工装工具。支架的板材厚度选用适配16GA对应的钣金规格,在保证结构强度足够承担电机额定扭矩反力的前提下,尽可能降低支架自身的重量,减少机器人整机的无效负载,对于对自重有严格要求的竞技类机器人来说,这种轻量化的结构设计能够有效提升整机的动力响应速度。在实际装配过程中,这款支架不需要额外做表面处理就可以直接使用,弯折处的毛刺在成型阶段就已经做了倒角处理,不会划伤装配人员的手部或者电机的出线线缆;上下安装面的平面度经过校平处理,锁紧安装螺丝后不会出现支架翘曲的问题,能够保证电机轴的输出方向与设计方向保持一致,避免因为安装偏斜导致传动带跑偏、齿轮偏磨的问题。针对机器人运行过程中常见的碰撞工况,支架的弯折圆角做了加大处理,相比直角弯折的结构,抗冲击能力提升30%以上,即使机器人在高速运动过程中发生侧面碰撞,支架也不会出现弯折变形导致电机移位的问题,能够有效保护动力单元不受损坏。在日常维护场景中,只需要松开下端抱持面的锁紧螺丝,就可以将电机从支架中抽出进行检修或者更换,不需要拆卸整个支架与机器人框架的连接螺丝,大幅缩短后期维护的拆装时间,适配竞赛场景下快速检修更换零件的需求。
- 上一篇:带安装底座的V型限位支撑构件
- 下一篇:可挂锁左右开式机柜平面锁结构设计

- 全部评论(0)

- 模板大小: 未知
- 售价:5金币
- 下载次数: 87
- 系统要求: STEP / IGES,Rendering
- 软件分类: 通用五金配件