微信登录
 QQ登录


四旋翼无人机升力仿真结构设计方案
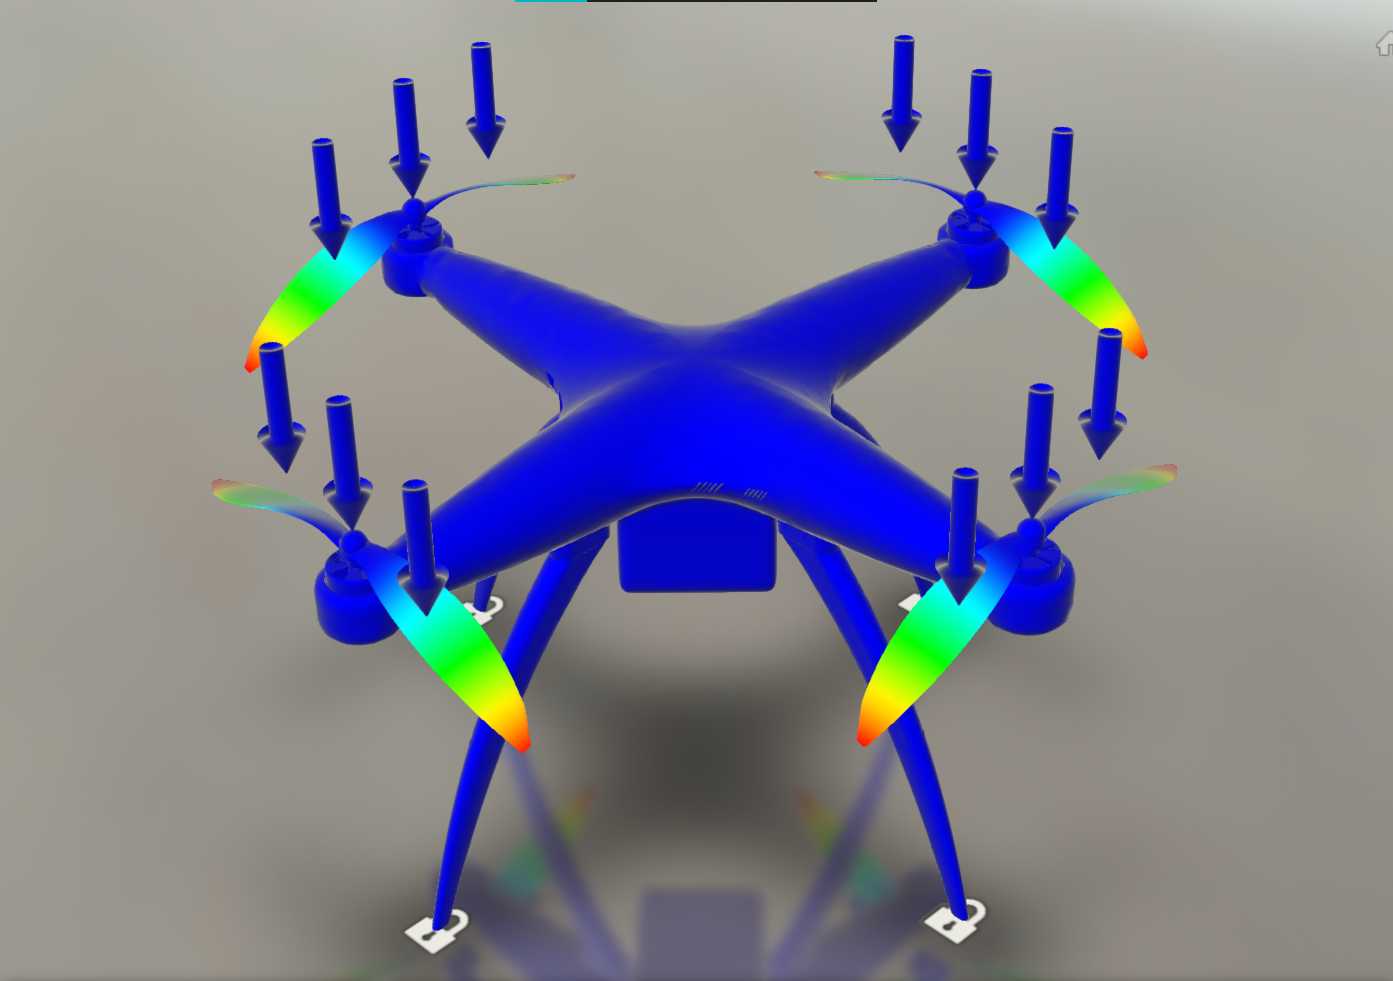
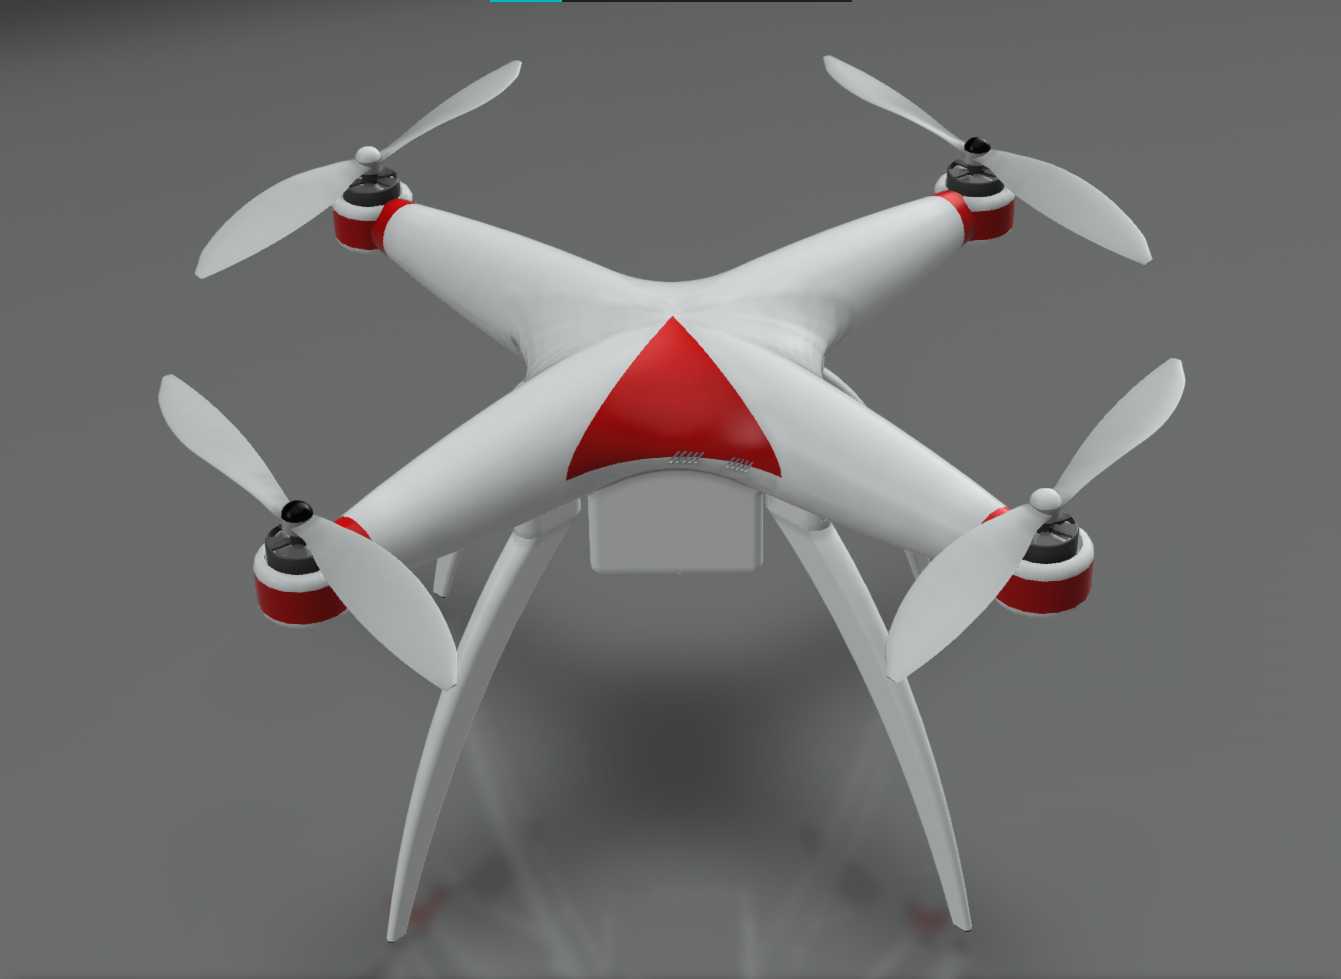
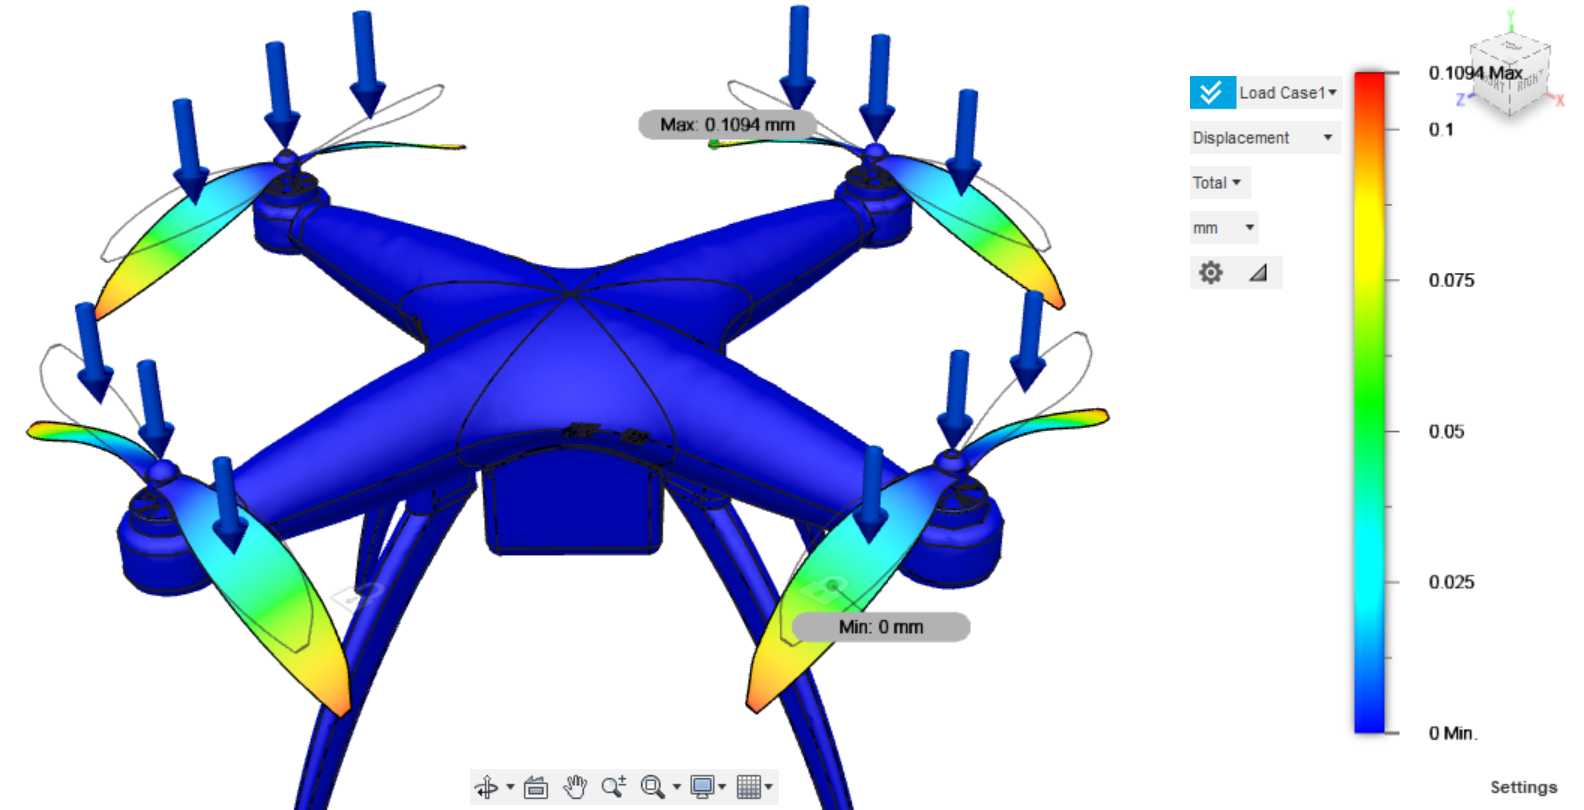
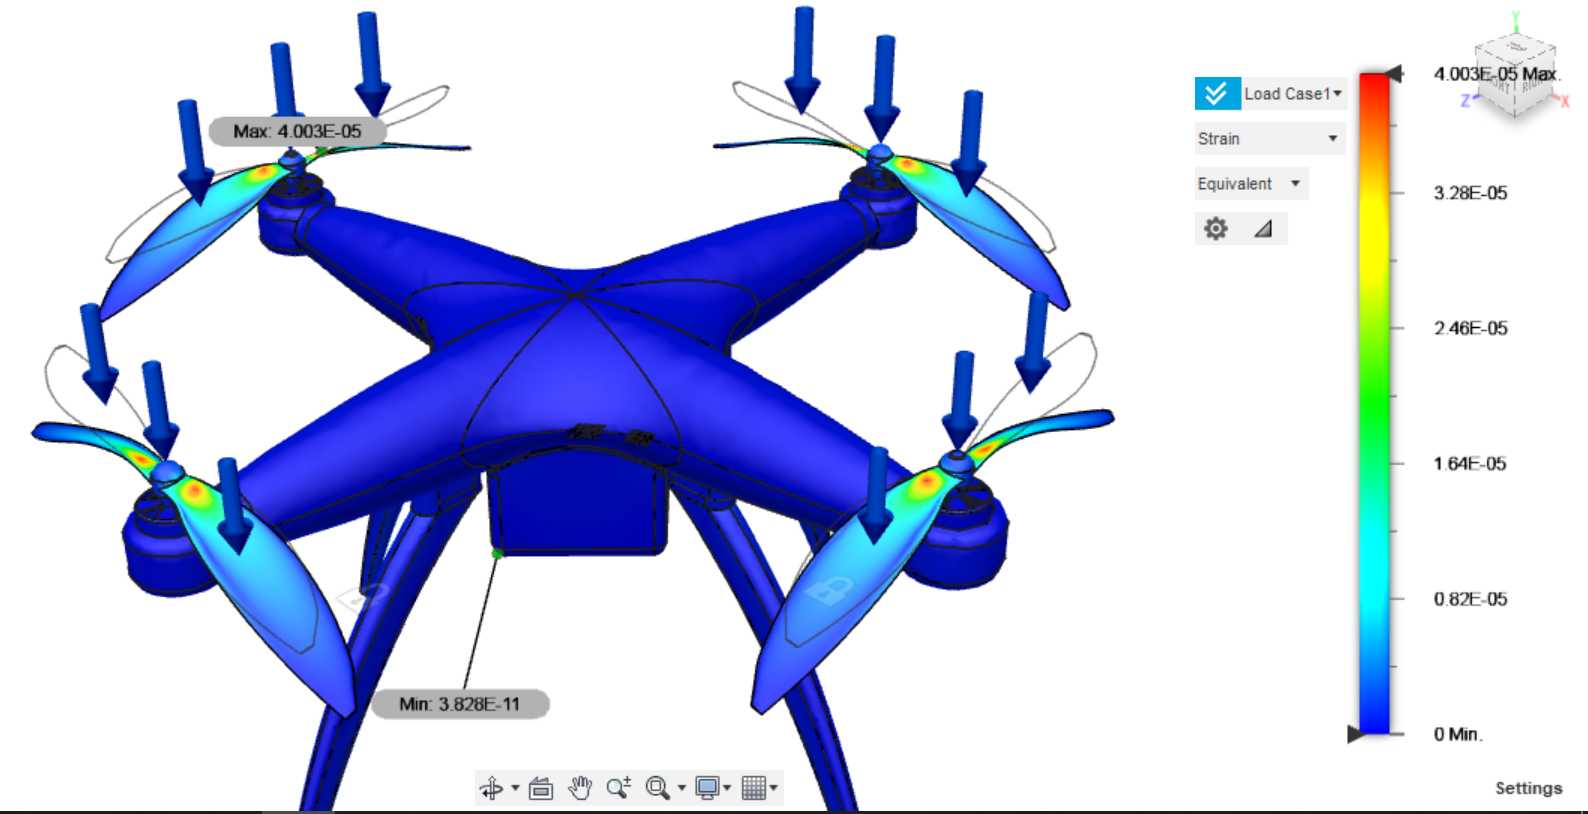
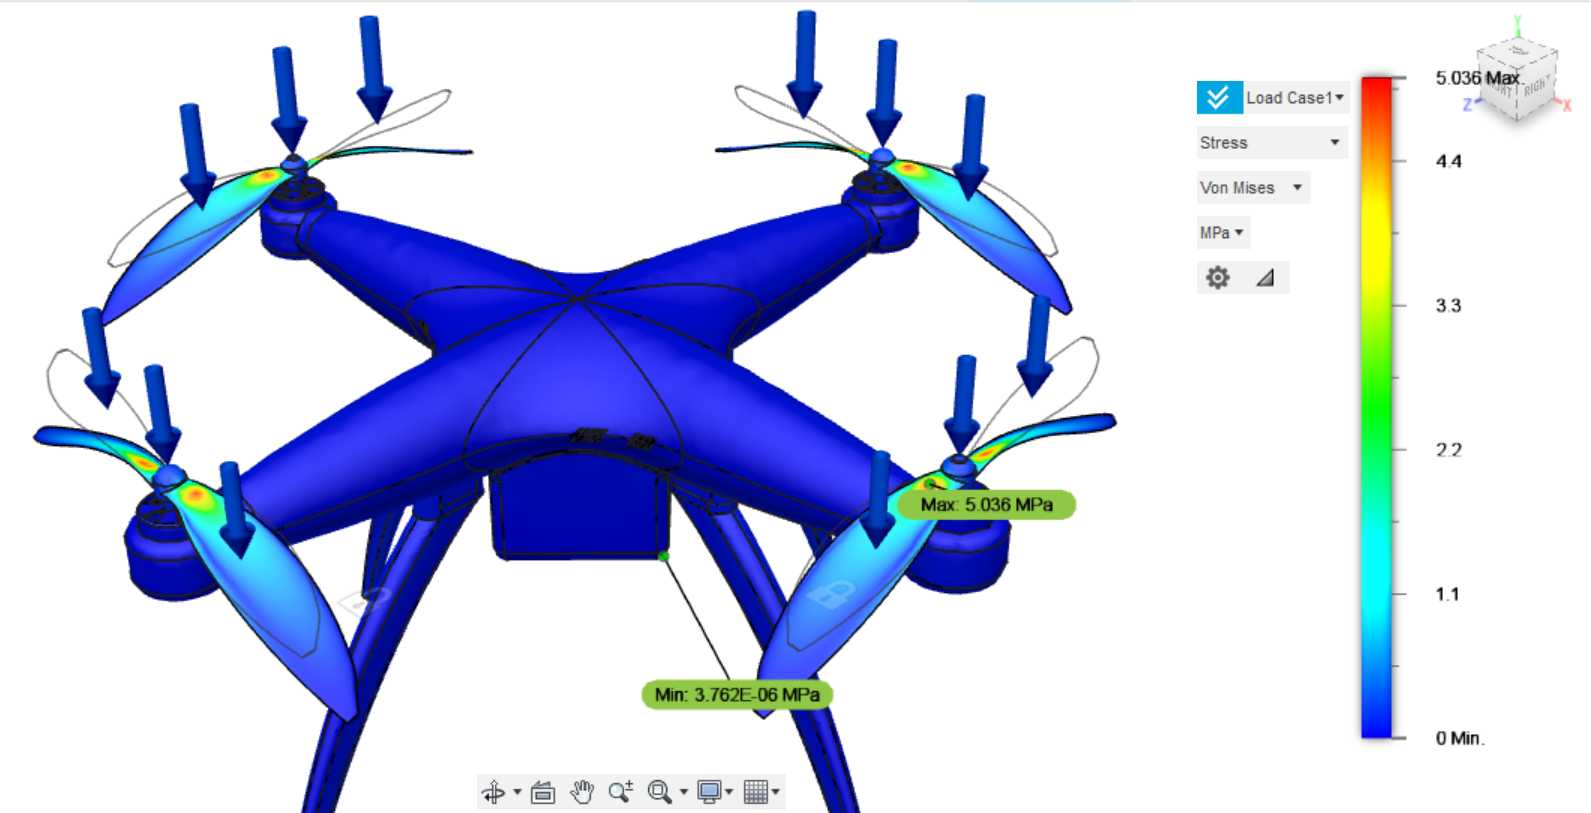
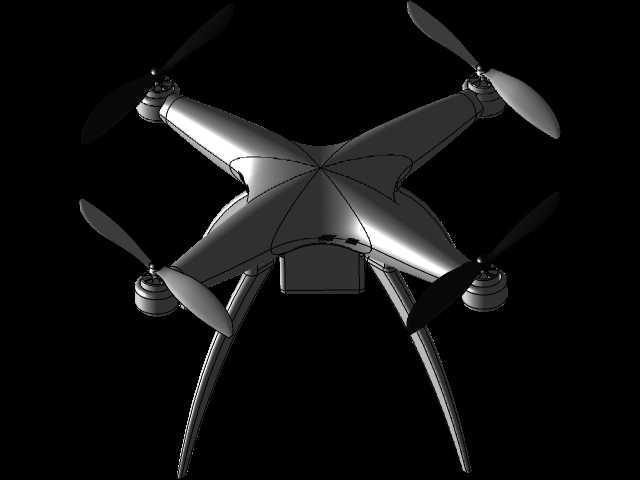
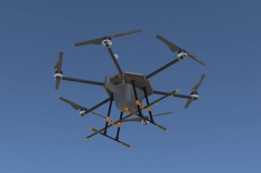
在低空巡检、航测作业、小型物资配送等场景中,四旋翼无人机的动力输出稳定性直接决定作业可靠性,这套结构方案围绕动力受力匹配展开设计,重点解决多电机推力输出不一致带来的姿态控制难题。整机采用X型对称机架布局,四个机臂从中心机体向外等角度延伸,机臂末端预留电机安装位,每个安装位的同轴度公差控制在0.1mm以内,避免电机运转时产生额外偏心力矩。起落架采用弧形支腿结构,从机体下方向外延展,支腿末端设置防滑支撑垫,起降时可分散冲击载荷,同时预留足够的离地间隙,避免搭载的任务载荷与地面发生剐蹭。设计过程中针对单电机1.5kg自重的工况,对每个吊杆位置施加等效10N的推力载荷开展受力仿真,模拟实际飞行中旋翼产生的升力作用,
校核机臂与中心机体连接位置的应力分布,确保在最大推力输出状态下,机臂形变量控制在允许范围内,不会出现共振或结构形变过大影响飞行姿态的问题。旋翼采用快拆式安装结构,与电机输出轴的配合采用止口定位方式,保证旋翼旋转平面与电机轴的垂直度,减少不必要的振动传递到机体。中心机体区域预留航电设备、电池的安装空间,内部设置走线槽位,可规整布置电调、飞控、电源线路,避免线路干涉旋翼运转,同时优化重心位置,让整机重心落在旋翼升力合力的中心线上,降低飞控的姿态修正负担。机臂与中心机体的连接位置做了加强筋过渡处理,分散电机运转产生的交变应力,避免长期飞行后连接位置出现疲劳断裂。这套结构在仿真验证中,可清晰呈现不同推力输出下的整机形变趋势,为飞控参数匹配、动力选型提供直观的结构受力依据,也可作为同级别四旋翼无人机结构优化的参考基准,帮助设计人员快速排查结构受力薄弱点,缩短整机研发的迭代周期。
------分隔线----------------------------

说点什么吧
- 全部评论(0)

还没有评论,快来抢沙发吧!
- 模板大小: 10.59 MB
- 售价:5金币
- 下载次数: 5
- 系统要求: STEP / IGES,Rendering
- 软件分类: 无人机