微信登录
 QQ登录


中空可填充式机器人多功能夹持测试工具
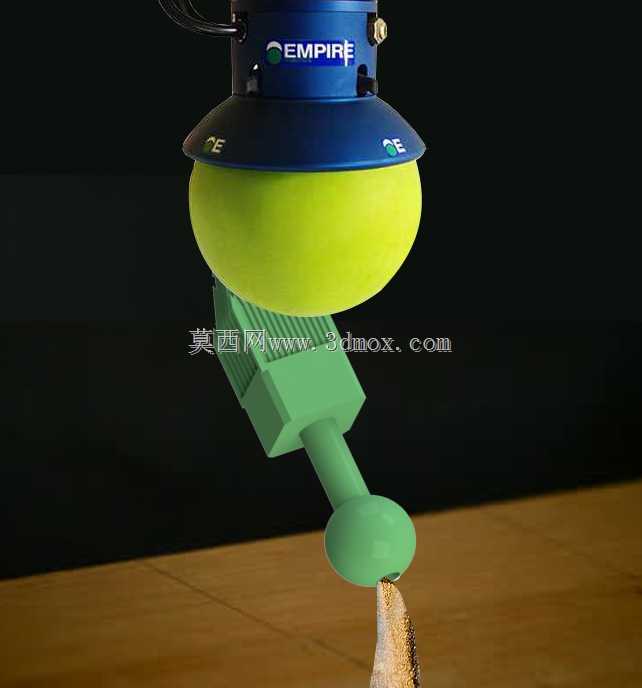
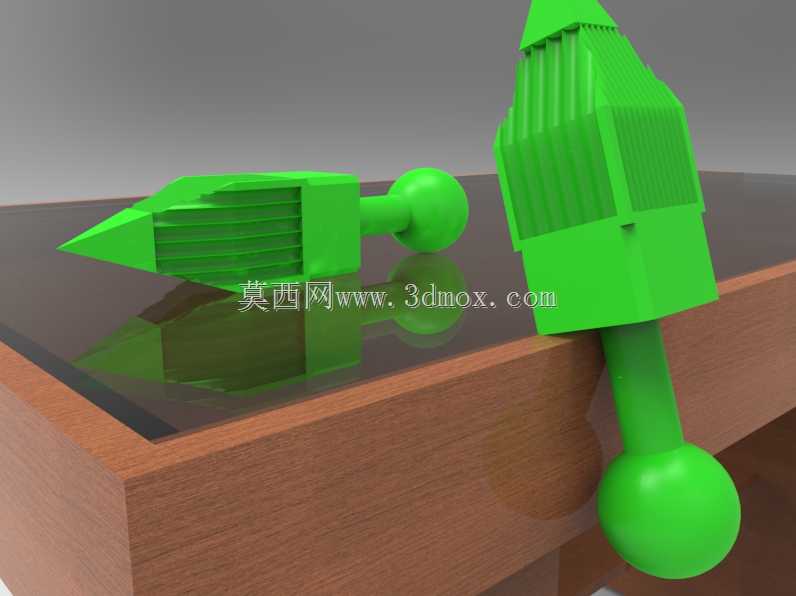
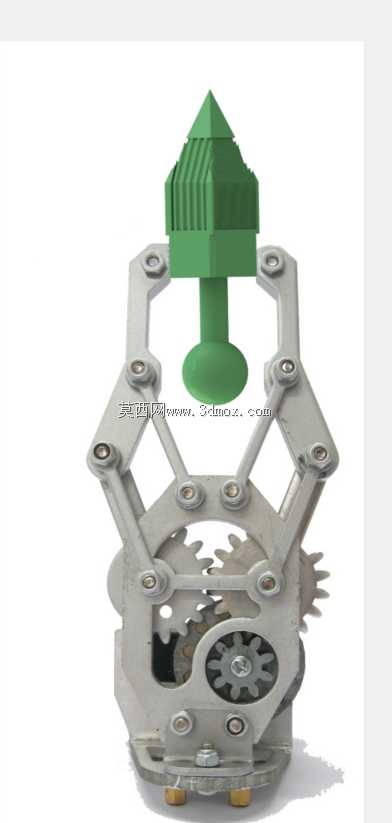
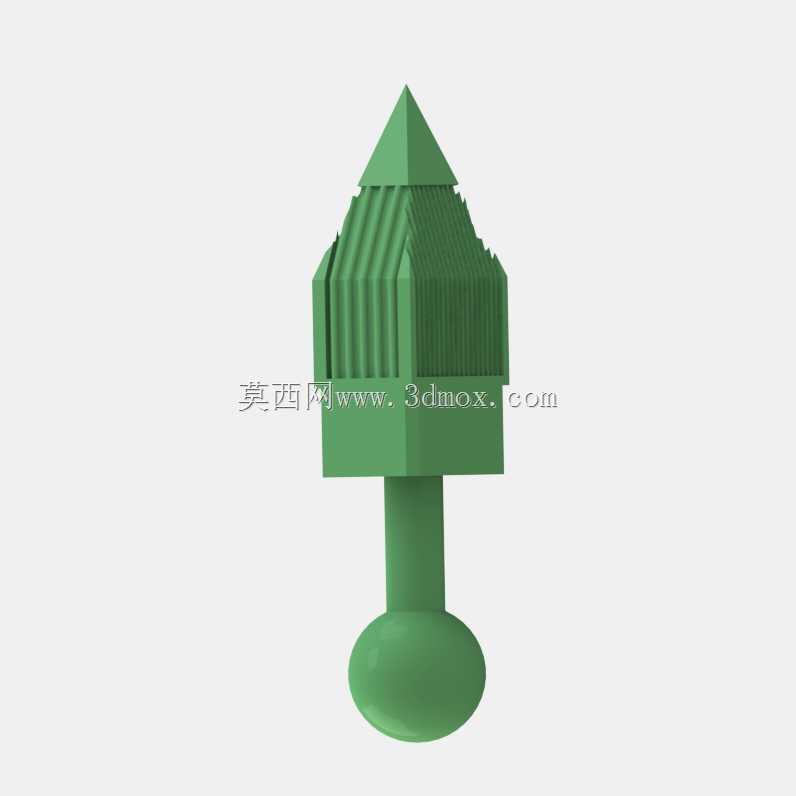
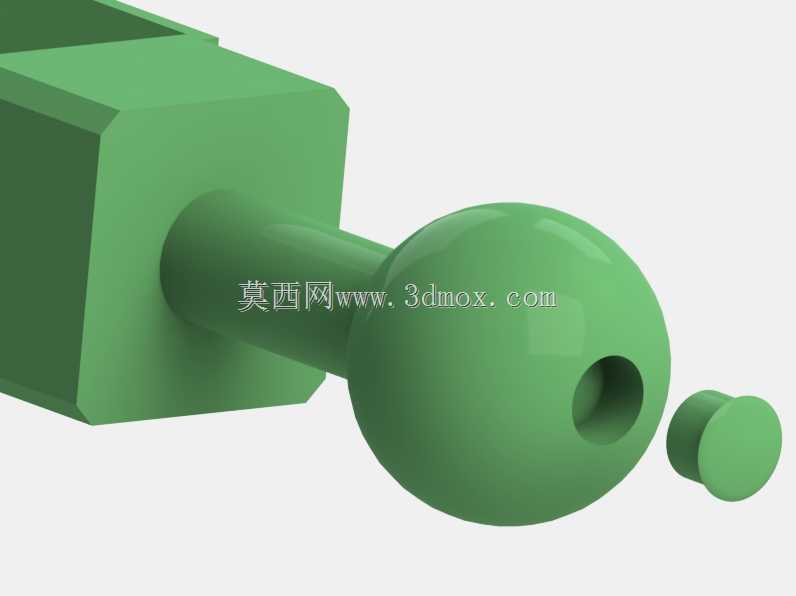
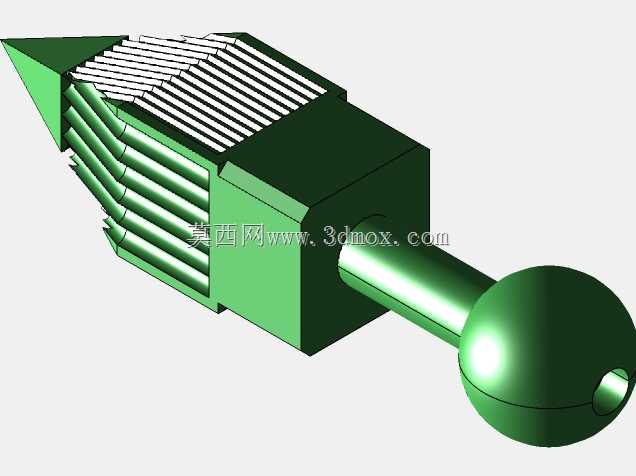


在工业机器人末端执行器的性能验证环节,夹持机构的抓持力适配性、不同接触面的抓取稳定性一直是调试阶段的核心测试项,这款夹持测试工具正是针对这类验证场景开发的专用测试载体,可覆盖机械臂抓取能力标定、磁吸末端吸附力测试、柔性夹爪曲面适配性验证等多类测试需求。从结构设计逻辑来看,该工具区别于常规固定质量测试块的核心点在于采用了中空腔体加填充帽的组合结构,腔体内部可根据测试需求填充不同介质:填充流体或散粒沙料时,可模拟不同重量的不规则工件抓取工况,验证夹爪在变负载下的夹持力闭环调节能力;填充铁磁性灰料时,可配合磁吸式末端执行器完成不同磁通量下的吸附力阈值测试,无需更换多套不同材质的测试块即可覆盖多组测试参数。工具的外形轮廓做了多类特征集成,
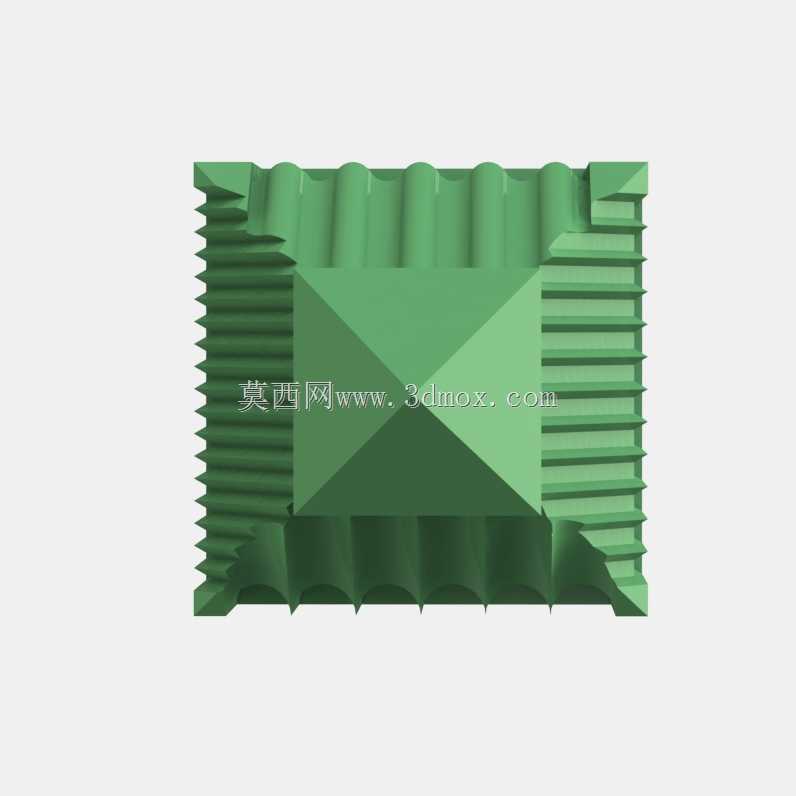
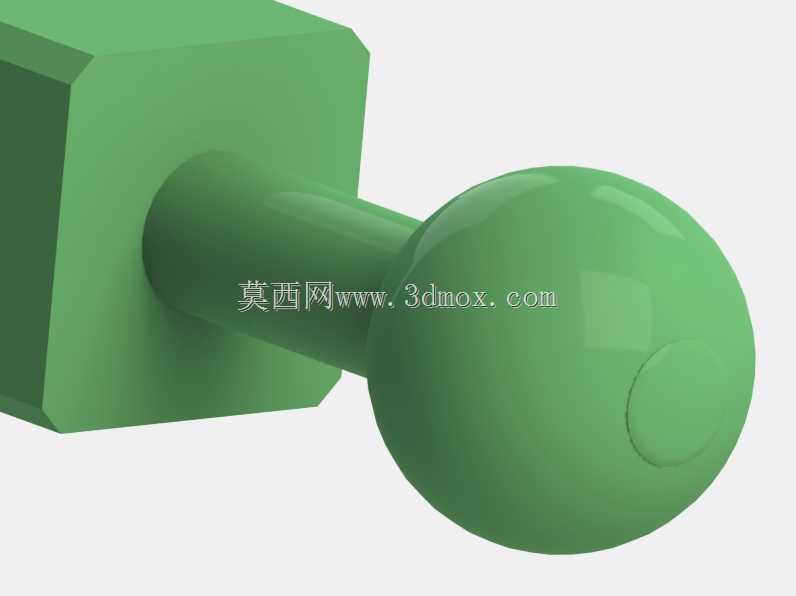
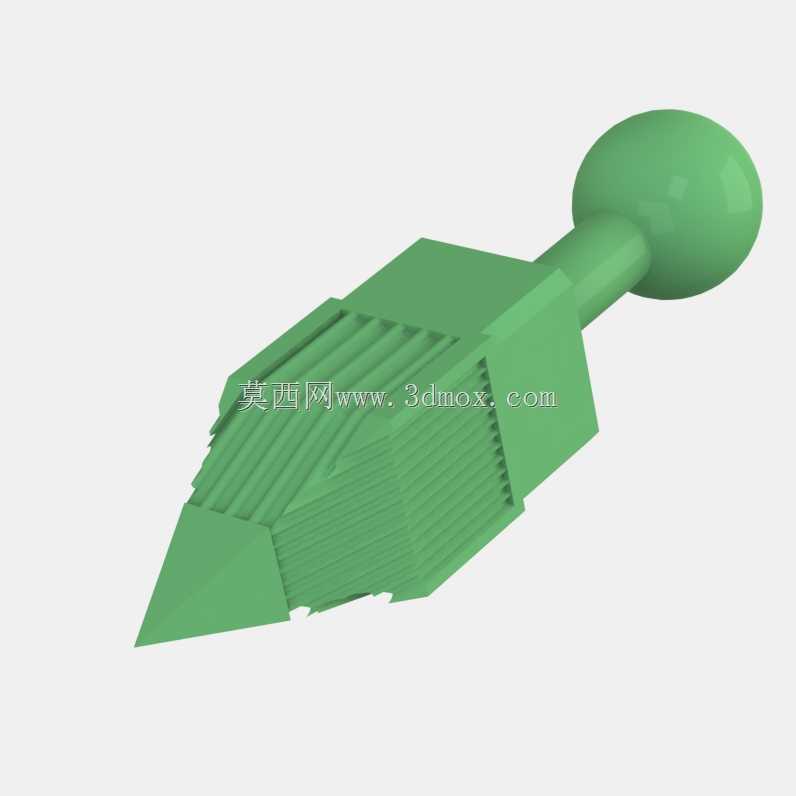
顶部设置的球面结构可配合碗型柔性吸盘完成曲面吸附测试,中部的平行平面段可适配平口夹爪的平行夹持验证,下部设置的圆柱面、不平整粗糙表面段,可模拟人形机器人手部抓取不同形态日常物件的工况,同时还集成了金字塔型凸台特征,可用于验证夹爪在异形轮廓上的抓取对位精度。考虑到不同负载等级机械臂的测试需求,该结构支持等比例缩放调整,可根据被测机械臂的额定负载、末端行程范围调整整体外形尺寸,缩放过程中所有测试特征的相对位置保持不变,不会因尺寸调整丢失某类测试功能。结构的静态稳定性经过多轮验证,调整到任意缩放比例下都存在两个稳定的静置姿态,无需额外固定工装即可放置在测试台面上完成静态抓取对位测试。制造适配性上,该结构完全适配3D打印工艺,
所有特征无倒扣、无薄壁脆弱结构,打印时无需添加大量支撑即可完成成型,可选择PLA、ABS、柔性TPU等不同打印材料,模拟不同摩擦系数、不同刚度的被抓取工件特性,进一步拓展测试覆盖的工况范围。在实际产线调试场景中,这类集成化测试工具可替代以往零散的多规格测试块、测试棒、测试球,减少测试环节的工装更换频次,在机器人出厂前的末端性能标定、集成现场的夹爪参数调试、教学场景下的机器人抓取实验中都能适配,尤其是在协作机器人的力控抓取调试环节,可通过逐步调整腔体内的填充量,精准标定夹爪的力控触发阈值,避免调试过程中因夹持力过大损坏真实工件,也能防止夹持力不足导致工件脱落的问题。结构的安装边界设计上,
顶部预留的连接位可直接适配常规机器人末端的标准法兰接口,也可通过转接件连接快换装置,满足测试过程中快速切换不同末端执行器的需求,整体外轮廓无突出尖锐结构,测试过程中不会刮蹭夹爪或吸盘的接触表面,长期重复使用也不会因磕碰导致测试特征变形,保证测试数据的一致性。
- 上一篇:相扑竞技机器人双层辊驱结构设计
- 下一篇:多功能机器人末端夹持测试工具

- 全部评论(0)

- 模板大小: 6.02 MB
- 售价:5金币
- 下载次数: 65
- 系统要求: STEP / IGES,STEP / IGES,Rendering,SOLIDWORKS,STEP / IGES,Rendering,STL,Rendering,SOLIDWORKS,STL,Rendering,SOLIDWORKS,STEP / IGES
- 软件分类: 工业机器人