微信登录
 QQ登录


多功能机器人末端夹持测试工具


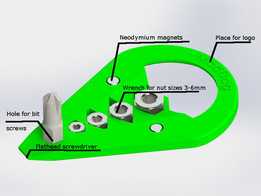
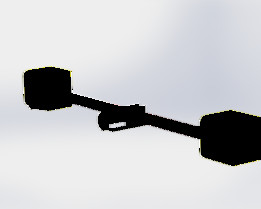
在工业机器人末端执行器的性能验证环节,这类集成多测试特征的夹持工具,能够覆盖从常规机械抓取到特殊吸附、磁吸工况的全维度测试需求,无需频繁更换测试治具,大幅压缩实验室验证周期。从结构设计逻辑来看,工具尾端设置的光滑球面,主要用于模拟带弧面的异形工件,验证柔性夹爪、磁吸末端对曲面工件的贴合度与吸附/夹持稳定性,这类球面特征的曲率经过反复校准,能够匹配多数工业场景中常见的球形、弧面零部件的曲率范围,测试数据可直接迁移至实际产线的抓取参数调试中。
工具中段的平行表面组,分别设置了不同粗糙度的光滑平面与带纹理的不平整平面,光滑平面主要用于真空吸盘类末端的吸附力测试,可精准测定不同真空度下吸盘在光滑刚性表面的最大静吸附力、滑移临界值,为产线中玻璃、金属板材类工件的抓取参数设定提供实测依据;不平整平面则模拟铸件毛坯、冲压件等带表面凹凸特征的工件,验证齿形夹爪、自适应柔性夹爪在非理想接触面上的夹持可靠性,避免实际生产中因工件表面存在锻纹、轻微变形出现的掉件问题。
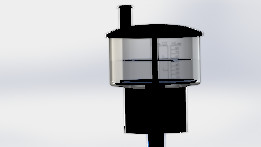
前端的金字塔形爪型结构,是针对多瓣式机械夹爪的对中性能测试设计的,多面锥度的结构能够在夹爪闭合过程中自动导正,可快速验证夹爪的重复定位精度、夹持对中偏差,同时锥面上的等距齿纹,能够模拟带防滑齿的工件接触面,测试夹爪在不同夹持力下的咬合防滑性能。靠近尾端的圆柱段,是专门针对人形机器人灵巧手设计的测试特征,圆柱直径匹配日常工具、工业零件中常见的握持杆径,可验证多指灵巧手的包络抓取能力、指节压力分布均匀性,为人形机器人在工业装配、日常工具操作场景的动作优化提供测试载体。
从安装适配性来看,工具尾端的球面根部设置了标准的安装连接基准,可直接适配多数工业机器人末端的快换法兰接口,无需额外设计转接件,安装后整体的重心经过配平,不会在高速测试动作中产生额外的偏载力矩,避免影响测试数据的准确性。整体结构的棱边均做了小尺寸倒角处理,避免测试过程中刮伤夹爪的接触橡胶层、吸盘唇边等易损部件,降低测试环节的耗材损耗。
在实际应用场景中,这类工具既可以用于机器人集成商在出厂前对末端执行器的性能标定,也可以用于制造企业产线调试阶段的夹爪参数验证,还能作为科研机构开展机器人抓取算法研究的标准测试件,覆盖从工业产线到人形机器人研发的多类测试需求。结构设计上没有冗余的特征,每一处几何特征都对应明确的测试工况,整体刚性经过校核,在常规夹持力测试范围内不会产生结构形变,保证测试数据的可重复性。不同测试特征之间的间距经过合理排布,测试某一特征时不会出现其他特征与夹爪、机器人腕部发生干涉的问题,测试过程中无需反复调整工具装夹姿态,单段测试流程即可完成多类性能参数的采集。
- 上一篇:中空可填充式机器人多功能夹持测试工具
- 下一篇:多功能机器人球面爪形夹持测试构件

- 全部评论(0)

- 模板大小: 4.41 MB
- 售价:5金币
- 下载次数: 35
- 系统要求: STL,STEP / IGES,Rendering,SOLIDWORKS,STEP / IGES
- 软件分类: 工业机器人