微信登录
 QQ登录


机器人用可调限位改进型球头结构
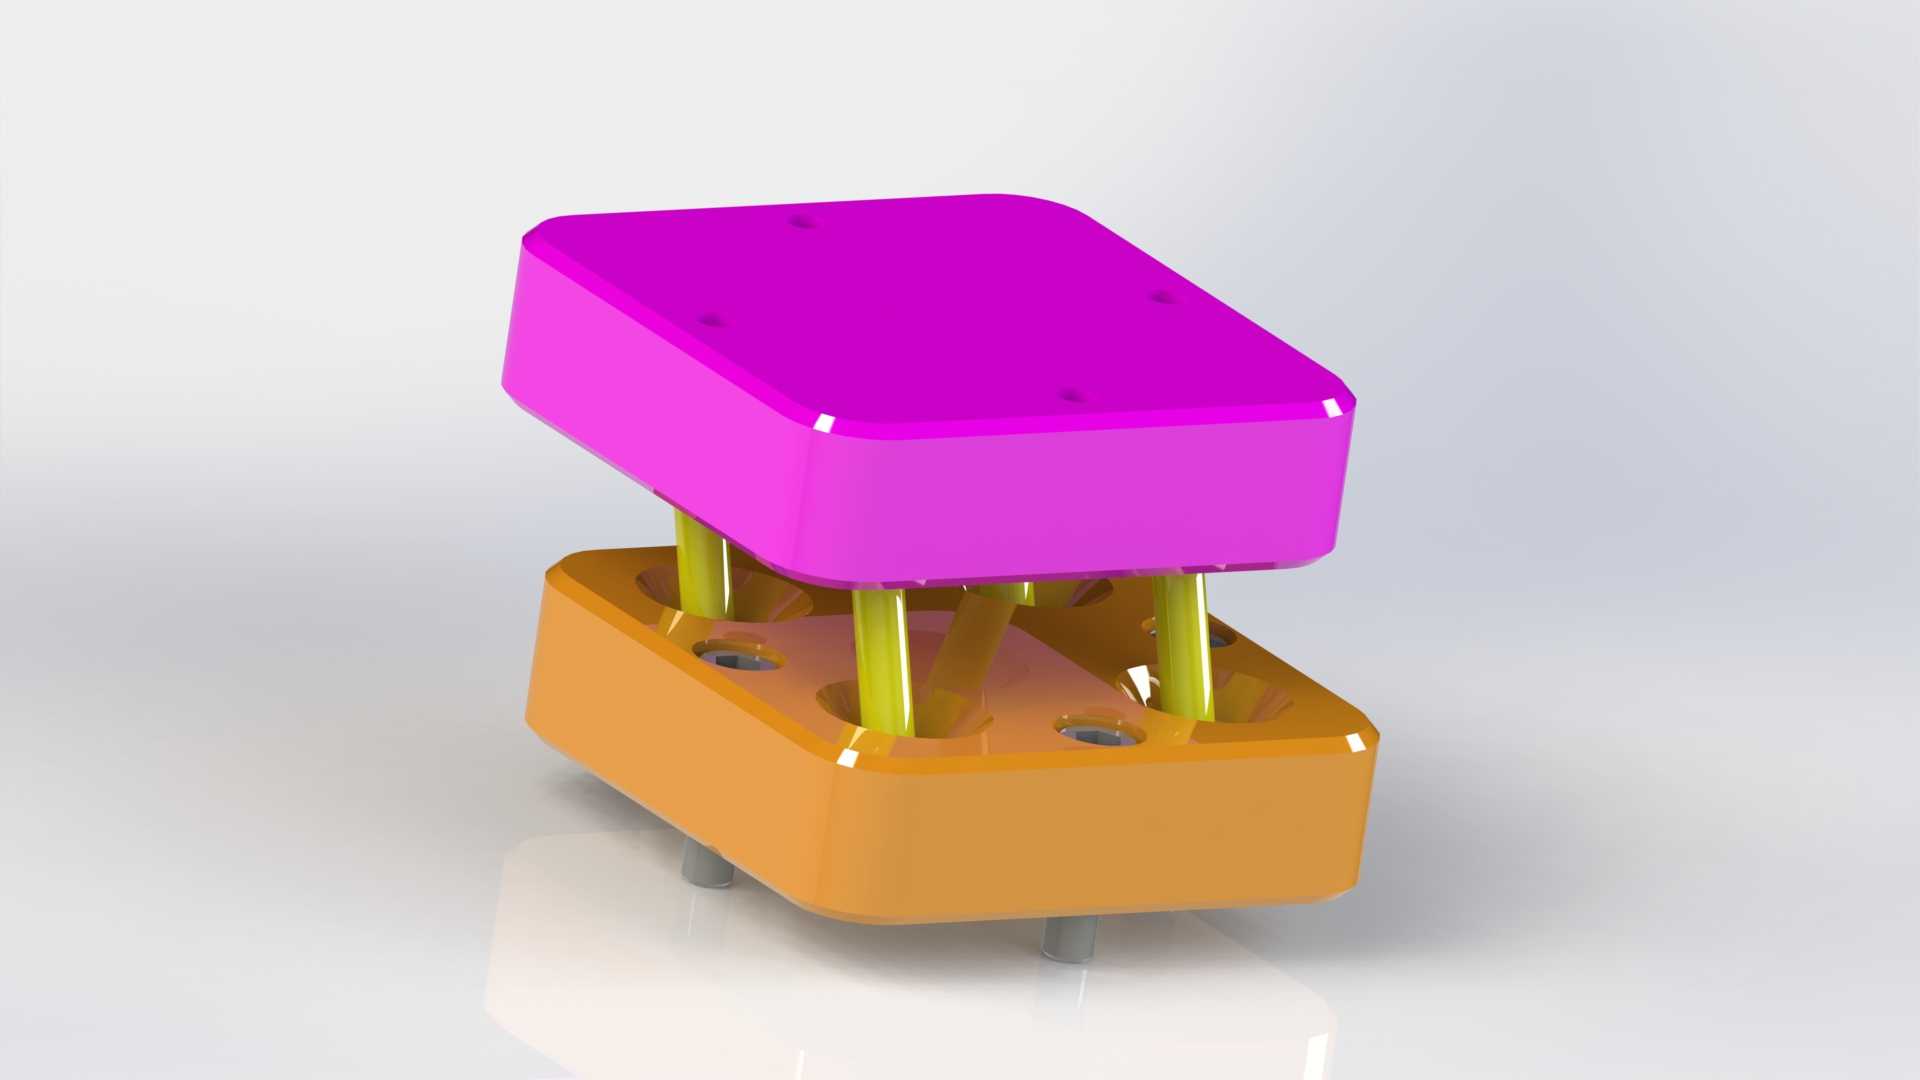
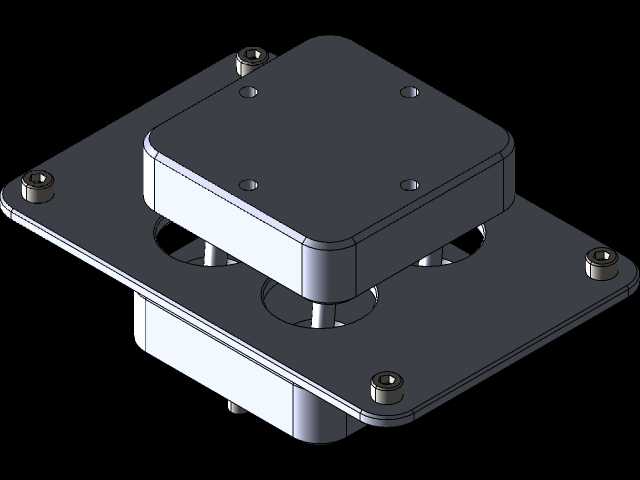
在工业机器人末端执行器、仿生机器人关节、柔性工装夹具的铰接结构设计中,传统球铰虽然能提供多自由度的活动能力,但普遍存在活动范围不可控、负载下姿态保持稳定性不足的问题,尤其是在需要限定活动平面、控制铰接自由度边界的场景下,常规球头往往需要额外加装限位块、阻尼结构,不仅增加了装配复杂度,还会带来额外的安装空间占用,提升整体结构的重量。这款改进型球头结构,正是针对传统球铰的这类应用痛点做的定向优化,从结构逻辑上重构了球头铰接的限位实现方式,不需要额外附加限位组件,就能实现活动范围的可控调整。
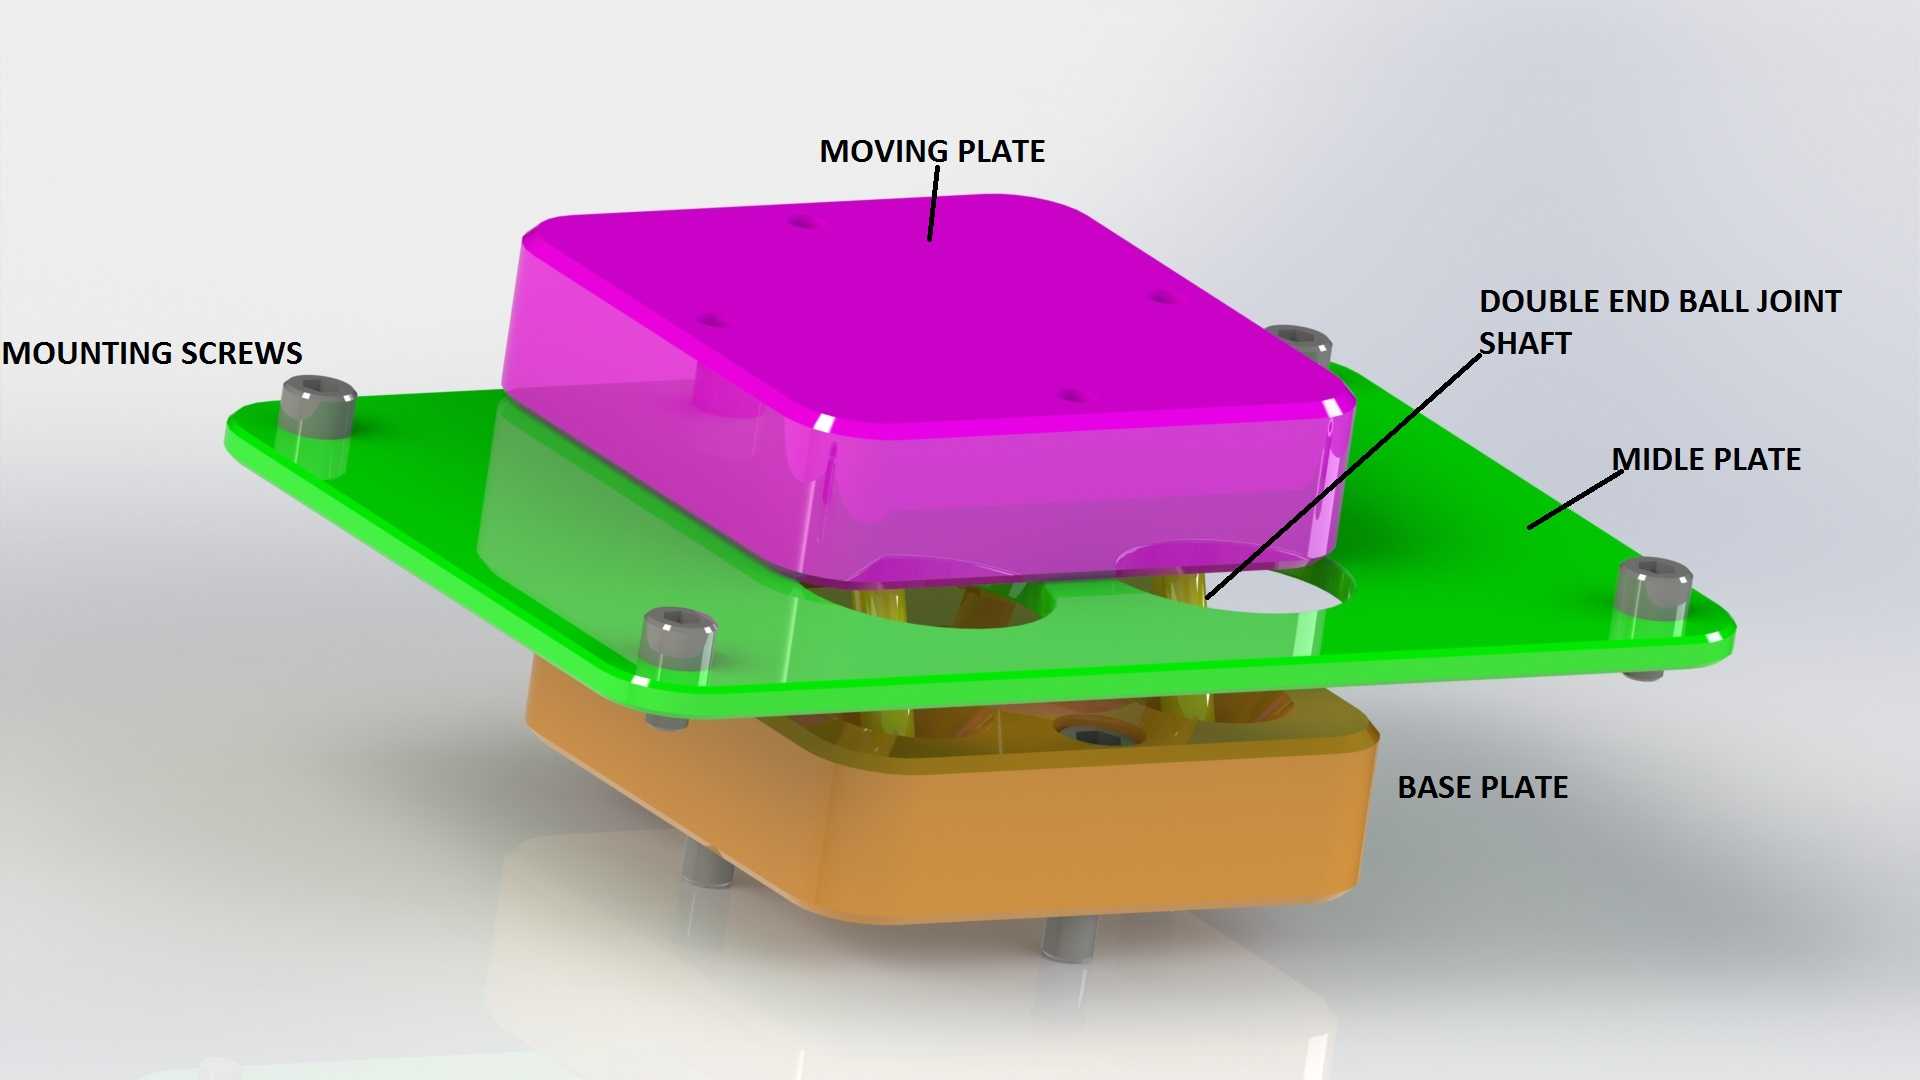
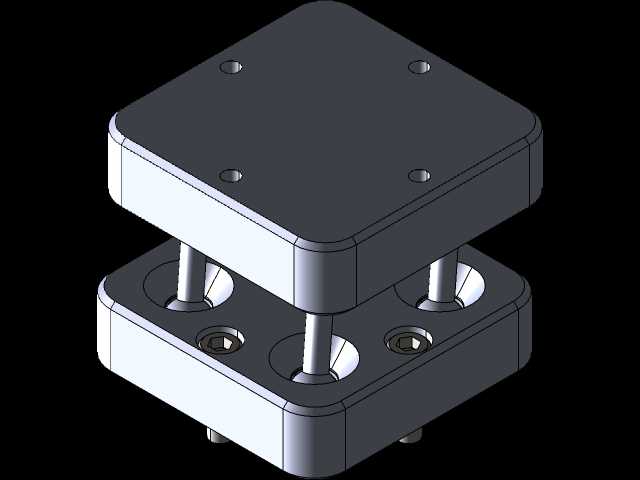
从结构组成来看,该结构分为上下两个主体基座,上方为活动端安装座,下方为固定端安装座,两个基座之间通过多根均匀分布的支撑柱做活动连接,中间预留了可加装中间板的安装空间。两个基座的外形都做了圆角方形设计,相比传统圆形球头座,这种带圆角的方形结构在安装时不需要额外做防转定位,基座的直边可以直接贴合安装面的定位边,降低装配时的对位难度,同时四个角位置预留的安装孔位,孔距按照通用工装安装孔距做了适配,能直接兼容现有多数机器人末端法兰、工装基板的安装孔位,不需要额外做转接板设计。上下基座的厚度都控制在常规铰接件的厚度范围内,固定端基座底部预留的定位销孔,能在安装时快速完成与安装面的定位,避免锁紧螺丝时基座出现偏移。
该结构最核心的设计点,是提供了两种可切换的配置模式,分别对应不同的使用场景。当不安装中间板时,上下基座之间的支撑柱可以提供多方向的倾斜活动能力,活动范围和传统球铰接近,能满足需要大角度多自由度活动的铰接需求,比如机器人柔性腕部、自适应抓取夹具的浮动连接场景,此时支撑柱的弹性形变配合基座之间的活动间隙,能提供足够的活动余量,抵消工件定位误差带来的位置偏差,避免刚性连接导致的工件或夹爪损坏。当需要限制活动范围时,只需要在上下基座之间加装对应厚度的中间板,通过安装螺钉将中间板与固定端或者活动端锁紧,就可以通过中间板的轮廓限制支撑柱的倾斜角度,甚至可以将活动范围完全限制在单一平面内,实现单方向的铰接摆动,这种设计不需要更换整个球头组件,只需要选配不同尺寸的中间板,就能快速适配不同的自由度限制需求,大幅降低了备件库存压力,也方便现场调试时快速调整结构参数。
支撑柱采用了等直径的圆柱结构,沿基座中心均匀环形排布,这种排布方式相比单球头的点接触支撑,多根支撑柱的受力更加均匀,能承受更大的径向和轴向负载,不会出现传统球头在大负载下球头与球窝磨损加剧、间隙变大的问题。支撑柱与上下基座的连接位置做了沉孔设计,支撑柱端部嵌入基座内部,既可以提升连接强度,也能避免支撑柱端部受侧向力时出现断裂的问题。基座的边角都做了大圆角过渡处理,避免活动过程中边角磕碰周边的管线或者其他结构件,同时圆角设计也能减少应力集中,提升基座在反复受力下的结构寿命。
在安装边界上,该结构的整体外接轮廓尺寸适配常规小型机器人末端的安装空间,固定端的安装孔位可以直接匹配直径40mm到60mm的法兰安装规格,活动端的安装面预留了通用螺纹孔,能直接连接各类夹爪、传感器、工装治具,不需要额外加工转接螺纹。结构整体的活动间隙可以通过支撑柱的选配来调整,当需要更高的重复定位精度时,可以选配直径公差更小的支撑柱,减小配合间隙;当需要更大的浮动量时,可以选配直径稍小的支撑柱,获得更大的活动余量。在实际应用中,这类结构尤其适合3C电子行业的机器人抓取工位,这类工位往往需要兼容不同尺寸的工件,同时需要在抓取时提供一定的浮动量来抵消定位误差,在部分需要限定摆动方向的工位,比如工件表面打磨、涂胶的随动机构,加装中间板后就可以将球头的活动限制在垂直于加工面的方向,既能保证工具贴合工件表面,又不会出现侧向偏移导致的加工轨迹偏差。
相比传统球铰结构,这种改进设计没有采用球头与球窝的摩擦配合形式,而是通过多根支撑柱的弹性形变和间隙配合实现多自由度活动,日常使用中不需要定期加注润滑脂,维护成本更低,也不会出现润滑脂泄漏污染工件的问题,适合在洁净车间、食品加工这类对清洁度有要求的场景使用。结构的所有零件都采用规则的几何外形,加工时只需要常规的铣削、钻孔工序就能完成,不需要做球面的高精度磨削,加工成本相比高精度球铰更低,也更容易控制加工精度,批量生产时的品质一致性更好。在做三维建模时,该结构的各个零件都可以通过参数化设计快速调整尺寸,只需要修改基座的长宽尺寸、支撑柱的长度和直径、中间板的厚度参数,就能快速生成不同负载等级、不同活动范围的衍生型号,能快速适配不同负载的机器人和不同的安装空间需求,缩短非标设计的周期。
- 上一篇:宽檐皮质礼帽曲面造型结构设计
- 下一篇:挤出机十字连接头筒结构设计

- 全部评论(0)

- 模板大小: 9.35 MB
- 售价:5金币
- 下载次数: 32
- 系统要求: STEP / IGES,STEP / IGES,Rendering,Other
- 软件分类: 通用机械零部件