微信登录
 QQ登录


仿松鼠姿态调整双轴惯性尾机构
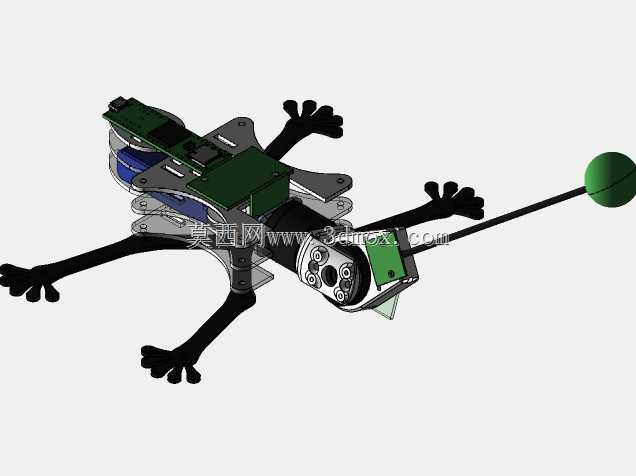
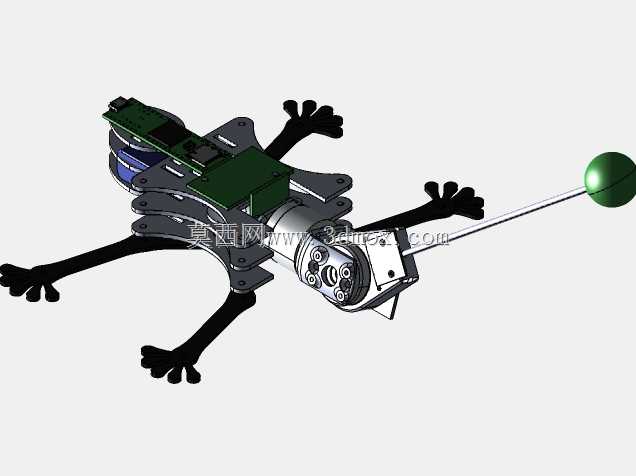
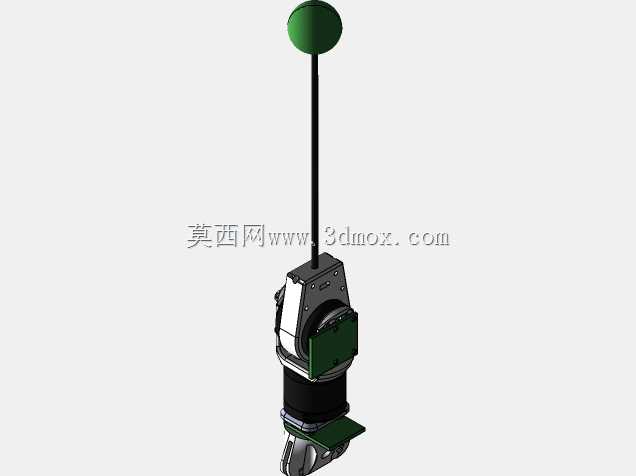
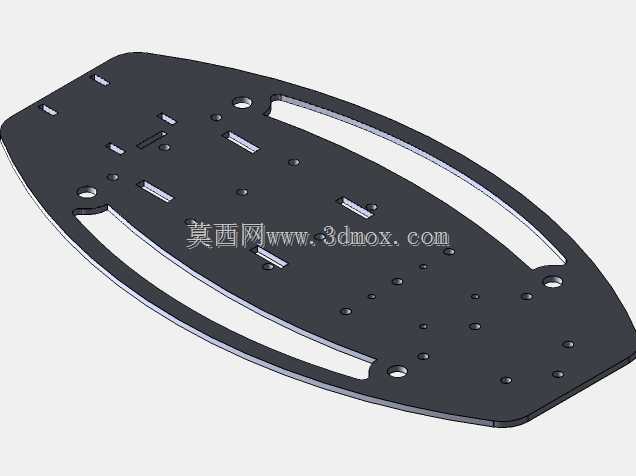
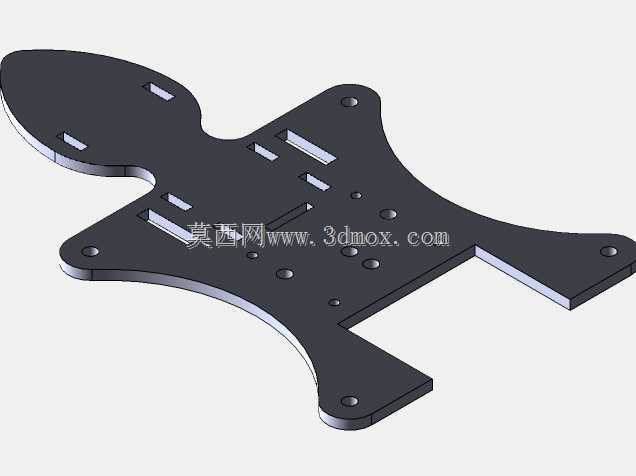
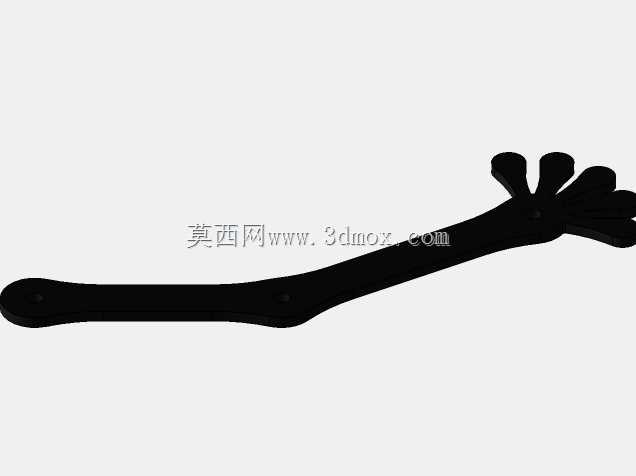
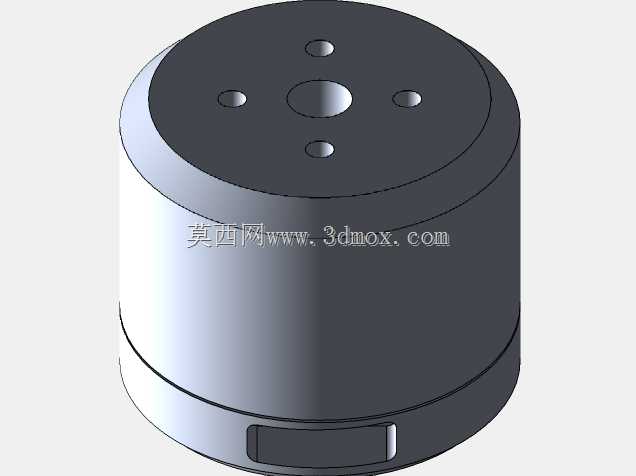
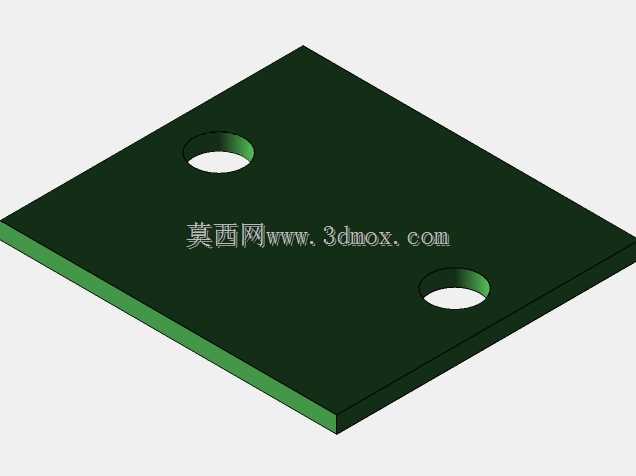
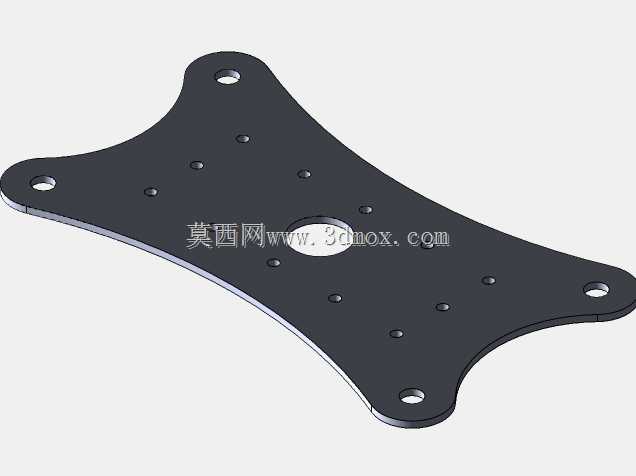
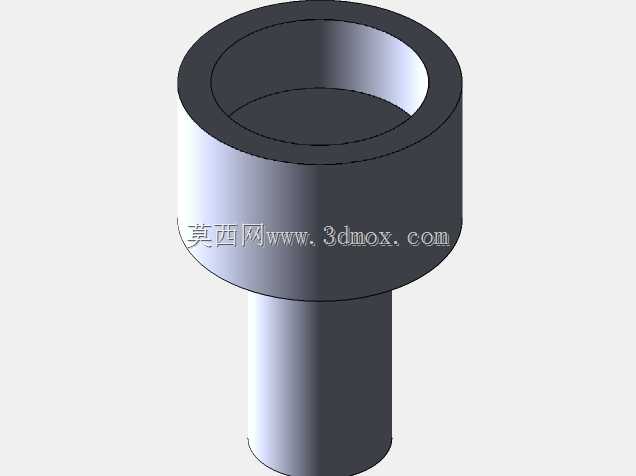
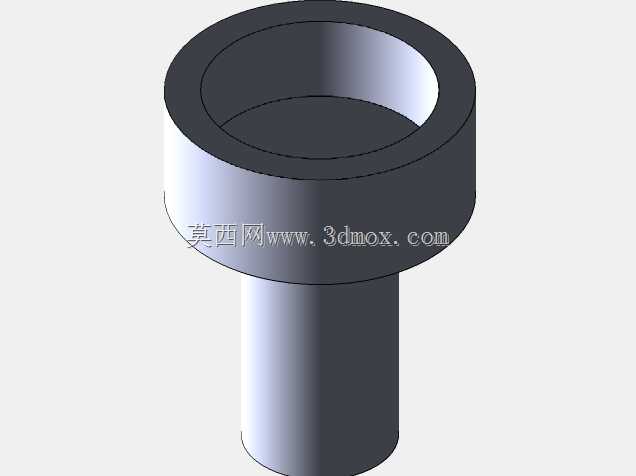
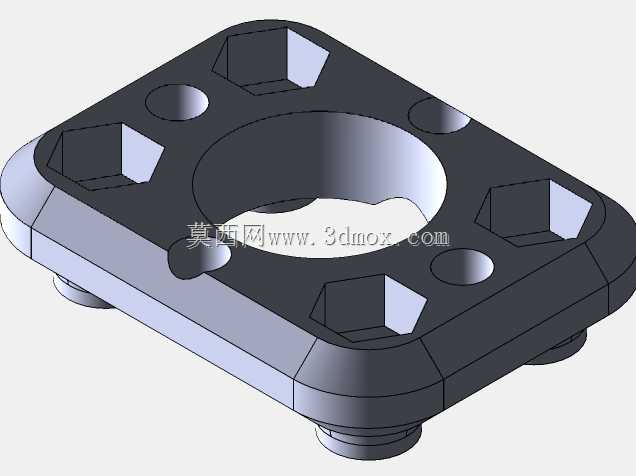
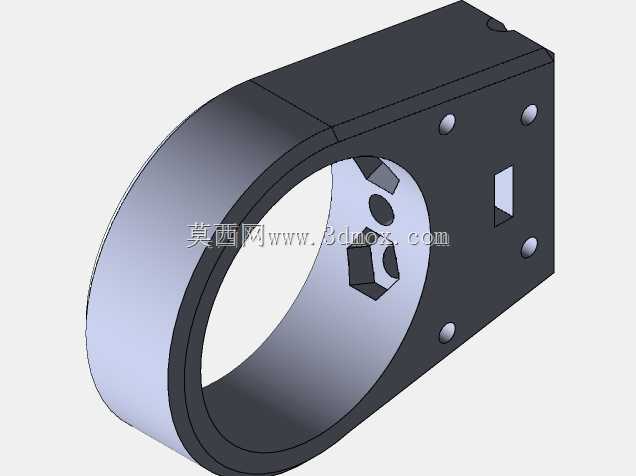
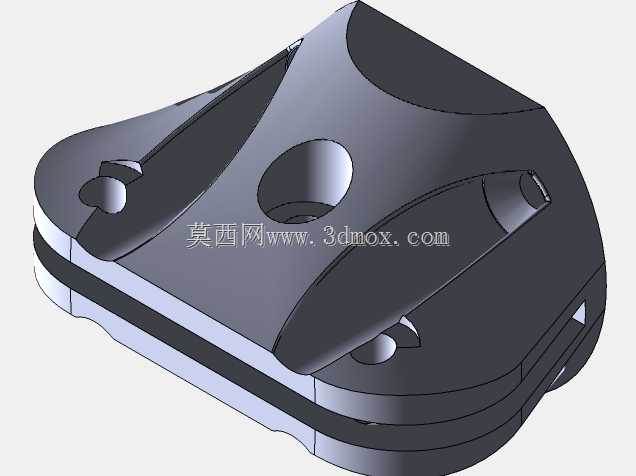
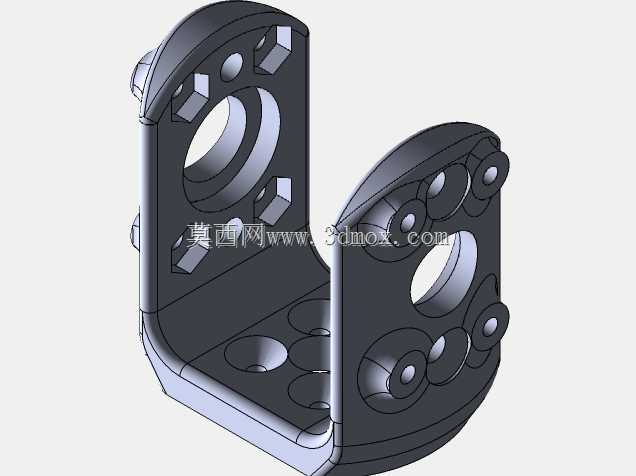
这套双轴惯性尾机构的设计初衷,是解决小型足式仿生机器人在高空跌落、非结构化地形跨越、突发姿态失稳场景下的快速扶正问题,区别于传统依靠足部接触力调整重心的方案,该机构完全通过尾部转动产生的反作用力矩实现机身姿态重定向,不需要依托外部接触面,在足式机器人越障失误、从高处坠落的工况下,能在数百毫秒内完成机身俯仰、偏航方向的姿态修正,避免机载传感器、核心驱动部件直接撞击地面造成损坏。从结构布局来看,整套尾部机构直接复用无刷电机的现成安装框架作为承载基体,没有额外设计独立的尾座支撑结构,大幅压缩了整体安装空间,尾杆采用细长碳纤维杆件作为主体,末端配置高密度配重球,在同等转动惯量要求下尽可能降低尾杆自身重量,减少驱动端的负载损耗。
双轴转动的布局采用正交轴设计,第一级转动轴沿机身横向布置,负责提供俯仰方向的调整力矩,第二级转动轴沿机身纵向布置,负责提供偏航方向的调整力矩,两个转动轴的驱动单元均集成在尾座框架内部,动力线、信号线沿尾杆内部走线,避免运动过程中线缆剐蹭外部结构。设计过程中优先做了惯量匹配核算,尾部整体绕两个转动轴的转动惯量与机身主体转动惯量的比值控制在1:8到1:10区间,既保证足够的反作用力矩实现姿态快速调整,也避免尾部重量过大导致整机重心过度后移,影响正常行走过程中的静态稳定性。安装边界方面,整套尾机构的前端安装面预留了四个标准安装孔位,可直接固定在小型四足机器人的机身尾部安装位,不需要对原有机器人机身结构做大规模改造,尾杆处于水平初始位置时,
末端配重球距离机身尾部安装面的伸出长度控制在合理区间,不会干涉机器人腿部的正常迈步运动,当尾机构做最大角度摆动时,尾杆的运动包络完全处于机身宽度范围之外,不会与腿部结构、机身搭载的传感器模块产生运动干涉。实际应用场景中,除了跌落扶正功能外,该惯性尾还可辅助机器人在坡面行走、快速转向过程中动态调整重心位置,降低足部抓地力的需求,提升在光滑表面、松散碎石路面的行走稳定性,在机器人做跳跃落地动作时,尾部可提前摆动产生反向力矩,抵消落地瞬间的机身前倾冲击,减少落地冲击对关节减速器的载荷冲击。结构细节上,两个转动轴的轴承均采用深沟球轴承支撑,消除径向窜动,尾部配重球采用快拆结构,可根据不同整机重量的机器人调整配重质量,匹配不同的力矩输出需求,
驱动无刷电机搭配小型行星减速器,在有限体积内输出足够的转动扭矩,满足快速摆动时的动态响应要求。整套机构的运动逻辑完全独立于机器人的腿部运动控制系统,可通过独立的姿态传感器采集机身倾角数据,直接驱动尾部轴系做对应方向的摆动,不需要占用主控制器过多的运算资源,适配各类小型仿生足式机器人的改造升级需求,在四足机器人的野外勘探、楼宇巡检等作业场景中,可有效提升机器人的环境适应能力,降低跌落、倾覆造成的设备损坏概率。
- 上一篇:带弹性肌腱驱动的仿生颈部机械结构
- 下一篇:仿生带鳍线磨结构攀爬作业机器人

- 全部评论(0)

- 模板大小: 23.39 MB
- 售价:5金币
- 下载次数: 20
- 系统要求: SOLIDWORKS,STEP / IGES
- 软件分类: 工业机器人