微信登录
 QQ登录


机器人手爪夹持性能测试工装结构
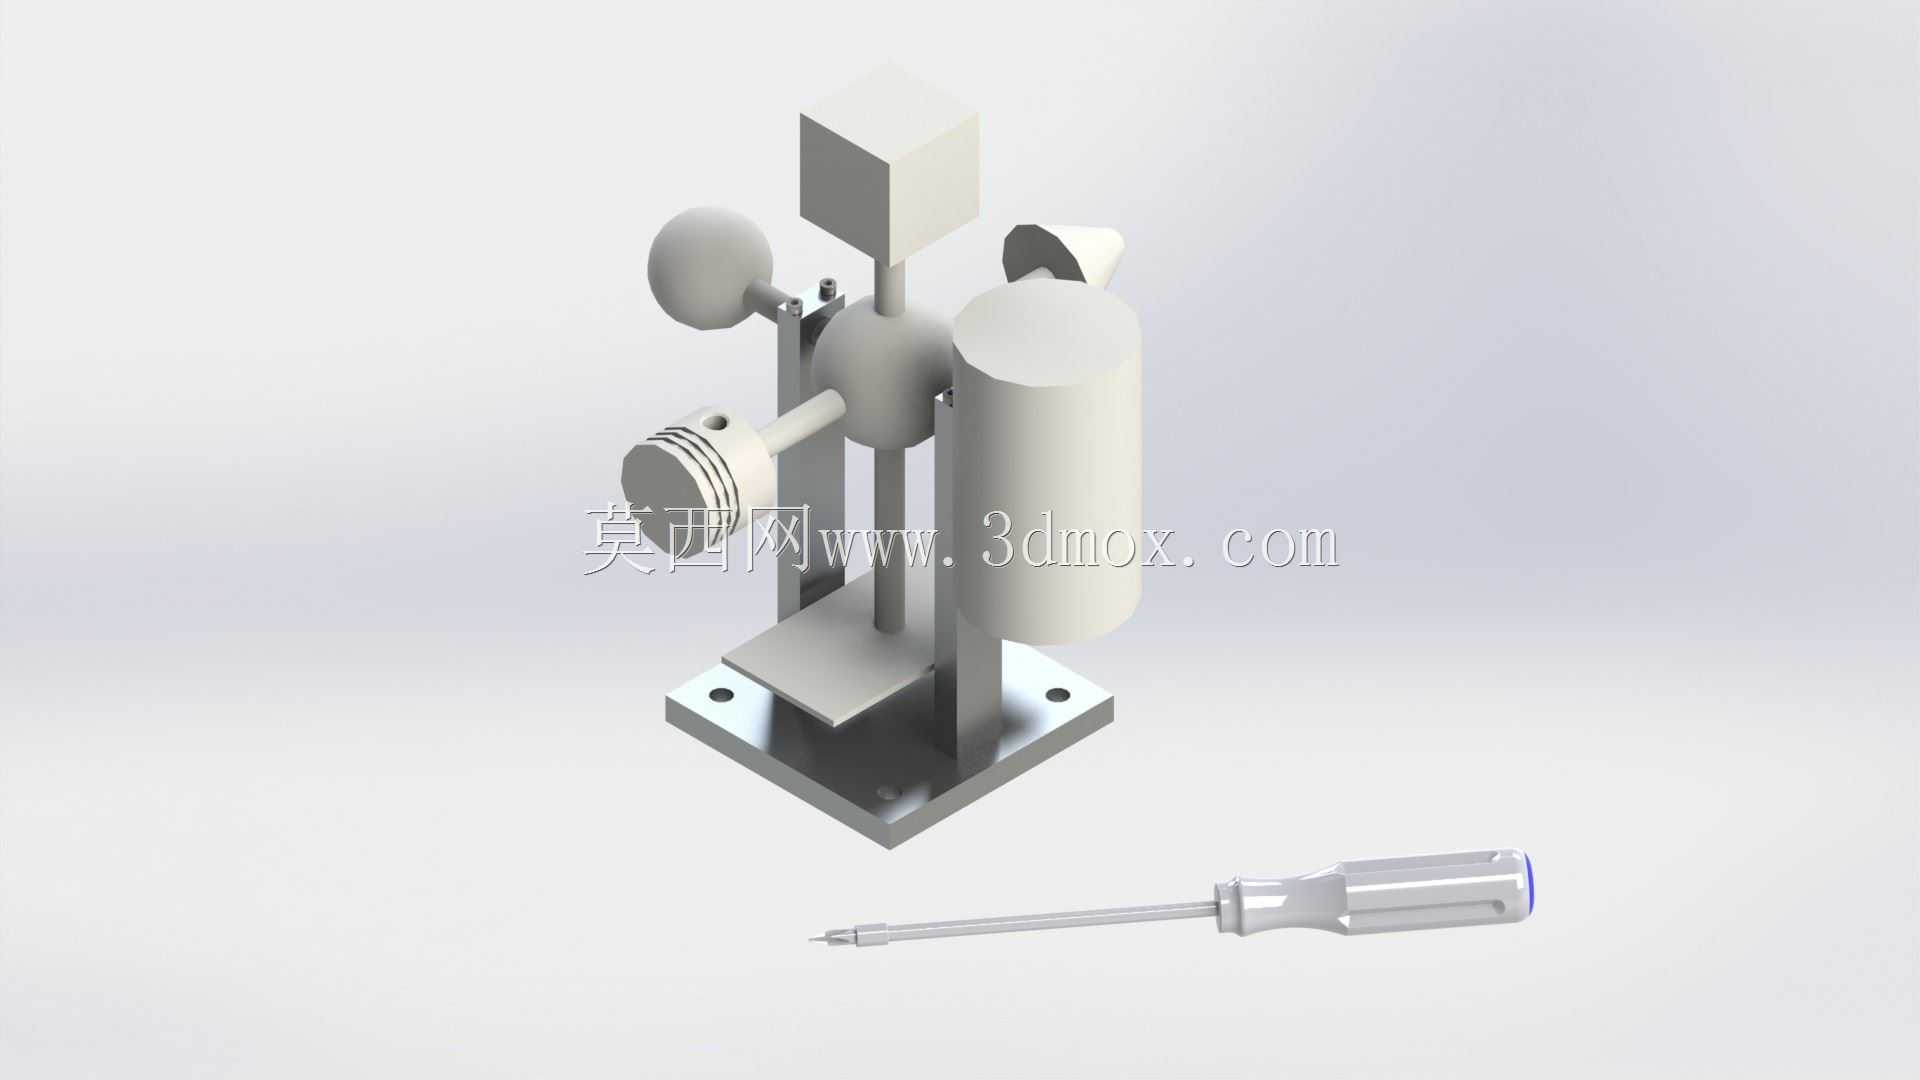
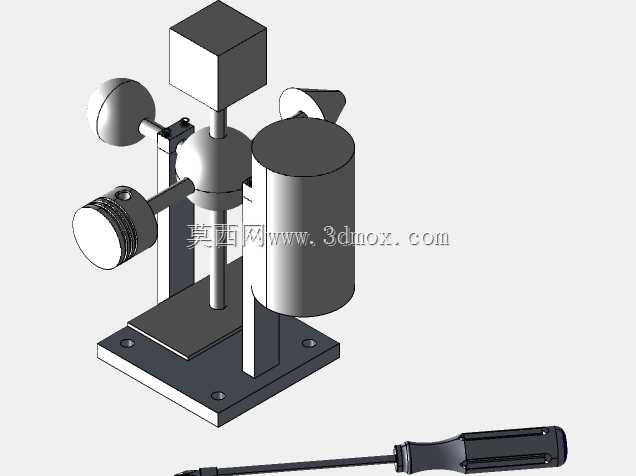
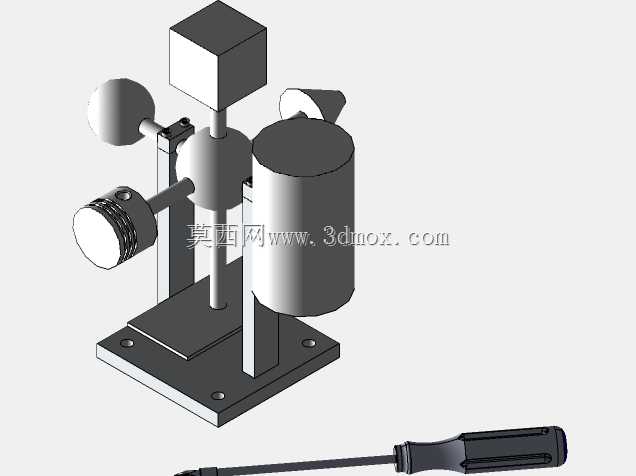

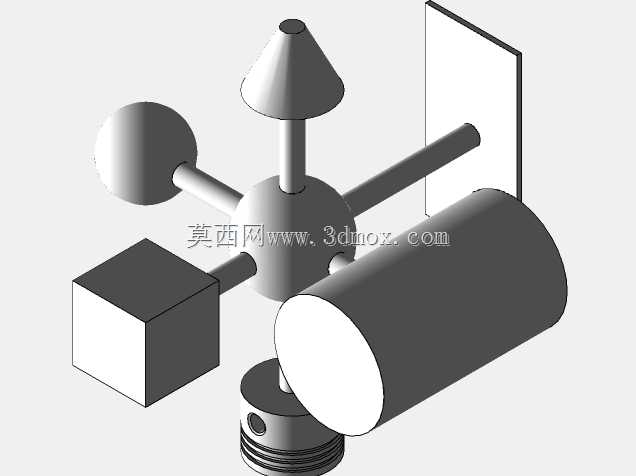


在工业机器人末端执行器的选型与适配环节,手爪夹持性能的量化验证一直是困扰一线结构工程师的共性问题——多数场景下工程师只能依托实际待抓取工件做反复试夹,既无法形成可横向对比的标准化测试数据,也很难快速判断不同手爪对不同形态工件的夹持适配边界,这套测试结构正是针对这一工程痛点设计的标准化验证载体。整套结构的核心设计逻辑,是将工业场景中最常见的六类基础几何形态抓取对象集成在同一安装基座上,涵盖立方体、球体、圆锥体、圆柱体、平板类、带径向特征的轴类试件,所有试件的加持受力面高度统一设置在同一水平面,无需反复调整轴向负载测试仪的传感器高度,就能快速完成不同形态工件的夹持力测试,大幅压缩测试流程的辅助调试时间。从安装边界来看,
底部基座采用带沉头安装孔的方形板式结构,孔位间距匹配主流轴向负载测试仪的工作台安装螺孔规格,可直接通过内六角螺丝完成刚性固定,无需额外加工过渡转接板,基座底面的平面度公差控制在0.05mm以内,安装后不会出现试件倾斜导致的夹持力测试数据偏移问题。每个集成的测试试件都对应工业场景中一类典型工件的抓取特征:立方体试件对应规则箱式零件、包装盒类工件的平面夹持场景,球体试件对应曲面类、无固定夹持定位面零件的自适应夹持场景,圆锥体试件对应带锥面定位特征零件的夹持场景,圆柱体试件对应轴类、管类零件的径向夹持场景,平板试件对应薄型板材、片状零件的端面夹持场景,带径向散热槽特征的轴类试件则对应带表面异形结构零件的夹持场景,基本覆盖了工业搬运、
上下料场景中80%以上的常见工件形态。在实际应用中,这套测试结构可直接搭载在轴向负载测试仪的工作台上,当机器人手爪夹持对应试件时,负载测试仪可实时采集不同夹持气压、不同夹持行程下的静态加持力数值,同时可配合拉压测试完成手爪夹持后的工件拉脱力测试,最终形成的测试数据可整理为标准化的夹持性能对照表,工程师在为具体项目选型手爪时,只需对照待抓取工件的几何形态,就能快速匹配对应手爪的夹持力参数,无需再针对每个新项目做重复的夹持验证测试。考虑到部分场景下的快速验证需求,所有试件的外形尺寸都做了适配性设计,整体轮廓尺寸控制在常规3D打印机的成型幅面范围内,工程师可根据自身测试需求快速制作试件替换件,针对特殊形态的工件抓取测试,
也可在基座的预留安装位上加装自定义试件,拓展测试覆盖范围。结构的支撑部分采用等直径立柱连接基座与顶部安装板,所有试件的安装定位面都做了同轴度与位置度公差约束,避免因试件安装偏斜导致手爪夹持时出现附加侧向力,影响测试数据的准确性。不同于单一形态的测试试件,这种多形态集成的设计,让整套测试结构可以在一次装夹后完成全系列形态工件的夹持测试,不需要反复拆装更换测试件,也避免了多次装夹带来的安装误差累积。在机器人手爪的研发迭代环节,这套结构也可作为手爪性能标定的标准载体,研发人员可通过不同试件的测试数据,针对性调整手爪的夹持力曲线、指面自适应结构,优化手爪对不同形态工件的夹持适配性,减少手爪在实际现场应用中出现的夹伤工件、夹持脱落等问题。
- 上一篇:汽车外壳成型立式工装设备结构
- 下一篇:多工位旋转立方体夹持工装结构设计

- 全部评论(0)

- 模板大小: 6.91 MB
- 售价:5金币
- 下载次数: 41
- 系统要求: STEP / IGES,SOLIDWORKS,Rendering
- 软件分类: 工装