微信登录
 QQ登录


可组合拼接模块化球形自组装机器人结构
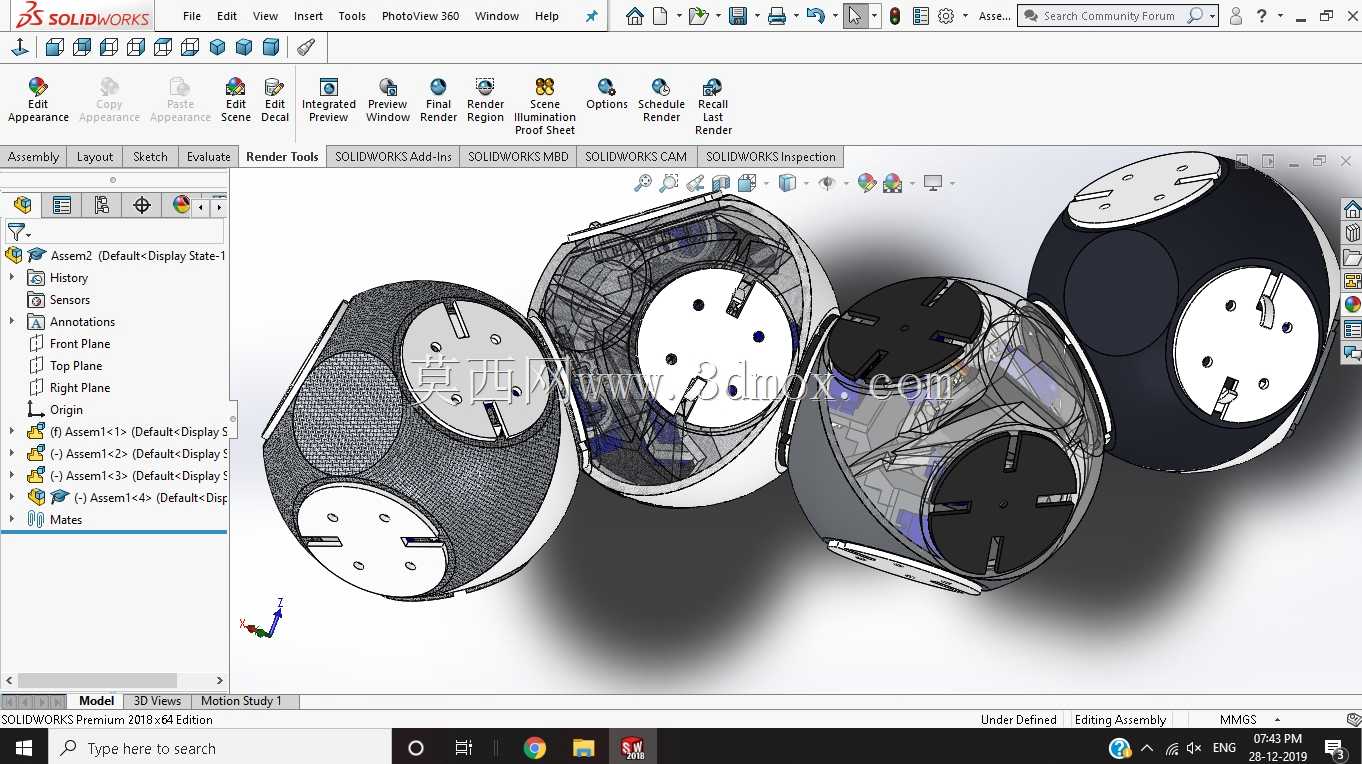
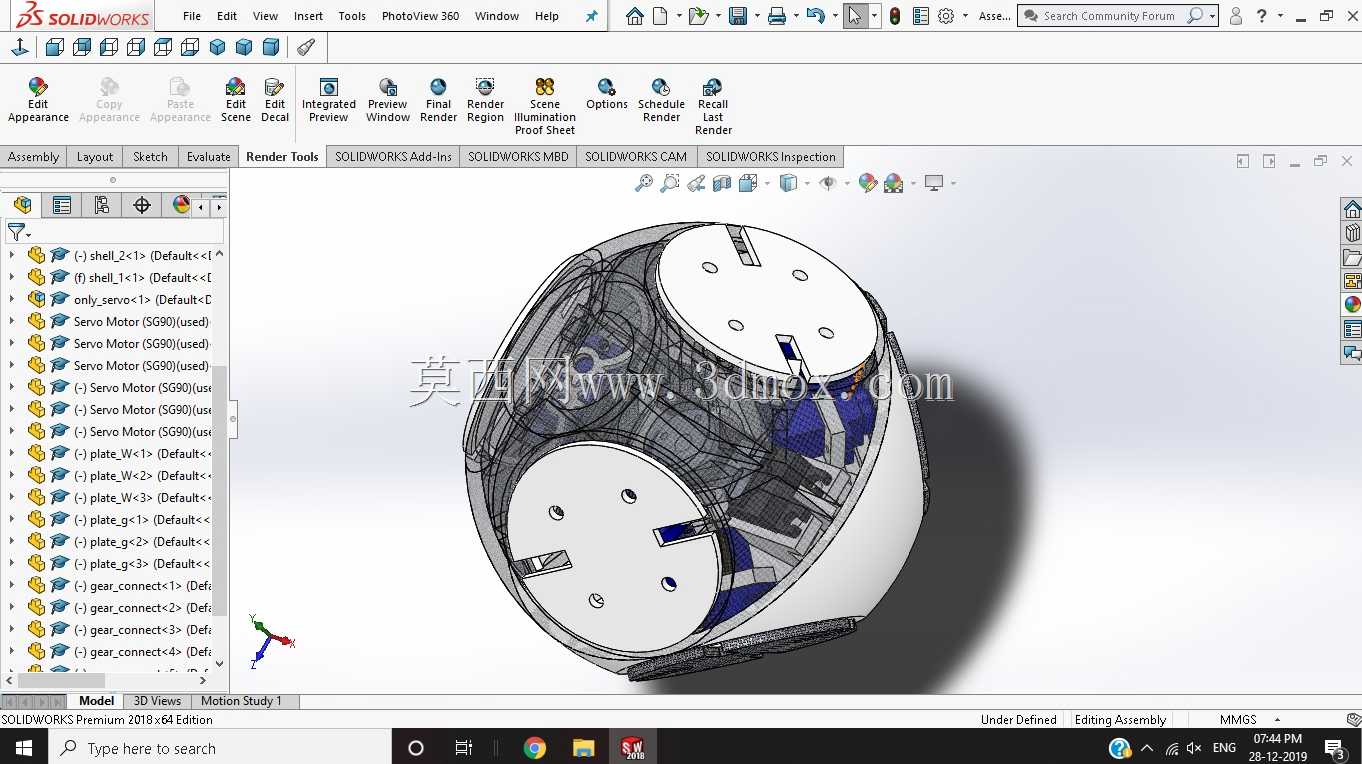
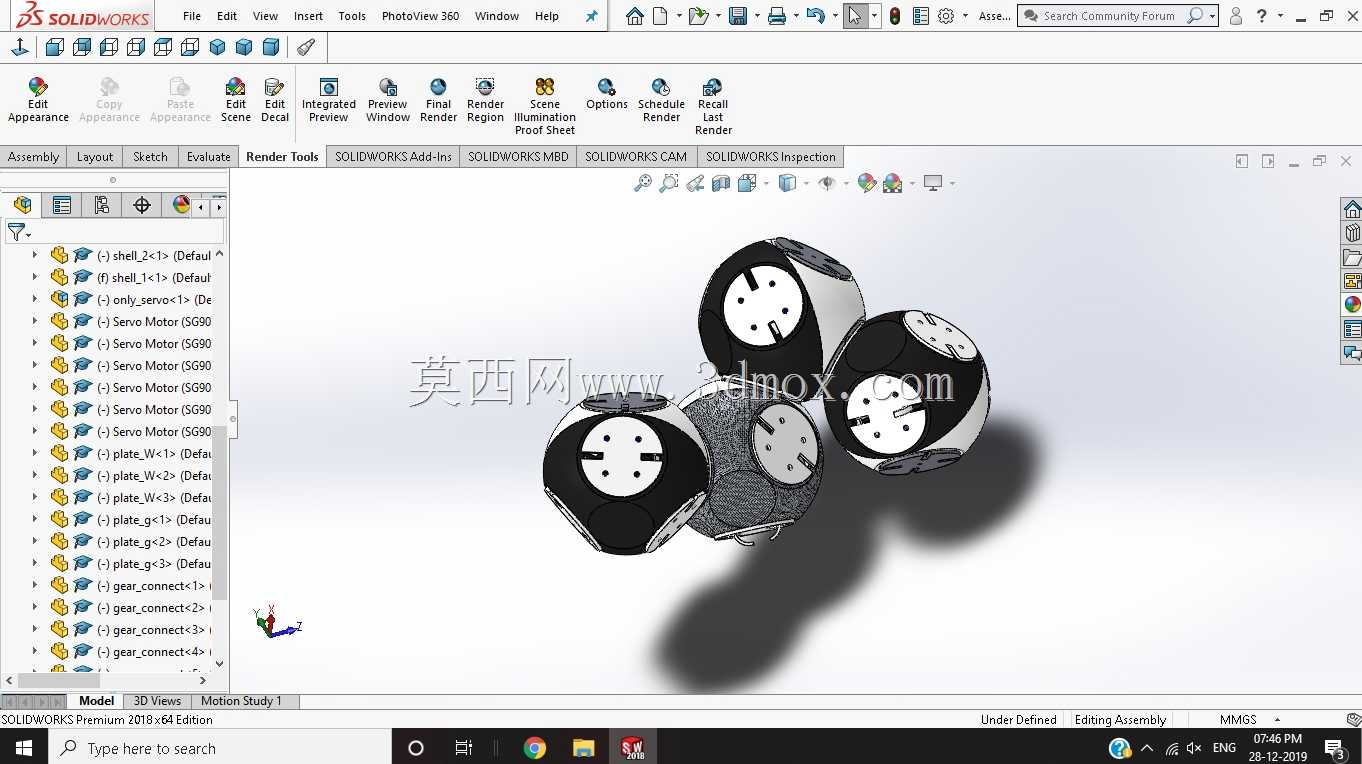
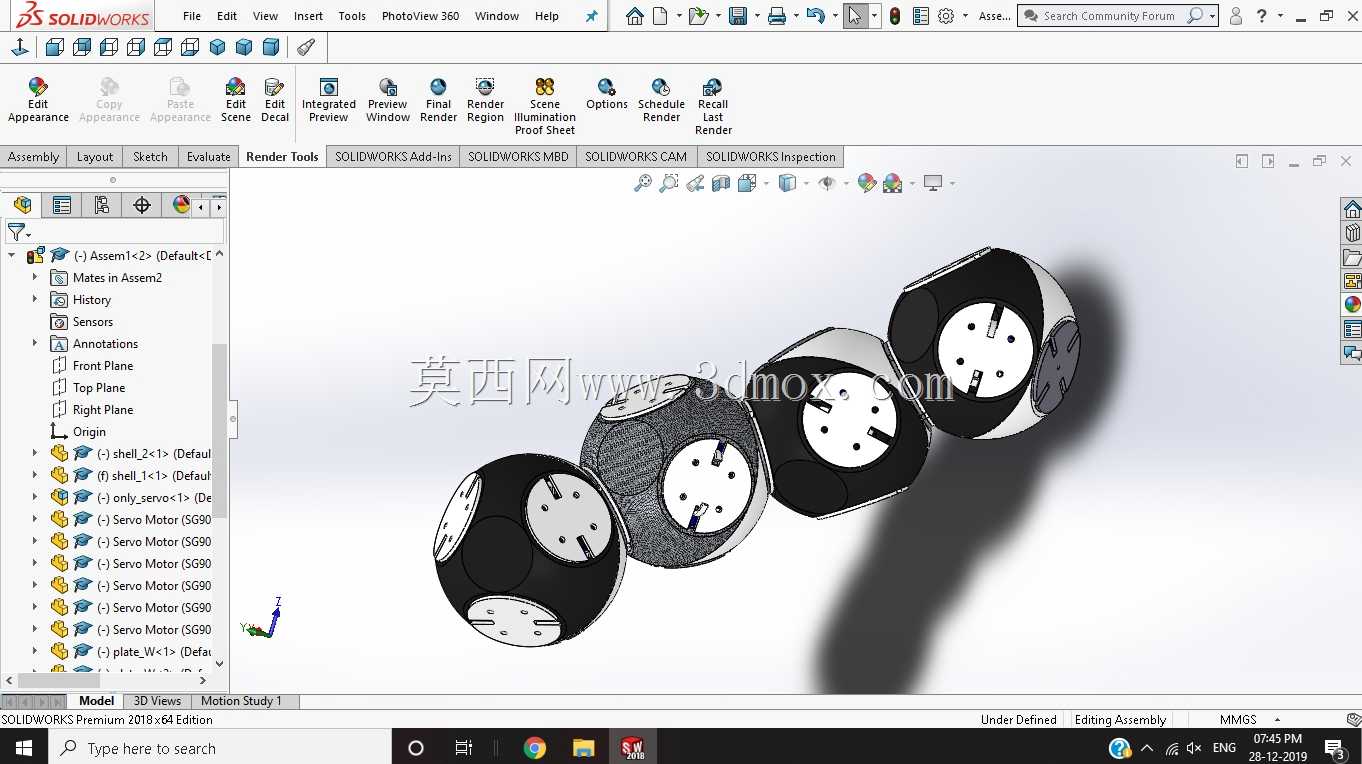
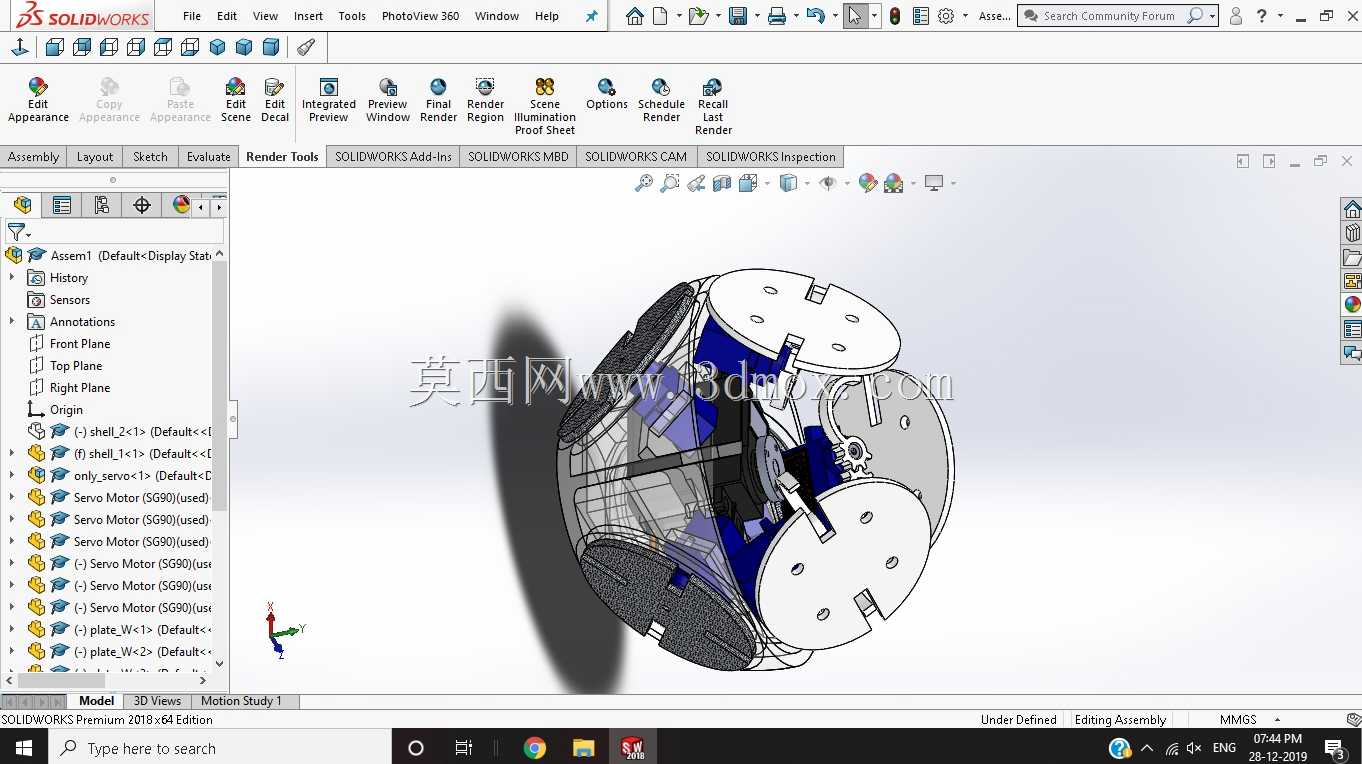
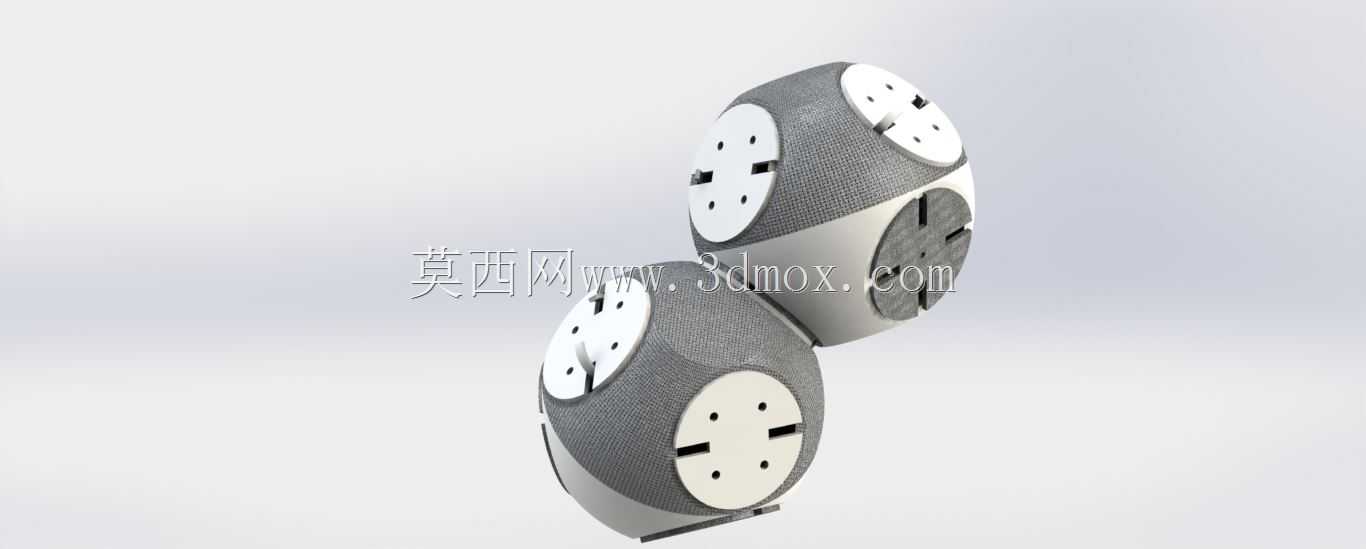
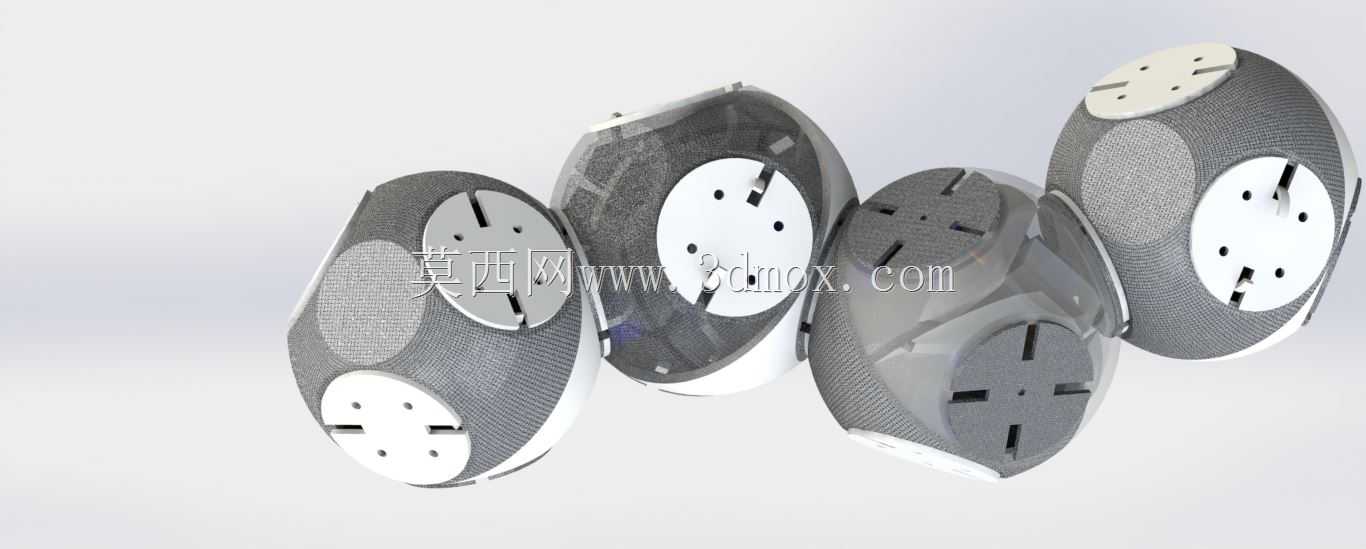
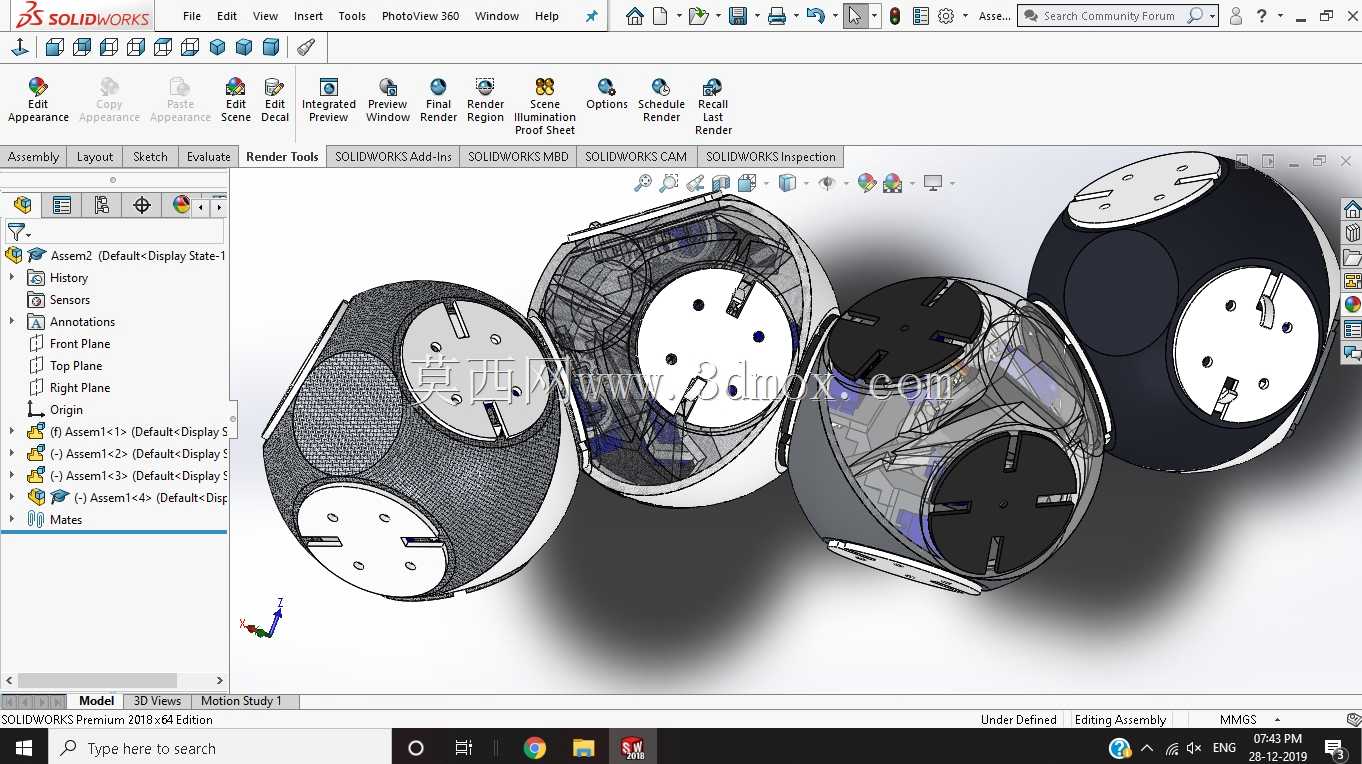
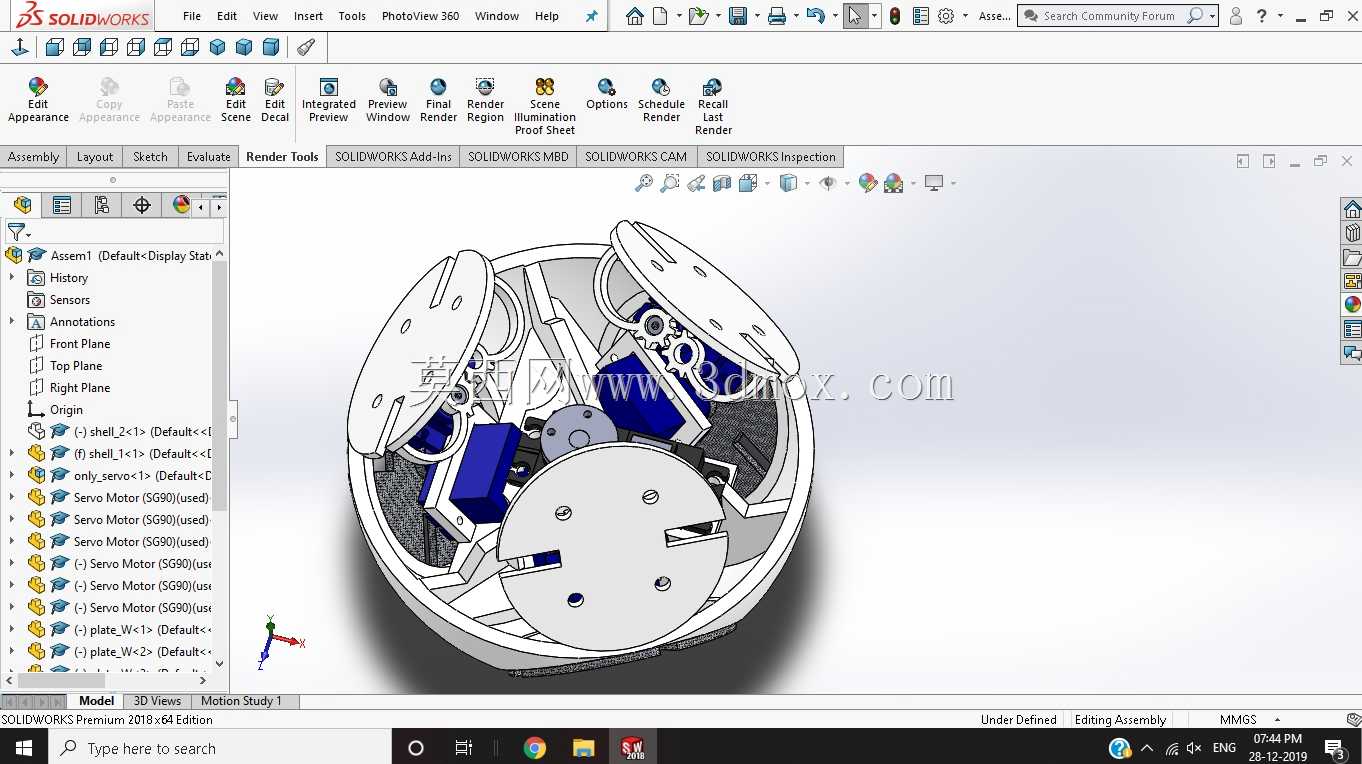
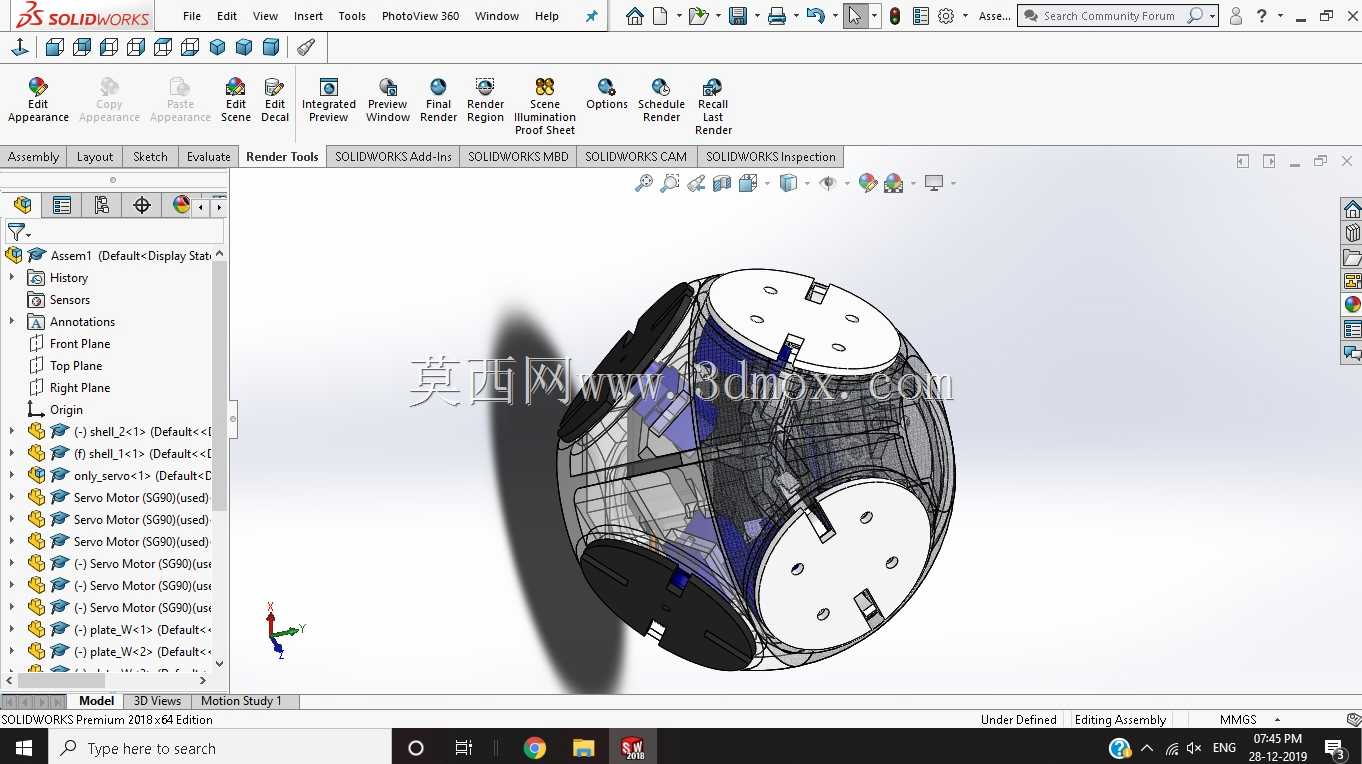
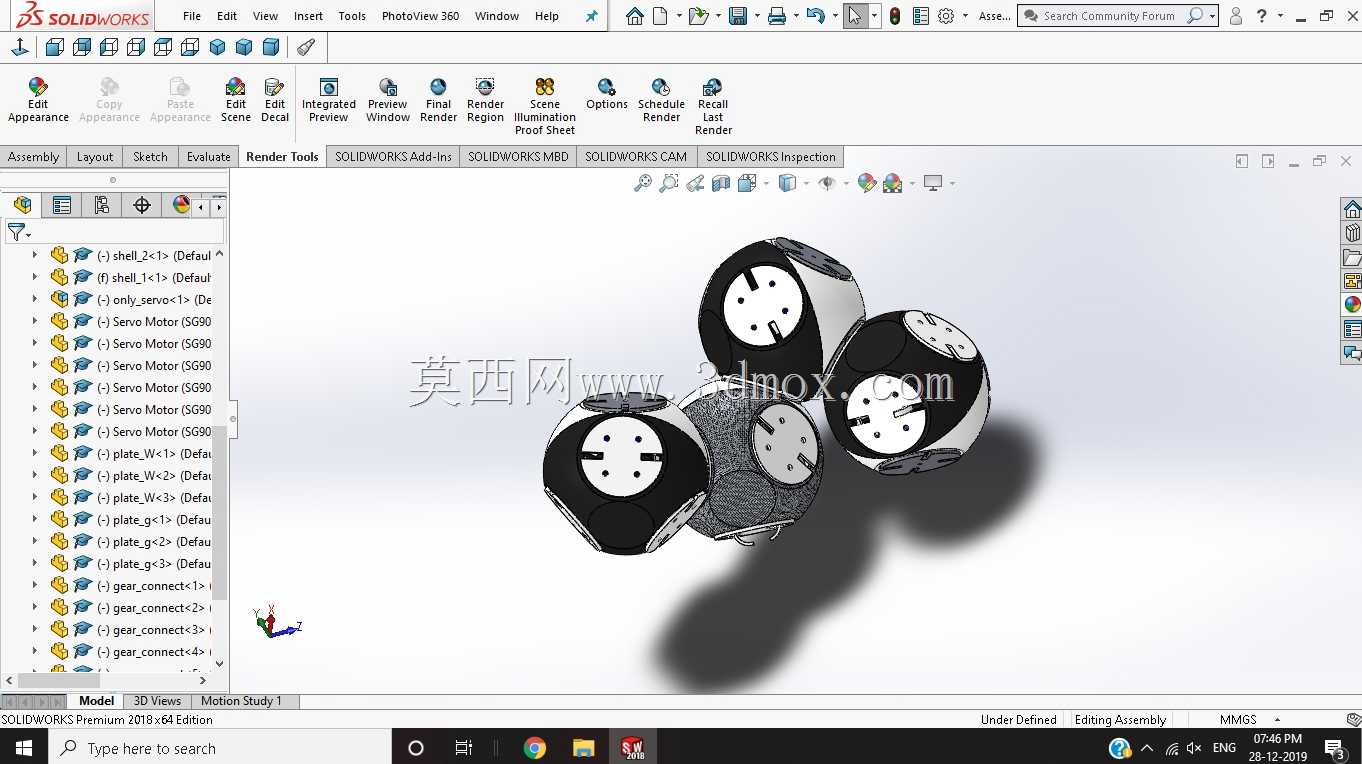
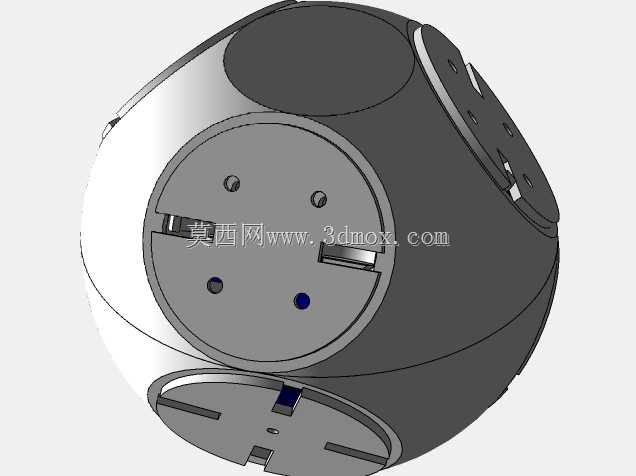
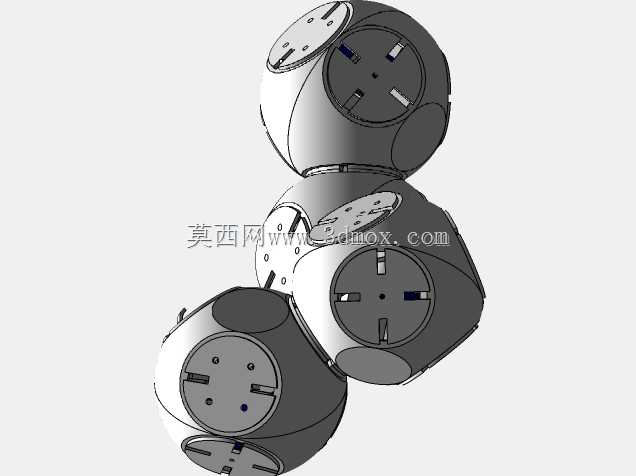
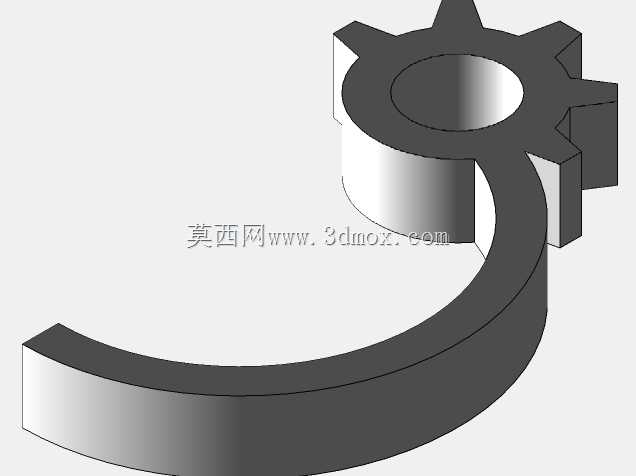
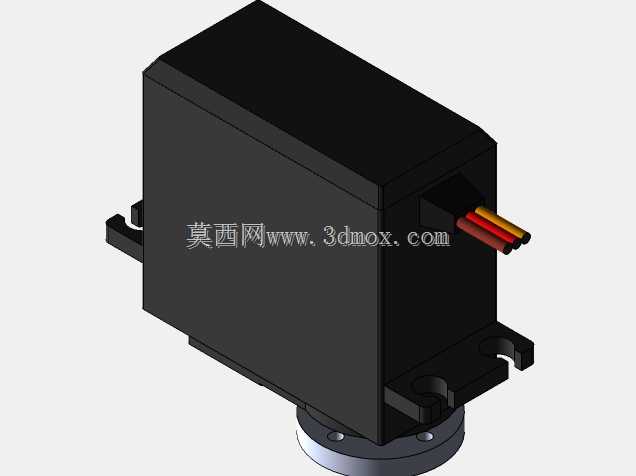
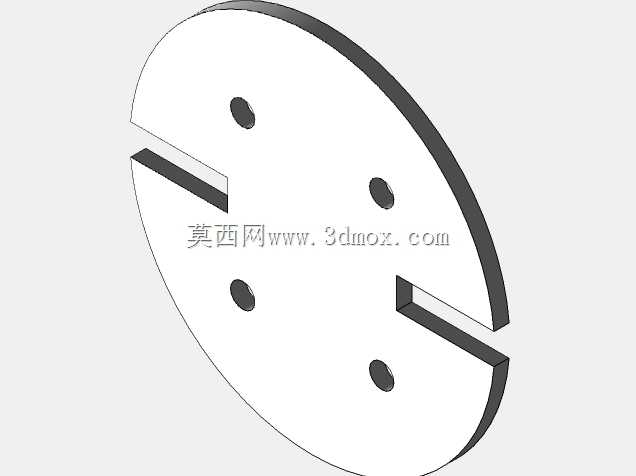
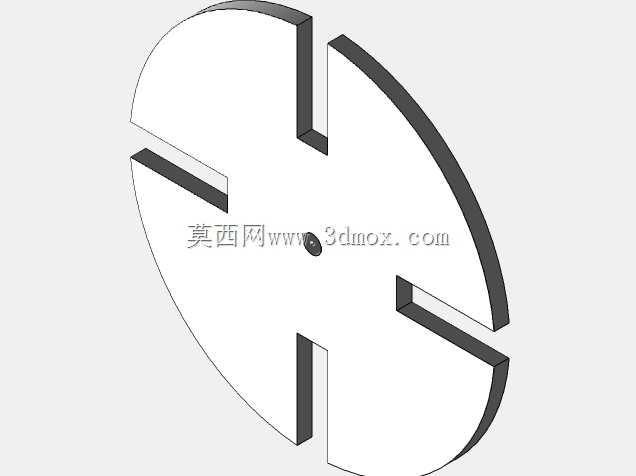
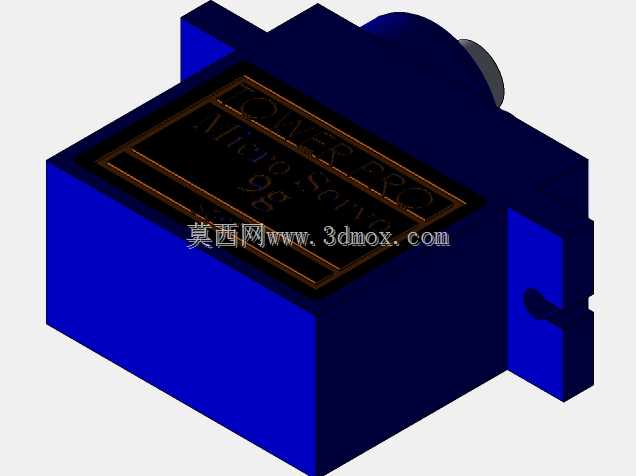
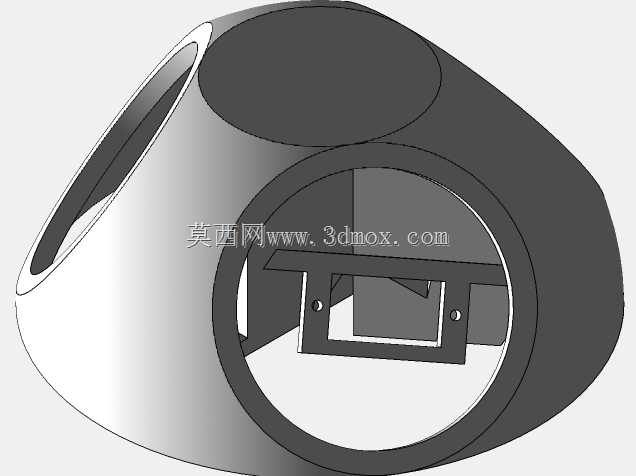
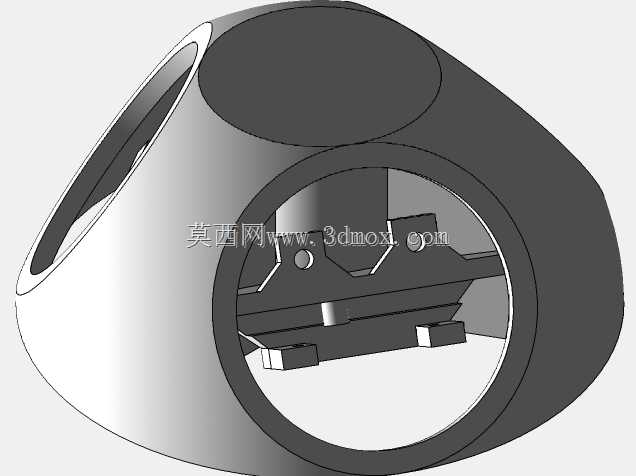
这类模块化球形单元的设计,核心瞄准多构型可变机器人的快速搭建需求,区别于传统固定构型的工业机器人,单组球形单元具备独立的驱动、连接与传动结构,可根据实际作业场景的需求完成多单元拼接组合,适配狭窄空间探测、多自由度作业臂搭建、群体协同作业等多种场景。从结构设计逻辑来看,每个球形单元采用对称式布局,单元对接面设置有标准化的机械连接接口与电气触点,单元拼接时可自动完成机械锁止与动力、信号通路的连通,无需额外的接线或紧固件操作,单单元内置小型伺服驱动机构,可实现单元自身的姿态调整,以及相邻单元间的相对角度偏转,多单元串联时可模拟蛇形机器人的蜿蜒运动形态,适配管道内部检测、灾后废墟缝隙搜救等非结构化地形的通行需求;多单元呈分支状拼接时,
可快速组装成多自由度机械臂,完成小负载的搬运、操作类作业,也可根据需求拼接成具备移动能力的家具支撑结构、群体协作移动平台等不同功能的设备。设计过程中充分考虑了快速原型验证的需求,所有结构件的公差设置均适配熔融沉积型3D打印工艺的加工精度,无需高精度机加工即可完成单单元的制作,零部件的装配间隙预留了0.2-0.5mm的公差带,既保证打印件无需二次打磨即可完成装配,也避免间隙过大导致的传动虚位问题。单球形单元的外径控制在100mm级别的尺寸区间,对接接口的定位销采用对称分布设计,可支持相邻单元间0度、90度、180度等多个角度的对接安装,单元内部的伺服电机采用偏心布置方案,在有限的球形内腔空间内平衡了驱动扭矩与整体重量,
单元外壳采用半剖式结构,拆分后可快速完成内部电机、线路的检修与替换,外壳表面设置有防滑纹理,当单元组合成移动构型时可提供足够的接触摩擦力,避免光滑表面出现打滑问题。从安装边界来看,单单元的对接接口锁止力经过匹配设计,多单元串联长度达到8-10个单元时,根部连接结构仍可承受末端单元的负载与运动过程中的惯性力,不会出现脱开问题,单元内部的走线采用中空式走线通道,所有电气线路均从单元中心的通孔穿过,避免运动过程中线路被拉扯磨损,每个单元的驱动控制板集成在单元内腔的预留安装位,无需额外外置控制盒,进一步压缩了单单元的整体体积,适配更多狭小空间的应用需求。
- 上一篇:十七自由度3D打印伺服仿人机器人结构设计
- 下一篇:六足伺服驱动仿生蜘蛛行走机构

- 全部评论(0)

- 模板大小: 9.06 MB
- 售价:5金币
- 下载次数: 156
- 系统要求: SOLIDWORKS,SOLIDWORKS,Rendering
- 软件分类: 工业机器人