微信登录
 QQ登录


模块化参数化仿生蛇形机器人结构设计

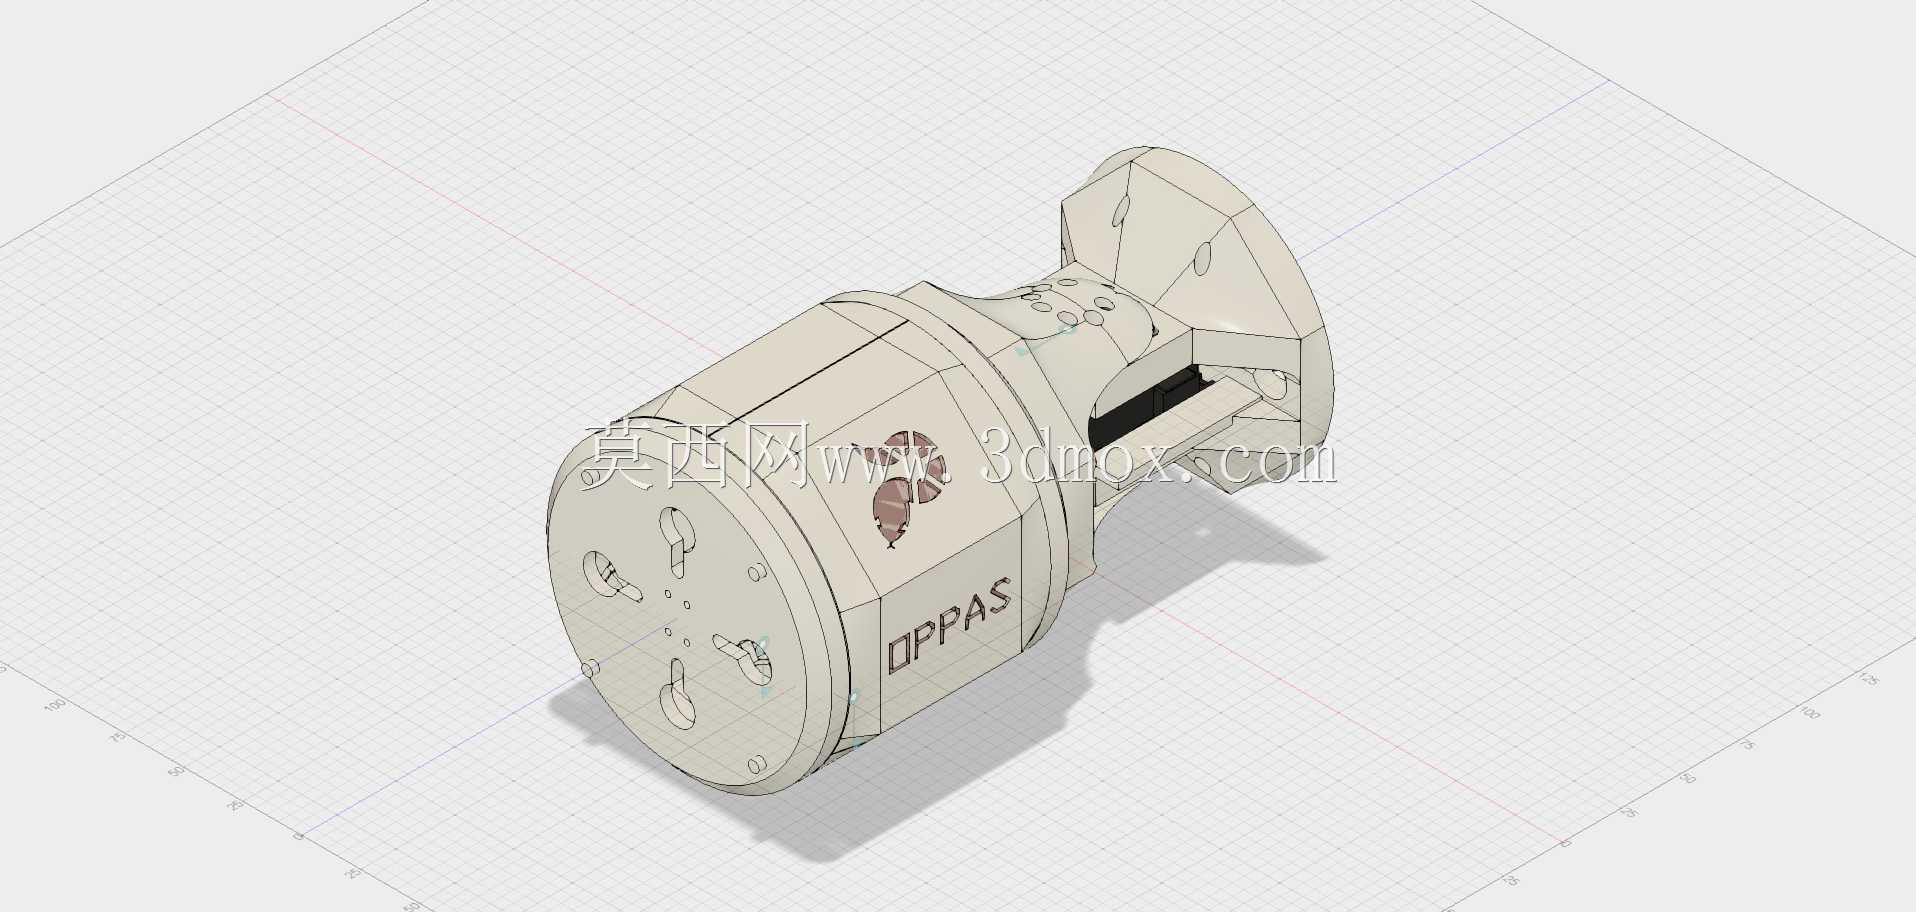
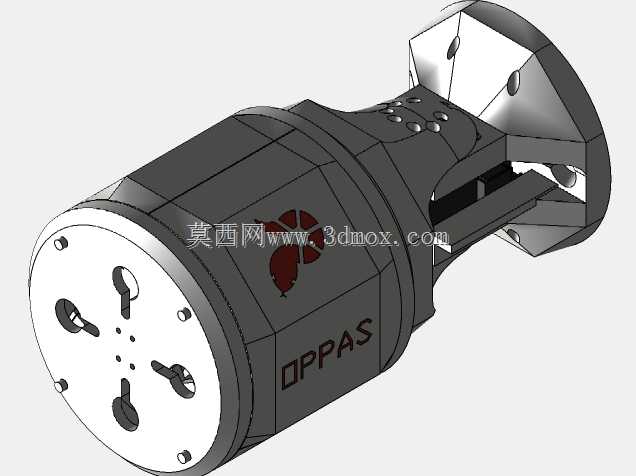
这款仿生蛇形机器人的结构设计,核心围绕非结构化环境下的移动探测需求展开,区别于传统轮式、履带式移动平台,其多关节串联的构型能够适配管道内部巡检、地震废墟缝隙探测、狭小空间设备检修等常规设备无法进入的作业场景,在工业管线无损检测、灾害救援生命搜寻、复杂地形科考等领域具备独特的应用优势。
从功能特性来看,该结构采用关节加连杆的模块化串联方案,整体由多组相同的关节单元依次连接组成,每个关节单元具备独立的摆动自由度,通过多关节的协同摆动实现蛇形蜿蜒、伸缩、侧移等多种运动步态,能够完成越障、爬梯、穿越狭窄缝隙等动作。设计中预留了不同功能模块的安装接口,可根据作业需求在对应单元加装被动轮、检测传感器、微型摄像模块等配件,无需改动整体主体结构即可适配不同的作业任务,比如加装被动轮后可降低硬质平整地面的移动阻力,提升行进效率;替换腹部单元的结构形式即可调整整体的接地摩擦力分布,适配沙地、管道内壁等不同接触面的移动需求。
设计思路上重点解决了传统蛇形机器人结构定制化程度高、改型成本高的问题,所有关节、连杆的连接尺寸、外形轮廓均采用参数化驱动,使用者可根据自身选用的微控制器型号、电池规格调整对应连杆的长度、关节的连接座尺寸,无需重新绘制整体结构,仅需修改对应参数即可生成适配新配件的结构模型,大幅降低了个性化改型的设计工作量。关节连接部位采用标准化的快拆接口,单个模块出现损坏时可直接替换对应单元,无需拆解整机组装结构,日常维护的便捷性大幅提升。结构设计时充分考虑了3D打印的工艺适配性,所有零件均无复杂倒扣结构,无需添加大量支撑即可完成打印制作,单个模块的结构件打印完成后仅需配合标准紧固件即可完成组装,无需定制特殊连接件,大幅降低了整机的制作门槛与成本。
从安装边界与尺寸适配角度来看,单节关节单元的外形尺寸控制在紧凑范围内,串联后的整机直径可根据选用的配件规格调整,最小可适配直径10厘米以内的管道穿行需求,连杆长度可根据所需的转弯半径灵活调整:连杆越短,整机的最小转弯半径越小,狭小空间的通过性越强;连杆越长,单步移动的步幅越大,平整路面的移动效率越高。关节处的摆动角度预留了足够的活动余量,相邻单元之间不会出现运动干涉,可实现S型蜿蜒、抬头探测等多种动作姿态。内部走线空间沿连杆中心轴线预留,可容纳电源线、信号线的穿设需求,避免线缆外露在运动过程中出现勾挂、磨损的问题。电池与控制模块的安装仓设置在单元中部,可根据配重需求调整安装位置,保证整机运动过程中的重心稳定,不会出现侧翻、卡滞的问题。
实际结构验证阶段,该构型的关节连接强度可满足常规探测任务的负载需求,加装微型摄像头、环境检测传感器等轻型配件后不会影响关节的正常摆动,多关节协同运动时的结构刚性足够,不会出现连杆形变导致的运动轨迹偏差。模块化的设计也方便科研人员针对不同的运动算法快速调整结构构型,无需每次重新设计整机结构,可直接通过增减关节单元数量、调整连杆参数来适配不同的实验需求,既可以作为高校仿生机器人教学的实操教具,也可作为特种探测机器人的基础开发平台,为后续的功能拓展预留了充足的结构空间。

- 全部评论(0)

- 模板大小: 11.93 MB
- 售价:5金币
- 下载次数: 358
- 系统要求: STEP / IGES,Rendering
- 软件分类: 工业机器人