微信登录
 QQ登录


六维力扭矩检测传感器结构设计


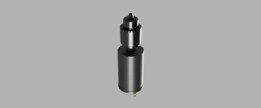
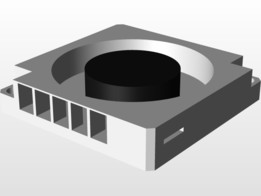
在工业机器人打磨、精密装配、生物力学测试、航空航天部件载荷测试这类需要精准获取全向力与扭矩数据的场景中,六自由度力/扭矩传感器是核心的力觉反馈部件,这款DynPick构型的六维力传感器模型,还原了这类器件的典型结构特征,可用于设备集成阶段的布局校核、安装干涉检查以及力控系统的原理演示。从实际使用场景来看,这类传感器通常安装在机械臂末端执行器与工装之间,或是安装在测试平台的夹具连接位,实时采集X、Y、Z三个方向的直线力,以及对应三个轴的旋转扭矩,为设备的力控算法提供实时反馈数据,比如在机器人精密装配作业中,传感器可以捕捉到插装过程中微小的接触力变化,引导执行器调整位姿避免工件磕碰损伤;在打磨抛光场景中,
可通过法向力的实时反馈调整打磨头的进给压力,保证加工表面的一致性。从结构设计来看,这款传感器采用典型的圆柱一体式壳体设计,上端面均匀分布四个安装螺孔,用于和上端负载或是连接法兰对接,下端面同样预留安装接口用于和固定端或是机械臂法兰连接,侧面预留的航插接口用于信号线缆的引出,整体外壳采用硬质铝合金阳极氧化处理的构型,在保证结构强度的同时尽可能降低自身重量,减少对末端负载的额外载荷影响。设计过程中需要重点考虑安装边界的匹配性,这类传感器的安装面平面度要求较高,通常需要控制在0.02mm以内,避免安装应力导致的初始测量零点漂移,上端安装螺孔的深度需要严格控制,避免螺钉伸入过长触碰内部的应变梁结构造成器件损坏;
传感器的整体外径与高度尺寸需要和配套的法兰尺寸匹配,在集成到机械臂末端时,需要核算传感器加上末端工装的总重量,避免超出机械臂的额定负载范围。内部核心的应变梁结构是这类传感器的核心,模型中还原了外壳的整体轮廓,预留了内部弹性体的安装空间,集成设计时需要注意传感器的过载保护阈值,通常这类传感器的侧向过载能力要高于轴向,设计配套的限位结构时需要在超出额定载荷30%的位置设置硬限位,避免冲击载荷损坏内部应变片。在实际选型集成时,还需要考虑传感器的出线方向,侧面出线的构型相比底部出线更适合机械臂末端的走线布局,避免线缆在关节旋转过程中出现过度弯折,模型中还原的侧面出线座结构,可用于校核线缆弯曲半径是否满足布线要求,
避免安装后线缆与周边工装出现干涉。这类传感器的刚性直接影响整个力控系统的响应带宽,壳体的壁厚设计需要兼顾防护等级与结构刚性,过薄的壳体容易在大载荷下出现形变影响测量精度,过厚则会增加整体重量提升末端负载,这款模型的壳体壁厚采用了这类传感器的常规设计值,上下端盖与主体的配合采用止口定位结构,保证装配后的同轴度,减少装配误差带来的测量耦合误差。在实验室测试场景中,这类传感器还常被用于康复机器人的力反馈交互、外科手术机器人的操作力检测,不同场景下对传感器的测量量程、分辨率要求不同,但安装接口的尺寸逻辑基本一致,这款通用构型的模型可用于不同场景下的集成布局验证,帮助设计人员提前确认安装空间、走线位置、连接法兰的匹配性,减少实际加工装配阶段的干涉问题。
- 上一篇:V射线金属材质线灯晶体支撑构件
- 下一篇:PCB焊接检测用小型安全钳结构设计

- 全部评论(0)

- 模板大小: 1.19 MB
- 售价:5金币
- 下载次数: 112
- 系统要求: STEP / IGES,STL,Rendering
- 软件分类: 传感器