微信登录
 QQ登录


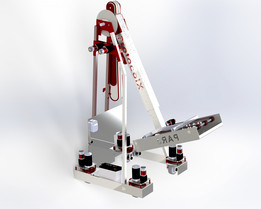
罗孚赛事FTC竞技作业机器人结构
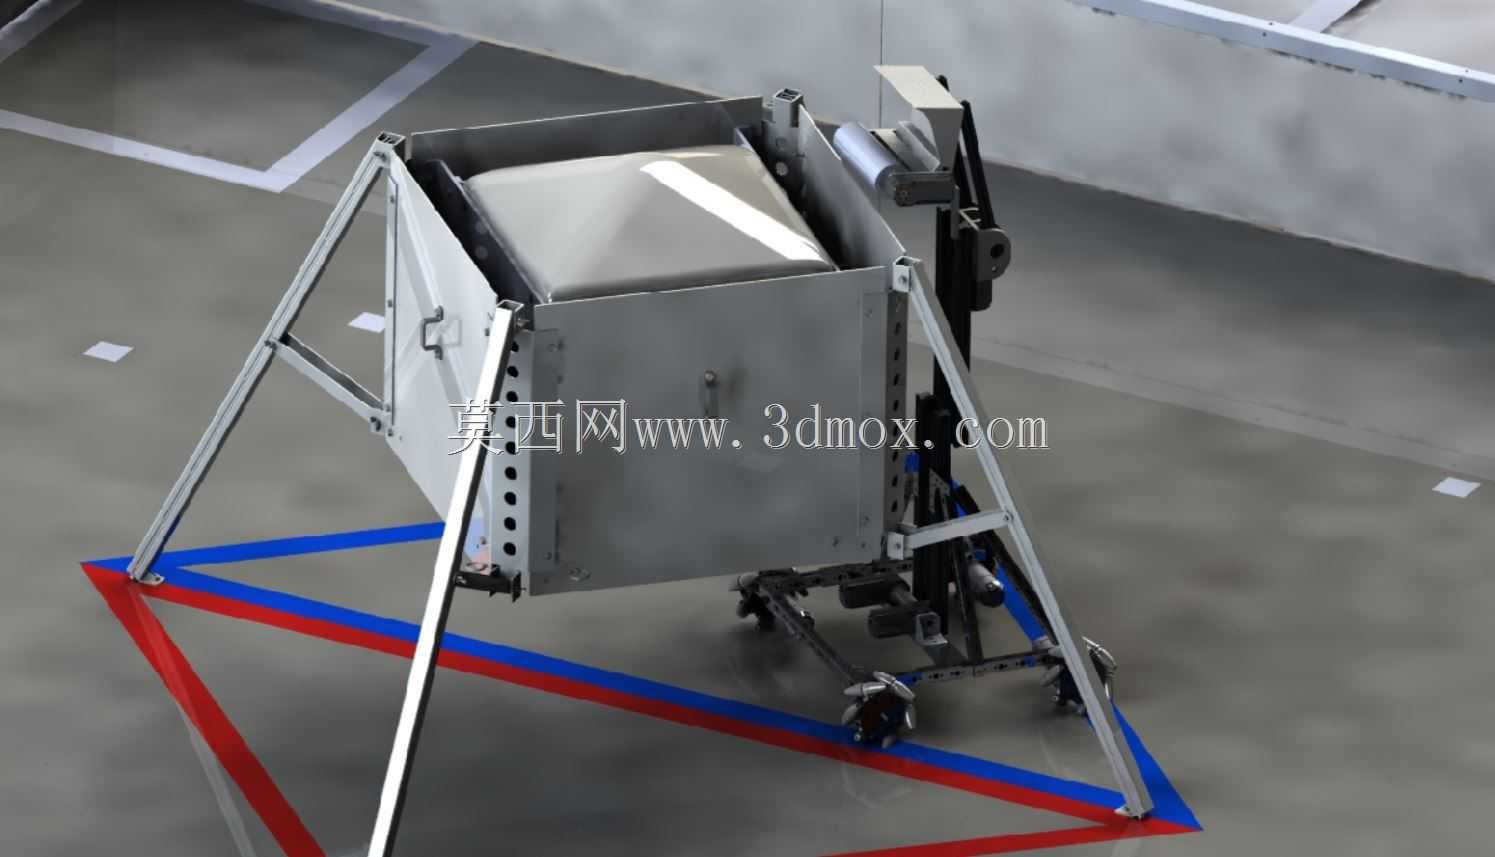
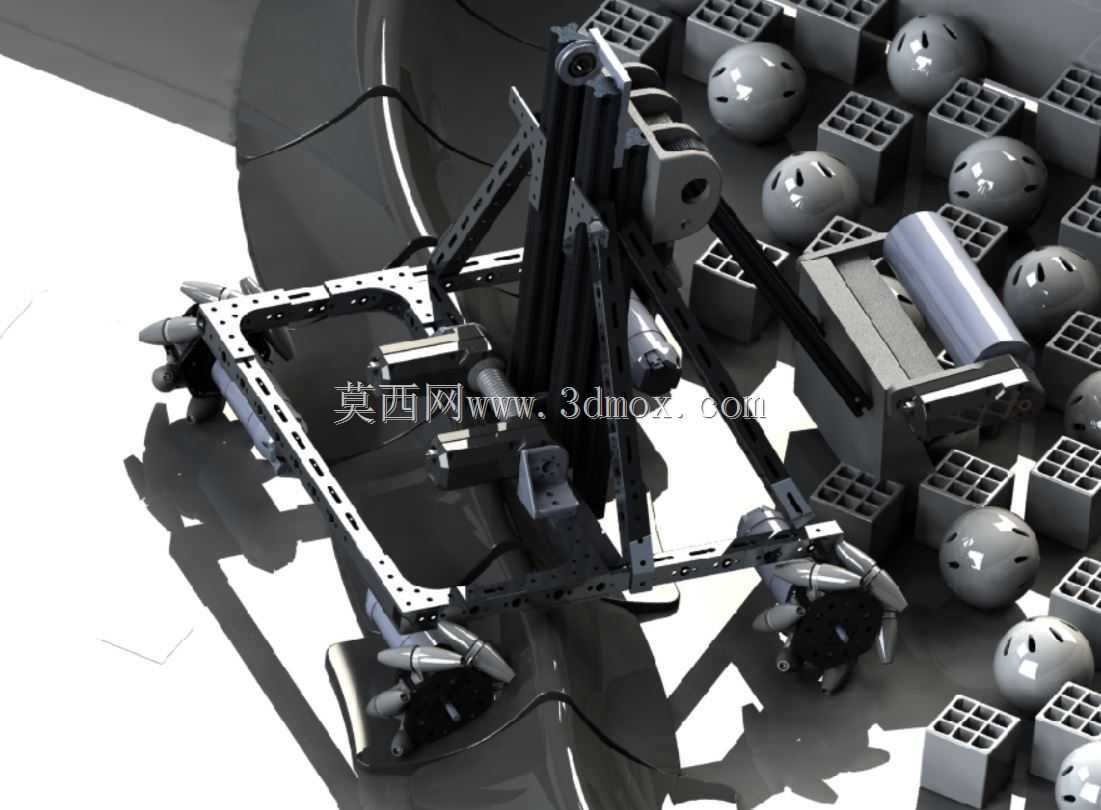
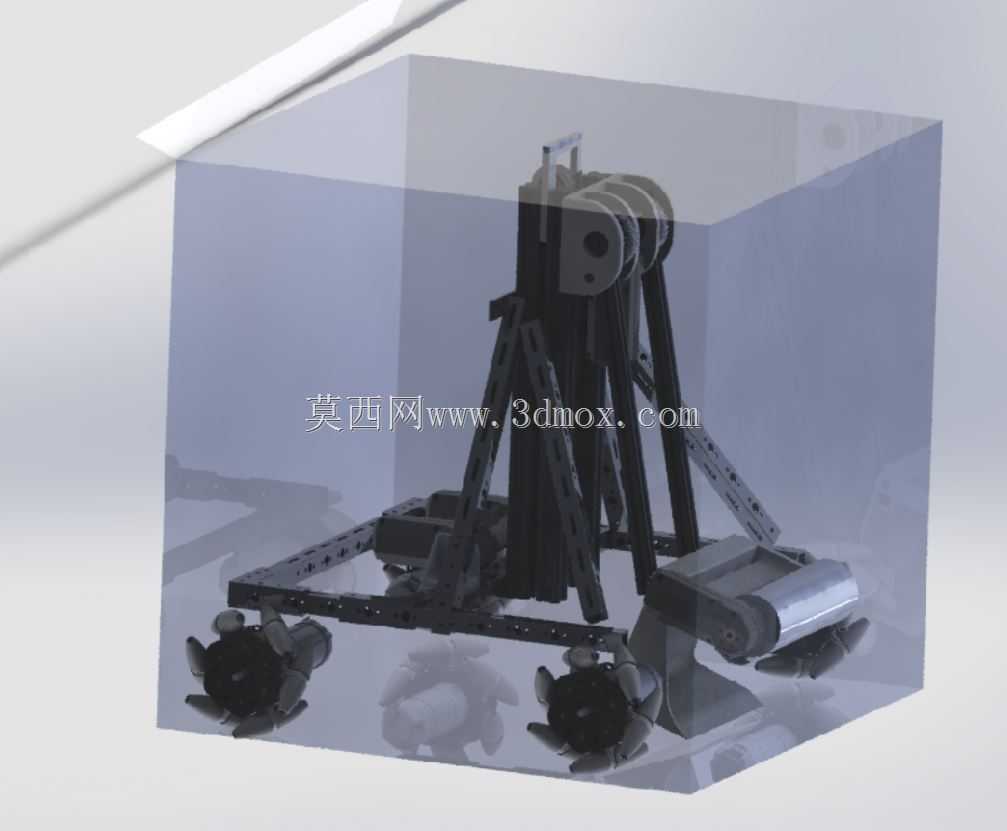
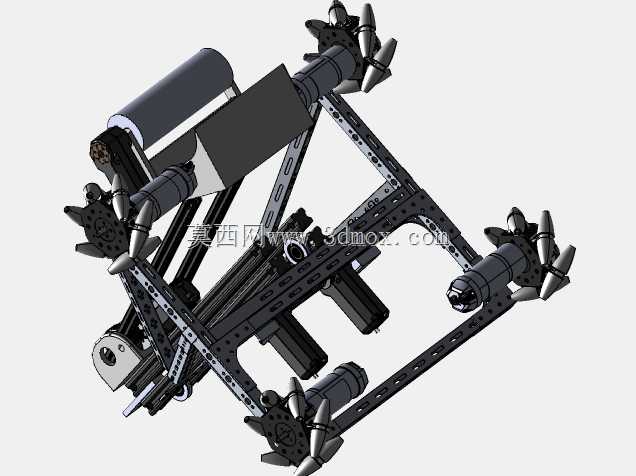
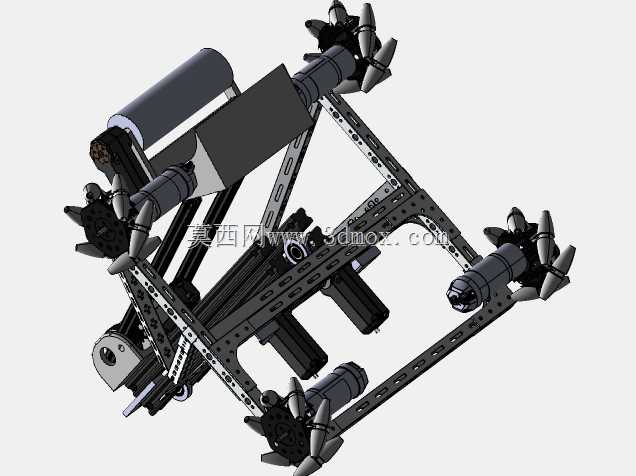
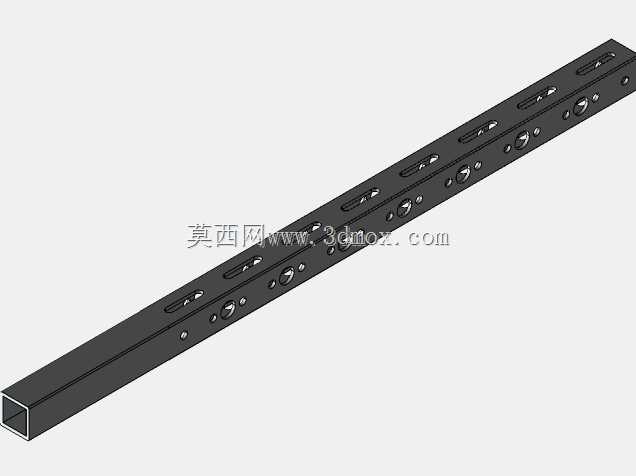
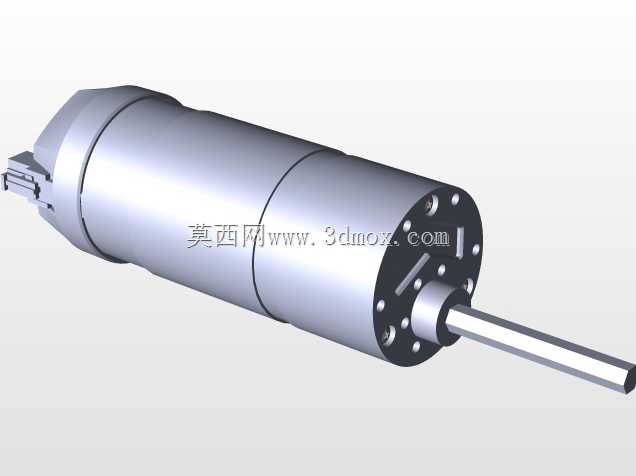
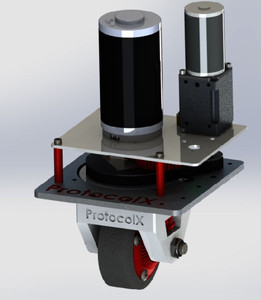
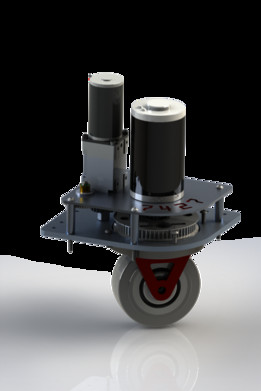
这款面向FTC罗孚赛事打造的竞技作业机器人,核心围绕赛事场地内的矿物采集、登陆器顶部停靠得分两大核心任务设计,整体机架采用标准工业铝挤压型材搭建,搭配3D打印定制功能部件,在保证结构强度的同时最大化压缩整机自重,适配赛事对设备重量、启动尺寸的严格边界要求。整机采用三角支撑式落地布局,底部配置多组万向驱动脚轮,可在场地内完成全向移动、定点转向动作,支撑腿采用可调节式连接结构,可根据场地地面平整度微调支撑高度,避免行驶过程中出现卡滞、侧倾问题。机身中部设置大容积矿物收纳仓,仓体采用薄铝板折弯焊接成型,仓门配置快拆式锁扣结构,可在行驶过程中保持闭合状态防止矿物洒落,到达投放点位后可快速解锁完成矿物卸载,收纳仓的安装位置经过重心配平计算,
满载矿物状态下整机重心仍落在脚轮支撑多边形范围内,不会出现爬坡或急停时的倾覆风险。机身侧部搭载的抬升作业臂采用多关节铰接结构,原设计预留攀爬机构安装位,可在完成矿物采集任务后尝试登陆器顶部攀爬停靠,实际赛事应用中因装配调试周期限制,攀爬功能未完成最终落地验证,但臂体本身的抬升行程、负载能力均满足矿物从地面抬升至收纳仓高度的作业需求,后续迭代版本中优化了臂体的铰接点位置与驱动布局,可实现自主下降与攀爬动作的连贯执行。从安装边界来看,整机收拢状态下的外轮廓尺寸完全符合赛事启动区的尺寸限制,所有外伸部件均设置快拆折叠结构,赛前可快速收拢至规定尺寸范围内,各功能模块采用模块化安装设计,驱动轮组、收纳仓、作业臂均可单独拆卸维护,
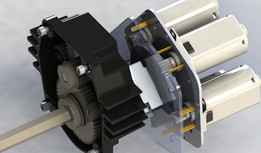
赛事现场出现部件损坏时可在短时间内完成备件更换,不会影响赛程推进。结构设计过程中针对铝型材连接位置做了应力强化处理,在频繁启停、碰撞的赛事场景下,连接节点不会出现型材开裂、螺丝滑牙问题,3D打印部件均采用高强度工程材料制作,受力位置做了加厚与筋位补强,可承受作业过程中的冲击载荷,不会出现常规打印件易断裂的问题。

- 全部评论(0)

- 模板大小: 76.46 MB
- 售价:5金币
- 下载次数: 90
- 系统要求: SOLIDWORKS,Parasolid,Rendering,SOLIDWORKS,STEP / IGES
- 软件分类: 工业机器人